毕业设计仿真平台搭建【Gazebo+PX4+MID360+D435i】大全(三)D435i配置
·
毕业设计仿真平台搭建【Gazebo+PX4+MID360+D435i】大全(二)D435i配置
总体参考本篇博文:
realsense D435i gazebo slam(px4)仿真
但有删改,以及更正不太严谨的地方。
一、Realsense D435i gazebo slam仿真
包含realsense T265 D435i的urdf和sdf文件、realsense_gazebo_plugin包及realsense 模型文件使用示例。
下载realsense 仿真模型
realsense_ws表示自定义的工作目录
mkdir -p realsense_ws/src
cd realsense_ws/src
git clone https://gitee.com/nie_xun/realsense_ros_gazebo.git
cd realsense_ws
catkin_make
source devel/setup.sh
运行之后会生成驱动,之后px4仿真如果要加载该插件必须要把该环境变量添加到.bashrc文件中:
source /home/skbt/realsense_ws/devel/setup.bash
二、运行D435仿真环境测试
D435i(我这里roslaunch realsense_ros_gazebo simulation_sdf.launch运行一直失败)
roslaunch realsense_ros_gazebo simulation_D435i_sdf.launch
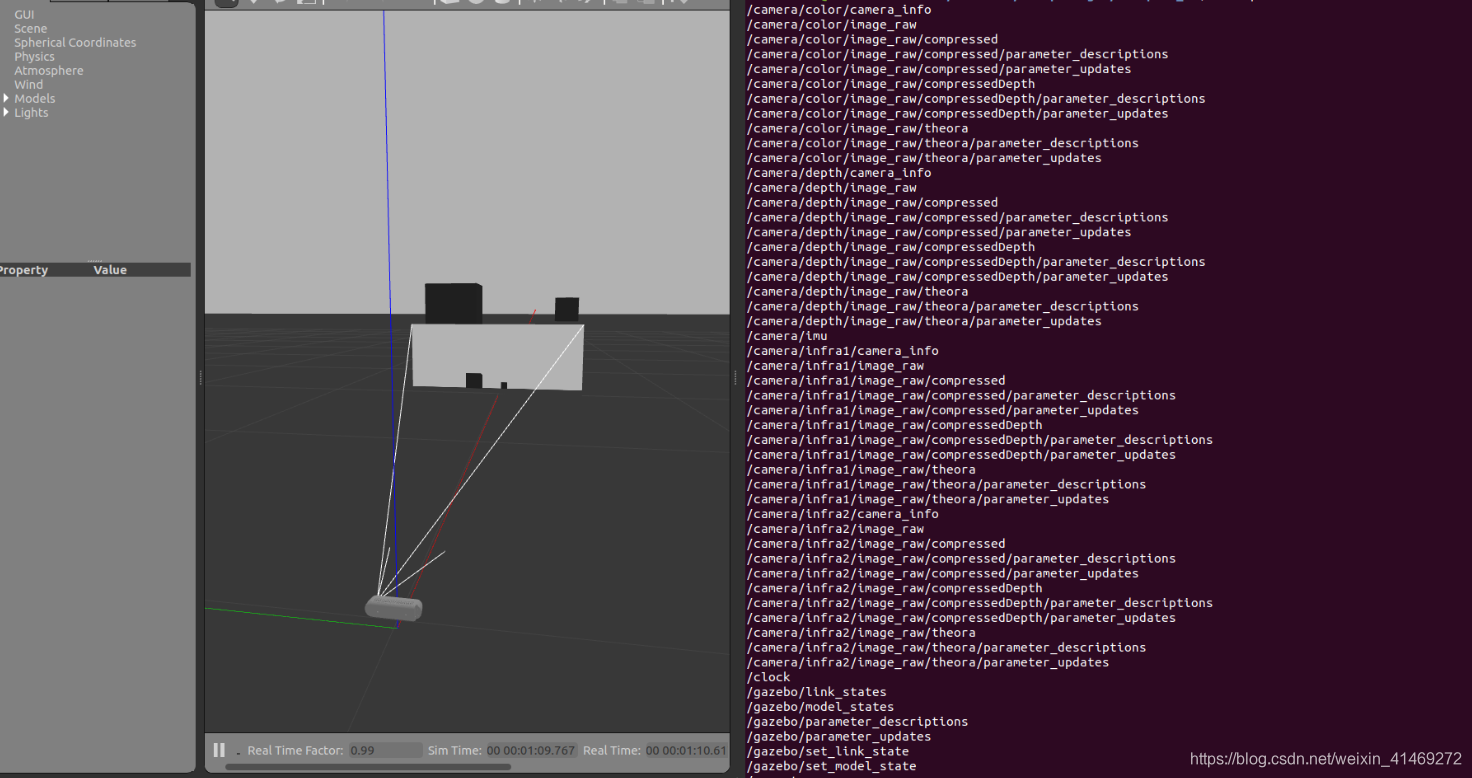 把realsense_ros_gazebo中的D435i文件夹以及iris_D435i文件夹放到/home/skbt/PX4_Firmware/Tools/simulation/gazebo-classic/sitl_gazebo-classic/models/文件夹下面。
然后编辑一个新的mavros_posix_sitl.launch文件,然后把sdf文件改为iris_D435i,运行launch文件,即可。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献8条内容

所有评论(0)