登录社区云,与社区用户共同成长
邀请您加入社区
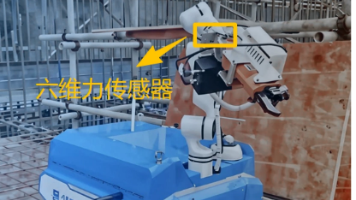
据行业报告,国产六维力传感器的国产化率预计将从2023年的32%提升至2026年的45%,越来越多的建筑机器人制造商开始采用国产传感器解决方案。举例来说,机器人通过六维力传感器可以感知到钢丝是否已紧绷到位,在达到最佳紧固度时停止施力,避免过紧或过松,从而保证每个绑扎点的一致性。在建筑工地的一片钢筋森林中,绑扎工人需要连续数小时弯腰、穿插、拧扎,这是一项高强度的体力劳动,同时也是一项技术要求非常高的
物体旋转任务分解为在物体表面上的指尖动作模式,指代是在物体已经被抓取后,机器人通过细微的手指动作(如旋转、调整位置等)来操控物体的过程。这类操作通常依赖于(如力反馈),而不像视觉反馈那样直接参与,因为这些任务需要快速的循环运动和小幅度的手指位移。技能序列化尤其是当环境光照变化时,模型表现会下降。手套式和基于视觉的方式。
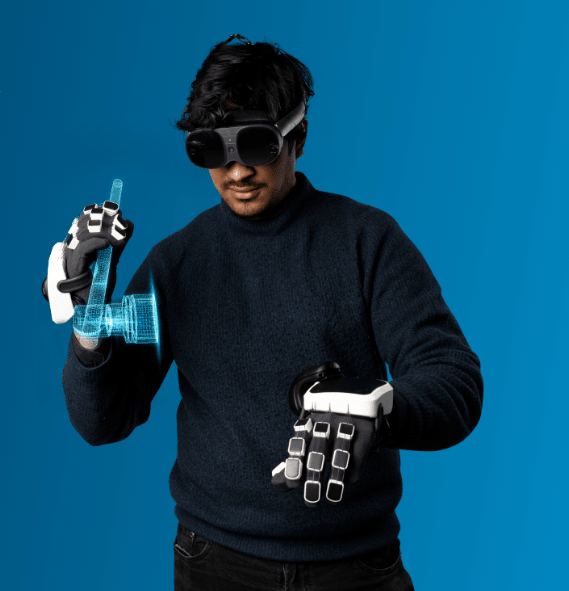
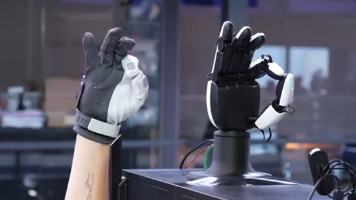
我们热衷于数据手套技术的研发与推广。通信连接保障:手套与机器人之间通过稳定的通信模块连接,确保动作信息及时、准确传输,同时机器人的反馈信息和摄像机图像信息也能快速传回给操作者,减少延迟,保证遥操作的实时性和准确性。工作原理:通过手套上的传感器捕捉手部动作,将其转化为电信号,再通过有线或无线方式传输给机器人控制系统,同时接收机器人反馈的触觉信息,实现远程操控与真实触感体验。机器人动作执行:机器人控制
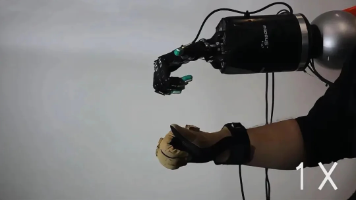
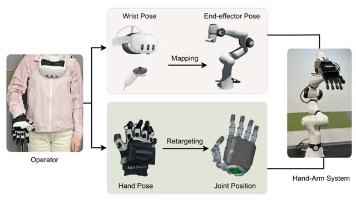
ByteDexter的重定向方法生成的指尖轨迹能够更忠实地跟随人体运动,从而实现更准确、更稳定的捏合动作。和联动驱动的ByteDexter机械手,能够可靠地复制人手运动,保持协调的手臂控制,执行连续的多步骤任务,并高效地在真实环境中操控各种物体。优先考虑分离向量,以减少碰撞;该系统可实现精准的捏握、稳定的强力抓取和高级的手内操作,为灵巧机器人、远程操控和具身人工智能研究提供了高质量的演示数据。它支
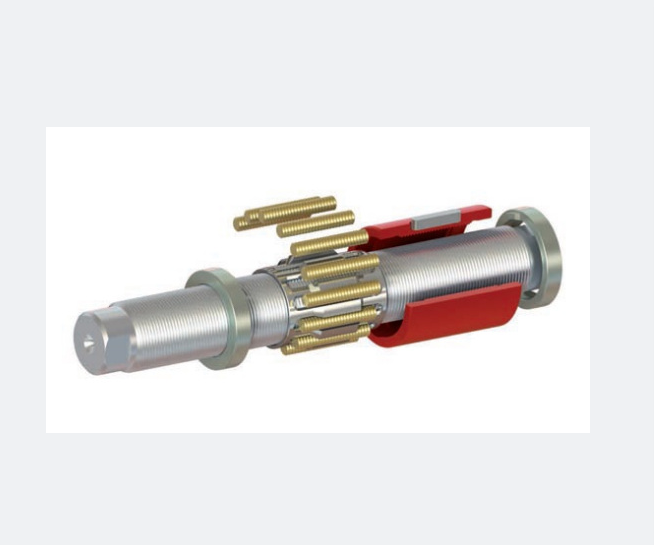
Rollvis 行星丝杠是将旋转运动转化为直线运动,传动单元为丝杠轴及螺母之间的螺纹滚柱。Rollvis 产品系列包括非循环型(RV及HRV系列),反转式(RVI系列),微分行星丝杠(RVD系列)以及循环式行星丝杠(RVR系列)。为确保Rollvis行星丝杠始终能保持最先进的技术,我。工艺经过持续不断的优化,使Rollvis生产的行星丝杠。们成立了一支高素质的研发团队,并将最先进的软。件和技术使用
MANUS ROS2:MANUS C++ SDK的ROS2包,提供MANUS手套到ROS2项目的无缝集成。通过ROS2主题、服务和回调提供完整的控制接口。重新定位目标层:重新定位目标节点将MANUS手套输出的数据转换为XHAND1能够接收的数据类型,以确保直观的操作和精确控制,最终实现精细操作。除了目前的集成,MANUS正在测试一种从压力到触觉的全新尝试,将XHAND1的触觉阵列与下一代触觉手套连
Awesome-Robotics-Manipulation是一个全面的机器人操作技术资源库,包含了关于人形机器人操作(Humanoid Manipulation)的最新研究论文、代码和相关网站。本文将深入解析该项目中涉及的人形机器人操作核心技术、应用场景及未来发展方向,为新手和普通用户提供清晰易懂的技术概览。## 🤖 人形机器人操作技术框架解析人形机器人操作是机器人领域的前沿挑战,需要协
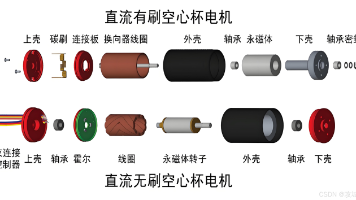
灵巧手作为人形机器人实现精细操作的关键部件,其性能取决于驱动、传动、感知和控制四大系统的协同工作。驱动系统是核心动力来源,其中无刷空心杯电机凭借高功率密度和快速响应成为主流选择,但存在绕线技术等高壁垒。
本文系统介绍了当前灵巧手数据采集的多种技术方案:1)双臂遥操作(手套/外骨骼)通过传感器捕捉人体动作并映射到机械臂;2)视觉/光学动捕方案利用计算机视觉或动捕系统记录手部动作;3)VR眼镜方案通过头显设备采集操作数据;4)便携式外骨骼触觉手套可直接采集真实作业场景的多模态数据;5)纯仿真方案通过物理仿真和强化学习自动生成训练数据。各类方案在效率、成本、多样性方面各具优势,但也存在传感器精度、数据处
运动控制算法轨迹规划资源介绍去发现同类优质开源项目:https://gitcode.com/资源概述本仓库提供的资源文件为《运动控制算法轨迹规划.ppt》,该文档详细介绍了运动控制领域中的两个核心问题:运动规划与控制算法。内容详情《运动控制算法轨迹规划.ppt》涵盖了以下内容:运动规划:指的是在给定的路径端点之间,插入用于控制的中间点序列,以实现沿预定路径的平稳运动。控制算法:主要...
摘要:行星滚柱丝杠的刚度计算遵循串联机构原理,主要由螺母刚度和丝杠刚度决定。计算公式中需参考螺母刚度系数(如GSA样本的Fk参数),结合赫兹接触理论计算总刚度。行星滚柱丝杠具有高刚性、小导程、高转速等优势,适用于高精度场合,且抗冲击性强。根据结构可分为RGT、RGTR、RGTI、RGTRI和RGVD等类型,分别适用于不同场景。文中还提供了规格参数示例,并指出非标螺母需单独计算刚度。
机器手电机驱动器小体积解决方案 基于纳芯微 NSUC1610 和 麦歌恩 MT6701,板载 485 收发器,在有限的空间内,实现完整的机械手 BLDC 电机控制,可用于12V~18V电机,最高1.8A电流驱动。