惯性传感器-惯性测量单元(IMU):感知车辆自身的姿态、加速度等【确保车辆在隧道等GPS信号丢失的地方依然能进行精准的航迹推算】【GPS与IMU一般配合使用】
一、IMU传感器(一)概要
IMU(inertia measurement unit)惯性传感器是指由3个加速度计和3个陀螺仪组成的组合单元,陀螺仪用来检测三个方向的角速度,加速度计用来检测三个方向的加速度。
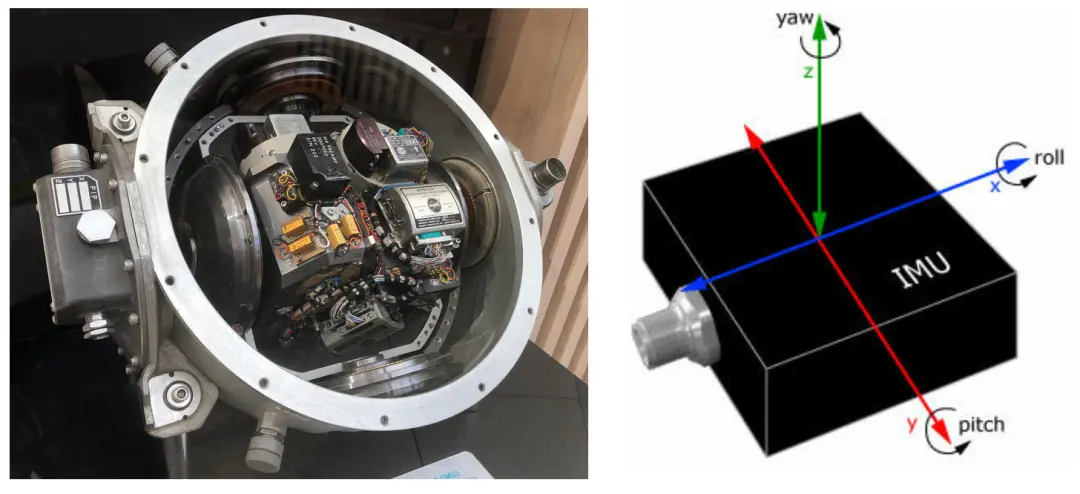
根据IMU传感器能否相对于被检测物体进行旋转,IMU可以分为以下两类:stable platform system IMU和strapdown system IMU。
1、stable platform system IMU

stable platform system之所以叫做stable platform,是因为加速度计和陀螺仪被固定在一个可旋转的平台上。如上图所示,当陀螺仪感受到被检测物体的角度旋转后,旋转的角度会反馈给马达,进行反向旋转补偿抵消角度的变化,从而使得传感器平台所处的平面不发生角度的变化。
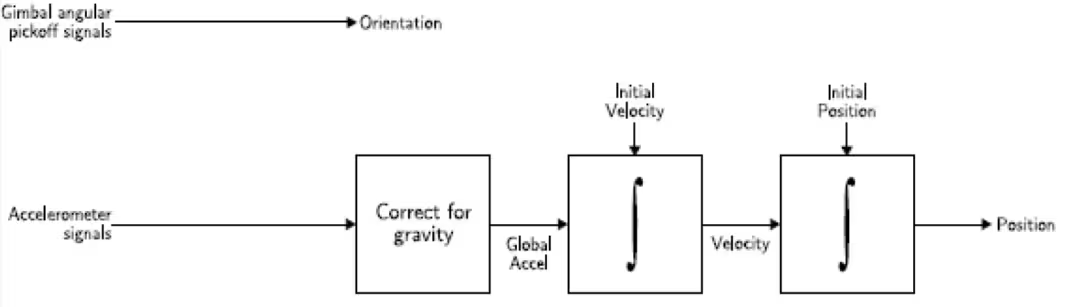
因此stable system IMU可以采用以上的方式进行位置的计算。加速度计得到的信号在校正完重力影响后,积分可得到速度信息,再次积分后,可得到位置信息。
2、strapdown system IMU
和stable platform system IMU最大的区别是此类IMU传感器被固定在需要检测的物体上,传感器平台所处的平面会发生角度的变化。
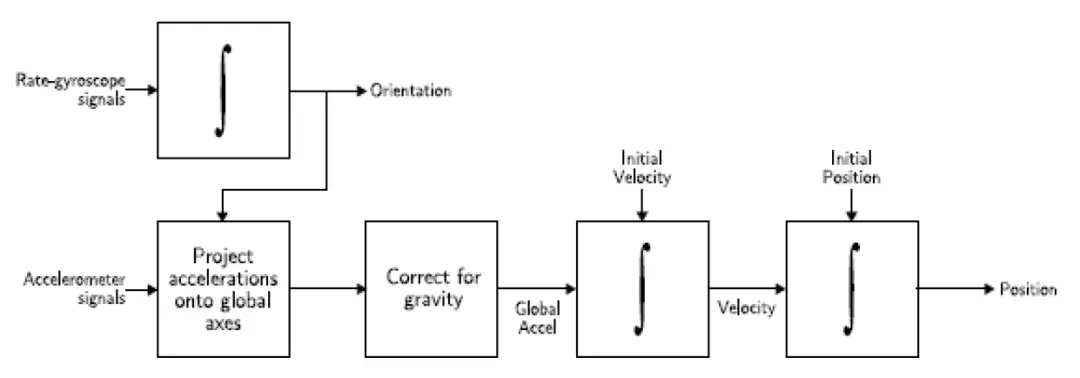
随着被检测物体的角度变化,加速度计检测的加速度变化也就不是初始状态下3个方向的加速度。故此类传感器需采用上图所示的方式进行位置的计算。通过陀螺仪实时积分出角度信息,用得到的角度信息对加速度信息进行坐标轴转换。在坐标轴转换后再进行重力影响校正,最后再两次积分得到位置信息。
相较于stable platform system IMU,strapdown system IMU减少了旋转部件以及驱动电机,大大降低了机械设计的难度,同时也获得了更小的尺寸和重量。因此strapdown system IMU获得了更广泛的应用。
IMU被广泛应用于消费电子,汽车电子,航空航天以及军事领域,用来进行方向/速度/位置检测。下面就2个方面具体展开IMU传感器的应用。
3、IMU在自动驾驶中的应用
自动驾驶是建立在若干重要传感技术的基础上,这些传感器技术实现了高安全率和精确定位能力。例如:
- LIDAR(light detection and ranging)用于建立周围环境的精确3D图像;
- 摄像头用于识别路标和检测颜色;
- 高分辨率地图用于定位等等。
上述每种技术都需要获得外部环境数据,并将数据提供给软件用于定位、识别和控制,这也就意味着在外部环境改变的时候它们的性能可能受到干扰。比如在经过隧道区域时,GPS的定位精度会急剧下降。
而IMU是通过对内置加速度计和陀螺仪的信号进行积分处理来实现定位功能,不受天气和其他环境条件的影响。
例如:在城市峡谷或森林道路中,IMU不会受到多路径效应或信号衰减的影响。
因此IMU的“独立性”使其成为自动驾驶中的关键技术之一。
IMU数据与GNSS(global navigation satellite system)、视觉和其他探测测距系统融合,以填补GNSS更新之间的空隙,并在GNSS或其他传感器受到影响时进行短时导航。
4、IMU在消费电子中的应用
在手机中,通常会加入IMU来感受手机的姿态。比如手机翻转亮屏,赛车游戏中通过倾斜手机来调整方向,这些交互的实现都应用了IMU传感器。
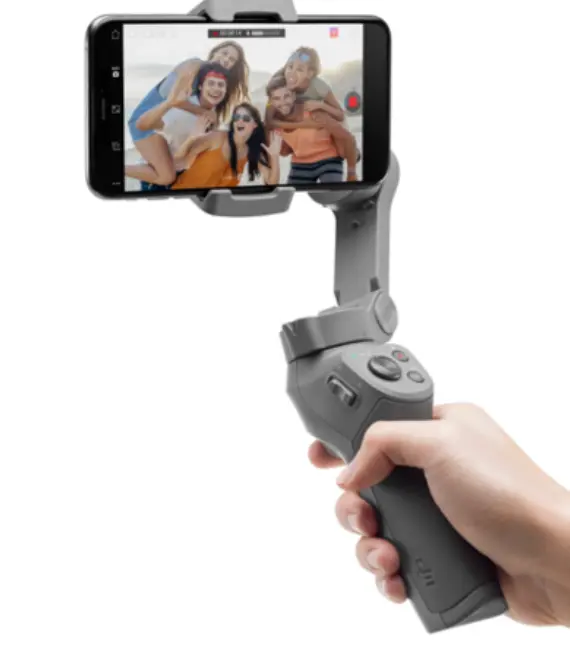
手持云台都内置有IMU,同时还配有 X、Y、Z 三个轴向的电机。通过IMU来检测手柄部分出现的抖动或者转动,在内置算法的控制下,手持云台通过电机反向旋转补偿抵消手柄部分抖动对录制画面造成的影响。
针对一些未加入电机的手机摄像头,也可以利用IMU侦测手机抖动的幅度来对成像进行动态修正(即EIS电子防抖):只有位于取景框中心的画面才是有效内容,边缘部分的画面则被自动“剪裁”,需要注意的是,裁切的画面内容并没有被“丢掉”,相机APP会根据陀螺仪记录的手机姿态数据对摄像头的抖动进行反向补偿,而被剪裁掉的画面内容就是用于补偿的素材。很多手机的“手持超级夜景”,在没有三角架的情况下也能拍摄出更亮更具细节的夜景照片,就是IMU在电子防抖技术的一种应用。
二、IMU传感器(二)-陀螺仪的种类和原理
IMU(inertia measurement unit)惯性传感器是指由3个加速度计和3个陀螺仪组成的组合单元,陀螺仪用来检测三个方向的角速度。
根据原理的不同,陀螺仪可以分为以下3类:
-
机械式陀螺仪(mechanical gyroscopes)
-
光学式陀螺仪(optical gyroscopes)
-
MEMS陀螺仪(MEMS gyroscopes)
1、机械式陀螺仪(mechanical gyroscopes)
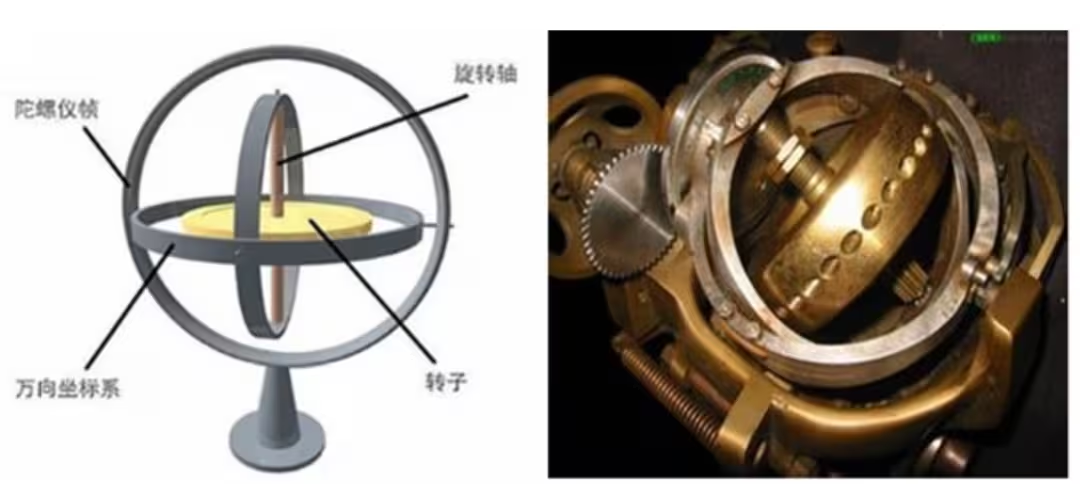
1.1原理
根据角动量守恒原理,当陀螺仪转子以高速旋转时,在没有任何外力矩作用在陀螺仪上时,陀螺仪的自转轴在惯性空间内的指向会保持稳定不变,同时反抗任何改变转子轴向的力量。
即把一个高速旋转的陀螺仪放置到被测量的物体上,当被测物体做旋转运动时,陀螺仪的自转轴在惯性空间的指向会保持不变,依靠陀螺仪自转轴和被测物体的角度变化可推算出被测物体角度的变化(note:机械式陀螺仪测量的是角度,光纤式以及MEMS陀螺仪测量的是角速度)。
下面以质点为例简单推理下角动量守恒原理(动量矩守恒):
设质点某瞬时的动量为mv,对固定点O的矢径为r,如下图所示。质点的动量对固定点O的矩为一矢量,定义为质点对固定点O的动量矩,即
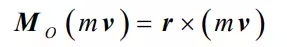

上式对时间求导数得
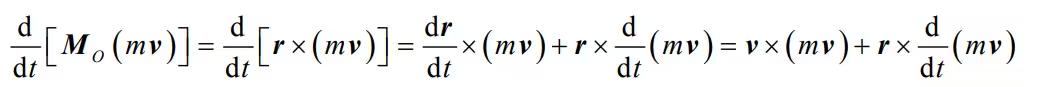
上式右边第一项为零,根据动量定理
得
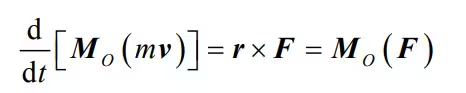
即:质点对固定点O的动量矩对时间的一阶导数等于作用力对同一点的力矩。如果没有外力作用或者作用于质点的力对于固定点O的力矩恒为0,则质点对该该固定点的动量矩保持不变,即质点的转动方向不发生任何变化。
2. 光学式陀螺仪(optical gyroscope)
光学陀螺仪的基础理论是法国科学家Sagnac提出“萨格纳克效应”(Sagnac Effect)效应。依据相干光学理论,来计算旋转角速度。Sagnac effect是光在相对于惯性空间转动的闭环光路中传播时存在的一种效应,即从同一光源发出的两束特征相等的光,以相反的方向在同一闭合光路中进行传播,最后汇合到同一探测点。当物体(激光器)没有角位移时,两束激光没有光程差,它们会聚在一起时不相干涉。如果物体(闭合光路)本身具有一个转动速度,那么光线沿着光路转动的方向前进所需要的时间、要比沿着这个光路转动相反的方向前进所需要的时间要多,两束激光相遇时就会产生干涉,以此计算出物体的角速度。
光学式陀螺仪有可以分为以下两种类型:
2.1 激光陀螺仪(RLG-ring laser gyroscope)
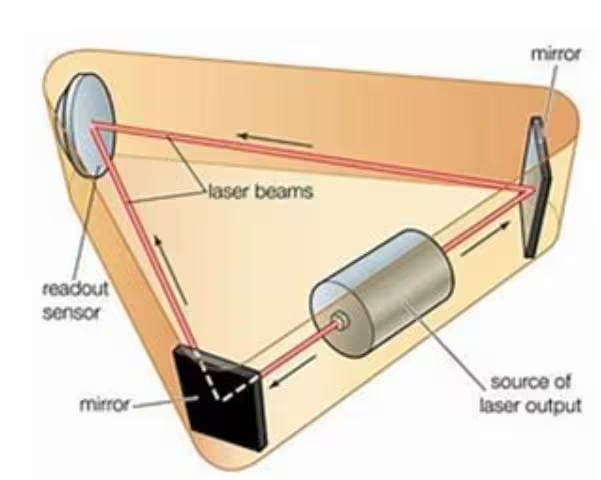
激光陀螺仪,发展于20世纪60年代,按光腔形状分有三角形陀螺和正方形陀螺,一般三角型激光陀螺最为常见。典型的激光陀螺仪的结构是这样的:它的底座是一块低膨胀系数的三角形陶瓷玻璃,在其上加工出等边三角形的光腔,陀螺仪就由这样闭合的三角形光腔组成,在三角形三个顶端放置反射镜形成闭合光路。利用Sagnac Effect效应可以计算出旋转的角速度。
激光陀螺仪,具有重量轻、尺寸小、精度高、可靠性好、动态范围大、响应时间短、耐冲击和振动、工作寿命和存放时间长等特点。目前,激光陀螺最高零偏稳定性可达1.5 × 10E−4 (˚)/h,广泛用于国防、航空航天及其他高端导航战略应用领域。
2.2 光纤陀螺仪(FOG-Fiber optical gyroscope)
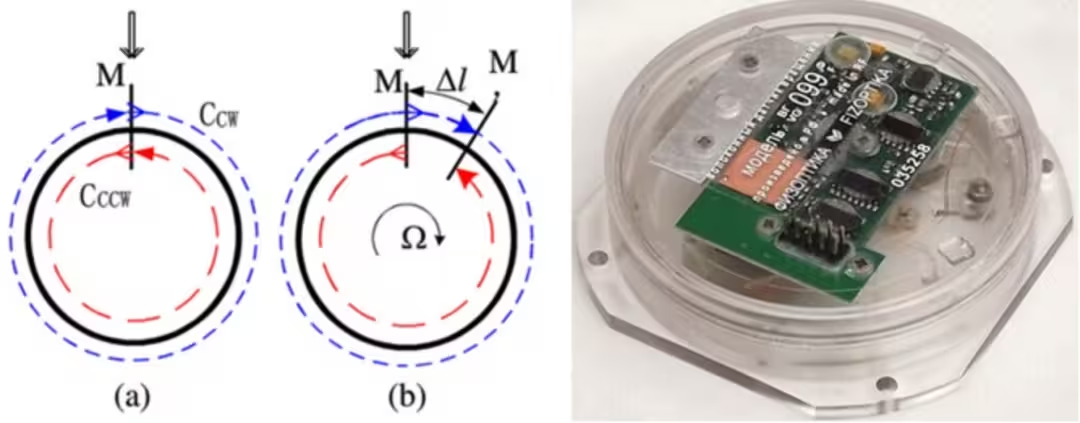
光纤陀螺仪即光纤角速度传感器,发展于20世纪80年代,是继激光陀螺之后的第二代光学陀螺。光纤陀螺仪对半导体激光器发出的激光进行分束,得到的两束光射入光纤线圈分别以顺时针和逆时针进行传播,利用萨格纳克(Sagnac)效应计算出角速度。光纤陀螺仪的成本比激光陀螺仪的低,适合产业化进行批量生产。光纤陀螺的零偏稳定性最高可达0.00003 (˚)/h ,在性能和成本优势方面已经超过激光陀螺仪,在不少军事和商业应用领域极具竞争力。
3. MEMS陀螺仪(MEMS陀螺仪)
MEMS 陀螺仪(gyroscope)的设计和工作原理可能各种各样,但是绝大多数的MEMS陀螺仪均采用测量振动物体的coriolis force的概念。
下面简单推导下科里奥利力。
如下图所示:当一个小球在一个旋转的圆盘上从A点向圆心O运动时。设t0为小球从A点出发的时刻,取一个很短的时间Δt’。t0时,A-B-O共线;经过Δt’后,小球运动的方向仍朝向圆心O,由于圆盘的旋转,到达的位置为B’点。
以转动系为参考系,球从A到B’的时间为
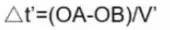
在Δt’时间内,球偏离AB的距离为
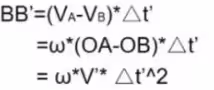
在Δt’很小的情况下,可以认为沿BB’的运动是匀加速运动而初速度为0,则
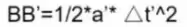
即由于科里奥利力带来的加速度为
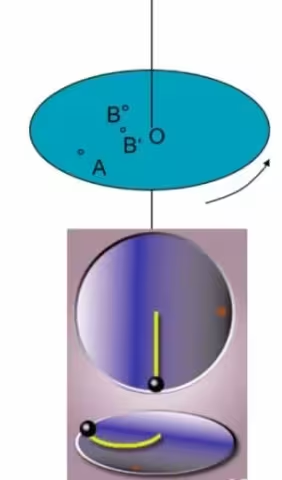
如果物体在圆盘上没有径向运动,科里奥利力就不会产生。因此,在 MEMS 陀螺仪的设计上,这个物体需要被驱动,不停地来回做径向运动或者震荡,与此对应的科里奥利力就是不停地在横向来回变化,并使物体在横向作微小震荡。MEMS 陀螺仪通常有两个方向的可移动电容板。径向的电容板加震荡电压迫使物体作径向运动,横向的电容板测量由于横向科里奥利运动带来的电容变化。因为电容变化、科里奥利力以及角速度三者相互关联,所以由电容的变化可以计算出角速度。
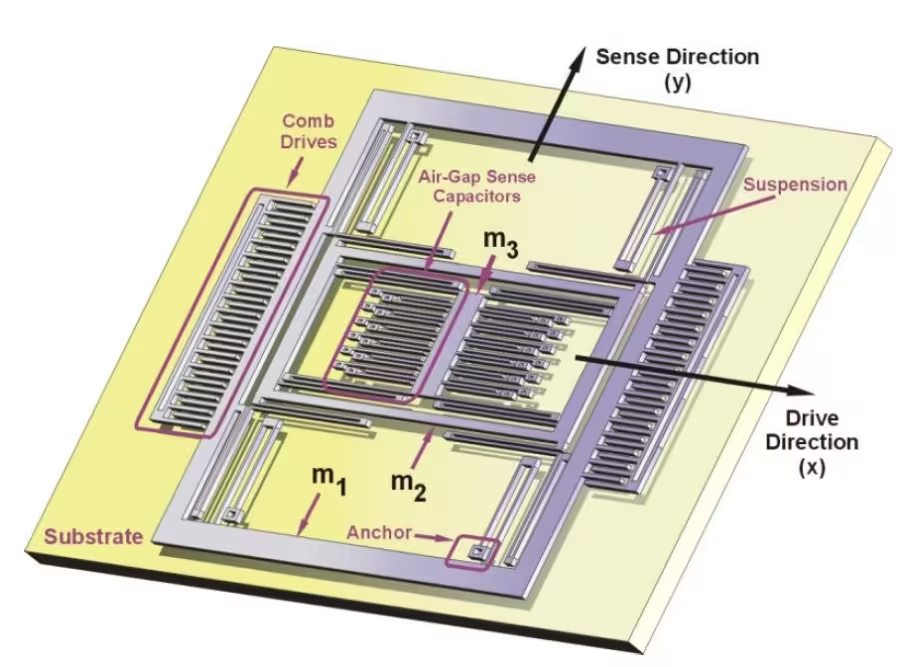
MEMS 陀螺仪没有旋转部件、不需要轴承,受益于微电子技术和精密机械加工技术,可以用微机械加工技术大批量生产,同时实现了传感器的小型化。
三、IMU传感器(三)-加速度计的种类和原理
IMU(inertia measurement unit)惯性传感器中的加速度传感器用来检测物体的加速度。根据原理的不同,加速度计可以分为以下5类:
- 压电加速度计
- 压阻加速度计
- 电容加速度计
- 光波导加速度计
- 谐振式加速度计
1、压电加速度计(piezoelectric accelerometer)
压电加速度计利用压电效应来测量加速度。
如下图所示,当压电材料在特定的方向上受到力的变形时,内部发生极化,并在它们的两个表面产生相反的符号电荷; 当外力消失时,晶体会恢复到不带电的状态。这种现象被称为“压电效应”。
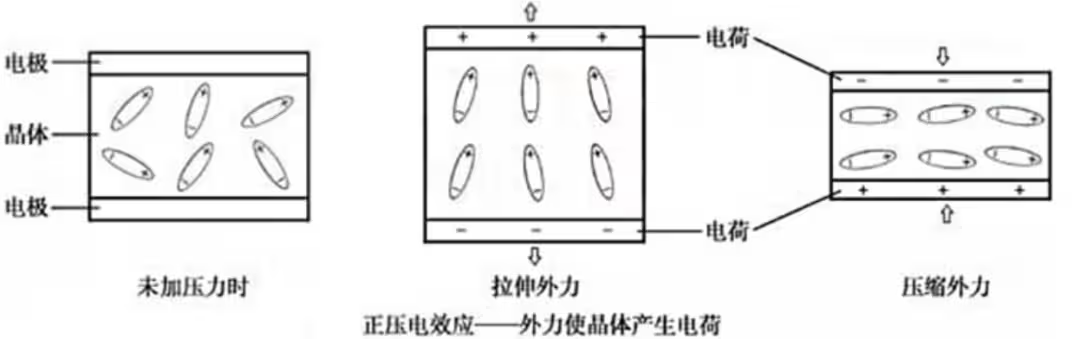
压电加速度计包含压电材料、质量块及其他组件,当加速度计的速度发生变化时,质量块会对压电材料进行压缩或拉伸, 根据牛顿第二运动定律(F=ma),压电材料内部电荷的变化(正比于受到的力)正比于作用在其上的加速度,使加速度计成为一种有效的测量装置。当测量到的振动频率大大低于加速度计的固有频率时,力的变化与记录的加速度成正比。

下面来介绍两种不同结构形式的压电加速度计。下图中S代表弹簧,M代表质量块,P代表压电元件,B代表基座。
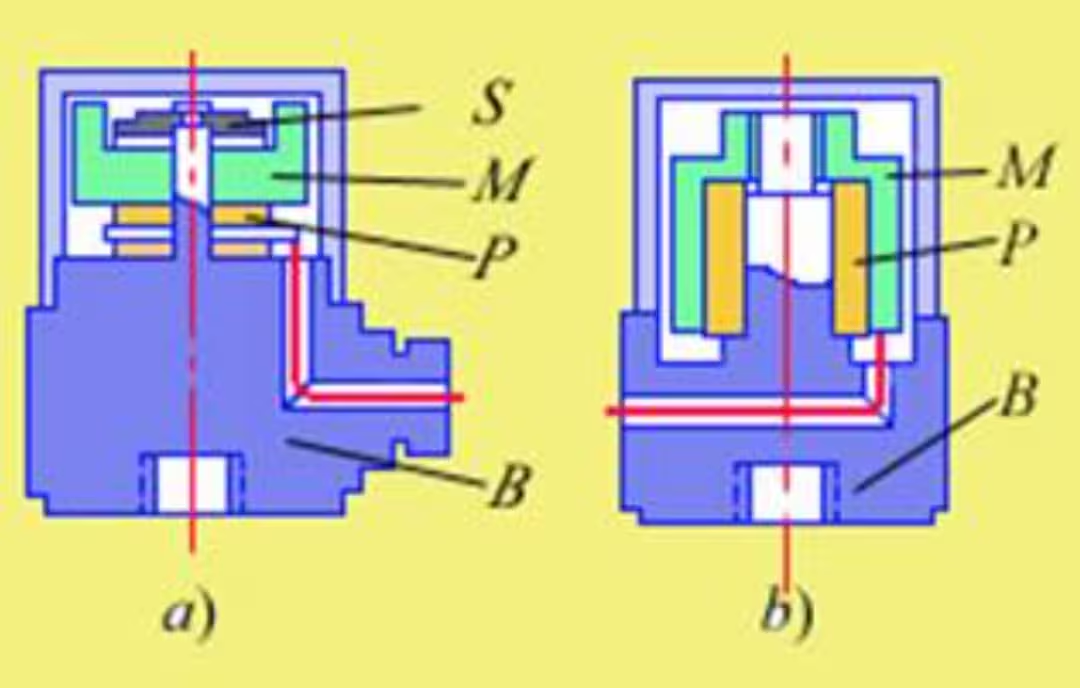
上图a为一种压缩型压电加速度计,压电元件被弹簧和质量块压在基座上,弹簧提供预紧力,当有加速度变化时,压电元件受到的力也会变化,输出相应的信号。当测试对象和环境温度变化时,基座的变形以及预紧力随温度的变化都会导致温度漂移。环形剪切型压电加速度计如图b所示, 当加速度计受到轴向振动时,压电元件可检测剪切应力。相比于压缩型压电加速度计,减少了弹簧组件,由温度造成的信号漂移也相应地减少了。
压电材料在受力过程中会产生电荷,无需外部电源;然而由于压电材料无法检测长时间稳定的力载荷,所以无法测量稳定的加速度,例如跌落过程中的稳定的重力加速度。
2. 压阻加速度计(piezoresistive accelerometer)
压阻式加速度计利用了材料的压阻效应(电阻阻值会随着应变的大小而改变)来检测加速度。
压阻式加速度计通常由梁及梁上的质量块组成。梁上有压阻材料,当质量块在惯性力作用下上下移动,梁上的电阻值会随着应变的变化而发生阻值变化,使测量桥(多个电阻组成的电桥)的输出电压发生变化,从而可以测量加速度。
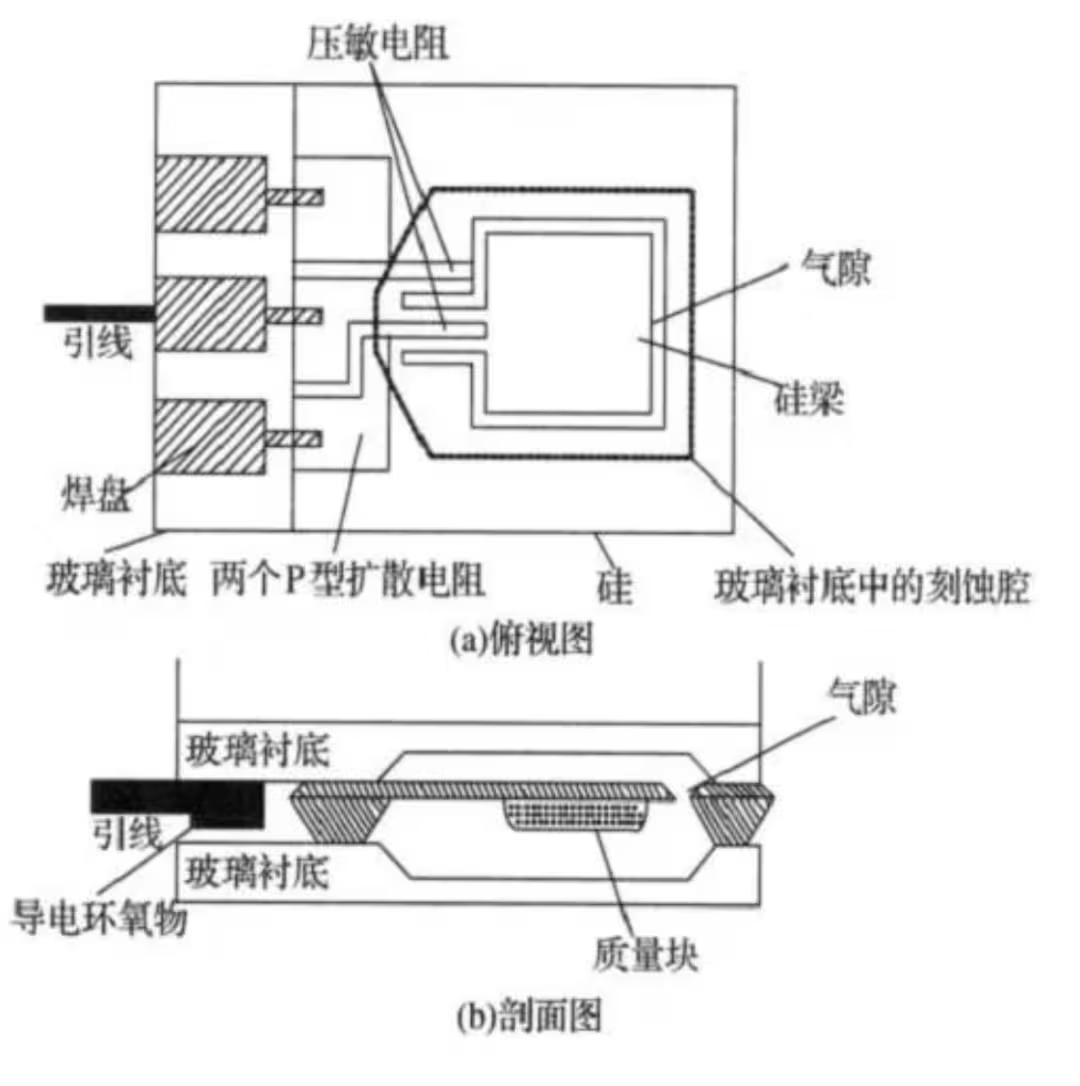
压阻硅微加速度传感器有多种结构配置,包括悬臂梁、双臂梁等。梁的结构形式和尺寸决定了传感器的灵敏度、频率响应、量程和其他特性。
当需要测量的加速度很小时,可以通过改变梁的尺寸来降低梁的结构强度使梁更容易变形、也可以通过增加质量块的重量增加惯性力的大小,来提升传感器的灵敏度。在高加速度下,质量块体的作用可能导致梁的应力超过屈服应力,导致梁过度变形而断裂。 因此针对不同的测量范围,梁的结构及质量块的大小会做出相应的调整。
压阻式加速度计一般通过MEMS技术制作,具有体积小、功耗低的优点。
3. 电容加速度计(capacitive accelerometer)
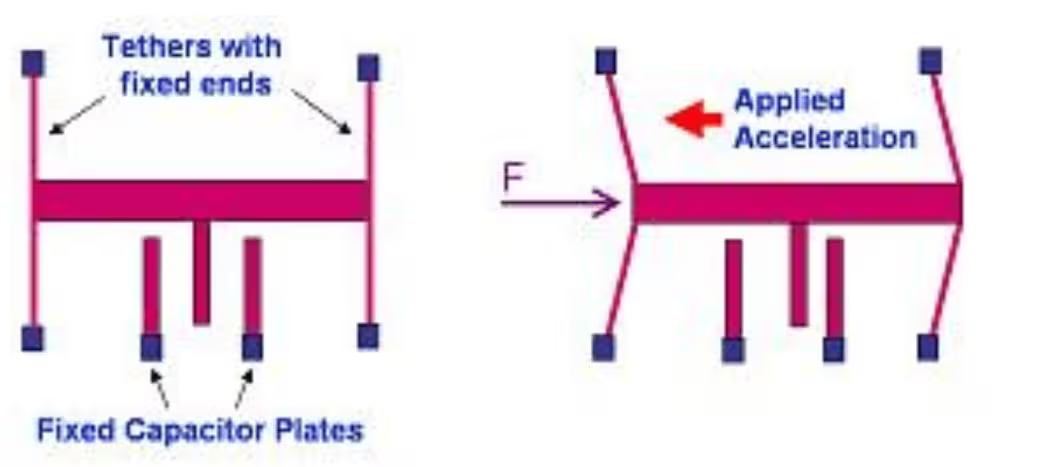
电容式加速度计测量的是电容极板间距发生的变化。
如上图所示,一个极板是固定的,另一个极板固定在弹性体上在受力过程中可以发生位移。当加速度计的速度发生变化时,弹性体在惯性力的作用下会发生形变,活动极板随之发生移动,记录相对于固定板的电容变化; 这种变化被调节成合适的输出电压来显示或记录加速度数据。因为传感器的电容相对于两个固定板的变化,故也可以输出加速度的方向。
电容加速计有着灵敏度高,输出可靠,温度漂移低,测量误差小的优点。
4. 光波导加速度计
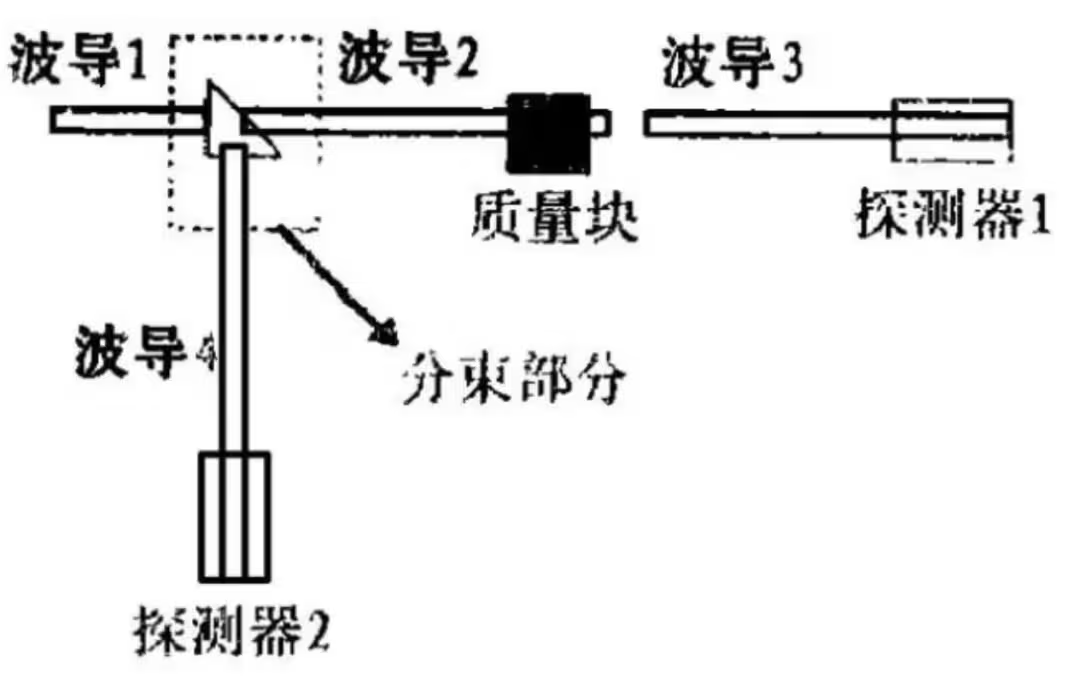
光波导加速度计的原理如下图所示:光源从波导1进入,经过分束部分后分成两部分分别通入波导4和波导2,进入波导4的一束直接被探测器2探测,而进入波导2的一束会经过一段微小的间隙后进入波导3,最终被探测器1探测到。有加速度时,质量块会使得波导2弯曲,进而导致其与波导3的正对面积减小,使探测器1探测到的光减弱。通过比较两个探测器检测到的信号即可求得加速度。
5.谐振式加速度计(micro-mechanical resonance accelerometer)
一根琴弦绷紧程度不同时弹奏出的声音频率也不同,谐振式加速度计的原理与此相同。振梁一端固定,另一端连接一质量块,当振梁轴线方向有加速度时梁会受到轴线方向的力,梁中张力变化,其固有频率也相应发生变化。若对梁施加一确定的激振,检测其响应就可测出其固有频率,进而测出加速度。激振的施加和响应的检测通常都是通过梳齿机构实现的。
谐振式加速度计常见的结构有S结构和双端固定音叉(Double-ended Tuning Fork,DETF)两种。S结构原理图如下图所示,DEFT式就是在质量块的另一半加上和左边对称的一套机构。DEFT是目前SOA的主流结构。

DEFT式谐振器工作在谐振状态,加速度作用于质量块上,使得两个谐振器结构分别受到拉力和压力F(质量块在加速度a作用下的等效惯性力)。其中, 受拉的谐振梁谐振频率向上偏移,受压的谐振梁谐振频率向下偏移,差分测量两个谐振器的频率得到频率的改变量,进而推导出加速度的值。
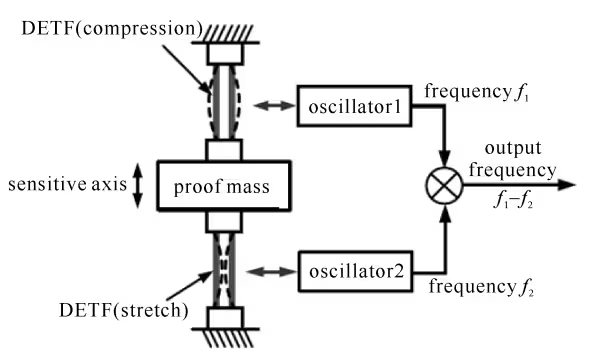
通过适当的激励方式使两个 DETF 谐振在面内对称模态,即工作模态时,两个音叉臂在它们的合并区域产生的应力和力矩方向相反,互相抵消。因此,整个 结构通过固定连接端与外界的能量耦合小,振动系统 的能量损失小,具有较高的 Q(品质因数)值。利用两个DETF的频率差分测量不仅可以将灵敏度加倍,还可以减小交叉灵敏度和外部环境温度的影响。由于微机械结构的尺寸比较小,质量块的质量也比较小,因此,当外界加速度通过质量块转化成惯性力作用于谐振梁时,引起谐振梁的谐振频率变化非常小,严重影响了器件的灵敏度,因此需要采用微杠杆机构来放大惯性力,增大整体的灵敏度。一般采用折叠梁作为支撑结构,因为支撑梁在检测方向具有较软的刚度,而其他方向刚度应很大,使得加速度计交叉灵敏度低、抗干扰能力强。
微机械谐振式加速度计通过检测谐振器谐振频率变化量获取输入的加速度大小,它具有体积小、重量轻、 功耗低、测量精度高、稳定性好、易批量生产、准数字输出等优点。
四、IMU传感器(四)—测量误差
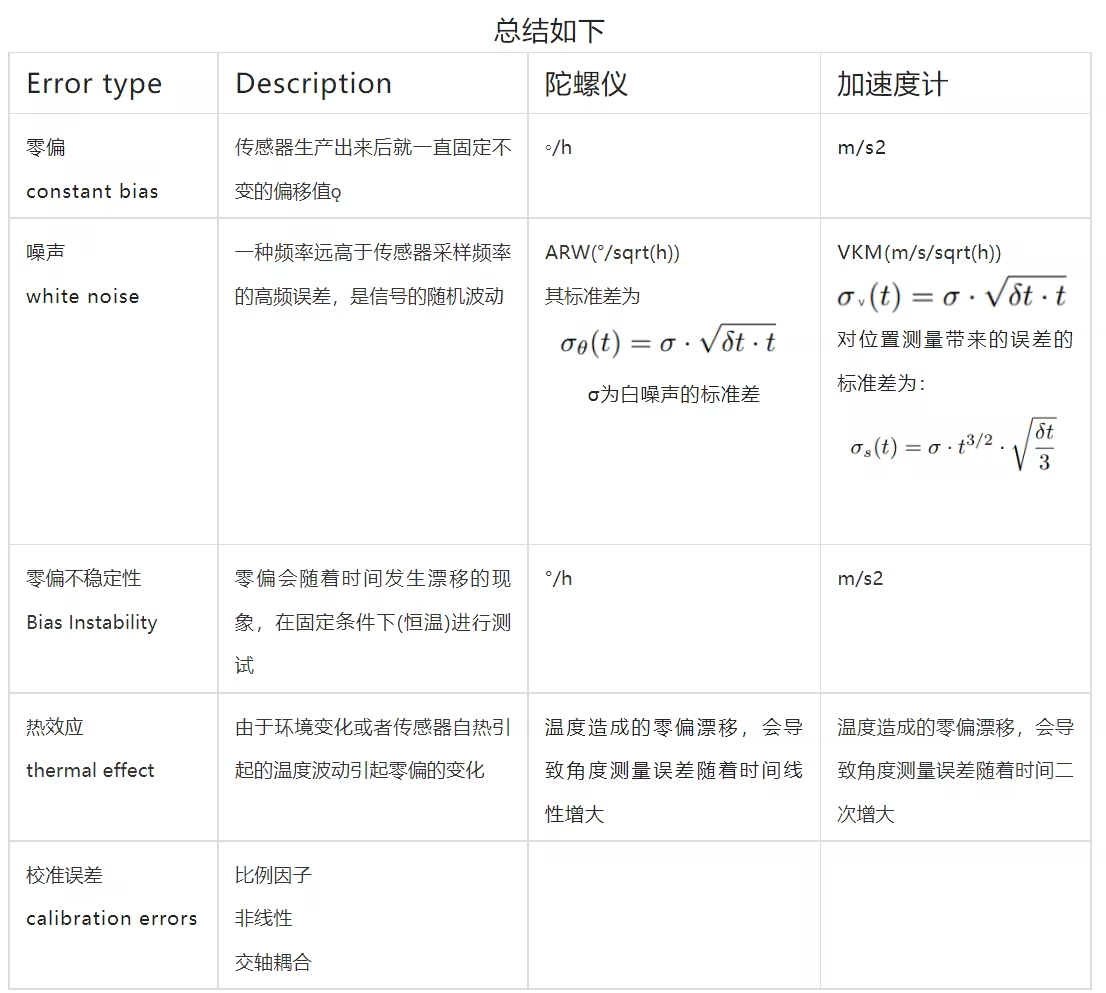
IMU传感器有以下常见的误差
- 零偏(constant bias)
- 噪声(noise: angle random walk/velocity random walk)
- 零偏不稳定性 (bias instability/flicker noise)
- 热效应(thermal effect)
- 校准误差(Calibration Errors)
1、零偏(constant bias)
零偏也就是IMU传感器生产出来后就一直固定不变的偏移值,但在实际使用中零偏很容易补偿,例如在初始启动过程中利用几秒钟的静态数据求平均即可扣掉大部分。
角速度传感器零偏的单位为◦/h;加速度计零偏的单位为m/s2 。
2. 白噪声(Noise)
白噪声是一种频率远高于传感器采样频率的高频误差,是信号的随机波动,相邻历元不相关。
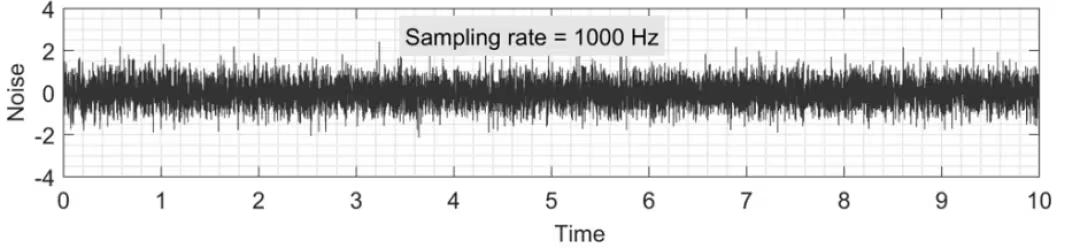
白噪声为功率谱密度在整个频率内均匀分布的噪声,但实际中噪声的频率不可能无限高,都会有带宽的限制。白噪声的带宽高于IMU传感器的测试带宽(能测到的信号变化最快的频率),即可保证在传感器的使用范围内满足白噪声模型。
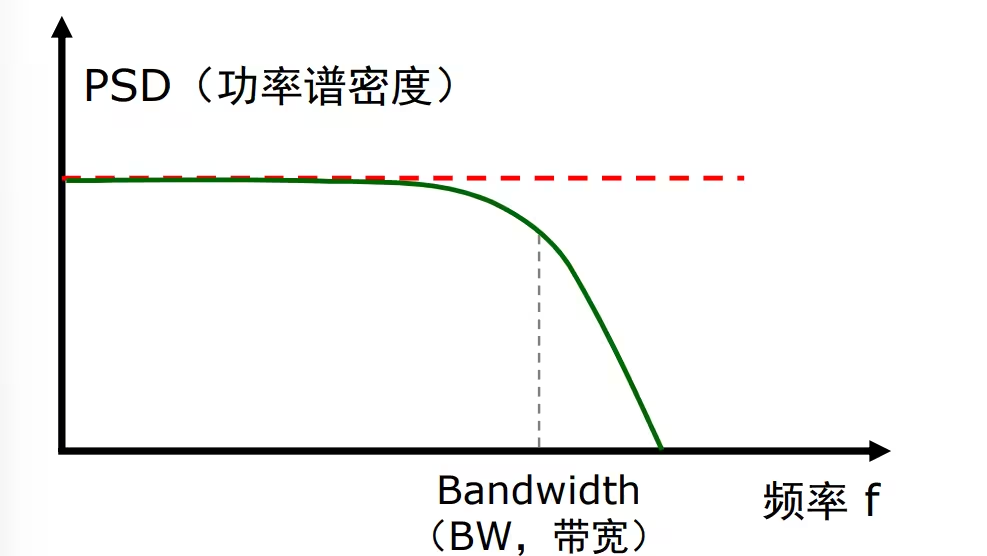
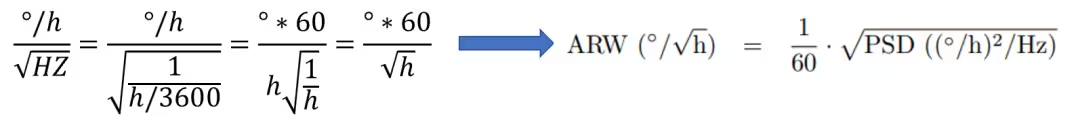
功率谱密度(PSD)的单位为 (信号单位*信号单位)/HZ;在惯性导航中可以用PSD的平方根来表征噪声带来的测量误差大小 。
白噪声给不同的传感器带来的误差有着不同的称呼及不同的计量单位。白噪声给陀螺仪带来的误差称为Angular random walk(ARW),给加速度计带来的误差称为Velocity random walk(VRW)。
陀螺仪的噪声误差的单位有以下几种:rad/s/sqrt(Hz), deg/s/sqrt(Hz), deg/sqrt(hr),下图为ARW(°/sqrt(h))和PSD((°/h)2/HZ)之间的转化公式。
加速度计的噪声误差的单位有以下几种:m/s2/sqrt(Hz), m/s/sqrt(h), mGal/sqrt(Hz)。
下面详细推导ARW以及VRW。
ARW误差推导如下:
白噪声的历元之间不相关,,因此每个随机变量(历元)的均值为0,且方差均为σ2。
设Ni为白噪声序列中的第i个随机变量。Ni的平均值E(Ni)=0,且方差Var(Ni)=σ2。由于白噪声相邻历元的不相关性,当i不等于j时,Cov(Ni,Nj)=0。在时间跨度t=N·δt上对白噪声信号进行积分的结果为:
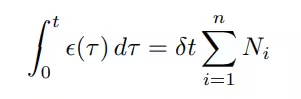
其中n是传感器接收到的数据样本量,δt是连续样本之间的间隔时间。基于下述的公式:
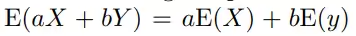
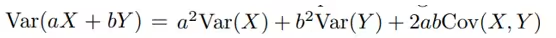
白噪声积分得到的参数(角度信息)的均值和标准差如下:
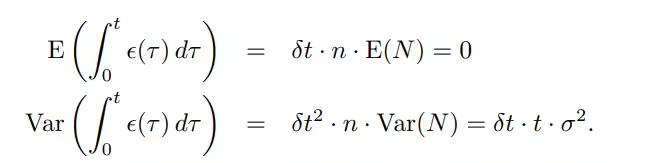
因此,对噪声在积分后可得到零均值的随机游走误差,其标准差为:
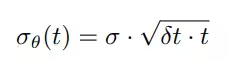
此标准差即为噪声积分后得到的角度测量误差的标准差,它和时间的平方根成正比关系。
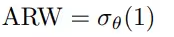
ARW为0.2°/√h的含义为,测试1h后,角度测试误差的标准差为0.2°,测试两小时后,误差的标准差为√2 · 0.2= 0.28°
VRW的误差推导如下:
和ARW的推导类似,VRW是加速度计noise(加速度的波动)积分造成的速度测量误差,其单位为m/s/√h。
为了推导加速度计noise对位置测量造成的误差,需要对noise进行二次积分:
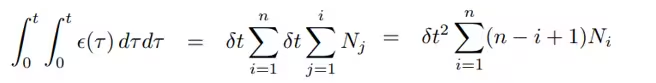
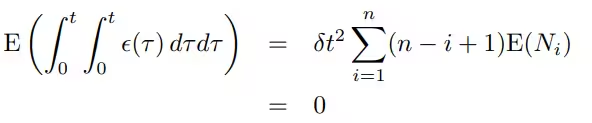
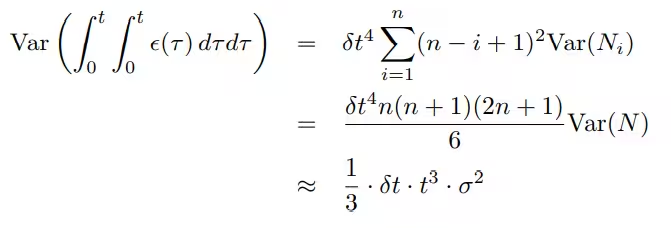
所以加速度计的白噪声会在位置测量上造成二阶随机游走误差,误差的均值为0,标准差为:
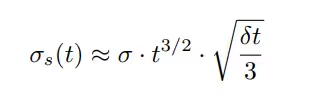
3. 零偏不稳定性(Bias Instability)
IMU传感器的零偏会随着时间发生漂移的现象被称为bias instability,也被称为flicker noise。flicker noise通常在低频下被观察到,高频的闪烁噪声往往会被白噪声所掩盖。由闪烁噪声引起的偏差波动通常被建模为随机游走(random walk)。Bias instability测量描述了在固定条件(通常为恒温)下,在指定的时间段内传感器的零偏发生的变化。
根据具体测算方法又分为两种:
a)我国的国军标定义的零偏不稳定性:采集几个小时的静态数据,每100秒求平均(以便抑制器件白噪声的影响),然后统计这些平均值的标准差。
b)Allan方差给出的零偏不稳定性:采集足够长时间的静态数据(一般大于10小时,越高等级的器件所需时间越长),画Allan方差曲线,取其谷底值。
前者对惯导的实际表现有比较直接的影响,有现实指导意义;而后者则只是反映器件在极端理想条件下的性能极限,缺乏现实意义。从具体数值来看,前者也比后者大几倍甚至高一个量级。
对陀螺仪而言;Bias instability通常指定为 1σ 值,单位为 ◦/h,对不太精确的传感器也会采用◦/s的单位。假设已知Bt是时间t下的零偏置;那么100秒内0.01°/h的1σ的bias instability意味着在时间(t+100s)时,零偏置是一个期望值为Bt–标准差为0.01°/h的随机变量。由于bias instability给陀螺仪测量带来的随机游走(random walk)误差的标准差和时间的更号成比例关系,bias instability也可以用零偏随机游走(bias random walk)来表示:
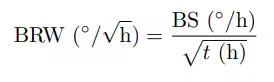
BRW:bias random walk
BS:bias instability
t:定义bias instability是的时间尺度
由于零偏不稳定性会随着时间的增加而增加,所以其对角度测量造成的误差是二阶随机游走误差。然而事实上随着测试时间的增加,零偏不会无限制的改变,因此随机游走模型只在短时间测量内适用。
对于加速度计,bias instability的定义和陀螺仪的类似。其单位为m/s2
4.热效应(thermal effect)
由于环境变化或者传感器自热引起的温度波动引起零偏的变化。上述零偏不稳定性是在固定条件(通常为常温)此下测得的数值,与热效应导致的零偏是不同的误差来源。
对于 MEMS 传感器,偏置和温度之间的关系通常是高度非线性的。大多数惯性测量单元 (IMU) 会温度传感器,可以校正温度引起的测试偏差。
5.校准误差(Calibration Errors)
校准误差包含以下几个部分:
比例因子(scale factor):输出的被测试信号量/输入的物理量
非线性(output linearity):比例因子随输出信号的变化而变化
交轴耦合(alignment):每个轴的输出受到其他两个轴的输入的影响

五、IMU传感器(五)- 校准
IMU传感器的校准分为以下两种
- 加速度计校准
- 陀螺仪校准
1. 加速度计校准
加速度计的误差模型如下:
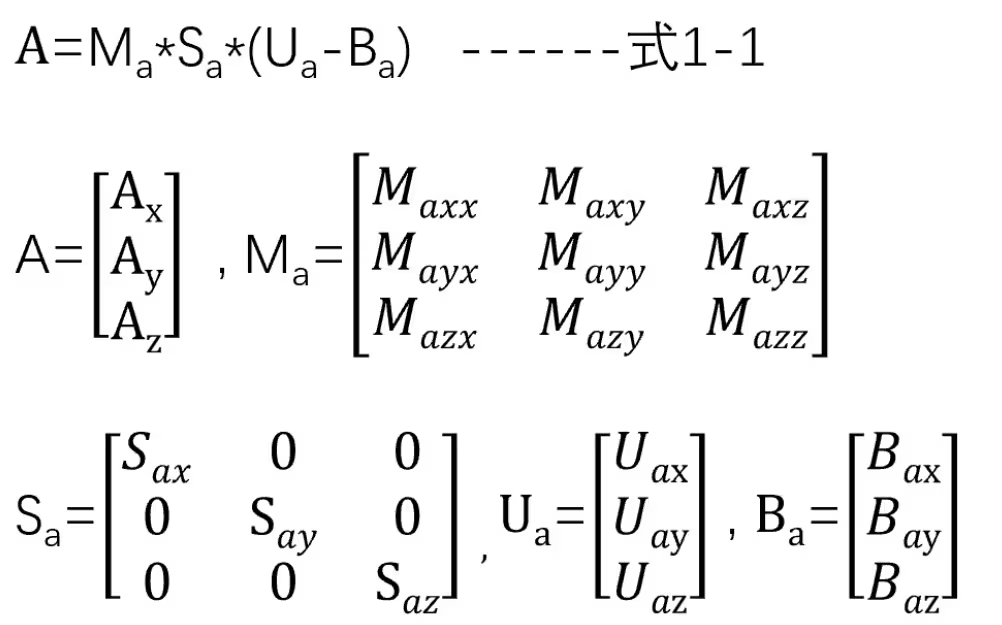
其中,A为加速度的真值,Ma为交轴耦合误差,Sa为比例因子误差,Ua为加速度计的测量值,Ba为加速度计的零偏误差。其中Ma的每一列的模都为1。
常用的加速度计校准有六面体校准和十二面体校准。六面体校准前需要对校准台进行标定,要求校准台和水平面平行。而十二面体校准对校准台的的水平度要求较低,可以消除校准台和水平面夹角造成的校准误差。这两种方法的原理是一样的,下面只对十二面体校准进行说明。
- 将IMU传感器固定在三轴正交的立方体上
- 将立方体的一面放置在校准面上,静置,采集一段时间数据
- 将立方体原地旋转180°,静置,采集一段时间的数据
- 将两次采集到的数据求平均,作为一次测量值
- 重复步骤b~d,测量其他五个面的数据
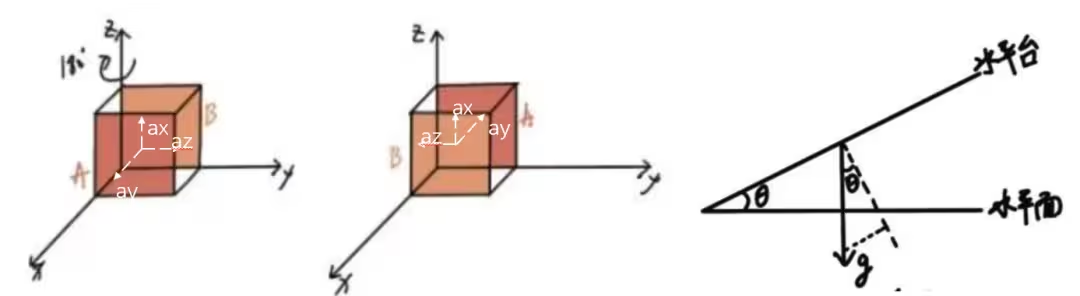
首先解释下十二面体校准如何消除校准台和水平面夹角带来的校准误差。当校准台水平时,当IMU静置于校准台时,加速度的真值应该为:
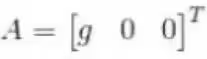
,g为当地的重力加速度;当校准台和水平面存在夹角θ时,此时IMU静置于校准台上,加速度真值为:
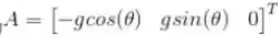
,一般θ比较小,可近似为A≈[-g gθ 0]T。当立方体同一面与校准台接触,前后旋转180°,加速度的真值为[-g -gθ 0]T。两次测量的均值对应的真值应为[-g 0 0]T,即消除了校准台与水平面夹角的影响。
将6次测试数据代入加速度的误差模型,可得到18个方程,通过最小二乘法可以计算出Ma(交轴耦合误差),Sa(比例因子误差),Ba(加速度计的零偏误差)。
2. 陀螺仪计校准
加速度计的误差模型如下:
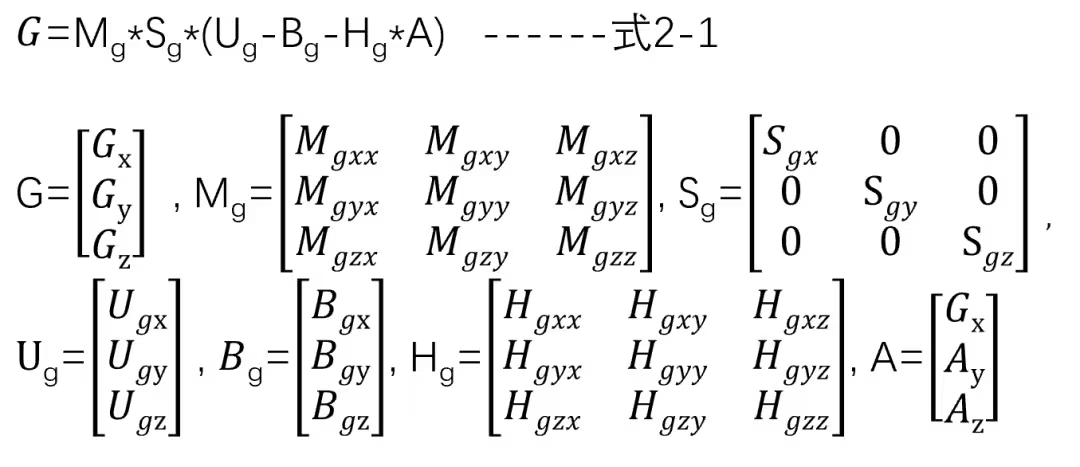
其中,G为加速度的真值,Mg为交轴耦合误差,Sg为比例因子误差,Ug为角速度的测量值,Bg为陀螺仪的零偏误差,A是加速度的真值,Hg是角速度对加速度的敏感度,表示加速度对角速度测量的影响。一般Hg都比较小,可忽略,因此陀螺仪的误差模型可简化成:
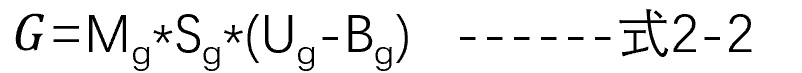
首先可通过加速度计校准(十二面体校准)时采集的数据,计算出Bg。由于静态测试数据,只能估算出Bg;Sg和Mg还需要动态转台数据才能得出。
转台测试步骤如下:
- 将IMU固定在转台上,陀螺仪的X轴和转台的转轴重合;
- 转台匀速旋转10圈(10*360°),记录陀螺仪三轴输出数据,对数据进行积分
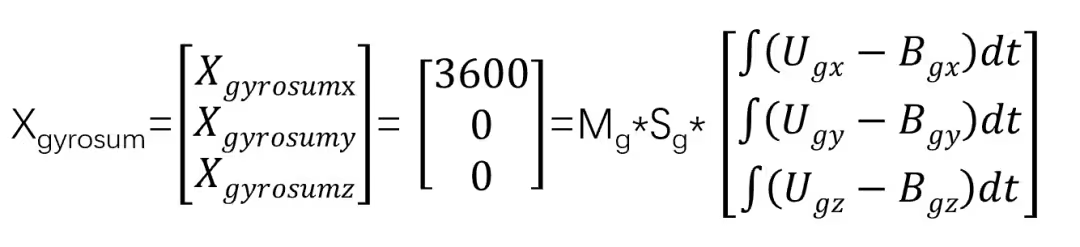
Xgyrosum为角度变化真值
c. 重复步骤a-b,对y z 轴进行测试,得到Ygyrosum,Zgyrosum。
根据转台测试的数据,即可求出Mg(交轴耦合误差),Sg(比例因子误差)
六、IMU传感器(六)- Allan方差
下面就三部分来介绍Allan方差
- Allan方差的计算方法
- Allan方差可辨别出的噪声
- Allan方差的应用
1、Allan方差的计算方法
Allan方差是时频分析和惯性导航领域常用的一种误差分析方法,它有效的刻画了待研究误差时间序列在不同时间尺度上的波动水平,并可根据不同时间尺度上的Allan方差值所构成的曲线的形状特征来辨识其中包含的随机过程模型,非常适合对中长期波动进行定量描述和分析。与Allan方差相比,传统的误差指标往往是采用误差均值(反映整个误差序列有无宏观偏置)、标准差(反映整个误差序列的波动情况)。如下图所示,他们都是反映误差序列的整体情况的指标,其中包含有快速变化和长时间缓慢变化的各个成分,无法细分出不同的时间尺度上的误差波动情况。
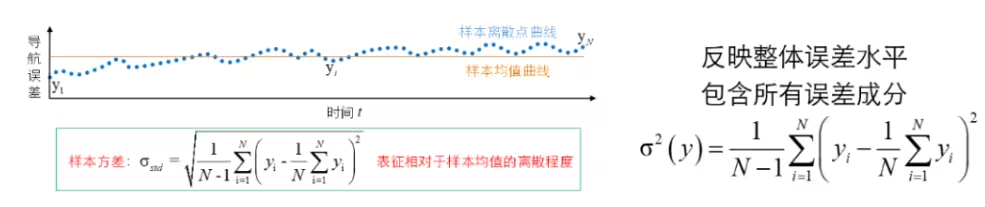
Allan方差则是将误差序列在某个指定的时间尺度上的波动情况进行了精确提取,计算步骤如下:
将整段误差序列按照你感兴趣的时间尺度的长度(例如10s)进行分块
每块求平均值
相邻块的平均值求差
将所有的差值进行统计,得到其均方值(E(x2)),并乘以1/2
这样就得到了对应于这个块长度(10s)的Allan方差值,具体过程如下图:
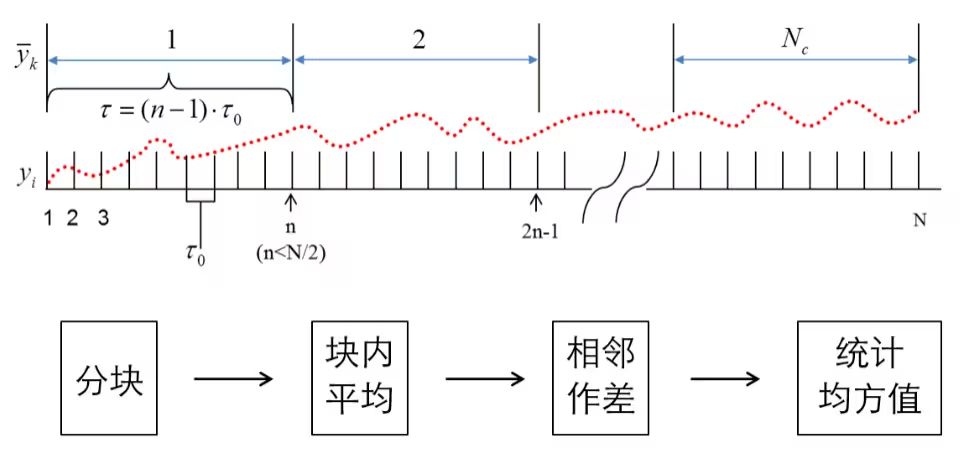
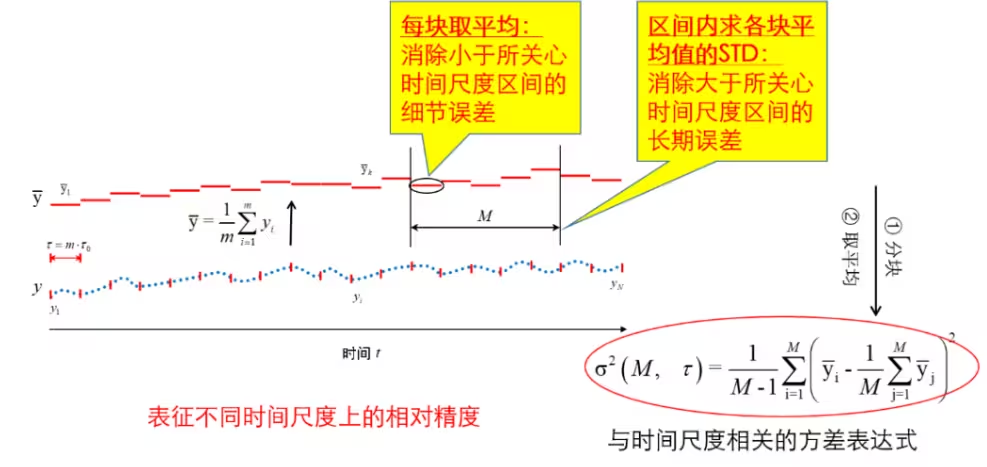
那么Allan方差是怎样来将对误差序列的分析限制在某个指定的时间尺度上的呢?如果我们只对某一时间尺度上的误差波动感兴趣的话,那么比这个时间尺度更小的细节变化(短时间快速跳动)和比这个时间尺度更大的宏观变化(长时间缓慢漂移)就都不关心了,希望在我们的误差指标中都被消除掉。详细解释如下:
- 通过分块确定所要考察的时间块长度
- 利用块内求平均的方法把短于块长度的那些快速变化(细节)都抹掉
- 再利用相邻块求差的办法把长于两块长度的那些缓慢变化(宏观)去除掉
- 最后对差值序列统计其均方值,这样统计出来的就是介于1倍块长度和2倍块长度的一个很窄的时间尺度范围内的误差波动情况
前文提到了,对应于某个块长度的Allan方差反映的是12倍块长度这一狭窄时间尺度范围内的误差,那么如何反映1M倍块长度范围内的误差呢?这就涉及到一种更通用的样本方差分析方法。
如下图所示,通用的样本方差分析和Allan方差的区别在于分块、取平均之后,不是采取相邻块求差,而是截取连续M块求其标准方差,然后统计这些方差的样本均值,作为反映1~M倍块长度这个时间尺度区间内的误差指标。这样就可以灵活地提取和评估我们所关心的任何时间尺度范围内的误差成分!
容易推导,Allan方差只是上述通用样本方差分析在M=2时的一个特例:
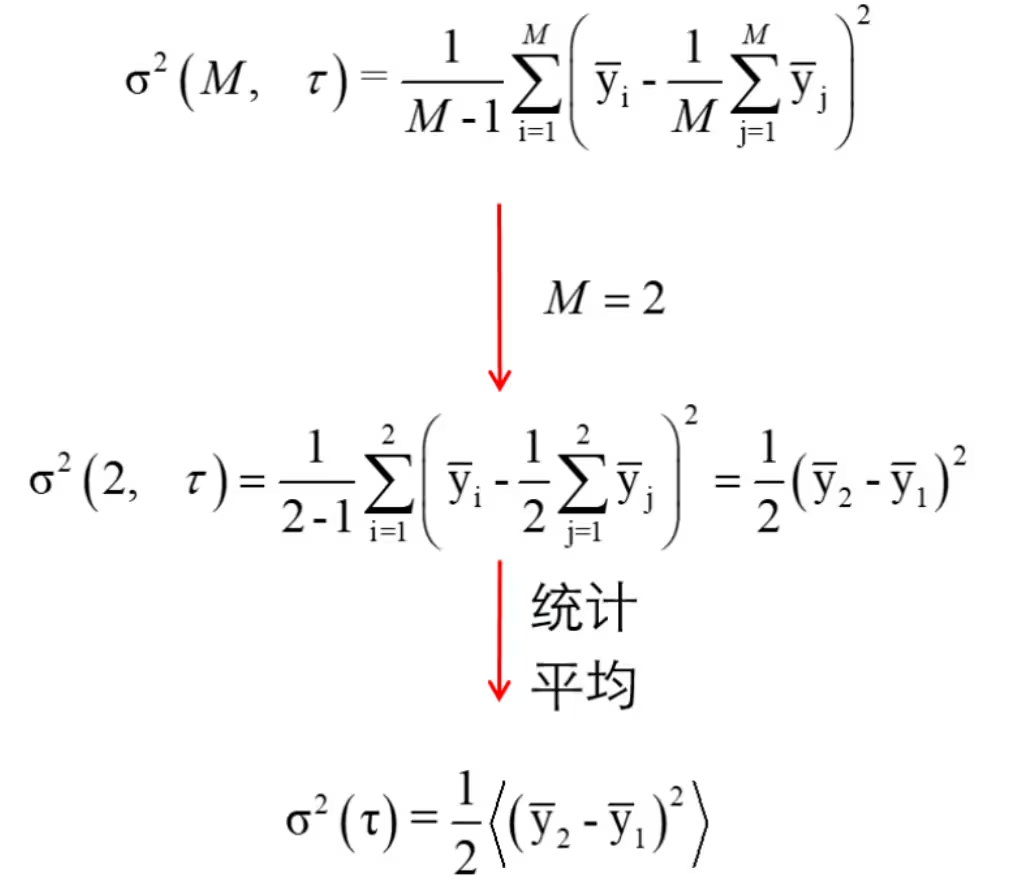
如果我们对误差序列的各个时间尺度上的成分都感兴趣的话,可以将块长度由短到长,“扫描”一遍,得到一组Allan方差值,然后画出“Allan方差 vs 块长度”的曲线,就可以全面的反映被研究的误差序列的特性了。
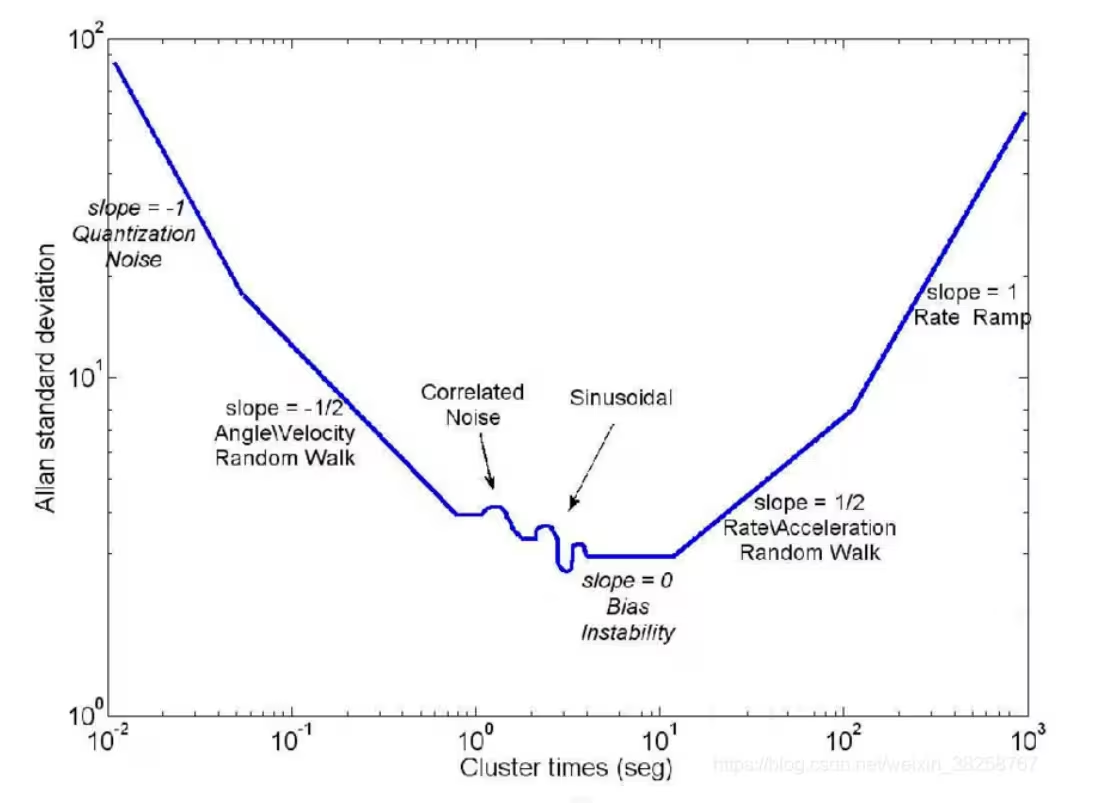
如果类比于经典方差,严格意义上应该称σ(τ)为Allan 标准差,但习惯上常常直接称σ(τ)为Allan 方差。
2. Allan方差可辨别出的噪声
- 量化噪声(Quantization Noise, QN)
- Rate white noise
- Rate Random Walk
- 零偏不稳定噪声(Bias instability)
- 速率斜坡 (Rate Ramp)
2.1量化噪声(Quantization Noise, QN)
进行数字量化编码采样时,传感器输出的理想值与量化值之间就必然会有微小的差别。量化噪声代表了传感器检测的最小分辨率水平。
以角增量输出陀螺仪为例来说明角度量化噪声,假设量化当量为Δ,采样频率
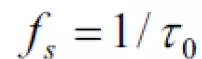
对于“四舍五入”型量化噪声,常常视其为服从均匀分布的零均值白噪声, 并且易知其方差( 或平均功率)为 ,ΔΔ/12 该白噪声的功率谱在,根据信号时域方差与频域功率谱积分面积相等原则,得角度量化噪声的功率谱密度为:
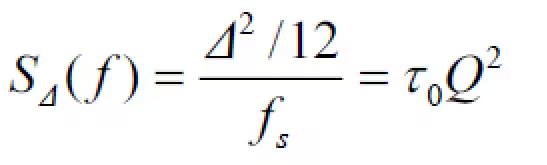
式中:量化噪声系数为Q
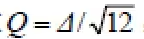
根据随机微分公式,得角速率的功率谱为
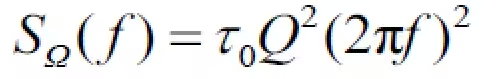
得到角速率量化噪声的Allan方差为
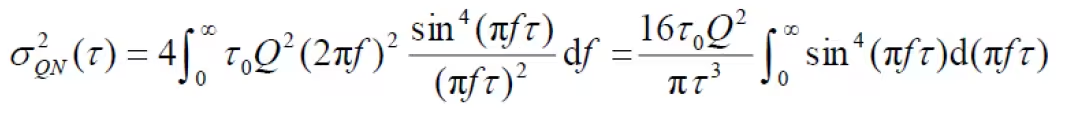
实际计算Allan 方差时,由于采样序列的离散化和有限长N 点的特点,导致角速率功率谱的最低频率和最高频率是有限的,即
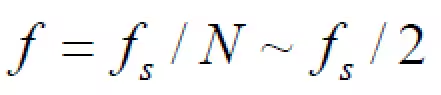
当N 比较大时可近似为
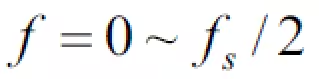
因此,若令x=πfτ ,角速率量化噪声的Allan方差可改写为
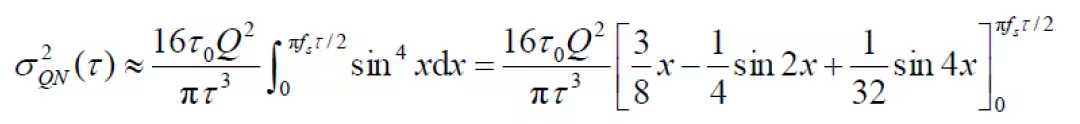
由离散序列计算Allan方差,通常取平均时间(数据分组时间或简称簇时间)为
τ=Mτ0
甚至为
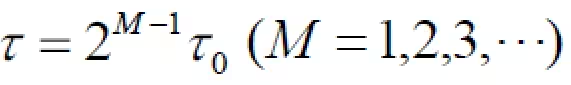
此时
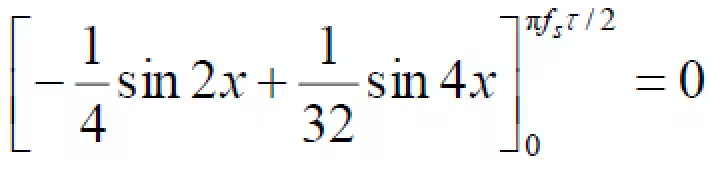
所以Allan方差进一步可简化成:
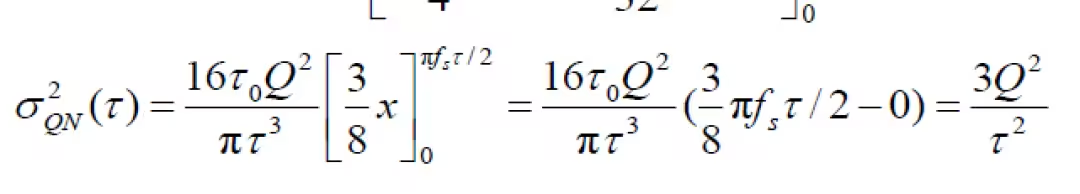
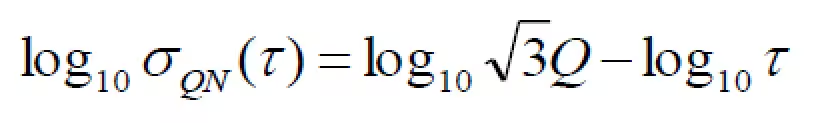
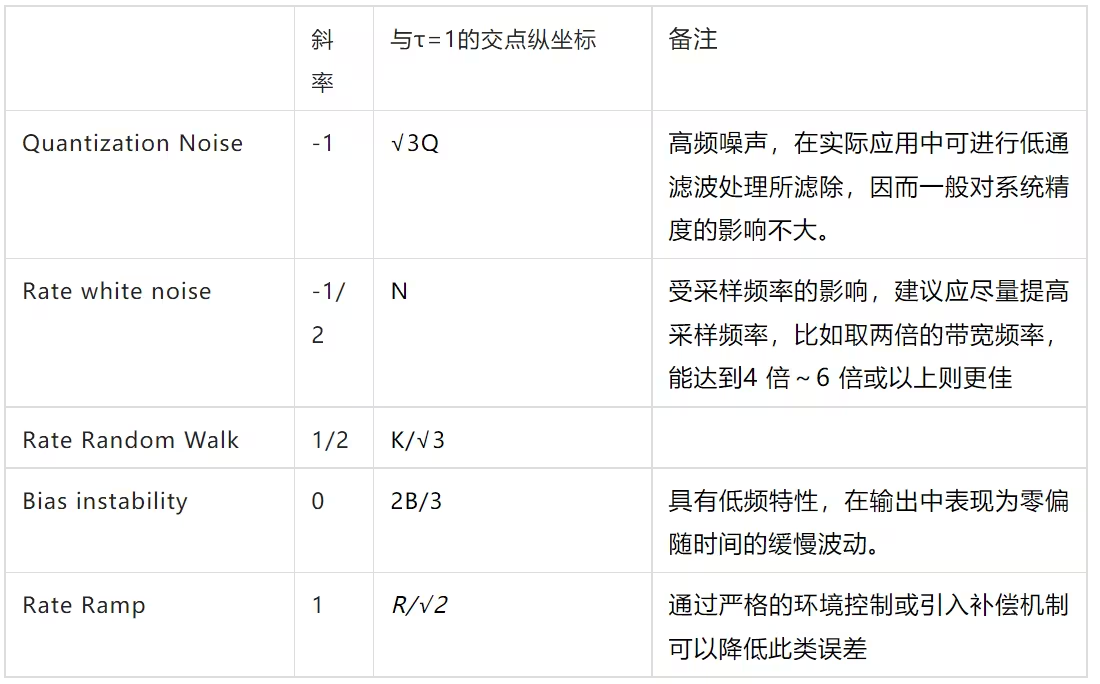
由此可见在Allan方差双对数图上,量化噪声对应的斜率为-1,它与 τ=1交点的纵坐标读数为√3Q(或Δ/2)
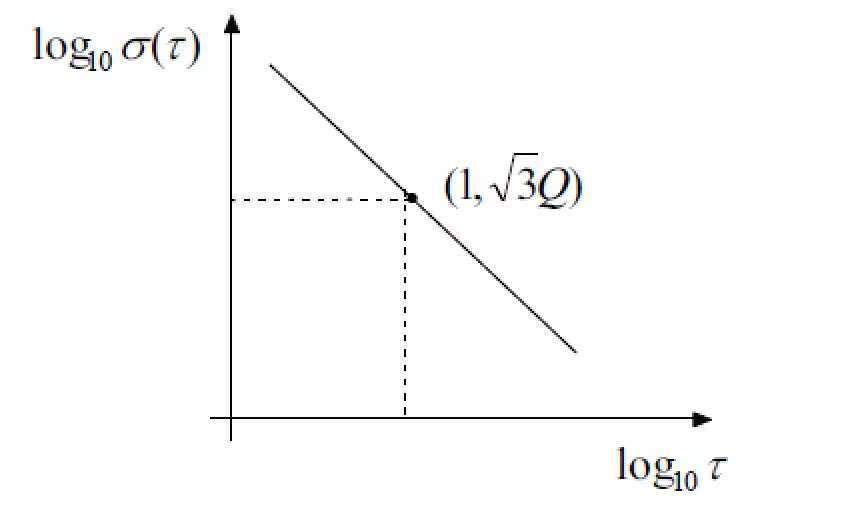
量化噪声具有很宽的带宽,属于高频噪声,在实际应用中可进行低通滤波处理或大部分被导航姿态更新(积分)环节所滤除,因而一般对系统精度的影响不大。
2.2 Rate white noise
下面以角度随机游走为例来解释Rate white noise。角度随机游走(ARW)是角速率白噪声积分的结果,即陀螺从零时刻起累积的总角增量误差表现为随机游走,而每一时刻的等效角速率误差表现为白噪声。根据随机过程理论,随机游走是一种独立增量过程,对于陀螺角度随机游走而言“独立增量”的含义便是:角速率白噪声在两相邻采样时刻进行积分(增量),不同时间段的积分值之间互不相关(独立)。
对于角度随机游走,从角速率方面看,其功率谱为常值(白噪声)
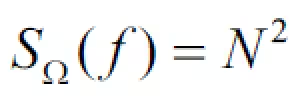
式中:N 也称为角度随机游走系数
因此在Allan方差双对数图上,Rate white noise的斜率为-1/2,它与τ=1的交点纵坐标读数即为角度随机游走系数N
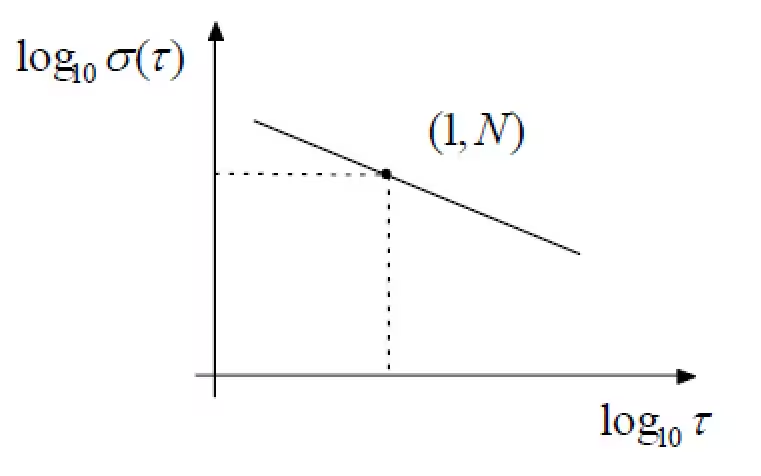
前面推导的是连续时间角速率理想白噪声与Allan 方差的关系,但实际中如果陀螺输出的是角速率信号,且一般进行离散化采样,则角速率噪声总是有限带宽的。根据频谱分析理论,在带限范围内采样频率越低则对应的功率谱幅值N*N越大,从而得出的Allan 方差随机游走系数也会偏大,因此Allan 方差分析还受角速率采样频率的影响,建议在陀螺带宽内应尽量提高采样频率,比如取两倍的带宽频率,能达到4 倍~6 倍或以上则更佳。然而,如果陀螺输出的是角增量信号,在角增量输出中隐含了积分(平均)过程,则Allan 方差的角度随机游走系数与采样频率无关。
2.3 Rate Random Walk
下面以角速率随机游走来介绍Rate Random Walk。、
角速率随机游走是宽带角加速率白噪声积分的结果,即陀螺角速率误差表现为随机游走,而角加速率误差表现为白噪声。
角加速率的功率谱为
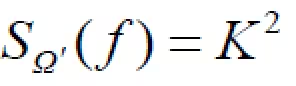
式中:K 为角速率随机游走系数,根据随机积分功率谱关系式,得角速率的功率谱为
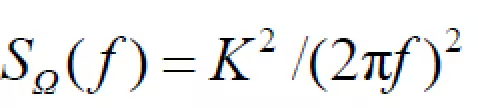
Allan方差
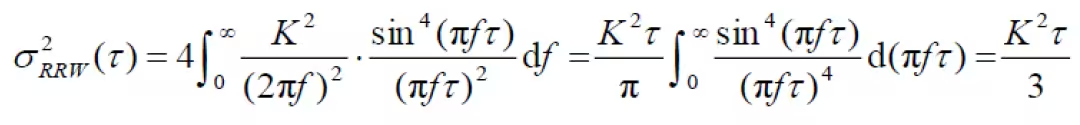
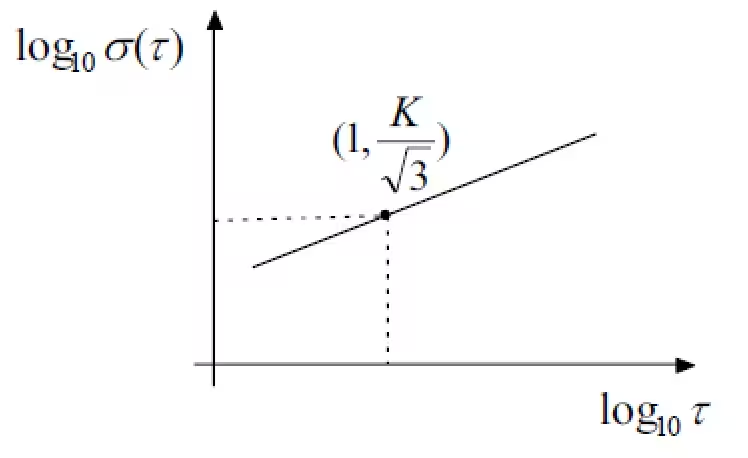
因此在Allan方差双对数图上,Rate Random Walk的斜率为1/2,它与τ=1的交点纵坐标读数即为角度随机游走系数K/√3
2.4 零偏不稳定噪声(Bias instability)
零偏不稳定性噪声又称为闪变噪声或1/f 噪声,顾名思义,其功率谱密度与频率成反比,即零偏不稳定性噪声的功率谱为
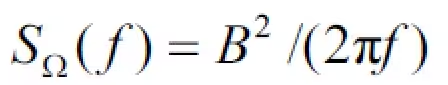
式中:B 为零偏不稳定性系数
Allan方差为:
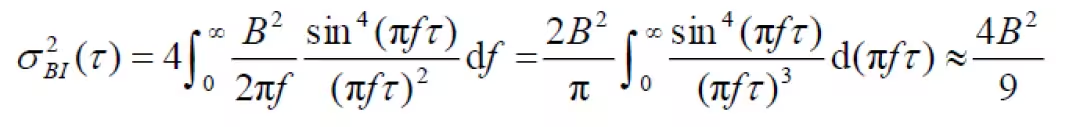
因此在Allan方差双对数图上,零偏不稳定性噪声的斜率为0,它与τ=1的交点纵坐标读数即为角度随机游走系数2B/3 。
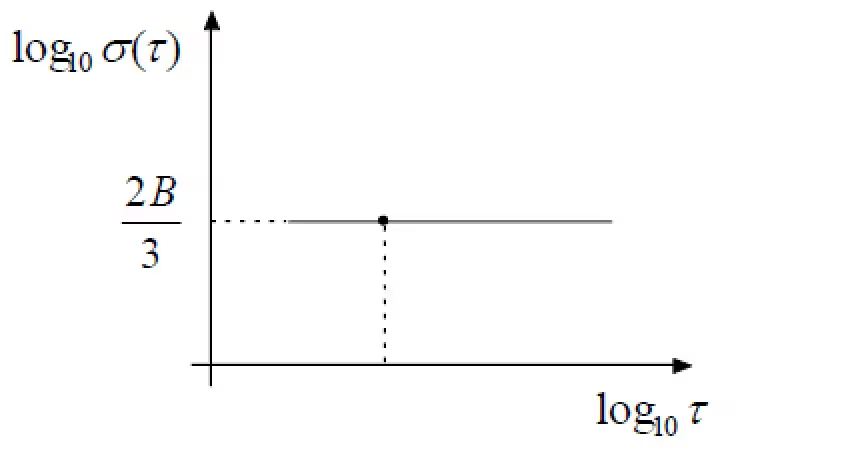
零偏不稳定性噪声具有低频特性,在陀螺输出中表现为零偏随时间的缓慢波动。
2.5 速率斜坡 (Rate Ramp)
下面以角速率输出的陀螺仪为例介绍速率斜坡。
若陀螺的角速率输出随时间缓慢变化,比如由环境温度引起,假设输出与测试时间呈线性关系,即
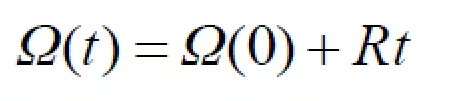
式中:R 为速率斜坡系数,或通俗地看成常值角加速率误差系数。直接根据Allan 方差的定义计算,可得
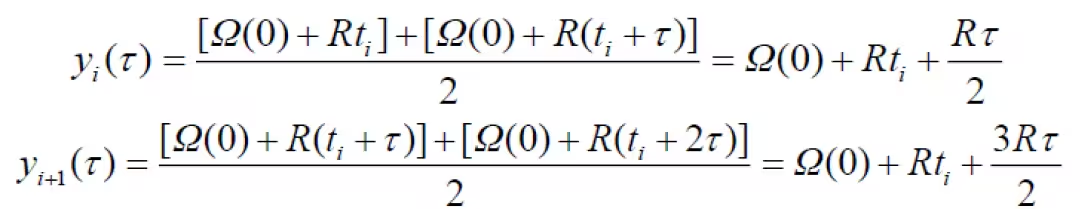
故
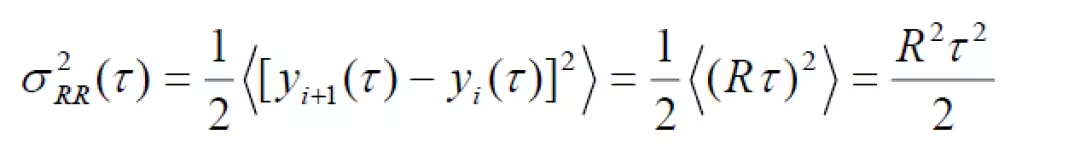
可见,当角速率误差随时间线性变化时,在Allan方差双对数图上,速率斜坡的斜率为1,它与τ=1的交点纵坐标读数即为角度随机游走系数R/√2。
实际上,角速率斜坡更像是一种确定性的误差,而不是随机误差。角速率斜坡常常由系统误差引起,比如环境温度的缓慢变化,通过严格的环境控制或引入补偿机制往往可以降低此类误差。
3. Allan方差的应用
Allan方差可以用来查找影响惯性传感器的主要误差源,为改进设计和制造服务;也可以获取惯性传感器误差的建模参数,提高现有产品的实际使用精度。
以光纤陀螺为例,理论研究表明:量化噪声与陀螺的数字量化输出有关;角度随机游走噪声主要来源于光路的光子自发辐射,特别是光电探测器和电子器件的高频噪声;速率斜坡与环境温度缓慢变化有关等。所以,在Allan 方差分析之后,获得各项噪声系数,针对主要误差源并结合物理机理有可能为改进陀螺提供依据。
有些应用场合,比如在姿态稳定和跟踪系统中,量化噪声是一种重要的噪声源,一般先采用高速采样方法从总体上降低量化噪声的功率谱幅值,然后通过低通数字滤波器滤除高频段噪声,但是滤波器往往会造成相位延迟和使测量带宽降低,影响系统控制精度甚至稳定性。很明显,陀螺信号通过低通滤波器后,功率谱必然会产生畸变,如再使用Allan方差进行量化噪声系数分析,估计结果实际上包含了滤波器幅频特性的影响,它与原始陀螺信号的噪声系数之间存在差别。在短时间应用场合,比如短时姿态控制中,陀螺信号通过低通滤波器后再进行Allan方差分析会发现,低通滤波确实可以提高某些性能参数,特别是代表短、中期精度的量化噪声系数甚至角度随机游走系数,但滤波对陀螺中、长期精度的零偏稳定性和速率斜坡影响很小,也就是说,低通滤波对于长期应用场合,比如长时间导航任务,性能改善一般不明显。由此可见,陀螺输出信号作低通滤波或进行所谓的降噪处理对导航应用一般意义不大,而最根本的手段应当是通过深入分析陀螺内部机理,改善设计和工艺,从源头上降低代表中长期精度的低频噪声和误差。
陀螺随机漂移误差Allan方差分析也可应用在组合导航系统中。在基于状态空间模型的Kalman 滤波组合导航系统中,常常假设陀螺随机漂移ε的模型为
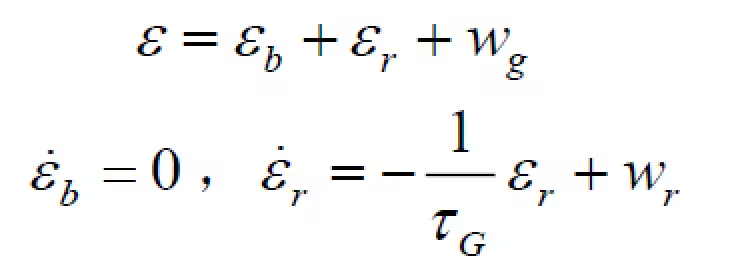
εb为逐次启动漂移(随机常值);εr为马尔可夫过程(慢变漂移);wg为白噪声(快变漂移)
对比前面Allan 方差分析可知,这里wg项即为陀螺角度随机游走中的角速率白噪声,而εr为指数相关噪声。实际陀螺的Allan 方差分析中可能给出多种误差源,理论上,若将所有误差因素都进行建模纳入状态方程,Kalman 滤波效果最好。但是,基于Allan 方差估计的陀螺模型参数存在一定的误差,况且有些误差源转化为状态方程也非常困难,比如1/f噪声。建模中考虑因素越多状态方程的阶数就越高,滤波计算量将急剧增大,实践还表明高阶状态方程中不准确的模型参数越多就越容易导致数值计算不稳定,估计效果反而变差。因此, 在组合导航应用中一般对陀螺建模进行简化处理,只需考虑其中便于处理的主要误差项。
总结如下
IMU传感器(一)概要
IMU传感器(二)-陀螺仪的种类和原理
IMU传感器(三)-加速度计的种类和原理
IMU传感器(四)—测量误差
IMU传感器(五)- 校准
IMU传感器(六)- Allan方差

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献102条内容

所有评论(0)