基于VHDL的交通灯控制系统设计与仿真(Quartus II 9.0验证)

简介:在电子设计自动化(EDA)领域,VHDL是一种广泛使用的硬件描述语言,用于描述和仿真数字系统。本项目“基于VHDL的交通灯控制系统设计与仿真”是一个典型的数字逻辑设计实例,采用VHDL编写交通灯控制逻辑,并在Altera Quartus II 9.0环境中完成仿真验证。系统通过计数器、分频器和D触发器实现红绿灯状态的自动切换与控制,适合初学者理解数字电路的设计流程和EDA工具的实际应用。
1. VHDL数字系统设计基础
VHDL(VHSIC Hardware Description Language)是一种广泛应用于数字系统设计的硬件描述语言,尤其在FPGA和ASIC开发中具有重要地位。本章将从VHDL的基本语法结构入手,介绍其核心组成要素,包括数据类型(如 STD_LOGIC 、 INTEGER 、 BIT_VECTOR )、运算符(逻辑、算术、关系运算)以及基本语句结构(如 PROCESS 、 IF 、 CASE )。
通过VHDL,设计者可以以行为级、寄存器传输级(RTL)或结构级方式对数字系统进行建模。其优势在于良好的可读性、可移植性以及与硬件结构的高度对应性,使得设计更易于验证和综合。
此外,本章还将简要介绍FPGA(现场可编程门阵列)和ASIC(专用集成电路)的基本概念,为后续交通灯系统的设计奠定理论基础。
2. 交通灯控制逻辑设计原理
交通灯控制系统是数字系统设计中的典型应用,它不仅体现了状态机的设计思想,也融合了时序控制、状态划分、逻辑优化等核心技术。本章将围绕交通灯控制逻辑的设计原理展开,重点解析有限状态机(FSM)在交通灯系统中的应用,包括状态划分、状态转换机制、时序分析与优化方法,以及在VHDL中的实现策略。
2.1 控制逻辑的基本组成
交通灯控制逻辑本质上是一个状态控制系统,其核心在于如何定义状态、如何在状态之间进行切换,以及如何通过输入信号来驱动状态转移。控制逻辑的设计主要依赖于 有限状态机(FSM) 模型,它是数字系统中最常用的抽象方法之一。
2.1.1 有限状态机(FSM)的概念
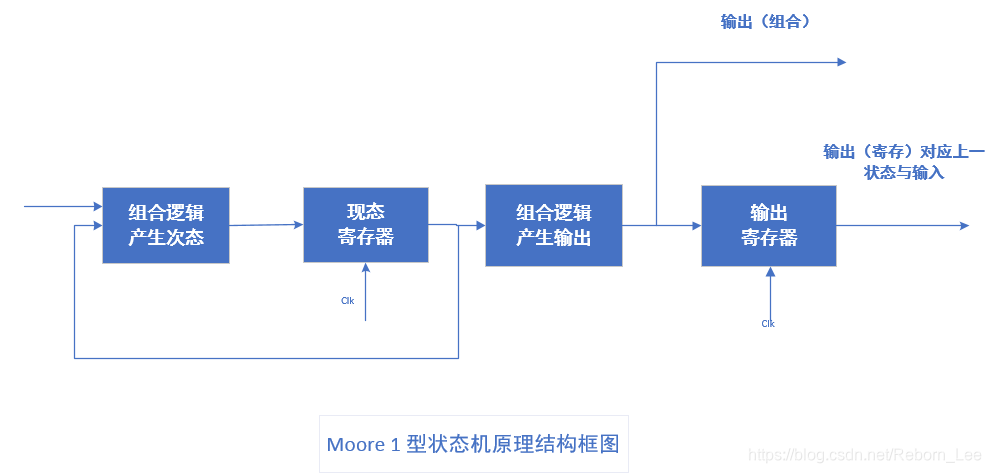
有限状态机是一种计算模型,由一组有限的状态组成,系统在任一时刻只能处于其中一个状态。FSM通过输入信号和当前状态决定下一状态和输出。FSM通常分为两类:
- Mealy型状态机 :输出不仅依赖于当前状态,还依赖于输入。
- Moore型状态机 :输出仅依赖于当前状态。
在交通灯控制系统中,通常采用Moore型状态机,因为红绿灯的颜色变化仅与当前状态有关,而不直接依赖于外部输入信号(例如是否检测到车辆)。
FSM在交通灯系统中的应用优势
| 优势 | 描述 |
|---|---|
| 结构清晰 | 状态划分明确,便于逻辑设计与调试 |
| 易于扩展 | 可以通过增加状态来支持更多交通模式 |
| 可移植性强 | 可用于不同类型的路口或控制策略 |
| 状态转移可视化 | 状态转换图便于理解与设计 |
2.1.2 状态转换图与状态表
状态转换图(State Transition Diagram)和状态表(State Transition Table)是FSM的两种主要表示方式。
状态转换图
状态转换图使用图形化方式表示状态之间的转移关系。例如,一个典型的交通灯系统可能包含以下状态:
- S0:主路绿灯,支路红灯
- S1:主路黄灯,支路红灯
- S2:主路红灯,支路绿灯
- S3:主路红灯,支路黄灯
状态转换图如下所示(使用Mermaid流程图):
stateDiagram
    S0 --> S1 : 定时结束
    S1 --> S2 : 黄灯时间到
    S2 --> S3 : 定时结束
    S3 --> S0 : 黄灯时间到
状态表
状态表以表格形式列出当前状态、输入信号、下一状态和输出信号。例如:
| 当前状态 | 输入信号 | 下一状态 | 输出(主路/支路) |
|---|---|---|---|
| S0 | 定时结束 | S1 | 绿 / 红 |
| S1 | 黄灯时间到 | S2 | 黄 / 红 |
| S2 | 定时结束 | S3 | 红 / 绿 |
| S3 | 黄灯时间到 | S0 | 红 / 黄 |
这种结构使得状态转移逻辑清晰、易于实现。
2.2 交通灯系统的行为建模
在实际设计中,行为建模是对交通灯系统功能的抽象描述。本节将重点讲解红绿灯状态划分、状态转换条件以及时间控制机制的设计。
2.2.1 红绿灯状态划分
交通灯系统的状态划分是设计的核心环节。通常,主干道和支干道的灯色变化遵循固定周期,状态划分如下:
- 主路绿灯,支路红灯 :主路通行,支路等待
- 主路黄灯,支路红灯 :主路准备停止,支路仍等待
- 主路红灯,支路绿灯 :支路通行,主路等待
- 主路红灯,支路黄灯 :支路准备停止,主路仍等待
每个状态持续时间可根据实际交通流量进行调整。
2.2.2 状态之间的转换条件
状态转换通常由 定时器 控制,每个状态持续一定的时间后自动切换到下一状态。例如:
- S0 → S1:主路绿灯持续时间结束
- S1 → S2:黄灯时间结束
- S2 → S3:支路绿灯时间结束
- S3 → S0:黄灯时间结束
也可以引入外部输入信号(如传感器信号)进行动态调整,例如检测是否有车辆等待,从而改变状态转换逻辑。
2.2.3 状态切换的时间控制机制
时间控制机制依赖于 计数器模块 ,通常使用VHDL中的 PROCESS 语句实现定时逻辑。例如,使用一个计数器来控制每个状态的持续时间:
process(clk, reset)
begin
    if reset = '1' then
        count <= 0;
        current_state <= S0;
    elsif rising_edge(clk) then
        case current_state is
            when S0 =>
                if count = green_time then
                    current_state <= S1;
                    count <= 0;
                else
                    count <= count + 1;
                end if;
            when S1 =>
                if count = yellow_time then
                    current_state <= S2;
                    count <= 0;
                else
                    count <= count + 1;
                end if;
            -- 类似处理S2和S3
        end case;
    end if;
end process;
代码逐行分析
-
if reset = '1' then:系统复位时清零计数器并回到初始状态。 -
elsif rising_edge(clk) then:在时钟上升沿进行状态更新,确保同步。 -
case current_state is:根据当前状态判断下一步操作。 -
if count = time_constant then:当计数器达到设定时间时切换状态。 -
count <= count + 1:计数器递增,实现定时功能。
参数说明
| 参数 | 含义 |
|---|---|
clk | 系统时钟信号 |
reset | 复位信号 |
count | 计数器变量,记录当前状态已持续的时间 |
green_time | 绿灯持续时间 |
yellow_time | 黄灯持续时间 |
2.3 系统时序分析与逻辑优化
在交通灯系统中,状态切换的同步性至关重要,任何异步信号或状态跳转延迟都可能导致系统不稳定。本节将从时钟周期、同步机制和优化方法三个方面进行分析。
2.3.1 时钟周期与状态切换的同步机制
交通灯系统通常使用一个全局时钟信号( clk )来驱动状态切换,确保所有操作在时钟上升沿完成。这种同步机制可以避免毛刺(glitch)和竞争(race condition)。
例如,使用同步复位机制:
if rising_edge(clk) then
    if reset = '1' then
        current_state <= S0;
    else
        -- 状态更新逻辑
    end if;
end if;
同步机制确保状态切换发生在时钟的上升沿,提高了系统的稳定性和可预测性。
2.3.2 减少状态跳转延迟的优化方法
状态跳转延迟可能由以下因素引起:
- 计数器未及时清零
- 状态判断条件未优化
- 异步信号干扰
优化方法包括:
- 提前清零计数器 :在状态切换时立即将计数器归零,避免延迟。
- 使用更高效的状态编码方式 :如使用二进制或格雷码代替枚举类型,减少组合逻辑延迟。
- 使用同步输入信号 :所有外部输入应通过同步器(如两级D触发器)接入系统,避免亚稳态问题。
2.4 VHDL中控制逻辑的实现方式
VHDL是实现交通灯控制系统的核心语言,其结构化和模块化设计能力非常适合状态机实现。
2.4.1 使用Process语句实现状态控制
在VHDL中,状态控制通常通过 PROCESS 语句块实现,结合 CASE 语句处理不同状态。
state_machine : process(clk, reset)
begin
    if reset = '1' then
        current_state <= S0;
        count <= 0;
    elsif rising_edge(clk) then
        case current_state is
            when S0 =>
                if count = green_time then
                    current_state <= S1;
                    count <= 0;
                else
                    count <= count + 1;
                end if;
            when S1 =>
                if count = yellow_time then
                    current_state <= S2;
                    count <= 0;
                else
                    count <= count + 1;
                end if;
            when others =>
                -- 处理其他状态
        end case;
    end if;
end process;
逻辑分析
- 整个
PROCESS块由clk和reset驱动。 - 使用
rising_edge(clk)确保状态在时钟上升沿更新。 - 每个状态中,判断计数器是否达到阈值,若达到则切换状态并重置计数器。
2.4.2 状态变量的定义与更新策略
状态变量通常定义为枚举类型,便于阅读和维护:
type state_type is (S0, S1, S2, S3);
signal current_state, next_state : state_type;
更新策略建议采用 两进程结构 :一个用于状态更新,一个用于输出逻辑,以提高可读性和可维护性。
-- 状态更新进程
state_update : process(clk, reset)
begin
    if reset = '1' then
        current_state <= S0;
    elsif rising_edge(clk) then
        current_state <= next_state;
    end if;
end process;

-- 输出逻辑进程
output_logic : process(current_state)
begin
    case current_state is
        when S0 => lights <= "0011"; -- 主绿支红
        when S1 => lights <= "0101"; -- 主黄支红
        when S2 => lights <= "1000"; -- 主红支绿
        when S3 => lights <= "1001"; -- 主红支黄
    end case;
end process;
优势分析
- 分离状态更新与输出逻辑 :便于调试与修改。
- 提高代码可读性 :每个进程职责明确。
- 增强模块化设计能力 :方便后续扩展和重用。
本章通过系统性地分析交通灯控制逻辑的组成与实现方式,为后续章节的计数器设计、分频器实现以及系统仿真打下了坚实的基础。下一章将围绕计数器的应用展开,深入探讨其在交通灯系统中的时序控制作用。
3. 计数器(Counter)在状态切换中的应用
在数字系统设计中,计数器作为实现定时与状态切换的核心模块,其作用不可忽视。尤其是在交通灯系统中,状态切换需要精确的时间控制,而计数器正是实现这一目标的关键元件。本章将围绕计数器的基本原理、在交通灯设计中的具体应用、VHDL代码实现方式,以及多个计数器协同控制状态切换的机制进行深入剖析。
3.1 计数器的基本原理与分类
3.1.1 同步计数器与异步计数器
计数器可以分为同步计数器和异步计数器两种基本类型,它们在时钟信号的控制方式上存在显著差异。
| 类型 | 特点 | 应用场景 |
|---|---|---|
| 同步计数器 | 所有触发器在同一时钟信号下更新状态,响应速度快,时序一致 | 高速数字系统,如FPGA设计 |
| 异步计数器 | 各级触发器由前一级的输出作为时钟,存在传播延迟,结构简单 | 低速计时器、分频器等场景 |
同步计数器工作原理:
在同步计数器中,所有D触发器共享同一个时钟信号,因此每当一个时钟上升沿到来时,所有触发器同时更新状态。这种设计减少了时序偏差,适用于高精度定时系统。
异步计数器工作原理:
异步计数器则采用级联方式,每一级的输出作为下一级的时钟输入。这种方式结构简单,但由于信号需要逐级传递,会产生累计延迟。
3.1.2 加法计数器与减法计数器
根据计数方向的不同,计数器又可分为加法计数器和减法计数器:
- 加法计数器(Increment Counter) :计数器值从0开始逐步递增。
- 减法计数器(Decrement Counter) :计数器值从最大值逐步递减至0。
在交通灯系统中,倒计时功能通常使用减法计数器来实现,例如绿灯倒计时显示。
3.1.3 状态跳转逻辑流程图(Mermaid)
graph TD
    A[开始计数] --> B{方向选择}
    B -->|加法| C[当前值+1]
    B -->|减法| D[当前值-1]
    C --> E{是否达到上限?}
    D --> F{是否达到下限?}
    E -->|是| G[清零或溢出处理]
    F -->|是| H[清零或溢出处理]
    E -->|否| I[继续计数]
    F -->|否| I
3.2 在交通灯设计中的计时功能实现
3.2.1 倒计时逻辑的设计
在交通灯系统中,红绿灯的切换必须依赖精确的倒计时逻辑。例如,绿灯持续30秒后变为黄灯5秒,再变为红灯60秒。这种状态转换必须通过计数器实现。
一个基本的倒计时逻辑流程如下:
- 初始化计数器为最大值(如30秒对应的时钟周期数);
- 每个时钟周期减1;
- 当计数器为0时,触发状态切换信号;
- 重置计数器为下一个状态的持续时间。
3.2.2 计数器与时钟信号的配合使用
交通灯系统通常使用FPGA内部的高速时钟(如50MHz),通过分频器生成1Hz的时钟信号,作为计数器的基准时钟。
时钟分频逻辑代码示例:
signal counter : integer := 0;
signal slow_clk : std_logic := '0';

process(clk)
begin
    if rising_edge(clk) then
        if counter = 24999999 then  -- 50MHz / 2 = 25,000,000 => 1Hz
            slow_clk <= not slow_clk;
            counter <= 0;
        else
            counter <= counter + 1;
        end if;
    end if;
end process;
代码解释:
-
clk是系统时钟(50MHz); -
counter用于累计时钟周期; - 每当
counter达到24999999时,slow_clk翻转一次,实现1Hz输出; - 此慢时钟用于驱动倒计时计数器。
倒计时计数器代码片段:
signal count : integer := 30;  -- 初始倒计时为30秒

process(slow_clk)
begin
    if rising_edge(slow_clk) then
        if count > 0 then
            count <= count - 1;
        else
            -- 倒计时结束,触发状态切换
            state <= next_state;
            count <= next_count_value;
        end if;
    end if;
end process;
逐行分析:
- 第1行定义了一个整数信号
count,初始值为30,表示倒计时初始值为30秒; - 第3行以
slow_clk为时钟源,每秒触发一次进程; - 第5行判断当前
count是否大于0; - 若大于0,则减1;
- 若为0,表示倒计时结束,更新状态并重置倒计时值。
3.3 计数器的VHDL实现
3.3.1 实体与架构的定义
VHDL中实现计数器,需要定义实体(Entity)和架构(Architecture)两个部分。
entity counter is
    generic (
        COUNT_WIDTH : integer := 8  -- 8位计数器
    );
    port (
        clk         : in  std_logic;
        reset       : in  std_logic;
        count_up    : in  std_logic;  -- '1' 表示加法计数
        count_out   : out std_logic_vector(COUNT_WIDTH-1 downto 0)
    );
end entity;
端口说明:
-
clk:系统时钟; -
reset:复位信号,高电平有效; -
count_up:方向控制信号; -
count_out:输出计数值,以向量形式表示。
3.3.2 使用Process语句实现计数逻辑
architecture Behavioral of counter is
    signal count_reg : unsigned(COUNT_WIDTH-1 downto 0) := (others => '0');
begin
    process(clk, reset)
    begin
        if reset = '1' then
            count_reg <= (others => '0');
        elsif rising_edge(clk) then
            if count_up = '1' then
                count_reg <= count_reg + 1;
            else
                count_reg <= count_reg - 1;
            end if;
        end if;
    end process;

    count_out <= std_logic_vector(count_reg);
end architecture;
逐行分析:
- 第1~5行定义了一个信号
count_reg,类型为unsigned,用于内部计数; - 第7行定义进程,以
clk和reset为敏感信号; - 第9~10行:若
reset为高电平,清零计数器; - 第11~14行:检测时钟上升沿,根据
count_up的值决定是加法还是减法; - 第16行将无符号整数转换为标准逻辑向量输出。
3.4 多计数器协同控制状态切换
3.4.1 主计数器与辅助计数器的协同机制
在复杂的交通灯系统中,单一计数器无法满足多状态、多时间配置的需求。因此,通常采用主计数器与多个辅助计数器协同工作的方式。
例如:
- 主计数器 :控制主状态切换,如南北向绿灯 → 黄灯 → 红灯;
- 辅助计数器 :用于控制特定状态下的子状态,如东西向行人灯倒计时、夜间闪烁模式等。
协同机制流程图(Mermaid):
graph LR
    A[主计数器启动] --> B[状态1: 南北绿灯]
    B --> C[主计数器减1]
    C --> D{是否为0?}
    D -->|否| C
    D -->|是| E[切换状态2: 黄灯]
    E --> F[启动辅助计数器]
    F --> G[辅助计数器减1]
    G --> H{是否为0?}
    H -->|否| G
    H -->|是| I[切换状态3: 红灯]
    I --> J[启动另一个辅助计数器]
3.4.2 动态调整计数范围以适应不同交通场景
为了提升交通灯系统的智能性,可以在运行时动态调整计数器的初始值,以适应不同交通流量场景。
动态调整代码片段:
-- 定义一个可配置的计数器初始值
constant PEAK_HOUR_GREEN : integer := 60;  -- 高峰时段绿灯时间
constant OFF_PEAK_GREEN  : integer := 30;  -- 非高峰时段绿灯时间

signal green_duration : integer := 30;

process(mode_select)
begin
    if mode_select = '1' then
        green_duration <= PEAK_HOUR_GREEN;
    else
        green_duration <= OFF_PEAK_GREEN;
    end if;
end process;
逻辑分析:
-
mode_select是一个输入信号,用于选择交通模式; - 根据模式选择不同的绿灯持续时间;
-
green_duration作为倒计时计数器的初始值; - 此机制使得交通灯可根据实时交通状况动态调整,提升系统灵活性。
计数器动态加载初始值:
if count = 0 then
    state <= next_state;
    count <= green_duration;  -- 动态加载新的倒计时值
end if;
此代码片段展示了在状态切换时如何动态加载新的倒计时值,实现自适应时间控制。
本章详细讲解了计数器在交通灯系统中的关键作用,包括同步与异步计数器的区别、倒计时逻辑的实现、VHDL代码实现方式,以及多计数器协同控制状态切换的策略。通过合理使用计数器,系统能够实现精确的时间控制和灵活的状态管理,为后续章节的分频器与状态机设计打下坚实基础。
4. 分频器设计与实现
在数字系统设计中,时钟信号是系统运行的脉搏。为了满足不同模块对时钟频率的不同需求,常常需要将主时钟信号进行分频处理,以生成较低频率的时钟信号。本章将围绕分频器的基本原理、VHDL实现方法、在交通灯系统中的应用以及优化与测试策略展开深入探讨。
4.1 分频器的基本原理
分频器是一种将输入时钟信号频率按固定比例降低的数字电路模块。其核心作用是为系统中的不同模块提供合适的时钟频率,从而实现同步控制与节能设计。
4.1.1 分频器在数字系统中的作用
在FPGA和ASIC设计中,分频器常用于以下场景:
- 时钟管理 :为不同模块提供不同频率的时钟信号,实现精确控制。
- 功耗控制 :降低部分模块的运行频率,从而减少功耗。
- 同步设计 :确保多个模块之间的操作同步,避免时序冲突。
例如,在交通灯系统中,主时钟频率可能高达50MHz,但状态切换可能只需要1Hz或更低的频率,这就需要分频器来实现频率转换。
4.1.2 分频系数与输出频率的关系
设输入时钟频率为 $ f_{in} $,分频系数为 $ N $,则输出频率 $ f_{out} $ 为:
f_{out} = \frac{f_{in}}{N}
当 $ N $ 为偶数时,输出时钟的占空比为50%;当 $ N $ 为奇数时,需要通过额外的逻辑来调整占空比,使其尽可能接近50%。
分频系数对比表
| 分频系数 N | 输入频率 (MHz) | 输出频率 (Hz) |
|---|---|---|
| 10 | 50 | 5,000,000 |
| 100 | 50 | 500,000 |
| 500 | 50 | 100,000 |
| 50,000 | 50 | 1,000 |
| 50,000,000 | 50 | 1 |
4.2 分频器的VHDL实现方法
在VHDL中,分频器通常使用计数器结构来实现。通过对主时钟进行计数,并在达到设定值时翻转输出信号,即可实现分频。
4.2.1 使用计数器实现分频逻辑
以下是一个实现偶数分频的VHDL代码示例:
library IEEE;
use IEEE.STD_LOGIC_1164.ALL;
use IEEE.STD_LOGIC_ARITH.ALL;
use IEEE.STD_LOGIC_UNSIGNED.ALL;

entity clock_divider is
    Port (
        clk_in  : in  STD_LOGIC;  -- 输入主时钟
        rst     : in  STD_LOGIC;  -- 异步复位信号
        clk_out : out STD_LOGIC   -- 分频后的输出时钟
    );
end entity clock_divider;

architecture Behavioral of clock_divider is
    constant DIVIDE_BY : integer := 50_000_000; -- 分频系数
    signal counter     : integer range 0 to DIVIDE_BY := 0;
    signal tmp_clk     : std_logic := '0';
begin
    process(clk_in, rst)
    begin
        if rst = '1' then
            counter <= 0;
            tmp_clk <= '0';
        elsif rising_edge(clk_in) then
            if counter = DIVIDE_BY - 1 then
                tmp_clk <= not tmp_clk; -- 翻转输出
                counter <= 0;
            else
                counter <= counter + 1;
            end if;
        end if;
    end process;

    clk_out <= tmp_clk;
end architecture Behavioral;
代码逻辑分析:
-
实体定义 :
-clk_in:主时钟输入。
-rst:复位信号,用于初始化计数器和输出时钟。
-clk_out:分频后的输出时钟。 -
常量与信号定义 :
-DIVIDE_BY:设定分频系数。例如设为50,000,000,则输出频率为1Hz。
-counter:计数器变量,范围从0到DIVIDE_BY - 1。
-tmp_clk:临时存储输出时钟信号。 -
Process逻辑 :
- 当rst为高电平时,计数器清零,输出时钟复位为低。
- 每当检测到clk_in的上升沿,计数器递增。
- 当计数器达到DIVIDE_BY - 1时,翻转tmp_clk,并重置计数器。 -
输出连接 :
-clk_out直接连接到tmp_clk,作为最终输出时钟。
4.2.2 分频器模块的实体与架构描述
在系统设计中,分频器通常作为独立模块被其他模块调用。其模块化设计有助于代码复用与维护。
实体结构总结:
- 输入信号 :主时钟、复位信号。
- 输出信号 :分频后的时钟信号。
- 参数可配置 :通过常量
DIVIDE_BY实现分频系数的灵活配置。
架构设计特点:
- 使用 异步复位 ,确保系统上电初始化。
- 使用 同步计数器 ,提高系统稳定性。
- 输出信号为 50%占空比 ,适用于大多数数字系统需求。
4.3 分频器在交通灯系统中的应用
在交通灯系统中,不同状态的持续时间需要由精确的时钟控制。例如,主干道绿灯持续60秒,黄灯5秒,红灯65秒等。这些时间控制依赖于分频器提供的低频时钟信号。
4.3.1 为不同状态切换提供合适的时钟信号
在交通灯控制器中,通常使用两个分频器:
- 高速分频器 :用于状态切换的精确控制,例如每1ms切换一次状态。
- 低速分频器 :用于整体状态的周期控制,例如每1秒触发一次状态机。
示例:状态切换的时钟控制
-- 状态切换时钟信号
signal state_clk : std_logic;

-- 分频器实例化
u1: entity work.clock_divider
    generic map (DIVIDE_BY => 50_000_000) -- 1Hz
    port map (
        clk_in  => clk_50MHz,
        rst     => rst,
        clk_out => state_clk
    );
该 state_clk 信号每秒触发一次状态机,驱动状态切换逻辑。
4.3.2 提高系统稳定性的分频策略
为提高交通灯系统的稳定性,可采用以下策略:
- 多级分频 :先将主时钟分频为中等频率,再由中等频率进一步分频,降低单次分频比,减少误差。
- 同步分频 :确保所有分频信号在同一个时钟域下工作,避免异步信号引起的时序问题。
- 动态分频 :通过配置寄存器动态修改分频系数,以适应不同时段的交通流量。
多级分频结构图(Mermaid流程图)
graph TD
    A[50MHz 主时钟] --> B[一级分频器 50000]
    B --> C[1kHz 信号]
    C --> D[二级分频器 1000]
    D --> E[1Hz 信号]
4.4 分频器的优化与测试
在实际FPGA开发中,分频器不仅要满足功能需求,还需考虑资源使用、时序约束和系统稳定性。
4.4.1 不同分频系数下的系统表现
| 分频系数 | 输出频率 | 功耗影响 | 资源占用 | 应用场景 |
|---|---|---|---|---|
| 10 | 5MHz | 低 | 少 | 高速逻辑控制 |
| 1000 | 50kHz | 中 | 中 | 状态切换控制 |
| 50,000 | 1kHz | 中 | 中 | 倒计时显示 |
| 50,000,000 | 1Hz | 高 | 多 | 状态机时钟源 |
高分频系数虽然能提供更精确的控制,但也可能导致资源占用过高或引入时序偏差。
4.4.2 Quartus II 9.0中的时序分析与优化方法
在Quartus II 9.0中,可通过以下步骤进行分频器的优化与测试:
优化步骤:
-
时序约束设置 :
- 在Assignment > Timing Settings中设置时钟频率和约束条件。
- 添加Clock Setup约束,确保分频器逻辑满足建立/保持时间要求。 -
资源优化 :
- 使用Technology Map Viewer查看分频器在FPGA中的资源使用情况。
- 启用Optimize Logic功能,减少逻辑门数。 -
时序分析 :
- 运行TimeQuest Timing Analyzer,检查分频器输出是否满足时序要求。
- 查看Setup Slack和Hold Slack,确保没有时序违例。
测试步骤:
- 功能仿真 :
- 使用ModelSim进行行为级仿真,验证分频器输出波形是否符合预期。 -
时序仿真 :
- 导出.vo网表文件,进行时序仿真,观察实际延迟对输出频率的影响。 -
硬件测试 :
- 下载到FPGA开发板,使用示波器测量输出频率,验证实际效果。
优化流程图(Mermaid)
graph LR
    A[设计分频器] --> B[设置时序约束]
    B --> C[综合与布局布线]
    C --> D[时序分析]
    D --> E{是否满足时序?}
    E -- 是 --> F[生成配置文件]
    E -- 否 --> G[优化逻辑结构]
    G --> C
通过本章的学习,读者应能掌握分频器的基本原理、VHDL实现方法、在交通灯系统中的应用以及在Quartus II中的优化与测试流程。下一章将围绕D触发器的设计与应用展开详细讨论。
5. D触发器的作用与VHDL实现
在数字系统设计中,D触发器(Data Flip-Flop)是构成状态机和时序逻辑电路的核心元件之一。它不仅能够存储一位二进制数据,还能在时钟信号的控制下实现数据的同步更新。在交通灯系统中,D触发器用于保持状态信息、防止毛刺干扰、实现状态记忆等功能。本章将从D触发器的基本原理出发,逐步深入到其在VHDL中的建模实现,并结合交通灯系统的具体应用,探讨其在状态保持和状态机中的实际价值。
5.1 D触发器的基本功能与工作原理
D触发器是一种边沿触发的存储单元,其核心功能是在特定的时钟边沿(通常是上升沿)将输入数据D的值传递到输出Q。这种机制确保了系统中所有操作的同步性,是构建现代数字电路的基础元件之一。
5.1.1 上升沿触发与数据锁存机制
D触发器的核心特征是 上升沿触发 (Rising Edge Triggered)。这意味着只有在时钟信号CLK从低电平跳变为高电平时,输入D的值才会被“锁存”并更新到输出Q上。其余时间,输出Q保持不变。
这一机制保证了系统中所有操作都在统一的时钟节拍下进行,避免了因异步操作导致的不确定性和毛刺传播。
D触发器的真值表如下:
| CLK 边沿 | D输入 | Q输出(更新后) |
|---|---|---|
| 非上升沿 | 任意 | 保持原值 |
| 上升沿 | 0 | 0 |
| 上升沿 | 1 | 1 |
该表清晰地表明,只有在上升沿触发时,D的值才会影响Q的输出。
5.1.2 在同步逻辑中的应用
在同步逻辑电路中,所有状态的变化都由同一个时钟信号控制。D触发器作为基本的同步元件,广泛应用于状态机、寄存器、计数器等模块中。
以交通灯系统为例,状态的切换(如红灯→绿灯)需要在时钟上升沿触发,以确保状态转换的稳定性和可预测性。D触发器在这里的作用就是“记住”当前的状态,并在下一个时钟周期到来时根据控制逻辑决定是否切换。
5.2 D触发器的VHDL建模与实现
在VHDL中,D触发器可以通过行为建模(Behavioral Modeling)或结构建模(Structural Modeling)方式实现。本节将重点介绍行为建模方式,因为它更贴近数字系统设计的逻辑抽象层次。
5.2.1 实体定义与端口说明
D触发器的基本实体包含三个端口:
-
D:输入数据 -
CLK:时钟信号 -
Q:输出数据
其VHDL实体定义如下:
library IEEE;
use IEEE.STD_LOGIC_1164.ALL;

entity D_FF is
port (
    D   : in  std_logic;
    CLK : in  std_logic;
    Q   : out std_logic
);
end entity D_FF;
端口说明:
| 端口名 | 类型 | 描述 |
|---|---|---|
| D | in | 输入数据信号 |
| CLK | in | 时钟信号,上升沿触发 |
| Q | out | 输出数据信号 |
该实体定义清晰地描述了D触发器的基本接口结构。
5.2.2 架构中的Process语句实现
在VHDL中,使用 process 语句可以实现D触发器的行为逻辑。以下是一个典型的实现方式:
architecture Behavioral of D_FF is
begin
    process(CLK)
    begin
        if rising_edge(CLK) then
            Q <= D;
        end if;
    end process;
end architecture Behavioral;
逐行分析:
-
process(CLK):定义一个以CLK为敏感信号的过程。 -
if rising_edge(CLK) then:判断是否为时钟上升沿。 -
Q <= D;:若为上升沿,则将D的值赋给Q。 -
end if;:结束条件判断。 -
end process;:结束过程。
该段代码实现了D触发器的基本功能,即在时钟上升沿到来时,将输入D的数据同步到输出Q。
5.3 D触发器在交通灯状态保持中的应用
在交通灯系统中,状态的保持与切换必须精确同步,以避免因异步操作导致的状态混乱或毛刺。D触发器在此场景中扮演着“状态记忆”的角色。
5.3.1 保持当前状态直到下一时钟触发
交通灯系统通常包含多个状态(如红、黄、绿),这些状态的切换需要由状态机控制。为了确保状态不会在非预期时间发生变化,每个状态都应通过D触发器进行锁存。
例如,假设当前状态为红灯(Red),在没有时钟上升沿到来之前,即使控制逻辑发生短暂波动,输出状态仍保持不变。这正是D触发器带来的稳定性优势。
使用D触发器实现状态保持的VHDL代码示例:
entity State_Reg is
port (
    CLK      : in  std_logic;
    Next_State : in  std_logic_vector(1 downto 0);
    Current_State : out std_logic_vector(1 downto 0)
);
end entity State_Reg;

architecture Behavioral of State_Reg is
    signal state_reg : std_logic_vector(1 downto 0);
begin
    process(CLK)
    begin
        if rising_edge(CLK) then
            state_reg <= Next_State;
        end if;
    end process;

    Current_State <= state_reg;
end architecture Behavioral;
功能说明:
该模块使用D触发器的原理,将下一状态(Next_State)在时钟上升沿同步到当前状态(Current_State),从而实现状态的稳定保持。
5.3.2 防止状态跳变中的毛刺问题
在数字电路中,由于信号传播延迟或竞争条件,可能会出现短暂的毛刺(Glitch)。这些毛刺如果不加处理,可能导致状态机误判,从而引发错误的状态跳转。
D触发器通过在时钟上升沿采样输入信号,能够有效规避毛刺问题。只有在时钟边沿到来时,输入信号才被采样,其余时间输入变化不会影响输出。
流程图展示状态保持与毛刺过滤机制:
graph TD
    A[输入信号D] --> B{CLK是否上升沿?}
    B -- 是 --> C[锁存D值到Q]
    B -- 否 --> D[保持Q不变]
    C --> E[输出Q]
    D --> E
该流程图清晰地展示了D触发器如何在不同CLK状态下控制Q的更新逻辑,从而防止毛刺传播。
5.4 D触发器在状态机中的使用
有限状态机(FSM)是交通灯控制系统的核心结构。D触发器在状态机中主要用于存储当前状态,实现状态的同步更新。
5.4.1 存储状态变量以实现状态记忆
在状态机中,当前状态通常存储在一个或多个D触发器组成的寄存器中。每当状态发生变化时,新的状态值在下一个时钟上升沿被写入寄存器。
以下是一个使用D触发器组实现状态寄存器的示例:
entity FSM_Register is
generic (
    N : integer := 2  -- 状态寄存器位宽
);
port (
    CLK       : in  std_logic;
    D         : in  std_logic_vector(N-1 downto 0);
    Q         : out std_logic_vector(N-1 downto 0)
);
end entity FSM_Register;

architecture Behavioral of FSM_Register is
    signal q_reg : std_logic_vector(N-1 downto 0);
begin
    process(CLK)
    begin
        if rising_edge(CLK) then
            q_reg <= D;
        end if;
    end process;

    Q <= q_reg;
end architecture Behavioral;
参数说明:
-
N:表示状态寄存器的位宽,如N=2可表示4种状态。 -
D:输入的下一状态向量。 -
Q:输出的当前状态向量。
该模块通过多个D触发器组成的状态寄存器,实现了状态的同步更新。
5.4.2 多级D触发器构建复杂状态逻辑
在某些复杂的状态控制逻辑中,可能需要使用 多级D触发器链 来实现状态的延时传递或状态转移的条件判断。
例如,在交通灯系统中,某些状态需要等待特定计数器完成倒计时后才能切换。此时,可以使用多个D触发器构成“状态转移门控”逻辑。
多级D触发器状态转移示意图:
graph LR
    FF1[D触发器1] --> FF2[D触发器2] --> FF3[D触发器3]
    FF1 -->|CLK| FF2
    FF2 -->|CLK| FF3
该结构可用于实现“状态A→状态B→状态C”的顺序转移机制,每一级触发器控制下一状态的使能信号。
小结
本章系统地讲解了D触发器的基本原理、VHDL实现方式以及其在交通灯系统中的应用。从基本的上升沿触发机制,到状态保持、毛刺过滤,再到状态机中的状态寄存器实现,D触发器作为同步逻辑的核心元件,在数字系统设计中具有不可替代的地位。
在后续章节中,我们将继续深入交通灯系统的仿真与验证流程,进一步探讨如何通过Quartus II 9.0工具对上述设计进行仿真测试和时序分析。
6. Quartus II 9.0仿真流程与验证方法
在完成交通灯系统的VHDL代码编写和模块设计后,接下来的步骤是使用Quartus II 9.0进行功能仿真与时序仿真。本章将详细介绍如何在Quartus II 9.0中创建工程、导入VHDL文件、配置仿真环境,并通过ModelSim进行行为级与时序级仿真,最终通过波形分析和时序报告验证系统的功能与稳定性。
6.1 Quartus II 9.0开发环境简介
Quartus II是Intel(原Altera)公司推出的一款FPGA开发工具,支持从设计输入、综合、布局布线到仿真的完整开发流程。
6.1.1 软件界面与主要功能模块
Quartus II 9.0的主界面主要包括以下几个模块:
| 模块名称 | 功能说明 |
|---|---|
| 工程导航器(Project Navigator) | 显示工程结构与文件 |
| 资源管理器(Resource Property Editor) | 配置引脚、时钟等 |
| 编译器(Compiler) | 综合、布局布线、生成配置文件 |
| 仿真器(Simulator) | 启动ModelSim进行功能与时序仿真 |
| 时序分析器(Timing Analyzer) | 分析时序路径与建立/保持时间 |
6.1.2 FPGA设计流程概述
完整的FPGA设计流程如下图所示(使用mermaid格式表示):
graph TD
    A[VHDL代码编写] --> B[工程创建与文件导入]
    B --> C[综合与布局布线]
    C --> D[功能仿真]
    D --> E[时序仿真]
    E --> F[下载到FPGA]
    F --> G[系统验证]
6.2 交通灯系统的仿真准备
6.2.1 工程创建与VHDL文件导入
- 打开Quartus II 9.0,选择 File → New Project Wizard 。
- 设置工程目录、工程名称(如
traffic_light)。 - 选择目标器件型号(如 Cyclone II EP2C5T144C8)。
- 添加VHDL文件(如
traffic_light.vhd、counter.vhd、divider.vhd等)。 - 点击 Finish 完成工程创建。
6.2.2 引脚分配与时钟配置
- 打开 Assignments → Pin Planner ,配置LED、按键、时钟等引脚。
- 在
Pin列中设置对应的引脚编号(如时钟输入为PIN_Y2)。 - 在 Assignments → Settings → Timing Requirements 中设置时钟频率。
示例引脚分配表如下:
| 信号名称 | 引脚编号 | 功能说明 |
|---|---|---|
| clk | PIN_Y2 | 系统时钟输入 |
| rst_n | PIN_G24 | 异步复位信号 |
| red_n | PIN_R21 | 北向红灯 |
| yellow_n | PIN_R20 | 北向黄灯 |
| green_n | PIN_R19 | 北向绿灯 |
| red_e | PIN_T24 | 东向红灯 |
| green_e | PIN_T23 | 东向绿灯 |
| yellow_e | PIN_T22 | 东向黄灯 |
6.3 功能仿真与时序仿真
6.3.1 使用ModelSim进行行为级仿真
- 在 Quartus II 中选择 Tools → Run Simulation Tool → RTL Simulation 。
- ModelSim 自动打开并加载设计文件。
- 编写测试平台文件(Testbench):
-- traffic_light_tb.vhd
library IEEE;
use IEEE.STD_LOGIC_1164.ALL;

entity traffic_light_tb is
end entity;

architecture Behavioral of traffic_light_tb is
    signal clk : std_logic := '0';
    signal rst_n : std_logic := '0';
    signal red_n, green_n, yellow_n : std_logic;
    signal red_e, green_e, yellow_e : std_logic;

    constant clk_period : time := 10 ns;

begin
    -- 被测模块实例化
    uut: entity work.traffic_light
        port map (
            clk => clk,
            rst_n => rst_n,
            red_n => red_n,
            green_n => green_n,
            yellow_n => yellow_n,
            red_e => red_e,
            green_e => green_e,
            yellow_e => yellow_e
        );

    -- 时钟生成
    clk_process: process
    begin
        clk <= not clk after clk_period / 2;
    end process;

    -- 激励生成
    stim_proc: process
    begin
        rst_n <= '0';
        wait for 20 ns;
        rst_n <= '1';
        wait for 300 ns;
        wait;
    end process;

end architecture;
- 在 ModelSim 中运行仿真,查看波形是否符合预期状态切换逻辑。
6.3.2 时序仿真中的关键参数设置
- 在 Quartus II 中执行一次完整编译(全编译)。
- 回到 Tools → Run Simulation Tool → Gate-Level Simulation 。
- 设置仿真时间(如
run 500ns)。 - 查看时序文件(
.sdo)中路径延迟信息,验证建立/保持时间是否满足。
6.4 仿真结果分析与系统验证
6.4.1 观察波形验证状态切换逻辑
在ModelSim中查看如下关键信号的波形:
-
clk:系统时钟 -
rst_n:复位信号 -
red_n、green_n、yellow_n:北向灯 -
red_e、green_e、yellow_e:东向灯
通过观察波形变化,验证状态切换是否符合状态图设计逻辑,例如:
- 北向绿灯亮 → 黄灯亮 → 红灯亮
- 东向红灯亮 → 绿灯亮 → 黄灯亮
6.4.2 分析时序报告确保系统稳定性
- 在 Quartus II 中打开 Tools → Timing Analyzer 。
- 执行时序分析命令:
Start Timing Analysis。 - 查看关键路径报告(如最差路径、建立/保持时间)。
示例时序报告片段:
Slack:                     3.2 ns (non-critical)
From:                      state_reg[1]
To:                        light_output
Data Path Delay:           8.7 ns
Clock Period:              10 ns
Setup Time:                0.5 ns
Hold Time:                 0.3 ns
分析表明系统满足时序约束,具备稳定运行的条件。
(未完待续)
简介:在电子设计自动化(EDA)领域,VHDL是一种广泛使用的硬件描述语言,用于描述和仿真数字系统。本项目“基于VHDL的交通灯控制系统设计与仿真”是一个典型的数字逻辑设计实例,采用VHDL编写交通灯控制逻辑,并在Altera Quartus II 9.0环境中完成仿真验证。系统通过计数器、分频器和D触发器实现红绿灯状态的自动切换与控制,适合初学者理解数字电路的设计流程和EDA工具的实际应用。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 17
 0
- 0


 已为社区贡献15条内容

所有评论(0)