构建高精度电子秤:HX711+称重传感器应用设计

简介:HX711是一款专为高精度称重设计的24位模数转换器,能够将称重传感器的微弱模拟信号转换为数字信号。该芯片与应变式或压阻式传感器结合,在电子秤设计中发挥核心作用。本文深入探讨了HX711的工作原理、与单片机的连接、软件设计以及在电子秤项目中的其他关键方面,如电源管理、抗干扰措施、传感器布局和用户界面设计。开发者通过编写固件程序控制单片机读取和处理数据,并进行校准,以确保电子秤的高精度和可靠性。
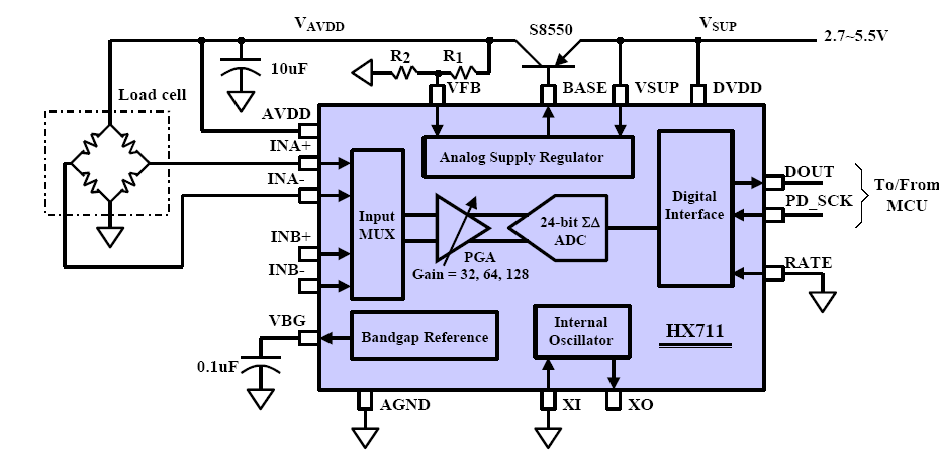
1. HX711模数转换器介绍
在现代电子衡器和数据采集系统中,精确的重量测量是至关重要的。为了将模拟重量信号转换为数字数据,HX711模数转换器(ADC)因其高精度和易于使用的特性,成为了工程师和爱好者们广泛采用的解决方案。
HX711的基本功能和特点
HX711是一款专为电子秤设计的24位高精度模数转换器。它集成了一个片上可编程放大器,可以将来自称重传感器的微弱信号放大,并将其转换为数字信号供微控制器处理。该芯片通过简单的串行接口与微控制器通信,极大地简化了系统设计。
HX711在电子秤系统中的应用
在电子秤系统中,HX711连接于称重传感器和单片机之间,将传感器输出的模拟信号转换为数字信号。其内置的增益设定功能使得可以灵活地调整输入信号的放大倍数,从而适应不同量程的称重需求。HX711的这些特性使得它在高精度称重应用中被广泛采纳。
在下一章节中,我们将探讨称重传感器的种类及其工作原理,这是理解和优化电子秤系统性能的基础。
2. 称重传感器的类型与工作原理
称重传感器是电子秤系统中至关重要的组件,它的主要作用是将物体的重量转换为电信号。根据不同的工作原理和结构,称重传感器有多种类型。本章将深入探讨这些类型以及它们的工作原理,从而为后续章节中关于如何将这些传感器与HX711模数转换器连接并处理信号打下坚实的基础。
2.1 称重传感器的分类
称重传感器按照工作原理可以分为压力式、弹簧式和电容式等多种类型。
2.1.1 压力式传感器
压力式传感器主要通过测量物体施加的压力来感知重量。它们通常采用应变片或应力计来测量由于重量引起的微小形变。这些形变导致传感器内部电阻值的变化,进而转换为电压变化输出。压力式传感器因其高准确性和稳定性,在工业和实验室场合得到了广泛应用。
2.1.2 弹簧式传感器
弹簧式传感器,如市场常见的电子秤使用的传感器,通常采用弹性元件(如弹簧)作为核心部件。当施加载荷时,弹簧会发生变形,这种变形通过机械或电气方式转换成信号输出。这种类型的传感器具有结构简单、成本较低、便于大批量生产和维护等优点,因此非常适用于家用和商业称重应用。
2.1.3 电容式传感器
电容式传感器基于电容变化来测量物体重量。它包含两个导电板,当一个导电板受到压力时,两板之间的距离会发生变化,导致电容值改变。电容式传感器因其高灵敏度和良好的温度补偿特性,常用于高精度测量场合。
2.2 称重传感器的工作原理
称重传感器通过将物理重量转换为可以测量的电信号来工作。以下是其工作原理的详细解释。
2.2.1 变形与应变计
称重传感器通常利用应变计测量形变。应变计是一种将机械应变转换为电阻变化的装置。当应变计受到外力作用时,它会发生形变,从而改变其电阻值。由于这种电阻变化与施加的力成正比,所以通过测量电阻的变化,可以计算出物体的重量。
2.2.2 信号转换机制
称重传感器中的应变计通常是电阻应变计,它们以桥式电路(如惠斯通桥)的形式被连接。当施加载荷时,电桥输出一个与形变成比例的电压信号。通过放大和滤波电路,这个微弱的模拟信号被转换为数字信号,这样单片机就能进行进一步的处理。
2.2.3 灵敏度与量程的关系
灵敏度是指传感器输出信号的变化量与输入力的变化量的比值。一个传感器的灵敏度决定了其能够测量的最小重量变化。量程则是传感器能够承受的最大载荷。对于称重传感器来说,了解灵敏度与量程之间的关系对于确保测量准确性至关重要。
本章节深入探讨了称重传感器的分类及工作原理,为理解如何通过HX711模数转换器读取传感器数据提供了必要的背景知识。后续章节将逐步讲解如何将HX711连接到单片机,并进行数据的通信与处理。
3. HX711与单片机的连接与通信
在现代电子秤设计中,HX711模数转换器扮演着至关重要的角色,其与单片机的连接和通信的稳定性与效率直接影响到整个测量系统的准确性和响应速度。本章节将详细探讨HX711的基本连接方式、数据通信协议以及优化连接与通信的策略。
3.1 HX711的基本连接方式
3.1.1 引脚功能与布局
HX711具有16个引脚,其中几个关键引脚包括VDD(供电)、GND(地)、DT(数据输出)、SCK(时钟信号输入)和PD_SCK(电源下降沿时钟输入,可选择性使用)。连接时,需要保证这些关键引脚正确接入单片机对应的引脚以实现稳定通信。
下面是HX711引脚的布局图和功能描述:
| 引脚编号 | 引脚名称   | 描述                   |
|---------|----------|-----------------------|
| 1       | VCC      | 电源输入(2.7V至5.5V)  |
| 2       | GND      | 接地                   |
| 3       | SCK      | 串行时钟输入           |
| 4       | DT       | 数据输出               |
| 5       | PD_SCK   | 电源下降沿时钟输入(可选)|
3.1.2 与单片机的接口连接
HX711通常与单片机通过SPI接口连接,此接口要求四个基本信号:MOSI(主出从入)、MISO(主入从出)、SCK(串行时钟)和CS(片选)。在实际应用中,由于HX711的简化SPI协议,SCK被直接用作数据读取的触发信号,而PD_SCK用作电源管理。一个典型的连接方式如下:
单片机引脚  <-  HX711引脚
DOUT       ->  DT
SCK        ->  SCK
GND        ->  GND
VCC        ->  VDD
连接时,特别注意HX711的电源电压和时钟频率,因为这会直接影响到数据的准确读取和转换速度。
3.2 HX711的数据通信协议
3.2.1 串行通信接口(SPI)
虽然HX711使用的不是标准SPI协议,但是其通信过程可以参考SPI的基本概念。在HX711中,SCK信号用于控制数据的读取时机,每发送一个时钟脉冲,DT引脚上就会输出一位数据。读取一个完整的16位数据包需要16个时钟周期。
数据通信的时序控制是确保数据准确读取的关键:
sequenceDiagram
    participant MCU as 单片机
    participant HX711 as HX711

    Note right of MCU: 开始读取数据
    MCU->>HX711: 拉高CS
    MCU->>HX711: 发送14个SCK脉冲
    Note over HX711: DT线输出数据
    MCU->>HX711: 拉低CS
    Note right of MCU: 数据读取完成
3.2.2 数据读取时序控制
数据读取时序控制是通过控制SCK信号的频率和周期来实现的。为了保证数据的准确读取,SCK的上升沿和下降沿都应被HX711稳定识别。通常推荐的SCK时钟频率在50Hz到100Hz之间,具体数值依据实际电路设计而定。
3.2.3 同步与异步数据传输方式
虽然HX711与单片机之间的通信是同步的,但是单片机可以采用异步方式来读取数据。单片机可以不必等待之前的数据处理完成即可启动下一次数据读取,这种异步操作可以提升整体系统的吞吐量,但同时需要注意数据处理的优先级安排。
# 示例代码段
# 伪代码,演示如何用单片机读取HX711的数据
loop:
    digital_write(CS, HIGH)
    delay_us(1)  # 等待DT线稳定
    for i from 1 to 14:
        digital_write(SCK, HIGH)
        read_bit = digital_read(DT)  # 读取DT引脚上的位数据
        digital_write(SCK, LOW)
    digital_write(CS, LOW)
    process_data(read_bit)  # 处理读取到的数据
    # ... 其他处理代码
通过本章节的介绍,我们了解了HX711模数转换器与单片机连接的基础知识,这为后续的信号处理和数据滤波工作奠定了基础。在下一章节中,我们将深入探讨如何通过固件程序对电子秤进行信号处理和数据滤波,以实现精准测量。
4. 电子秤中的信号处理与数据滤波
在电子秤的设计与应用中,信号处理和数据滤波是确保测量精度和稳定性的关键技术环节。本章将深入探讨电子秤中信号处理的方法,并详细解读几种常见的数据滤波技术。
4.1 信号处理方法
信号处理在电子秤的应用中起着至关重要的作用,它通过校准、放大和衰减等方法来改善信号的质量,为后续的数据分析和读数提供准确的基础。
4.1.1 基线校准
基线校准是信号处理过程中的首要步骤,目的是消除信号中的直流偏差。在电子秤的应用中,传感器可能会受到温度变化、长期使用老化等因素的影响,产生不必要的基线漂移,导致测量结果不准确。通过基线校准可以确保信号的零点准确性,从而提高测量精度。
4.1.2 放大与衰减
在传感器获得的信号往往非常微弱,无法直接用于进一步的分析或显示。因此,需要对信号进行适当的放大处理,以提高信号的信噪比(SNR)。然而,在放大信号的同时,也放大了噪声和干扰,此时就需要通过衰减技术来平衡信号的质量。
在电子秤的设计中,通常会根据传感器的输出范围和单片机的输入要求,选择合适的放大器和衰减器进行信号处理。通过精心的设计和校准,确保信号在不失真的前提下,被正确地放大或衰减。
4.2 数据滤波技术
数据滤波技术可以有效减少噪声和干扰的影响,提高数据的可读性和准确性。滤波技术在电子秤中非常关键,因为它直接影响到最终的测量结果。
4.2.1 平均滤波
平均滤波是一种常见的数据平滑技术,通过计算一定数量的采样值的平均数,减少随机噪声的影响。其基本思想是,随机噪声通常具有零平均值,而真实信号则有一定的趋势或平均值。通过对连续采样点进行平均计算,可以消除一些随机噪声,得到更加稳定的信号读数。
例如,如果电子秤每秒采样10次,那么可以取最近的10个采样值进行平均计算,得到更为准确的数据。平均滤波简单易实现,但同样也存在一些局限性,比如它不适合处理快速变化的信号。
4.2.2 加权移动平均
加权移动平均是一种改进的平均滤波技术,通过为不同时间点的采样值赋予不同的权重,达到更好的滤波效果。与标准的平均滤波相比,加权移动平均可以更有效地处理快速变化的信号,同时减少延迟。
电子秤的固件程序可以设计一系列权重系数,对于最新的信号数据赋予较大的权重,而对于较旧的数据赋予较小的权重。这样可以使得滤波后的信号既保持了最新的变化趋势,又能减少噪声的影响。
4.2.3 低通滤波器的实现
低通滤波器是另一类重要的滤波技术,它的作用是允许低频信号通过,同时阻止高频噪声进入。在电子秤的应用中,因为重量变化通常较慢,所以通过低通滤波器可以有效地滤除由电路噪声或外界干扰产生的高频信号。
在实际的硬件电路设计中,低通滤波器可以通过电阻和电容组成的RC电路来实现,也可以使用运算放大器进行更复杂的滤波器设计。在软件层面,可以采用数字滤波算法,例如Butterworth滤波器或Chebyshev滤波器,通过编程实现相应的滤波功能。
在电子秤系统中,信号处理和数据滤波技术的应用是确保最终称重结果准确可靠的关键。通过不断地研究和改进这些技术,可以提升电子秤的性能,满足各种精密测量的需求。
graph LR
    A[原始信号] -->|基线校准| B[校准信号]
    B -->|放大与衰减| C[信号处理后]
    C -->|平均滤波| D[滤波信号]
    C -->|加权移动平均| E[滤波信号]
    C -->|低通滤波器| F[滤波信号]
    D --> G[最终输出]
    E --> G
    F --> G
表格:信号处理与滤波技术对比

| 技术类别     | 优点                                   | 缺点                                  |
|------------|--------------------------------------|-------------------------------------|
| 平均滤波     | 消除随机噪声,实现简单                           | 对快速变化信号响应不佳                          |
| 加权移动平均  | 减少随机噪声,同时减少延迟                       | 设计合适的权重系数较为复杂                       |
| 低通滤波器    | 允许低频信号通过,有效滤除高频噪声                  | 需要复杂的硬件或软件设计                         |
// 示例代码:实现简单的加权移动平均滤波
// 假设input_array是包含最近N个采样值的数组
// N是采样值的数量,filtered_value是滤波后的输出值
int N = 10; // 定义采样值的数量
float weights[N] = {0.1, 0.15, 0.2, 0.25, 0.3}; // 定义权重数组
float filtered_value = 0.0;

for (int i = 0; i < N; i++) {
    filtered_value += input_array[i] * weights[i]; // 根据权重计算加权平均值
}

// filtered_value包含了滤波后的信号值
在上述的代码块中,我们实现了加权移动平均滤波算法。对于每一个新的信号采样,我们可以重新计算加权平均值,以更新滤波后的信号。每一种滤波技术都有其适用的场景和限制条件,选择合适的滤波技术将取决于具体的应用需求和设计目标。
5. 固件程序编写与电子秤校准
在第四章中,我们详细介绍了电子秤的信号处理和数据滤波技术,这些技术为准确测量提供了坚实的基础。随着技术的进步,固件程序编写在电子秤设计中的作用越来越重要。而校准技术,则是确保电子秤准确性的关键步骤。本章将深入探讨固件程序的设计,以及电子秤校准过程中需要注意的细节。
5.1 固件程序设计
固件是电子秤“大脑”中的软件,它负责管理硬件组件的操作、处理信号、执行数据滤波和校准算法。设计一个高效的固件程序是确保电子秤性能的关键。我们将从开发环境和工具的选择开始,逐步深入到程序结构与流程控制的设计。
5.1.1 开发环境与工具
开发环境与工具的选择对固件开发效率和最终产品的性能有直接影响。对于基于HX711的电子秤设计,典型的开发环境可能包括:
- 集成开发环境(IDE) : 如Keil uVision、IAR Embedded Workbench或Atmel Studio,这些环境提供了代码编辑、编译和调试工具。
- 编译器 : 用于将C或C++代码转换为可在微控制器上执行的机器代码。
- 硬件抽象层(HAL) : 为特定的微控制器或处理器提供标准化的接口。
- 调试工具 : 如ST-Link或J-Link,用于硬件调试和性能分析。
此外,使用版本控制系统如Git,可以帮助开发者跟踪代码的变更历史,便于团队协作和代码维护。
5.1.2 程序结构与流程控制
固件程序的结构应该清晰、模块化,并且能够适应不同的硬件配置和功能需求。一个典型的固件程序结构包括:
- 初始化代码 : 包括硬件初始化、中断设置、外设配置等。
- 主循环 : 处理所有非中断驱动的任务,如用户接口处理、数据记录等。
- 中断服务例程 : 应对硬件事件,如按钮按下、定时器溢出等。
- 数据处理函数 : 包括信号滤波、转换、校准和数据记录。
- 数学和算法库 : 实现电子秤所需的各种数学运算。
流程控制应该遵循最小化延迟和优先级原则,确保关键任务能够及时执行。例如,数据读取应该通过定时器中断触发,并且具有较高的优先级,以保证采样频率的稳定性。
// 示例代码:初始化代码的一部分,用于设置HX711的中断服务例程
void HX711_ISR() {
  // 检测并处理HX711的数据准备就绪信号
  if (data_ready_condition) {
    // 读取数据
    int32_t weight_data = read_HX711_data();
    // 进行必要的数据处理
    process_weight_data(weight_data);
    // 可选: 在这里更新电子秤的显示或存储数据
  }
}
在此代码段中, data_ready_condition 代表HX711数据准备就绪的条件, read_HX711_data 函数负责读取HX711的数据,而 process_weight_data 函数则进行数据处理。中断服务例程是固件设计中处理实时事件的关键部分。
5.2 电子秤校准技术
电子秤的校准是确保测量准确性的核心步骤。良好的校准流程可以消除传感器和电路的偏差,提供一致、可重复的测量结果。本节将介绍校准流程、数据存储与调用,以及校准结果的验证方法。
5.2.1 校准流程与方法
校准流程包括多个步骤:
- 零点校准 : 将秤置于无负载状态,确保零点读数准确。
- 标准砝码校准 : 使用已知重量的标准砝码进行多点校准,记录不同负载下的数据。
- 线性校准 : 利用记录的数据点,通过最小二乘法等数学方法计算出校准曲线,修正测量数据。
在校准过程中,需要确保环境因素对称性,如温度、湿度和气压,这些因素可能对秤的测量造成影响。
5.2.2 校准数据的存储与调用
校准数据需要存储在非易失性存储器中,以便秤在断电后重新启动时仍可使用校准参数。常见的存储方式包括:
- EEPROM : 在单片机内集成的存储器,适合存储少量数据。
- 外部存储器 : 如SD卡或外部EEPROM,适合存储大量校准数据。
// 示例代码:校准数据存储与调用
void save_calibration_data(const CalibrationData *data) {
  // 将校准数据写入EEPROM或外部存储器
}

CalibrationData load_calibration_data() {
  // 从EEPROM或外部存储器读取校准数据
}
5.2.3 校准结果的验证
校准结果的验证是确保电子秤准确性的最后一步。验证方法包括:
- 重复性测试 : 使用标准砝码多次测量,检查读数的一致性。
- 长期稳定性测试 : 在一段时间内重复测量,以检查校准参数的稳定性。
- 横向比较 : 将秤的测量结果与同等级别的其他秤进行比较。
通过这些验证方法,可以确保电子秤在各种工作条件和时间跨度内保持测量精度。
在本章中,我们详细讨论了固件程序设计和电子秤校准的关键方面,为读者提供了一个全面的技术视角。下一章,我们将进一步探讨电子秤设计的关键方面,包括电源管理、抗干扰设计、传感器布局和用户界面设计。
6. 电子秤设计的关键方面
在当今高度数字化和信息化的社会,电子秤作为一种常用的测量工具,其设计不仅要满足精确度的要求,还应该考虑到用户的使用体验以及设备的长期稳定运行。电子秤的设计涉及多个方面,以下章节将详细介绍几个关键方面。
6.1 电源管理
电源管理对于任何电子设备来说都是至关重要的,尤其对于高精度测量设备如电子秤来说更是如此。一个稳定且高效的电源系统是保证电子秤精确度和可靠性的基础。
6.1.1 电源设计要求
在设计电子秤的电源系统时,需要遵循以下基本原则:
- 电压稳定性 :必须保证电源输出电压稳定在允许的波动范围内,因为电源波动会导致测量误差。电子秤通常使用低噪声、高稳定的线性稳压器或者开关稳压器来实现这一要求。
- 电磁兼容性(EMC) :电源部分需要设计良好的屏蔽和滤波,以减少电磁干扰对测量结果的影响。
- 低功耗设计 :考虑到电子秤可能在电池供电的环境下使用,所以电源设计中应采用低功耗电子组件,以及优化的电源管理策略。
6.1.2 电源电路的稳定性与效率
电源电路的稳定性直接影响着电子秤的性能。电源电路一般由整流、滤波、稳压等部分组成。在设计时,通常需要使用稳定度高的基准电压源,以及高精度的稳压芯片。同时,电路设计应避免或最小化任何可能导致电源噪声的因素,比如快速的电流变化或高频干扰。
效率也是电源设计中的关键因素。电源转换效率高意味着可以减少热损耗,延长电池寿命,因此采用同步整流技术、高效率的开关稳压器等措施都是提高电源效率的有效方法。
graph TD
A[开始] --> B[选择合适的稳压器]
B --> C[设计电路滤波措施]
C --> D[优化电路布局]
D --> E[进行EMC测试]
E --> F[评估功耗与效率]
F --> G[电源设计完成]
在实际设计中,根据电子秤的具体需求,选择适当的稳压器类型(如线性稳压器、开关稳压器等),并对电路进行优化设计,确保电源输出的稳定性与效率。
6.2 抗干扰设计
抗干扰设计在电子秤设计中占有重要地位,因为外界干扰可以显著影响测量的准确性。因此,确保电子秤内部的信号稳定和抗干扰能力是设计过程中必须考虑的因素。
6.2.1 电磁兼容性(EMC)原则
为了提升电磁兼容性,电子秤设计时要遵循以下原则:
- 隔离 :关键电路之间采用物理隔离措施,减少电路间的耦合。
- 滤波 :在电源输入端和信号处理端增加适当的滤波电路,抑制高频干扰。
- 接地 :合理设计接地路径,减少地回路,控制信号地与功率地分开。
6.2.2 信号干扰的识别与抑制
识别干扰来源是设计电子秤时的一项重要工作,常见的干扰源包括:
- 电源线干扰 :来自电源线的干扰可通过EMI滤波器来减少。
- 射频干扰 :可通过屏蔽和增加去耦电容来抑制。
- 数字信号干扰 :数字信号的快速变化会产生高频干扰,通过布线优化和增加地平面来降低。
graph LR
A[开始识别干扰源] --> B[电源线干扰]
B --> C[射频干扰]
C --> D[数字信号干扰]
D --> E[实施抗干扰措施]
E --> F[进行干扰测试]
F --> G[抗干扰设计完成]
在设计时,通过上述流程对干扰源进行识别,并实施相应的抗干扰措施。
6.3 传感器布局
传感器是电子秤的核心部件,其布局的好坏直接关系到电子秤的测量精度和长期稳定性。
6.3.1 传感器的安装与固定
传感器的安装和固定必须保证其能够准确地捕捉到重量变化,并将其准确地转换为电信号。在安装传感器时,以下步骤至关重要:
- 精确校准 :在安装前,对传感器进行精确的零点校准和量程校准。
- 固定方式 :使用可靠的固定方式(如螺栓紧固或焊接)将传感器固定在秤台上。
- 避免应力 :确保传感器的安装不会因外力产生额外的应力,这可能会改变其测量的灵敏度。
6.3.2 负载分布对称性
为了保证电子秤的测量准确性,负载的分布应当是均匀和对称的。设计时应注意以下几点:
- 秤台设计 :秤台应设计成对称结构,以保证载荷均匀分布到每个传感器上。
- 传感器位置 :传感器的安装位置应当根据秤台的结构和使用场景进行优化。
- 校准与检测 :定期进行负载分布检测和校准,确保秤台的对称性和均匀性。
6.4 用户界面设计
良好的用户界面设计能够使电子秤的使用变得更加简单直观,从而提升用户体验。
6.4.1 操作流程的用户友好性
电子秤的操作流程应尽可能简单明了,以减少用户的学习成本。设计时可以考虑以下方面:
- 直观的按钮布局 :操作按钮应排列合理,直观易懂,以方便用户操作。
- 清晰的显示屏 :显示屏应显示必要的信息,如当前重量、单位、模式等,并以易于阅读的字体和颜色显示。
- 多语言支持 :根据市场需求,提供多语言界面,满足不同地区用户的需求。
6.4.2 显示与反馈机制
显示和反馈机制是用户与电子秤交互的关键环节,需要做好设计:
- 动态反馈 :对于用户的每次操作,设备应提供及时的视觉或声音反馈。
- 错误提示 :当设备检测到错误或异常状态时,应通过显示屏提供明确的错误提示。
- 数据记录 :长期跟踪和记录用户的操作数据,帮助用户分析数据趋势和历史数据。
6.4.3 数据记录与分析功能
为了提升用户的工作效率和分析能力,电子秤应该具备一定的数据记录与分析功能:
- 存储与导出 :电子秤应该有能力存储一定量的数据,并提供数据导出功能,如通过USB或无线方式。
- 统计分析 :提供基本的统计分析功能,如最大值、最小值、平均值等。
- 趋势预测 :在一些专业场合,电子秤还能对数据进行趋势预测,帮助用户做出更合理的决策。
在综合考虑了上述各个方面之后,设计师可以打造出一款在用户体验和功能实现上都非常优秀的电子秤产品。这些关键方面的设计不仅决定了电子秤的性能表现,也是用户选择和信任产品的基础。
7. 电子秤软件开发与优化
7.1 软件开发环境与工具选择
在软件开发的起始阶段,选择合适的开发环境与工具是至关重要的。对于电子秤而言,常用的语言包括C/C++,因为它们提供了对硬件层面的精细控制,这对于测量精度和响应速度都是必不可少的。此外,考虑到硬件资源的限制,轻量级的操作系统如FreeRTOS也是开发嵌入式软件的热门选择。
- 集成开发环境(IDE) :例如Keil uVision、IAR Embedded Workbench或Eclipse配合相应的插件。
- 版本控制工具 :Git是首选,因为它能够帮助团队协作和代码管理。
- 编译器与调试工具 :例如GCC、LLVM或特定于单片机厂商的编译器。
- 硬件仿真器 :用于在未连接真实硬件的情况下测试和调试程序。
示例代码块:
#include <stdio.h>

int main() {
  printf("Hello, World!\n");
  return 0;
}
此代码块演示了一个简单的C程序。在电子秤软件中,这可能对应于初始化过程的输出。
7.2 电子秤软件模块设计
电子秤软件由多个模块组成,每个模块处理特定的功能。设计良好的模块化结构有助于代码的可维护性和可扩展性。以下是几个关键模块的设计考虑:
- 用户交互模块 :处理按钮按下、显示屏更新和用户输入。
- 数据采集模块 :与HX711通信,获取称重传感器的原始数据。
- 数据处理模块 :进行滤波、单位转换、校准等操作。
- 通信模块 :可能包括蓝牙、Wi-Fi或USB,用于数据的远程传输或升级固件。
代码块与逻辑说明:
// 数据采集模块伪代码示例
void readWeightSensor() {
    uint32_t rawWeight = HX711_read(); // 读取原始数据
    float calibratedWeight = applyCalibration(rawWeight); // 应用校准
    // ...进一步的数据处理
}
7.3 软件优化策略
软件优化的目的是提高电子秤的响应速度和精度,降低功耗。优化可以从业务逻辑层面和代码层面进行。
- 业务逻辑优化 :避免不必要的数据转换,减少内存占用,如使用静态缓冲区而非动态分配。
- 代码层面优化 :减少函数调用开销,循环展开,使用内联函数等。
示例代码块(优化前后的比较):
优化前:
// 每次采集时都执行的转换
float convertRawToKg(uint32_t rawWeight) {
    return (float)rawWeight * calibrationFactor;
}
优化后:
// 仅在校准因子改变时执行转换
static inline float convertRawToKg(uint32_t rawWeight) {
    return (float)rawWeight * calibrationFactor;
}
7.4 软件测试与验证
软件开发完成之后,必须经过严格的测试和验证流程,确保其在各种条件下都能准确、稳定地工作。测试包括但不限于:
- 单元测试 :对每个模块进行测试,验证其功能是否符合设计要求。
- 集成测试 :将所有模块集成在一起,测试模块间的交互是否正确。
- 系统测试 :模拟真实环境,检验软件对异常输入的处理能力和稳定性。
测试流程:
1. 编写测试计划,包括测试目的、输入范围、预期结果等。
2. 执行测试计划,并记录测试结果。
3. 分析测试结果,定位问题,修改代码并重新测试。
通过上述章节内容的详细介绍,我们已经讨论了电子秤软件开发的各个方面,从开发环境选择到软件优化和测试验证。这些知识对于IT专业人士来说是极其重要的,它们不仅有助于理解电子秤的工作原理,也为进行相关软件开发和维护工作提供了指导。
简介:HX711是一款专为高精度称重设计的24位模数转换器,能够将称重传感器的微弱模拟信号转换为数字信号。该芯片与应变式或压阻式传感器结合,在电子秤设计中发挥核心作用。本文深入探讨了HX711的工作原理、与单片机的连接、软件设计以及在电子秤项目中的其他关键方面,如电源管理、抗干扰措施、传感器布局和用户界面设计。开发者通过编写固件程序控制单片机读取和处理数据,并进行校准,以确保电子秤的高精度和可靠性。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 27
 0
- 0


 已为社区贡献22条内容

所有评论(0)