STM32+W5500实现以太网通信_stm32以太网通信,2024年最新为什么说Linux运维让Linux运维变得更好
先自我介绍一下,小编浙江大学毕业,去过华为、字节跳动等大厂,目前阿里P7
深知大多数程序员,想要提升技能,往往是自己摸索成长,但自己不成体系的自学效果低效又漫长,而且极易碰到天花板技术停滞不前!
因此收集整理了一份《2024年最新Linux运维全套学习资料》,初衷也很简单,就是希望能够帮助到想自学提升又不知道该从何学起的朋友。
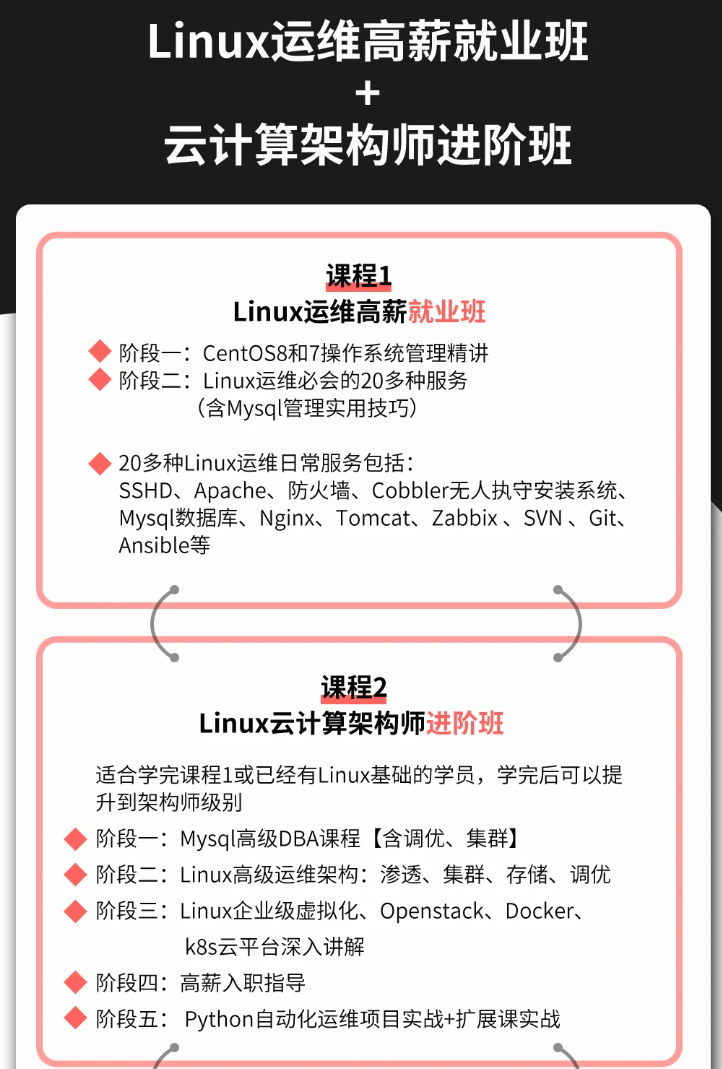
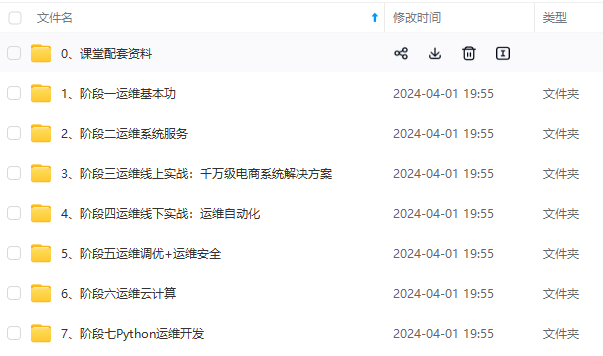
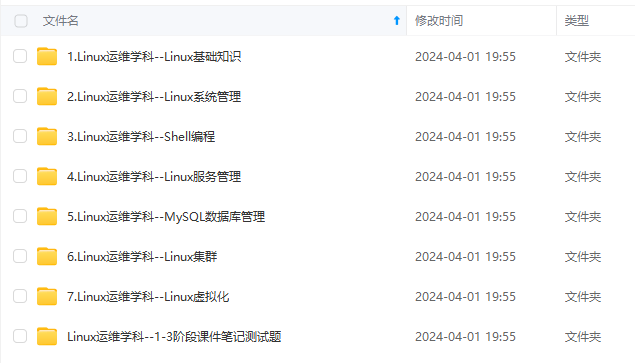
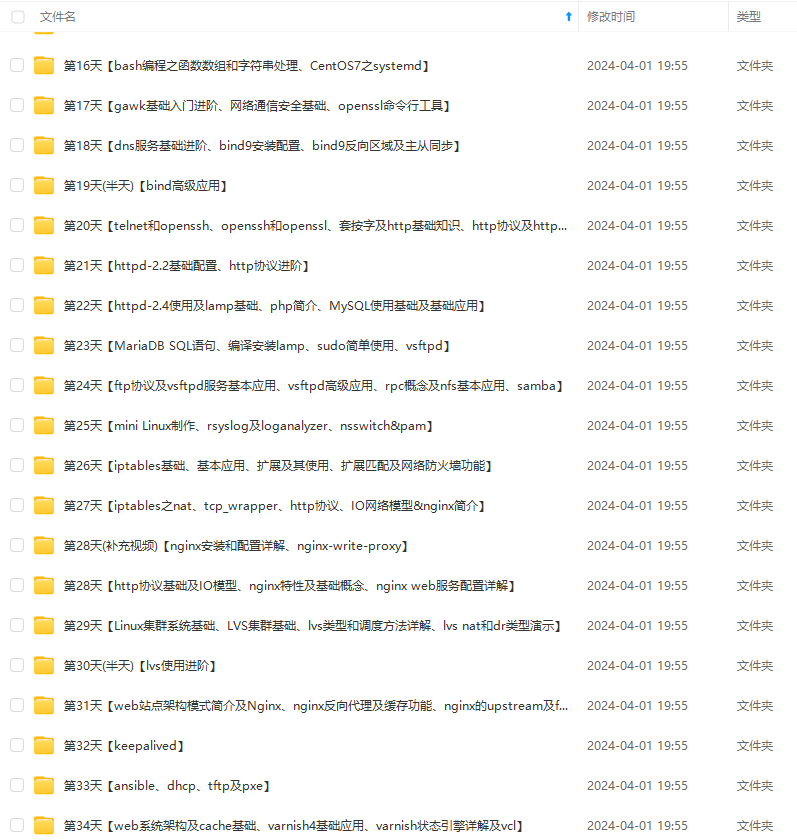
既有适合小白学习的零基础资料,也有适合3年以上经验的小伙伴深入学习提升的进阶课程,涵盖了95%以上运维知识点,真正体系化!
由于文件比较多,这里只是将部分目录截图出来,全套包含大厂面经、学习笔记、源码讲义、实战项目、大纲路线、讲解视频,并且后续会持续更新
如果你需要这些资料,可以添加V获取:vip1024b (备注运维)
正文
GPIO_InitStructure.GPIO_Pin = W5500_RESET_pin;
GPIO_Init(W5500_RESET_GPIO, &GPIO_InitStructure);
GPIO_StructInit(&GPIO_InitStructure);
GPIO_InitStructure.GPIO_Pin =SPI_CS_pin;
GPIO_InitStructure.GPIO_Mode=GPIO_Mode_Out_PP;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(SPI_CS_GPIO, &GPIO_InitStructure);
GPIO_SetBits(SPI_CS_GPIO,SPI_CS_pin);
GPIO_StructInit(&GPIO_InitStructure);
GPIO_InitStructure.GPIO_Pin =SPI_SCLK_pin|SPI_SI_pin|SPI_SO_pin;
GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(SPI_SCLK_GPIO, &GPIO_InitStructure);
GPIO_SetBits(SPI_SCLK_GPIO,SPI_SCLK_pin|SPI_SI_pin|SPI_SO_pin);
RCC_APB1PeriphClockCmd(LINK_RCC ,ENABLE);
GPIO_StructInit(&GPIO_InitStructure);
GPIO_InitStructure.GPIO_Pin = LINK_pin;
GPIO_InitStructure.GPIO_Mode= GPIO_Mode_IPU;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(LINK_GPIO, &GPIO_InitStructure);
SPI_InitStructure.SPI_Direction=SPI_Direction_2Lines_FullDuplex;
SPI_InitStructure.SPI_Mode=SPI_Mode_Master;
SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b;
SPI_InitStructure.SPI_CPOL=SPI_CPOL_Low;
SPI_InitStructure.SPI_CPHA=SPI_CPHA_1Edge;
SPI_InitStructure.SPI_NSS=SPI_NSS_Soft;
SPI_InitStructure.SPI_BaudRatePrescaler=SPI_BaudRatePrescaler_2;
SPI_InitStructure.SPI_FirstBit=SPI_FirstBit_MSB;
SPI_InitStructure.SPI_CRCPolynomial=7;
SPI_Init(W5500_SPI, &SPI_InitStructure);
SPI_Cmd(W5500_SPI,ENABLE);
return 1;
}
//spi发送一个字节
void SPI_Send_Byte(unsigned char dat)
{
while (SPI_I2S_GetFlagStatus(W5500_SPI, SPI_I2S_FLAG_TXE) == RESET);
SPI_I2S_SendData(W5500_SPI, dat);
}
//spi接收一个字节
unsigned char SPI_Recv_Byte(void)
{
return (uint8)(SPI_I2S_ReceiveData(W5500_SPI));
}
//spi发送两个字节
void SPI_Send_Short(unsigned short dat)
{
SPI_Send_Byte(dat/256);
SPI_Send_Byte(dat);
}
//通过spi向指定地址寄存器写n个字节数据
uint8 w55_WritenByte(uint16 reg, uint8 *dat_ptr, uint16 size)
{
unsigned short i;
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

SPI_Send_Short(reg);
SPI_Send_Byte(VDM|RWB_WRITE|COMMON_R);

for(i=0;i<size;i++)
{
	SPI_Send_Byte(*dat_ptr++);
}

GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

return 1;
}
//读取W5500指定地址1Byte数据
uint8 w55_Read1Byte(uint16 reg)
{
unsigned char i;
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

SPI_Send_Short(reg);
SPI_Send_Byte(FDM1|RWB_READ|COMMON_R);
i=SPI_Recv_Byte();

SPI_Send_Byte(0x00);
i=SPI_Recv_Byte();

GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);
return i;
}
///
//华丽的分割线
///
//单字节配置socket
uint8 w55_WriteSock1Byte(SOCKET s, uint16 reg, uint8 dat)
{
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);
SPI_Send_Short(reg);
SPI_Send_Byte(FDM1|RWB_WRITE|(s*0x20+0x08));
SPI_Send_Byte(dat);

GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

return 1;
}
//两字节配置socket
uint8 w55_WriteSock2Byte(SOCKET s, uint16 reg, uint16 dat)
{
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);
SPI_Send_Short(reg);
SPI_Send_Byte(FDM2|RWB_WRITE|(s*0x20+0x08));
SPI_Send_Short(dat);

GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

return 1;
}
//四字节配置socket
uint8 w55_WriteSock4Byte(SOCKET s, uint16 reg, uint8 *dat_ptr)
{
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);//ÖÃW5500µÄSCSΪµÍµçƽ
SPI_Send_Short(reg);
SPI_Send_Byte(FDM4|RWB_WRITE|(s*0x20+0x08));

SPI_Send_Byte(*dat_ptr++);
SPI_Send_Byte(*dat_ptr++);
SPI_Send_Byte(*dat_ptr++);
SPI_Send_Byte(*dat_ptr++);

GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

return 1;
}
//读取Socket1字节信息
uint8 w55_ReadSock1Byte(SOCKET s, uint16 reg)
{
unsigned char i;
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

SPI_Send_Short(reg);
SPI_Send_Byte(FDM1|RWB_READ|(s*0x20+0x08));

//i=SPI_I2S_ReceiveData(W5500_SPI);
i=SPI_Recv_Byte();
SPI_Send_Byte(0x00);
//i=SPI_I2S_ReceiveData(W5500_SPI);
i=SPI_Recv_Byte();

GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);
return i;
}
//读取2字节socket信息
uint16 w55_ReadSock2Byte(SOCKET s, uint16 reg)
{
unsigned short i;
GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

SPI_Send_Short(reg);
SPI_Send_Byte(FDM2|RWB_READ|(s*0x20+0x08));

i=SPI_Recv_Byte();
SPI_Send_Byte(0x00);
i=SPI_Recv_Byte();
SPI_Send_Byte(0x00);
i*=256;
i+=SPI_Recv_Byte();
GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);
return i;
}
### W5500抽象接口


这部分主要实现了芯片以及Socket初始化,模拟中断处理循环函数等,示例使用Socket0实现TCP客户端,您可以在此代码基础上增加配置别的Socket实现TCP服务器以及UDP等。代码片(会有中文注释帮助您更好地理解程序)如下,你会通过这部分代码片体会到C51单片机程序的编程风格(尤其是开始的两个接口):
//从Socket接收数据缓存区读取数据
uint16 w55_ReadSockToBuffer(SOCKET s, uint8 *dat_ptr)
{
unsigned short rx_size;
unsigned short offset, offset1;
unsigned short i;
unsigned char j;
rx_size=w55_ReadSock2Byte(s,W5500_Sn_RX_RSR);
if(rx_size==0) return 0;//没接收到数据则返回
if(rx_size>S_RX_SIZE) rx_size=S_RX_SIZE;
offset=w55_ReadSock2Byte(s,W5500_Sn_RX_RD);
offset1=offset;
offset&=(S_RX_SIZE-1);//计算实际的物理地址

GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

SPI_Send_Short(offset);//写16位地址
SPI_Send_Byte(VDM|RWB_READ|(s*0x20+0x18));//写控制字节,N字节数据长度,读数据,选择端口
j=SPI_Recv_Byte();
if((offset+rx_size)<S_RX_SIZE)//如果最大地址未超过w5500接收缓冲区寄存器的最大地址
{
	for(i=0;i<rx_size;i++)//循环读取rx_size个字节数据
	{
		SPI_Send_Byte(0x00);//发送一个哑数据
		j=SPI_Recv_Byte();
		*dat_ptr=j;
		dat_ptr++;
	}
}
else//如果最大地址超过w5500接收缓冲区寄存器最大地址
{
	offset=S_RX_SIZE-offset;
	for(i=0;i<offset;i++)//循环读出前offset个字节数据
	{
		SPI_Send_Byte(0x00);
		j=SPI_Recv_Byte();
		*dat_ptr=j;
		dat_ptr++;
	}
	GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

	GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

	SPI_Send_Short(0x00);//写16位地址
	SPI_Send_Byte(VDM|RWB_READ|(s*0x20+0x18));//写控制字
	j=SPI_Recv_Byte();

	for(;i<rx_size;i++)//循环读取后rx_size-offset个字节数据
	{
		SPI_Send_Byte(0x00);
		j=SPI_Recv_Byte();
		*dat_ptr=j;
		dat_ptr++;
	}
}
GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

offset1+=rx_size;//更新实际物理地址,即下次读取接收到的数据的起始地址
w55_WriteSock2Byte(s, W5500_Sn_RX_RD, offset1);
w55_WriteSock1Byte(s, W5500_Sn_CR, RECV);//发送启动接收命令
return rx_size;//返回接收到的数据长度
}
//将数据写入W5500的数据发送缓冲区
uint8 w55_WriteSockToBuffer(SOCKET s, uint8 *dat_ptr, uint16 size)
{
unsigned short offset,offset1;
unsigned short i;
offset=w55_ReadSock2Byte(s,W5500_Sn_TX_WR);
offset1=offset;
offset&=(S_TX_SIZE-1);//计算实际物理地址

GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

SPI_Send_Short(offset);
SPI_Send_Byte(VDM|RWB_WRITE|(s*0x20+0x10));

if((offset+size)<S_TX_SIZE)//如果最大地址未超过W5500发送缓冲区寄存器的最大地址
{
	for(i=0;i<size;i++)
	{
		SPI_Send_Byte(*dat_ptr++);
	}
}
else//如果最大地址超过w5500发送缓冲区寄存器的最大地址
{
	offset=S_TX_SIZE-offset;
	for(i=0;i<offset;i++)
	{
		SPI_Send_Byte(*dat_ptr++);
	}
	GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

	GPIO_ResetBits(W5500_SCS_PORT, W5500_SCS);

	SPI_Send_Short(0x00);
	SPI_Send_Byte(VDM|RWB_WRITE|(s*0x20+0x10));

	for(;i<size;i++)
	{
		SPI_Send_Byte(*dat_ptr++);
	}
}
GPIO_SetBits(W5500_SCS_PORT, W5500_SCS);

offset1+=size;//更新实际物理地址,即下次写待发送数据到发送数据缓冲区起始地址
w55_WriteSock2Byte(s, W5500_Sn_TX_WR, offset1);
w55_WriteSock1Byte(s, W5500_Sn_CR, SEND);//发送启动发送指令
}
//芯片初始化
uint8 w55_StartUp(void)
{
uint8 i;
w55_IoInit();

w55_HardwareReset();

w55_Write1Byte(W5500_MODE,MODE_RST); //软复位
delay(1000);

//设置网关的IP地址
w55_WritenByte(W5500_GAR, s_app_w55_para.u8Gateway, 4);

//设置子网掩码值
w55_WritenByte(W5500_SUBR,s_app_w55_para.u8SubMask,4);

//设置MAC地址
w55_WritenByte(W5500_SHAR,s_app_w55_para.u8MacAddr,6);
//设置w5500的IP地址
w55_WritenByte(W5500_SIPR,s_app_w55_para.u8LocalIp,4);

//设置发送缓冲区以及接收缓冲区大小
for(i=0;i<8;i++)
{
	w55_WriteSock1Byte(i,W5500_Sn_RXBUF_SIZE, 0x02);//Socket Rx memory size=2k
	w55_WriteSock1Byte(i,W5500_Sn_TXBUF_SIZE, 0x02);//Socket Tx mempry size=2k
}
//设置重连时间为200ms
w55_Write2Byte(W5500_RTR, 0x07d0);

//设置重连次数为8次
w55_Write1Byte(W5500_RCR,8);

w55_Write1Byte(W5500_IMR,IM_IR7|IM_IR6);
w55_WriteSock1Byte(W55_SOCKETSERVER,W5500_Sn_IMR,(IMR_SENDOK|IMR_TIMEOUT|IMR_RECV|IMR_DISCON|IMR_CON));
w55_WriteSock1Byte(W55_SOCKETCLIENT,W5500_Sn_IMR,(IMR_SENDOK|IMR_TIMEOUT|IMR_RECV|IMR_DISCON|IMR_CON));
w55_WriteSock1Byte(W55_SOCKETUDP,W5500_Sn_IMR,(IMR_SENDOK|IMR_TIMEOUT|IMR_RECV|IMR_DISCON|IMR_CON));
w55_WriteSock1Byte(W55_SOCKETLISTEN,W5500_Sn_IMR,(IMR_SENDOK|IMR_TIMEOUT|IMR_RECV|IMR_DISCON|IMR_CON));
}
//Socket初始化
uint8 w55_SocketInit(SOCKET s)
{
switch(s)
{
case 0: //将socket0用作Tcp客户端
w55_WriteSock2Byte(s, W5500_Sn_MSSR, 1460);//设置最大字节分片数
//设置源端口号
w55_WriteSock2Byte(s, W5500_Sn_PORT, s_app_w55_para.u16UpPort);
//设置目标(远程)端口号
w55_WriteSock2Byte(1, W5500_Sn_DPORTR, s_app_w55_para.u16UpPort);
//设置目标(远程)IP地址
w55_WriteSock4Byte(s, W5500_Sn_DIPR, s_app_w55_para.u8UpIp);
break;
	case 4:
		break;

	case 5:
		break;

	case 6:
		break;

	case 7:
		break;
最后的话
最近很多小伙伴找我要Linux学习资料,于是我翻箱倒柜,整理了一些优质资源,涵盖视频、电子书、PPT等共享给大家!
资料预览
给大家整理的视频资料:
给大家整理的电子书资料:
如果本文对你有帮助,欢迎点赞、收藏、转发给朋友,让我有持续创作的动力!
网上学习资料一大堆,但如果学到的知识不成体系,遇到问题时只是浅尝辄止,不再深入研究,那么很难做到真正的技术提升。
需要这份系统化的资料的朋友,可以添加V获取:vip1024b (备注运维)
一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人,都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!
[外链图片转存中…(img-nR8JYgv1-1713409095270)]
给大家整理的电子书资料:
[外链图片转存中…(img-l4wsFTzA-1713409095271)]
如果本文对你有帮助,欢迎点赞、收藏、转发给朋友,让我有持续创作的动力!
网上学习资料一大堆,但如果学到的知识不成体系,遇到问题时只是浅尝辄止,不再深入研究,那么很难做到真正的技术提升。
需要这份系统化的资料的朋友,可以添加V获取:vip1024b (备注运维)
[外链图片转存中…(img-lvqh5Lbu-1713409095271)]
一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人,都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献12条内容

所有评论(0)