AK协议实战:EMB轮速传感器信号模拟与台架校准全流程
在上一篇《EMB耐久测试台架设计全解析》中,我们提到EMB耐久台架需要速度传感器模拟板来产生AK协议轮速信号。很多工程师问:AK协议到底是什么?为什么不能直接用方波?低速模式怎么处理?
这些问题不是理论问题——是台架能不能跑起来的工程问题。EMB-ECU需要轮速信号来判断车辆运动状态,没有正确的轮速输入,EMB就无法执行制动控制逻辑,耐久测试也就无法进行。
本文从EMB台架的实际需求出发,结合速度模拟板模拟板和EMB 1.0后卡钳电气参数,完整拆解AK协议从物理层到台架校准的全流程。
一、AK协议是什么 — 从物理层到数据帧
1.1 AK协议在轮速传感器中的定位
车载轮速传感器经历了三代演进:
| 代际 | 技术方案 | 典型协议 | 特点 |
|---|---|---|---|
| 第1代 | 霍尔开关 | 方波(PWM) | 只有速度信息,无方向 |
| 第2代 | 磁电/霍尔IC | AK协议 | 速度+方向+诊断,电流调制 |
| 第3代 | 集成式IC | AK协议 + SENT | 速度+方向+诊断+数据帧 |
AK协议(以AK.1型为代表)是一种电流调制型数字通信协议,传感器通过改变供电电流来传输数据。EMB 1.0后卡钳的轮速供电电流为7/14/28mA三档——这三档电流就是AK协议的物理层载体。
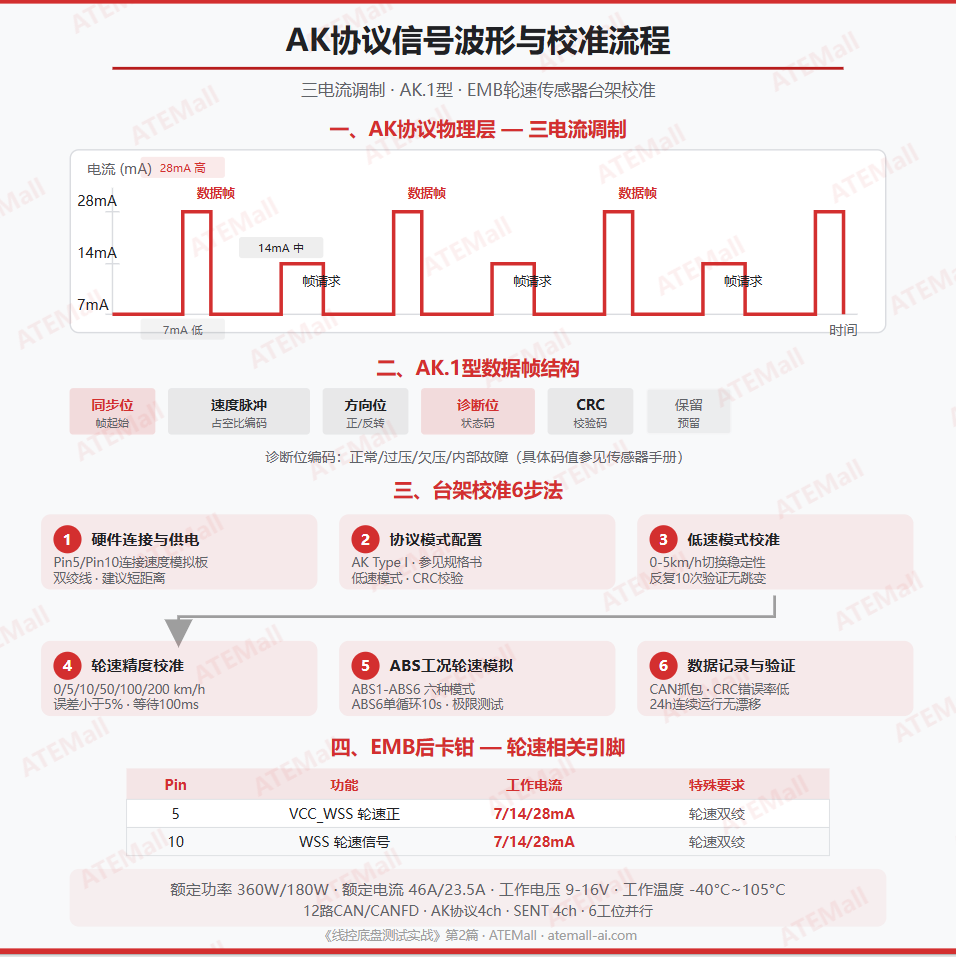
1.2 AK协议物理层:三电流调制
| 电流档位 | 典型值 | 逻辑含义 | 传输内容 |
|---|---|---|---|
| 低电流 | 7mA | 占空比信号 | 轮速脉冲(速度信息) |
| 中电流 | 14mA | 数据帧请求 | 触发数据帧传输 |
| 高电流 | 28mA | 数据帧内容 | 方向、诊断、温度等 |
关键理解:AK协议不是在总线上传数据,而是通过供电线上的电流变化传数据。ECU端通过检测电流变化来解码信息。这就是为什么EMB电气参数表中VCC_WSS和WSS引脚标注了"轮速双绞"——双绞线不是为了CAN抗干扰,而是为了AK协议信号完整性。
1.3 AK.1型数据帧结构
AK协议的数据帧包含以下字段(具体bit数和定义以传感器供应商手册为准,下表为通用参考):
| 字段 | 说明 |
|---|---|
| 同步位 | 帧起始标识 |
| 速度脉冲 | 占空比编码的轮速信号 |
| 方向位 | 0=正转, 1=反转 |
| 诊断位 | 正常/过压/欠压/内部故障等状态 |
| CRC | 校验码 |
| 保留位 | 预留扩展 |
重要提示:上表为AK协议通用框架参考,各传感器供应商的具体bit分配、CRC算法和诊断码定义可能不同。实际台架配置时,必须以EMB-ECU供应商提供的轮速传感器通信规格书为准。本文聚焦台架端怎么用,不展开具体bit级定义。
二、EMB台架中的轮速信号需求
2.1 为什么台架需要模拟轮速信号
EMB耐久测试台架不连接实车轮速传感器,但EMB-ECU需要轮速输入才能执行制动控制逻辑。解决方案:用信号模拟板产生AK协议波形,替代实车传感器。
2.2 速度模拟板模拟板核心参数
| 参数 | 规格 |
|---|---|
| AK协议通道 | 4ch |
| SENT协议通道 | 4ch |
| PWM Type I | 支持 |
| PWM Type II | 支持 |
| 接口 | LAN + USB |
| 控制方式 | 实时命令序列器 + C# API + LabVIEW VIs |
| 配套软件 | 图形化软件,支持序列计划创建和结果查看 |
三、台架校准全流程:6步法
步骤1:硬件连接与供电
EMB 1.0后卡钳的轮速接口引脚:
| Pin | 功能 | 连接到 |
|---|---|---|
| 5 | VCC_WSS 轮速正 | 速度模拟板 AK通道输出+ |
| 10 | WSS 轮速信号 | 速度模拟板 AK通道信号端 |
| 2/4 | GND | 速度模拟板 地 |
供电要求:
- VCC_WSS电流:7/14/28mA三档(由速度模拟板程控输出)
- 线缆要求:轮速双绞线(必须双绞,降低共模干扰)
避坑:不要用普通杜邦线连接速度模拟板和EMB。AK协议的28mA高电流脉冲在非双绞线上会产生明显串扰,导致ECU端解码错误。必须使用双绞线,且建议线缆尽量短(一般不超过2米),以减少信号衰减。
步骤2:协议模式配置
在速度模拟板图形化软件中配置AK协议参数:
| 配置项 | 推荐值 | 说明 |
|---|---|---|
| 协议类型 | AK Type I | EMB 1.0默认 |
| 速度范围 | 参见速度模拟板规格书 | 需覆盖被测件全速度范围 |
| 低速模式 | 启用 | <5km/h时切换低速模式 |
| 数据帧率 | 参见传感器手册 | 按AK.1型标准配置 |
| CRC校验 | 启用 | 确保数据完整性 |
步骤3:低速模式校准 — 最容易出问题的环节
AK协议在低速(<5km/h)时会切换到低速模式,这是台架校准中最容易出错的环节。
低速模式的问题
| 问题 | 现象 | 根因 |
|---|---|---|
| 速度跳变 | 0→10km/h→0 | 低速阈值设置不当 |
| 方向丢失 | 低速时方向位不稳定 | 脉冲间隔过大,ECU无法判断方向 |
| 诊断误报 | ECU报"传感器故障" | 7mA/14mA切换时序不对 |
校准方法
校准流程:
1. 速度模拟板输出0 km/h信号 → 记录EMB-ECU反馈值
2. 逐步增加至1, 2, 3, 4, 5 km/h → 记录每点反馈
3. 确认5km/h处模式切换是否平滑(无跳变)
4. 反向从5→4→3→2→1→0 km/h → 验证回程一致性
5. 在0和5km/h之间反复切换10次 → 验证稳定性
步骤4:轮速精度校准
台架技术要求中给出的标准校准用例:
用例:轮速测试
第一步:控制轮速板卡,设定轮速为10km/h
第二步:等待100ms后,读取EMB反馈轮速
第三步:如果轮速与设定值的误差小于5%,则该条通过
校准点表
| 设定速度(km/h) | 允许误差 | 校准目的 |
|---|---|---|
| 0 | ±0 | 零速检测 |
| 5 | ±5% | 低速模式切换点 |
| 10 | ±5% | 标准校准点(团标用例) |
| 50 | ±5% | 中速线性度 |
| 100 | ±5% | 高速稳定性 |
| 200 | ±5% | 高速覆盖 |
| 满量程 | ±5% | 按速度模拟板规格书最大值 |
工程Tip:100ms等待时间是关键。AK协议数据帧的传输周期与轮速脉冲数相关,如果等待时间太短(<50ms),ECU可能读到上一帧的旧值。具体帧传输周期取决于传感器型号和脉冲数配置,需查阅传感器手册。
步骤5:ABS工况下的轮速模拟
EMB耐久测试中的ABS模式需要轮速信号配合。ABS工况下制动夹紧力快速变化,EMB-ECU需要轮速信号来判断车轮是否抱死。
| ABS模式 | 夹紧力 | 建议轮速模拟 |
|---|---|---|
| ABS1 (30%Fd) | 低夹紧力 | 80→20→80 km/h 快速变化 |
| ABS2 (60%Fd) | 中夹紧力 | 80→20→80 km/h |
| ABS3 (Fd) | 额定夹紧力 | 60→10→60 km/h |
| ABS4 (120%Fd) | 高夹紧力 | 60→30→60 km/h |
| ABS5 (140%Fd) | 更高夹紧力 | 40→10→40 km/h |
| ABS6 (160%Fd) | 极限夹紧力 | 40→10→40 km/h,10s循环 |
关键:ABS6模式单循环10秒,是轮速模拟板的压力测试。速度模拟板需要在这10秒内完成"快增→保持→快释→保持"的完整轮速变化序列,且每次变化都要保证5%精度。
步骤6:数据记录与验证
校准完成后,使用上位机软件记录CAN总线数据验证:
| 验证项 | 方法 | 通过标准 |
|---|---|---|
| 轮速信号一致性 | 速度模拟板设定值 vs EMB-ECU反馈值 | 误差<5% |
| 数据帧完整性 | CAN总线抓包分析CRC | CRC错误率<0.01% |
| 低速模式稳定性 | 0-5km/h反复切换 | 无跳变、无丢帧 |
| 方向信号正确性 | 正转/反转切换 | 方向位正确翻转 |
| 诊断功能 | 模拟过压/欠压 | ECU正确识别诊断码 |
| 长时稳定性 | 连续运行24h | 无异常、无漂移 |
四、常见故障排查
故障1:EMB-ECU报"轮速传感器故障"
| 可能原因 | 排查方法 | 解决方案 |
|---|---|---|
| 接线错误 | 检查Pin5/Pin10连接 | 按引脚表重新接线 |
| 非双绞线 | 检查线缆类型 | 更换为双绞线 |
| 电流档位不对 | 检查速度模拟板输出模式 | 确认7/14/28mA三档 |
| 协议类型不匹配 | 检查AK Type I/II设置 | 与EMB供应商确认协议版本 |
故障2:低速时速度跳变
| 可能原因 | 排查方法 | 解决方案 |
|---|---|---|
| 低速阈值设置不当 | 检查速度模拟板低速模式参数 | 调整阈值为5km/h |
| 数据帧率过低 | 检查帧率配置 | 按传感器手册推荐值调整 |
| 滤波参数不当 | 检查ECU端滤波设置 | 联系ECU供应商调整 |
故障3:ABS工况下轮速丢失
| 可能原因 | 排查方法 | 解决方案 |
|---|---|---|
| 轮速变化太快 | 检查速度模拟板序列时间 | 增加保持时间至30ms以上 |
| 信号幅度不足 | 检查28mA输出 | 确认供电电压≥9V |
| CAN总线负载过高 | 检查总线利用率 | 降低非必要报文频率 |
五、速度模拟板 API 快速上手
台架技术要求中明确:乙方需释放必要的API函数,方便甲方编写测试用例。
常用API函数
# 速度模拟板 Python API 示例(伪代码)

# 1. 初始化
sscu = 速度模拟板(ip="192.168.1.100")
sscu.connect()

# 2. 配置AK协议通道
sscu.config_ak_channel(
    channel=1,
    protocol="AK_TYPE_1",
    speed_range=MAX_SPEED_RANGE,  # 参见速度模拟板规格书
    low_speed_mode=True,
    threshold=5  # km/h
)

# 3. 设定轮速(团标校准用例)
sscu.set_speed(channel=1, speed=10.0)  # 10 km/h
time.sleep(0.1)  # 等待100ms

# 4. 读取EMB反馈(通过CAN总线)
emb_feedback = can_bus.read_signal("WSS_Speed_FrontLeft")
error = abs(emb_feedback - 10.0) / 10.0
if error < 0.05:
    print("PASS")
else:
    print(f"FAIL: set=10.0, feedback={emb_feedback}, error={error:.1%}")

# 5. ABS工况模拟
for abs_mode in ["ABS1", "ABS2", "ABS3", "ABS4", "ABS5", "ABS6"]:
    speed_seq = get_abs_speed_sequence(abs_mode)
    sscu.run_speed_sequence(channel=1, sequence=speed_seq)

# 6. 关闭
sscu.disconnect()
注意:实际API以速度模拟板供应商文档为准。上述代码展示了台架测试用例的基本结构:设定→等待→读取→判断。
六、从台架校准到耐久测试的完整链路
台架搭建
  │
  ├── 1. 硬件连接(EMB+速度模拟板+电源+CAN)
  ├── 2. AK协议校准(本文6步法)
  ├── 3. CAN通信验证(12路CANFD连通性)
  │
  ▼
耐久测试运行
  │
  ├── 4. 常规制动220万次(含温度循环)
  ├── 5. ABS制动13,100次(6种模式)
  ├── 6. 自检50,000次(每44次制动嵌入1次)
  │
  ▼
结果判定
  │
  ├── 7. 25%/50%/75%/100%节点复检
  ├── 8. 夹紧力偏差 ≤30%
  ├── 9. 响应时间偏差 ≤30%
  └── 10. 释放时间偏差 ≤30%

**投票**:你在台架调试中用哪种轮速信号模拟方案?
> A. 速度模拟板专用板卡  B. 通用CAN工具+模拟板  C. 自制FPGA板  D. 实车轮速传感器+电机驱动

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献3条内容

所有评论(0)