【MATLAB GUI】实现用于无线传感器网络(WSN)的AODV路由协议研究附Matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。
🍎 往期回顾关注个人主页:Matlab科研工作室
🍊个人信条:格物致知,完整Matlab代码及仿真咨询内容私信。
🔥 内容介绍
无线传感器网络(WSN)作为物联网核心技术之一,广泛应用于环境监测、智能交通、医疗健康等领域,路由协议的性能直接决定了WSN的通信效率、能耗控制与网络稳定性。按需距离矢量路由协议(AODV)作为典型的反应式路由协议,具有按需发起路由、无路由表维护开销、适配节点动态移动等优势,适用于节点资源有限、拓扑结构动态变化的WSN场景。本文基于MATLAB平台,结合GUIDE工具设计并实现了AODV路由协议的可视化仿真系统,通过GUI界面实现网络参数配置、拓扑生成、路由建立、数据传输仿真及性能指标分析等功能,直观呈现AODV协议的工作机制与运行性能,为WSN路由协议的研究与优化提供了便捷的仿真工具与实验支撑。
关键词
MATLAB GUI;无线传感器网络(WSN);AODV路由协议;路由仿真;性能分析
1 研究背景与意义
1.1 研究背景
随着物联网技术的快速发展,无线传感器网络(WSN)由大量低成本、低功耗、小型化的传感器节点组成,通过无线通信方式形成分布式感知网络,能够实现对物理世界的实时感知、数据采集与传输。WSN的节点通常部署在复杂且恶劣的环境中,具有资源受限(有限的能量、计算能力与存储容量)、拓扑动态变化(节点移动、故障或能量耗尽导致节点退出网络)等特点,这对路由协议的设计提出了严苛要求。
路由协议作为WSN的核心支撑技术,负责将感知数据从源节点高效、可靠地传输至Sink节点(汇聚节点),其设计目标是在保证通信质量的前提下,最小化节点能耗、延长网络生命周期。目前,WSN路由协议主要分为主动式(表驱动)、反应式(按需驱动)与混合式三类。主动式路由协议(如DSDV)需持续维护全网路由表,能耗较高,不适用于节点动态变化的场景;反应式路由协议仅在需要传输数据时才发起路由查找过程,无需持续维护路由表,能耗更低,适配性更强,其中AODV(Ad-hoc On-Demand Distance Vector Routing)协议是最具代表性的反应式路由协议之一,被广泛应用于WSN及移动自组织网络(MANET)中。
MATLAB作为一款功能强大的数值计算与仿真工具,其GUIDE(Graphical User Interface Development Environment)工具能够快速构建可视化交互界面,结合其强大的矩阵运算与仿真能力,可高效实现WSN路由协议的仿真与验证。然而,现有MATLAB仿真多以命令行形式实现,缺乏直观的可视化操作界面,不利于非专业人员理解协议机制,也难以便捷地调整参数、观察仿真过程与分析性能指标。因此,设计一款基于MATLAB GUI的AODV路由协议仿真系统,具有重要的实际应用价值。
1.2 研究意义
本文设计实现的MATLAB GUI AODV路由协议仿真系统,其研究意义主要体现在以下三个方面:
-
理论意义:完善WSN路由协议的可视化仿真方法,直观呈现AODV协议的路由发现、路由维护、数据传输等核心机制,为AODV协议的改进与优化提供理论验证平台。
-
实践意义:提供便捷的交互操作界面,用户可通过GUI快速配置网络参数、生成网络拓扑、启动仿真,实时观察路由建立过程与数据传输状态,降低WSN路由协议仿真的门槛,适用于教学、科研及工程实践场景。
-
应用价值:通过仿真系统可量化分析AODV协议在不同网络场景下的性能(如平均端到端时延、路由建立成功率、节点能耗等),为实际WSN的部署与路由协议选型提供数据支撑。
2 AODV路由协议核心原理
AODV路由协议是一种基于距离矢量的反应式路由协议,其核心思想是“按需路由”,即仅在源节点需要向目的节点传输数据且无有效路由时,才发起路由查找过程,无需持续维护全网路由信息,从而降低节点能耗与网络开销。AODV协议的核心机制主要包括路由发现、路由维护与路由删除三个部分,具体如下:
2.1 路由发现机制
路由发现是AODV协议的核心流程,当源节点有数据需要传输但未找到到目的节点的有效路由时,会触发路由发现过程,具体步骤如下:
-
源节点广播路由请求分组(RREQ,Route Request),该分组包含源节点ID、目的节点ID、源节点序列号、目的节点序列号、跳数等信息,用于向全网发起路由查找请求。
-
中间节点收到RREQ分组后,首先检查自身是否为目的节点:若为目的节点,则直接向源节点单播路由回复分组(RREP,Route Reply);若不为目的节点,则检查自身是否有到目的节点的有效路由,若有则向源节点单播RREP分组,若无则更新RREQ分组中的跳数,继续广播该分组,同时记录下一跳节点(即发送RREQ分组的节点),形成反向路由。
-
源节点收到RREP分组后,提取分组中的路由信息(跳数、下一跳节点等),建立并存储到目的节点的正向路由,路由发现过程完成,此时源节点可通过该路由向目的节点传输数据。
为避免路由环路与重复路由请求,AODV协议引入了序列号机制,每个节点维护自身的序列号,用于标识路由的有效性,序列号越大,路由越新,确保节点优先选择最新的有效路由。
2.2 路由维护机制
由于WSN节点可能存在移动、故障或能量耗尽等情况,已建立的路由可能会失效,因此AODV协议通过路由维护机制确保路由的有效性,具体分为两种场景:
-
链路断裂检测:当中间节点发现与下一跳节点的链路断裂(如连续多次未收到确认信息)时,会向所有使用该下一跳节点的上游节点广播路由错误分组(RERR,Route Error),告知上游节点该路由已失效。
-
路由更新:上游节点收到RERR分组后,删除失效的路由条目,若自身有数据需要传输至目的节点,则重新发起路由发现过程,建立新的有效路由;若无需传输数据,则仅删除失效路由,不触发路由发现。
2.3 路由删除机制
当节点检测到某条路由长期未被使用(超过设定的超时时间),或收到RERR分组确认路由失效时,会删除该路由条目,释放节点存储资源,减少不必要的能耗。同时,若节点自身能量耗尽或退出网络,会提前广播RERR分组,告知相关节点删除与该节点相关的路由条目,避免路由失效导致的数据传输失败。
3 MATLAB GUI仿真系统总体设计
3.1 系统设计目标
本系统基于MATLAB GUIDE工具设计,核心目标是实现AODV路由协议的可视化仿真,具体设计目标如下:
-
可视化交互:设计简洁、直观的GUI界面,支持用户通过鼠标操作完成网络参数配置、拓扑生成、仿真启动与停止、性能指标查看等功能。
-
功能完整性:实现AODV协议的核心功能,包括路由发现、路由维护、数据传输仿真,支持节点动态移动、链路断裂等场景模拟。
-
性能可分析:仿真结束后,自动计算并展示关键性能指标,如平均端到端时延、路由建立成功率、数据传输成功率、节点平均能耗等,为协议性能评估提供数据支持。
-
可扩展性:系统设计采用模块化结构,便于后续添加其他路由协议(如DSR、LEACH),或扩展网络场景(如多源节点、多Sink节点)。
3.2 系统总体架构
本MATLAB GUI仿真系统采用模块化设计,整体分为五大模块:GUI界面交互模块、网络参数配置模块、拓扑生成模块、AODV协议核心模块、仿真与性能分析模块。各模块相互协作,完成整个仿真流程,系统总体架构如图1所示(此处省略图片,实际应用中可添加拓扑图)。
-
GUI界面交互模块:作为系统的入口,负责接收用户操作(如参数输入、按钮点击),展示仿真过程与结果,是用户与系统交互的核心。
-
网络参数配置模块:负责接收用户输入的网络参数,如节点数量、节点通信半径、源节点与目的节点ID、仿真时间、节点移动速度等,为仿真提供参数支撑。
-
拓扑生成模块:根据用户配置的参数,随机生成WSN节点的初始位置,构建网络拓扑,确定节点间的通信链路(两个节点距离小于通信半径则视为可通信)。
-
AODV协议核心模块:实现AODV协议的路由发现、路由维护、路由删除等核心功能,处理RREQ、RREP、RERR等分组的发送与接收,维护节点路由表。
-
仿真与性能分析模块:控制仿真流程的启动与停止,实时模拟数据传输过程,记录仿真过程中的关键数据(如路由建立时间、数据传输时延、节点能耗等),仿真结束后进行数据处理,生成性能指标报表与曲线。
3.3 GUI界面设计
基于MATLAB GUIDE工具,设计的GUI界面分为四个功能区域,布局简洁、操作便捷,具体如下:
3.3.1 参数配置区
位于界面左侧,用于接收用户输入的网络参数,主要包括:
-
节点配置:节点数量(5-50个)、节点通信半径(10-50m)、节点移动速度(0-5m/s,0表示节点静止);
-
路由配置:源节点ID、目的节点ID、RREQ分组广播次数、路由超时时间(1-10s);
-
仿真配置:仿真时间(10-100s)、数据传输速率(1-10kbps)。
参数配置区设置了输入验证功能,确保用户输入的参数符合合理范围,避免因参数错误导致仿真失败。
3.3.2 仿真显示区
位于界面中间,是仿真过程的可视化区域,主要展示:
-
网络拓扑图:以圆点表示节点,不同颜色区分源节点(红色)、目的节点(蓝色)、普通节点(黑色),以线段表示节点间的通信链路(绿色表示有效链路,红色表示失效链路);
-
路由建立过程:实时显示RREQ、RREP分组的传播路径,以动态箭头表示分组传输方向;
-
数据传输过程:以闪烁的线段表示数据传输路径,直观呈现数据从源节点到目的节点的传输过程;
-
节点状态:实时显示每个节点的能量剩余量、路由表信息,便于用户观察节点运行状态。
3.3.3 操作控制区
位于界面上方,设置了四个核心操作按钮,用于控制仿真流程:
-
生成拓扑:根据参数配置区的参数,生成WSN初始拓扑图;
-
启动仿真:启动AODV路由协议仿真,开始路由发现与数据传输过程;
-
停止仿真:暂停或停止仿真过程,保留当前仿真状态;
-
重置系统:清空仿真显示区与性能数据,恢复初始状态,便于用户重新配置参数进行仿真。
3.3.4 性能分析区
位于界面右侧,用于展示仿真过程中的实时数据与仿真结束后的性能指标,主要包括:
-
实时数据:当前仿真时间、已传输数据量、路由建立次数、链路断裂次数;
-
性能指标报表:仿真结束后,显示平均端到端时延、路由建立成功率、数据传输成功率、节点平均能耗、网络生存时间等关键指标;
-
性能曲线:以折线图形式展示数据传输时延、节点能耗、路由建立成功率随仿真时间的变化趋势,便于用户直观分析协议性能。
4 总结与展望
4.1 研究总结
本文围绕无线传感器网络的AODV路由协议,基于MATLAB GUI设计并实现了可视化仿真系统,完成了以下主要工作:
-
阐述了WSN的特点与AODV路由协议的核心原理,明确了AODV协议在WSN中的应用优势;
-
设计了仿真系统的总体架构,分为五大模块,实现了参数配置、拓扑生成、AODV协议仿真、性能分析等功能;
-
基于MATLAB GUIDE工具构建了可视化GUI界面,实现了仿真过程的直观展示与便捷操作;
-
通过MATLAB脚本实现了AODV协议的路由发现、路由维护与路由删除功能,完成了仿真系统的开发与调试;
-
进行了仿真测试,验证了仿真系统的正确性与实用性,分析了AODV协议的运行性能。
本仿真系统的优势在于可视化程度高、操作便捷、功能完整,能够直观呈现AODV协议的工作机制,为WSN路由协议的研究、教学与工程实践提供了便捷的工具。
4.2 未来展望
针对本仿真系统的不足,未来可从以下几个方面进行改进与扩展:
-
功能扩展:添加其他路由协议(如DSR、LEACH),实现多协议对比仿真,便于用户分析不同路由协议的性能差异;
-
场景扩展:增加复杂网络场景模拟,如节点故障、障碍物遮挡、多源多Sink节点等,提升系统的适用性;
-
性能优化:优化仿真算法,提高仿真速度,支持更大规模的节点仿真(如100个以上节点);
-
界面优化:进一步优化GUI界面的交互体验,增加参数保存、仿真结果导出等功能,提升系统的实用性。
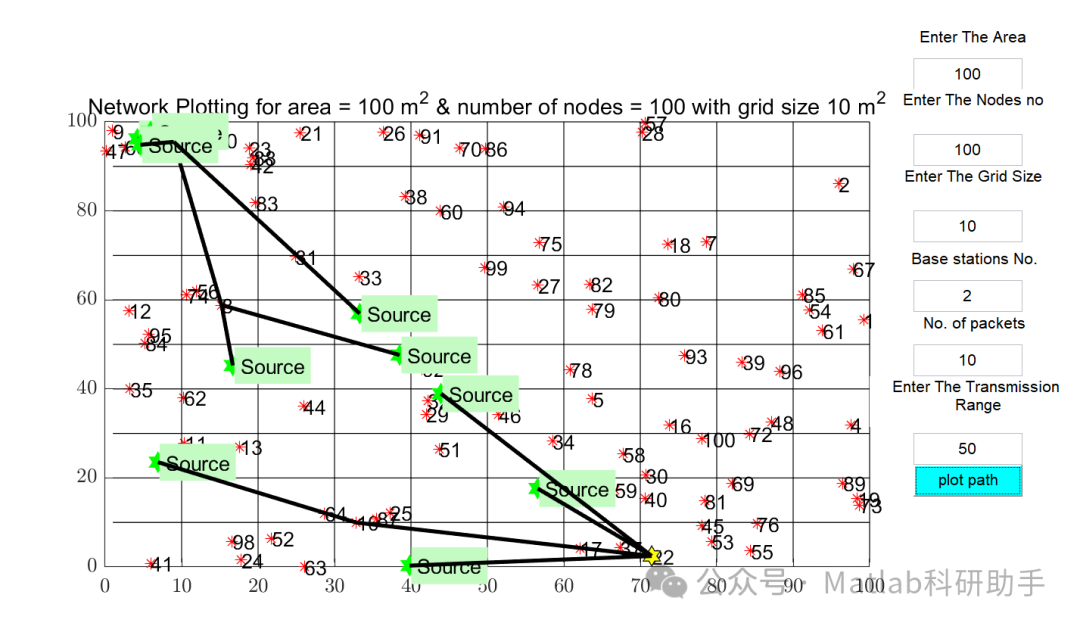
⛳️ 运行结果
🔗 参考文献
[1] 张德海.无线多媒体传感器网络路由协议研究[D].西安电子科技大学[2026-04-03].DOI:CNKI:CDMD:2.1015.429254.
[2] 刘荣,周杰,杜景林,等.一种无线传感器网络应用系统的中间件设计与实现[J].南京信息工程大学学报(自然科学版), 2014, 000(001):34-40.DOI:10.3969/j.issn.1674-7070.2014.01.004.
📣 部分代码
🎈 部分理论引用网络文献,若有侵权联系博主删除
👇 关注我领取海量matlab电子书和数学建模资料
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
🌈 各类智能优化算法改进及应用
生产调度、经济调度、装配线调度、充电优化、车间调度、发车优化、水库调度、三维装箱、物流选址、货位优化、公交排班优化、充电桩布局优化、车间布局优化、集装箱船配载优化、水泵组合优化、解医疗资源分配优化、设施布局优化、可视域基站和无人机选址优化、背包问题、 风电场布局、时隙分配优化、 最佳分布式发电单元分配、多阶段管道维修、 工厂-中心-需求点三级选址问题、 应急生活物质配送中心选址、 基站选址、 道路灯柱布置、 枢纽节点部署、 输电线路台风监测装置、 集装箱调度、 机组优化、 投资优化组合、云服务器组合优化、 天线线性阵列分布优化、CVRP问题、VRPPD问题、多中心VRP问题、多层网络的VRP问题、多中心多车型的VRP问题、 动态VRP问题、双层车辆路径规划(2E-VRP)、充电车辆路径规划(EVRP)、油电混合车辆路径规划、混合流水车间问题、 订单拆分调度问题、 公交车的调度排班优化问题、航班摆渡车辆调度问题、选址路径规划问题、港口调度、港口岸桥调度、停机位分配、机场航班调度、泄漏源定位
🌈 机器学习和深度学习时序、回归、分类、聚类和降维
2.1 bp时序、回归预测和分类
2.2 ENS声神经网络时序、回归预测和分类
2.3 SVM/CNN-SVM/LSSVM/RVM支持向量机系列时序、回归预测和分类
2.4 CNN|TCN|GCN卷积神经网络系列时序、回归预测和分类
2.5 ELM/KELM/RELM/DELM极限学习机系列时序、回归预测和分类
2.6 GRU/Bi-GRU/CNN-GRU/CNN-BiGRU门控神经网络时序、回归预测和分类
2.7 ELMAN递归神经网络时序、回归\预测和分类
2.8 LSTM/BiLSTM/CNN-LSTM/CNN-BiLSTM/长短记忆神经网络系列时序、回归预测和分类
2.9 RBF径向基神经网络时序、回归预测和分类
2.10 DBN深度置信网络时序、回归预测和分类
2.11 FNN模糊神经网络时序、回归预测
2.12 RF随机森林时序、回归预测和分类
2.13 BLS宽度学习时序、回归预测和分类
2.14 PNN脉冲神经网络分类
2.15 模糊小波神经网络预测和分类
2.16 时序、回归预测和分类
2.17 时序、回归预测预测和分类
2.18 XGBOOST集成学习时序、回归预测预测和分类
2.19 Transform各类组合时序、回归预测预测和分类
方向涵盖风电预测、光伏预测、电池寿命预测、辐射源识别、交通流预测、负荷预测、股价预测、PM2.5浓度预测、电池健康状态预测、用电量预测、水体光学参数反演、NLOS信号识别、地铁停车精准预测、变压器故障诊断
🌈图像处理方面
图像识别、图像分割、图像检测、图像隐藏、图像配准、图像拼接、图像融合、图像增强、图像压缩感知
🌈 路径规划方面
旅行商问题(TSP)、车辆路径问题(VRP、MVRP、CVRP、VRPTW等)、无人机三维路径规划、无人机协同、无人机编队、机器人路径规划、栅格地图路径规划、多式联运运输问题、 充电车辆路径规划(EVRP)、 双层车辆路径规划(2E-VRP)、 油电混合车辆路径规划、 船舶航迹规划、 全路径规划规划、 仓储巡逻
🌈 无人机应用方面
无人机路径规划、无人机控制、无人机编队、无人机协同、无人机任务分配、无人机安全通信轨迹在线优化、车辆协同无人机路径规划
🌈 通信方面
传感器部署优化、通信协议优化、路由优化、目标定位优化、Dv-Hop定位优化、Leach协议优化、WSN覆盖优化、组播优化、RSSI定位优化、水声通信、通信上传下载分配
🌈 信号处理方面
信号识别、信号加密、信号去噪、信号增强、雷达信号处理、信号水印嵌入提取、肌电信号、脑电信号、信号配时优化、心电信号、DOA估计、编码译码、变分模态分解、管道泄漏、滤波器、数字信号处理+传输+分析+去噪、数字信号调制、误码率、信号估计、DTMF、信号检测
🌈电力系统方面
微电网优化、无功优化、配电网重构、储能配置、有序充电、MPPT优化、家庭用电
🌈 元胞自动机方面
交通流 人群疏散 病毒扩散 晶体生长 金属腐蚀
🌈 雷达方面
卡尔曼滤波跟踪、航迹关联、航迹融合、SOC估计、阵列优化、NLOS识别
🌈 车间调度
零等待流水车间调度问题NWFSP 、 置换流水车间调度问题PFSP、 混合流水车间调度问题HFSP 、零空闲流水车间调度问题NIFSP、分布式置换流水车间调度问题 DPFSP、阻塞流水车间调度问题BFSP
👇

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献46条内容

所有评论(0)