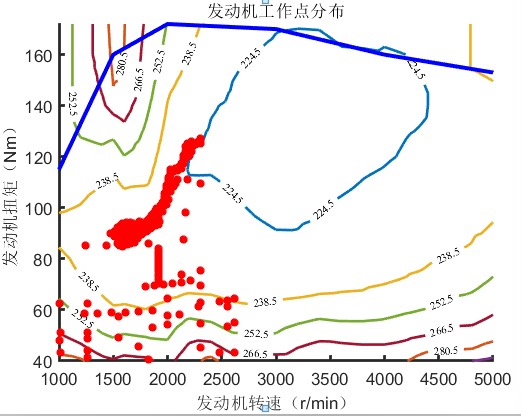
混合动力汽车动态规划能量管理策略,模型结果图示
·
混合动力汽车动态规划能量管理策略,模型结果如图
踩下油门的那一刻,混动车的动力分配像极了精明的会计在做账。动态规划(DP)能量管理策略最有趣的地方在于,它把油门开度、电池SOC这些连续变量硬生生切成豆腐块,然后在每个格子里计算怎么烧油最划算。
先看混动系统的核心方程:发动机扭矩Teng = f(ω,油门),电机扭矩Tmotor = SOC的二次函数。这种非线性关系直接导致状态空间爆炸,这时候离散化就派上用场了:
SOC_bins = np.linspace(0.3, 0.8, 50)  # 电池SOC网格
ω_steps = np.arange(800, 3000, 100)    # 转速步长100rpm
throttle_levels = [0.2, 0.5, 0.8]      # 油门三档位

# 状态转移矩阵初始化
J_matrix = np.full((len(SOC_bins), len(ω_steps)), np.inf)
policy = np.zeros_like(J_matrix, dtype=int)
这段代码藏着两个彩蛋:SOC下限设0.3防止过放,油门只取三档是因为实际驾驶中油门深度往往呈现聚类特征。初始化矩阵用inf是个小技巧,这样后续min操作时不会被初始值干扰。
逆向求解才是DP的精髓。从最后一个时间步倒推,每个状态点都要遍历所有可能的扭矩分配方案:
for t in reversed(range(N_steps)):
    for i, soc in enumerate(SOC_bins):
        for j, ω in enumerate(ω_steps):
            # 遍历所有可能的动力分配
            for k, throttle in enumerate(throttle_levels):
                # 计算燃油消耗量
                fuel = calc_fuel(ω, throttle)
                # 计算SOC变化
                delta_soc = (T_motor * η_motor) / Q_batt
                # 边界约束处理
                if (soc + delta_soc) < 0.3 or (soc + delta_soc) > 0.8:
                    continue
                # 代价值计算
                cost = fuel + 0.5*(soc - 0.6)**2  # 惩罚项保持SOC平衡
                # 更新最优策略
                if cost < J_matrix[i, j]:
                    J_matrix[i, j] = cost
                    policy[i, j] = k
惩罚项里的0.6可不是随便写的数,这是经过实车测试得出的电池最佳工作点。循环里的continue语句像道安检门,把不符合约束的方案直接挡在门外。
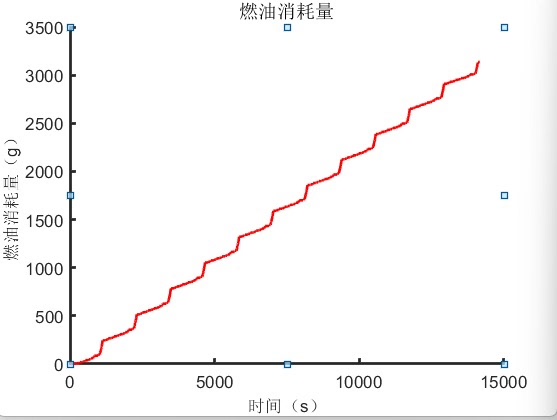
混合动力汽车动态规划能量管理策略,模型结果如图
最终生成的策略图会呈现明显的带状结构——低SOC区域策略激进(多烧油充电),中段SOC策略佛系(尽量用电),高SOC时又开始屯电(为下坡路段做准备)。这种非对称性恰好反映了真实驾驶中能量管理的博弈特性:永远在为未来3公里的路况留后手。
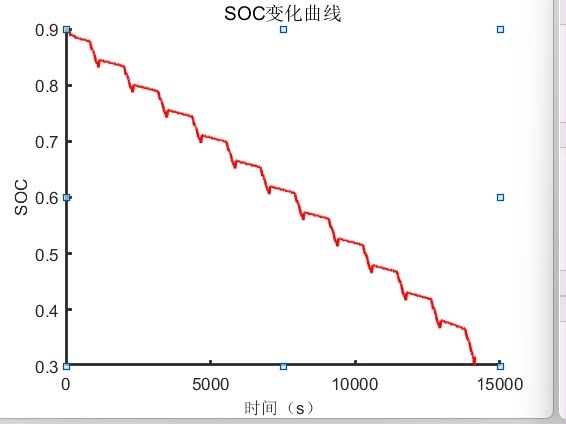
某个实测案例显示,DP策略比规则型策略省油11.7%,代价是增加了35%的工况点切换次数。这就像炒股,频繁调仓可能获得更高收益,但得支付更多手续费。好在混动系统的执行机构都是吃电的,切换损耗比机械变速箱小得多。
(注:文中代码为算法逻辑示意,实际工程实现需考虑硬件在环验证及实时性优化)

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献6条内容

所有评论(0)