混合动力汽车动态规划算法理论油耗计算:Matlab 实现之路
混合动力汽车动态规划算法理论油耗计算,使用matlab编写快速计算程序,整个工程结构模块化,程序清晰易调,输出结果定量统计和图表详尽。 DP为混合动力汽车燃油经济性提供了一种极限油耗的方法,利用DP能够得到特定构型在特定工况条件下的极限油耗,为基于规则的控制策略制定和不同规则的制定提供了理论参考和对比指标。
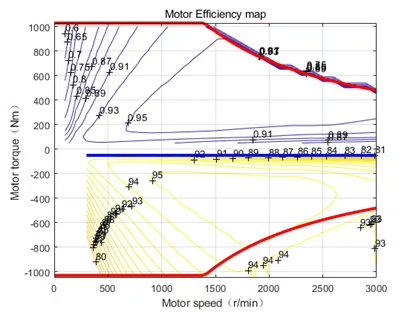
在混合动力汽车的研究领域,如何精确计算理论油耗一直是个关键问题。动态规划(DP)算法为我们提供了一种求解极限油耗的有效途径,它就像是给混合动力汽车燃油经济性研究打开了一扇新的大门。利用 DP,我们能得到特定构型在特定工况条件下的极限油耗,这不仅为基于规则的控制策略制定提供了坚实的理论基础,还为不同规则间的对比提供了关键指标。今天,咱们就用 Matlab 来搭建一个快速计算程序,且整个工程结构模块化,让程序清晰易调,输出结果不仅定量统计,还配上详尽图表。
1. 动态规划算法原理
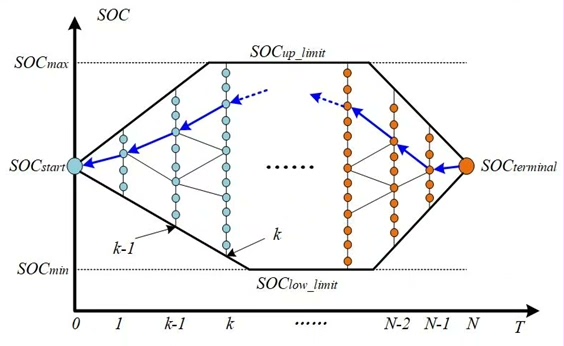
动态规划算法的核心思想在于把一个复杂的问题分解成一系列相互关联的子问题,通过求解子问题并保存其结果,避免重复计算,从而提高计算效率。在混合动力汽车油耗计算场景下,它会遍历车辆行驶过程中的各种状态组合,找到油耗最低的运行轨迹。
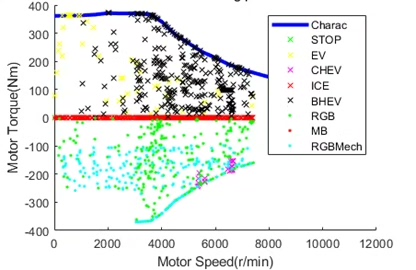
混合动力汽车动态规划算法理论油耗计算,使用matlab编写快速计算程序,整个工程结构模块化,程序清晰易调,输出结果定量统计和图表详尽。 DP为混合动力汽车燃油经济性提供了一种极限油耗的方法,利用DP能够得到特定构型在特定工况条件下的极限油耗,为基于规则的控制策略制定和不同规则的制定提供了理论参考和对比指标。
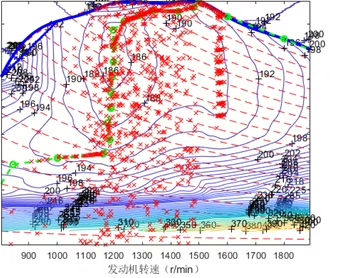
比如,我们假设混合动力汽车有多个运行模式(纯电、纯油、混动等),行驶过程中有不同的速度、负载等状态。动态规划算法就会在每个时间步长上,考虑当前状态下选择不同运行模式对后续油耗的影响,最终找到整个行驶过程的最优模式序列,进而得到极限油耗。
2. Matlab 实现工程结构模块化
2.1 数据输入模块
function inputData = readInputData()
    % 从文件中读取工况数据,如速度随时间变化
    speedData = readtable('drivingCycle.csv');
    time = speedData.Time;
    speed = speedData.Speed;

    % 车辆参数,例如电池容量、发动机功率等
    vehicleParams.batteryCapacity = 10; % kWh
    vehicleParams.enginePower = 50; % kW

    inputData.time = time;
    inputData.speed = speed;
    inputData.vehicleParams = vehicleParams;
end
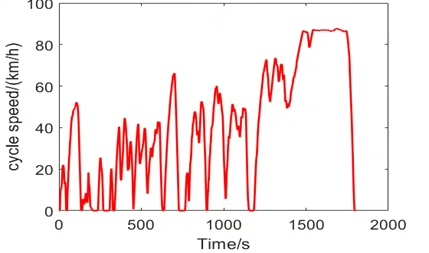
这个模块负责从外部文件读取车辆行驶工况数据(这里假设存储在 drivingCycle.csv 文件中),包括时间和速度信息,同时定义一些车辆自身的参数,如电池容量和发动机功率。这些数据是后续计算的基础。
2.2 动态规划核心计算模块
function [optimalCost, optimalPolicy] = dynamicProgramming(inputData)
    time = inputData.time;
    speed = inputData.speed;
    vehicleParams = inputData.vehicleParams;

    % 定义状态空间和动作空间
    stateSpace = defineStateSpace(vehicleParams);
    actionSpace = defineActionSpace();

    % 初始化成本矩阵和策略矩阵
    costMatrix = zeros(length(time), length(stateSpace));
    policyMatrix = zeros(length(time), length(stateSpace));

    for t = length(time): -1:1
        for s = 1:length(stateSpace)
            minCost = Inf;
            optimalAction = 1;
            for a = 1:length(actionSpace)
                % 计算下一状态
                nextState = getNextState(stateSpace(s), actionSpace(a), speed(t), vehicleParams);
                % 计算成本
                cost = calculateCost(stateSpace(s), actionSpace(a), speed(t), vehicleParams) + costMatrix(t + 1, nextState);
                if cost < minCost
                    minCost = cost;
                    optimalAction = a;
                end
            end
            costMatrix(t, s) = minCost;
            policyMatrix(t, s) = optimalAction;
        end
    end

    % 回溯得到最优策略
    optimalPolicy = backtrackPolicy(policyMatrix, stateSpace, speed, vehicleParams);
    optimalCost = costMatrix(1, 1);
end
这个模块是整个程序的核心。首先它从输入数据中提取时间、速度和车辆参数。然后定义状态空间(比如电池电量水平、发动机工作状态等)和动作空间(不同的动力模式切换)。通过嵌套循环遍历每个时间步长和每个状态,计算在当前状态下采取不同动作后的成本(这里成本主要与油耗相关),找到使总成本最小的动作,记录下来并更新成本矩阵和策略矩阵。最后通过回溯得到整个行驶过程的最优策略和极限油耗。
2.3 结果输出模块
function outputResults(optimalCost, optimalPolicy, inputData)
    % 定量统计油耗
    fprintf('理论极限油耗为: %.2f L\n', optimalCost);

    % 生成图表
    time = inputData.time;
    speed = inputData.speed;
    figure;
    subplot(2,1,1);
    plot(time, speed);
    title('行驶速度随时间变化');
    xlabel('时间 (s)');
    ylabel('速度 (km/h)');

    subplot(2,1,2);
    plot(time, optimalPolicy);
    title('最优动力模式随时间变化');
    xlabel('时间 (s)');
    ylabel('动力模式');
end
该模块负责输出计算结果。一方面,它会以文本形式打印出理论极限油耗,让我们能直观地看到数值。另一方面,通过 Matlab 的绘图功能,生成两个图表:一个展示行驶速度随时间的变化,另一个展示最优动力模式随时间的变化,这样我们能更形象地理解车辆在行驶过程中的状态变化。
3. 整体程序调用
inputData = readInputData();
[optimalCost, optimalPolicy] = dynamicProgramming(inputData);
outputResults(optimalCost, optimalPolicy, inputData);
这部分代码将上述三个模块串联起来,首先读取输入数据,然后进行动态规划计算,最后输出结果。通过这样模块化的设计,整个程序结构清晰,易于调试和维护。如果后续需要对某个模块的功能进行修改或扩展,只需要在对应的模块中进行操作,而不会影响到其他部分的代码。
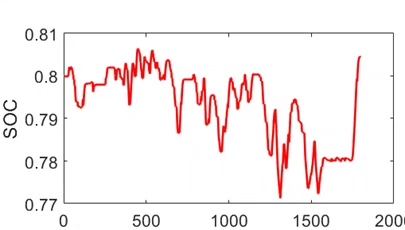
通过这样一个基于 Matlab 的混合动力汽车动态规划算法理论油耗计算程序,我们能够高效地得到极限油耗,并通过详细的输出结果更好地理解车辆的运行情况,为混合动力汽车的控制策略优化提供有力支持。希望本文能给在相关领域探索的朋友们一些启发。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 10
 0
- 0


 已为社区贡献6条内容

所有评论(0)