etcd和brpc的联合运作在即使通讯系统中的原理
目录
etcd模块
由于etcd没有现成的封装好的类,太过于麻烦了,外面需要自己封装如下图片的功能。
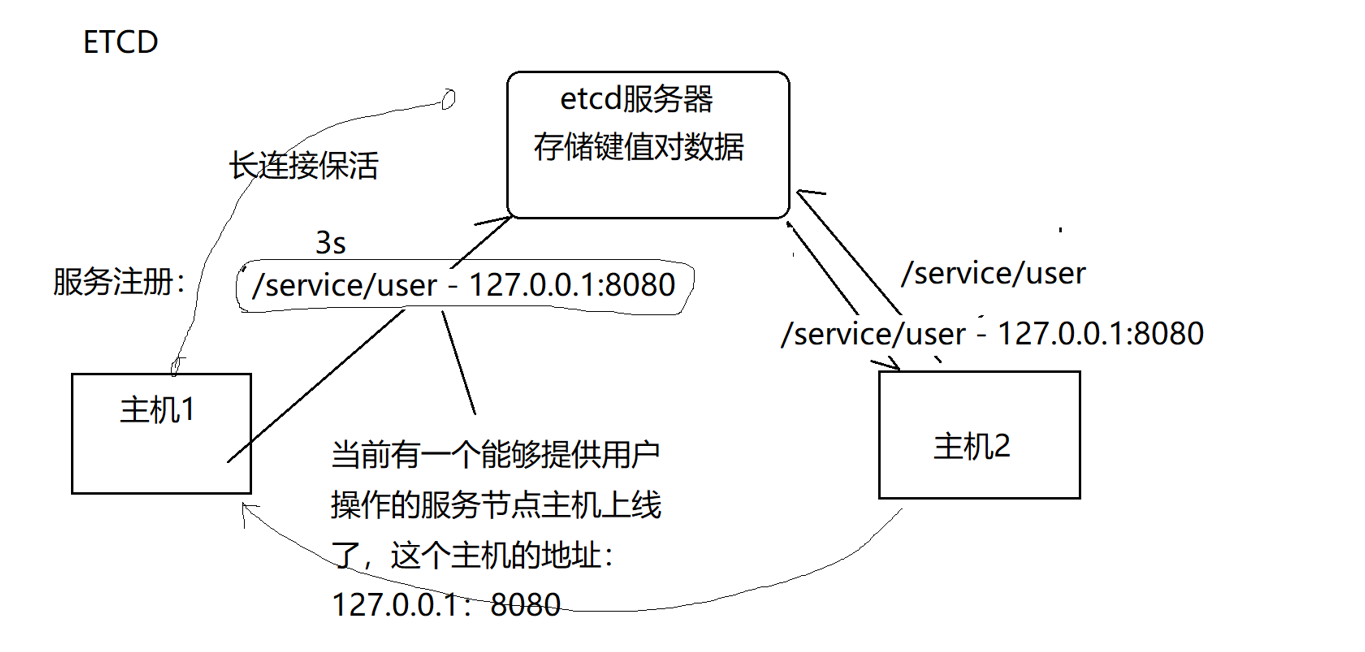
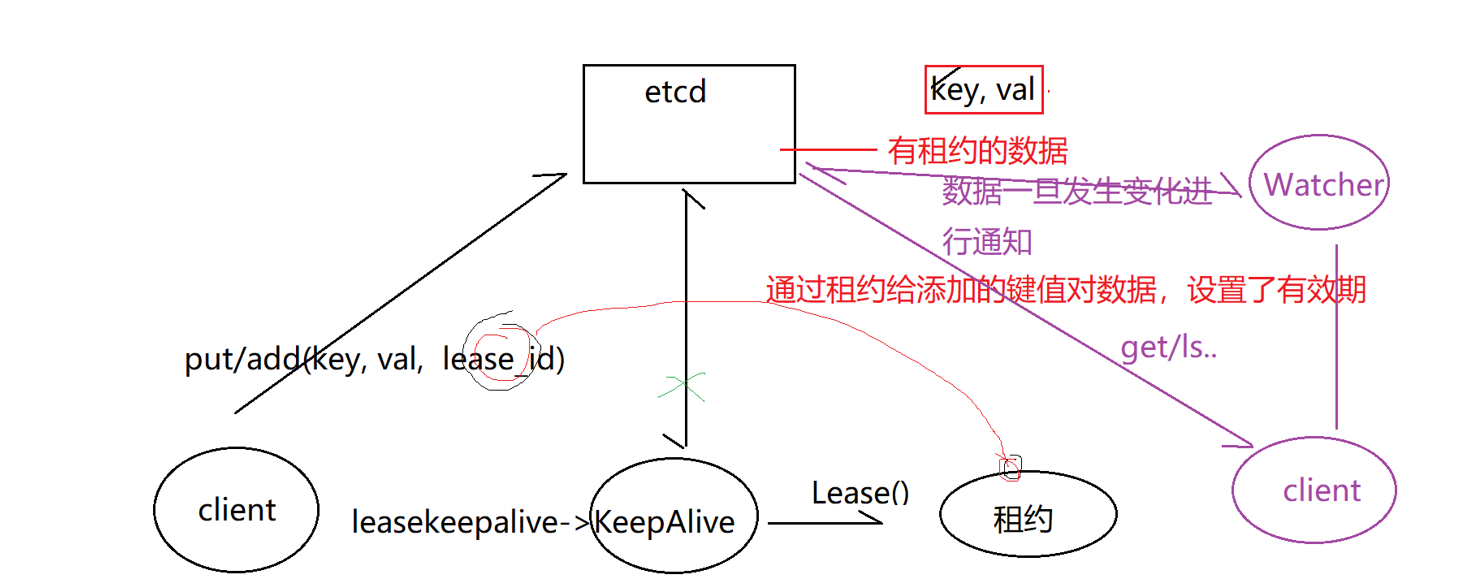
在项目中我们不需要构造etcd的服务器,仅需要构造服务端进行服务发现和服务注册,所以etcd的作用就是进行已知服务的发现和未知服务的注册,这里仅仅支持在一个base目录下自定义服务路径的注册,所以我们构造服务发现对象时需要指定base目录。
etcd的封装
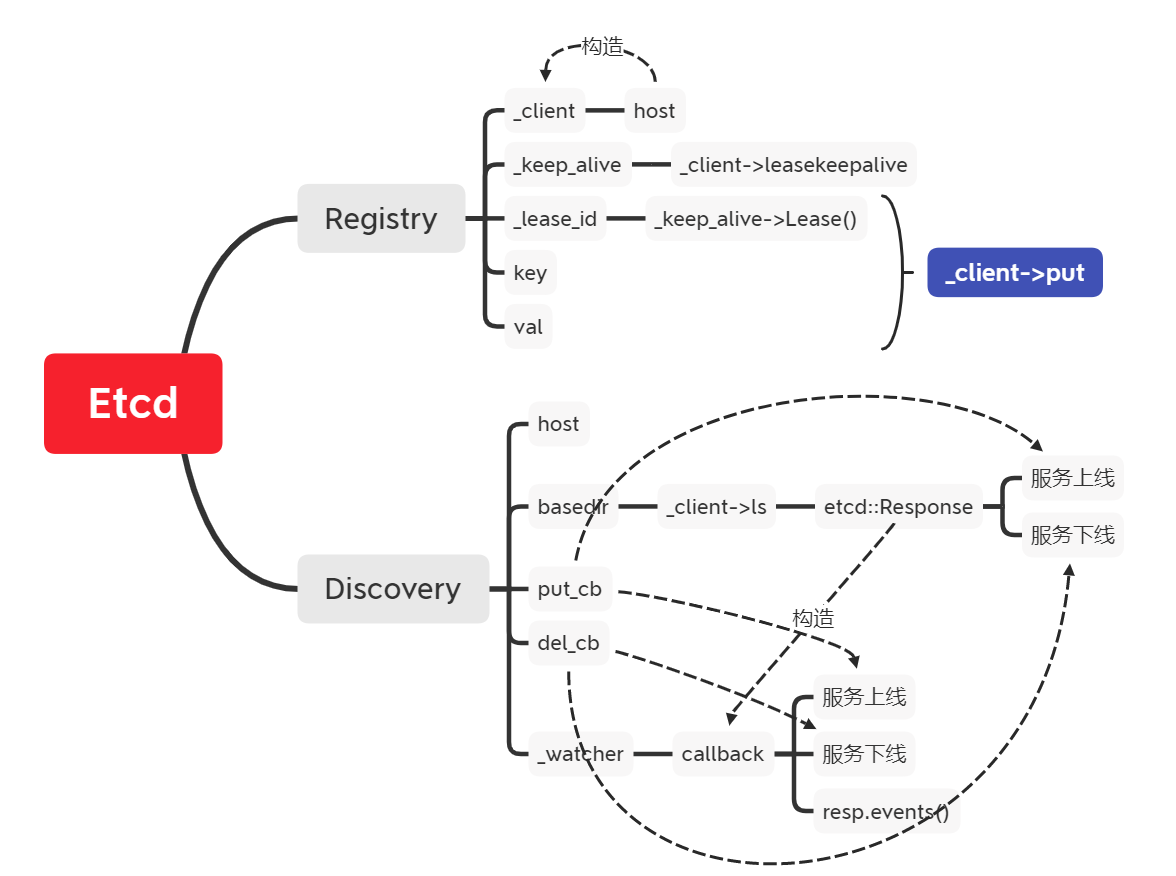
namespace bite_im{
//服务注册客户端类
class Registry {
    public:
        using ptr = std::shared_ptr<Registry>;
        Registry(const std::string &host):
            //通过服务器地址创建etcd服务器
            _client(std::make_shared<etcd::Client>(host)) ,
            //创建 TTL=3秒 的租约,并启动自动续约,如果进程崩溃,租约会在3秒后过期,etcd 自动删除注册的服务
            _keep_alive(_client->leasekeepalive(3).get()),
            //从保活对象中获取租约ID
            _lease_id(_keep_alive->Lease()){}
            //取消保活连接,释放租约资源
        ~Registry() { _keep_alive->Cancel(); }
        bool registry(const std::string &key, const std::string &val) {
            //put(key, val, _lease_id):将键值对与租约绑定.get是为了阻塞等待结果
            //key:注册的服务名,val:服务地址
            //将来可以通过根地址直接进行服务发现
            auto resp = _client->put(key, val, _lease_id).get();
            //判断是否成功
            if (resp.is_ok() == false) {
                LOG_ERROR("注册数据失败:{}", resp.error_message());
                return false;
            }
            return true;
        }
    private:
        std::shared_ptr<etcd::Client> _client; //etcd客户端对象,不需要服务器
        std::shared_ptr<etcd::KeepAlive> _keep_alive; //租约对象,用于自动续约
        uint64_t _lease_id; //租约ID,用于绑定键值对
};

//服务发现客户端类
class Discovery {
    public:
        using ptr = std::shared_ptr<Discovery>;
        using NotifyCallback = std::function<void(std::string, std::string)>;
        //进行服务发现需要4个参数:etcd服务器地址,服务注册根目录,新增服务回调,下线服务回调
        //host:etcd服务器地址
        //basedir:服务注册的根目录,用于服务发现
        //put_cb:新增服务的回调函数,参数为服务名和地址
        //del_cb:下线服务的回调函数,参数为服务名和地址
        Discovery(const std::string &host,
            const std::string &basedir,
            const NotifyCallback &put_cb,
            const NotifyCallback &del_cb):
            _client(std::make_shared<etcd::Client>(host)) ,
            _put_cb(put_cb), _del_cb(del_cb){
            //先进行服务发现, 先获取到当前根目录以下子目录的已发现的全部节点
            auto resp = _client->ls(basedir).get();
            if (resp.is_ok() == false) {
                LOG_ERROR("获取服务信息数据失败:{}", resp.error_message());
            }
            //遍历全部数据,调用上线函数进行处理(服务上线是为了机械能rpc调用,主要进行构造channel)
            int sz = resp.keys().size();
            for (int i = 0; i < sz; ++i) {
                if (_put_cb) _put_cb(resp.key(i), resp.value(i).as_string());
            }
            //然后进行事件监控,监控数据发生的改变并调用回调进行处理
            //watch(key, callback, recursive):监控key目录下的数据变化,并调用回调函数处理
            //basedir:服务注册的根目录,用于服务发现
            //callback:事件回调函数,参数为etcd::Response对象
            //recursive:是否递归监控子目录的变化
            _watcher = std::make_shared<etcd::Watcher>(*_client.get(), basedir,
                std::bind(&Discovery::callback, this, std::placeholders::_1), true);
        }
        ~Discovery() {
            //取消事件监控
            _watcher->Cancel();
        }
    private:
        void callback(const etcd::Response &resp) {
            if (resp.is_ok() == false) {
                LOG_ERROR("收到一个错误的事件通知: {}", resp.error_message());
                return;
            }
            //用于实时响应服务注册和下线
            for (auto const& ev : resp.events()) {
                //这个服务的类型是PUT就表示需要上线,调用上线函数添加或者保存管道信息
                if (ev.event_type() == etcd::Event::EventType::PUT) {
                    //ev.kv().key()          // 键名,如 "/services/user-service/10.0.0.1:9000"
                    //ev.kv().as_string()    // 值,如 "10.0.0.1:9000"
                    if (_put_cb) _put_cb(ev.kv().key(), ev.kv().as_string());
                    LOG_DEBUG("新增服务:{}-{}", ev.kv().key(), ev.kv().as_string());
                //这个服务的类型是DELETE_就表示节点已经被删除需要下线, 调用下线函数删除节点管道信息
                }else if (ev.event_type() == etcd::Event::EventType::DELETE_) {
                    //ev.prev_kv().key()     // 被删除的键名
                    //ev.prev_kv().as_string() // 被删除的值
                    if (_del_cb) _del_cb(ev.prev_kv().key(), ev.prev_kv().as_string());
                    LOG_DEBUG("下线服务:{}-{}", ev.prev_kv().key(), ev.prev_kv().as_string());
                }
            }
        }
    private:
        NotifyCallback _put_cb; //上线服务的回调函数
        NotifyCallback _del_cb; //下线服务的回调函数
        std::shared_ptr<etcd::Client> _client; //etcd客户端对象,不需要服务器
        std::shared_ptr<etcd::Watcher> _watcher; //事件监控对象
};
}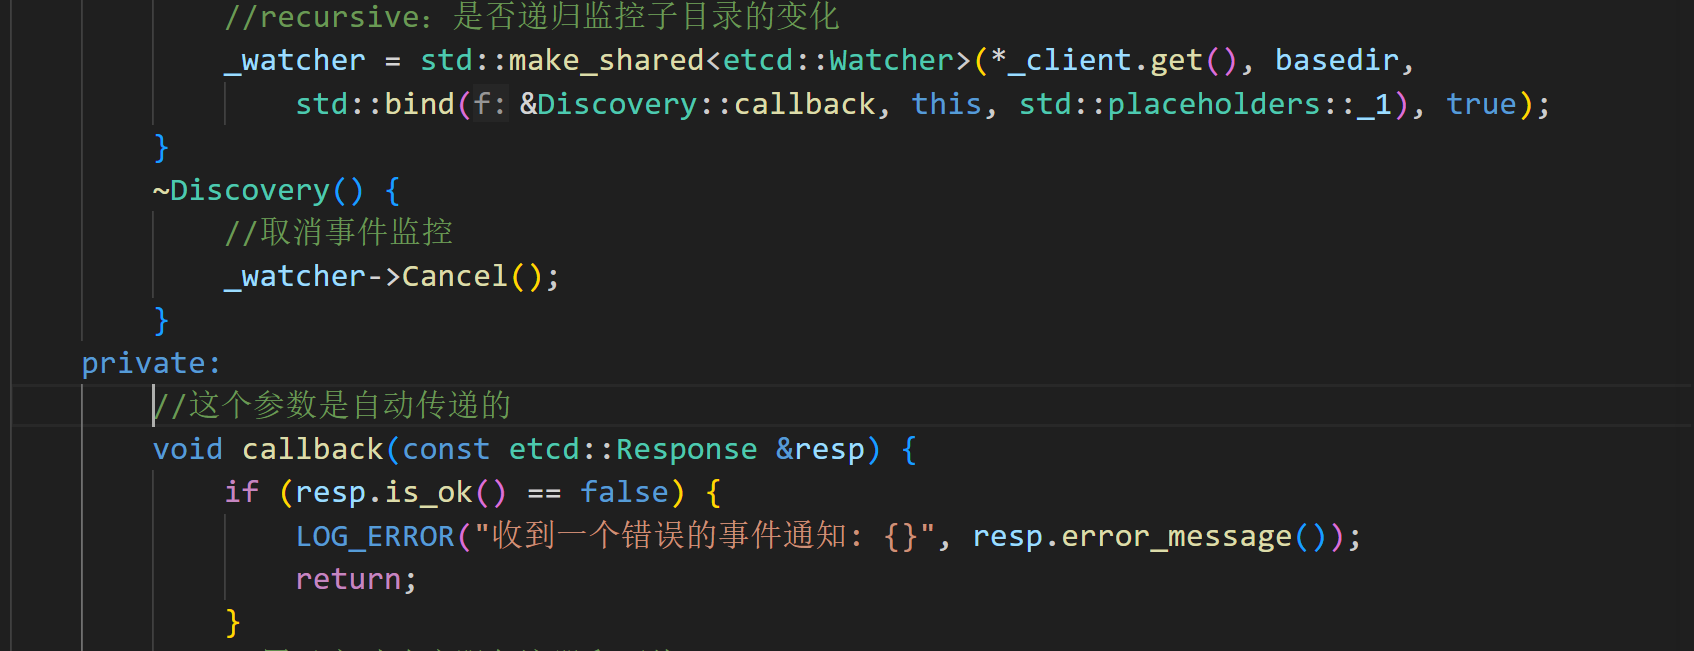
只要感知到变换_watcher就会调用回调函数,并自动传入变换的目录resp。
brpc模块
brpc中Channel的封装
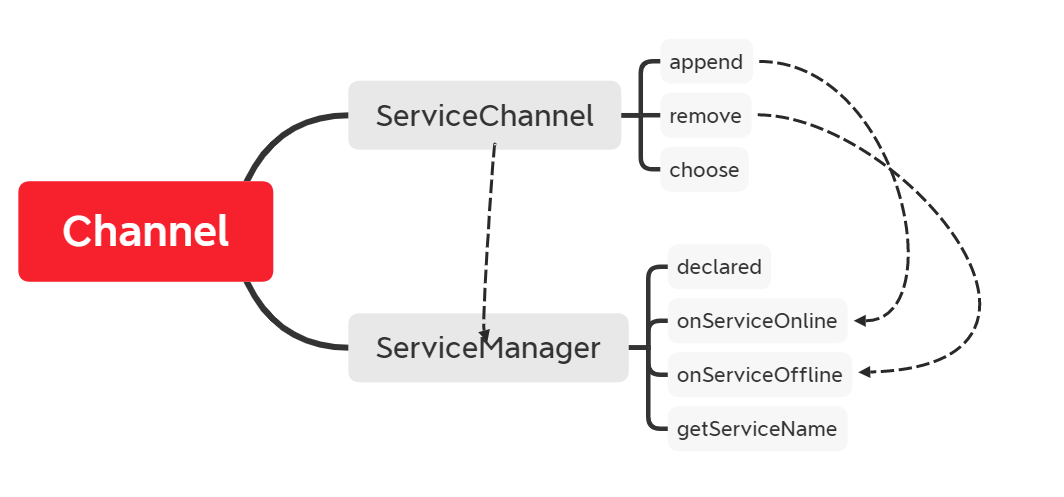
namespace bite_im
{
    //1. 封装单个服务的信道管理类:
    class ServiceChannel
    {
        public:
            using ptr = std::shared_ptr<ServiceChannel>;
            //brpc::Channel
            using ChannelPtr = std::shared_ptr<brpc::Channel>;
            ServiceChannel(const std::string &name):
                _service_name(name), _index(0){}
            //服务上线了一个节点,则调用append新增信道
            void append(const std::string &host) {
                //创建一个 brpc 通信通道, 不需要任何参数的初始化
                auto channel = std::make_shared<brpc::Channel>();
                //连接选项
                brpc::ChannelOptions options;
                //连接超时:-1 表示无限等待
                options.connect_timeout_ms = -1;
                //RPC 超时:-1 表示无限等待
                options.timeout_ms = -1;
                //最大重试次数:3次
                options.max_retry = 3;
                // 使用百度标准协议
                options.protocol = "baidu_std";
                //根据 服务的host(如 "192.168.1.100:9000")初始化连接
                int ret = channel->Init(host.c_str(), &options);
                if (ret == -1) {
                    LOG_ERROR("初始化{}-{}信道失败!", _service_name, host);
                    return;
                }
                std::unique_lock<std::mutex> lock(_mutex);
                //建立通道与主机地址的映射关系,显示主机已存在信道
                _hosts.insert(std::make_pair(host, channel));
                //添加信道
                _channels.push_back(channel);
            }
            //服务下线了一个节点,则调用remove释放信道
            void remove(const std::string &host) {
                std::unique_lock<std::mutex> lock(_mutex);
                //查找并删除指定主机地址的一个信道的标识
                auto it = _hosts.find(host);
                if (it == _hosts.end()) {
                    LOG_WARN("{}-{}节点删除信道时,没有找到信道信息!", _service_name, host);
                    return;
                }
                //删除所有信道
                for (auto vit = _channels.begin(); vit != _channels.end(); ++vit) {
                    if (*vit == it->second) {
                        _channels.erase(vit);
                        break;
                    }
                }
                _hosts.erase(it);
            }
            //通过RR轮转策略,获取一个Channel用于发起对应服务的Rpc调用
            ChannelPtr choose() {
                std::unique_lock<std::mutex> lock(_mutex);
                if (_channels.size() == 0) {
                    LOG_ERROR("当前没有能够提供 {} 服务的节点!", _service_name);
                    return ChannelPtr();
                }
                int32_t idx = _index++ % _channels.size();
                return _channels[idx];
            }
        private:
            std::mutex _mutex;
            int32_t _index; //当前轮转下标计数器
            std::string _service_name;//服务名称
            std::vector<ChannelPtr> _channels; //当前服务对应的信道集合
            std::unordered_map<std::string, ChannelPtr> _hosts; //主机地址与信道映射关系
    };

    //总体的服务信道管理类
    class ServiceManager
    {
        public:
            using ptr = std::shared_ptr<ServiceManager>;
            ServiceManager() {}
            //用RR轮转获取指定服务的节点信道
            ServiceChannel::ChannelPtr choose(const std::string &service_name) {
                std::unique_lock<std::mutex> lock(_mutex);
                //假设原本的服务k值是/server/chat/instance,这里信道管理的k值为/server/chat,存储的全部都是这种形式
                auto sit = _services.find(service_name);
                if (sit == _services.end()) {
                    LOG_ERROR("当前没有能够提供 {} 服务的节点!", service_name);
                    return ServiceChannel::ChannelPtr();
                }
                //RR轮转
                return sit->second->choose();
            }
            //先声明,我关注哪些服务的上下线,不关心的就不需要管理了
            void declared(const std::string &service_name) {
                std::unique_lock<std::mutex> lock(_mutex);
                _follow_services.insert(service_name);
            }
            //onServiceOnline服务上线
            //服务上线时调用的回调接口,将服务节点管理起来
            void onServiceOnline(const std::string &service_instance, const std::string &host) {
                //生成想要的k值形式 --- /server/chat/instance -> /server/chat
                std::string service_name = getServiceName(service_instance);
                ServiceChannel::ptr service;
                {
                    std::unique_lock<std::mutex> lock(_mutex);
                    auto fit = _follow_services.find(service_name);
                    if (fit == _follow_services.end()) {
                        LOG_DEBUG("{}-{} 服务上线了,但是当前并不关心!", service_name, host);
                        return;
                    }
                    //先获取管理对象,没有则创建,有则添加节点
                    auto sit = _services.find(service_name);
                    if (sit == _services.end()) {
                        service = std::make_shared<ServiceChannel>(service_name);
                        _services.insert(std::make_pair(service_name, service));
                    }else {
                        service = sit->second;
                    }
                }
                if (!service) {
                    LOG_ERROR("新增 {} 服务管理节点失败!", service_name);
                    return ;
                }
                service->append(host);
                LOG_DEBUG("{}-{} 服务上线新节点,进行添加管理!", service_name, host);
            }
            //onServiceOffline服务下线
            //服务下线时调用的回调接口,从服务信道管理中,删除指定节点信道
            void onServiceOffline(const std::string &service_instance, const std::string &host) {
                std::string service_name = getServiceName(service_instance);
                ServiceChannel::ptr service;
                {
                    std::unique_lock<std::mutex> lock(_mutex);
                    auto fit = _follow_services.find(service_name);
                    if (fit == _follow_services.end()) {
                        LOG_DEBUG("{}-{} 服务下线了,但是当前并不关心!", service_name, host);
                        return;
                    }
                    //先获取管理对象,没有则创建,有则添加节点
                    auto sit = _services.find(service_name);
                    if (sit == _services.end()) {
                        LOG_WARN("删除{}服务节点时,没有找到管理对象", service_name);
                        return;
                    }
                    service = sit->second;
                }
                //我们仍保留着该节点的信道映射,删除了信道不再对外提供服务了
                service->remove(host);
                LOG_DEBUG("{}-{} 服务下线节点,进行删除管理!", service_name, host);
            }
        private:
            //获取服务名称
            std::string getServiceName(const std::string &service_instance)
            {
                auto pos = service_instance.find_last_of('/');
                if (pos == std::string::npos) return service_instance;
                return service_instance.substr(0, pos);
            }
        private:
            std::mutex _mutex;
            std::unordered_set<std::string> _follow_services; //当前关注的服务名称集合
            std::unordered_map<std::string, ServiceChannel::ptr> _services; //服务名称对应的信道管理对象
    };
}
brpc服务器
void make_rpc_server(uint16_t port, int32_t timeout, uint8_t num_threads, const string& path = "./data/")
        {
            _rpc_server = make_shared<brpc::Server>();
            //添加文件下载服务
            FileServiceImpl* speech_service = new FileServiceImpl(path);
            int ret = _rpc_server->AddService(speech_service, brpc::SERVER_OWNS_SERVICE);
            if (ret == -1)
            {
               LOG(ERROR) << "Fail to add service\n";
               abort();
            }
            //设置brpc服务端参数
            brpc::ServerOptions options;
            options.idle_timeout_sec = timeout;
            options.num_threads = num_threads;
            ret = _rpc_server->Start(port, &options);
            if (ret == -1)
            {
                LOG(ERROR) << "Fail to start server\n";
                abort();
            }
        }
void make_reg_object(const string& reg_host, const string& service_name, const string& access_host)
{
_reg_client = make_shared<Registry>(reg_host);
//注册服务
_reg_client->registry(service_name, access_host);
}void start()
{
_rpc_server->RunUntilAskedToQuit();
}在.cc中调用
fsb.make_rpc_server(FLAGS_listen_port, FLAGS_rpc_timeout, FLAGS_rpc_threads, FLAGS_storage_path);
fsb.make_reg_object(FLAGS_registry_host, FLAGS_base_service + FLAGS_instance_name, FLAGS_access_host);
    auto server = fsb.build();
    server->start();
    return 0;
我们用的是建造者模式
brpc客户端
    //构造rpc信道管理对象
    auto sm = make_shared<bite_im::ServiceManager>();
    //声明要管理的服务
    sm->declared(FLAGS_file_service);
    auto put_cb = bind(&bite_im::ServiceManager::onServiceOnline, sm.get(), placeholders::_1, placeholders::_2);
    auto del_cb = bind(&bite_im::ServiceManager::onServiceOffline, sm.get(), placeholders::_1, placeholders::_2);
    //构造服务发现对象
    bite_im::Discovery::ptr dclient = make_shared<bite_im::Discovery>(FLAGS_etcd_host, FLAGS_base_service, put_cb, del_cb);
    //通过rpc信道管理对象获取信道
    channel = sm->choose(FLAGS_file_service);
    if (!channel)
    {
        this_thread::sleep_for(chrono::seconds(1));
        LOG_ERROR("获取{}服务的rpc信道失败!", FLAGS_file_service);
        return -1;
    }
TEST(get_test, multi_file)
{
//发起rpc调用,进行文件下载
bite_im::FileService_Stub stub(channel.get());
bite_im::GetMultiFileReq req;
bite_im::GetMultiFileRsp* rsp = new bite_im::GetMultiFileRsp();
req.set_request_id("4444");
req.add_file_id_list(multi_file_id[0]);
req.add_file_id_list(multi_file_id[1]);
brpc::Controller* cntl = new brpc::Controller();
stub.GetMultiFile(cntl, &req, rsp, nullptr);
ASSERT_FALSE(cntl->Failed());
ASSERT_TRUE(rsp->success());
//将文件数据存储在文件中, //检测返回值下载是否成功
ASSERT_TRUE(rsp->file_data().find(multi_file_id[0]) != rsp->file_data().end());
ASSERT_TRUE(rsp->file_data().find(multi_file_id[1]) != rsp->file_data().end());
//写入
bite_im::writeFile("multi_download_file1", rsp->file_data().at(multi_file_id[0]).file_content());
bite_im::writeFile("multi_download_file2", rsp->file_data().at(multi_file_id[1]).file_content());
}etcd,brpc客户端和服务器的协作
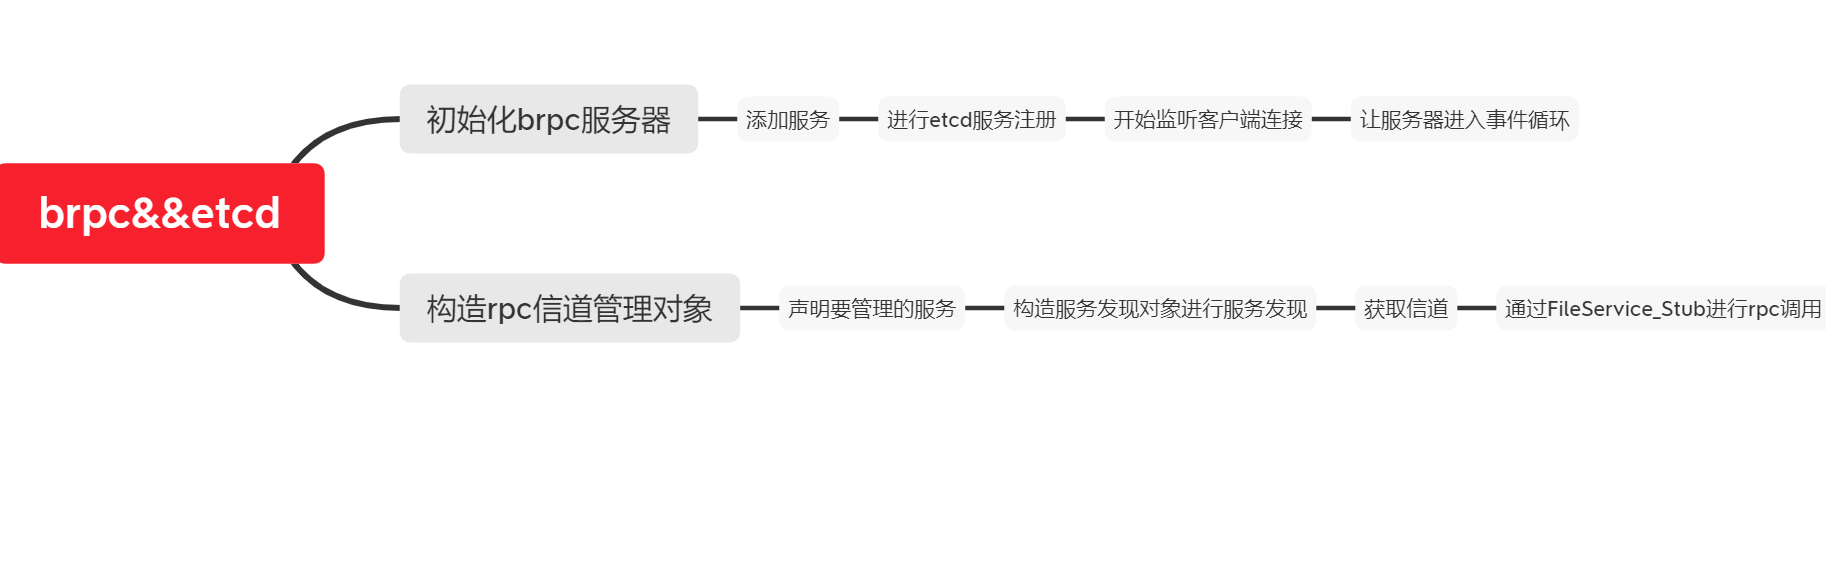
服务器创建brpc服务对象,并实例化文件下载服务的实现类,将服务注册到服务器中。服务器配置线程数和超时参数,在指定端口上启动监听,开始等待客户端连接。
服务器创建etcd注册器,建立到etcd的连接,并创建一个3秒租约的保活对象。然后服务器向etcd写入自己的服务地址,这个写入操作会绑定租约ID。写入成功后,etcd就开始自动续约,只要服务器进程存活,租约就永不过期,服务地址就一直存在于etcd中。至此,服务器已经处于运行状态,既在指定端口监听RPC请求,又通过etcd对外公布自己的服务地址。
客户端需要调用文件下载服务时,首先创建etcd客户端,连接到一个或多个etcd服务器。客户端通过服务发现进而调用上线函数生成一个channel,进而调用choose得到一个channel,如果客户端有负载均衡策略,可能会轮询选择或者根据权重选择。我们是RR轮询策略,channel初始化成功后,Channel就建立了到服务器的网络连接,可以随时发送请求。
客户端创建服务Stub对象,Stub是服务的本地代理,将Channel对象传入Stub的构造函数。Stub内部持有了Channel的引用。客户端构造请求参数,例如创建FileRequest对象,设置要下载的文件名。同时创建FileResponse对象用于接收响应,创建Controller对象用于控制调用行为,比如设置超时、获取错误信息等。当客户端调用stub的Download方法时,真正的远程调用开始了。Stub将请求参数按照protobuf协议序列化为二进制数据,然后通过Channel将数据发送给服务器。Channel会封装网络包,添加请求ID、方法名、元数据等信息,通过socket发送出去。此时客户端的线程会阻塞在Download调用上,等待服务器返回结果。
服务器一直在指定端口上监听,当收到客户端的网络包后,服务器的网络线程接收数据,进行初步的协议解析,识别出这是一个RPC请求。服务器根据请求中的方法名,找到对应的服务实现,即之前注册的FileServiceImpl实例。服务器在独立的工作线程中调用FileServiceImpl的Download方法,并将请求参数反序列化后传入Download方法执行真正的业务逻辑:根据传入的文件名,在指定目录下打开文件,读取文件内容到内存中,然后将文件内容设置到FileResponse对象中。如果文件不存在或读取失败,则在Controller中设置错误信息。业务逻辑执行完毕后,调用done的Run方法。这个Run方法会触发服务器框架将响应对象序列化为二进制数据,通过网络发送回客户端。整个过程完成。
客户端阻塞的Download调用被唤醒,Channel接收到服务器的响应数据后,反序列化填充到FileResponse对象中。同时Controller中会记录调用是否成功,如果失败则包含错误信息。Download调用返回到客户端业务代码,客户端检查Controller是否失败。如果成功,就可以从FileResponse对象中获取文件内容和大小等数据,完成一次完整的远程文件下载。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 20
 0
- 0


 已为社区贡献2条内容

所有评论(0)