探索永磁同步电机滑模观测器无传感器控制算法
永磁同步电机滑模观测器,无传感器控制算法。
在电机控制领域,永磁同步电机(PMSM)凭借其高效、节能、功率密度大等优点,广泛应用于工业、交通等诸多领域。然而传统的电机控制往往依赖传感器来获取转子位置和速度信息,这不仅增加了系统成本、体积,还降低了系统可靠性。无传感器控制算法的出现,很好地解决了这些问题,其中滑模观测器在永磁同步电机无传感器控制中表现颇为亮眼。
滑模观测器原理
滑模观测器基于滑模变结构控制理论,通过构造观测器来估计电机的状态变量。简单来说,它利用系统的输入输出信息,设计一个动态系统来逼近实际系统的状态。当系统状态在滑模面上滑动时,观测器的输出能够准确跟踪实际系统的状态。
代码实现与分析
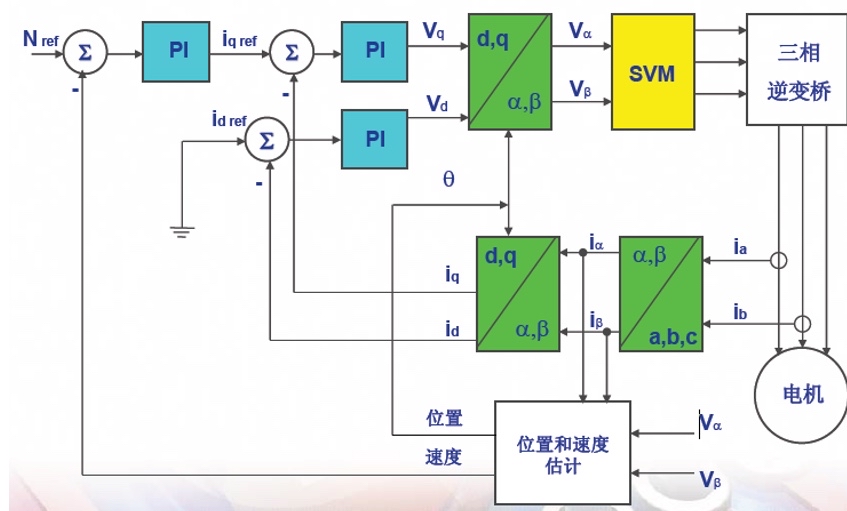
以基于Matlab/Simulink搭建永磁同步电机滑模观测器无传感器控制系统模型为例。
电机数学模型搭建
首先要对永磁同步电机进行数学建模。在同步旋转坐标系下,永磁同步电机的电压方程为:
\[
\begin{cases}
ud = Rsid + Ld\frac{did}{dt} - \omegaeLqiq \\
uq = Rsiq + Lq\frac{diq}{dt} + \omegae(Ldid + \psi_f)
\end{cases}
\]
其中,\(ud\)、\(uq\) 是 \(d\)、\(q\) 轴电压,\(id\)、\(iq\) 是 \(d\)、\(q\) 轴电流,\(Rs\) 是定子电阻,\(Ld\)、\(Lq\) 是 \(d\)、\(q\) 轴电感,\(\omegae\) 是电角速度,\(\psi_f\) 是永磁体磁链。
在Matlab/Simulink中,我们可以通过SimPowerSystems库中的“Permanent Magnet Synchronous Machine”模块来搭建电机模型,只需按照电机的实际参数设置模块的参数,比如定子电阻、电感、永磁体磁链等。这部分代码实现主要是图形化的参数设置,不需要编写具体的代码语句,但它是整个系统的基础。
滑模观测器设计
滑模观测器的核心在于构造滑模面和滑模控制律。一般滑模面选择为:
\[
s = \hat{i}\alpha - i\alpha
永磁同步电机滑模观测器,无传感器控制算法。
\]
其中,\(\hat{i}\alpha\) 是估计的 \(\alpha\) 轴电流,\(i\alpha\) 是实际的 \(\alpha\) 轴电流。
滑模控制律通常采用符号函数形式,如:
\[
u{s\alpha} = -ks \text{sgn}(s)
\]
其中 \(k_s\) 是滑模增益。
以下是一段简单的Matlab代码来实现滑模控制律的计算(这里仅为示意核心部分):
function u_s_alpha = sliding_mode_control(i_alpha_hat, i_alpha, k_s)
    s = i_alpha_hat - i_alpha;
    if s > 0
        u_s_alpha = -k_s;
    elseif s < 0
        u_s_alpha = k_s;
    else
        u_s_alpha = 0;
    end
end
这段代码首先计算滑模面 \(s\),然后根据 \(s\) 的值来确定滑模控制律 \(u{s\alpha}\)。如果 \(s\) 大于0,输出 \(-ks\);小于0则输出 \(k_s\);等于0时输出0。这个滑模控制律会在观测器的动态系统中发挥作用,促使观测器的状态去跟踪实际电机的状态。
速度与位置估算
通过滑模观测器得到的反电动势信息,经过处理可以估算出电机的速度和位置。常用的方法是对反电动势进行积分运算,比如:
\[
\thetae = \int \omegae dt
\]
在Matlab/Simulink中,可以使用积分模块来实现这个功能。将估算得到的速度和位置反馈到控制系统中,实现无传感器的闭环控制。
总结
永磁同步电机滑模观测器无传感器控制算法为电机控制提供了一种高效、可靠且低成本的解决方案。通过合理的数学建模、滑模观测器设计以及速度位置估算,我们能够实现对永磁同步电机精确的无传感器控制。虽然在实际应用中还需要考虑一些诸如抖振抑制等问题,但不可否认,它在电机控制领域具有广阔的应用前景,值得我们不断深入研究和优化。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献7条内容

所有评论(0)