永磁同步电机滑模观测器无位置传感器矢量控制算法仿真探索
永磁同步电机滑模观测器无位置传感器矢量控制算法仿真模型,基于SMO的PMSM无位置传感器矢量控制算法。 其中SMO模块由锁相环组成,不同于反正切函数。 由matlab/simulink搭建,以供参考学习。
在电机控制领域,永磁同步电机(PMSM)因其高效、节能等优点被广泛应用。而无位置传感器矢量控制算法更是近年来研究的热门方向,其中基于滑模观测器(SMO)的算法尤为突出。今天就来唠唠基于SMO的PMSM无位置传感器矢量控制算法以及用Matlab/Simulink搭建的仿真模型。
基于SMO的PMSM无位置传感器矢量控制算法
传统的电机控制需要安装位置传感器来获取转子位置信息,但这不仅增加了成本,还降低了系统的可靠性和适应性。无位置传感器技术则通过对电机电气量的观测和计算来估计转子位置。
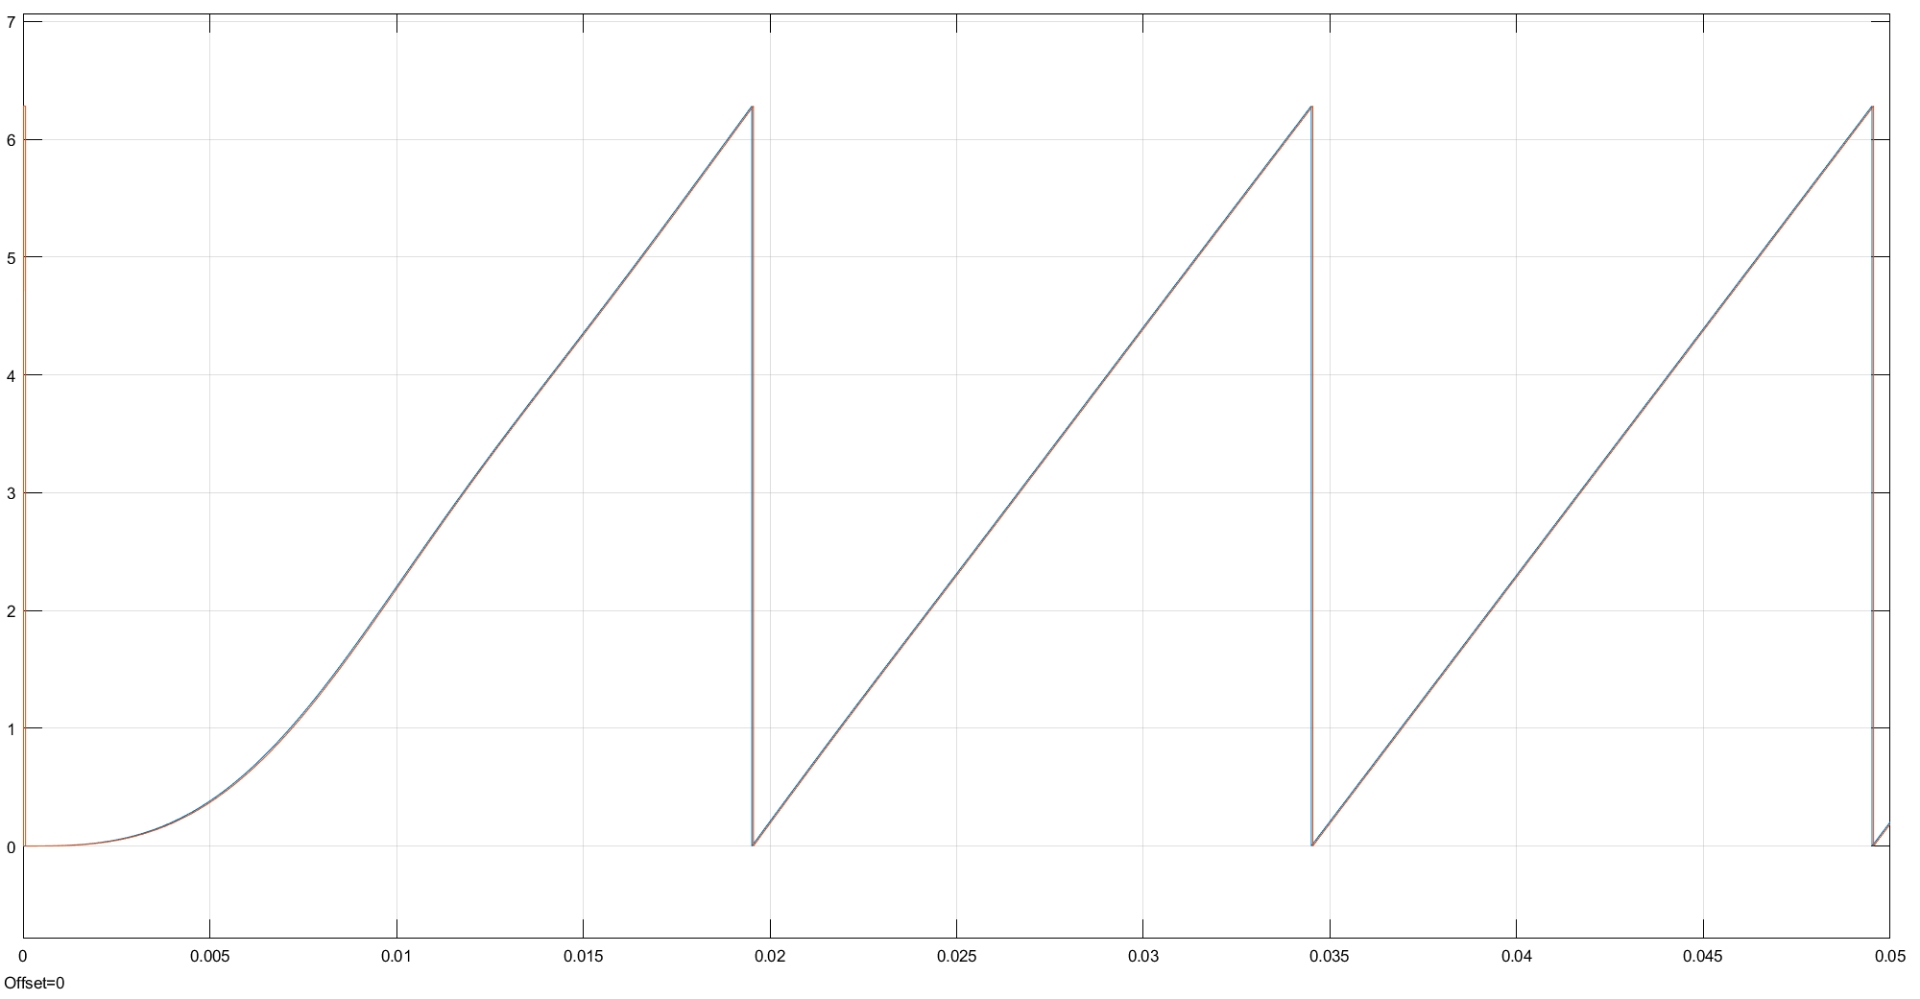
永磁同步电机滑模观测器无位置传感器矢量控制算法仿真模型,基于SMO的PMSM无位置传感器矢量控制算法。 其中SMO模块由锁相环组成,不同于反正切函数。 由matlab/simulink搭建,以供参考学习。
滑模观测器(SMO)是该算法的核心部分。它利用滑模变结构控制的鲁棒性,对电机的反电动势进行观测,进而估算出转子位置和速度。与一些依赖反正切函数来获取位置信息的方法不同,SMO模块由锁相环组成。
SMO中的锁相环
锁相环在SMO中起到了关键作用。它能够跟踪反电动势的相位变化,从而准确地估算出转子位置。简单来说,锁相环就像是一个精准的“相位追踪器”,无论电机运行状态如何变化,它都能紧紧“咬住”反电动势的相位,给出精确的位置信息。
Matlab/Simulink仿真模型搭建
下面咱们通过Matlab/Simulink来搭建这个仿真模型,代码和操作结合起来,理解得更透彻。
搭建基本框架
在Simulink中,首先创建一个新的模型文件。从Simulink库中拖入需要的模块,比如PMSM模型模块(在Simscape Electrical库中可以找到)。这个模块就像是咱们电机的“数字替身”,模拟真实电机的各种电气特性。
% 这里简单示意如何获取PMSM模块参数
model_name = 'your_pmsm_model';
pmsm_params = get_param(model_name, 'Parameters');
这段代码展示了如何获取PMSM模型的参数,方便后续对电机模型进行配置和分析。
构建SMO模块
接着搭建SMO模块,将锁相环相关模块按照逻辑连接起来。例如,使用积分器模块来对反电动势进行积分处理,这一步在估算转子位置过程中很重要。
% 积分器模块在Simulink中的参数设置示例
integrator_gain = 1;
set_param('your_integrator_block', 'Gain', num2str(integrator_gain));
上述代码展示了如何设置积分器模块的增益,这个增益值会影响到反电动势积分的效果,进而影响位置估算的准确性。
矢量控制部分
矢量控制部分也是关键,它通过对电流的解耦控制,实现对电机转矩和磁链的独立控制。在Simulink中,通过坐标变换模块(如Clark变换和Park变换模块)来实现这一功能。
% Clark变换模块设置示例
clark_transform_type = 'abc to alpha-beta';
set_param('your_clark_transform_block', 'TransformationType', clark_transform_type);
这段代码设置了Clark变换模块的类型,确保电流信号能正确从三相坐标系转换到两相静止坐标系,为后续的矢量控制打下基础。
仿真与分析
搭建好模型后,就可以进行仿真了。设置好仿真参数,比如仿真时间、步长等,然后运行仿真。从仿真结果中,我们可以观察到电机的转速、转子位置估算精度等指标。如果估算位置与实际位置偏差较大,可能需要调整SMO模块中锁相环的参数,或者检查矢量控制部分的参数设置。
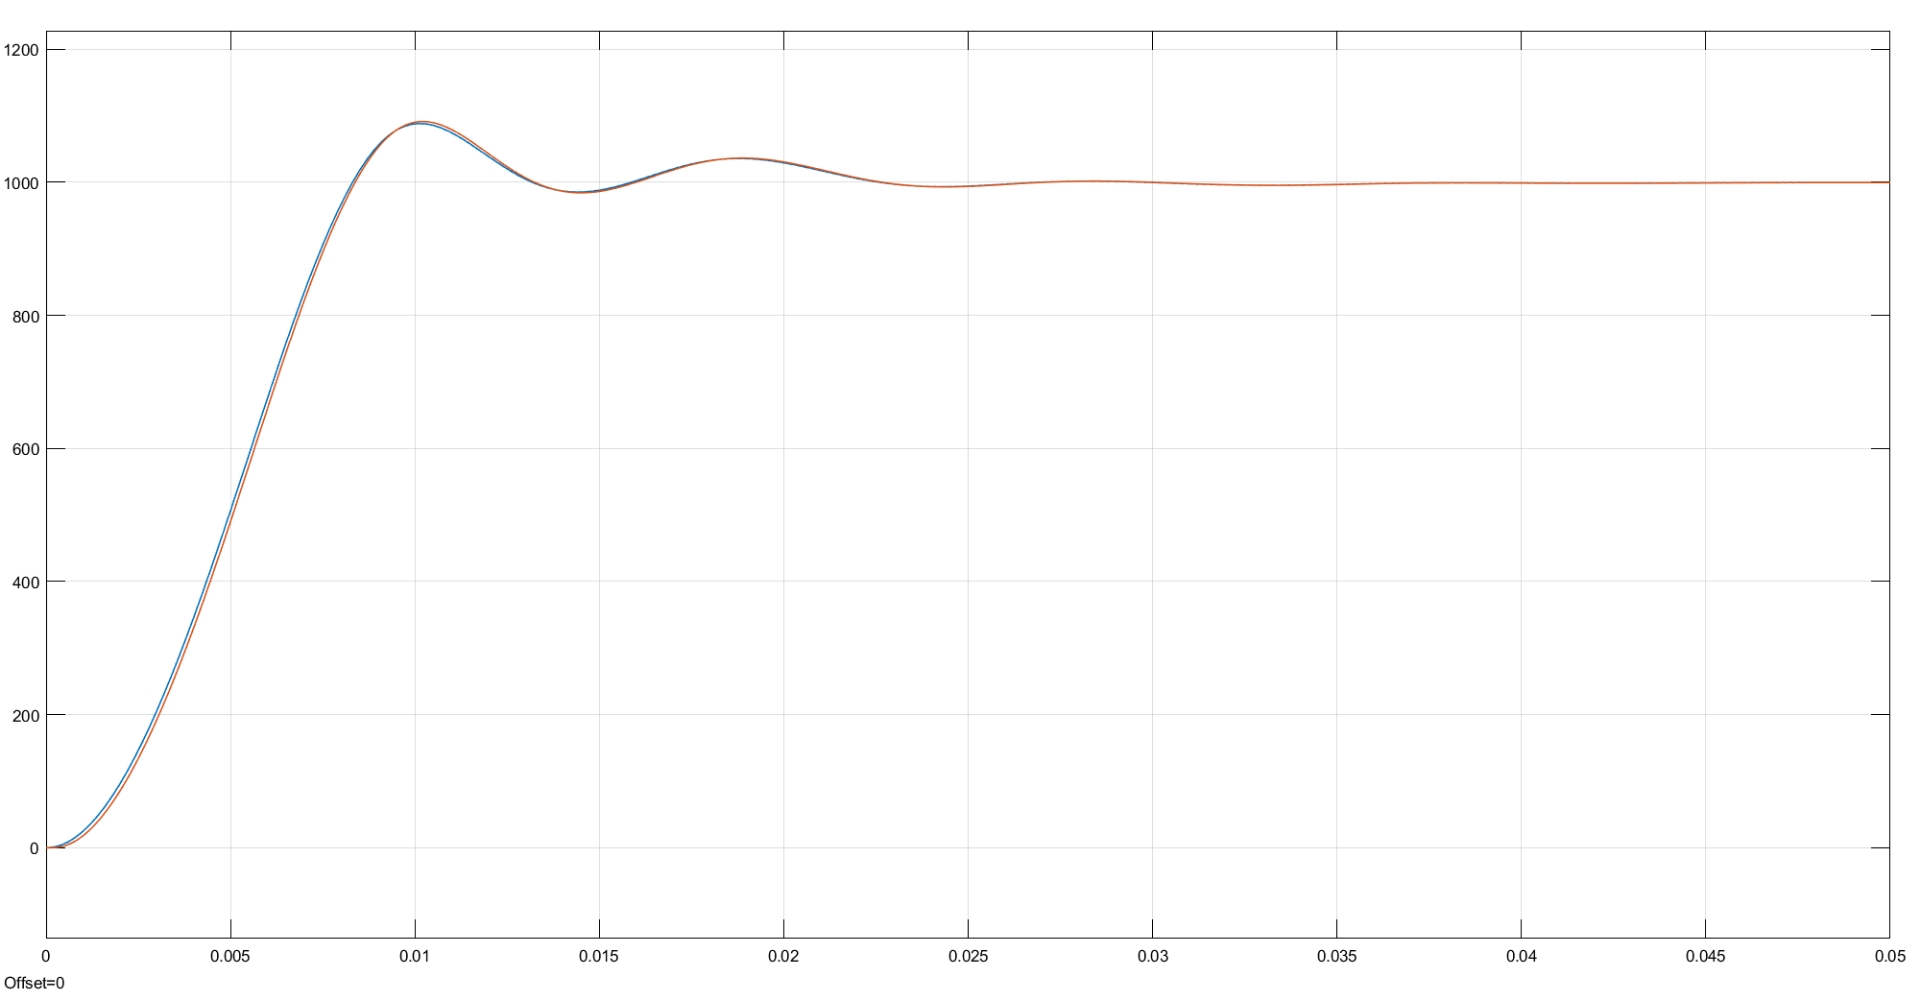
通过这样一个基于Matlab/Simulink搭建的永磁同步电机滑模观测器无位置传感器矢量控制算法仿真模型,我们可以深入学习和研究这一算法的原理和性能,为实际工程应用提供有力的参考。希望大家在探索的过程中能发现更多有趣的东西,一起在电机控制的知识海洋里遨游!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献9条内容

所有评论(0)