TRO 2025 | 港大揭秘:误差状态卡尔曼滤波 + 稀疏直接法,多模态传感器融合 SLAM 实现毫米级精度
点击下方“大模型与具身智能”,关注我们
在机器人导航、三维重建、航空测绘等领域,同时定位与地图构建(SLAM)技术始终是核心支撑。单一传感器的SLAM系统早已无法满足复杂场景需求——视觉SLAM怕光照、缺深度,激光雷达SLAM少纹理、易受几何约束限制。而融合激光雷达、IMU、相机的多传感器SLAM,又面临着传感器数据维度不匹配、图像对齐精度低、极端场景鲁棒性差等难题。
近期,一篇名为《FAST-LIVO2: Fast, Direct LiDAR–Inertial–Visual Odometry》的论文给出了全新解决方案!该研究提出的FAST-LIVO2框架,在精度、鲁棒性和效率上全面超越现有主流SLAM系统,还落地了无人机自主导航、航空测绘、三维模型渲染三大实用场景。今天,我们就来深度拆解这款“六边形战士”级别的SLAM方案。
一、核心痛点:多传感器SLAM的四大卡脖子问题
在激光雷达-惯性-视觉(LIVO)融合SLAM领域,长期存在四大核心挑战:
数据处理效率低:激光雷达每秒数千个点云、高帧率高分辨率图像,机载算力有限却要处理海量数据;
特征提取依赖强:传统系统需分别提取激光雷达和视觉特征,无纹理/无结构环境下特征点稀缺;
统一地图难构建:激光雷达和相机的异构数据特性,让统一管理点云与图像测量的地图设计难度拉满;
像素级精度难实现:硬件同步、外参标定、光照适应、融合策略等,任一环节出问题都会丢失像素级位姿精度。
而前代方案FAST-LIVO还存在额外短板:异步更新导致稳定性差、图像块深度假设粗糙、参考块选择不合理、无光照适应机制、激光雷达近距盲区无应对策略。FAST-LIVO2正是针对这些痛点,实现了全方位升级。
二、整体架构:一张图看懂FAST-LIVO2的核心逻辑
想要理解FAST-LIVO2的创新,首先得掌握它的整体架构。如下图所示,这是FAST-LIVO2的系统总体结构图,整个框架分为四大核心模块:误差状态迭代卡尔曼滤波器(ESIKF)、局部地图构建、激光雷达测量模型、视觉测量模型,各模块环环相扣,实现多传感器数据的高效融合。
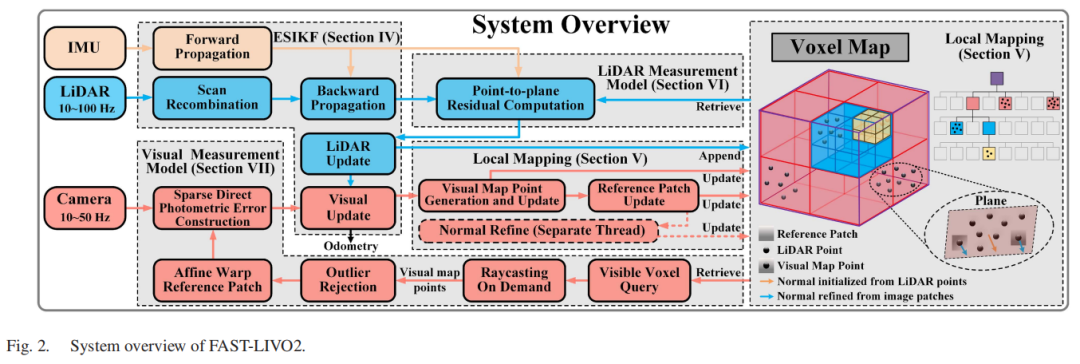
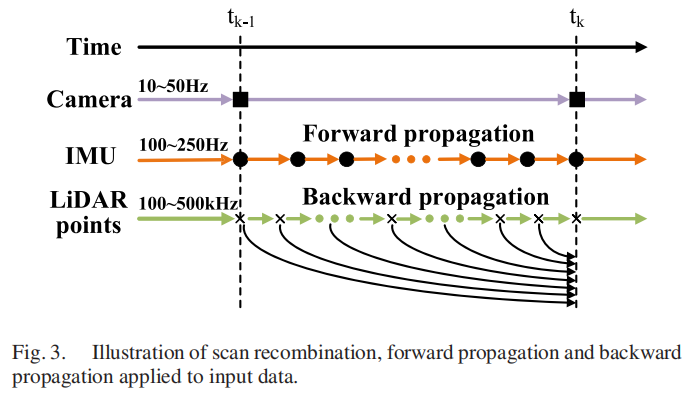
异步采样的激光雷达点先通过扫描重组(如下图),在相机采样时刻整合为完整扫描帧,保证相机与激光雷达数据同频同步。随后基于ESIKF框架,先融合激光雷达测量更新系统状态,再融合视觉测量完成二次更新,全程依托统一的体素地图采用“直接方法”——无需提取特征,直接用原始数据做融合,大幅提升效率。
三、五大核心创新:精准破解SLAM行业痛点
FAST-LIVO2的核心优势,来自于五个针对性的技术突破,每一个都直击传统方案的软肋:
1. 顺序更新ESIKF:解决传感器数据维度不匹配难题
传统ESIKF会一次性融合激光雷达和视觉测量,但两种传感器数据维度不同、更新逻辑有差异,容易导致稳定性问题。FAST-LIVO2提出顺序更新策略:先把激光雷达测量与IMU传播的先验信息融合,得到收敛后的状态和协方差;再用这个结果融合视觉测量。
这种方式在理论上与一次性更新等价,但大幅提升了灵活性和鲁棒性——激光雷达更新专注解决几何定位,视觉更新聚焦像素级精度优化,分工明确,彻底解决了异步更新带来的稳定性问题。
2. 激光雷达平面先验:让图像对齐精度“更上一层楼”
前代方案假设图像块内所有像素深度相同,这个粗糙假设直接拉低了图像对齐的精度。FAST-LIVO2则充分利用激光雷达点云的优势:从激光雷达点中提取局部平面法向量作为先验,指导图像块的仿射变换。
不仅如此,系统还会在后台线程中对这些法向量做进一步优化——通过最小化参考图像块与其他图像块的光度误差,迭代优化平面法向量,让图像对齐的仿射变换更精准,彻底摆脱“深度一致”的不合理假设。
3. 动态参考块更新:选对参考,精度翻倍
参考图像块的选择直接决定图像对齐的效果。传统方案只看“与当前视角的接近程度”选参考块,选出来的块往往约束力弱、精度低。FAST-LIVO2设计了基于评分机制的动态更新策略:
评分同时考虑两个关键维度:一是归一化互相关(NCC)衡量的光度相似性(优先选与多数视角图像块相似的块),二是视角方向(优先选垂直于所在平面的视角)。最终选出的参考块,既有充足的纹理细节,又有大视差,让图像对齐的约束更强、精度更高。
4. 按需体素光线投射:搞定激光雷达“近距盲区”
激光雷达在近距离会出现无返回点的“盲区”,且相机视场往往无法被激光雷达完全覆盖,这会导致视觉地图点丢失。FAST-LIVO2提出按需体素光线投射(如下图):
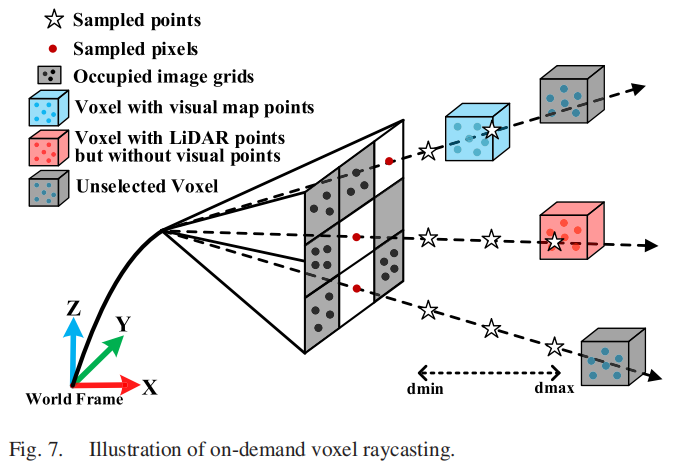
先把图像划分为30×30像素的网格,对没有激光雷达点覆盖的网格单元,从中心像素反向投射光线,在深度范围内均匀采样;只要采样点命中体素地图中的有效点,就将其纳入视觉子图。这一操作能召回更多视觉地图点,让系统在激光雷达盲区也能稳定工作。
5. 实时曝光估计:对抗光照剧烈变化
光照变化是视觉SLAM的“老敌人”,前代方案完全没解决这个问题,导致光照突变时图像对齐收敛性极差。FAST-LIVO2新增实时图像曝光时间估计模块,能动态适配环境光照变化,确保视觉模块在强光、逆光、明暗交替等场景下,依然保持稳定的收敛性和精度。
四、更实用的细节:让框架落地更简单
除了核心创新,FAST-LIVO2在工程实现上也做了大量优化,让系统更易落地:
1. 高效的局部体素地图
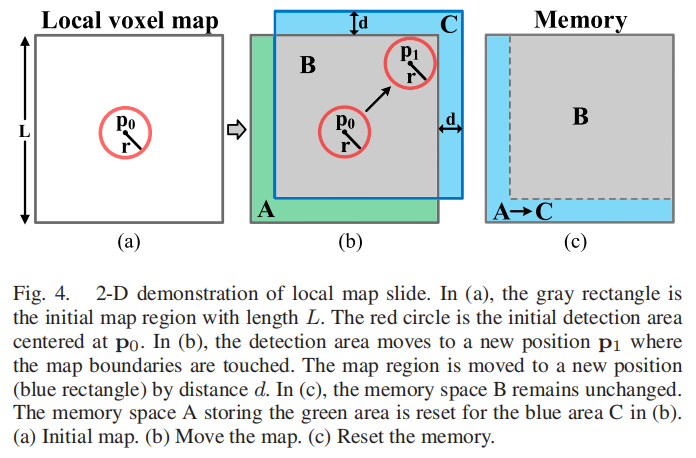
系统采用自适应体素结构构建地图:哈希表管理根体素(0.5×0.5×0.5m),每个根体素下嵌套八叉树,可细分出不同尺寸的叶子体素。这种结构既能适配不同尺度的局部平面,又能通过“环形缓冲区”控制地图大小——只保留当前位置周围的局部地图,超出范围的区域自动释放内存,保证机载运行的内存稳定性(如下图)。
2. 更精准的激光雷达测量模型
为了让激光雷达点云的利用更精准,FAST-LIVO2还考虑了激光光束发散角的影响(如下图):
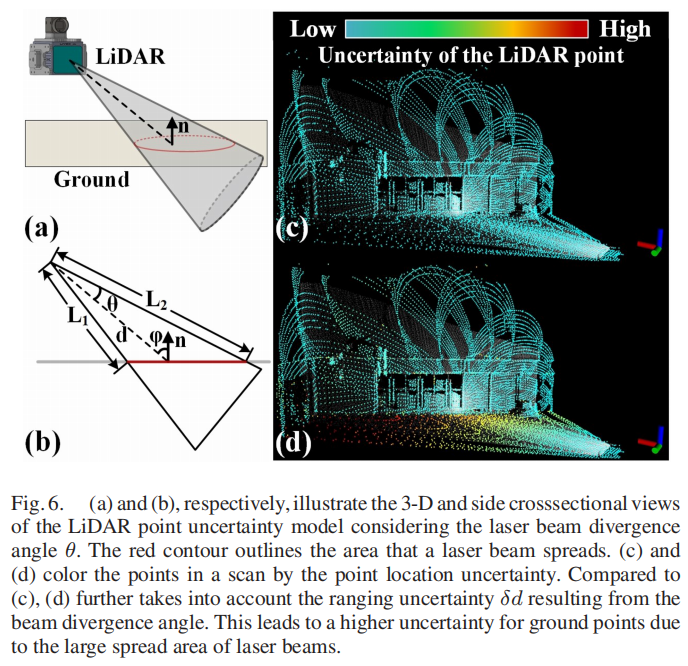
光束发散会导致测距不确定性随方位角增大而增加,系统通过建模这一误差,让激光雷达点的位姿估计更精准,尤其在地面、墙面等场景下效果显著。
五、实测表现:精度、鲁棒性、效率全面领先
作者在25个公开数据集(Hilti、NTU-VIRAL)和多个私有数据集上做了全面测试,对比R3LIVE、LVI-SAM、FAST-LIO2等主流方案,FAST-LIVO2展现出压倒性优势:
精度更高:像素级的位姿估计精度,在航空测绘场景中体现得淋漓尽致;
鲁棒性更强:在无纹理、光照突变、激光雷达盲区等极端场景下稳定运行;
效率更优:核心模块经Intel/ARM处理器优化,可实时机载运行。
更重要的是,FAST-LIVO2已落地三大实用场景:
无人机自主导航:首个实现激光雷达-惯性-视觉系统的真实无人机自主飞行;
航空测绘:在无结构环境下实现像素级精度的测绘;
三维模型渲染:支持高质量网格生成、纹理映射、NeRF建模。
六、总结:多传感器SLAM的新标杆
FAST-LIVO2的出现,为激光雷达-惯性-视觉融合SLAM树立了新标杆:它既保留了多传感器融合的优势,又通过顺序更新ESIKF、平面先验、动态参考块、光线投射、曝光估计五大创新,解决了传统方案的核心痛点。
更可贵的是,该研究的代码和数据集已完全开源,不仅能助力机器人领域的学术研究,也能为工业界的无人机导航、三维重建、航空测绘等应用提供直接的技术支撑。相信在FAST-LIVO2的基础上,多传感器SLAM会朝着更精准、更鲁棒、更易用的方向持续进化。
论文信息
题目:FAST-LIVO2: Fast, Direct LiDAR–Inertial–Visual Odometry
作者:Chunran Zheng, Wei Xu, Zuhao Zou, Tong Hua, Chongjian Yuan, Dongjiao He, Bingyang Zhou, Zheng Liu, Jiarong Lin, Fangcheng Zhu, Yunfan Ren, Rong Wang, Fanle Meng, Fu Zhang

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献121条内容

所有评论(0)