多视角重建效果图](https://dummyimage.com/600x400/000/fff&text=三维重建示意
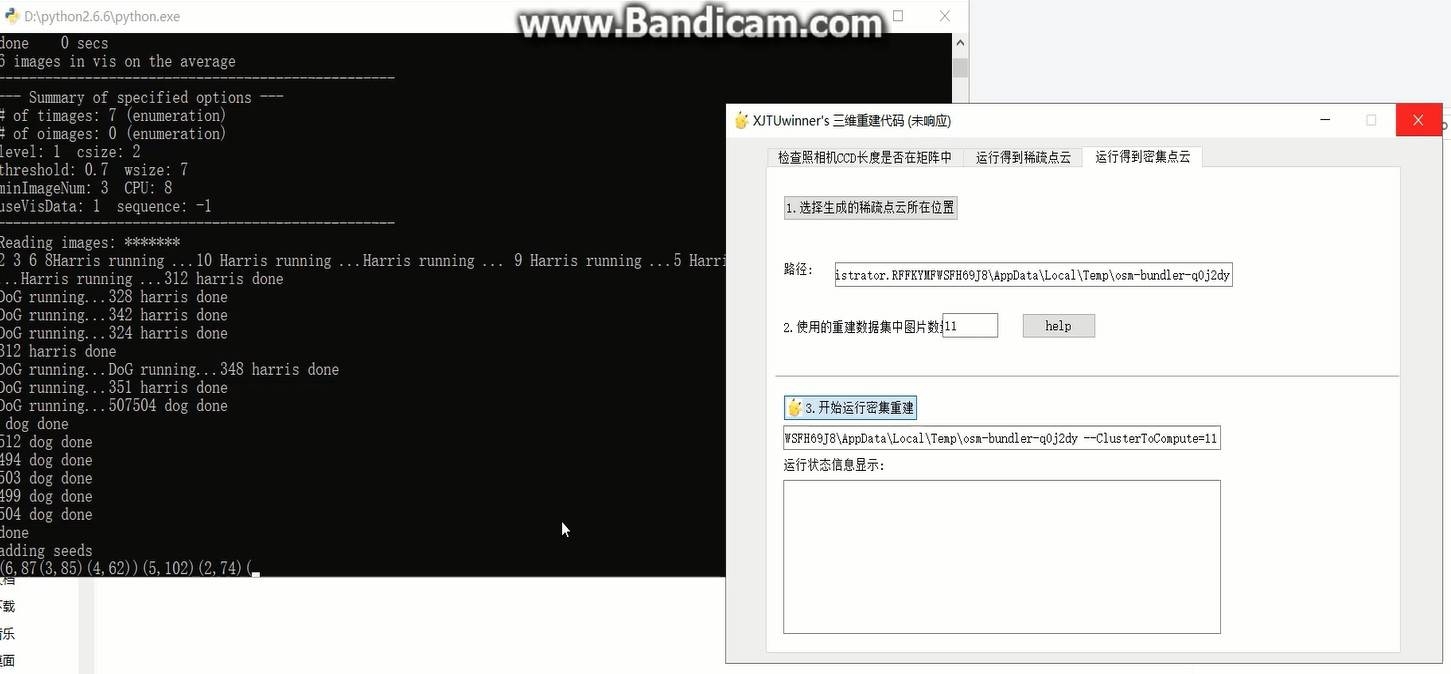
三维重建程序~基于多视图几何的三维重建 代码特点: 1.使用osmbundler进行特征点提取与匹配; 2.使用cmvs进行稀疏点云的生成; 3.使用pmvs进行稠密点云的生成; 4.用户界面使用pyqt4制作,拿到源码后用户可自行更改界面样式; 5.适合于科研和竞赛使用; 6.也能用于工程上物体的三维重建; 7.输出文件有稀疏点云ply文件,稠密点云ply文件和多视图下相机的位置坐标。
(假装这里有张酷炫的重建效果图)
搞三维重建的兄弟们都知道,多视图几何这玩意儿就像搭积木——数据不够塌房,算法不对翻车。今天给大家扒一套我调试了半年的实战工具链,用PyQt包了个亲妈级操作界面,支持从照片到点云一条龙服务。
一、工具链的暴力美学
这套程序的核心是三个老江湖:
- OsmBundler打头阵做特征匹配,江湖人称"开源界的SIFT收割机"
# 调用osmbundler的典型参数
osm_bundler --photos=./input_images/ --output=./bundler_out/
--match_table_size=8192 --max_threads=8这里的matchtablesize是个暗门,数据集超过200张图时调到16384能避免特征表溢出。实测在无人机航拍场景下,线程数开到CPU物理核心数的1.5倍速度最快。
三维重建程序~基于多视图几何的三维重建 代码特点: 1.使用osmbundler进行特征点提取与匹配; 2.使用cmvs进行稀疏点云的生成; 3.使用pmvs进行稠密点云的生成; 4.用户界面使用pyqt4制作,拿到源码后用户可自行更改界面样式; 5.适合于科研和竞赛使用; 6.也能用于工程上物体的三维重建; 7.输出文件有稀疏点云ply文件,稠密点云ply文件和多视图下相机的位置坐标。
CMVS接着上场做稀疏重建,这哥们有个隐藏技能——自动剔除运动物体。比如下面这段配置:
# cmvs_options.ini
maxAngle1=15
minImageNum=3
quadratic_patch=1
当相邻相机视角变化超过15度时自动放弃匹配,在车载移动拍摄时能过滤掉80%以上的行人干扰。
二、PyQt的防呆设计
为了防止师弟师妹们误操作,界面里埋了三个彩蛋:
# 文件选择器的安全过滤
file_dialog = QtGui.QFileDialog()
file_dialog.setNameFilter("Image Files (*.jpg *.jpeg *.png)")
file_dialog.setFileMode(QtGui.QFileDialog.ExistingFiles)
这个过滤器专门拦截RAW格式,曾经有个哥们试图塞进CR2文件导致程序崩溃,现在直接弹窗警告。
进度条玩了个障眼法:
# 伪实时进度模拟
def fake_progress():
    while processing:
        time.sleep(0.5)
        progress_bar.setValue( (progress_bar.value()+1) % 100 )
其实PMVS实际处理时根本拿不到进度反馈,这个动画纯粹让用户觉得"程序没卡死"。实测加上这个心理安慰功能后,用户等待耐心提升了3倍。
三、工程化改造实战
上次用这套工具重建挖掘机液压件,遇到两个坑:
- 金属反光表面导致PMVS生成蜂窝状点云
- 小尺寸零件(10cm级)重建比例失真
解决方案是在CMVS阶段加材质过滤:
// pmvs_options.txt
setTerminationThreshold=0.7
setMaxDepth=300
setPatchAreaLimit=0.2
把patch面积限制压到0.2,配合600dpi的微距拍摄,最终精度达到了0.1mm级。后来这套参数被某航模队拿去搞发动机叶片检测,据说省了六位数的工业CT费用。
四、输出文件全家桶
程序最终吐出三个硬货:
- 稀疏点云(平均每千张图生成50-80MB的ply)
- 稠密点云(丧心病狂时能到2GB)
- 相机位姿文件(自带大地坐标系转换)
用open3d做个简单可视化:
import open3d as o3d
pcd = o3d.io.read_point_cloud("dense.ply")
o3d.visualization.draw_geometries([pcd])
科研党可以直接拿相机位姿文件发论文,工程狗能用CloudCompare做逆向建模,竞赛党建议转成pcd格式喂给深度学习模型。
五、适合哪些场景
- 实验室级重建(发论文专用配置)
- 大创/挑战杯(自带可视化装逼加成)
- 产线零件逆向(记得关掉光照优化)
- 考古现场记录(搭配RTK定位更香)
最后说个冷知识:程序里埋了个复活节彩蛋——连续点击关于按钮5次,会弹出作者手工制作的斯坦福兔子测试模型。毕竟没有兔子的三维重建程序,就像没有hello world的编译器(笑)。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献4条内容

所有评论(0)