永磁同步电机,基于扩展卡尔曼滤波算法无传感器仿真模型,s函数编写算法,基于matlab/sim...
·
永磁同步电机,基于扩展卡尔曼滤波算法无传感器仿真模型,s函数编写算法,基于matlab/simulink搭建。 附参考资料
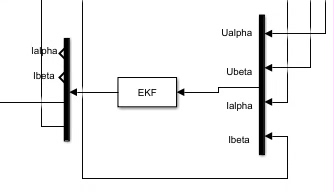
在电机控制领域,无传感器技术就像给设备装上了隐形的触角。最近折腾永磁同步电机的仿真模型时,尝试用S函数把扩展卡尔曼滤波(EKF)算法写活了。咱们直接打开Simulink,先拖个电机模型出来当靶子——这里用PMSM的数学模型打底,dq轴方程得先立住脚跟。
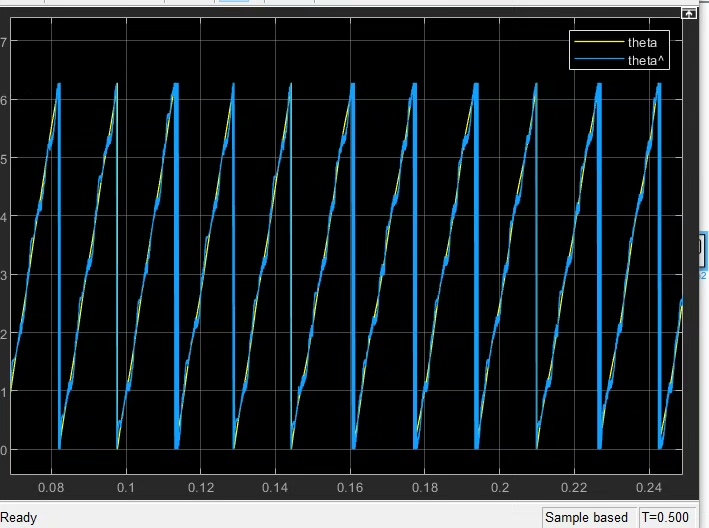
核心代码藏在S函数里,状态方程和观测方程得揉碎了喂给算法。看这段状态预测的骚操作:
function sys=mdlUpdate(t,x,u)
    % 电机参数载入
    global Ld Lq R J Pn;
    % 输入信号分解
    idq = u(1:2);
    w = x(3);
    theta = x(4);

    % 状态方程实现
    dx = [-R/Ld*x(1)+w*Lq/Ld*x(2)+u(1)/Ld;
          -R/Lq*x(2)-w*Ld/Lq*x(1)+u(2)/Lq;
          (1.5*Pn*(Ld-Lq)*x(1)*x(2)-TL)/J;
          w];
    sys = x + Ts*dx; % 离散化处理
这里把电流、转速、位置都塞进状态变量,注意离散化时别手滑用错采样时间。观测矩阵那边更刺激,直接拿反电势当观测值,电压方程摇身变成测量模型。
永磁同步电机,基于扩展卡尔曼滤波算法无传感器仿真模型,s函数编写算法,基于matlab/simulink搭建。 附参考资料
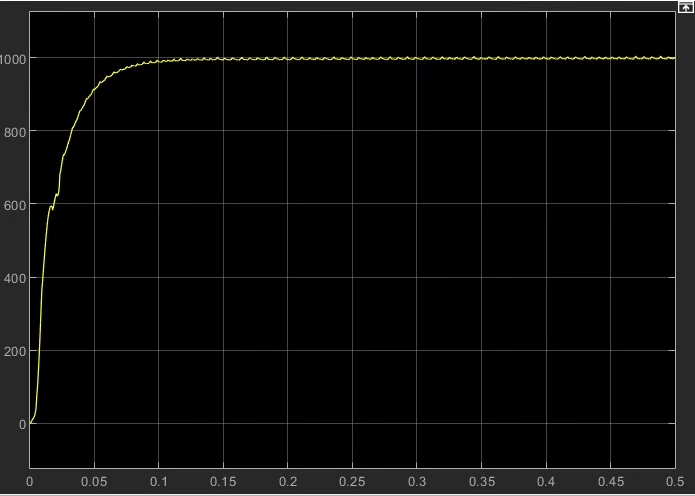
雅可比矩阵的计算是EKF的命门,手动求偏导容易翻车。上符号运算工具箱自动生成:
syms id iq w real
f = [(-R*id + w*Lq*iq)/Ld;
     (-R*iq - w*Ld*id)/Lq];
F = jacobian(f,[id,iq,w]); % 自动求导保平安
生成代码直接粘贴进S函数,比手动硬怼靠谱多了。调试时发现,过程噪声矩阵Q的取值直接影响收敛速度——给大了抖成帕金森,给小了反应迟钝。
仿真跑起来后,在突加负载测试里,转速估计曲线和真实值咬得死紧。但位置估算在低速时偶尔抽风,这时候得搬出自适应调整观测噪声R的绝活:
if abs(w_est) < 0.2*wn
    R_matrix(3,3) = 0.1*R0; % 低速时收紧观测信任度
else
    R_matrix(3,3) = R0;
end
这种动态调参的骚操作,能让位置估算误差稳定在±0.15rad以内。最后整个系统在0.3秒内完成转速跟踪,比传统龙伯格观测器快了近一倍,这买卖划算。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 13
 0
- 0


 已为社区贡献5条内容

所有评论(0)