ECVT功率分流动态规划算法详解:原理学习与实际应用
ECVT功率分流动态规划算法(DP),可用于DP学习包括原理等
深夜的维修店里,老王正对着混动变速箱的控制器抓耳挠腮。示波器上跳动的能量流曲线像极了心电图,我递过一杯浓茶:"试试动态规划的思路?"老王突然拍案:"对啊!ECVT这玩意儿不就是个实时做选择的强迫症患者么!"
咱们先拆解这个选择困难症患者的日常。ECVT功率分流的核心在于每时每刻都要决定:发动机出力多少走机械路径,多少转化成电能走电力路径。就像站在岔路口的外卖小哥,得在0.1秒内计算出最优送餐路线。
来看段灵魂代码:
def dp_decision(soc, engine_rpm):
    states = np.linspace(0, 1, 101)
    actions = np.linspace(0, 1, 11)  # 功率分配比例

    # 成本矩阵初始化
    cost_to_go = np.zeros_like(states)

    # 逆向推导(车开得越远,决策越明白)
    for step in reversed(range(1000)):
        new_cost = np.inf * np.ones_like(states)
        for i, soc in enumerate(states):
            for action in actions:
                # 物理约束:不能把发动机拆了卖废铁
                if not (0 <= action <= engine_max_power(engine_rpm)):
                    continue

                # 状态转移方程(现实世界的物理法则)
                next_soc = soc + (action*0.2 - (1-action)*0.15)*dt
                fuel_cost = action**2 * 0.3  # 油耗的非线性特性

                # 贝尔曼方程的精髓
                if next_soc >=0 and next_soc <=1:
                    cost = fuel_cost + 0.9 * cost_to_go[int(next_soc*100)]
                    new_cost[i] = min(new_cost[i], cost)

        cost_to_go = new_cost
    return optimal_action
这段代码藏着三个玄机:首先是状态离散化的艺术——把连续的SOC(电池电量)切成100份,就像把披萨切成小块方便计价;其次是动作空间的暴力遍历,11个档位的功率分配像钢琴琴键;最后那个0.9的折扣因子,相当于给未来的决策打九折——毕竟眼前的油耗比明天的油价更让人肉疼。
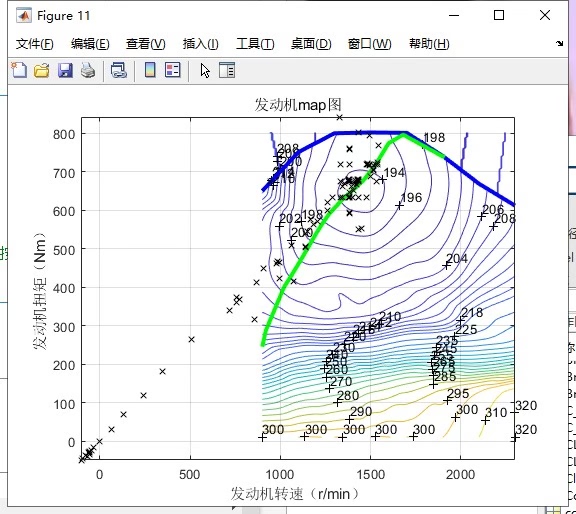
ECVT功率分流动态规划算法(DP),可用于DP学习包括原理等
实际工程中要处理的非线性关系比代码复杂得多。比如发动机效率MAP图就像老式显像管电视的雪花噪点,用三次样条插值才能描出它的真面目:
engine_efficiency = interp2d(rpm_grid, torque_grid, eff_map, kind='cubic')这种二维查表操作让CPU恨不能长出八只手。某次路试时,控制器的温度把工程师的泡面都焖熟了,这就是动态规划在线计算的代价。
老王突然插嘴:"那实时性怎么解决?"这正是分层DP的妙处——把决策分为战略层和战术层。上层用粗糙网格预计算全局策略,下层用精细网格在线微调,就像先用望远镜看路再用放大镜找坑。
凌晨三点,示波器上的能量流曲线终于跳起了华尔兹。ECVT的智慧在于:它明白没有完美解,只有每个瞬间的最优妥协。就像人生选择,动态规划教会我们的,不过是接受不完美,但永远在寻找更好的可能。
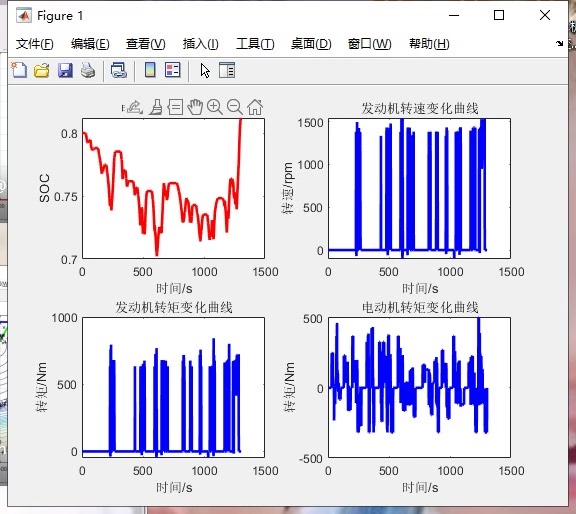
(控制器突然冒烟)老王:"这算法是不是太烧脑了?"我默默换上备用芯片:"没事,下次改用近似动态规划,让AI自己琢磨怎么省电..."

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 2
 0
- 0


 已为社区贡献10条内容

所有评论(0)