掌握这7种嵌入式C语言设计模式,轻松应对复杂车载控制逻辑
掌握这7种嵌入式C语言设计模式,轻松应对复杂车载控制逻辑
Chapter1 掌握这7种嵌入式C语言设计模式,轻松应对复杂车载控制逻辑
原文链接:https://blog.csdn.net/DevPath/article/details/156887750
第一章:嵌入式C语言在车载控制系统中的核心地位
嵌入式C语言作为车载电子控制单元(ECU)开发的基石,广泛应用于发动机控制、车身稳定系统、电池管理系统(BMS)以及高级驾驶辅助系统(ADAS)中。其高效性、可预测性和对硬件的直接操控能力,使其成为资源受限环境下不可替代的编程语言。
实时性与资源优化的关键作用
车载控制系统对响应延迟和执行确定性有极高要求。嵌入式C语言通过手动内存管理、位操作和中断服务程序,能够精确控制执行流程。例如,在防抱死制动系统(ABS)中,传感器数据必须在毫秒级内处理并触发执行器动作:
// 中断服务例程:读取轮速传感器信号
void __attribute__((interrupt)) SpeedSensor_ISR(void) {
    uint16_t current_speed = read_adc(CHANNEL_WHEEL_SPEED);
    if (current_speed < THRESHOLD_LOW) {
        activate_brake_modulation(); // 触发制动调节
    }
    clear_interrupt_flag();
}
该代码在中断上下文中运行,确保对外部事件的即时响应。
跨平台兼容与标准遵循
多数车载软件遵循AUTOSAR标准,而其底层模块多以C语言实现。C的可移植性允许同一套核心算法部署于不同厂商的微控制器上,如Infineon AURIX、NXP S32K系列。
- 支持静态分析工具(如PC-lint)进行代码合规性检查
- 便于实现MISRA C等安全编码规范
- 与RTOS(如FreeRTOS、AUTOSAR OS)无缝集成
安全性与可靠性保障
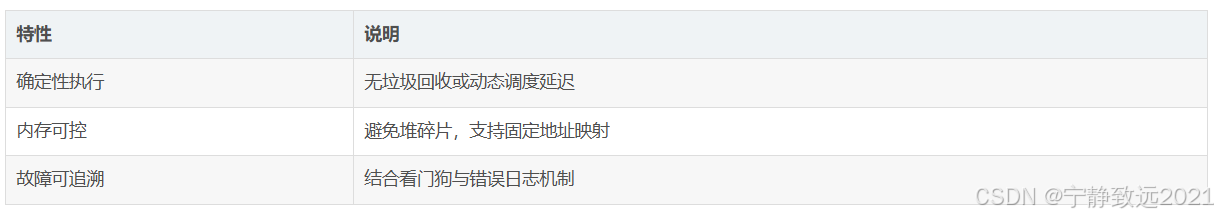
graph TD A[传感器输入] --> B{C语言处理逻辑} B --> C[执行器输出] B --> D[故障诊断记录] D --> E[存储至非易失内存]
第二章:面向状态机的控制逻辑设计
2.1 状态机模式的理论基础与建模方法
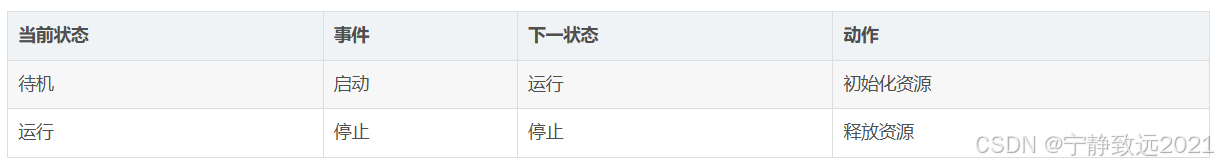
状态机模式是一种行为设计模式,用于对象在其内部状态改变时改变其行为。它基于有限状态机(FSM)理论,将系统建模为一组状态、事件和状态转移的集合。
核心组成要素
- 状态(State):系统在某一时刻所处的特定情形
- 事件(Event):触发状态转移的外部或内部动作
- 转移(Transition):从一个状态到另一个状态的迁移路径
- 动作(Action):转移过程中执行的具体操作
建模示例
 type State interface {
    Handle(context *Context)
}

type Context struct {
    state State
}

func (c *Context) Request() {
    c.state.Handle(c)
}
上述代码定义了一个状态接口与上下文类。Context 根据当前 state 的实现动态改变行为,体现了状态驱动的逻辑分发机制。Handle 方法封装了状态特有的处理逻辑,实现解耦。
状态转移表
2.2 使用枚举与switch实现有限状态机
在构建状态驱动的系统时,使用枚举(enum)结合 switch 语句是一种简洁且类型安全的实现方式。枚举可明确表示所有可能的状态,而 switch 负责根据当前状态执行对应逻辑。
状态定义与枚举设计
通过强类型枚举限定状态集合,避免非法状态转移:
public enum ConnectionState {
    DISCONNECTED, CONNECTING, CONNECTED, DISCONNECTING
}
该枚举定义了连接模块的四个核心状态,确保状态值的唯一性和可读性。
状态处理逻辑
使用 switch 分支处理不同状态下的行为:
public void handleState(ConnectionState state) {
    switch (state) {
        case CONNECTED:
            System.out.println("发送数据中...");
            break;
        case DISCONNECTED:
            System.out.println("等待重连...");
            break;
        default:
            System.out.println("状态处理中...");
            break;
    }
}
每个 case 分支封装特定状态的响应逻辑,结构清晰,易于维护和扩展。
2.3 多层状态嵌套在车窗控制中的应用
在现代汽车电子系统中,车窗控制模块需处理多种运行状态与安全约束。多层状态嵌套机制通过分层建模,实现对“上升”“下降”“暂停”“防夹”等子状态的有效管理。
状态层级结构
- 主状态:车窗空闲、运动中
- 子状态:上升中、下降中、防夹触发
- 嵌套深度可达三层,支持紧急中断响应
代码实现示例
type WindowState struct {
    MainState   string // idle, moving
    SubState    string // rising, falling, paused
    SafetyLock  bool   // 防夹锁止
}

func (w *WindowState) HandleEvent(event string) {
    switch w.MainState {
    case "moving":
        switch event {
        case "obstacle_detected":
            w.SubState = "paused"
            w.SafetyLock = true
        }
    }
}
该结构通过主状态与子状态的嵌套组合,精确控制车窗行为。例如当处于“moving”主状态且子状态为“rising”时,检测到障碍物即触发安全回退逻辑,提升系统可靠性。
2.4 状态迁移表驱动的设计优化实践
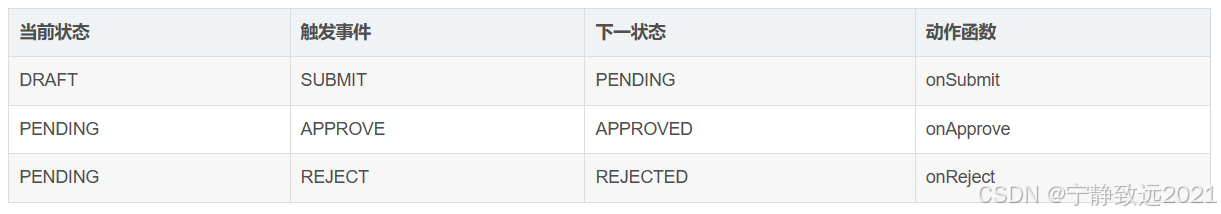
在复杂业务系统中,状态机频繁变更易导致条件判断膨胀。采用状态迁移表驱动设计,可将控制逻辑外化为数据结构,提升可维护性。
状态迁移表结构
代码实现示例
type Transition struct {
    From     string
    Event    string
    To       string
    Action   func() error
}

var StateTable = []Transition{
    {"DRAFT", "SUBMIT", "PENDING", onSubmit},
}

func handleEvent(current, event string) error {
    for _, t := range StateTable {
        if t.From == current && t.Event == event {
            return t.Action()
        }
    }
    return errors.New("invalid transition")
}
该实现通过查表替代多重 if-else,新增状态仅需修改表项,符合开闭原则。函数指针封装行为,实现策略解耦,显著降低认知负担。
2.5 状态机模式下的可测试性与调试技巧
在状态机模式中,系统的可测试性显著提升,因为每个状态及其转移逻辑都是明确且孤立的。通过将行为解耦为状态对象,可以针对特定状态编写单元测试。
可预测的状态转换测试
使用预定义输入触发状态迁移,并验证输出与目标状态是否符合预期:
func TestStateMachine_Transition(t *testing.T) {
    sm := NewStateMachine()
    sm.Event("start") // 从 idle → running
    if sm.CurrentState() != "running" {
        t.FailNow()
    }
}
该测试验证事件“start”能否正确驱动状态由 idle 迁移至 running,确保转换逻辑的确定性。
调试辅助手段
记录状态变更日志,便于回溯执行路径
注入模拟时钟或事件队列,实现可控测试环境
可视化当前状态图,帮助理解运行时行为
第三章:事件驱动架构在车载系统中的实践
3.1 事件队列机制与中断响应协同
在嵌入式实时系统中,事件队列与中断处理的高效协同是保障系统响应性的核心。中断服务程序(ISR)负责捕获外部硬件事件,并将其封装为事件对象提交至事件队列,避免长时间占用中断上下文。
事件入队与异步处理
通过环形缓冲区实现事件队列,确保高吞吐与低延迟:
typedef struct {
    uint8_t events[EVENT_QUEUE_SIZE];
    uint8_t head, tail;
} event_queue_t;

void enqueue_event(event_queue_t *q, uint8_t event) {
    q->events[q->head] = event;
    q->head = (q->head + 1) % EVENT_QUEUE_SIZE;
}
该结构采用无锁设计,head由中断上下文更新,tail由主循环读取,符合单生产者-单消费者模型。
中断与主循环协作流程
ISR触发 → 封装事件 → 入队 → 置位标志 → 主循环检测并处理
- 中断仅执行关键操作,减少关闭中断时间
- 事件处理延后至主循环,提升系统可预测性
3.2 基于回调函数的事件处理器实现
在事件驱动架构中,回调函数是处理异步事件的核心机制。通过将函数指针注册到事件源,当特定事件触发时,系统自动调用对应回调,实现解耦与响应。
回调注册机制
事件处理器通常维护一个回调映射表,用于存储事件类型与对应处理函数的关联关系:
type EventHandler struct {
    callbacks map[string]func(data interface{})
}

func (h *EventHandler) Register(eventType string, callback func(data interface{})) {
    h.callbacks[eventType] = callback
}
上述代码定义了一个事件处理器,支持按事件类型动态注册回调函数。Register 方法接收事件名和处理逻辑,存入 map 中,便于后续调度。
事件触发与执行
当事件发生时,处理器查找注册的回调并执行:
func (h *EventHandler) Trigger(eventType string, data interface{}) {
    if callback, exists := h.callbacks[eventType]; exists {
        callback(data)
    }
}
Trigger 方法根据事件类型查找并调用对应的回调函数,传入上下文数据,实现异步响应。这种模式广泛应用于 GUI 编程、网络服务和消息队列系统中。
3.3 车灯控制模块中的事件触发实例分析
在现代汽车电子系统中,车灯控制模块(Light Control Module, LCM)依赖事件驱动机制实现对灯光状态的实时响应。当环境光传感器检测到光照强度低于阈值时,系统自动触发近光灯开启事件。
事件触发流程
- 传感器上报光照数据至ECU
- ECU判断是否满足触发条件
- 若满足,则发布“开启近光灯”事件
- LCM监听并执行对应动作
代码实现示例
// 光照事件处理函数
void onAmbientLightChange(float lux) {
    if (lux < 50.0f && !headlightsOn) {
        triggerEvent(EVENT_HEADLIGHTS_ON);  // 触发事件
    }
}
该函数在每次接收到环境光数据时调用,当光照低于50勒克斯且车灯未开启时,触发车灯开启事件,确保驾驶安全。
第四章:模块化与分层设计提升代码可维护性
4.1 分层架构在ECU软件中的典型应用
在汽车电子控制单元(ECU)软件开发中,分层架构通过将系统划分为职责明确的层次,显著提升了代码的可维护性与可移植性。典型的四层结构包括:应用层、运行时环境(RTE)、基础软件层(BSW)和微控制器抽象层(MCAL)。
各层职责划分
- 应用层:实现具体控制逻辑,如发动机燃油喷射策略;
- RTE:提供应用与底层之间的通信接口;
- BSW:包含通信、诊断、存储等通用服务模块;
- MCAL:直接访问硬件寄存器,屏蔽芯片差异。
代码示例:MCAL层GPIO配置
// 配置LED引脚为输出模式
void Mcal_Gpio_Init(void) {
    SIU.GPDO[LED_PIN].B.PDO = 0;     // 初始电平低
    SIU.PCR[LED_PIN].B.PA = 1;       // 用户模式可写
    SIU.PCR[LED_PIN].B.OBE = 1;      // 使能输出缓冲
}
该函数通过配置SFR(特殊功能寄存器),设置引脚方向与初始状态,体现了MCAL对硬件的直接控制能力,为上层提供稳定接口。
4.2 接口抽象与函数指针实现模块解耦
在嵌入式系统或大型C语言项目中,模块间的紧耦合常导致维护困难。通过接口抽象与函数指针的结合,可有效解耦模块依赖。
函数指针定义接口行为
使用函数指针将具体实现从调用者剥离,形成可替换的接口契约:
typedef struct {
    int (*init)(void);
    int (*send)(const uint8_t *data, size_t len);
    void (*recv)(uint8_t *buffer, size_t *size);
} comm_interface_t;
该结构体定义通信模块的抽象接口,上层模块仅依赖此声明,无需知晓UART、SPI等具体实现。
运行时动态绑定实现
- 不同硬件平台注册各自的驱动函数到接口结构体
- 主控逻辑统一调用接口方法,实现“多态”效果
- 显著提升代码可移植性与单元测试能力
4.3 配置参数与业务逻辑分离策略
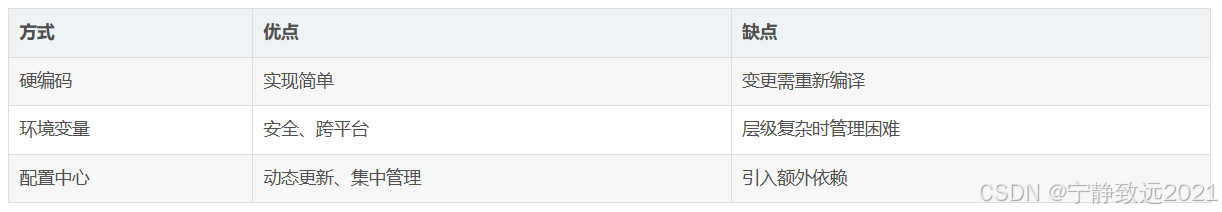
在现代应用架构中,将配置参数从代码中剥离是提升可维护性与环境适应性的关键实践。通过外部化配置,系统可在不重构代码的前提下灵活适配不同部署环境。
配置管理方式对比
典型代码实现
type Config struct {
    ListenAddr string `env:"LISTEN_ADDR" default:"0.0.0.0:8080"`
    DBURL      string `env:"DB_URL"`
}

func LoadConfig() (*Config, error) {
    cfg := &Config{}
    if err := env.Parse(cfg); err != nil {
        return nil, err
    }
    return cfg, nil
}
上述代码使用 env 库解析环境变量,通过结构体标签映射外部参数,实现解耦。各字段含义如下: - ListenAddr:服务监听地址,含默认值; - DBURL:数据库连接串,由运行时注入。
4.4 车载空调系统的模块化重构案例
在车载空调系统重构中,传统单体架构难以应对多车型配置与功能迭代。通过引入模块化设计,将温度控制、风道管理、用户界面等功能拆分为独立组件,显著提升可维护性。
核心模块划分
- 传感器采集模块:负责温湿度、PM2.5等环境数据读取
- 逻辑决策模块:基于规则引擎实现自动调温策略
- 执行控制模块:驱动风机、压缩机等硬件动作
接口定义示例
// ControlCommand 空调控制指令结构
type ControlCommand struct {
    TargetTemp float64 // 目标温度,单位℃
    FanSpeed   int     // 风速等级:1-5
    Mode       string  // 模式:cool, heat, auto
}
该结构体作为模块间通信契约,确保各组件松耦合。TargetTemp由用户输入或自动模式计算得出,FanSpeed和Mode通过策略模块动态调整,最终由执行器解析并驱动底层硬件。
第五章:总结与未来车载控制架构的演进方向
现代车载控制架构正从分布式ECU向域集中式乃至中央计算平台演进。这一转变的核心驱动力来自软件定义汽车(SDV)的需求,要求系统具备更高的算力、更强的通信能力以及更灵活的OTA升级支持。
服务化架构的落地实践
以AUTOSAR Adaptive为基础,越来越多车企采用基于SOA的服务化通信。例如,在智能座舱域中,音频管理服务可通过DDS或SOME/IP动态注册与发现:
// 示例:Adaptive AUTOSAR 服务注册片段
service<AudioManagement> audio_service {
    instance_id = 0x1001;
    protocol = "SOME/IP";
    network_mode = dynamic;
};
中央计算单元的部署挑战
在实际项目中,如蔚来NT2平台采用NIO Adam超算平台,将智能驾驶与座舱功能整合至双Orin芯片。这种架构需解决散热、电源管理与功能安全隔离问题。典型解决方案包括:
- 使用虚拟化技术(如ACRN)实现多操作系统共存
- 通过Hypervisor隔离ASIL-D级自动驾驶任务与娱乐系统
- 采用时间敏感网络(TSN)保障关键数据低延迟传输
数据驱动的开发流程转型
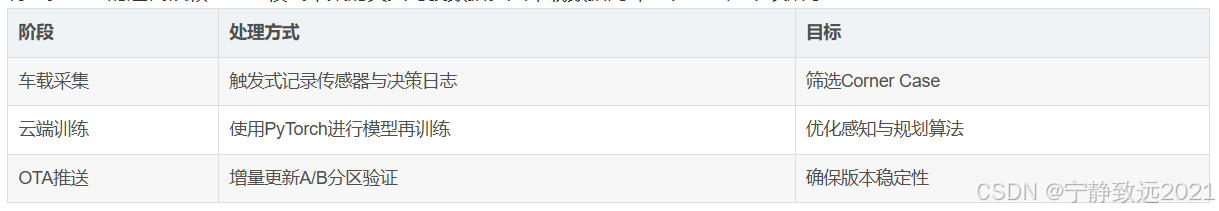
特斯拉FSD的迭代依赖于影子模式采集的真实驾驶数据。其车载数据闭环系统结构如下表所示:
Chapter2 嵌入式C编程中的设计模式之一——单件模式和策略模式
原文链接:https://blog.csdn.net/weixin_40169389/article/details/121696246
一、介绍
关于设计模式,有很多软件工程师认为,设计模式都是高级编程中的事情,并且多少有点被玩烂了。在嵌入式C语言中,设计模式是非常过时且没有实用价值的东西。笔者认为,设计模式在嵌入式编程中其实还是有很多用武之地的。用好了可以在小小的单片机上很好地实现你的需求。
笔者的有关的设计模式的内容来源于《Head First 设计模式》。使用UML2.0建模,并在模型中体现设计模式,再用C代码进行实现。
UML2.0的标准可以参考这个链接:UML Specification
我用的硬件是基于嵌入式单片机或MCU的,比如常见的STM32F系列MCU。软件平台可以考虑KEIL,STM32CUBEIDE,SEGGER STUDIO都可以。
下面先从单件模式开始介绍,比较传统的平铺式和单件模式封装式的差别。然后在单件模式的基础上发展策略模式。
二、单件模式
在嵌入式系统中,往往需要对资源进行封装管理。例如,将一组LED灯封装成警报灯,将传感器封装为一个模块。这就会用到单件模式。
单件模式是指:
单件模式确保一个类只有一个实例,并提供一个全局访问点。——《Head First 设计模式》
就报警灯为例,一种常见的做法是设计leds.h和leds.c两个文件,在头文件中声明相关的函数,在源文件中实现这些函数。这两个文件的代码如下所示。
/* leds.h*/
#ifndef _LEDS_H_
#define _LEDS_H_

#include <stdint.h>
typedef enum Led_ColourKind_Def{
	LED_NONE,
	LED_YELLOW,
	LED_RED,
	LED_BOTH,
}Led_ColourKind;

void leds_init(void);
void leds_setColour(Led_ColourKind);
...

#endif
/*leds.c*/
#include "leds.h"
void leds_init(void);
void leds_setColour(Led_ColourKind);

void leds_init(void){
	;/*Code Implementation*/
}
void leds_setColour(Led_ColourKind Colour){
	;/*Code Implementation*/
}
...
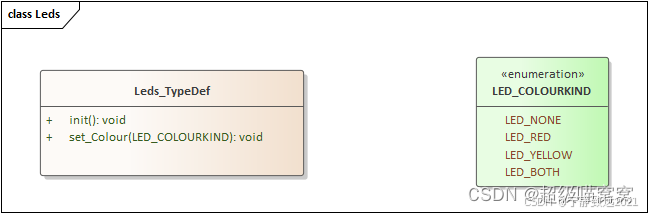
这种写法在抛开做具体项目,只是做个简单的硬件测试的时候是没有问题的。但是如果要做项目,这种办法不能直观得体现UML建模。如果事先使用UML建模,你会得到一个如下所述的模型。
/*leds.h*/
#ifndef _LEDS_H_
#define _LEDS_H_

#include <stdint.h>
#include <stdbool.h>
typedef enum Led_ColourKind_Def{
	LED_NONE,
	LED_YELLOW,
	LED_RED,
	LED_BOTH,
}Led_ColourKind;

typedef struct _Leds_TypeDef{
	void (*init)(void);
	void (*setColour)(Led_ColourKind);
	...
}Leds_TypeDef;

extern const Leds_TypeDef leds;

#endif
/*leds.c*/
#include "leds.h"

extern const Leds_TypeDef leds;

static void init			(void);
static void setColour		(Led_ColourKind);

const Leds_TypeDef leds = {
	.init			= 		init			,
	.setColour      = 		setColour   	,
};
/*省略init和setColour的实现,因为和前面的一样*/

void init(void){
	/*初始化代码*/
}

void setColour		(Led_ColourKind colour){
	/*设置颜色有关代码*/
}
这样设计,则整个系统中只有一个类,及Leds_TypeDef。这个类只有一个实例,就是leds。leds同时也是唯一的全局访问点。这样的设计就是单件模式的实现。应用举例,通过下面的代码就可以在main函数中改变灯的颜色为红色。
.../*其他的代码*/
void main(void){
	leds.init();
	leds.sesColour(LED_RED);
}
.../*其他的代码*/
这里要说明一点,leds对象被定义为const类型的原因是,在大部分MCU中,ROM都是比RAM要大的。所以尽可能把大的数据定义成const类型,这样编译后就可以被放到ROM上。
三、 策略模式
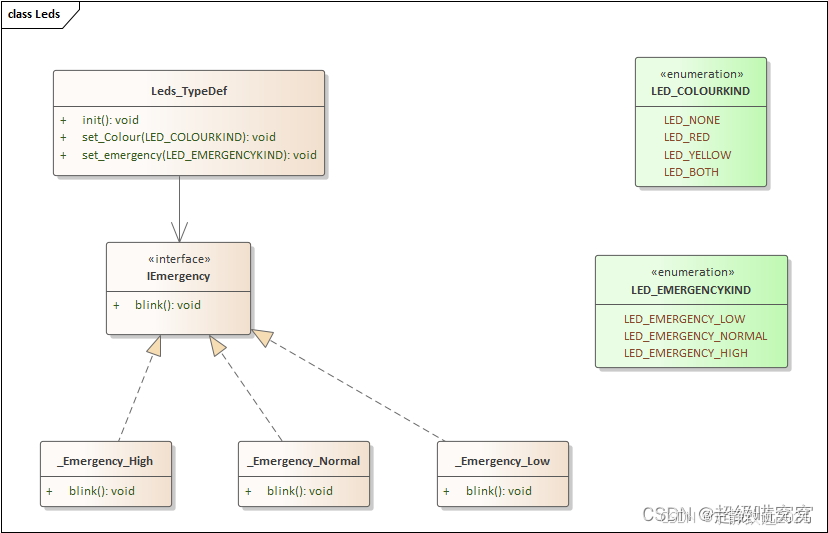
根据需求变更,为了迎合“多用组合,少用继承”和“针对接口编程,不针对实现编程”的面向对象原则,我们的模型发展成下面的样子。
策略模式的定义为:
策略模式定义了算法族,分别封装起来,让他们之间可以互相替换,此模式让算法的变化独立于使用算法的客户。 ——《Head First 设计模式》
虽然在Java中有interface关键字,也有很好的机制去实现各种设计模式以及各种UML语法,但是在C语言中,主要还是靠C语言本身的语法去部分地实现UML概念,并以C语言特色的方法去实现有关的设计模式。策略模式要求C语言中实现interface。
参考interface的词法定义和上面的用UML描述的interface在该语言中的定义,可以理解为只定义了标识而不去实现它,它的实现放在它的类或者数据结构中做。如果是个C++类,那么就相当于是虚基类、虚函数。放到C语言中,可以是个结构体指针,或者是函数指针。这样,概括来说,包含了这个接口的类、结构体或其他标识,
谁包含了这个接口,谁就要实现它。
可以有多个实现,接口可以被动态设置为其中某个实现。
本例中,我们的Leds_TypeDef包含了一个接口叫IEmergency,这个接口有一个行为叫blink(),有三个实现分别是_Emergency_Low、_Emergency_Normal和_Emergency_High。笔者考虑使用一个间接的函指针blink_emergency和函数列表blink_emergency_list[]来实现。具体代码如下所示。
/*leds.h*/
#ifndef _LEDS_H_
#define _LEDS_H_

#include <stdint.h>
#include <stdbool.h>
typedef enum Led_ColourKind_Def{
	LED_NONE,
	LED_YELLOW,
	LED_RED,
	LED_BOTH,
}Led_ColourKind;
typedef enum Led_EmergencyKind_Def{
	LED_EMERGENCY_HIGH,
	LED_NORMAL,
	LED_LOW,
}Led_EmergencyKind;
typedef struct _Leds_TypeDef{
	void (*init)(void);
	void (*setColour)(Led_ColourKind);
	void (*blink)(bool);
	void (*set_Emergency)(Led_EmergencyKind);
	...
}Leds_TypeDef;

extern const Leds_TypeDef leds;

#endif
/*leds.c*/
#include "leds.h"

extern const Leds_TypeDef leds;

static void init			(void);
static void setColour		(Led_ColourKind);
static void blink			(bool);
static void set_Emergency	(Led_EmergencyKind);

static void _blink_emergency_high	(void);
static void _blink_emergency_normal	(void);
static void _blink_emergency_low	(void);
static void (*_blink_emergency_list[])(void) = {
	_blink_emergency_high	,
	_blink_emergency_normal	,
	_blink_emergency_low	,
}
static void (*blink_emergency)(void) = _blink_emergency_low;
const Leds_TypeDef leds = {
	.init			= 		init			,
	.setColour      = 		setColour   	,
	.blink          = 		blink     	 	,
	.set_Emergency	= 		set_Emergency	,
};
/*省略init和setColour的实现,因为和前面的一样*/

void blink(bool state){
	if(state){
		blink_emergency();
	}
	else{
		/*关闭闪烁*/
	}
}

void set_Emergency(Led_EmergencyKind emg){
	blink_emergency = _blink_emergency_list[emg];
}
在外部通过以下的调用方法来改变接口的实现,并执行接口的行为改成高紧急度,并启动闪烁。
void main(void){
	/*其他的代码*/
	leds.set_Emergency(LED_EMERGENCY_HIGH);
	leds.blink(true);
	/*其他的代码*/
}
四、结论
本文中笔者使用结构体、函数指针和函数列表为实现手段,以UML2.0为建模语言为建模方法,以单件模式和策略模式为例实现了动态改变leds的接口行为和执行。可以看出,
- 在嵌入式中使用设计模式,并用UML建模是有意义的。
- 在嵌入式C语言下UML模型可以被实现
- 不同的建模方法可能都能用一样的实现手段,同一种建模方法也可以用不同的实现手段。
- 设计模式一般对应的模型都是没有较大的争议的。
因此,在嵌入式下使用设计模式是可行并且有效的。只是在使用的时候,要考虑在当前的编译环境下语法的特点;要摆脱思维定式,在理解了UML的词法和语法后用恰当的C语言表达。就可以在实际项目中发挥设计模式的优势,做出高效、高可维护性的软件编码设计。
Chapter3 嵌入式c语言编程,好的设计模式
原文链接:https://blog.csdn.net/wys99999/article/details/145324806
嵌入式C语言编程中,由于资源有限、硬实时要求高等特点,设计模式需要更加简洁、高效和可靠。以下是一些适合嵌入式开发的设计模式及其应用场景:
1. 状态机模式(State Machine)
适用场景:
- 设备状态管理(如按键检测、多状态系统切换)。
- 通信协议实现(如解析接收的报文)。
- 多步骤流程控制。
实现方式:
枚举实现:
typedef enum {
    STATE_INIT,
    STATE_RUNNING,
    STATE_ERROR,
    STATE_STOPPED
} State;

void handleState(State *currentState) {
    switch (*currentState) {
        case STATE_INIT:
            // 初始化操作
            *currentState = STATE_RUNNING;
            break;
        case STATE_RUNNING:
            // 正常运行
            break;
        case STATE_ERROR:
            // 错误处理
            break;
        case STATE_STOPPED:
            // 停止
            break;
    }
}
函数指针实现(提高扩展性):
typedef void (*StateHandler)(void);
void stateInit(void) { /* 初始化状态 */ }
void stateRun(void) { /* 运行状态 */ }

StateHandler stateHandlers[] = { stateInit, stateRun };
stateHandlers[currentState](); // 调用当前状态的处理函数
2. 单例模式(Singleton)
适用场景:
- 全局唯一的资源(如外设驱动实例、存储管理模块)。
- 确保只有一个实例在运行。
实现方式:
typedef struct {
    int initFlag;
    // 其他成员
} Device;

Device* getDeviceInstance(void) {
    static Device deviceInstance = {0};
    if (!deviceInstance.initFlag) {
        deviceInstance.initFlag = 1;
        // 初始化设备
    }
    return &deviceInstance;
}
3. 观察者模式(Observer)
适用场景:
- 事件驱动系统(多个模块监听一个事件)。
- 发布-订阅机制(如传感器数据广播)。
实现方式:
typedef void (*EventHandler)(void);

#define MAX_OBSERVERS 10
EventHandler observers[MAX_OBSERVERS];
int observerCount = 0;

void addObserver(EventHandler handler) {
    if (observerCount < MAX_OBSERVERS) {
        observers[observerCount++] = handler;
    }
}

void notifyObservers(void) {
    for (int i = 0; i < observerCount; i++) {
        observers[i]();
    }
}
4. 生产者-消费者模式(Producer-Consumer)
适用场景:
数据流处理(如传感器数据采集与处理)。
消息队列系统。
实现方式:
使用环形缓冲区:
#define BUFFER_SIZE 10
int buffer[BUFFER_SIZE];
int head = 0, tail = 0;

void produce(int data) {
    if ((tail + 1) % BUFFER_SIZE != head) {
        buffer[tail] = data;
        tail = (tail + 1) % BUFFER_SIZE;
    }
}

int consume(void) {
    if (head != tail) {
        int data = buffer[head];
        head = (head + 1) % BUFFER_SIZE;
        return data;
    }
    return -1; // 缓冲区空
}
5. 命令模式(Command Pattern)
适用场景:
抽象复杂的操作指令(如机器人运动控制)。
可扩展的任务调度系统。
实现方式:
typedef void (*Command)(void);

void moveForward(void) { /* 前进逻辑 */ }
void turnLeft(void) { /* 左转逻辑 */ }

Command commands[] = { moveForward, turnLeft };

// 执行命令
commands[0]();
commands[1]();
6. 抽象接口模式(Interface Abstraction)
适用场景:
- 硬件驱动接口(如传感器接口统一化)。
- 软件模块解耦(如通信协议抽象)。
实现方式:
typedef struct {
    void (*init)(void);
    void (*read)(int *data);
    void (*write)(int data);
} DeviceInterface;

void sensorInit(void) { /* 传感器初始化 */ }
void sensorRead(int *data) { /* 读取数据 */ }
void sensorWrite(int data) { /* 写入数据 */ }

DeviceInterface sensor = {
    .init = sensorInit,
    .read = sensorRead,
    .write = sensorWrite
};

sensor.init();
int data;
sensor.read(&data);
7. 中断服务与任务调度模式
适用场景:
- 实时系统中,协调中断和任务调度。
- 高优先级事件响应。
实现方式:
中断中传递事件:
volatile int eventFlag = 0;

void ISR_Handler(void) {
    eventFlag = 1; // 设置事件标志
}

void mainTask(void) {
    if (eventFlag) {
        eventFlag = 0; // 清除事件标志
        // 处理事件
    }
}
RTOS 消息队列:
osMessageQueueId_t queueId = osMessageQueueNew(10, sizeof(int), NULL);

void ISR_Handler(void) {
    int data = 42;
    osMessageQueuePut(queueId, &data, 0, 0);
}

void mainTask(void) {
    int receivedData;
    if (osMessageQueueGet(queueId, &receivedData, NULL, osWaitForever) == osOK) {
        // 处理数据
    }
}
8. 定时器管理模式
适用场景:
多任务定时调度(如 LED 闪烁、数据采集)。
周期性功能实现。
实现方式:
typedef struct {
    uint32_t interval;
    uint32_t lastTick;
    void (*callback)(void);
} Timer;

void checkTimers(Timer *timers, int count, uint32_t currentTick) {
    for (int i = 0; i < count; i++) {
        if ((currentTick - timers[i].lastTick) >= timers[i].interval) {
            timers[i].lastTick = currentTick;
            timers[i].callback();
        }
    }
}
总结
嵌入式C语言编程中,设计模式的选择和实现需要根据项目需求和硬件资源做适当的权衡。通过灵活运用这些模式,可以提升代码的可读性、模块化程度和系统的稳定性。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 25
 0
- 0


 已为社区贡献12条内容

所有评论(0)