探索基于MRAS的三相PMSM无速度传感器控制
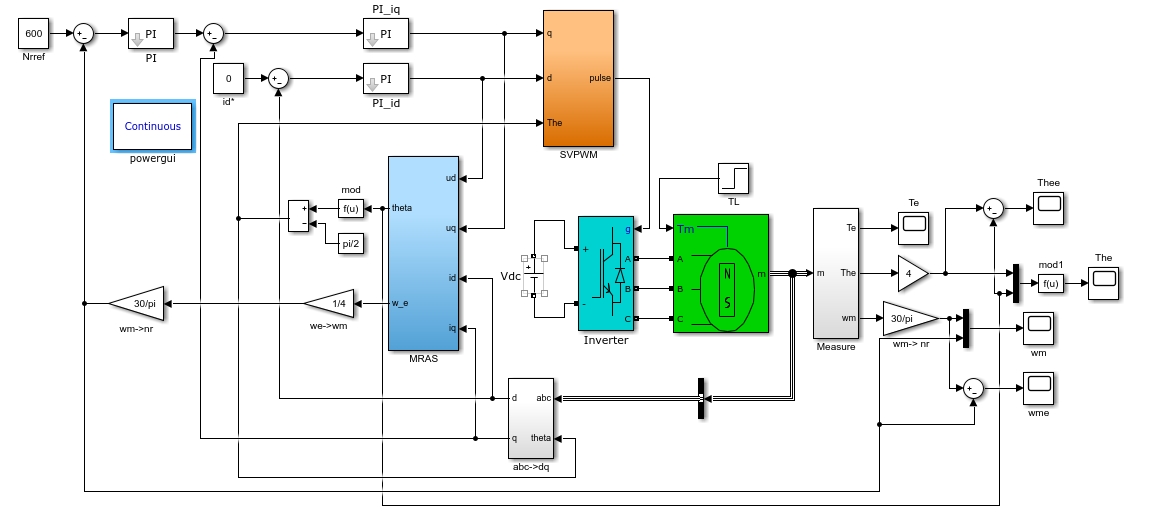
基于MRAS的三相PMSM无速度传感器控制。
在电机控制领域,三相永磁同步电机(PMSM)因其高效、高功率密度等优点被广泛应用。然而传统的PMSM控制往往依赖速度传感器来获取电机转速信息,这不仅增加了系统成本、体积,还降低了系统可靠性。于是,无速度传感器控制技术应运而生,今天咱们就来唠唠基于模型参考自适应系统(MRAS)的三相PMSM无速度传感器控制。
MRAS基本原理
MRAS的核心思想是通过构建两个模型,一个参考模型,一个可调模型,利用两者输出的差异来调整可调模型的参数,直到两者输出一致,而这个调整过程就能推算出我们想要的电机转速。打个比方,就像两个选手在赛跑,一开始他们速度不同,差距会逐渐拉开,通过不断调整其中一个选手的速度,让两人的差距越来越小,最终并驾齐驱,而这个调整的过程就藏着我们需要的关键信息。
三相PMSM数学模型
要实现基于MRAS的无速度传感器控制,得先搞懂三相PMSM的数学模型。以在同步旋转坐标系下的电压方程为例:
# 假设一些常量和参数
Rs = 1.5  # 定子电阻
Ld = 0.02  # d轴电感
Lq = 0.02  # q轴电感
omega_r = 100  # 转子电角速度
psi_f = 0.175  # 永磁体磁链

# 电压方程
def voltage_equation(id, iq, omega_e):
    vd = Rs * id + omega_e * Lq * iq
    vq = Rs * iq - omega_e * (Ld * id + psi_f)
    return vd, vq
这里的 vd 和 vq 分别是d轴和q轴电压,id、iq 是d轴和q轴电流,omega_e 是电角速度。从代码来看,它就是根据三相PMSM在同步旋转坐标系下的电压方程编写的,通过输入电流和电角速度来计算相应的电压。
MRAS实现三相PMSM无速度传感器控制
- 参考模型:通常选择定子磁链模型作为参考模型,因为定子磁链在静止坐标系下不受转速影响,相对稳定。
- 可调模型:可调模型一般基于转子磁链,它与转速有关。通过调整可调模型中的转速参数,使可调模型输出的磁链与参考模型输出的磁链尽可能接近。
以下是一个简单的MRAS算法代码框架:
# 初始化参数
alpha = 0.1  # 自适应率
omega_est = 0  # 估计转速初始化

# MRAS算法
def mras_algorithm(psi_ref, psi_adj, id, iq):
    global omega_est
    error = psi_ref - psi_adj  # 磁链误差
    omega_est = omega_est + alpha * error * (id * psi_adj.dq[1] - iq * psi_adj.dq[0])
return omega_est在这段代码中,psiref 是参考模型输出的磁链,psiadj 是可调模型输出的磁链。通过计算两者的误差,根据自适应率 alpha 来不断调整估计转速 omega_est。
优势与挑战
基于MRAS的三相PMSM无速度传感器控制有不少优势,它去掉了速度传感器,降低成本和体积,提升了系统可靠性。然而,实际应用中也面临挑战。电机参数的变化,像定子电阻、电感等,会影响MRAS的性能,导致转速估计不准确。此外,电机在低速运行时,由于信号较弱,噪声干扰的影响更为明显,也给准确估计转速带来困难。
总的来说,基于MRAS的三相PMSM无速度传感器控制是一个极具潜力的研究方向,尽管面临挑战,但随着技术的不断进步,有望在更多领域发挥重要作用,为电机控制带来新的变革。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 9
 0
- 0


 已为社区贡献8条内容

所有评论(0)