探索自适应永磁同步电机 MRAS 无位置传感器控制的 Simulink 仿真之旅
自适应的永磁同步电MRAS无位置传感器控制 sinulink仿真 MRAS无传感器控制 交流异步电机 自适应算法实现PMSM的转子速度与位置的辨识,采用矢量控制,构建出PMSM的无传感器控制系统 含有报告说明文档
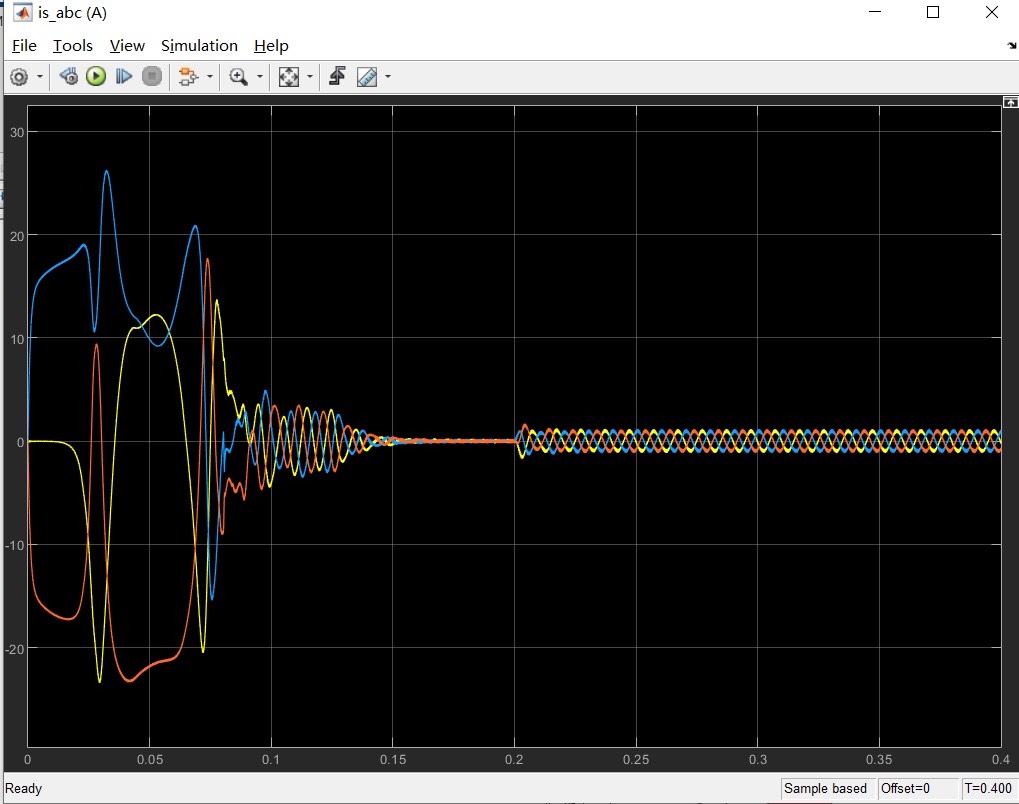
在电机控制领域,无位置传感器控制技术一直是研究热点,特别是对于永磁同步电机(PMSM)和交流异步电机。今天咱们就来深入聊聊自适应的永磁同步电机 MRAS(模型参考自适应系统)无位置传感器控制,以及它在 Simulink 里的仿真实现。
背景与目标
传统电机控制往往依赖位置传感器来获取转子的位置和速度信息,这不仅增加了系统成本,还降低了系统的可靠性。而 MRAS 无传感器控制技术就像是一把神奇的钥匙,能通过自适应算法实现 PMSM 转子速度与位置的辨识,从而构建无传感器控制系统,大大提高系统的性价比和可靠性。咱们的目标就是用自适应算法实现 PMSM 转子速度与位置的准确辨识,采用矢量控制,构建完整的 PMSM 无传感器控制系统,并且进行 Simulink 仿真验证。
自适应算法原理
自适应算法是整个 MRAS 无位置传感器控制的核心。简单来说,它通过比较参考模型和可调模型的输出,根据两者的误差来调整可调模型的参数,最终使可调模型的输出逼近参考模型的输出。在 PMSM 中,我们可以利用电机的电压、电流等可测量量,结合电机的数学模型,实现对转子速度和位置的估计。
下面是一段简单的自适应算法代码示例(Python 伪代码):
# 初始化参数
reference_output = 0
adjustable_output = 0
error = 0
learning_rate = 0.1

# 循环迭代
for i in range(100):
    # 计算误差
    error = reference_output - adjustable_output
    # 根据误差调整可调模型的参数
    adjustable_output = adjustable_output + learning_rate * error
    print(f"第 {i} 次迭代,误差: {error}")
代码分析
这段代码模拟了自适应算法的基本过程。首先初始化参考输出、可调输出、误差和学习率。然后在循环中,计算参考输出和可调输出的误差,根据误差和学习率调整可调输出。每次迭代后打印误差,我们可以看到误差逐渐减小,说明可调模型的输出在不断逼近参考模型的输出。
矢量控制原理
矢量控制是 PMSM 控制的常用方法,它通过坐标变换将三相交流电机的定子电流分解为励磁电流和转矩电流,分别进行控制,从而实现对电机转矩和磁通的独立控制。在 Simulink 中,我们可以使用 S 函数或者现成的模块来实现矢量控制。
下面是一个简单的矢量控制代码示例(MATLAB 伪代码):
% 初始化参数
theta = 0; % 转子位置
i_d = 0; % 直轴电流
i_q = 0; % 交轴电流

% 坐标变换
i_alpha = i_d * cos(theta) - i_q * sin(theta);
i_beta = i_d * sin(theta) + i_q * cos(theta);

% 输出结果
disp(['i_alpha: ', num2str(i_alpha), '; i_beta: ', num2str(i_beta)]);
代码分析
这段代码实现了从直轴和交轴电流到静止坐标系下的 $\alpha$、$\beta$ 轴电流的坐标变换。首先初始化转子位置和直轴、交轴电流,然后根据坐标变换公式计算 $\alpha$、$\beta$ 轴电流,最后输出结果。通过这种方式,我们可以将电机的控制从旋转坐标系转换到静止坐标系,方便后续的控制设计。
Simulink 仿真实现
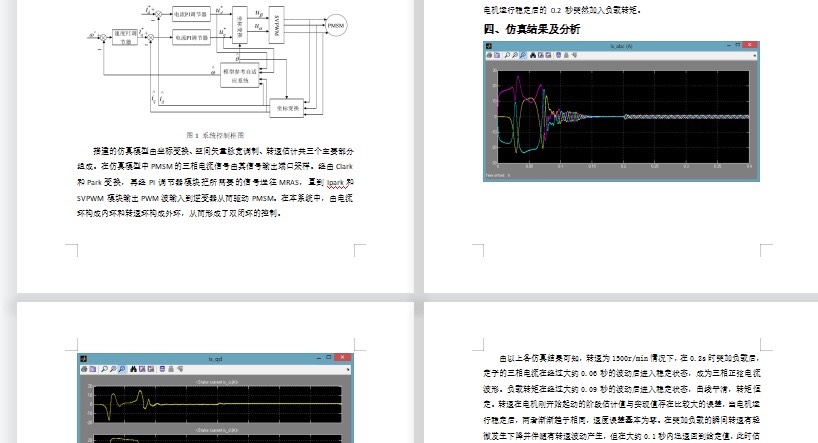
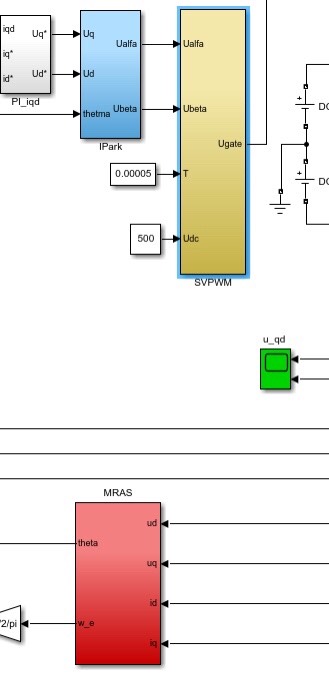
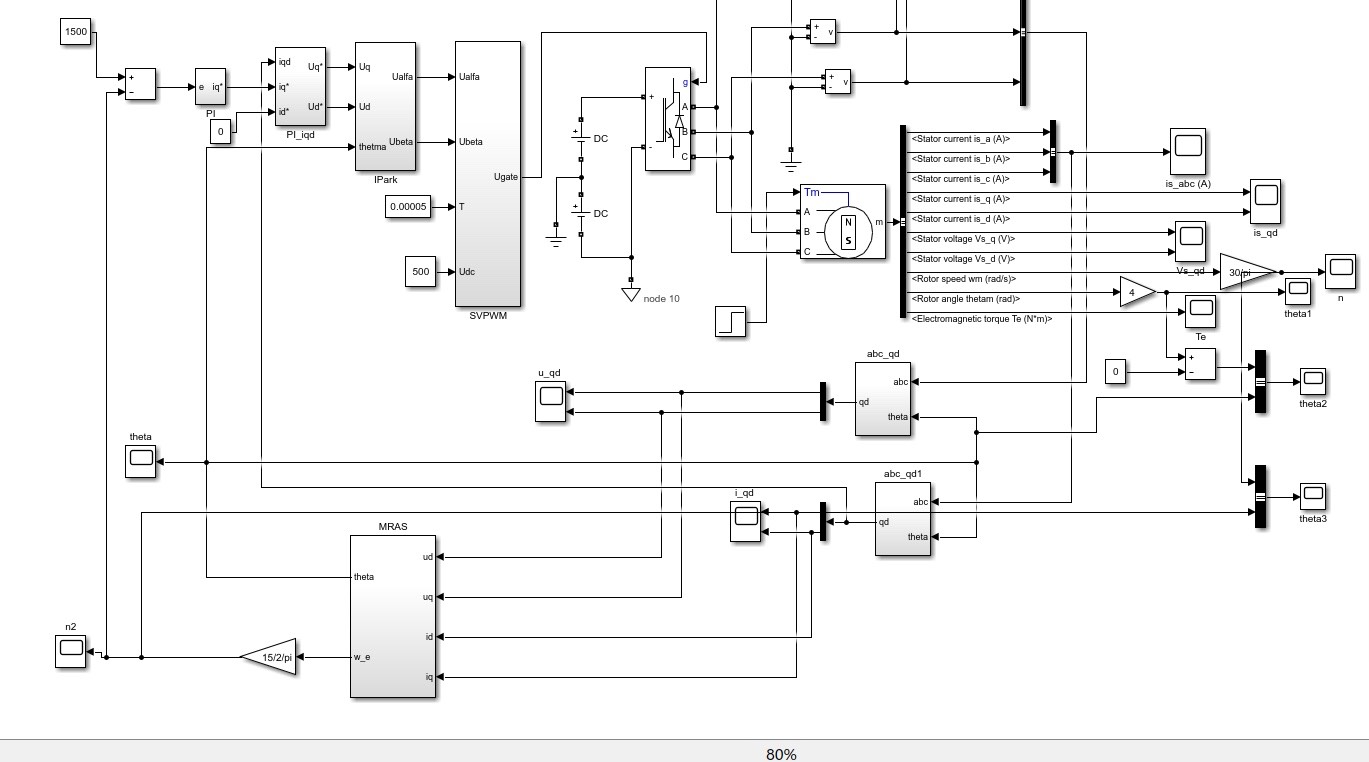
在 Simulink 中,我们可以利用各种模块搭建 PMSM 的无传感器控制系统。主要包括电机模型、MRAS 模块、矢量控制模块、PI 控制器等。通过连接这些模块,设置相应的参数,就可以进行仿真实验。
模型搭建步骤
- 电机模型:选择合适的 PMSM 模型,设置电机的参数,如额定功率、额定电压、极对数等。
- MRAS 模块:根据自适应算法原理,搭建 MRAS 模块,实现转子速度和位置的估计。
- 矢量控制模块:利用坐标变换模块和 PI 控制器,实现对电机的矢量控制。
- 仿真参数设置:设置仿真时间、采样时间等参数,运行仿真。
报告说明文档
为了更好地记录和分析仿真结果,我们需要编写报告说明文档。文档应包括以下内容:
- 系统概述:介绍 PMSM 无位置传感器控制系统的原理和目标。
- 模型搭建:详细描述 Simulink 模型的搭建过程,包括各个模块的功能和参数设置。
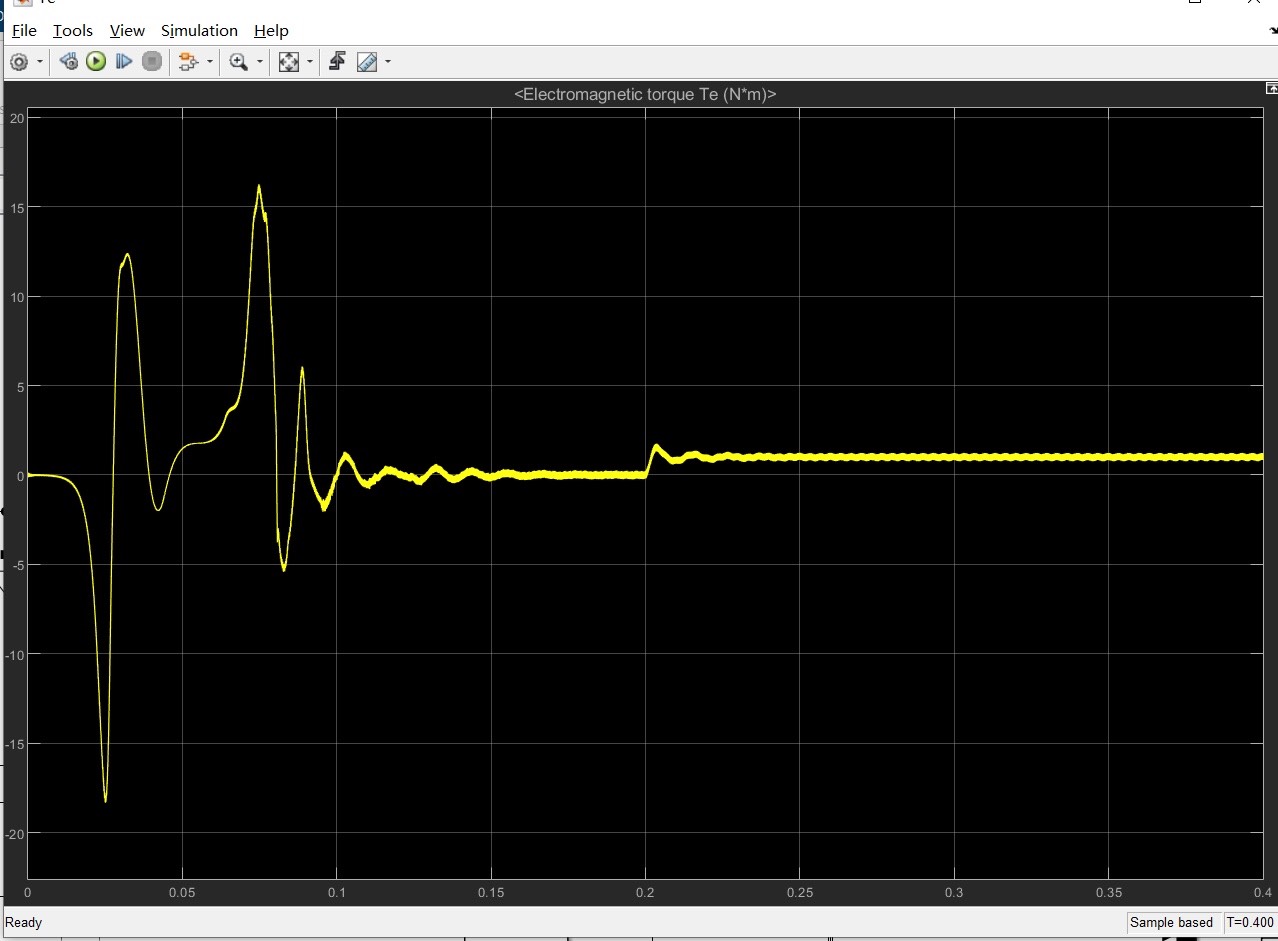
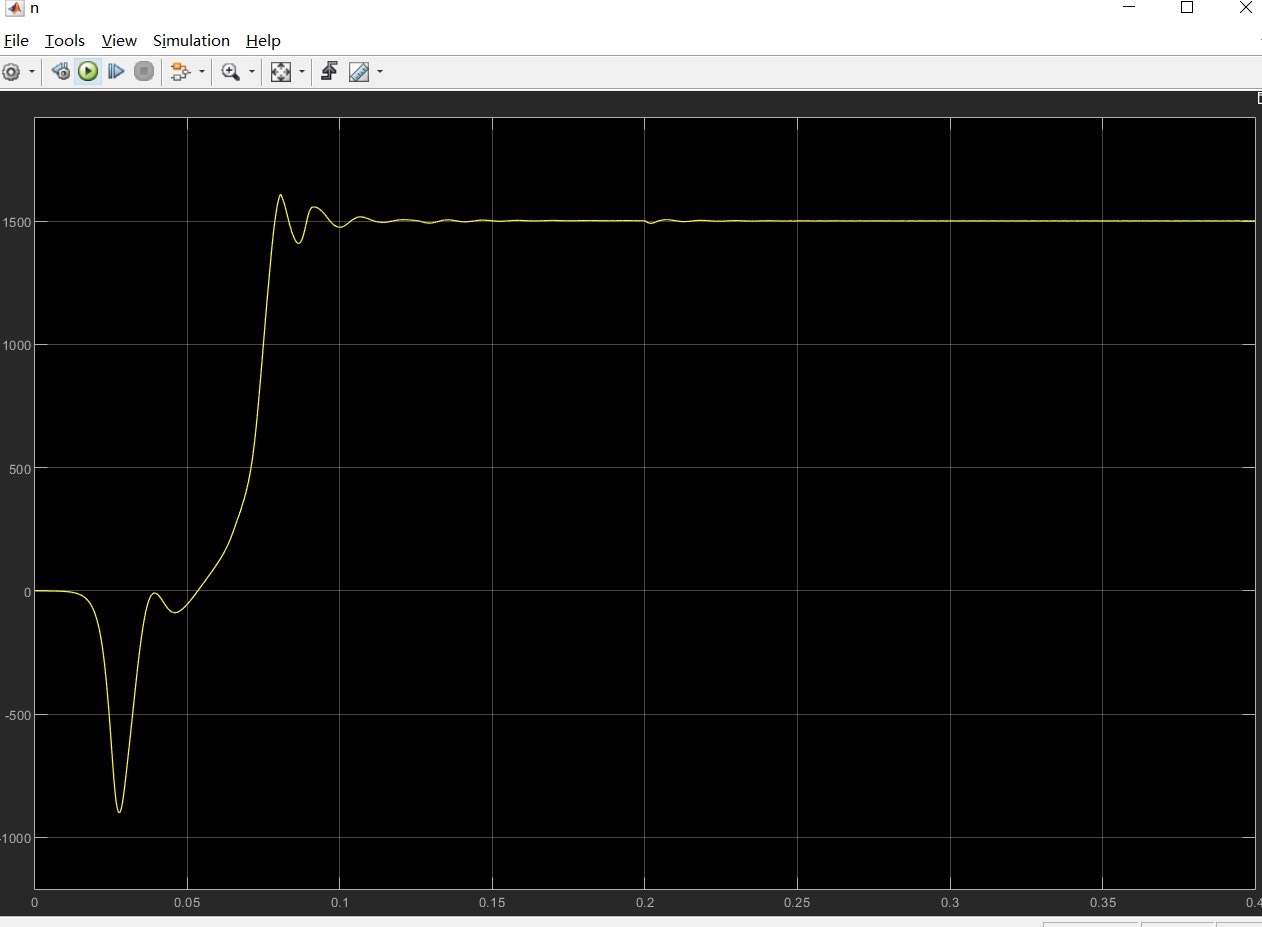
- 仿真结果分析:展示仿真结果,如电机的转速、转矩、电流等波形,分析自适应算法和矢量控制的效果。
- 结论与展望:总结仿真实验的结果,提出改进的方向和建议。
总结
通过自适应的永磁同步电机 MRAS 无位置传感器控制的 Simulink 仿真,我们可以深入理解 MRAS 算法和矢量控制的原理,验证无位置传感器控制技术的可行性。同时,编写报告说明文档可以帮助我们更好地记录和分析仿真结果,为后续的研究和应用提供参考。希望这篇文章能对你有所帮助,让你在电机控制的道路上越走越远!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 27
 0
- 0


 已为社区贡献10条内容

所有评论(0)