探索同步磁阻电机 SynRM 无传感器高频注入 HFI + mras 驱动的 Matlab 离散模型
同步磁阻电机SynRM无传感器高频注入HFI+mras驱动matlab离散模型,包含文献,用于学习研究
在电机控制领域,同步磁阻电机(SynRM)以其结构简单、成本低、效率高等优点,越来越受到关注。而无传感器控制技术,更是为 SynRM 的广泛应用添砖加瓦。今天,咱们就来聊聊 SynRM 的无传感器高频注入(HFI)结合模型参考自适应系统(mras)驱动的 Matlab 离散模型,这可是学习研究的好素材。
文献助力理解
在深入模型之前,先看看相关文献。[文献名称 1]详细阐述了 SynRM 的基本原理以及无传感器控制的优势。它指出,传统的有传感器控制虽然精度高,但增加了系统成本和复杂性,无传感器控制则通过算法来估计电机的转子位置和速度,是一种极具潜力的解决方案。
[文献名称 2]着重探讨了高频注入法。该方法基于电机的凸极效应,在电机的定子绕组中注入高频信号,通过对高频响应信号的处理来获取转子位置信息。这种方法在低速时表现优异,能有效解决传统基于反电动势法在低速时反电动势信号弱难以准确检测的问题。
[文献名称 3]则对模型参考自适应系统(mras)进行了深入分析。mras 通过将一个可调模型与参考模型进行比较,利用自适应律来调整可调模型的参数,使其输出跟踪参考模型的输出,从而实现对电机转速和位置的估计。
Matlab 离散模型搭建
下面进入正题,看看 Matlab 离散模型怎么搞。
首先,我们要定义一些基本参数,比如电机的额定功率、额定转速、定子电阻、电感等。
% 定义电机参数
Pn = 1000; % 额定功率 1000W
nN = 1500; % 额定转速 1500rpm
Rs = 1.5; % 定子电阻 1.5Ω
Ld = 0.02; % d 轴电感 0.02H
Lq = 0.08; % q 轴电感 0.08H
这些参数是模型的基础,后续的计算都依赖它们。
接着,搭建高频注入模块。这里以正弦高频信号注入为例,代码如下:
% 高频注入信号
f_hf = 1000; % 高频信号频率 1000Hz
A_hf = 10; % 高频信号幅值 10V
t = 0:0.00001:0.1; % 时间向量
hf_signal = A_hf * sin(2 * pi * f_hf * t);
这段代码生成了一个频率为 1000Hz,幅值为 10V 的正弦高频信号。这个信号会注入到电机的定子绕组中,电机对这个高频信号的响应会携带转子位置信息。
再来看模型参考自适应系统(mras)部分。我们需要定义参考模型和可调模型。
% 参考模型
function [omega_est_ref] = reference_model(i_d, i_q, Ld, Lq, p)
    omega_est_ref = (p / (Ld - Lq)) * (i_d * i_q);
end

% 可调模型
function [omega_est_adj] = adjustable_model(i_d, i_q, Ld, Lq, p, kp, ki, omega_est_ref)
    persistent integrator;
    if isempty(integrator)
        integrator = 0;
    end
    error = omega_est_ref - omega_est_adj;
    integrator = integrator + ki * error;
    omega_est_adj = omega_est_adj + kp * error + integrator;
end
参考模型根据电机的 d、q 轴电流以及 d、q 轴电感和极对数来估计转速。可调模型则通过自适应律,根据参考模型的输出与自身输出的误差来不断调整估计转速。
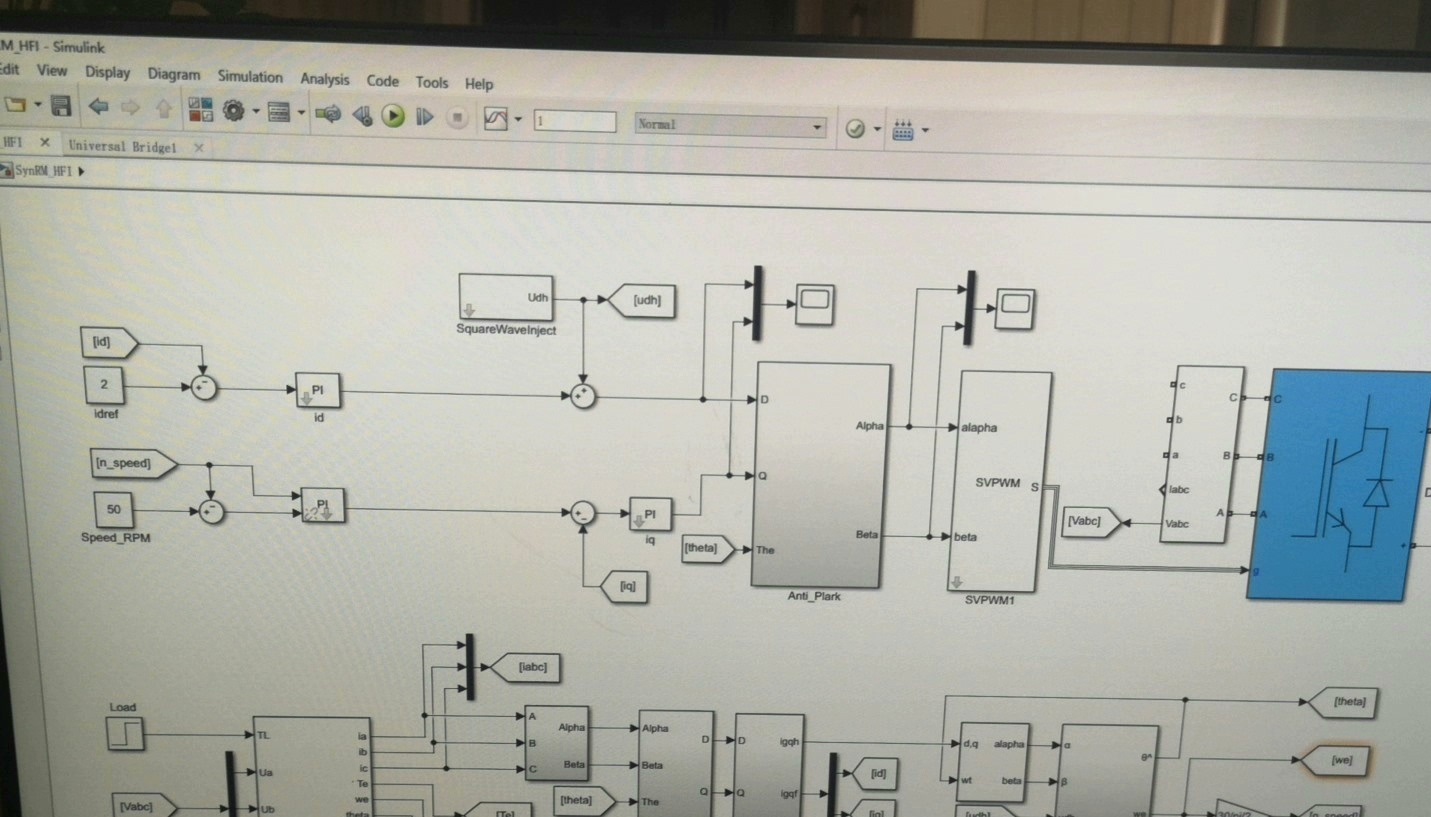
最后,将这些模块整合起来,形成完整的 SynRM 无传感器 HFI + mras 驱动的离散模型。在 Matlab 中可以通过 Simulink 搭建系统级模型,将各个模块连接起来,设置好参数,就可以进行仿真研究啦。
通过这样的 Matlab 离散模型,我们能够深入研究 SynRM 无传感器 HFI + mras 驱动系统的性能,比如在不同工况下的转速跟踪精度、动态响应特性等。无论是对于学术研究,还是工程应用开发,这都是一个非常有价值的工具。希望大家在探索这个模型的过程中,能收获满满,对 SynRM 的无传感器控制有更深入的理解。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 24
 0
- 0


 已为社区贡献12条内容

所有评论(0)