亚毫米级精度!8mm×8mm 小型化单帧结构光传感器,0.4m 近距离实现动态密集重建!
点击下方卡片,关注「3D视觉工坊」公众号
选择星标,干货第一时间送达
来源:3D视觉工坊
「3D视觉从入门到精通」知识星球(点开有惊喜) !星球内新增20多门3D视觉系统课程、入门环境配置教程、多场顶会直播、顶会论文最新解读、3D视觉算法源码、求职招聘等。想要入门3D视觉、做项目、搞科研,欢迎扫码加入!

0.这篇文章干了啥?
文章提出了一种基于伪随机斑纹的单帧结构光传感器,通过优化的相机标定、极线校正算法和改进的半全局匹配(SGM)算法,解决了传统结构光技术在采集时间与空间分辨率之间的权衡问题,实现了高精度的3D密集动态重建,适用于近距离高精度测量及动态目标重建场景。
1. 论文信息
标题:Single-Shot Structured Light Sensor for 3D Dense and Dynamic Reconstruction(用于3D密集动态重建的单帧结构光传感器)
发表日期:2020年2月17日
期刊:Sensors
卷期页码:volume 20, Issue 4, Article number: 1094
DOI:https://doi.org/10.3390/s20041094
作者:Feifei Gu、Zhan Song、Zilong Zhao
作者单位:中国科学院深圳先进技术研究院、香港中文大学机械与自动化工程系
2. 摘要
结构光(SL)技术在采集时间和空间分辨率之间存在权衡:时间编码结构光可实现高密度3D重建,但不适用于动态场景;而空间编码结构光支持单帧采集,却只能完成稀疏重建。本文旨在同时实现精确的3D密集重建与动态重建,提出了一种基于斑纹的结构光传感器,该传感器由两个相机和一个衍射光学元件(DOE)投影仪组成,两个相机同步记录图像。首先,精心设计并投射斑纹图案;其次,提出高精度标定方法对系统进行标定,同时开发优化的极线校正算法实现立体图像的精确对齐;然后,提出改进的半全局匹配(SGM)算法以提高立体匹配的准确性,进而获得高质量深度图;最后,从深度图中恢复密集点云。DOE投影仪尺寸设计为8mm×8mm,立体相机之间的基线控制在50mm以内。实验结果验证了所提算法的有效性,与其他单帧3D系统相比性能更优,在0.4m等近距离下可实现亚毫米级精度。
3. 效果展示
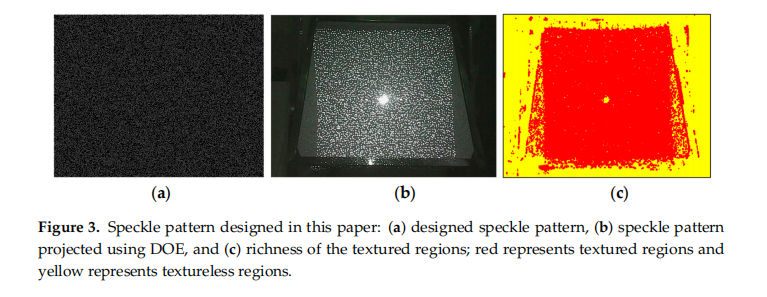
斑纹图案设计:图3展示了设计的640×480分辨率伪随机斑纹图案,经DOE投影仪投射后,大部分斑纹点能正确呈现,仅中心存在少量由零级衍射导致的过曝光区域;纹理丰富度评估显示,投射图案覆盖的大部分区域为纹理丰富区域(红色标记),无纹理区域(黄色标记)占比极少。
4. 主要贡献
设计了具有丰富纹理和高识别度的伪随机斑纹图案,基于亮度衰减范围(BAR)确定最优斑纹间距,为立体匹配提供可靠特征基础。
提出融合3D重建误差和极线距离误差的标定方法,结合两步旋转极线校正算法,提升了系统标定和图像对齐的精度。
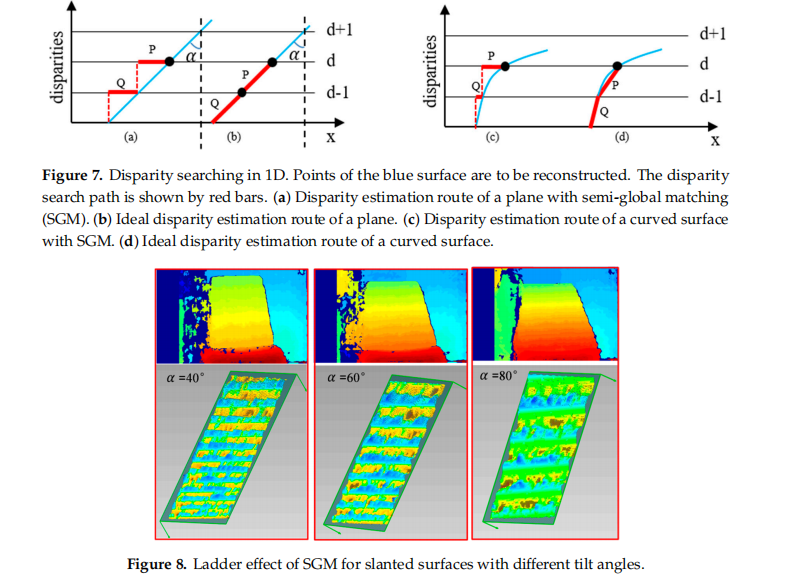
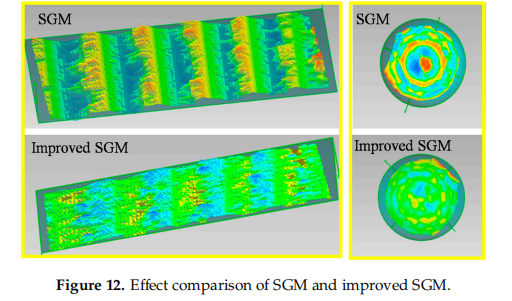
改进传统SGM算法的惩罚项,对 disparities 变化≤1像素的情况施加同等惩罚,有效缓解了非正面平行表面重建中的阶梯效应,提高了立体匹配准确性。
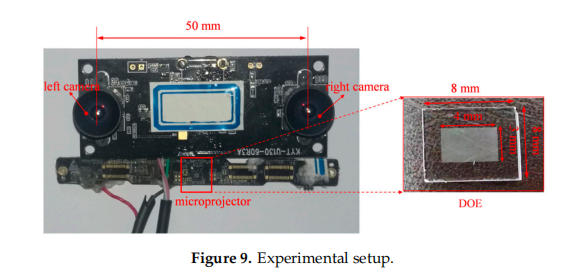
构建了低成本、小型化的单帧结构光系统(DOE投影仪8mm×8mm,基线<50mm),实现了近距离亚毫米级精度的密集动态重建,性能优于主流3D深度相机。
5. 基本原理是啥?
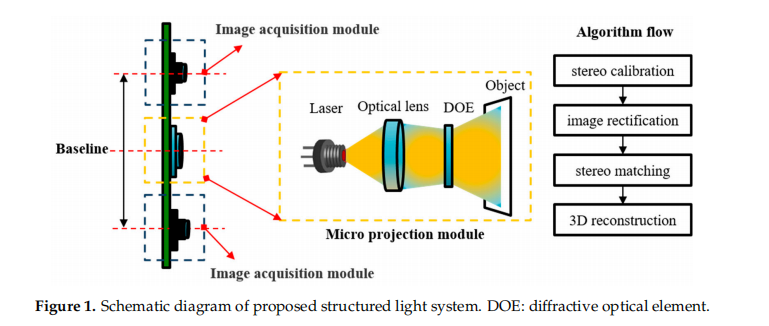
系统构成:基于三角测量原理,由DOE投影仪、两个同步相机组成,投影仪投射伪随机斑纹为无纹理目标添加纹理,双相机捕捉立体图像用于后续匹配。
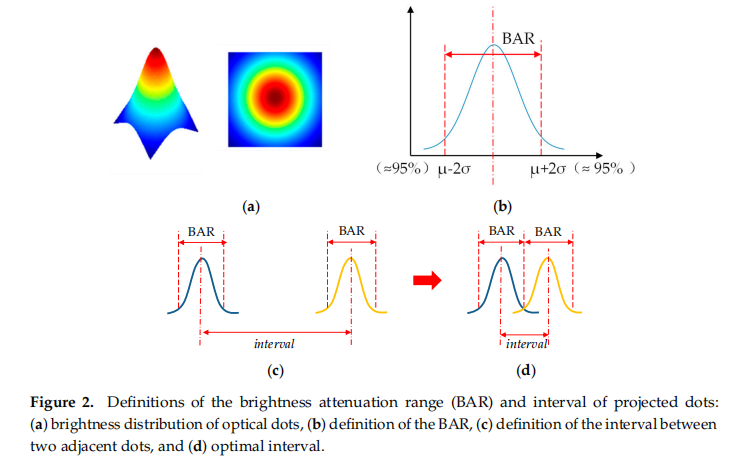
斑纹图案设计:以高斯分布的光斑亮度衰减范围(BAR)为依据,设定斑纹间距等于BAR,确保纹理丰富且无过度重叠,通过约束窗口算法生成伪随机斑纹。
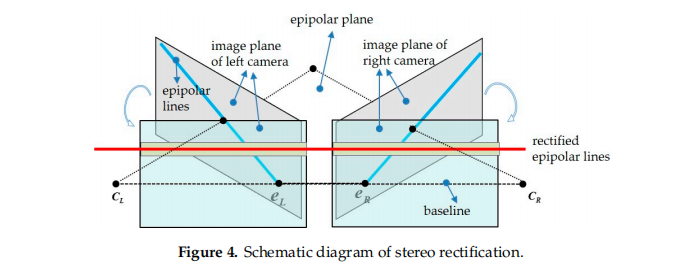
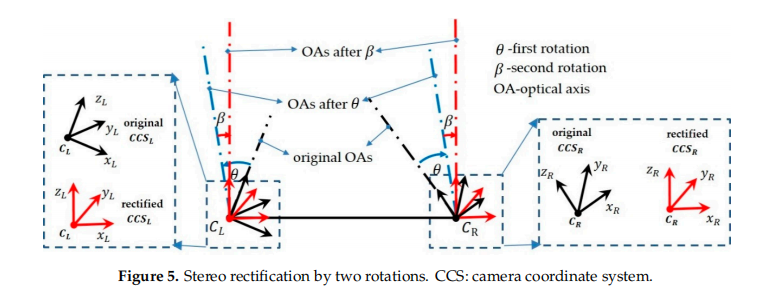
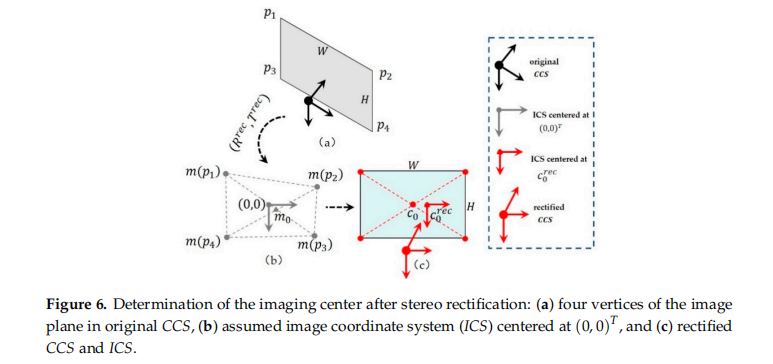
极线校正:通过两步旋转(先使双相机光轴平行,再使平移向量与基线对齐)实现极线平行,同时优化校正后的成像中心,最大化有效成像区域,降低匹配复杂度。
立体标定:以3D重建误差和极线距离误差的加权和为代价函数,求解最优相机内参和外参,保障标定精度。推荐课程:保姆级线结构光(单目&双目)三维重建系统教程。
立体匹配:改进SGM算法,通过调整惩罚项抑制阶梯效应,基于多方向1D代价聚合求解最优视差图,再通过三角测量从视差图恢复3D点云。
6. 实验结果
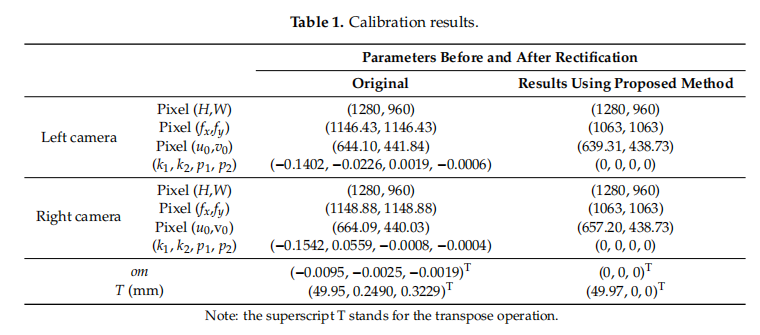
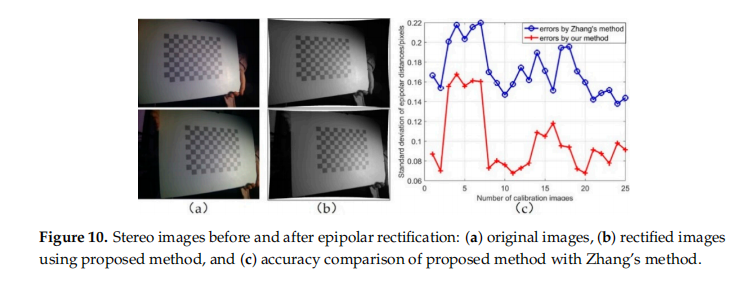
标定精度:所提标定方法的平均极线距离误差为0.100像素,较Zhang方法(0.172像素)提升71.4%,校正后双相机参数一致性良好。
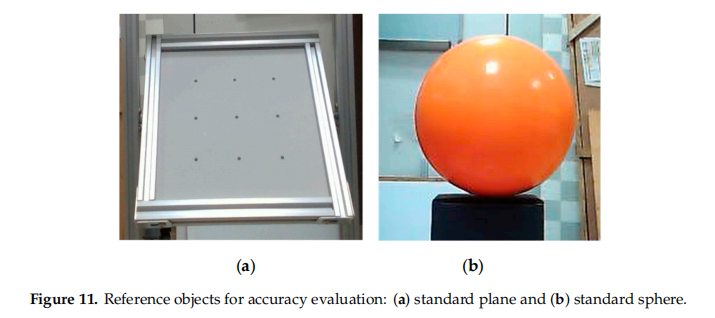
匹配算法性能:在0.4m距离下,改进SGM对标准平面的拟合误差为0.553mm(较传统SGM降低14.3%),对标准球体的拟合误差为0.465mm(降低30.4%);1.0m距离下误差分别降低38.0%和44.5%。
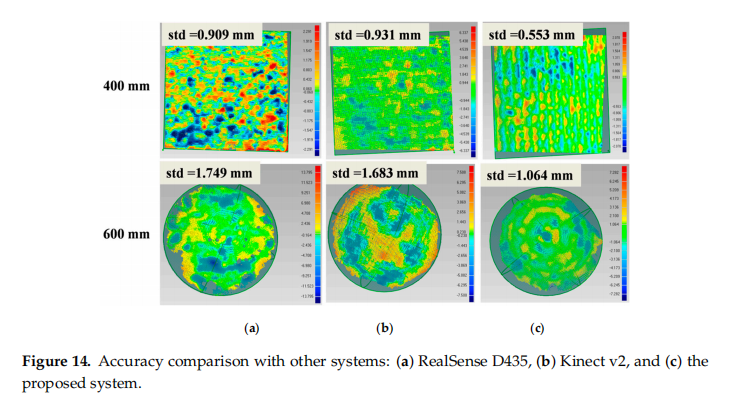
系统精度对比:与Intel RealSense D435(三角测量原理)和Microsoft Kinect v2(TOF原理)相比,所提系统在0.4m距离下平面测量误差(0.553mm)远低于D435(0.909mm);近距离(≤0.6m)性能优于Kinect v2,且对物体边缘和不同反射率表面的适应性更强。
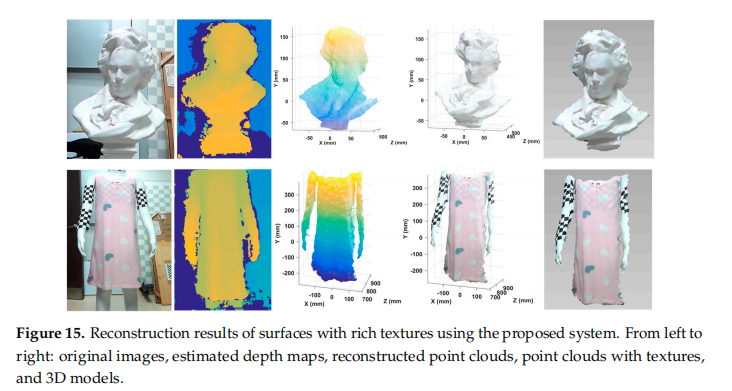
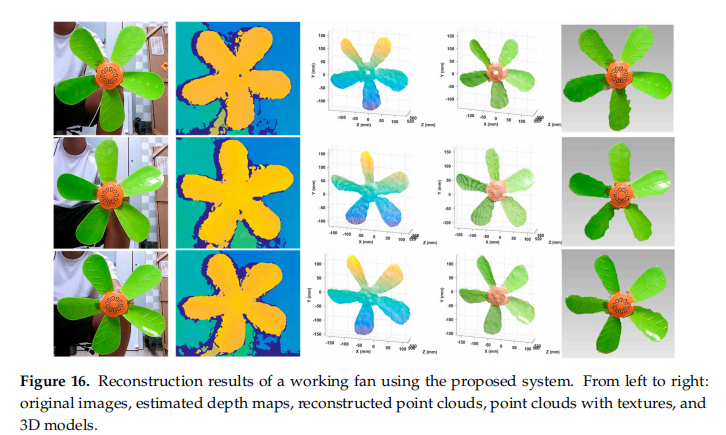
重建能力验证:成功实现了富含纹理表面(头部雕塑、彩色衣物)的密集重建,以及动态目标(风扇、人脸表情)的实时重建,帧率≥30fps,细节还原度高。
7. 总结 & 未来工作
总结
本文提出的单帧结构光系统通过斑纹图案优化、高精度标定与校正、改进SGM匹配算法的协同设计,突破了传统结构光技术的局限,实现了高密度、高精度、实时动态的3D重建。系统具有小型化、低成本的优势,在近距离测量中表现出亚毫米级精度,且对复杂纹理和动态目标的重建效果优异,适用于制造、人机交互、机器人等多个领域。
未来工作
深入研究短基线情况下的精度提升方法,进一步优化近距离测量性能。
针对高反射率变化的表面,改进图像采集和处理策略,解决饱和区域和低对比度区域导致的匹配误差问题。
优化算法实时性,进一步压缩立体校正和匹配的运行时间,提升动态重建的帧率上限。
本文仅做学术分享,如有侵权,请联系删文。
3D视觉1V1论文辅导来啦!

3D视觉学习圈子
「3D视觉从入门到精通」知识星球(点开有惊喜) !星球内新增20多门3D视觉系统课程、入门环境配置教程、多场顶会直播、顶会论文最新解读、3D视觉算法源码、求职招聘等。想要入门3D视觉、做项目、搞科研,欢迎扫码加入!

3D视觉全栈学习课程:www.3dcver.com

3D视觉交流群成立啦,微信:cv3d001


北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献242条内容

所有评论(0)