测试树莓派串口,是ttyAMA0 还是ttyS0
·
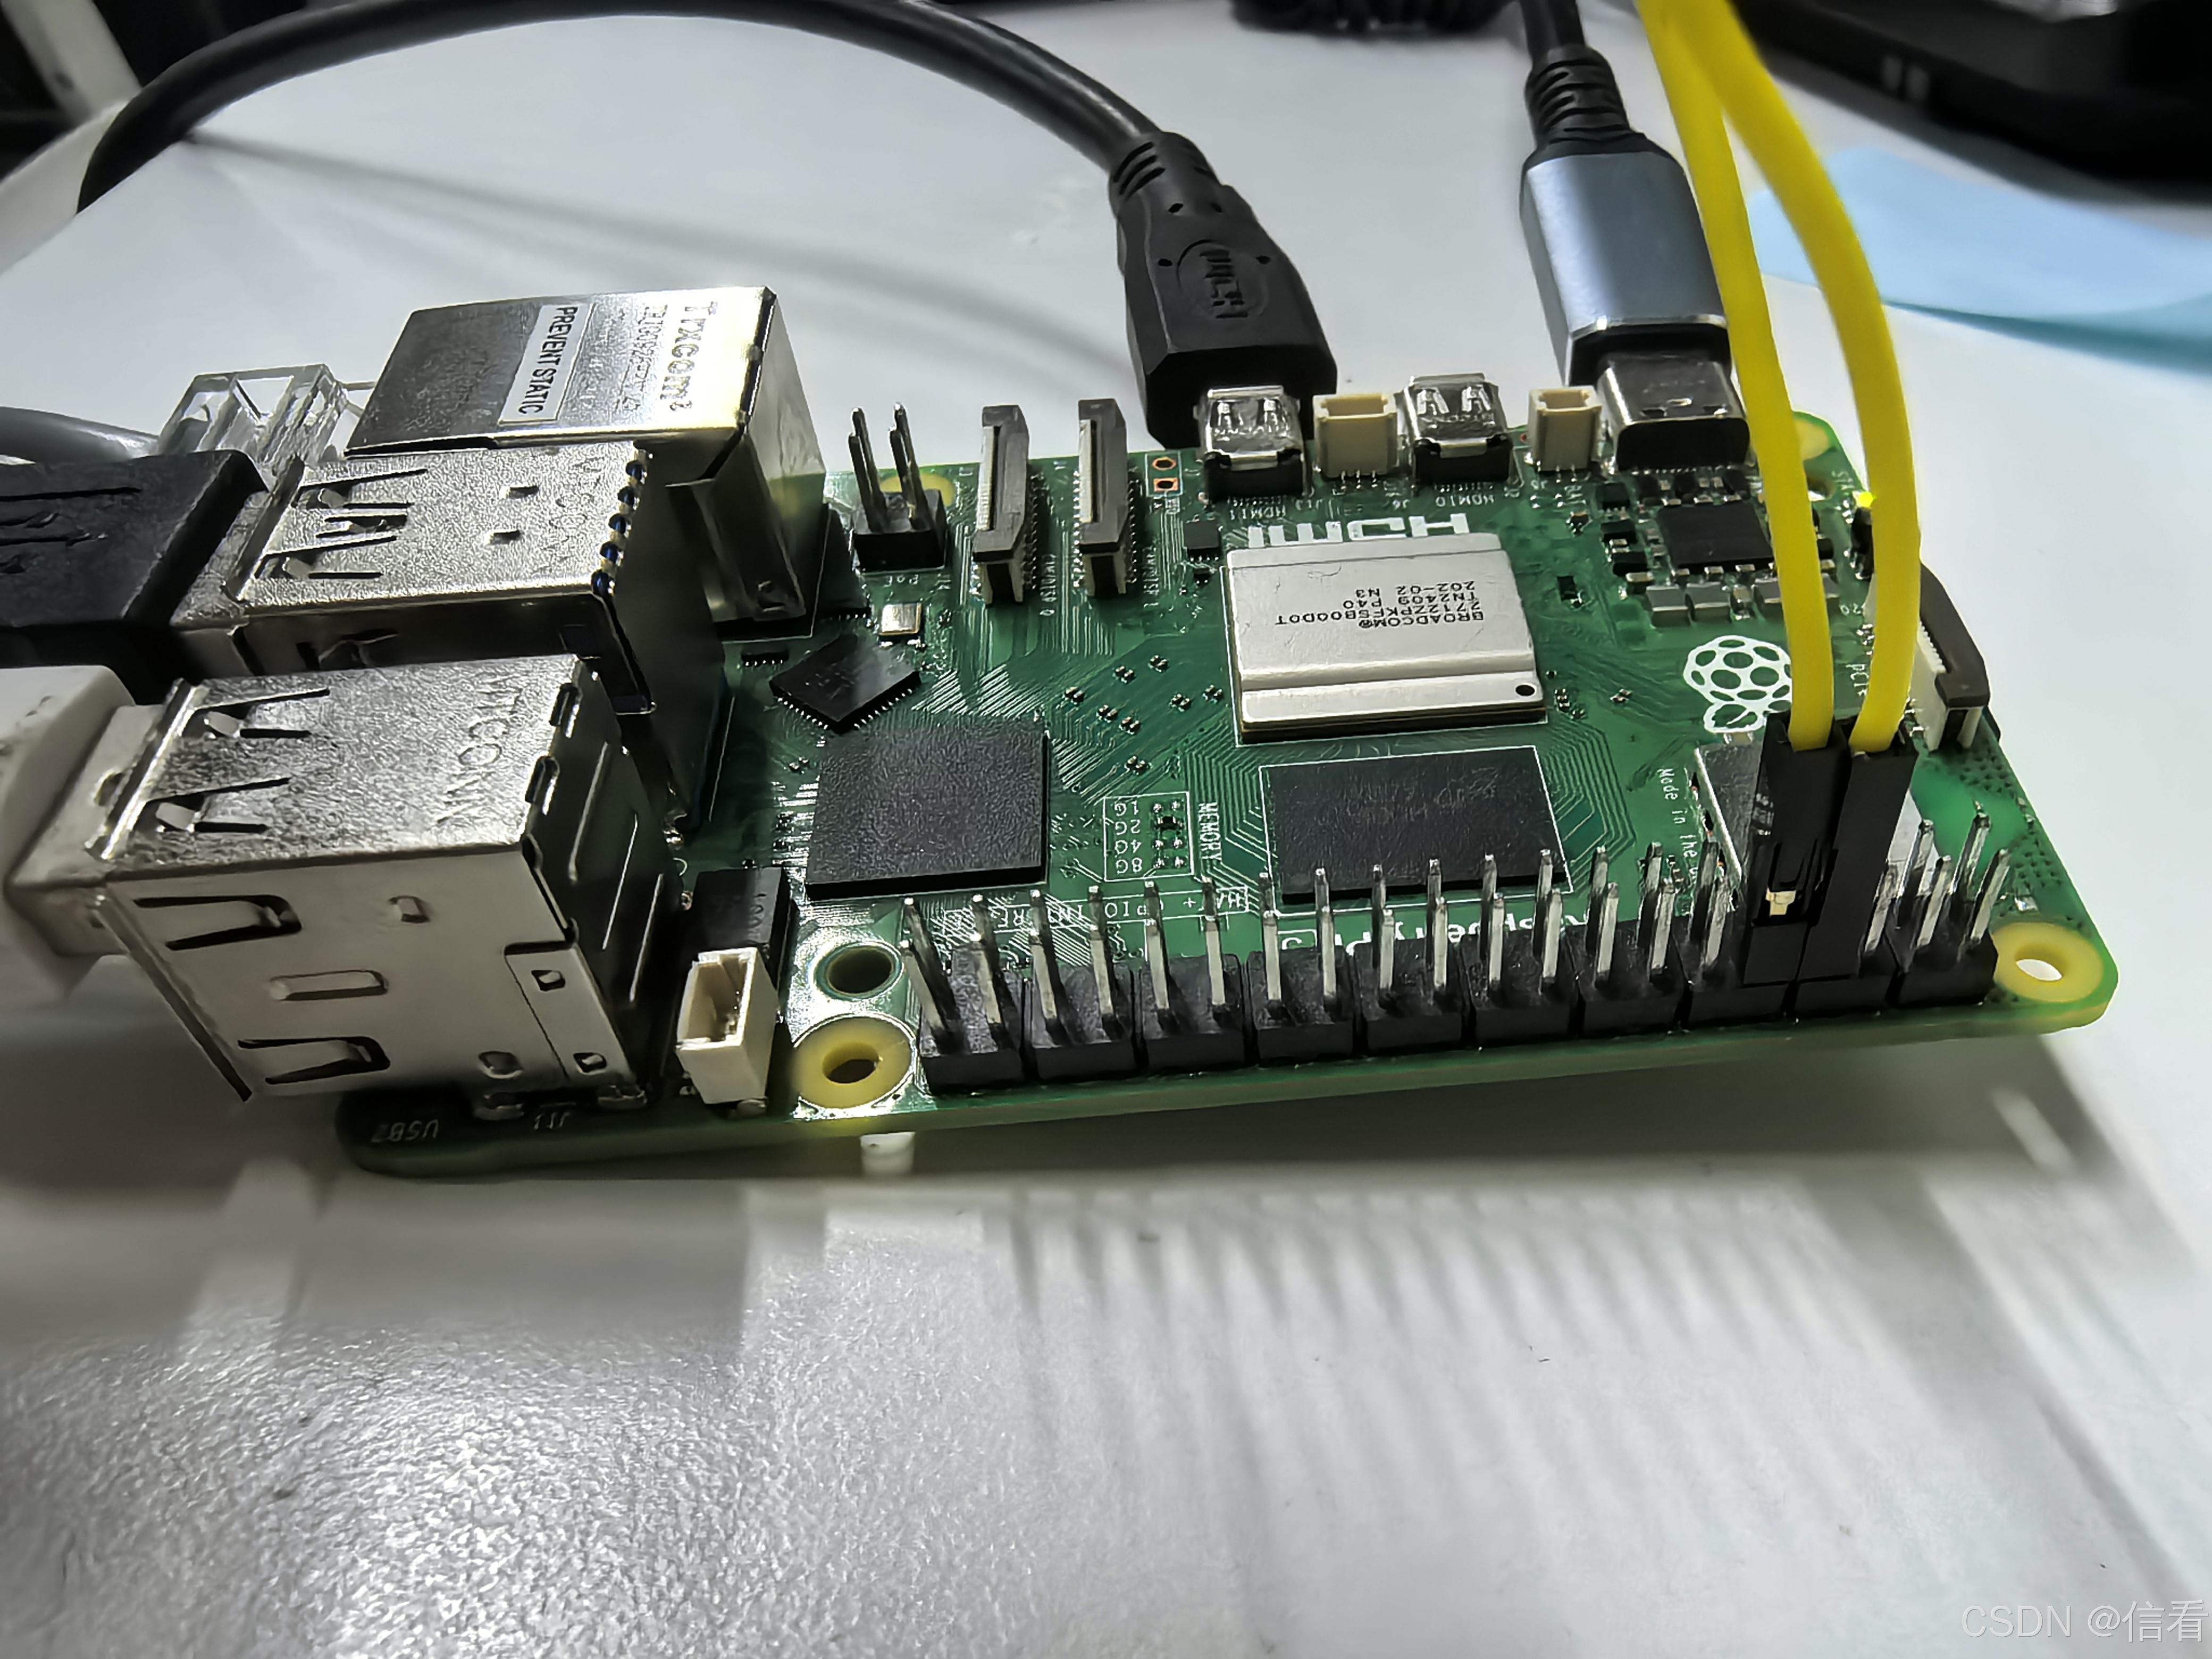
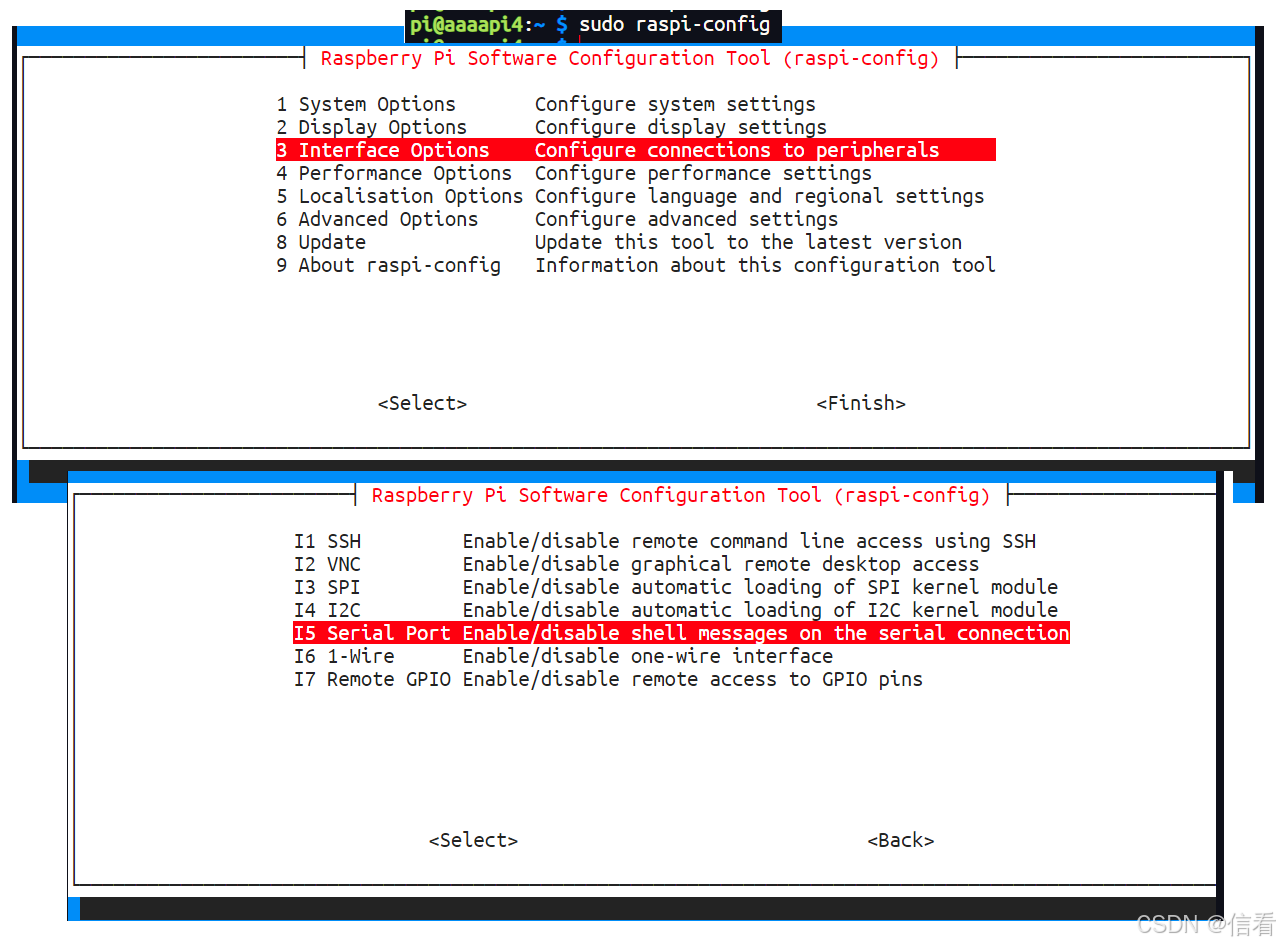
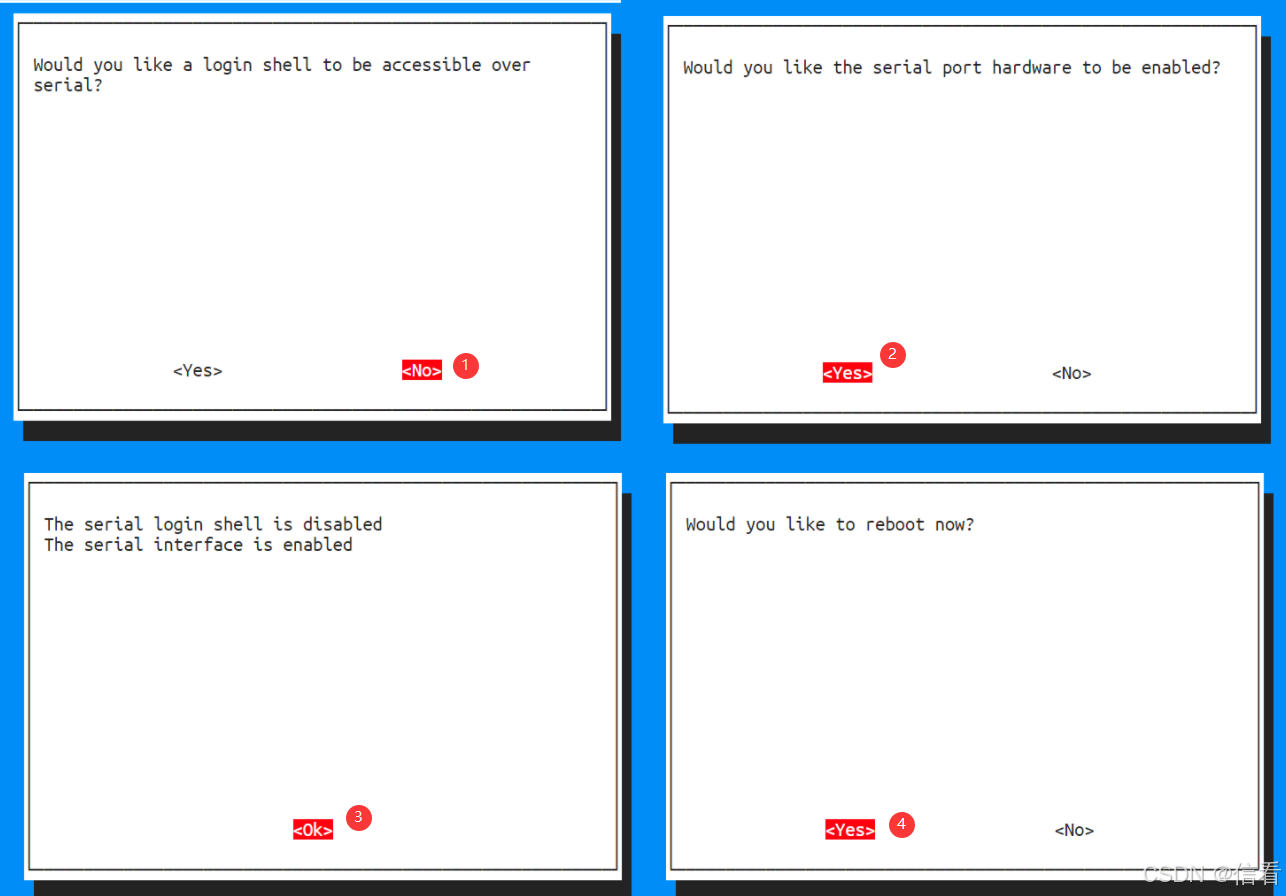
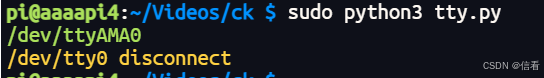
打开程序后,会有这个:
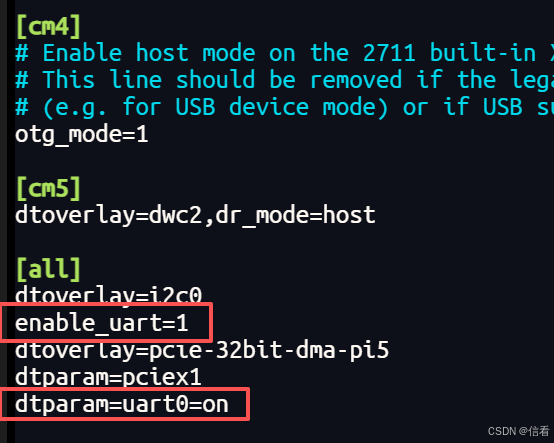
简易程序判断ttyAMA0
import os
import select
import time

DEV = "/dev/ttyAMA0"

fd = os.open(
    DEV,
    os.O_RDWR |
    os.O_NOCTTY |
    os.O_NONBLOCK
)

while 1:
    os.write(fd, b"\x55")

    readable = select.select(
        [fd], [], [], 0.2
    )[0]

    ok = readable and os.read(fd, 1)

    if ok:
        print(DEV)
    else:
        print("disconnect")

    time.sleep(0.2)
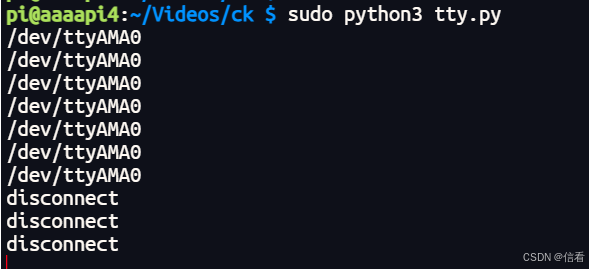
入门之判断是否ttyAMA0回环
import os
import select
import time

d = "/dev/ttyAMA0"

if not os.path.exists(d):
    print("without")
    raise SystemExit

fd = os.open(
    d,
    os.O_RDWR |
    os.O_NOCTTY |
    os.O_NONBLOCK
)

while 1:
    os.write(fd, b"\x55")

    r = select.select(
        [fd], [], [], 0.2
    )[0]

    if r and os.read(fd, 1):
        print(d)
    else:
        print("disconnect")

    time.sleep(0.2)
注释,行号对应上程序:
1. `import os`:导入 `os`,用于检查文件是否存在、打开设备、读写等
2. `import select`:导入 `select`,用于等待“这个 fd 是否可读”
3. `import time`:导入 `time`,用于 `sleep` 控制打印频率
4. (空行):分隔代码块,方便阅读
5. `d = "/dev/ttyAMA0"`:要测试的串口设备路径
6. (空行):分隔
7. `if not os.path.exists(d):`:如果系统里没有这个设备节点(文件)
8. `    print("without")`:打印 `without` 表示“没有这个串口”
9. `    raise SystemExit`:退出程序(默认退出码 0;需要非0可写 `SystemExit(1)`)
10. (空行):分隔
11. `fd = os.open(`:开始打开设备,返回文件描述符 `fd`
12. `    d,`:第一个参数是设备路径
13. `    os.O_RDWR |`:以读写方式打开
14. `    os.O_NOCTTY |`:不把这个串口当作控制终端
15. `    os.O_NONBLOCK`:非阻塞打开/读写(读不到数据会立刻返回)
16. `)`:结束 `os.open` 调用
17. (空行):分隔
18. `while 1:`:无限循环持续测试
19. `    os.write(fd, b"\x55")`:向串口写 1 个字节 `0x55`(用于回环测试)
20. (空行):分隔
21. `    r = select.select(`:调用 `select` 等待 fd 是否可读
22. `        [fd], [], [], 0.2`:读列表是 `[fd]`,写/异常列表空,超时 0.2 秒
23. `    )[0]`:取返回结果的第一个元素(“可读 fd 列表”)赋给 `r`
24. (空行):分隔
25. `    if r and os.read(fd, 1):`:如果 0.2 秒内变得可读,并且能读到 1 字节(非空)
26. `        print(d)`:打印设备名(表示回环收发成功)
27. `    else:`:否则(没变可读或读不到字节)
28. `        print("disconnect")`:打印 `disconnect`(表示不通/没回环数据)
29. (空行):分隔
30. `    time.sleep(0.2)`:睡眠 0.2 秒,限制循环速度,避免刷屏和占满 CPU
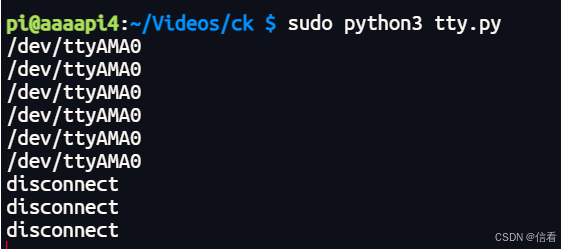
中文定位大白话测试程序
import os
import termios
import select
import time
import sys

要试的串口 = ("/dev/ttyS0", "/dev/ttyAMA0")

def 打开这个串口(串口名字):
    串口编号 = os.open(串口名字, os.O_RDWR | os.O_NOCTTY | os.O_NONBLOCK)

    串口设置 = termios.tcgetattr(串口编号)
    串口设置[4] = termios.B115200
    串口设置[5] = termios.B115200
    串口设置[2] = termios.CS8 | termios.CREAD | termios.CLOCAL
    串口设置[3] = 0
    串口设置[6][termios.VMIN] = 0
    串口设置[6][termios.VTIME] = 0

    termios.tcsetattr(串口编号, termios.TCSANOW, 串口设置)

    return 串口编号

for 串口名字 in 要试的串口:
    try:
        串口编号 = 打开这个串口(串口名字)
    except OSError:
        print(f"\033[91m{串口名字} 打不开\033[0m")
        continue

    try:
        while True:
            os.write(串口编号, b"\x55")

            有没有收到数据 = select.select([串口编号], [], [], 0.2)[0]

            if 有没有收到数据:
                收到的数据 = os.read(串口编号, 4096)

                if 收到的数据:
                    print(f"\033[92m{串口名字} 回环成功\033[0m")
                else:
                    print(f"\033[91m{串口名字} 没收到数据\033[0m")
            else:
                print(f"\033[91m{串口名字} 回环失败\033[0m")

            time.sleep(0.2)

    finally:
        os.close(串口编号)

print("\033[91m两个串口都打不开\033[0m")
sys.exit(1)
UI 界面程序测试
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

from http.server import BaseHTTPRequestHandler, ThreadingHTTPServer
from urllib.parse import urlparse, parse_qs
import json
import time
import psutil
import socket
import glob
import os
import threading

try:
    import serial
except ImportError:
    serial = None

HOST = "0.0.0.0"
PORT = 8080

LOCK = threading.Lock()
LAST_RESULTS = []

HTML = r"""<!DOCTYPE html>
<html lang="zh-CN">
<head>
<meta charset="utf-8">
<meta name="viewport" content="width=device-width,initial-scale=1">
<title>Raspberry Pi 串口扫描与测试</title>
<style>
body{font-family:Arial,"Microsoft YaHei";margin:20px;background:#f5f5f5;color:#222}
.box{background:#fff;border-radius:10px;padding:16px;margin-bottom:16px;box-shadow:0 2px 8px rgba(0,0,0,.08)}
button{padding:8px 14px;border:0;border-radius:6px;background:#1677ff;color:#fff;cursor:pointer}
button:hover{opacity:.9}
input{padding:8px;border:1px solid #ccc;border-radius:6px}
table{width:100%;border-collapse:collapse;background:#fff}
th,td{border-bottom:1px solid #eee;padding:10px;text-align:left;font-size:14px}
.ok{color:#0a8f3d;font-weight:bold}
.bad{color:#c62828;font-weight:bold}
pre{white-space:pre-wrap;word-break:break-all;background:#111;color:#0f0;padding:12px;border-radius:8px}
.small{font-size:13px;color:#666}
.url{font-size:18px;font-weight:bold;color:#1677ff}
</style>
</head>
<body>
<div class="box">
  <h2>树莓派串口扫描与测试</h2>
  <div>访问地址:<span class="url" id="open_url">加载中...</span></div>
  <div class="small" id="iface_info">加载中...</div>
  <br>
  波特率:
  <input id="baud" value="115200" style="width:120px">
  测试内容:
  <input id="payload" value="UART_LOOP_TEST_12345" style="width:260px">
  <button onclick="loadPorts()">刷新串口</button>
  <button onclick="testAll()">测试全部</button>
</div>

<div class="box">
  <h3>串口列表</h3>
  <table>
    <thead>
      <tr>
        <th>设备</th>
        <th>存在</th>
        <th>操作</th>
      </tr>
    </thead>
    <tbody id="ports_body"></tbody>
  </table>
</div>

<div class="box">
  <h3>测试结果</h3>
  <pre id="log">等待操作...</pre>
</div>

<script>
function esc(s){
  return String(s ?? "");
}

async function loadPorts(){
  const r = await fetch('/api/ports?_=' + Date.now());
  const d = await r.json();

  document.getElementById('open_url').textContent = d.open_url;
  document.getElementById('iface_info').textContent =
    '当前接口: ' + d.best_if + '    IP: ' + d.best_ip + '    端口: ' + d.port;

  const body = document.getElementById('ports_body');
  body.innerHTML = '';

  if(!d.serial_ready){
    body.innerHTML = '<tr><td colspan="3">未安装 pyserial,请先安装:sudo apt install -y python3-serial</td></tr>';
    return;
  }

  if(!d.ports.length){
    body.innerHTML = '<tr><td colspan="3">未发现串口设备</td></tr>';
    return;
  }

  d.ports.forEach(p => {
    const tr = document.createElement('tr');
    tr.innerHTML = `
      <td>${esc(p)}</td>
      <td>是</td>
      <td><button onclick="testOne('${esc(p)}')">测试</button></td>
    `;
    body.appendChild(tr);
  });
}

async function testOne(port){
  const baud = document.getElementById('baud').value.trim() || '115200';
  const payload = encodeURIComponent(document.getElementById('payload').value);
  document.getElementById('log').textContent = '正在测试 ' + port + ' ...';
  const r = await fetch('/api/test?port=' + encodeURIComponent(port) + '&baud=' + baud + '&payload=' + payload + '&_=' + Date.now());
  const d = await r.json();
  document.getElementById('log').textContent = JSON.stringify(d, null, 2);
}

async function testAll(){
  const baud = document.getElementById('baud').value.trim() || '115200';
  const payload = encodeURIComponent(document.getElementById('payload').value);
  document.getElementById('log').textContent = '正在测试全部串口 ...';
  const r = await fetch('/api/test_all?baud=' + baud + '&payload=' + payload + '&_=' + Date.now());
  const d = await r.json();
  document.getElementById('log').textContent = JSON.stringify(d, null, 2);
}

loadPorts();
</script>
</body>
</html>
"""

def get_ipv4_map():
    result = {}
    addrs = psutil.net_if_addrs()
    for ifname, addr_list in addrs.items():
        for addr in addr_list:
            if addr.family == socket.AF_INET and not addr.address.startswith("127."):
                result[ifname] = addr.address
    return result

def get_best_ip():
    ip_map = get_ipv4_map()
    for name in ("eth0", "wlan0", "en0"):
        if name in ip_map:
            return name, ip_map[name]
    if ip_map:
        k = list(ip_map.keys())[0]
        return k, ip_map[k]
    return "unknown", "0.0.0.0"

def list_serial_ports():
    patterns = [
        "/dev/serial0",
        "/dev/ttyAMA*",
        "/dev/ttyS*",
        "/dev/ttyUSB*",
        "/dev/ttyACM*",
    ]
    ports = []
    seen = set()
    for pattern in patterns:
        for p in glob.glob(pattern):
            if p not in seen and os.path.exists(p):
                seen.add(p)
                ports.append(p)
    ports.sort()
    return ports

def read_back(ser, timeout=1.0):
    end = time.time() + timeout
    data = b""
    while time.time() < end:
        n = ser.in_waiting if hasattr(ser, "in_waiting") else 0
        if n:
            data += ser.read(n)
        else:
            chunk = ser.read(256)
            if chunk:
                data += chunk
            else:
                time.sleep(0.05)
    return data

def test_serial_port(port, baudrate=115200, payload="UART_LOOP_TEST_12345"):
    if serial is None:
        return {
            "port": port,
            "ok": False,
            "error": "pyserial not installed"
        }

    tx = payload.encode("utf-8", errors="ignore")
    start = time.time()

    try:
        with LOCK:
            ser = serial.Serial(
                port=port,
                baudrate=int(baudrate),
                timeout=0.2,
                write_timeout=0.5,
                bytesize=serial.EIGHTBITS,
                parity=serial.PARITY_NONE,
                stopbits=serial.STOPBITS_ONE,
                xonxoff=False,
                rtscts=False,
                dsrdtr=False
            )

            try:
                ser.reset_input_buffer()
                ser.reset_output_buffer()
            except Exception:
                pass

            ser.write(tx)
            ser.flush()
            time.sleep(0.15)
            rx = read_back(ser, timeout=0.8)
            ser.close()

        ok = tx in rx or rx == tx

        return {
            "port": port,
            "baudrate": int(baudrate),
            "tx_text": payload,
            "tx_hex": tx.hex(" "),
            "rx_text": rx.decode("utf-8", errors="replace"),
            "rx_hex": rx.hex(" "),
            "ok": ok,
            "msg": "loopback ok" if ok else "no echo data",
            "elapsed_ms": int((time.time() - start) * 1000)
        }

    except Exception as e:
        return {
            "port": port,
            "baudrate": int(baudrate),
            "tx_text": payload,
            "tx_hex": tx.hex(" "),
            "rx_text": "",
            "rx_hex": "",
            "ok": False,
            "msg": "open/test failed",
            "error": str(e),
            "elapsed_ms": int((time.time() - start) * 1000)
        }

class Handler(BaseHTTPRequestHandler):
    def log_message(self, format, *args):
        pass

    def send_json(self, obj, code=200):
        data = json.dumps(obj, ensure_ascii=False, indent=2).encode("utf-8")
        self.send_response(code)
        self.send_header("Content-Type", "application/json; charset=utf-8")
        self.send_header("Content-Length", str(len(data)))
        self.end_headers()
        self.wfile.write(data)

    def send_html(self, text, code=200):
        data = text.encode("utf-8")
        self.send_response(code)
        self.send_header("Content-Type", "text/html; charset=utf-8")
        self.send_header("Content-Length", str(len(data)))
        self.end_headers()
        self.wfile.write(data)

    def do_GET(self):
        global LAST_RESULTS

        parsed = urlparse(self.path)
        path = parsed.path
        q = parse_qs(parsed.query)

        if path == "/":
            self.send_html(HTML)
            return

        if path == "/api/ports":
            best_if, best_ip = get_best_ip()
            ports = list_serial_ports()
            self.send_json({
                "host": HOST,
                "port": PORT,
                "best_if": best_if,
                "best_ip": best_ip,
                "ip_map": get_ipv4_map(),
                "open_url": f"http://{best_ip}:{PORT}",
                "ports": ports,
                "serial_ready": serial is not None,
                "ts": int(time.time())
            })
            return

        if path == "/api/test":
            port = q.get("port", [""])[0].strip()
            baud = q.get("baud", ["115200"])[0].strip()
            payload = q.get("payload", ["UART_LOOP_TEST_12345"])[0]

            if not port:
                self.send_json({"ok": False, "error": "missing port"}, 400)
                return

            result = test_serial_port(port, baud, payload)
            LAST_RESULTS = [result]
            self.send_json(result)
            return

        if path == "/api/test_all":
            baud = q.get("baud", ["115200"])[0].strip()
            payload = q.get("payload", ["UART_LOOP_TEST_12345"])[0]
            ports = list_serial_ports()
            results = [test_serial_port(p, baud, payload) for p in ports]
            LAST_RESULTS = results
            self.send_json({
                "count": len(results),
                "results": results
            })
            return

        if path == "/api/last":
            self.send_json({"results": LAST_RESULTS})
            return

        self.send_json({"ok": False, "error": "not found"}, 404)

def main():
    print("========================================")
    print(" Raspberry Pi Serial Web Tester")
    print("========================================")
    best_if, best_ip = get_best_ip()
    print("Open in browser:")
    print(f"  http://{best_ip}:{PORT}")
    print("All IPv4:")
    for k, v in get_ipv4_map().items():
        print(f"  {k}: {v}")
    print("Listening on 0.0.0.0:%d" % PORT)
    print("Need loopback: short TX <-> RX on target UART")
    print("========================================")
    httpd = ThreadingHTTPServer((HOST, PORT), Handler)
    httpd.serve_forever()

if __name__ == "__main__":
    main()
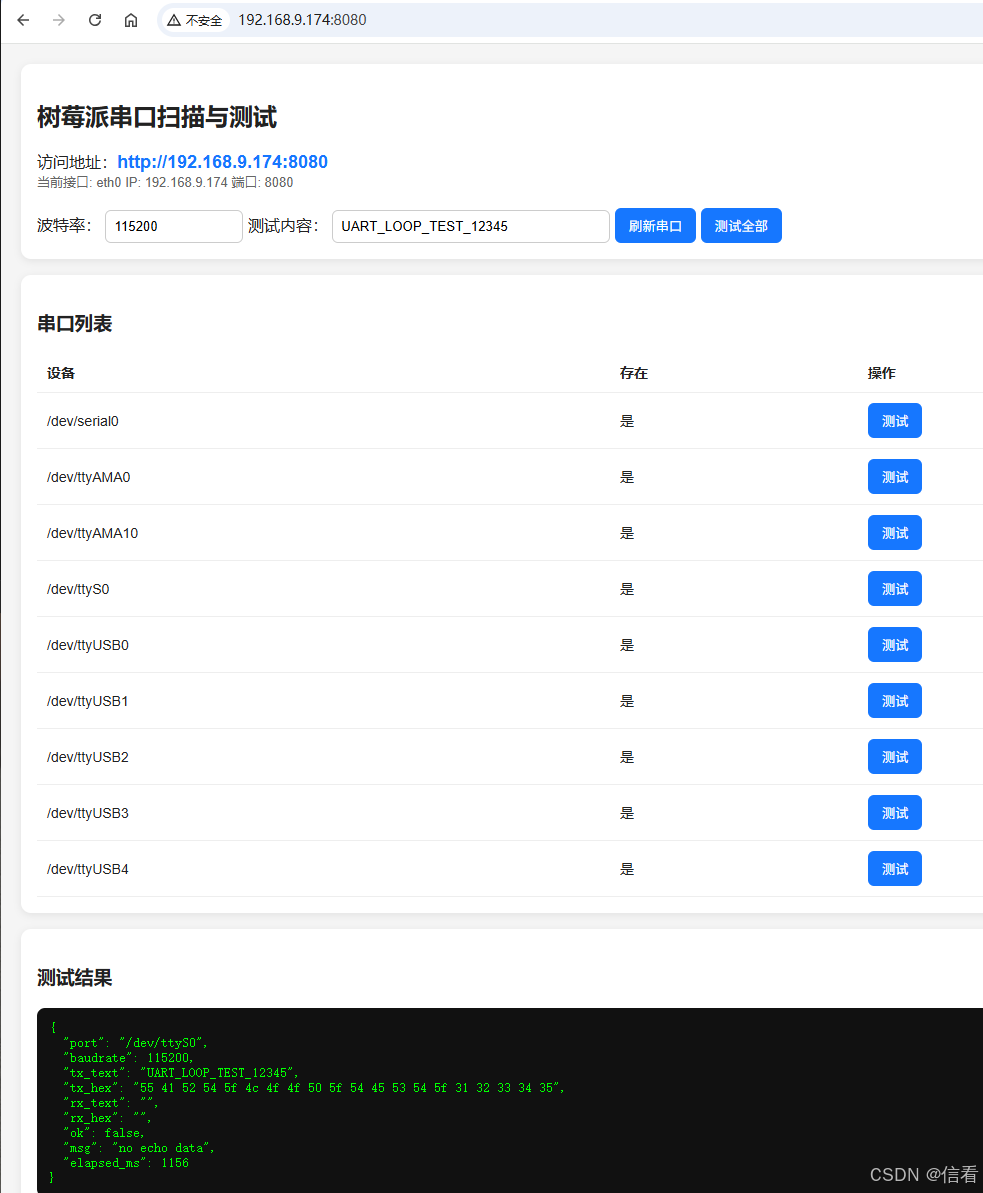
ttyAMA0 还是ttyS0 初确认
import os, termios, select, time, sys          # 导入所需模块

PORTS = ("/dev/ttyAMA0", "/dev/ttyS0")         # 依次测试的串口

def open_uart(dev):                             # 打开并配置串口
    fd = os.open(dev, os.O_RDWR | os.O_NOCTTY | os.O_NONBLOCK)  # 非阻塞方式打开
    a = termios.tcgetattr(fd)                   # 获取当前串口参数
    a[4] = a[5] = termios.B115200               # 设置输入/输出波特率 115200
    # 设置 8N1 + 允许接收 + 本地模式(不依赖硬件控制线)
    a[2] = (termios.CS8 | termios.CREAD | termios.CLOCAL)       # 组合 cflag
    a[3] = 0                                     # raw 模式(尽量少处理)
    a[6][termios.VMIN] = 0                       # 读取最小字节数 0
    a[6][termios.VTIME] = 0                      # 读取超时 0(立即返回)
    termios.tcsetattr(fd, termios.TCSANOW, a)    # 立即应用设置
    return fd                                    # 返回 fd

for dev in PORTS:                                # 遍历串口
    try:
        fd = open_uart(dev)                      # 尝试打开
    except OSError:
        continue                                 # 打不开就换下一个

    try:
        while 1:                                 # 一直测试并滚动打印
            os.write(fd, b"\x55")                # 往 TXD 发 1 字节
            ok = select.select([fd], [], [], 0.2)[0] and os.read(fd, 4096)  # RXD 有数据就算回环
            print(f"\033[92m{dev}\033[0m" if ok else "\033[91mfail\033[0m") # 成功打印设备名,否则 fail
            time.sleep(0.2)                      # 控制打印频率
    finally:
        os.close(fd)                             # 退出时关闭 fd

print("\033[91mFAIL\033[0m")                     # 两个口都打不开才会到这里
sys.exit(1)                                      # 非 0 退出码
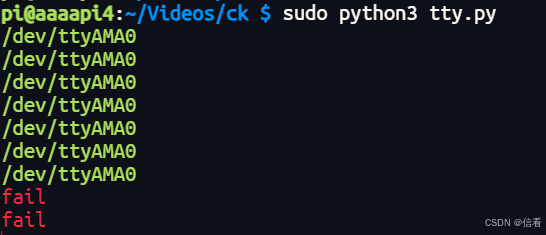
确认有无对应的ttyAMA0 或 ttyS0 串口,确认有无回环测试中
import os, termios, select              # os: 文件/设备操作,termios: 串口配置,select: 轮询等待

PORTS = ("/dev/ttyAMA0", "/dev/ttyS0")  # 需要检测的串口设备列表

GREEN = "\033[92m"                      # 绿色 ANSI 颜色码(正常)
YELLOW = "\033[93m"                     # 黄色 ANSI 颜色码(异常但存在)
RED = "\033[91m"                        # 红色 ANSI 颜色码(设备不存在)
END = "\033[0m"                         # 颜色结束标记,恢复默认颜色

def open_uart(dev):                     # 打开并初始化串口函数
    fd = os.open(dev,                   # 打开串口设备
                 os.O_RDWR              # 读写模式
                 | os.O_NOCTTY          # 不将该设备作为控制终端
                 | os.O_NONBLOCK)       # 非阻塞方式
    a = termios.tcgetattr(fd)            # 读取当前串口属性
    a[4] = a[5] = termios.B115200        # 设置输入和输出波特率为 115200
    a[2] = (termios.CS8                 # 8 位数据位
            | termios.CREAD             # 使能接收
            | termios.CLOCAL)           # 本地模式,不依赖调制解调器信号
    a[3] = 0                             # 关闭所有本地模式处理,接近 raw 模式
    a[6][termios.VMIN] = 0               # 非阻塞读,最少读取 0 字节
    a[6][termios.VTIME] = 0              # 读取超时为 0,立即返回
    termios.tcsetattr(fd,                # 将修改后的参数写回串口
                      termios.TCSANOW,   # 立即生效
                      a)
    return fd                            # 返回串口文件描述符

for dev in PORTS:                        # 依次检测每一个串口
    if not os.path.exists(dev):          # 如果系统中不存在该串口节点
        print(f"{RED}{dev} without{END}")# 红色打印:无该串口
        continue                         # 跳过,检测下一个

    try:
        fd = open_uart(dev)              # 尝试打开并初始化串口
    except OSError:                      # 打开失败(权限/占用/异常)
        print(f"{YELLOW}{dev} disconnect{END}")  # 黄色打印:存在但不可用
        continue                         # 跳过,检测下一个

    os.write(fd, b"\x55")                # 向串口发送 0x55,用于回环测试
    ok = (                               # 判断是否收发成功
        select.select([fd], [], [], 0.2)[0]  # 0.2 秒内是否有可读数据
        and os.read(fd, 1)               # 读取 1 字节,能读到即认为成功
    )
    print(                               # 根据结果打印状态
        f"{GREEN}{dev}{END}"             # 绿色:串口存在且收发正常
        if ok
        else f"{YELLOW}{dev} disconnect{END}"  # 黄色:存在但不通
    )
    os.close(fd)                         # 关闭串口文件描述符,释放资源
串口波特率范围测试
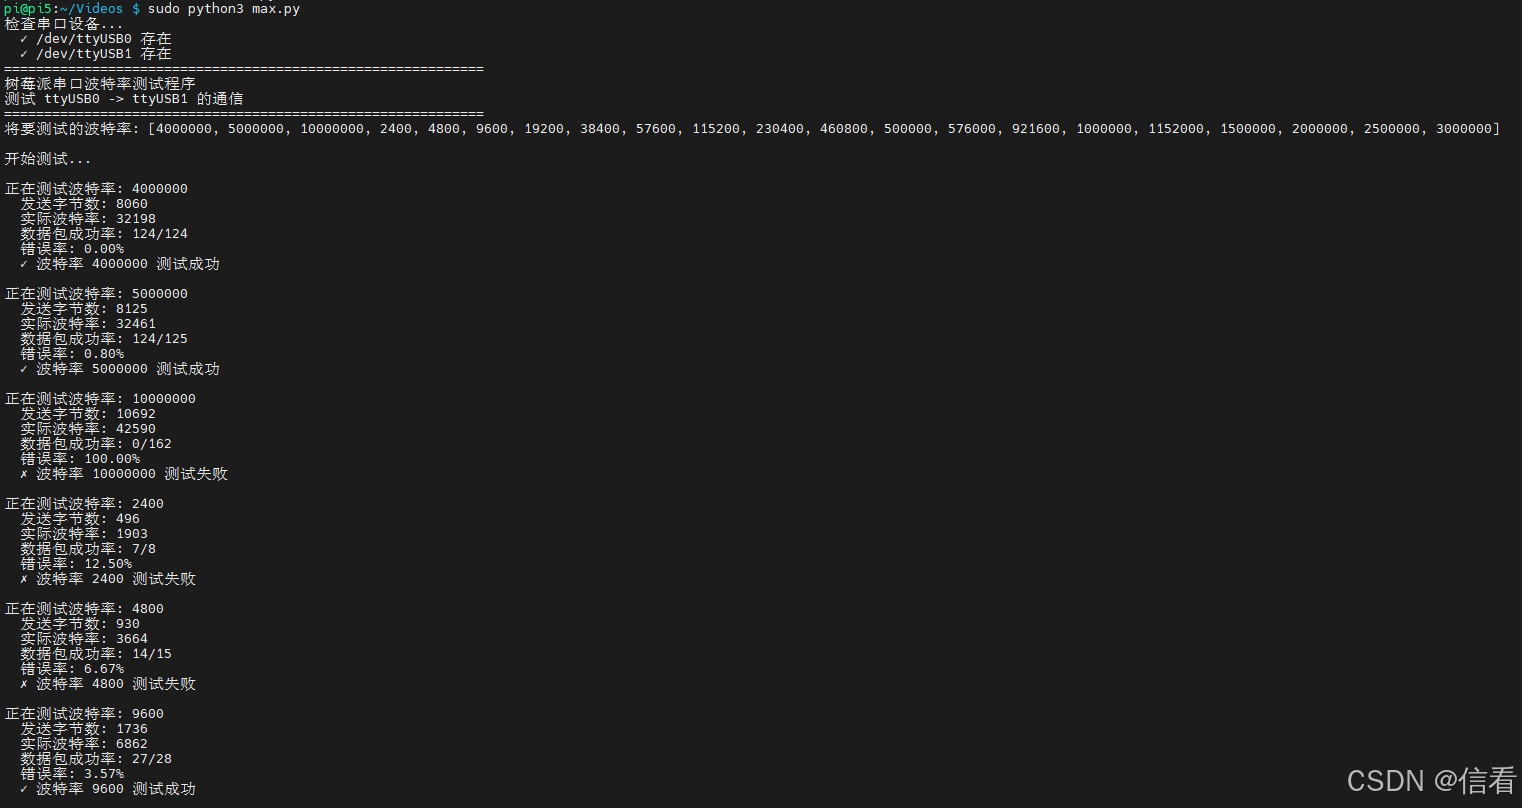
#!/usr/bin/env python3
"""
树莓派串口波特率测试程序
测试 ttyUSB0 和 ttyUSB1 之间的通信
"""

import serial
import time
import threading
import sys

class SerialTester:
    def __init__(self):
        self.serial_send = None
        self.serial_recv = None
        self.test_message = "Hello, this is a test message for serial communication!"
        self.received_data = ""
        self.test_complete = False
        self.successful_rates = []

    def setup_serials(self, baudrate):
        """设置发送和接收串口"""
        try:
            # 发送端 - ttyUSB0
            self.serial_send = serial.Serial(
                port='/dev/ttyUSB0',
                baudrate=baudrate,
                bytesize=serial.EIGHTBITS,
                parity=serial.PARITY_NONE,
                stopbits=serial.STOPBITS_ONE,
                timeout=1
            )

            # 接收端 - ttyUSB1
            self.serial_recv = serial.Serial(
                port='/dev/ttyUSB1',
                baudrate=baudrate,
                bytesize=serial.EIGHTBITS,
                parity=serial.PARITY_NONE,
                stopbits=serial.STOPBITS_ONE,
                timeout=1
            )

            # 清空缓冲区
            self.serial_send.reset_input_buffer()
            self.serial_send.reset_output_buffer()
            self.serial_recv.reset_input_buffer()
            self.serial_recv.reset_output_buffer()

            return True

        except Exception as e:
            print(f"设置串口失败 (波特率 {baudrate}): {e}")
            return False

    def receiver_thread(self):
        """接收线程"""
        while not self.test_complete:
            if self.serial_recv and self.serial_recv.in_waiting > 0:
                try:
                    data = self.serial_recv.read(self.serial_recv.in_waiting)
                    self.received_data += data.decode('utf-8', errors='ignore')
                except Exception as e:
                    print(f"接收数据错误: {e}")
            time.sleep(0.01)

    def test_baudrate(self, baudrate, test_duration=2):
        """测试特定波特率"""
        print(f"\n正在测试波特率: {baudrate}")

        # 设置串口
        if not self.setup_serials(baudrate):
            return False

        # 重置测试状态
        self.received_data = ""
        self.test_complete = False

        # 启动接收线程
        recv_thread = threading.Thread(target=self.receiver_thread)
        recv_thread.daemon = True
        recv_thread.start()

        # 发送测试数据
        total_bytes_sent = 0
        start_time = time.time()

        try:
            while time.time() - start_time < test_duration:
                # 发送测试消息
                message = f"[{baudrate}]{self.test_message}\n"
                bytes_sent = self.serial_send.write(message.encode('utf-8'))
                self.serial_send.flush()
                total_bytes_sent += bytes_sent
                time.sleep(0.01)  # 短暂延迟

            # 结束测试
            self.test_complete = True
            time.sleep(0.5)  # 等待最后的数据接收完成

            # 计算统计信息
            total_time = time.time() - start_time
            actual_baudrate = (total_bytes_sent * 10) / total_time  # 估算实际波特率

            # 检查数据完整性
            expected_pattern = f"[{baudrate}]{self.test_message}"
            pattern_count = self.received_data.count(expected_pattern)

            # 计算错误率
            total_patterns_sent = total_bytes_sent // len(message)
            error_rate = 0 if total_patterns_sent == 0 else (total_patterns_sent - pattern_count) / total_patterns_sent

            print(f"  发送字节数: {total_bytes_sent}")
            print(f"  实际波特率: {actual_baudrate:.0f}")
            print(f"  数据包成功率: {pattern_count}/{total_patterns_sent}")
            print(f"  错误率: {error_rate*100:.2f}%")

            # 判断测试是否成功 (错误率低于5%)
            success = error_rate < 0.05 and pattern_count > 0

            if success:
                self.successful_rates.append(baudrate)
                print(f"  ✓ 波特率 {baudrate} 测试成功")
            else:
                print(f"  ✗ 波特率 {baudrate} 测试失败")

            return success

        except Exception as e:
            print(f"  测试过程中出错: {e}")
            return False
        finally:
            # 关闭串口
            if self.serial_send:
                self.serial_send.close()
            if self.serial_recv:
                self.serial_recv.close()

    def run_comprehensive_test(self):
        """运行全面的波特率测试"""
        print("=" * 60)
        print("树莓派串口波特率测试程序")
        print("测试 ttyUSB0 -> ttyUSB1 的通信")
        print("=" * 60)

        # 常见的波特率列表
        baudrates = [
            300, 600, 1200, 2400, 4800, 9600, 19200, 38400, 57600,
            115200, 230400, 460800, 500000, 576000, 921600,
            1000000, 1152000, 1500000, 2000000, 2500000, 3000000
        ]

        print(f"将要测试的波特率: {baudrates}")
        print("\n开始测试...")

        # 测试每个波特率
        for baudrate in baudrates:
            try:
                self.test_baudrate(baudrate)
            except KeyboardInterrupt:
                print("\n用户中断测试")
                break
            except Exception as e:
                print(f"测试波特率 {baudrate} 时发生未知错误: {e}")

        # 显示测试结果
        self.display_results()

    def display_results(self):
        """显示最终测试结果"""
        print("\n" + "=" * 60)
        print("测试完成!")
        print("=" * 60)

        if self.successful_rates:
            max_baudrate = max(self.successful_rates)
            print(f"成功测试的波特率: {self.successful_rates}")
            print(f"最高可用的波特率: {max_baudrate}")
        else:
            print("没有成功的波特率测试!")

        print("=" * 60)

def check_serial_ports():
    """检查串口设备是否存在"""
    import os
    ports = ['/dev/ttyUSB0', '/dev/ttyUSB1']

    print("检查串口设备...")
    for port in ports:
        if os.path.exists(port):
            print(f"  ✓ {port} 存在")
        else:
            print(f"  ✗ {port} 不存在")
            return False
    return True

def main():
    """主函数"""
    # 检查串口设备
    if not check_serial_ports():
        print("\n错误: 请确保 ttyUSB0 和 ttyUSB1 设备已连接")
        print("连接方法: 使用USB转TTL模块,交叉连接RX/TX")
        print("ttyUSB0 TX -> ttyUSB1 RX")
        print("ttyUSB0 RX -> ttyUSB1 TX")
        print("ttyUSB0 GND -> ttyUSB1 GND")
        sys.exit(1)

    # 运行测试
    tester = SerialTester()

    try:
        tester.run_comprehensive_test()
    except KeyboardInterrupt:
        print("\n测试被用户中断")
    except Exception as e:
        print(f"测试过程中发生错误: {e}")

if __name__ == "__main__":
    main()
常见问题
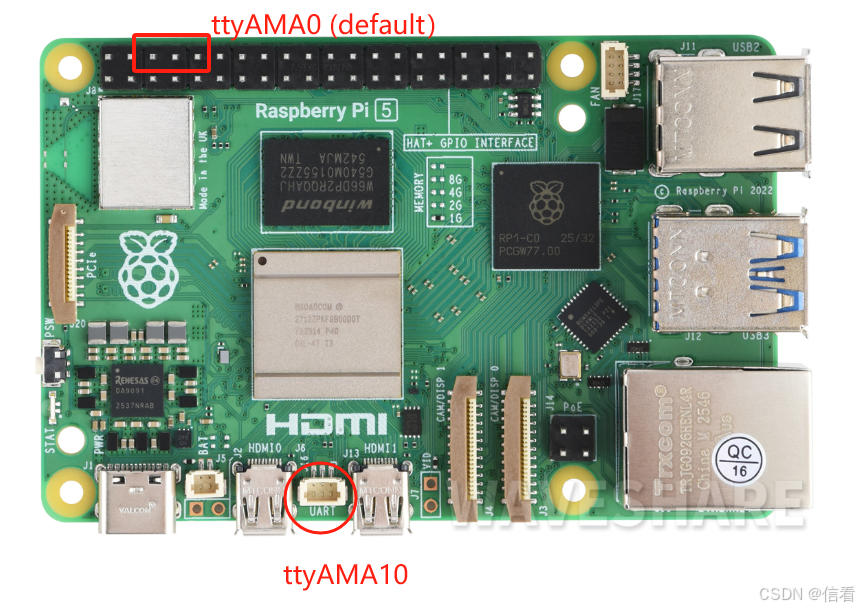
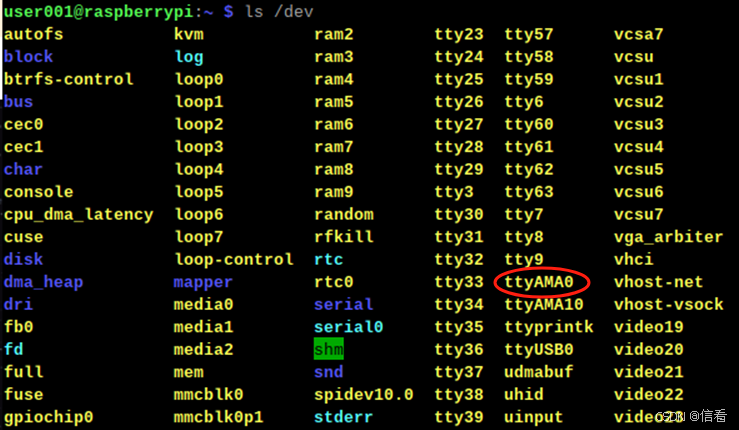
FAQ 注意分串口

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献7条内容

所有评论(0)