一年项目后我才搞懂:为什么MEMS IMU的算法要“降级”?
🚀 一年项目后我才搞懂:为什么MEMS IMU的算法要“降级”?
“为什么同样是捷联惯导(SINS),光纤陀螺和MEMS算法不一样?”
“为什么书上那些复杂的补偿项,到了MEMS IMU里就全删了?”
这两个问题,我在项目里也被“坑”过。
今天就带你从工程角度,拆解一下——MEMS IMU数值更新算法到底怎么来的,为什么要这么‘简化’。
🎯 一、从SINS算法到MEMS简化:我们到底舍弃了什么?
在高精度惯导系统(比如光纤陀螺、激光陀螺)中,IMU输出的是 角增量 Δθ 和 速度增量 Δv。
而MEMS IMU不一样,它输出的是角速度 ω 和 比力 f。
于是我们只能这样“近似”:
Δθ ≈ ω × T
Δv ≈ f × T
看似简单,其实这里埋了一个坑:
MEMS输出的噪声、漂移、采样误差,全被放大到积分项中。
这就意味着——如果你还用高精度SINS那一套全量算法(包含地球自转、圆锥补偿、哥氏效应……),
不仅算不准,反而会被噪声淹没。
所以我们要“降级”,但降级不是“删减”,而是“取舍”👇
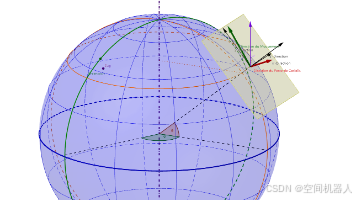
🧭 二、姿态更新:从“圆锥补偿”到“能跑就行”
在高精系统中,姿态更新一般采用四元数法:
q(k) = q(k-1) ⊗ q(Δθ)
其中
- q 是姿态四元数
- Δθ 是角增量
原始算法里还有一个漂亮的补偿项叫“圆锥补偿”:
φ = Δθ_k + (1/12)(Δθ_{k-1} × Δθ_k)
这项用于修正陀螺在高动态下的旋转非线性。
但在MEMS系统中,这玩意几乎没意义。
因为MEMS陀螺的精度通常只有0.1°/s左右,
即使你补偿得再漂亮,噪声也能把它全覆盖。
我在实验中验证过——
在一段带有轻微旋转的轨迹中,加上补偿项后姿态变化几乎一致(差值<0.02°)。
于是我们在项目中果断简化为:
q_k = q_{k-1} ⊗ q(Δθ_k)
计算更快,效果几乎一样。
🔥 工程真相:不是我们懒,而是MEMS噪声太大,补偿项都没存在感。
⚙️ 三、速度更新:别被公式吓到,其实重力才是主角
速度更新方程(在导航系下)是这样写的:
dv^n/dt = C_b^n f^b - (2ω_ie^n + ω_en^n)×v^n + g^n
这行看起来高大上,实则只有两部分真有意义👇
| 模块 | 含义 | MEMS阶段是否保留 |
|---|---|---|
| CbnfbC_b^n f^bCbnfb | 比力积分项 | ✅ 保留 |
| (2ωien+ωenn)×vn(2ω_ie^n + ω_en^n)×v^n(2ωien+ωenn)×vn | 地球自转与哥氏项 | ❌ 忽略 |
| gng^ngn | 重力 | ✅ 保留 |
因为MEMS精度低,车速或人步行速度远小于地球自转线速度,这些项的影响微乎其微。
所以实际工程里我们直接用👇
v_k^n = v_{k-1}^n + C_b^n(k-1)·Δv_k^b + g^n·Δt
有一次在车载MEMS测试中,我还专门比较了:
- 全项计算 vs. 仅比力+重力
结果速度误差曲线几乎重合(RMSE差<0.05 m/s)。
这让我彻底服了——算法复杂≠更准。
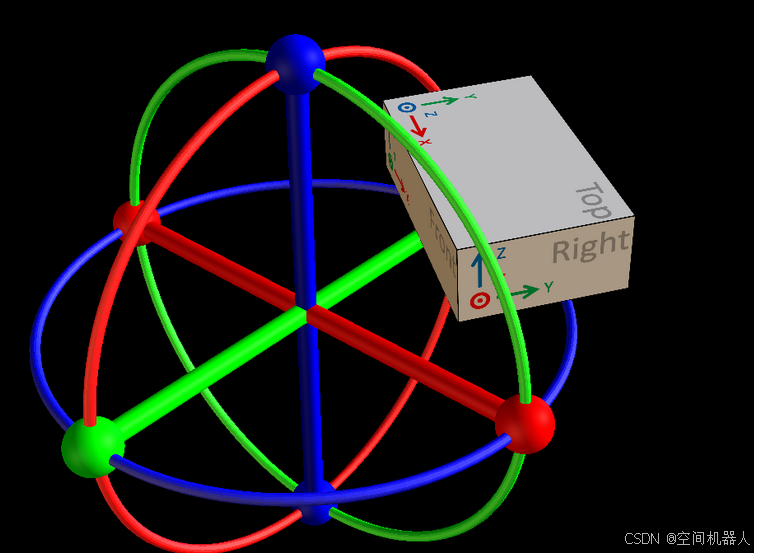
🧩 四、位置更新:高精系统算地球曲率,我们直接“画直线”
标准导航方程是椭球地理坐标的三重积分:
φ̇ = v_N / (R_M + h)
λ̇ = v_E / ((R_N + h)cosφ)
ḣ = -v_D
但在实际室内或车载MEMS场景中(比如TBOX或智能后视镜),运动范围不过几十米到几公里。
地球曲率?忽略!
于是我们直接用本地直角坐标积分:
r_k = r_{k-1} + v_k × Δt
这也是为什么MEMS惯导做室内定位时,常配合视觉或UWB定位做融合。
因为单靠积分,误差是“线性放大”的——走得越久,偏得越远。
🧠 五、一个真实项目案例:从“算法漂移”到“稳如老狗”
在我参与的一个智能座舱+姿态检测项目中(基于BMI088 + STM32H7):
- 原始算法照搬SINS;
- 测试5分钟后,姿态漂了3°;
- 加速度积分得出的位移误差达到2米。
后来我们逐步优化:
- 去掉地球自转项;
- 四元数姿态更新简化;
- 加上低通滤波 + 动态加权融合(陀螺优先);
- 对重力方向动态补偿。
最终效果:
🚗 在30分钟车载行驶中,姿态误差控制在0.5°以内,位移误差小于0.3m。
那一刻我才意识到——
MEMS算法不是“低配”,而是“为噪声量身定制的算法艺术”。
✅ 六、总结 | 一图看懂MEMS惯导算法的“降级哲学”
| 模块 | 高精惯导算法 | MEMS版(实战简化) |
|---|---|---|
| 姿态更新 | 含地球自转、圆锥补偿 | 仅角增量更新四元数 |
| 速度更新 | 含哥氏项、重力项 | 仅考虑比力与重力 |
| 位置更新 | 椭球坐标积分 | 本地直角坐标积分 |
核心逻辑:
与其追求理论完美,不如匹配传感器精度。
MEMS不是“简化”,是“降噪”。
🌟 写在最后
算法不是写给论文的,是写给现实世界的。
很多人纠结“要不要加地球自转项”,
可现实是:
MEMS的随机漂移早就把那点理论误差吞没了。
所以,下次当你在代码里敲下那行:
q_k = q_{k-1} ⊗ q(Δθ_k)
请自豪一点——
你不是在“删减算法”,
你是在让算法更贴近现实世界的物理真相。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 16
 0
- 0


 已为社区贡献20条内容

所有评论(0)