工业相机图像传感器参数:别只看表面!从5个本质判断传感器性能
工业相机图像传感器参数:别只看表面!从5个本质判断传感器性能
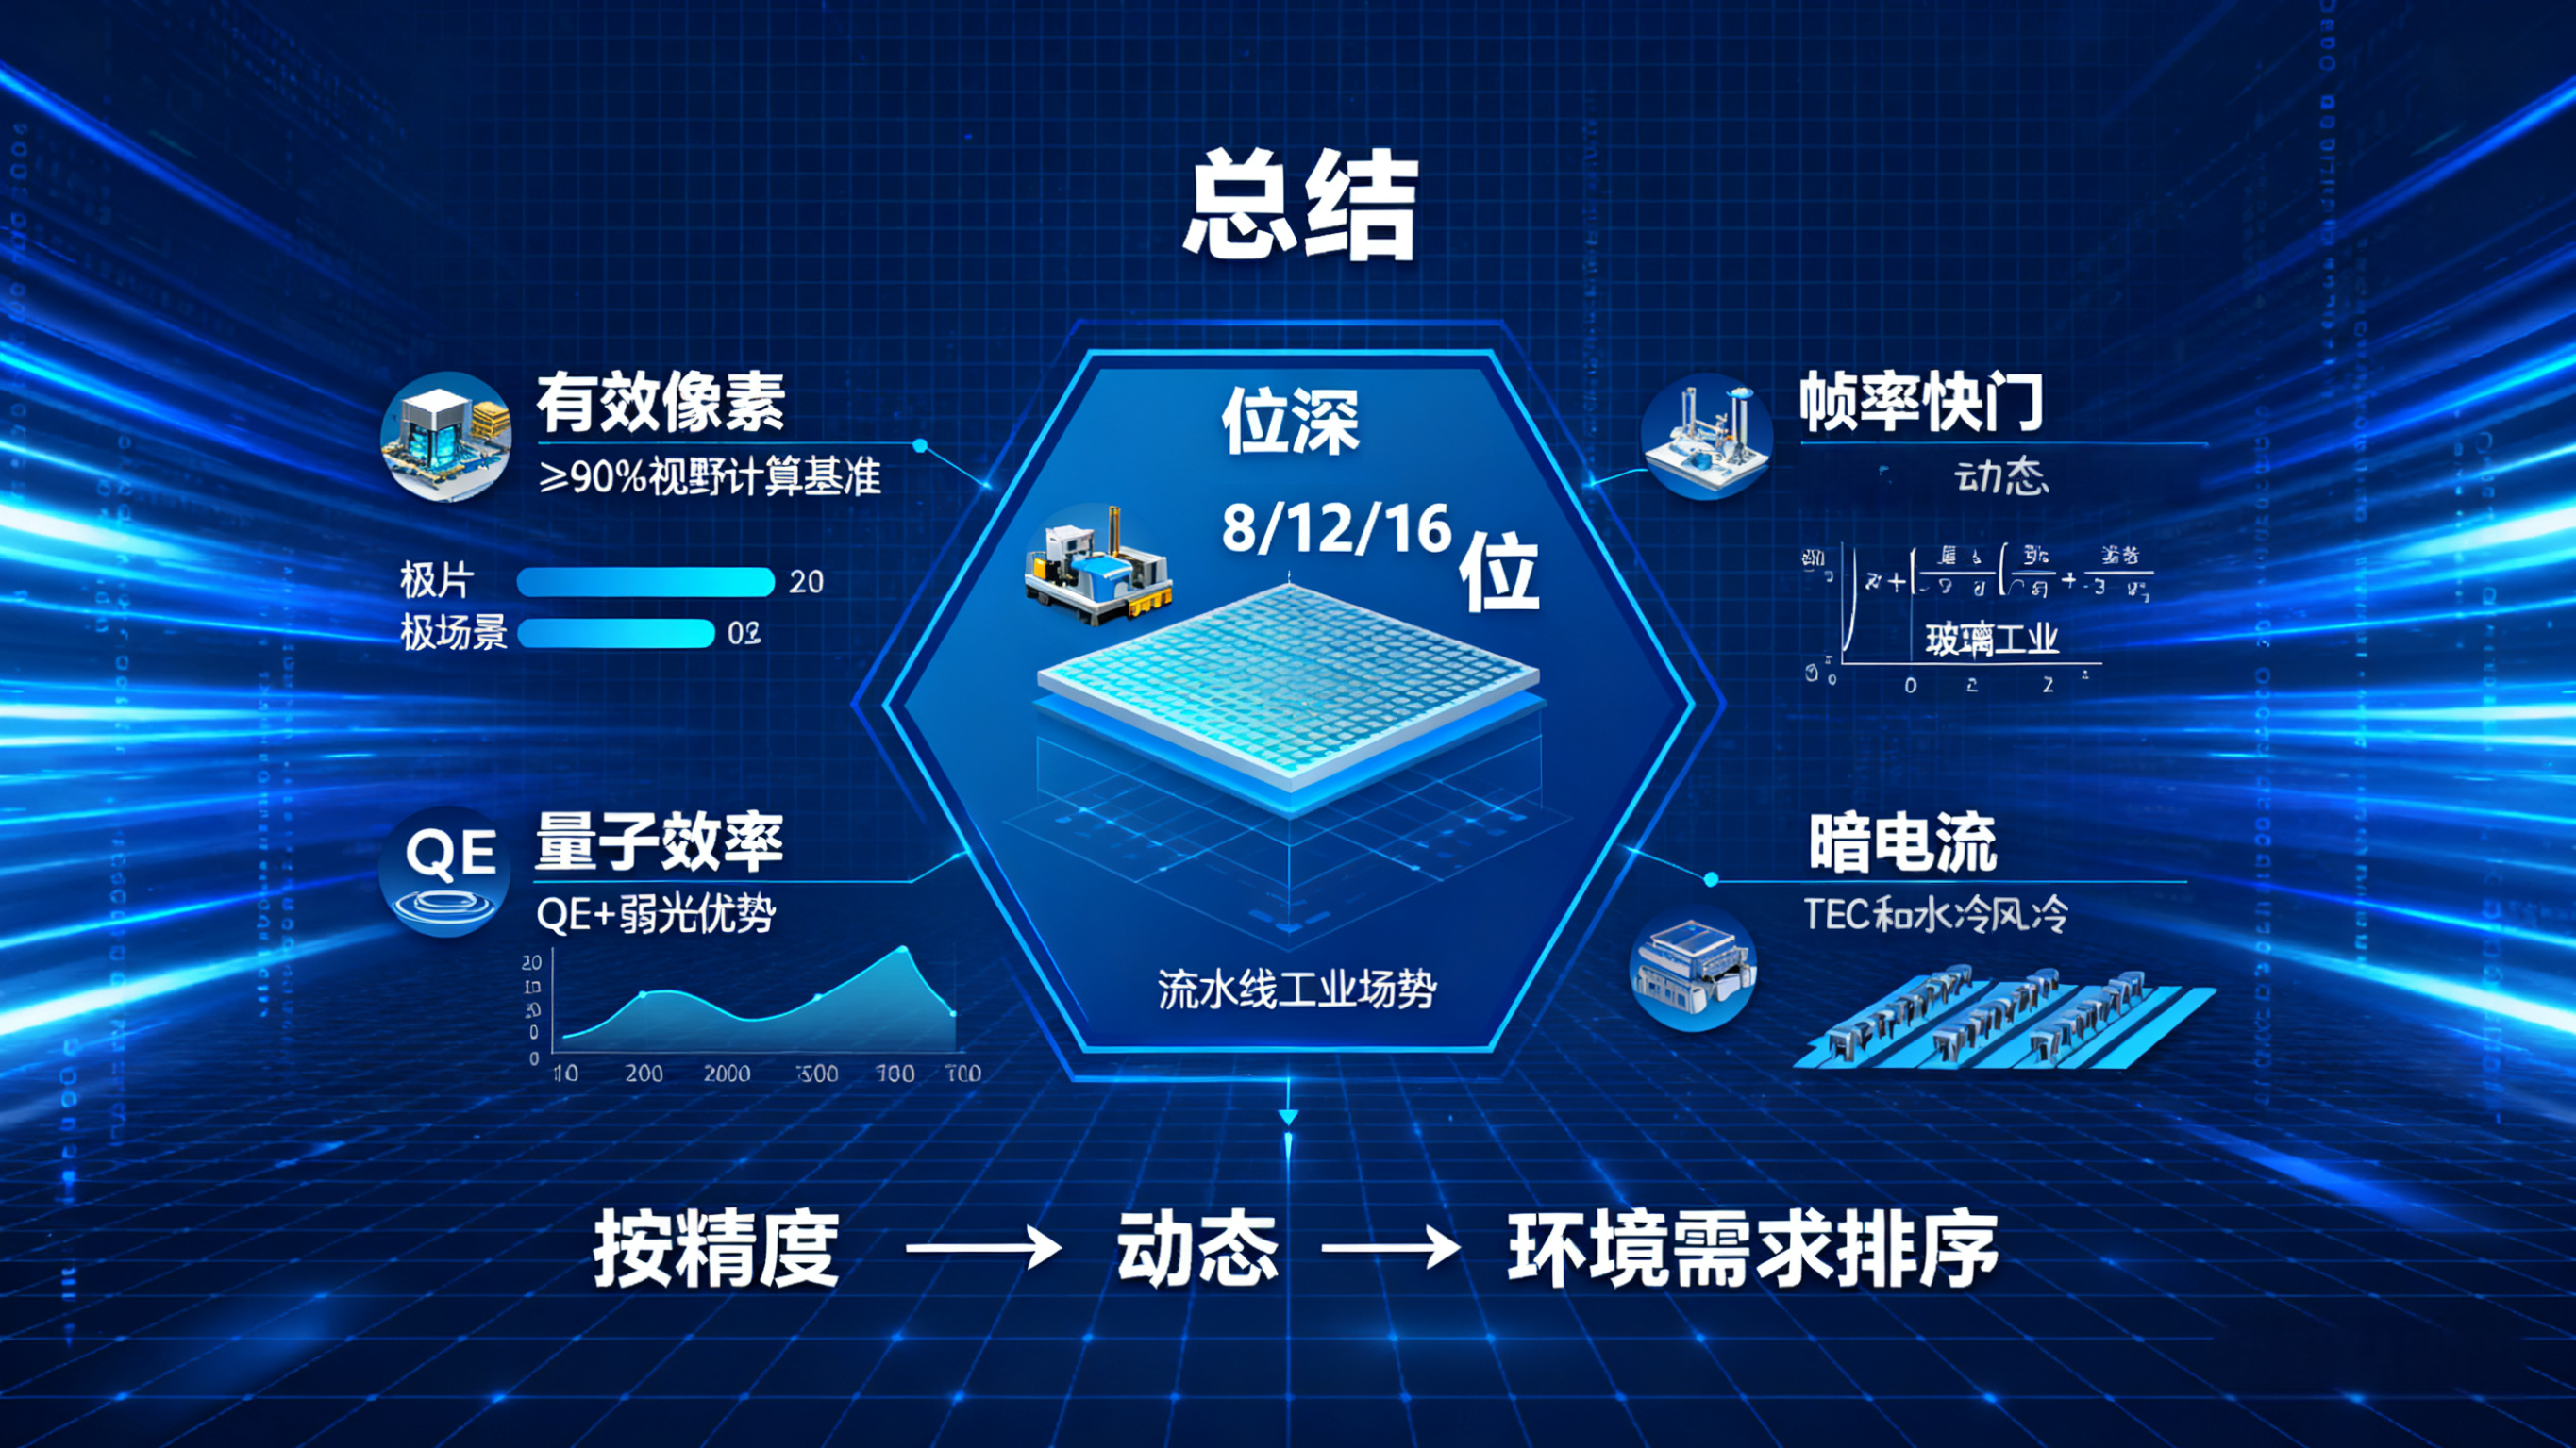
🎯工业相机图像传感器参数:5 个核心指标:从本质判断传感器性能
在工业相机选型中,很多工程师会陷入“像素越高越好”“品牌越大越靠谱”的误区,却忽略了图像传感器的核心指标——毕竟传感器是相机的“感光心脏”,其性能直接决定图像的清晰度、动态捕捉能力、弱光适应性,甚至影响整个视觉系统的检测精度。
今天,我们跳出“表面参数陷阱”,拆解5个最关键的传感器指标,教你从本质判断一款工业相机是否适配你的场景,避免“买贵了却不好用”的问题。
🎯一、先破局:别被“表面参数”误导!
很多人选传感器只看“总像素数”“传感器尺寸”,但这些参数只能反映“基础配置”,无法体现实际性能。比如:
- 两款“2000万像素”的传感器,一款有效像素仅1800万(边缘像素无法成像),实际视野比标注小10%;
- 同样“1英寸”传感器,一款位深16位(能捕捉65536级灰度),一款8位(仅256级),在检测电池极片涂层差异时,前者能识别0.1%的灰度变化,后者直接“糊成一片”。
真正决定工业场景适配性的,是下面这5个“深层指标”。
🎯二、5个核心指标:从本质判断传感器性能
1. 有效像素(Effective Pixels):别被“总像素”虚标忽悠
-
定义:传感器上真正能参与成像的像素数量(排除边缘无法感光、用于校正的“无效像素”),是“实际成像范围”的核心依据。
-
为什么重要:工业视觉需要精准的“视野计算”,若按总像素算视野,实际有效像素不足会导致“拍摄范围比预期小”,甚至漏拍检测目标。
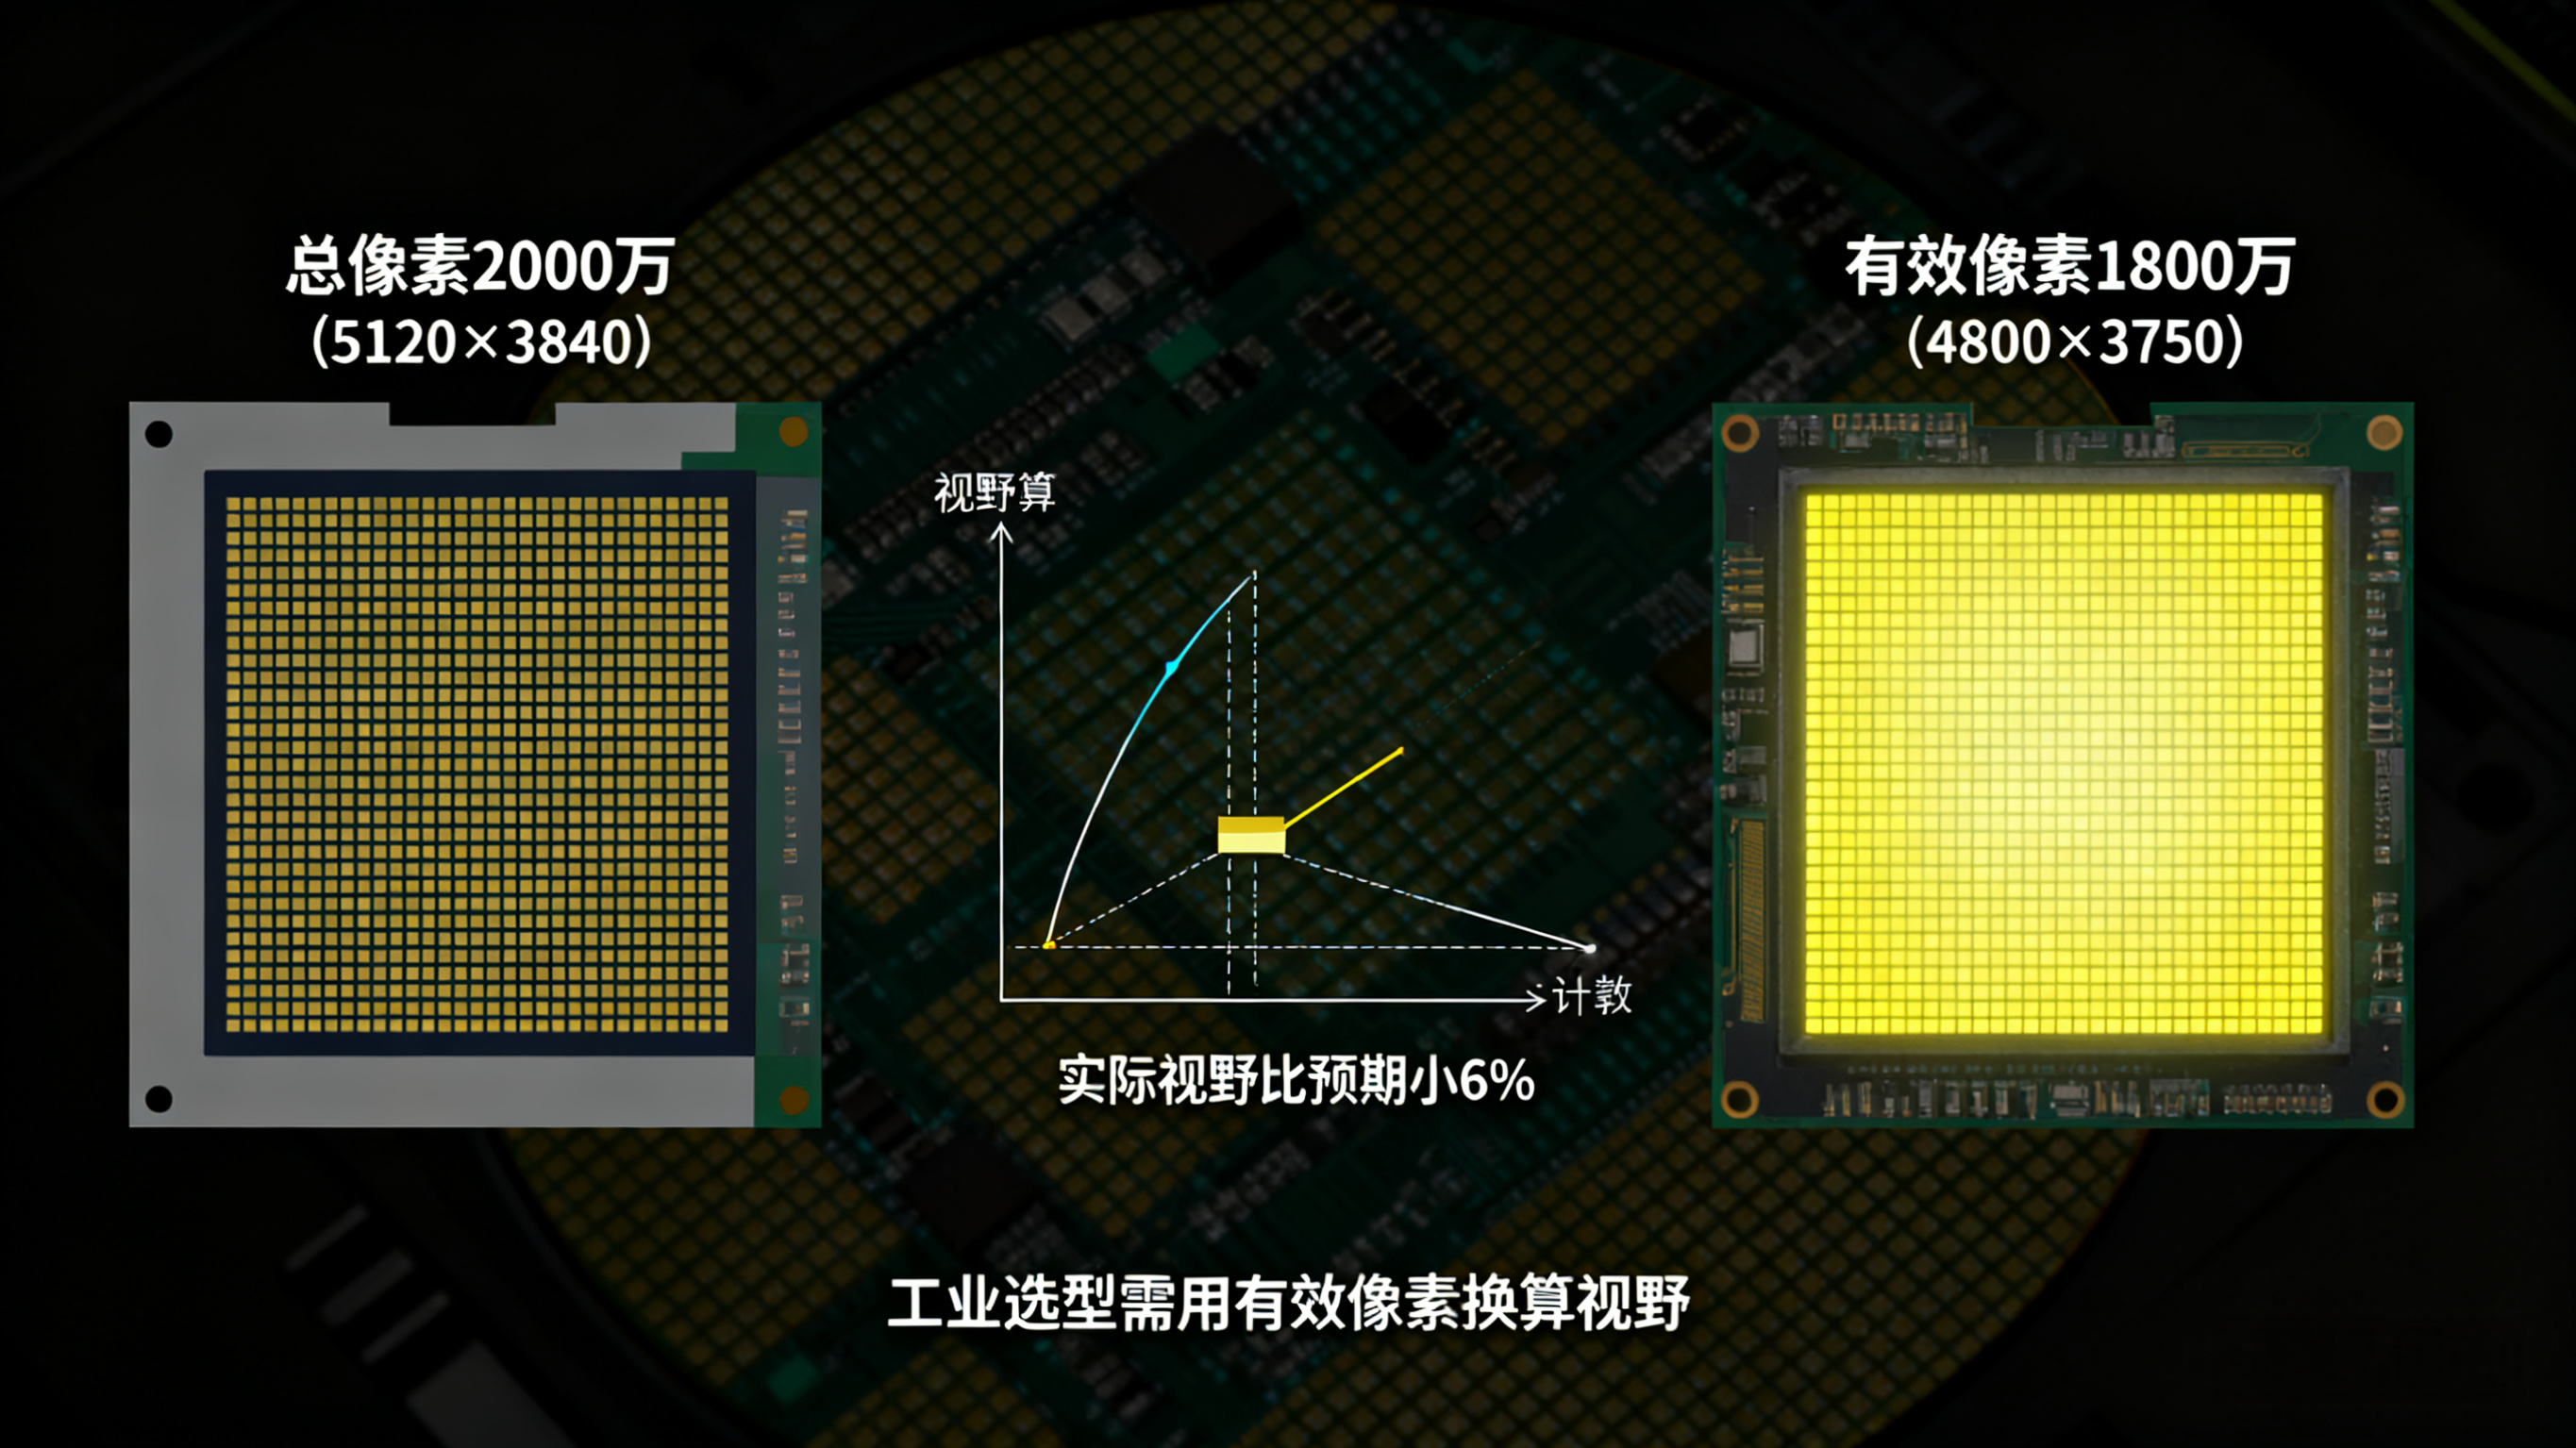
例:某传感器标注“2000万总像素(5120×3840)”,但有效像素仅1800万(4800×3750),若按总像素设计检测视野(如100mm×75mm),实际只能覆盖94mm×72mm,边缘的零件缺陷会直接漏检。
-
常见误区:只看“总像素”参数,不看 datasheet 里的“有效像素”标注。
-
工业选型建议:计算视野时,必须用“有效像素”换算(像素尺寸=实际视野尺寸/有效像素数),优先选有效像素占比≥90%的传感器(如索尼IMX系列、巴斯勒Ace系列)。
2. 传感器位深(Bit Depth):灰度层次决定“细节捕捉力”
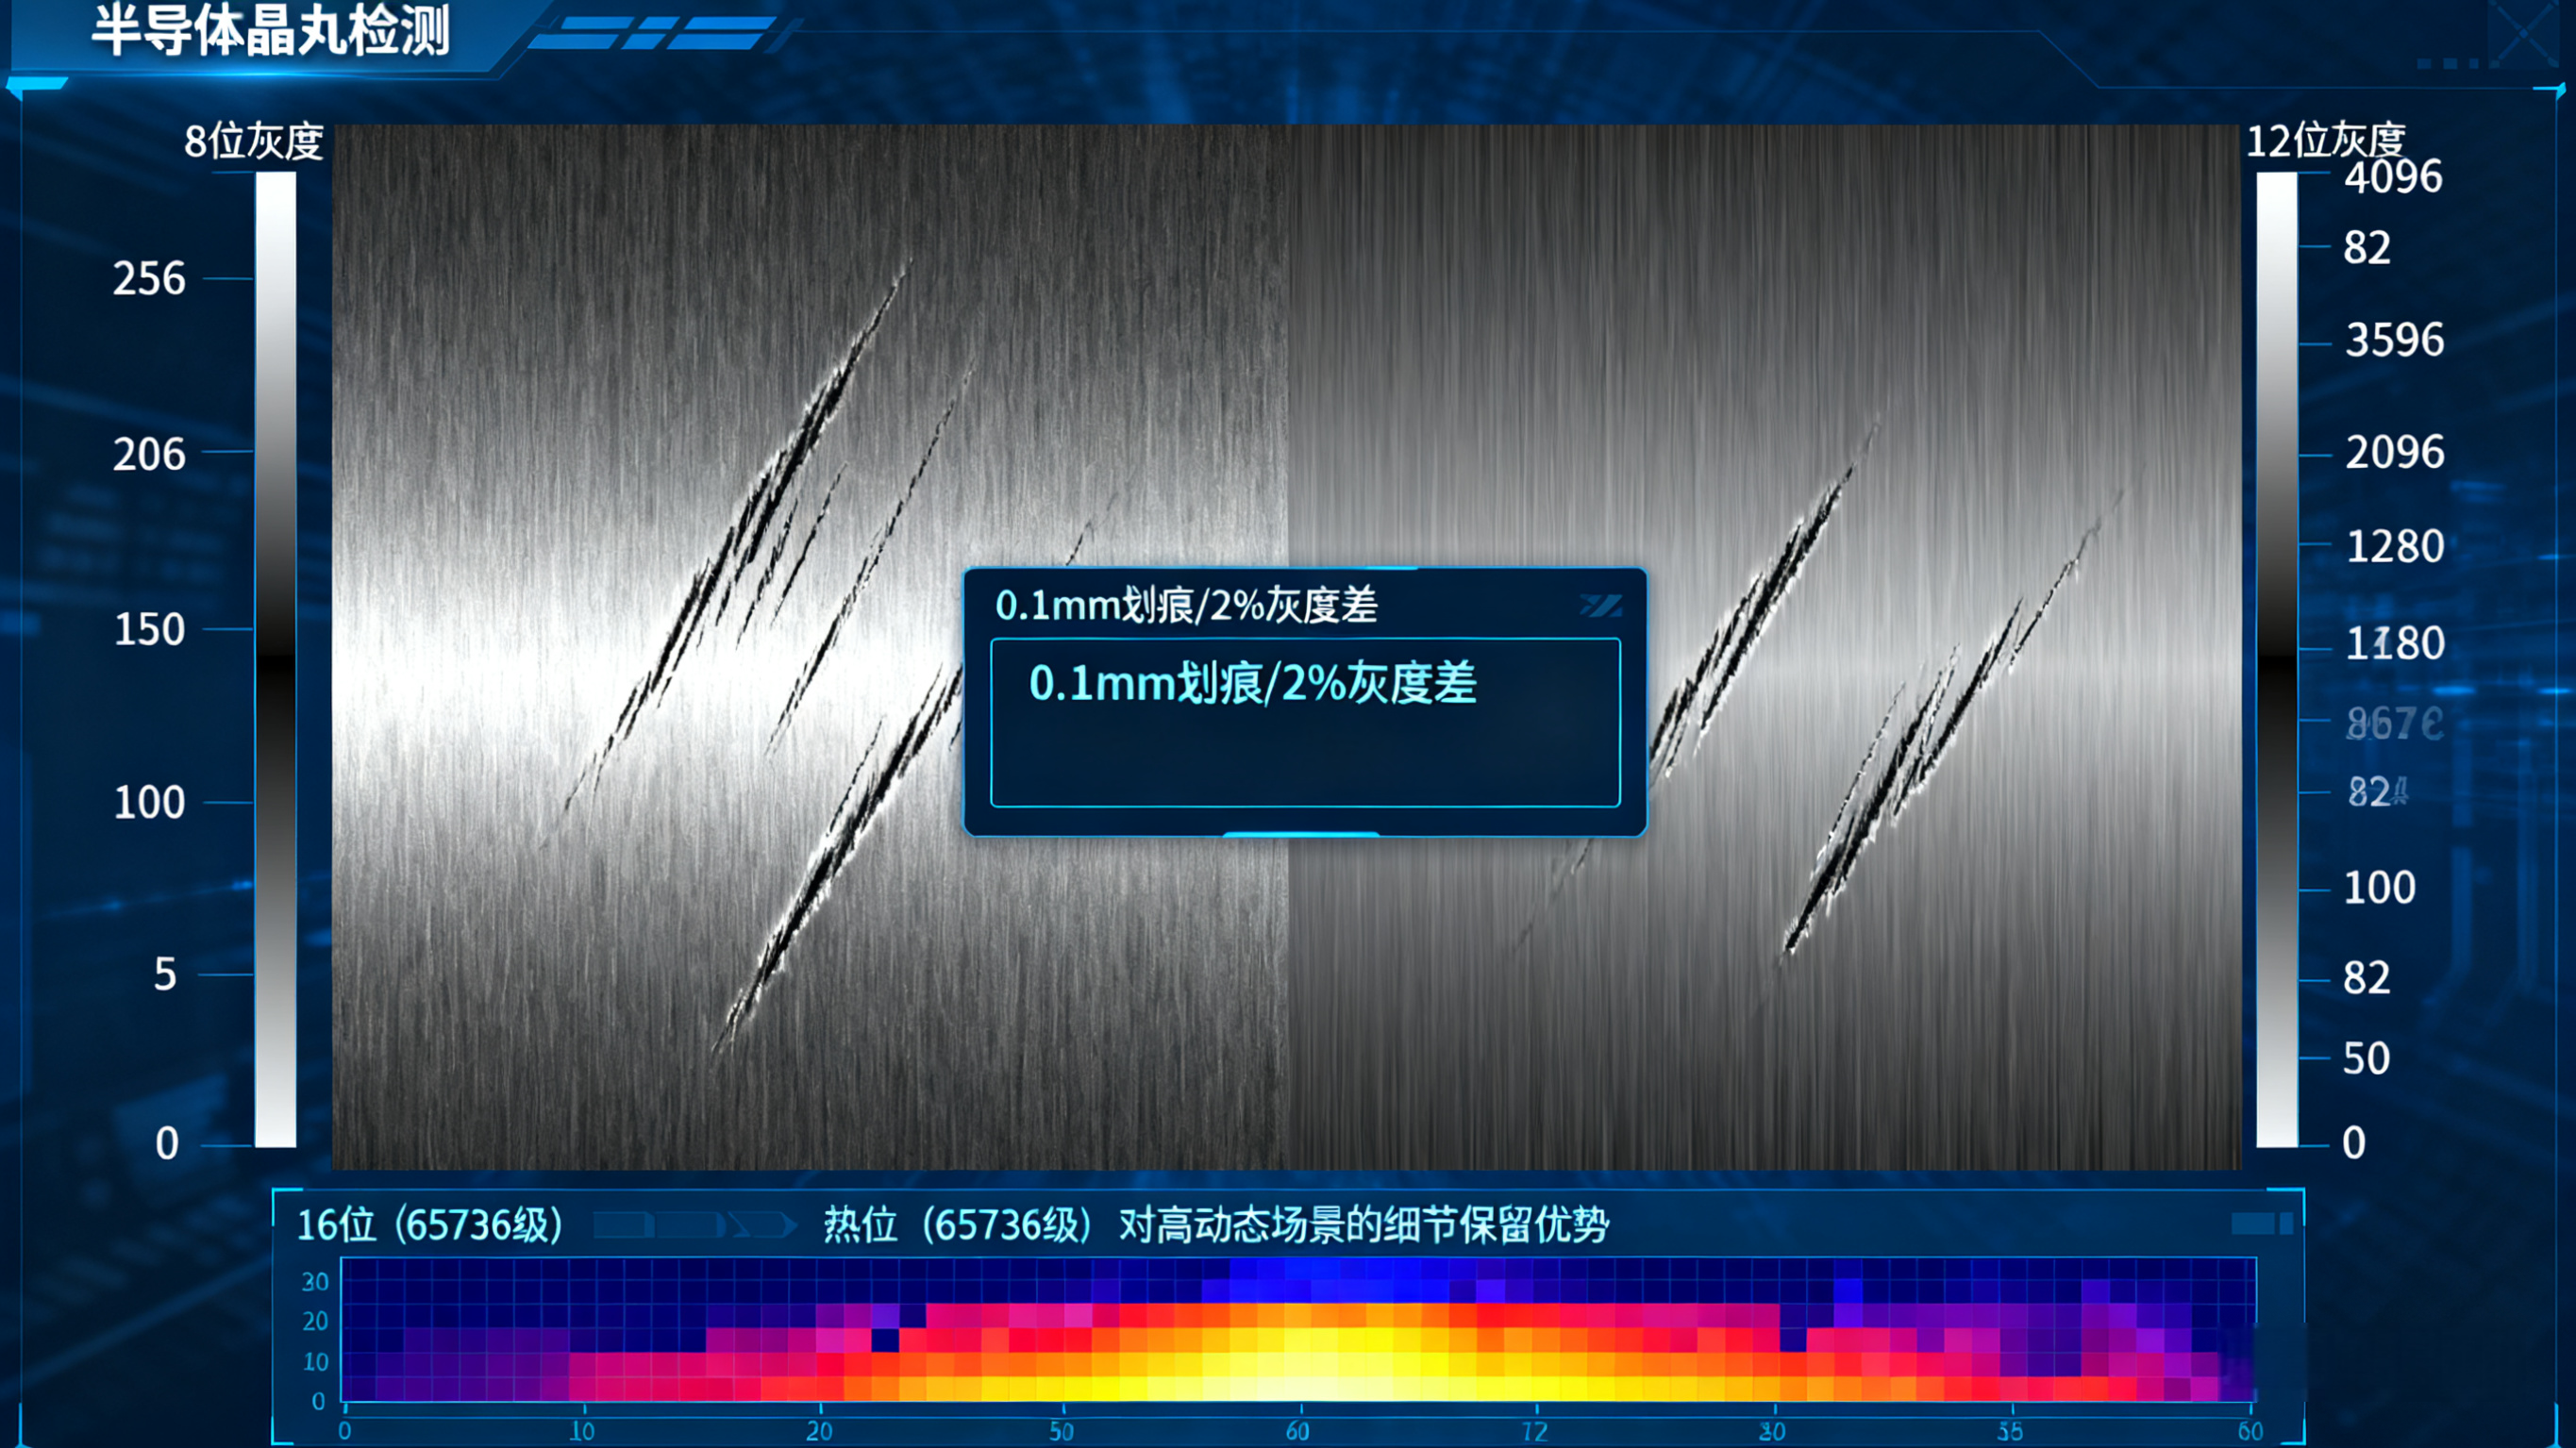
- 定义:传感器将光信号转化为电信号时,能区分的“灰度等级数量”,单位为“位(bit)”——8位对应256级灰度(0=纯黑,255=纯白),12位对应4096级,16位对应65536级。
- 为什么重要:工业检测中,很多缺陷(如半导体晶圆划痕、电池极片涂层不均)的灰度差异仅0.5%-1%,低位数深会“合并灰度层次”,导致缺陷与背景“融为一体”。
对比案例:检测0.1mm的金属表面划痕(划痕区域比正常区域暗2%):- 8位传感器:2%的灰度差异仅对应5级灰度(256×2%≈5),易被噪声覆盖,无法识别;
- 12位传感器:2%差异对应82级灰度(4096×2%≈82),划痕清晰呈现,算法轻松捕捉。
- 常见误区:认为“8位足够用”,尤其在暗场检测、高对比度场景中,8位会严重丢失细节。
- 工业选型建议:
- 常规外观检测(如零件有无、颜色识别):8位可满足;
- 精密缺陷检测(如半导体、LCD面板):12位及以上;
- 高动态场景(如明暗交替的流水线):16位(应对强光与阴影同时存在的情况)。
3. 帧率(Frame Rate)与快门速度(Shutter Speed):动态检测的“核心门槛”
- 定义:
- 帧率:传感器每秒能采集的图像数量(单位fps),决定“能否跟上流水线速度”;
- 快门速度:传感器单次感光的时间(单位μs/ms),决定“能否避免动态拖影”。
- 为什么重要:工业高速流水线(如电池极片传输速度1m/s)中,帧率不足会漏拍,快门慢会导致图像拖影,两者需“协同匹配”。
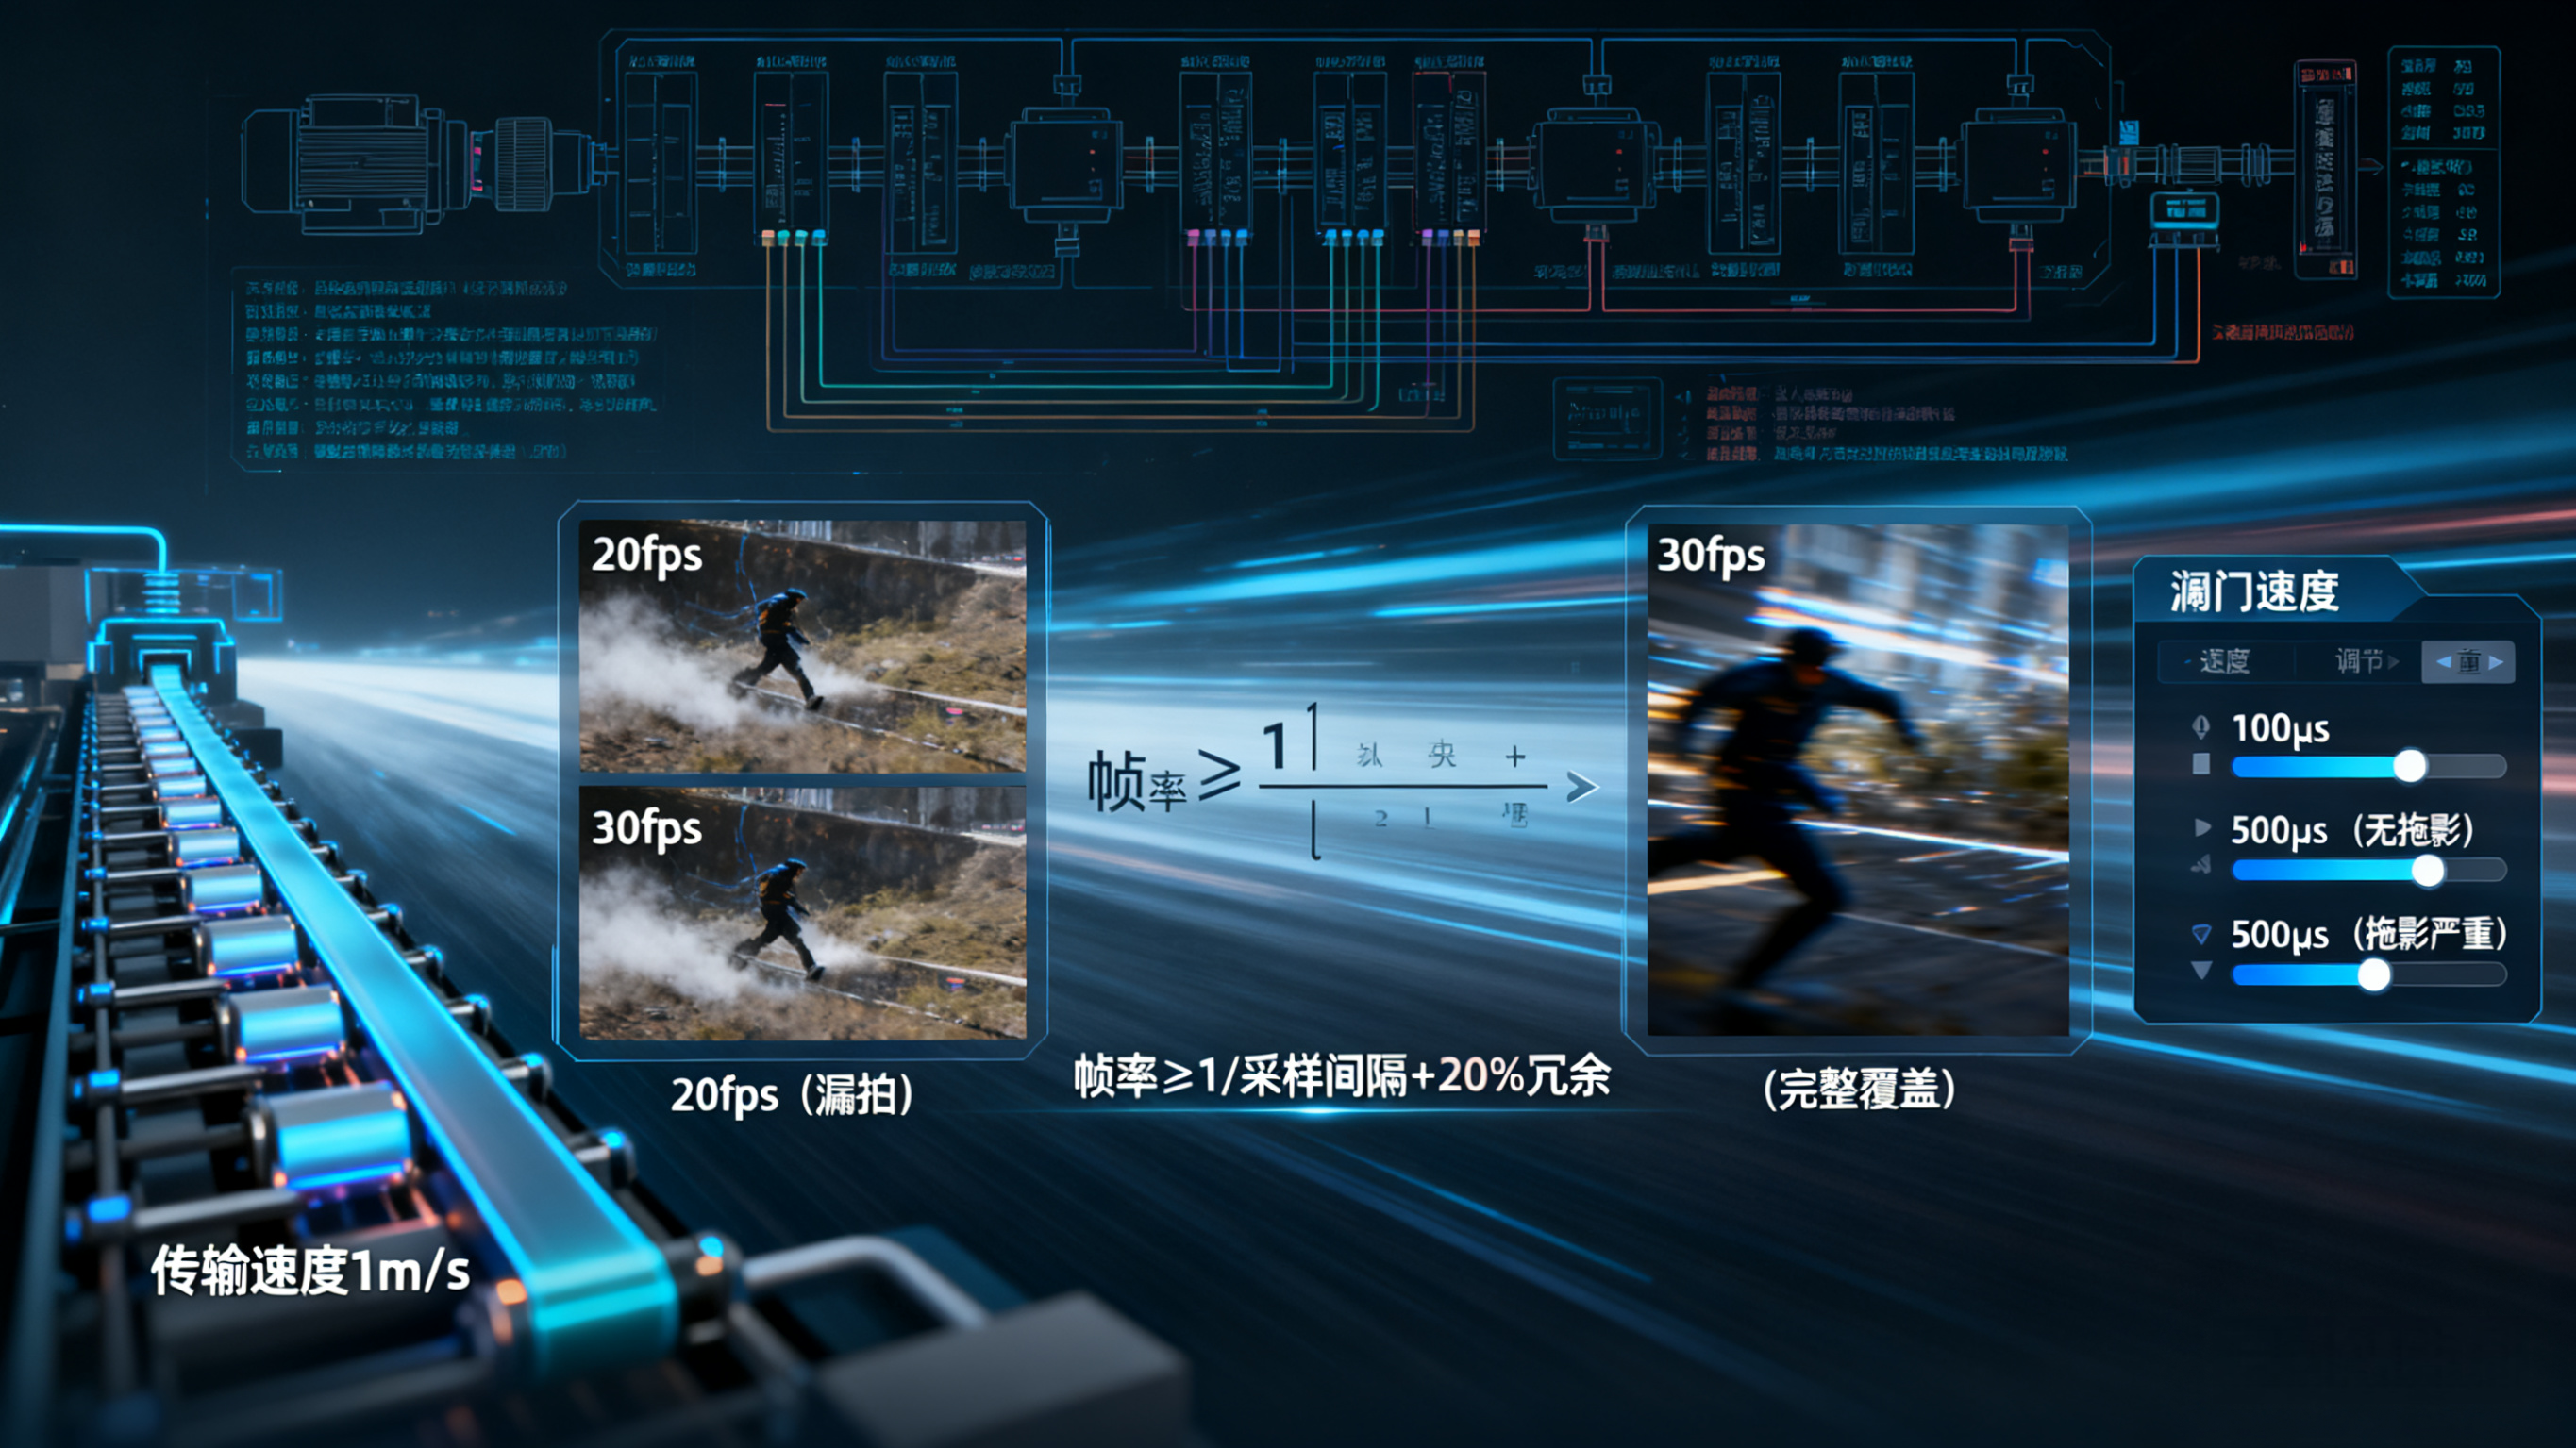
例:检测传输速度1m/s的电池极片(极片长度100mm),若传感器帧率20fps(每秒拍20张),每张图覆盖50mm(1m/20=0.05m),需2张图才能拍完整片极片,易出现“拼接漏检”;若将帧率提至30fps(每张覆盖33.3mm),3张图覆盖100mm,无漏拍;同时快门速度需≤100μs(极片在快门时间内移动距离≤0.01mm,避免拖影)。 - 常见误区:只看“帧率”,忽略快门速度——比如帧率达标但快门慢,图像拖影会让缺陷“变形”(如划痕变粗),导致误判。
- 工业选型建议:
- 先算“流水线最小采样间隔”(采样间隔=目标长度/传输速度),帧率需≥1/采样间隔(预留20%冗余);
- 快门速度≤(允许拖影长度/传输速度),如允许拖影0.01mm,传输1m/s,快门≤10μs。
4. 量子效率(Quantum Efficiency, QE):弱光场景的“感光能力”
- 定义:传感器在特定波长下,将“入射光子”转化为“有效电子”的效率(百分比)——QE越高,弱光环境下能捕捉的光信号越多,图像噪声越少。
- 为什么重要:工业暗场检测(如检测玻璃内部缺陷、半导体金线焊接)中,光源强度低,QE低的传感器会因“感光不足”产生大量噪声,掩盖缺陷。
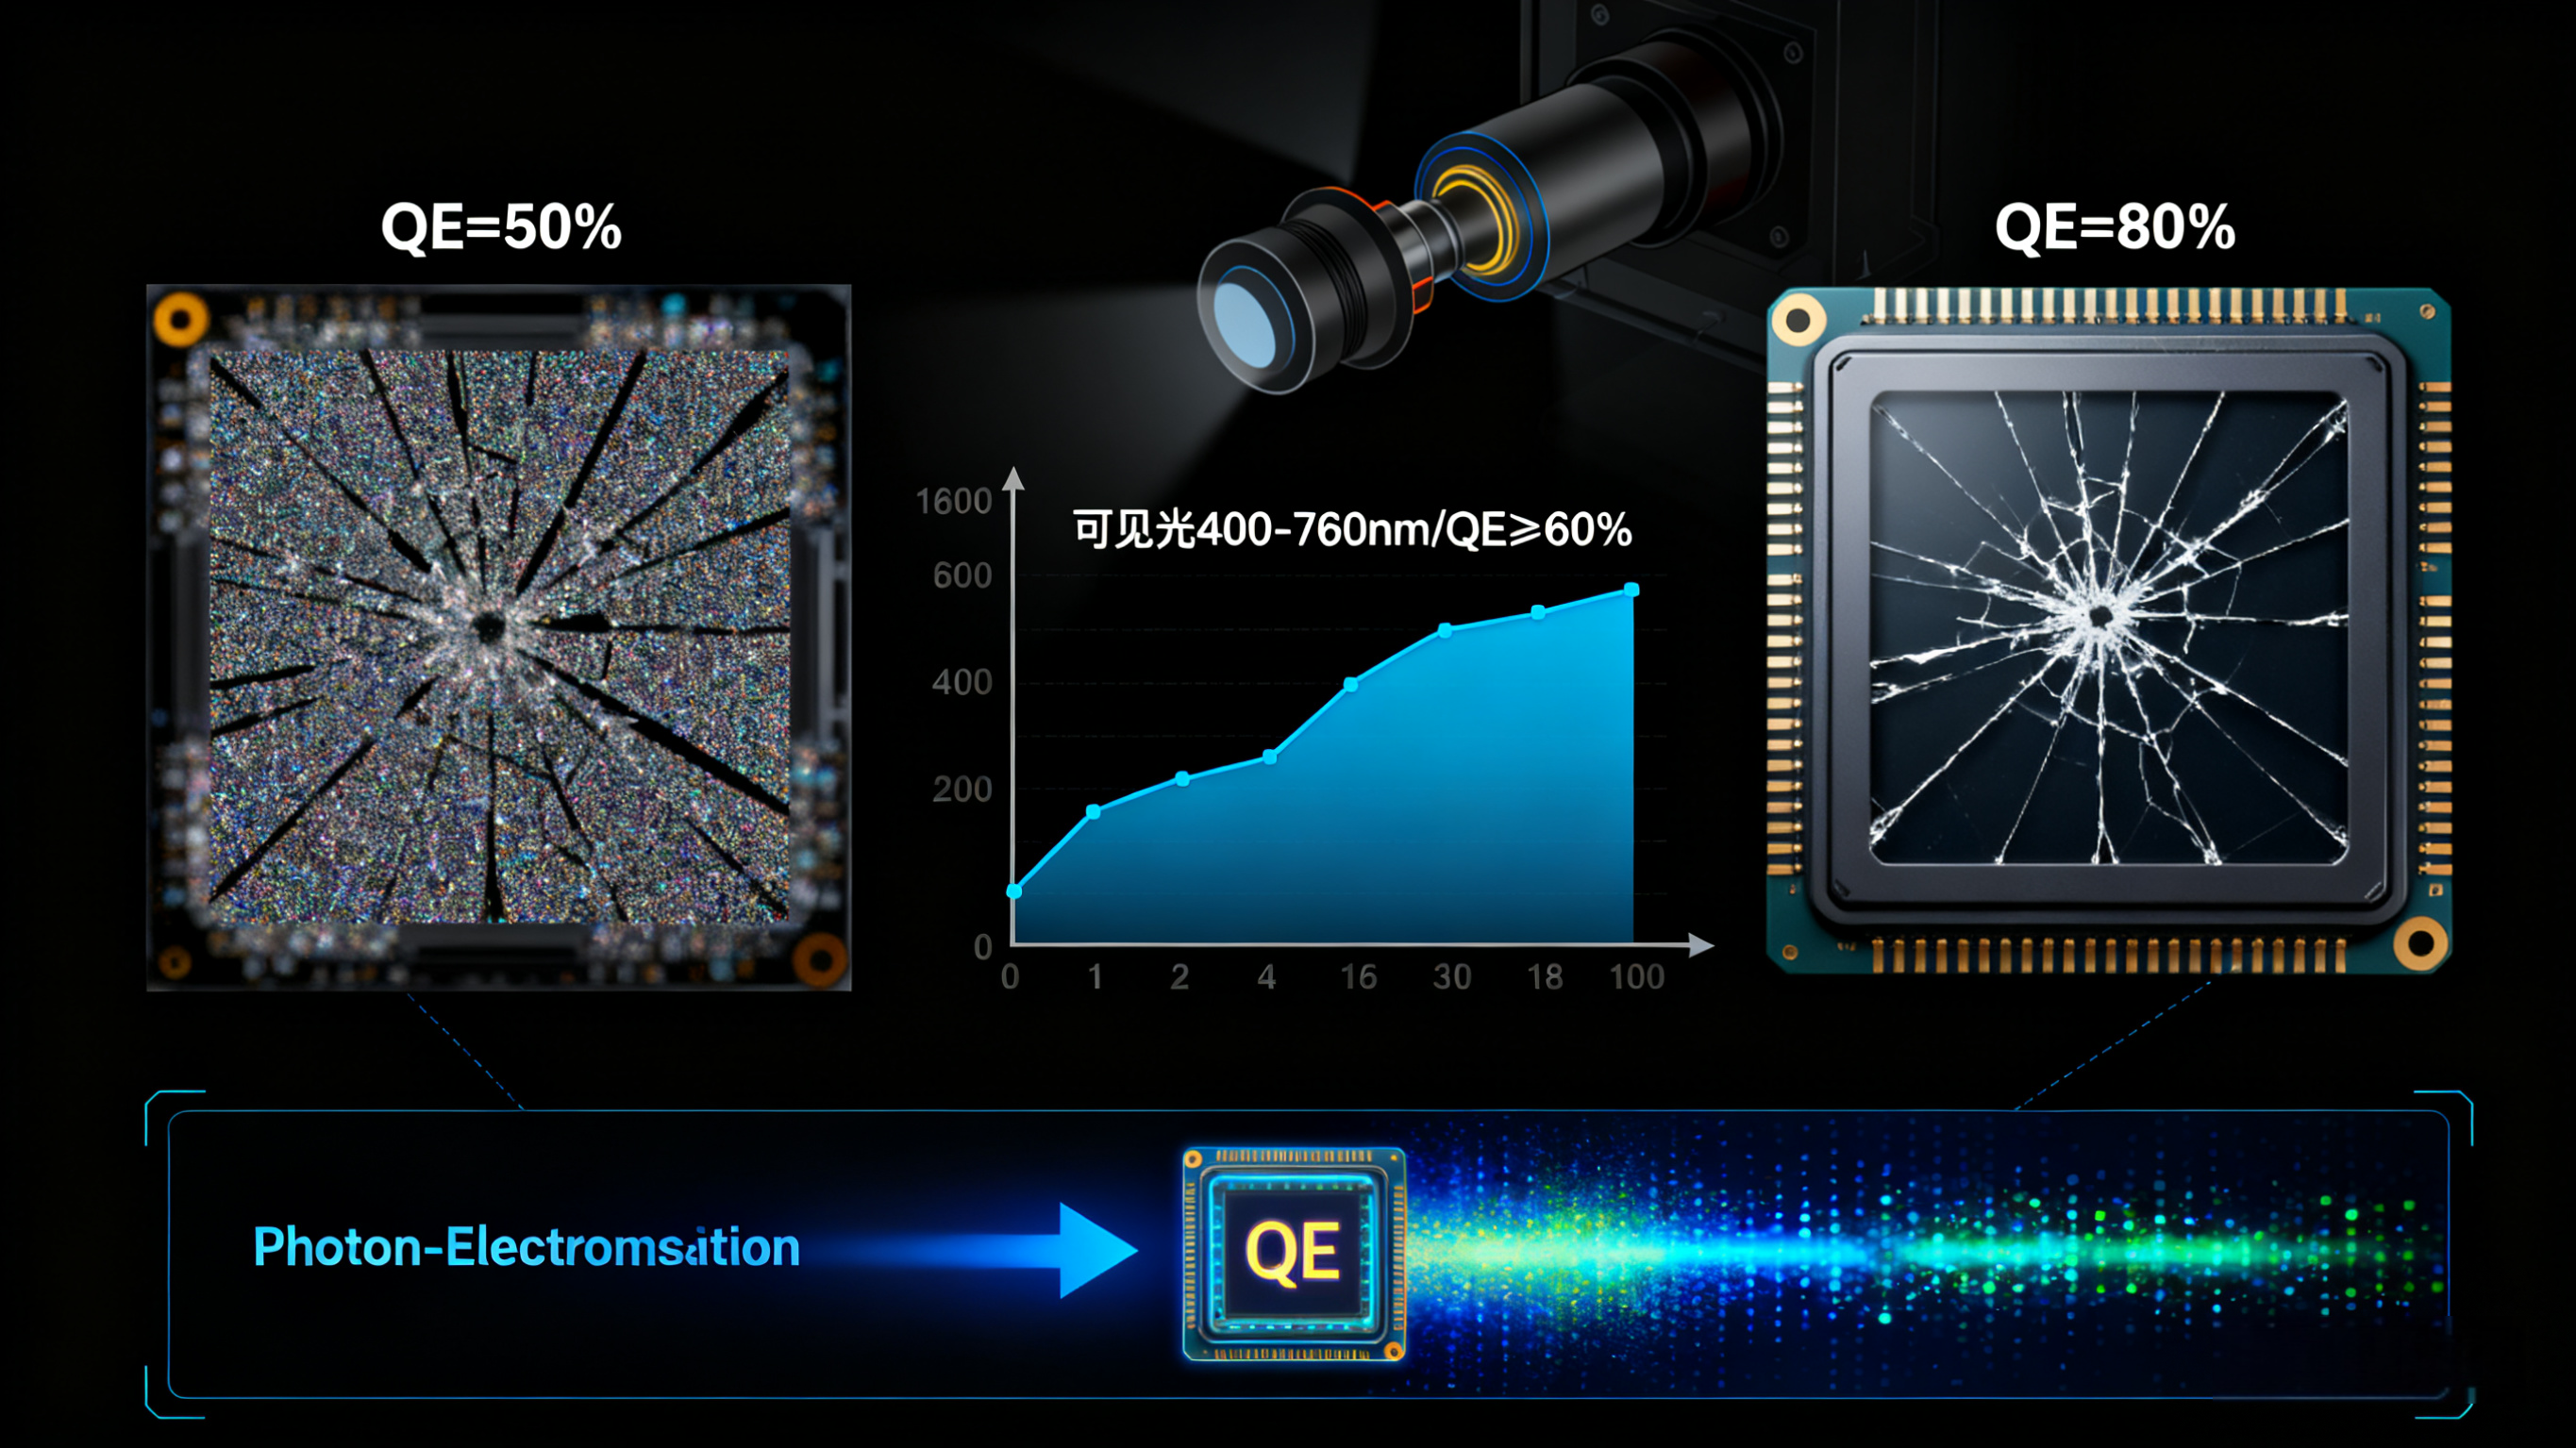
对比:在暗场(光源强度100lux)下检测玻璃微裂痕:- QE=50%的传感器:仅一半光子转化为电子,图像噪声高,裂痕模糊;
- QE=80%的传感器(如安森美AR0234、索尼IMX492):80%光子转化为电子,信号强于噪声,裂痕清晰可见。
- 常见误区:忽略QE参数,尤其在定制光源场景(如紫外、红外检测),需关注传感器在对应波长的QE曲线。
- 工业选型建议:
- 可见光检测(400-760nm):选QE≥60%的传感器;
- 特殊波长(如紫外365nm、近红外940nm):查看传感器的“QE波长响应曲线”,确保目标波长下QE≥50%。
5. 暗电流(Dark Current)与热噪声(Thermal Noise):长期工作的“稳定性保障”
- 定义:
- 暗电流:传感器在无光照时,因电子热运动产生的“虚假电流信号”,会导致图像出现“固定噪点”(暗斑);
- 热噪声:传感器工作时因温度升高产生的“随机噪点”,温度越高,噪声越明显。
- 为什么重要:工业视觉系统多为24小时连续工作(如汽车零部件流水线),暗电流和热噪声会随工作时间累积,导致“前期检测正常,后期噪点增多,误判率上升”。
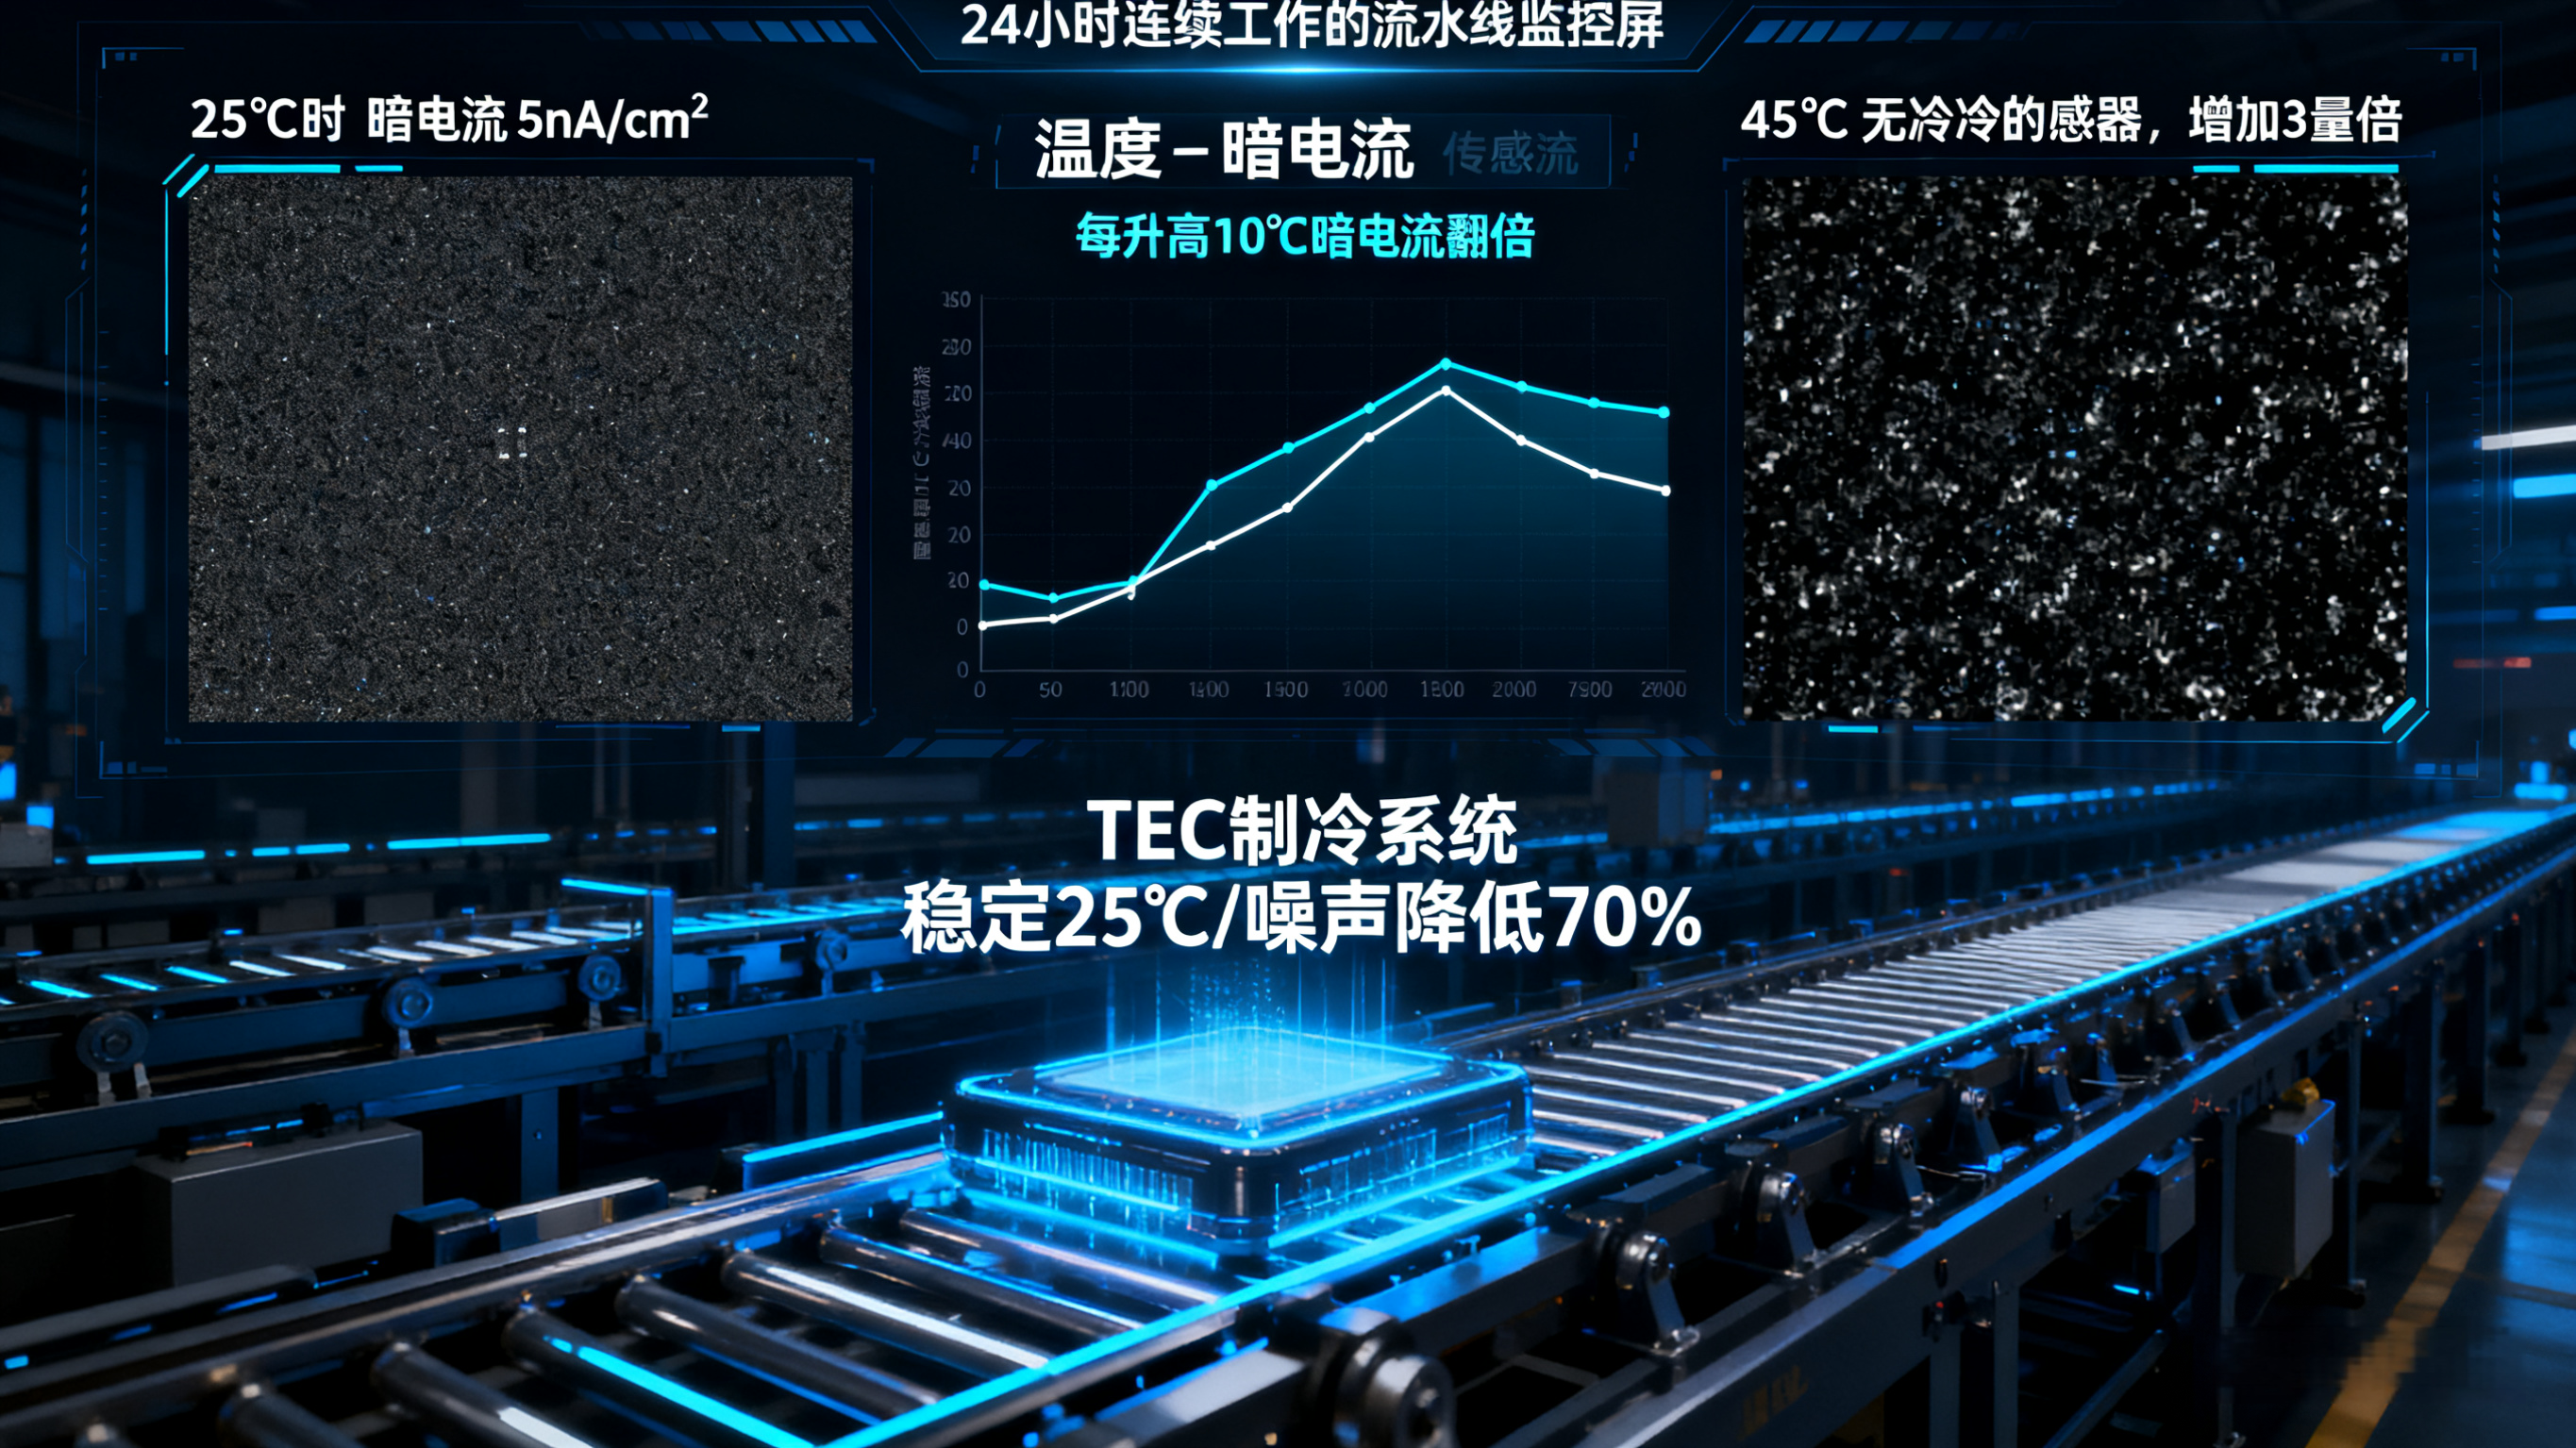
例:某传感器暗电流=10nA/cm²(25℃),连续工作4小时后温度升至45℃,暗电流增至30nA/cm²,图像暗斑数量增加3倍,原本能识别的0.05mm缺陷,因暗斑遮挡无法检测。 - 常见误区:只看常温(25℃)下的暗电流参数,忽略高温下的性能变化。
- 工业选型建议:
- 优先选暗电流≤5nA/cm²(25℃)的传感器;
- 长期连续工作场景:选带“热电制冷(TEC)”的相机(如FLIR Blackfly S、堡盟CX系列),可将传感器温度稳定在25℃,抑制暗电流和热噪声。
🎯三、核心指标对比表:一眼看清场景适配性
为了让大家快速匹配场景,我们整理了不同工业需求下的指标选型优先级:
| 工业场景 | 有效像素占比 | 位深 | 帧率/快门 | 量子效率(QE) | 暗电流/热噪声 |
|---|---|---|---|---|---|
| 半导体晶圆检测(微米级) | ≥90% | 16位 | 30fps+/≤50μs | ≥70%(400-600nm) | ≤3nA/cm²(带TEC) |
| 电池极片高速检测 | ≥90% | 12位 | 100fps+/≤20μs | ≥60%(600-700nm) | ≤5nA/cm² |
| 玻璃内部缺陷暗场检测 | ≥85% | 12位 | 20fps+/≤100μs | ≥60%(500-600nm) | ≤5nA/cm² |
| 汽车零部件外观初筛 | ≥85% | 8位 | 15fps+/≤500μs | ≥50%(可见光) | ≤10nA/cm² |
| 物流包裹OCR识别 | ≥80% | 8位 | 5fps+/≤1ms | ≥50%(可见光) | ≤10nA/cm² |
🎯四、选型避坑:3个“反常识”建议
- 别盲目追求“高像素”:若检测精度要求0.1mm,2000万像素(1英寸)与1200万像素(1英寸)的像素尺寸差异仅0.3μm(前者2.4μm,后者3.2μm),对检测结果影响极小,但高像素会增加存储和算力成本(2000万图像比1200万大67%)。
- 位深“够用就好,不是越高越好”:16位传感器虽好,但会让图像文件变大(16位图像比8位大1倍),传输和算法处理速度下降30%,常规检测选12位即可平衡精度与效率。
- 优先看“实测数据”,而非参数表:部分厂商标注的“理论帧率”“理论QE”与实际不符,建议要求供应商提供“实测样图”(如暗场缺陷图、高速动态图),或用测试板(如ISO 12233分辨率板)验证性能。
🎯五、总结:选型口诀+互动答疑
选型口诀
有效像素看真实,位深够深抓细节;
帧率快门配动态,QE高抗弱光界;
暗电流小稳长期,按需选型不浪费。
如果你的项目正纠结传感器选型——比如“半导体检测该选12位还是16位”“高速流水线需要多少帧率”“暗场检测选哪款传感器”,欢迎留言你的场景和精度需求。
我们可提供免费的传感器适配方案,帮你避开参数陷阱,选到“性价比最优”的工业相机。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 27
 0
- 0


 已为社区贡献7条内容

所有评论(0)