HD-100读卡器驱动开发与应用详解

简介:HD-100读卡器驱动是专为HD-100型号读卡器开发的软件组件,用于实现设备与操作系统的通信与数据交互。本文重点介绍该驱动在山东省妇幼保健信息系统中的实际应用,涵盖驱动的基本原理、安装配置、兼容性管理、数据传输安全及常见问题处理。通过本解析,读者将全面掌握HD-100读卡器驱动的工作机制及其在关键业务系统中的重要作用。
1. 读卡器驱动基本原理
读卡器驱动是操作系统与硬件之间的桥梁,负责协调主机与存储卡之间的数据交互。其核心作用包括设备识别、通信协议解析、数据传输调度及错误处理。驱动通过操作系统提供的接口与硬件控制器通信,利用标准总线协议(如USB、PCIe)完成初始化和数据交换。
在工作流程中,当存储卡插入读卡器后,驱动首先通过硬件引脚状态检测卡的存在,随后依据存储卡类型(如SD、MMC)加载对应的协议栈进行初始化。数据读写则通过命令/响应机制完成,驱动将上层应用的读写请求转换为硬件可识别的指令,经由缓存调度后完成实际的数据传输。
本章为后续对HD-100读卡器驱动的深入剖析提供理论基础。
2. HD-100读卡器驱动功能解析
HD-100读卡器作为一款广泛应用于工业与消费级场景的多功能存储卡读取设备,其驱动程序不仅承担着硬件与操作系统之间的桥梁作用,还需在性能、稳定性与兼容性之间取得良好平衡。本章将深入解析HD-100驱动的三大核心模块:功能模块划分、通信协议实现机制、以及错误处理与恢复机制。通过模块化设计和分层架构,驱动程序能够高效地完成对多种存储卡的识别、数据传输和异常处理。
2.1 HD-100驱动模块划分
HD-100读卡器驱动采用模块化设计,将复杂的功能拆解为多个相对独立的子模块,便于维护、调试和扩展。主要模块包括驱动核心控制模块、存储卡识别与初始化模块、以及数据缓存与传输调度模块。
2.1.1 驱动核心控制模块
驱动核心控制模块是整个驱动程序的中枢,负责协调各功能模块之间的交互,管理设备状态、控制中断响应,并提供统一的接口供上层应用调用。
// 示例:驱动核心控制模块的初始化函数
void hd100_core_init(HD100_DEVICE *dev) {
    dev->state = DEVICE_IDLE;
    dev->intf = usb_register_driver(&hd100_usb_driver); // 注册USB驱动
    if (!dev->intf) {
        printk(KERN_ERR "HD100: Failed to register USB driver\n");
        return;
    }
    dev->card_mgr = card_manager_init(); // 初始化卡管理器
    dev->transfer_mgr = transfer_manager_init(); // 初始化传输管理器
}
代码逻辑分析:
- 第2行:设置设备初始状态为“空闲”。
- 第3行:调用 usb_register_driver 注册USB驱动接口, hd100_usb_driver 是定义好的USB驱动结构体。
- 第4-6行:判断注册是否成功,失败则输出错误日志。
- 第7-8行:分别初始化卡管理和传输管理模块,这两个模块将在后续小节详细介绍。
参数说明:
- HD100_DEVICE *dev :表示当前HD-100设备的结构体指针,包含设备状态、接口、模块实例等信息。
2.1.2 存储卡识别与初始化模块
该模块负责在设备插入后识别存储卡类型(如SD、microSD、CF等),并根据卡的协议规范进行初始化操作,包括发送初始化命令、获取卡容量、设置通信速率等。
// 存储卡识别示例函数
int hd100_card_detect(HD100_CARD *card) {
    int ret;
    ret = send_command(card, CMD0, 0); // 发送CMD0,复位卡
    if (ret != 0) return -EIO;
    ret = send_command(card, CMD8, 0x1AA); // 检测是否为SDHC/SDXC
    if (ret == 0) {
        card->type = CARD_SDHC;
    } else {
        card->type = CARD_SDSC;
    }
    return 0;
}
代码逻辑分析:
- 第3行:发送CMD0命令,复位存储卡,使其进入空闲状态。
- 第4行:如果返回错误,说明通信失败。
- 第5行:发送CMD8命令用于检测是否为SDHC/SDXC卡(高容量卡)。
- 第6-9行:根据返回结果判断卡类型并赋值。
参数说明:
- HD100_CARD *card :表示当前检测的存储卡对象,包含通信接口、类型、容量等属性。
2.1.3 数据缓存与传输调度模块
该模块负责管理数据在内存中的缓存区,并根据传输请求进行调度。为了提升读写效率,HD-100驱动采用了环形缓冲区(Circular Buffer)和DMA(直接内存访问)技术。
// 环形缓冲区结构体定义
typedef struct {
    uint8_t *buffer;          // 缓冲区指针
    size_t size;              // 缓冲区大小
    size_t read_index;        // 读指针
    size_t write_index;       // 写指针
} CircularBuffer;

// 向缓冲区写入数据
int buffer_write(CircularBuffer *cb, const uint8_t *data, size_t len) {
    for (size_t i = 0; i < len; i++) {
        cb->buffer[cb->write_index] = data[i];
        cb->write_index = (cb->write_index + 1) % cb->size;
        if (cb->write_index == cb->read_index) { // 缓冲区满
            return -ENOMEM;
        }
    }
    return 0;
}
代码逻辑分析:
- 定义了一个环形缓冲区结构体,包含缓冲区指针、大小、读写指针。
- 写入函数通过循环方式将数据放入缓冲区,并在缓冲区满时返回错误。
参数说明:
- CircularBuffer *cb :环形缓冲区实例。
- const uint8_t *data :待写入的数据。
- size_t len :数据长度。
表格:HD-100驱动主要模块功能对比
| 模块名称 | 功能描述 | 关键技术点 |
|---|---|---|
| 核心控制模块 | 管理设备状态与模块交互 | USB驱动注册、中断管理 |
| 卡识别与初始化模块 | 检测并初始化存储卡 | SD协议命令交互、卡类型识别 |
| 数据缓存与传输调度模块 | 管理数据缓存与异步传输 | 环形缓冲区、DMA、并发控制 |
2.2 驱动通信协议实现
HD-100驱动在通信层面需处理USB接口协议与存储卡协议(如SD/MMC)之间的转换,同时确保协议间的兼容性,以便在不同类型的卡和主机系统中稳定运行。
2.2.1 USB接口协议解析
HD-100读卡器通过USB接口与主机通信,使用的是USB Mass Storage Class(MSC)协议,支持大容量存储设备的通用访问方式。
USB通信流程如下图所示:
graph TD
    A[主机请求] --> B[USB协议解析]
    B --> C{设备是否连接?}
    C -->|是| D[读卡器识别存储卡]
    C -->|否| E[返回设备未连接]
    D --> F[发送SCSI命令]
    F --> G[数据读写操作]
    G --> H[响应主机]
流程说明:
- 主机发送SCSI类命令,如READ/WRITE。
- 驱动解析命令后,控制读卡器执行对应操作。
- 数据通过USB接口进行双向传输。
2.2.2 存储卡协议(如SD/MMC)适配
HD-100支持多种存储卡标准,如SD、MMC、microSD等。每种卡的通信协议略有不同,因此驱动需具备自动识别和适配能力。
// 卡协议适配函数
int card_protocol_init(HD100_CARD *card) {
    switch (card->type) {
        case CARD_SDSC:
            sdsc_init(card);
            break;
        case CARD_SDHC:
            sdhc_init(card);
            break;
        case CARD_MMC:
            mmc_init(card);
            break;
        default:
            return -EINVAL;
    }
    return 0;
}
代码逻辑分析:
- 根据卡类型调用相应的初始化函数。
- sdsc_init 、 sdhc_init 、 mmc_init 分别对应不同协议的初始化逻辑。
2.2.3 协议间的兼容性处理机制
为了实现USB与存储卡协议之间的兼容,HD-100驱动设计了一个中间层(Protocol Bridge),将USB MSC命令转换为SD/MMC命令。
// 命令转换函数示例
int usb_to_card_command(SCSI_CMD *scsi_cmd, CARD_CMD *card_cmd) {
    switch (scsi_cmd->opcode) {
        case SCSI_READ:
            card_cmd->type = CMD_READ_BLOCK;
            break;
        case SCSI_WRITE:
            card_cmd->type = CMD_WRITE_BLOCK;
            break;
        default:
            return -EINVAL;
    }
    return 0;
}
代码逻辑分析:
- 根据SCSI命令的操作码,映射为对应的存储卡命令。
- 实现了从USB层到存储卡层的协议转换。
表格:协议适配层功能映射
| USB MSC命令 | 对应存储卡命令 | 描述 |
|---|---|---|
| SCSI_READ | CMD_READ_BLOCK | 从卡中读取数据块 |
| SCSI_WRITE | CMD_WRITE_BLOCK | 向卡写入数据块 |
| SCSI_INQUIRY | CMD_SEND_CID | 获取卡信息(如序列号) |
2.3 驱动错误处理与恢复机制
HD-100驱动在运行过程中可能遇到通信中断、卡未响应、数据校验失败等异常情况,必须具备完善的错误处理与恢复机制以保障系统稳定性。
2.3.1 常见通信错误与日志记录
驱动在发生错误时会记录详细日志,便于后续分析和调试。错误类型包括通信超时、CRC校验失败、卡未响应等。
// 错误日志记录函数
void log_error(int error_code, const char *message) {
    printk(KERN_ERR "HD100: Error %d - %s\n", error_code, message);
}
参数说明:
- error_code :错误码,如 -ETIMEDOUT 表示超时。
- message :错误描述信息。
2.3.2 自动重试与异常中断处理
在通信失败时,驱动会尝试自动重试,最多重试3次。若仍失败,则标记设备为“不可用”并通知用户。
// 自动重试机制
int retry_transfer(int (*transfer_func)(void *), void *arg, int max_retries) {
    int retry = 0;
    int ret;
    while (retry++ < max_retries) {
        ret = transfer_func(arg);
        if (ret == 0) break;
        msleep(100); // 等待100ms后重试
    }
    if (ret != 0) {
        log_error(ret, "Transfer failed after retries");
    }
    return ret;
}
代码逻辑分析:
- 通过循环调用传输函数,最多尝试 max_retries 次。
- 若成功则退出,否则记录错误。
2.3.3 用户层反馈与状态提示机制
驱动通过设备文件接口向用户空间发送状态信息,如卡插入/拔出事件、错误状态等。
// 用户空间状态通知函数
void send_user_event(const char *event) {
    char *envp[] = { "ACTION=change", "DEVPATH=/devices/hd100", NULL };
    char buffer[128];
    snprintf(buffer, sizeof(buffer), "EVENT=%s", event);
    kobject_uevent_env(&hd100_device->kobj, KOBJ_CHANGE, envp);
}
代码逻辑分析:
- 使用 kobject_uevent_env 向用户空间发送事件通知。
- 用户可通过 udev 规则监听这些事件并作出响应。
流程图:错误处理与恢复流程
graph LR
    A[通信失败] --> B{是否达到最大重试次数?}
    B -->|否| C[重试通信]
    B -->|是| D[记录错误日志]
    C --> E[通信恢复]
    D --> F[通知用户层]
    E --> G[继续正常操作]
    F --> H[用户处理异常]
总结:
HD-100读卡器驱动通过模块化设计、协议适配与错误恢复机制,实现了对多种存储卡的高效支持。在实际应用中,这些功能协同工作,保障了读写操作的稳定性与可靠性。下一章节将探讨存储卡格式的兼容性处理,进一步扩展HD-100在不同文件系统环境下的适应能力。
3. 存储卡格式兼容性处理
本章围绕不同格式存储卡在读卡器驱动中的兼容性问题展开,分析主流存储卡类型(如SD、microSD、CF卡)的文件系统差异,探讨驱动层如何实现统一接口调用与格式适配,同时结合实践案例说明驱动如何应对格式错误、文件系统损坏等问题。
3.1 存储卡文件系统概述
3.1.1 FAT32、exFAT、NTFS等格式特点
在现代存储卡中,常见的文件系统包括 FAT32、exFAT 和 NTFS。这些文件系统各有其特点和适用场景:
| 文件系统 | 最大单个文件大小 | 最大卷大小 | 跨平台兼容性 | 支持的操作系统 |
|---|---|---|---|---|
| FAT32 | 4GB | 2TB | 高 | Windows、Linux、macOS |
| exFAT | 16EB | 128PB | 高 | Windows、Linux、macOS(部分支持) |
| NTFS | 16TB | 256TB | 低 | Windows为主,Linux可通过第三方支持 |
FAT32 是最早期广泛使用的格式,适用于小型存储设备,但受限于最大文件大小和卷大小。exFAT 是为了解决 FAT32 的限制而设计,适用于大容量存储卡,如 SDXC 卡。NTFS 则是 Windows 系统的默认文件系统,具备高级特性如文件权限管理、加密和压缩等,但在其他操作系统中支持有限。
驱动程序在识别存储卡格式时,通常会通过读取分区表和文件系统签名字段进行判断。例如,FAT32 的文件系统标识字段为 FAT32 ,而 NTFS 的标识字段为 NTFS 。
3.1.2 不同格式在读卡器驱动中的识别机制
读卡器驱动在加载存储卡时,首先通过设备接口读取其分区信息(如 MBR 或 GPT 表),然后逐个读取每个分区的引导记录(Boot Sector),提取文件系统标识字段。
以下是一个简化的 C 语言伪代码片段,用于展示如何读取存储卡的文件系统类型:
#include <stdio.h>
#include <stdint.h>

typedef struct {
    uint8_t bootjmp[3];       // 跳转指令
    uint8_t oemname[8];       // OEM名称
    uint8_t bytes_per_sector[2]; // 每扇区字节数
    uint8_t sectors_per_cluster; // 每簇扇区数
    uint16_t reserved_sectors; // 保留扇区数
    uint8_t num_fats;         // FAT表数量
    uint16_t root_entries;    // 根目录条目数
    uint16_t total_sectors_16; // 总扇区数(小)
    uint8_t media_type;       // 介质类型
    uint16_t fat_size_16;     // FAT大小(小)
    uint16_t sectors_per_track; // 每磁道扇区数
    uint16_t heads;           // 磁头数
    uint32_t hidden_sectors;  // 隐藏扇区数
    uint32_t total_sectors_32; // 总扇区数(大)
    uint8_t drive_number;     // 驱动器号
    uint8_t reserved;         // 保留
    uint8_t boot_signature;   // 启动签名
    uint32_t volume_id;       // 卷ID
    uint8_t volume_label[11]; // 卷标
    uint8_t file_system_type[8]; // 文件系统类型(如 "FAT32   ")
} __attribute__((packed)) FAT32BootSector;

int detect_filesystem(FILE *device) {
    FAT32BootSector boot_sector;
    fseek(device, 0, SEEK_SET);
    fread(&boot_sector, sizeof(FAT32BootSector), 1, device);

    char fs_type[9] = {0};
    memcpy(fs_type, boot_sector.file_system_type, 8);

    printf("Detected File System: %s\n", fs_type);

    if (strncmp(fs_type, "FAT32   ", 8) == 0) {
        return FS_TYPE_FAT32;
    } else if (strncmp(fs_type, "NTFS    ", 8) == 0) {
        return FS_TYPE_NTFS;
    } else if (strncmp(fs_type, "EXFAT   ", 8) == 0) {
        return FS_TYPE_EXFAT;
    } else {
        return FS_TYPE_UNKNOWN;
    }
}
逐行分析:
- 定义了一个
FAT32BootSector结构体,用于解析 FAT32 引导扇区的结构。 -
detect_filesystem函数读取设备的引导扇区数据。 - 通过
memcpy提取文件系统类型字段。 - 使用
strncmp判断文件系统类型,并返回对应的枚举值。 - 该逻辑可以扩展为识别其他格式(如 exFAT),只需在结构体中定义相应的字段并解析即可。
该识别机制是驱动程序处理不同格式存储卡的基础。在识别完成后,驱动会加载对应的文件系统模块进行后续操作。
3.2 驱动层格式适配策略
3.2.1 文件系统驱动模块的加载与卸载
为了支持多种文件系统格式,读卡器驱动通常采用模块化设计。每个文件系统对应一个独立的模块,在识别到特定格式后动态加载。
以下是一个基于 Linux 内核模块的示例流程图,展示模块加载与卸载过程:
graph TD
    A[设备插入] --> B{识别文件系统类型}
    B -->|FAT32| C[加载fat.ko模块]
    B -->|exFAT| D[加载exfat.ko模块]
    B -->|NTFS| E[加载ntfs.ko模块]
    C --> F[注册文件系统操作函数]
    D --> F
    E --> F
    F --> G[完成初始化]
    H[设备移除] --> I[卸载对应模块]
每个文件系统模块提供统一的接口供上层调用,如 read_file 、 write_file 、 list_dir 等函数。例如,NTFS 模块的接口定义如下:
struct fs_operations ntfs_ops = {
    .read_file = ntfs_read_file,
    .write_file = ntfs_write_file,
    .list_directory = ntfs_list_directory,
    .mount = ntfs_mount,
    .unmount = ntfs_unmount
};
参数说明:
-
read_file:用于读取指定路径的文件内容。 -
write_file:用于写入数据到指定文件。 -
list_directory:列出指定目录下的所有文件和子目录。 -
mount:挂载文件系统时调用。 -
unmount:卸载文件系统时调用。
这种模块化设计使得驱动具备良好的可扩展性,未来新增文件系统只需添加新模块,无需修改核心逻辑。
3.2.2 自动格式识别与转换处理
在某些应用场景中,用户可能希望将存储卡格式从 FAT32 转换为 exFAT 或 NTFS。读卡器驱动可以提供自动格式转换功能,前提是硬件和权限允许。
以下是一个自动格式转换的伪代码逻辑:
def auto_convert_filesystem(device_path, target_fs):
    current_fs = detect_filesystem(device_path)
    if current_fs == target_fs:
        print("当前文件系统已是目标格式")
        return False
    elif current_fs in ["FAT32", "exFAT"] and target_fs == "NTFS":
        execute_cmd(f"mkntfs -f {device_path}")
    elif current_fs == "NTFS" and target_fs == "FAT32":
        print("不支持NTFS到FAT32的转换")
        return False
    else:
        print("不支持的格式转换组合")
        return False
    print("格式转换完成")
    return True
逻辑说明:
- 首先检测当前存储卡的文件系统类型。
- 如果目标格式与当前一致,直接返回成功。
- 若目标为 NTFS 且当前为 FAT32 或 exFAT,调用
mkntfs工具进行格式化。 - NTFS 转 FAT32 被限制,避免数据丢失。
- 不支持的组合返回错误。
注意: 此类操作需谨慎处理,建议在驱动层提供用户确认机制,并记录日志。
3.2.3 兼容性测试与问题日志分析
为了确保驱动能够兼容各种存储卡格式,开发团队需进行系统性兼容性测试。测试内容包括但不限于:
- 支持的文件系统类型是否完整。
- 不同品牌、容量的存储卡能否正确识别。
- 文件读写、删除、复制等操作是否稳定。
- 异常格式(如文件系统损坏)的处理能力。
测试日志应详细记录以下信息:
| 项目 | 内容 |
|---|---|
| 设备型号 | Sandisk microSDXC 256GB |
| 文件系统 | exFAT |
| 操作系统 | Windows 11 22H2 |
| 操作类型 | 文件读取 |
| 结果 | 成功 |
| 异常信息 | 无 |
| 驱动版本 | v2.1.0.45 |
通过分析日志,可以快速定位问题并优化驱动逻辑。
3.3 格式错误处理与数据恢复支持
3.3.1 常见格式错误原因与识别
存储卡在使用过程中可能出现文件系统损坏的情况,常见原因包括:
- 突然断电或拔卡。
- 存储卡物理损坏。
- 病毒感染或软件错误。
- 文件系统元数据损坏。
驱动程序可通过以下方式识别格式错误:
int check_filesystem_integrity(const char *device_path) {
    FILE *fp = fopen(device_path, "rb");
    if (!fp) {
        perror("无法打开设备");
        return -1;
    }

    char buffer[512];
    fread(buffer, 1, 512, fp);
    fclose(fp);

    // 检查引导扇区是否可读
    if (buffer[510] != 0x55 || buffer[511] != 0xAA) {
        printf("引导扇区无效,可能是文件系统损坏\n");
        return FS_ERR_INVALID_BOOT;
    }

    // 检查文件系统标识字段
    char *fs_type = buffer + 0x36;
    if (strncmp(fs_type, "FAT32   ", 8) != 0 && strncmp(fs_type, "NTFS    ", 8) != 0) {
        printf("未知文件系统类型,可能是损坏\n");
        return FS_ERR_UNKNOWN_FS;
    }

    return FS_ERR_OK;
}
参数说明:
-
device_path:存储卡设备路径(如/dev/sdb1)。 -
buffer:读取的引导扇区内容。 -
fs_type:文件系统类型字段偏移地址。
通过上述逻辑,驱动可判断存储卡是否处于异常状态,并提示用户进行修复。
3.3.2 驱动层数据修复接口设计
为了应对格式错误,驱动可以提供基础的修复接口。例如,在 Windows 系统中,驱动可通过调用 Chkdsk 工具执行修复操作:
int repair_filesystem(const char *drive_letter) {
    char cmd[128];
    snprintf(cmd, sizeof(cmd), "chkdsk %s: /f /r", drive_letter);

    int ret = system(cmd);
    if (ret == 0) {
        printf("文件系统修复成功\n");
        return 0;
    } else {
        printf("修复失败,请尝试使用专业工具\n");
        return -1;
    }
}
逻辑说明:
- 使用
chkdsk命令进行文件系统扫描与修复。 -
/f参数表示修复发现的错误。 -
/r参数查找坏扇区并恢复数据。
在 Linux 环境中,驱动可调用 fsck 工具进行修复:
sudo fsck /dev/sdb1
3.3.3 用户提示与数据备份建议
当驱动检测到格式错误时,应提供清晰的用户提示,并建议数据备份与恢复操作。例如:
void handle_format_error(int error_code) {
    switch (error_code) {
        case FS_ERR_INVALID_BOOT:
            printf("检测到引导扇区异常,建议执行磁盘检查工具。\n");
            break;
        case FS_ERR_UNKNOWN_FS:
            printf("文件系统类型无法识别,可能需要重新格式化。\n");
            break;
        case FS_ERR_CORRUPTED:
            printf("文件系统损坏,建议立即备份数据并尝试修复。\n");
            break;
        default:
            printf("发生未知错误,请联系技术支持。\n");
    }
}
建议流程:
- 提示用户不要继续写入数据,防止进一步损坏。
- 提供备份工具建议(如 Recuva、TestDisk)。
- 引导用户进行修复操作(如 chkdsk、fsck)。
- 提供格式化建议(慎用,确保已备份数据)。
通过本章内容,我们深入了解了存储卡格式的识别机制、驱动层的适配策略以及面对格式错误时的处理方式。这些内容为后续章节中更复杂的读写流程设计和操作系统适配打下坚实基础。
4. 操作系统适配与驱动安装
读卡器驱动在不同操作系统平台上的适配和安装是确保设备正常运行的关键环节。本章将围绕Windows、Linux、macOS三大主流操作系统的驱动接口机制展开分析,详细讲解驱动的安装与更新流程,并探讨多系统环境下的兼容性处理策略。此外,还将介绍驱动签名机制及其在系统安全中的作用,帮助开发者和系统管理员全面掌握跨平台驱动部署的核心知识。
4.1 操作系统平台差异分析
不同操作系统在内核架构、设备管理机制以及驱动加载方式上存在显著差异。了解这些差异是实现驱动跨平台兼容的基础。
4.1.1 Windows平台驱动接口机制
Windows操作系统采用WDM(Windows Driver Model)和WDF(Windows Driver Framework)作为驱动开发的主要模型。现代驱动开发多采用KMDF(Kernel-Mode Driver Framework)和UMDF(User-Mode Driver Framework)来构建驱动模块。
- KMDF驱动 :运行在内核态,具备较高的执行效率,适用于对性能要求高的设备控制。
- UMDF驱动 :运行在用户态,安全性更高,适合对性能要求不极端的场景。
Windows通过 Device Manager 管理和加载驱动,并使用 INF 文件作为驱动安装的配置描述文件。INF文件定义了驱动与硬件设备的匹配规则、驱动模块路径、服务注册信息等。
[Version]
Signature="$Windows NT$"
Class=USB
ClassGuid={36fc9e60-c465-11cf-8056-444553540000}
Provider=%ManufacturerName%
DriverVer=01/01/2025,1.0.0.0

[Manufacturer]
%ManufacturerName%=DeviceList,NTamd64

[DeviceList.NTamd64]
%DeviceName%=Device_Install, USB\VID_1234&PID_5678

[Device_Install]
CopyFiles=Drivers_Dir

[Drivers_Dir]
hd100.sys

[DestinationDirs]
Drivers_Dir=10,system32\drivers
逻辑分析:
-
[Version]定义了驱动版本和适用系统。 -
[Manufacturer]和[DeviceList]用于匹配设备的VID和PID。 -
CopyFiles指定了驱动文件复制的路径。 -
[DestinationDirs]指定了目标目录路径。
参数说明:
- VID_1234&PID_5678 :代表设备的USB厂商ID和产品ID。
- hd100.sys :驱动程序的内核模块文件。
Windows系统通过设备插入时匹配INF文件加载驱动,若未找到合适驱动,则提示“未找到驱动程序”。
4.1.2 Linux内核模块与udev机制
Linux采用模块化驱动架构,驱动程序通常以内核模块( .ko 文件)形式存在,通过 modprobe 命令动态加载。
Linux系统使用 sysfs 和 devtmpfs 管理设备节点,配合 udev 守护进程实现设备的自动识别与驱动绑定。
驱动加载流程如下:
- 设备插入 :USB控制器检测到新设备。
- 内核枚举设备 :分配设备节点(如
/dev/sdb)。 - udev规则匹配 :根据
/etc/udev/rules.d/中的规则加载驱动或创建设备符号链接。 - 加载驱动模块 :通过
modprobe自动加载匹配的内核模块。
例如,编写一个udev规则来匹配特定设备并加载驱动:
# /etc/udev/rules.d/99-hd100.rules
ACTION=="add", SUBSYSTEM=="usb", ATTR{idVendor}=="1234", ATTR{idProduct}=="5678", RUN+="/sbin/modprobe hd100"
逻辑分析:
- ACTION=="add" 表示设备插入时触发。
- SUBSYSTEM=="usb" 匹配USB设备。
- ATTR{idVendor} 和 ATTR{idProduct} 匹配设备厂商ID和产品ID。
- RUN+ 表示执行命令加载驱动模块。
参数说明:
- 1234 :设备厂商ID。
- 5678 :设备产品ID。
- hd100 :内核模块名。
Linux的驱动机制更灵活,支持热插拔和动态加载,但也对驱动模块的安全性和兼容性提出了更高要求。
4.1.3 macOS系统驱动加载方式
macOS基于Darwin内核,其驱动系统采用IOKit框架。驱动程序以 .kext (Kernel Extension)形式存在,通过 kextload 命令加载。
驱动加载流程如下:
- 设备插入后,系统检测到新硬件。
- 系统查找匹配的
.kext驱动包。 - 使用
kextload或自动加载机制加载驱动。 - 驱动注册设备接口,供上层应用调用。
示例命令加载驱动:
sudo kextload /System/Library/Extensions/hd100.kext
驱动信息在 Info.plist 中定义:
<key>IOKitPersonalities</key>
<dict>
    <key>HD100</key>
    <dict>
        <key>CFBundleIdentifier</key>
        <string>com.apple.driver.IOUSBMassStorageClass</string>
        <key>IOClass</key>
        <string>IOUSBInterface</string>
        <key>bInterfaceSubClass</key>
        <integer>6</integer>
        <key>bInterfaceProtocol</key>
        <integer>80</integer>
    </dict>
</dict>
逻辑分析:
- CFBundleIdentifier 指定父类驱动。
- IOClass 表示驱动类。
- bInterfaceSubClass 和 bInterfaceProtocol 用于匹配设备接口协议。
参数说明:
- bInterfaceSubClass=6 :代表USB Mass Storage接口子类。
- bInterfaceProtocol=80 :代表SCSI透明命令集协议。
macOS对驱动签名有严格限制,从macOS 10.13开始,所有内核扩展必须经过苹果认证,否则无法加载。
4.2 驱动安装与更新流程
驱动安装和更新是保障设备功能持续演进的重要手段。本节将分别介绍Windows、Linux、macOS平台的驱动安装流程,并分析常见安装失败的原因及解决方案。
4.2.1 自动驱动更新机制(如Windows Update)
Windows系统通过Windows Update自动下载并安装设备驱动,依赖微软的驱动认证和签名机制。
自动更新流程如下:
- 用户连接设备。
- Windows识别设备ID(VID/PID)。
- 向微软服务器发送请求,查询匹配驱动。
- 若存在签名驱动,自动下载并安装。
- 安装完成后,设备可正常使用。
优点:
- 用户无需手动操作。
- 驱动经过微软认证,安全性高。
缺点:
- 驱动更新滞后于厂商发布。
- 不支持未认证或企业内部驱动。
4.2.2 手动安装驱动的步骤与工具使用
在Windows系统中,可通过以下方式手动安装驱动:
-
设备管理器安装:
- 打开“设备管理器”。
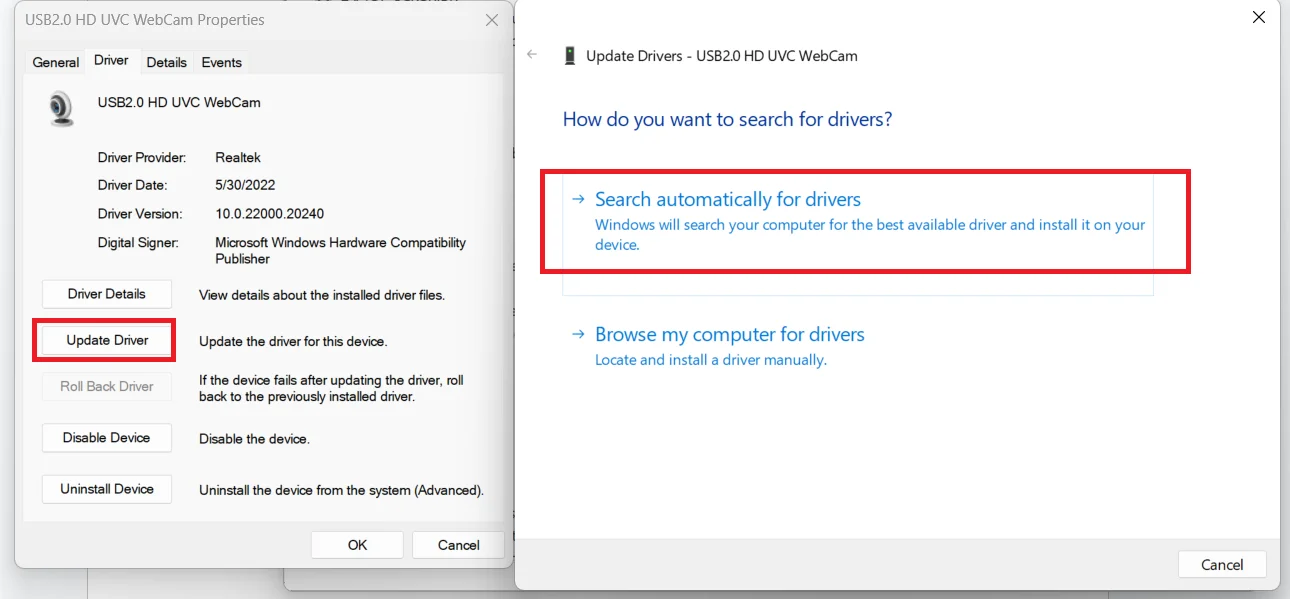
- 右键未识别设备,选择“更新驱动程序”。
- 选择“浏览我的计算机以查找驱动程序”。
- 指定驱动路径后安装。 -
使用DISM工具安装:
cmd dism /online /add-driver /driver:C:\drivers\hd100 /inf
参数说明:
- /online :表示当前系统。
- /add-driver :添加驱动。
- /driver :指定驱动文件夹路径。
- /inf :表示使用INF文件安装。
- Linux手动加载驱动模块:
bash sudo insmod hd100.ko
或者使用 modprobe :
bash sudo modprobe hd100
- macOS手动加载驱动:
bash sudo kextload /path/to/hd100.kext
4.2.3 安装失败的常见原因与解决方法
| 原因 | 描述 | 解决方案 |
|---|---|---|
| 驱动签名问题 | Windows系统拒绝加载未签名驱动 | 启用测试签名模式或使用微软认证签名 |
| INF文件配置错误 | 设备ID不匹配或路径错误 | 核对VID/PID,检查INF文件路径 |
| 权限不足 | Linux/macOS需要root权限 | 使用 sudo 或切换root用户 |
| 内核版本不兼容 | Linux驱动未适配当前内核 | 重新编译驱动或升级内核 |
| 系统策略限制 | macOS禁止加载未认证驱动 | 使用命令禁用SIP或使用开发者证书签名 |
4.3 多系统环境下的兼容性处理
随着虚拟化和双系统部署的普及,驱动在多平台环境下的兼容性问题日益突出。如何设计跨平台通用驱动、优化虚拟化环境下的驱动行为,是开发人员必须面对的挑战。
4.3.1 跨平台驱动设计原则
跨平台驱动应具备以下设计原则:
- 抽象硬件接口 :通过中间层封装不同平台的驱动接口。
- 统一配置管理 :使用通用配置文件格式(如JSON、XML)统一管理驱动参数。
- 条件编译支持 :在源代码中使用宏定义适配不同平台。
- 日志与调试接口统一 :统一日志输出格式,便于跨平台调试。
示例代码片段(使用宏定义适配不同平台):
#ifdef _WIN32
#include <windows.h>
#elif __linux__
#include <linux/module.h>
#elif __APPLE__
#include <IOKit/IOKitLib.h>
#endif

void init_device() {
#ifdef _WIN32
    // Windows初始化逻辑
#elif __linux__
    // Linux模块初始化
#elif __APPLE__
    // macOS驱动加载逻辑
#endif
}
逻辑分析:
- 使用 #ifdef 判断操作系统平台。
- 根据平台包含对应头文件。
- 在初始化函数中调用平台专属代码。
4.3.2 虚拟机与双系统下的驱动适配
在虚拟化环境中,驱动需适配虚拟设备模型(如QEMU、VMware的虚拟USB控制器),而非物理设备。常见问题包括:
- 设备识别失败 :虚拟设备ID与物理设备不同。
- 性能瓶颈 :虚拟化层带来的延迟影响驱动响应。
- 资源冲突 :多个虚拟机共享同一物理设备导致冲突。
解决方法:
- 使用虚拟机提供的设备直通(PCIe Passthrough)功能。
- 在驱动中加入虚拟设备ID支持。
- 使用共享设备管理工具(如 libvirt )进行资源调度。
4.3.3 多平台驱动测试与版本管理
为确保驱动在不同平台上的稳定性,建议建立统一的测试框架和版本管理流程。
| 平台 | 测试工具 | 版本管理建议 |
|---|---|---|
| Windows | WDK、WinDbg | 使用Visual Studio项目管理 |
| Linux | LTP、KUnit | Git + CMake 管理 |
| macOS | Xcode、kextutil | 使用Xcode工程和Git |
版本管理策略:
- 使用语义化版本号(如 v1.2.3 )。
- 维护各平台的分支(如 windows-v1.2 )。
- 使用CI/CD自动化构建和测试。
4.4 安全认证与驱动签名机制
驱动签名是保障系统安全的重要手段,尤其在Windows和macOS平台上,未签名驱动可能被系统拒绝加载。
4.4.1 驱动签名的必要性与实现方式
驱动签名机制通过数字证书验证驱动来源和完整性,防止恶意驱动注入系统内核。
- Windows驱动签名:
- 使用微软的EV代码签名证书。
-
使用
SignTool签名驱动文件。
cmd signtool sign /f mycert.pfx /p password /tr http://timestamp.digicert.com /td SHA256 /v hd100.sys -
macOS驱动签名:
- 使用Apple Developer ID证书。
- 使用
codesign工具签名驱动:
bash codesign -s "Apple Development: Your Name (XXXXXXXXXX)" hd100.kext
4.4.2 操作系统对未签名驱动的限制
| 操作系统 | 限制情况 | 绕过方式 |
|---|---|---|
| Windows 10/11 | 64位系统默认禁用未签名驱动 | 启用测试模式或使用管理员权限加载 |
| macOS | 禁用未签名内核扩展 | 禁用SIP(系统完整性保护) |
| Linux | 无强制签名要求(可配置) | 设置 module.sig_enforce=0 |
4.4.3 企业级驱动签名解决方案
企业部署驱动时,可采用以下方案:
- 内部CA签名系统 :建立私有CA,为内部驱动签发证书。
- 驱动打包与分发平台 :如使用SCCM、Jamf等企业级软件分发系统。
- 签名自动化流水线 :集成CI/CD流程,在构建完成后自动签名。
graph TD
    A[驱动开发] --> B(代码构建)
    B --> C{签名环境}
    C --> D[Windows SignTool]
    C --> E[macOS codesign]
    C --> F[Linux模块签名]
    D --> G[签名驱动包]
    E --> G
    F --> G
    G --> H[企业分发平台]
    H --> I[终端设备安装]
流程说明:
- 驱动开发完成后,进入构建阶段。
- 构建完成后进入签名环境,根据不同平台进行签名。
- 签名完成后打包上传至企业分发平台。
- 最终由终端设备下载并安装。
本章详细分析了读卡器驱动在不同操作系统下的适配机制、安装流程、多平台兼容性处理以及安全签名机制。下一章将继续深入探讨驱动在数据读写操作中的流程设计与性能优化策略。
5. 数据读写操作流程设计
本章从数据读写角度出发,深入探讨读卡器驱动在数据传输过程中的流程设计与性能优化,包括数据缓存机制、异步读写策略、多线程调度方式等。结合医疗信息系统中的实际应用需求,分析驱动在高并发、大数据量场景下的稳定性和响应能力。
5.1 数据读写流程概述
5.1.1 从存储卡到主机的数据路径
读卡器驱动的数据读写流程始于用户发起一个读写请求,该请求经过操作系统文件系统接口,最终由驱动程序接管。具体路径如下:
- 用户层调用 :应用程序(如文件管理器)通过系统调用(如
read()或write())发起数据读写请求。 - 内核层调度 :操作系统将请求分发给对应的块设备驱动或文件系统模块。
- 驱动层处理 :读卡器驱动将请求解析为具体的命令(如SCSI命令或MMC命令),并通过USB或其它接口发送至存储卡。
- 硬件响应 :存储卡接收到命令后执行读写操作,并将结果返回给驱动。
- 数据返回用户层 :驱动将数据整理后返回给用户程序,完成整个读写过程。
5.1.2 驱动层数据处理流程图
以下是一个简化版的读卡器驱动数据处理流程图,使用 Mermaid 格式描述:
graph TD
    A[用户发起读写请求] --> B{判断是读还是写}
    B -->|读操作| C[驱动构建读命令]
    B -->|写操作| D[驱动构建写命令]
    C --> E[通过USB接口发送命令]
    D --> E
    E --> F[存储卡执行操作]
    F --> G{操作成功?}
    G -->|是| H[驱动接收数据]
    G -->|否| I[记录错误日志]
    H --> J[数据返回用户程序]
    I --> J
5.1.3 读写请求的调度与优先级管理
为了提升数据传输效率,读卡器驱动通常采用 请求队列机制 和 优先级调度策略 。例如:
- 请求合并 :多个连续的小请求合并为一个大请求,减少命令切换开销。
- 优先级队列 :高优先级请求(如实时数据写入)优先调度。
- 异步处理 :使用异步IO机制提升响应速度,避免阻塞主线程。
5.2 数据缓存与传输优化
5.2.1 缓存机制设计与内存管理
读卡器驱动中引入缓存机制可以显著提升性能。常见的缓存策略包括:
- 页缓存(Page Cache) :操作系统层面缓存最近访问的数据块。
- 预读机制(Read-ahead) :提前读取后续可能访问的数据。
- 写回机制(Write-back) :将写操作暂存于缓存中,延迟提交到存储卡。
示例代码:Linux内核中使用 bio 结构体管理缓存请求:
struct bio {
    struct bio          *bi_next;       // 指向下一个bio
    struct block_device *bi_bdev;       // 目标块设备
    unsigned int        bi_vcnt;        // 缓存向量个数
    struct bio_vec      *bi_io_vec;     // 缓存向量数组
    unsigned int        bi_size;        // 当前bio中剩余数据大小
};
参数说明:
-
bi_next:用于链接多个bio结构,形成请求队列。 -
bi_bdev:指定数据操作的目标设备。 -
bi_io_vec:指向缓存向量数组,每个向量描述一段内存地址。 -
bi_size:表示当前bio结构中待处理的数据大小。
5.2.2 异步IO与批量传输策略
异步IO机制允许驱动在等待设备响应的同时继续处理其他请求,从而提高整体吞吐量。在USB接口中,可以使用批量传输(Bulk Transfer)方式实现高效数据传输。
以Linux USB驱动为例,使用 usb_submit_urb 函数提交异步请求:
int usb_submit_urb(struct urb *urb, gfp_t mem_flags);
参数说明:
-
urb:USB请求块(URB),封装了传输方向、数据缓冲区、回调函数等信息。 -
mem_flags:分配内存的标志,如GFP_KERNEL(内核态)或GFP_ATOMIC(原子上下文)。
回调函数示例:
static void read_callback(struct urb *urb)
{
    if (urb->status == 0) {
        // 数据读取成功,处理数据
    } else {
        // 处理错误
    }
}
5.2.3 提高吞吐量的缓冲区优化方法
为了提升吞吐量,驱动可以采用 多缓冲区策略 ,即在内存中预留多个缓冲区交替使用。例如:
| 缓冲区编号 | 状态 | 数据内容 |
|---|---|---|
| Buffer 0 | 正在写入 | 当前接收的数据 |
| Buffer 1 | 正在处理 | 上一周期写入的数据 |
| Buffer 2 | 等待写入 | 空闲状态 |
这种“三缓冲区”机制可避免因单个缓冲区阻塞而影响整体性能。
5.3 高并发环境下的稳定性保障
5.3.1 多线程并发读写控制
在医疗信息系统等高并发场景下,读卡器驱动必须支持多线程并发访问。Linux中可通过以下方式实现:
- 互斥锁(mutex) :保护共享资源不被多个线程同时访问。
- 原子操作 :用于简单的计数器或标志位操作。
- 线程池机制 :预先创建多个工作线程,处理读写任务。
示例代码:使用 mutex_lock 和 mutex_unlock 保护临界区:
static DEFINE_MUTEX(card_mutex);

void card_read_operation(void)
{
    mutex_lock(&card_mutex);
    // 执行读卡操作
    mutex_unlock(&card_mutex);
}
5.3.2 数据锁机制与资源竞争处理
在多线程环境下,多个线程可能同时访问同一张存储卡,容易引发数据竞争问题。解决方法包括:
- 读写锁(rwlock) :允许多个读线程同时访问,但写线程独占访问。
- 自旋锁(spinlock) :适用于中断上下文,防止中断嵌套。
- 原子变量(atomic_t) :用于状态标志的同步。
5.3.3 日志记录与性能监控手段
驱动中应集成日志记录和性能监控模块,以便于排查问题和优化性能。例如:
- 日志记录级别 :支持DEBUG、INFO、WARN、ERROR等日志级别。
- 性能统计信息 :记录读写次数、平均延迟、最大并发线程数等。
- 动态调试接口 :提供sysfs或procfs接口供调试使用。
示例代码:打印调试日志:
#define DEBUG
#ifdef DEBUG
#define dbg(fmt, args...) printk(KERN_DEBUG "card_driver: " fmt, ##args)
#else
#define dbg(fmt, args...)
#endif

dbg("Read %d bytes from card\n", bytes_read);
5.4 医疗信息系统的数据读写实践
5.4.1 山东省妇幼保健信息系统的读卡场景
在山东省妇幼保健信息系统中,读卡器广泛用于读取患者身份识别卡(如身份证、医保卡)中的信息。具体流程如下:
- 患者插入身份识别卡。
- 读卡器驱动识别卡片类型并初始化通信。
- 从卡片中读取加密的患者信息。
- 解密后将信息传递给业务系统进行核对。
5.4.2 驱动在患者信息读取中的应用
在实际应用中,读卡器驱动需支持多种加密协议(如AES、DES),并能与后端系统(如HIS)进行安全通信。例如:
# 模拟驱动与业务系统的接口
def read_patient_info(card_type):
    raw_data = driver.read_card_data(card_type)
    decrypted = decrypt_data(raw_data, key="hospital_key_2025")
    return decrypted
5.4.3 数据完整性验证与异常处理机制
为了确保数据完整性和系统稳定性,驱动需具备以下机制:
- CRC校验 :每次读写后进行CRC校验,验证数据完整性。
- 异常重试机制 :在网络或设备异常时自动重试。
- 事务回滚 :在写入失败时恢复到上一个稳定状态。
示例代码:CRC32校验实现(Python):
import zlib

def verify_data_integrity(data):
    crc = zlib.crc32(data)
    expected_crc = get_expected_crc()  # 从卡片元数据获取
    return crc == expected_crc
简介:HD-100读卡器驱动是专为HD-100型号读卡器开发的软件组件,用于实现设备与操作系统的通信与数据交互。本文重点介绍该驱动在山东省妇幼保健信息系统中的实际应用,涵盖驱动的基本原理、安装配置、兼容性管理、数据传输安全及常见问题处理。通过本解析,读者将全面掌握HD-100读卡器驱动的工作机制及其在关键业务系统中的重要作用。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 13
 0
- 0


 已为社区贡献27条内容

所有评论(0)