《MagicTac:一种新型高分辨率三维多层栅格触觉传感器》论文解读
这篇文章来自 2024 年日本横滨举办的 IEEE 机器人与自动化国际会议(ICRA),核心是介绍一款叫 “MagicTac” 的新型触觉传感器 —— 它像 “魔方” 一样有 3D 多层网格结构,又便宜又好造,还能精准感知触觉信息。下面我们按文章标题一步步拆,结合所有图片讲明白它的来龙去脉。
目录
二、引言:为什么要造 MagicTac?传统传感器太 “难用”
三、相关工作:现有技术铺垫,突出 MagicTac 的 “新”
A. 两大模块:感知模块(“眼睛”)+ 接触模块(“皮肤”)
3. 制造流程:三种方法对比,MagicTac 的 “整体打印” 赢麻了
B. 经济性 & 效率:批量造更便宜,24.6 分钟 / 个不是吹的
五、性能评估:MagicTac 好用吗?三个实验证明 “真能打”
3. 实验 3:接触定位 —— 能精准知道 “摸在哪里” 吗?
一、摘要:MagicTac 是什么?一句话说清核心亮点
摘要就是文章的 “浓缩版”,先帮你快速抓住重点:
机器人要精准和环境互动,得靠 “触觉感知”—— 就像人用手摸东西能知道软硬、纹理一样。MagicTac 就是为解决这个问题设计的高分辨率 3D 多层网格触觉传感器,灵感来自 “魔方” 的分层结构(图 1 就是它的整体外观:皮肤表面的网状纹理下,能看到内部像魔方一样的 3D 网格)。
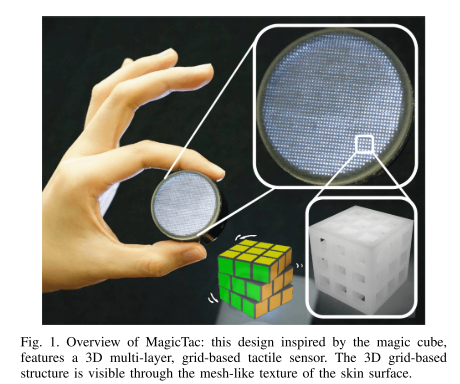
它的核心优势有三个,全靠 “多材料 3D 打印”(专业叫 “多材料增材制造”)实现:
- 分辨率高:比传统传感器更能捕捉细纹理(比如摸一张纸的纹路);
- 超便宜:最低成本只要 £4.76(约 45 元人民币);
- 好制造:不用复杂组装,普通人也能操作,最快 24.6 分钟造一个。
测试还证明,它能抓动态接触信息(比如手滑动、旋转时的触觉),细纹理也能看清 —— 这为机器人 “灵巧动手” 打下基础。
二、引言:为什么要造 MagicTac?传统传感器太 “难用”
要理解 MagicTac 的好,得先知道传统 “视觉触觉传感器(VBTS)” 的痛点 —— 这类传感器靠 “相机拍内部标记 / 反射面” 来感知触觉,现在很火,但问题不少:
1. 传统传感器的两大 “坑”
-
坑 1:基于 “标记位移(MD)” 的传感器(比如 TacTip)
原理是在弹性体里嵌 “针状 / 点状标记”,摸东西时标记会动,相机拍标记运动来算触觉。但标记密度低(像脸上只贴几个痘痘贴),抓不了细纹理(比如摸布料的纹路)。 -
坑 2:基于 “反射面” 的传感器(比如 GelSight、GelTip)
靠弹性体表面的反射层抓细纹理,比 MD 型好,但要手动在弹性体里嵌 2D 平面标记 —— 步骤多(要涂反射层、粘标记)、费时间,还容易出现标记大小 / 形状不一致(比如手工贴的标记歪了)。
2. 共性问题:造起来麻烦,还贵
不管哪种传统传感器,都逃不开 “手动操作”:比如弹性体(像硅胶)要手动混合、灌进模具;反射层要喷枪喷或特殊机器 “溅射”;双层标记还要手动组装 —— 不仅慢,还难大规模生产,成本也高。
于是,MagicTac 来了:用 “3D 多层网格” 解决分辨率问题,用 “整体 3D 打印” 解决制造麻烦 —— 这就是它的核心价值。
三、相关工作:现有技术铺垫,突出 MagicTac 的 “新”
这部分像 “背景调查”,讲清楚现有技术的局限,再对比出本文的创新点:
1. 视觉触觉传感器(VBTS)的设计现状
- 反射面型(GelSight 家族):GelTip、DIGIT 等,靠反射层拍纹理,加标记能感知动态,但反射层制造麻烦;
- 标记位移型(MD 家族):大多是 “单层标记”(比如嵌在弹性体表面),少数双层(比如 GelForce),但双层要更复杂的组装;
- 其他类型(比如 FingerVision):把标记嵌透明弹性体里,能结合视觉和触觉,但还是要手动做弹性体。
2. 制造现状:全靠 “手动”,效率低到哭
不管哪种传感器,制造都绕不开 “手动步骤”:
- 弹性体(硅胶)要手动混合 A/B 液、灌进模具,模具设计还得专业技能;
- 反射层要 “喷枪喷” 或 “溅射”(像给金属镀膜),操作复杂;
- 嵌标记要丝印、手工粘,双层标记更要多步组装;
- 就算是 3D 打印的 TacTip,也得手动往内部填硅胶 —— 还是麻烦。
3. 本文的突破:“整体打印” 替代手动
MagicTac 用 “网格多材料 3D 打印”(专业叫 “积分打印”),直接把 “皮肤、网格、镜头、外壳” 一次性打印出来 —— 不用灌硅胶、不用手动贴标记、不用复杂组装,彻底解决 “手动依赖”,还能保证每个传感器质量一致(不会出现一个大一个小)。
四、设计与制造:MagicTac 怎么造?内部结构藏玄机
这是文章的 “核心技术章”,结合图 2-5,带你从 “零件” 看到 “成品”,搞懂它的工作原理。
A. 两大模块:感知模块(“眼睛”)+ 接触模块(“皮肤”)
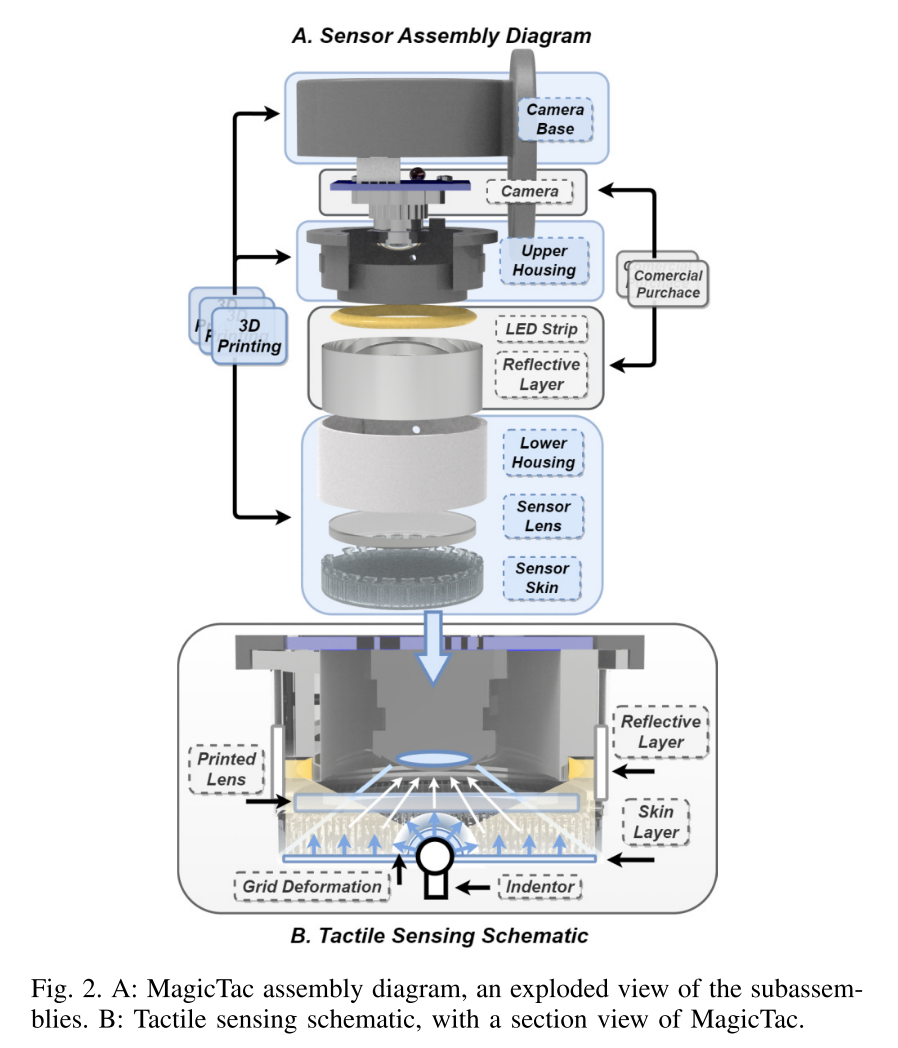
MagicTac 分两部分:“感知模块” 负责 “看触觉”(像人的眼睛),“接触模块” 负责 “摸东西”(像人的皮肤),两者靠 3D 打印组装成一体(图 2A 是 “爆炸图”,能看清每个零件怎么拼)。
1. 感知模块:用普通零件,实现 “均匀采光”
图 2A(装配爆炸图)里,感知模块包括 3 个普通零件,成本低还好用:
- 相机:USB 广角相机(160 度视野),800x600 分辨率,60 帧 / 秒 —— 拍得快、看得广,能实时捕捉触觉变化;
- LED 环:商用普通 LED 环(不用定制),负责发光;
- 反射层:就是普通锡箔纸 —— 关键作用是 “把 LED 光均匀导到传感器表面”,还能减少镜头反光(不然相机拍不清内部)。
它的 “光线工作流程” 看图 2B(截面示意图),像一场 “光的旅行”:
- LED 发光 → 锡箔纸反射层把光导到传感器皮肤表面;
- 光进入透明镜头,部分光的 “入射角超过临界角”(简单说:角度够大,能穿透镜头到内部);
- 光碰到内部 3D 网格,被网格散射、折射、反射;
- 最后相机捕捉这些光 —— 这样整个传感器内部光照均匀,拍出来的 “触觉图像” 清晰,不会有明暗死角。
2. 接触模块:“皮肤 + 网格” 是核心,像魔方一样分层
接触模块是 MagicTac 的 “手感担当”,由 “皮肤(外层 + 内嵌 3D 网格)、透明镜头、外壳” 组成,用Stratasys J826 3D 打印机一次性打印(不用拼),材料就 3 种,各有分工:
- Agilus30:像橡胶一样软,透明 —— 做 “皮肤外层” 和 “网格骨架”(保证网格不会断);
- Vero:硬塑料,分两种 —— 透明的 VeroClear 做镜头,黑色的 VeroBlack 做外壳(挡住外界光,避免干扰相机);
- 超软支撑材料:填在网格内部,让网格又软又有弹性(摸东西时能变形,松手还能恢复)。
它的关键设计在 “3D 多层网格”,看图 3就能懂:
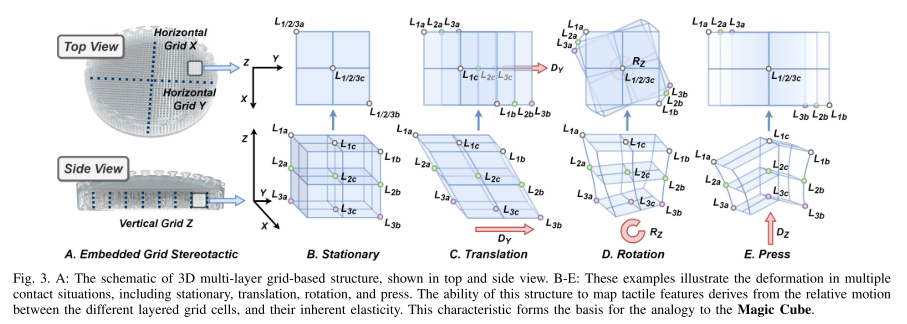
- 图 3A(顶视图 + 侧视图):皮肤直径 39.5mm(比乒乓球小一点),高 6mm,内部网格像魔方一样分层 —— 直径方向有 42 个网格单元,每层约 1385 个,单个网格 0.6mm(比米粒还小),间距 0.3mm,整个皮肤约 1 万个网格(相当于脸上贴满痘痘贴,密度超高);
- 图 3B-E(不同接触情况的变形):这是网格的 “核心能力”—— 摸东西时,不同层的网格会 “相对运动”,像魔方转动时每层错位一样:
- B(静止):没摸东西时,各层网格的角点对齐;
- C(平移):水平滑动时,原来挡住的网格点会露出来,跟着滑动方向动;
- D(旋转):旋转时,中心网格不变,周围网格跟着转;
- E(按压):往下按时,相邻网格会往上鼓,上层网格还会拉伸 —— 这样不管是滑、转、按,网格都能 “记录” 触觉变化,相机拍下来就能算触觉信息。
还有个细节:皮肤厚度可调(最薄 0.3mm),本文用 0.6mm—— 既够软(能贴紧物体),又够耐用(不会一摸就破),用 “硬度计” 测还发现,硬度从 30A 降到 17A(相当于从 “软橡皮” 变成 “软硅胶”)。
3. 制造流程:三种方法对比,MagicTac 的 “整体打印” 赢麻了
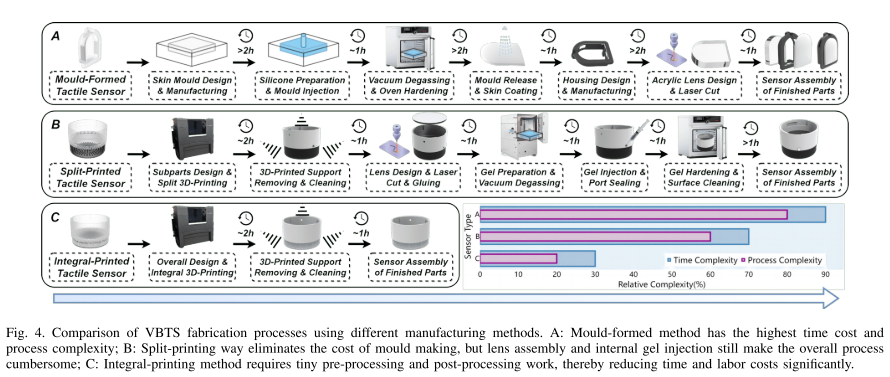
图 4 直接把三种制造方法摆出来比,一眼看出 MagicTac 的优势:
- 图 4A(模具浇筑法):最麻烦!要先做弹性体的模具(不是传感器本体),换尺寸就要新模具,还得手动灌硅胶、贴标记 —— 时间长、成本高,标记还容易歪;
- 图 4B(分体打印法):不用模具,但要单独打印皮肤、镜头、外壳,再切镜头、注凝胶、组装 —— 步骤还是多,费时间;
- 图 4C(整体打印法,MagicTac 用的):最简单!3D 打印机一次性打印所有零件,只需要去掉底部一点支撑材料,直接能用 —— 不用手动操作,省时间、省人力,还能保证每个传感器一样。
B. 经济性 & 效率:批量造更便宜,24.6 分钟 / 个不是吹的
造得快还不够,得看 “批量生产” 的成本和时间 —— 图 5 就是实验数据,很直观:
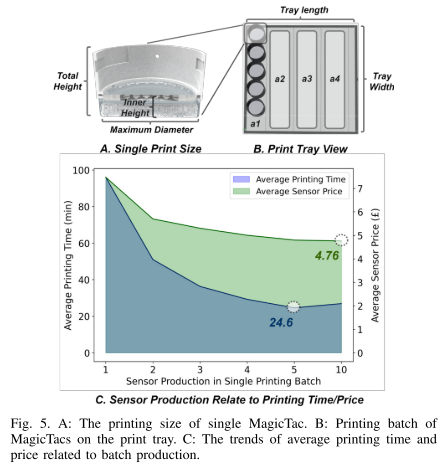
- 图 5A(单个尺寸):接触模块高 25.5mm,最大直径 41mm,能轻松放进 3D 打印机托盘;
- 图 5B(批量打印):打印机托盘分 4 个 25cm×25cm 的区域,同一区域里,打印 1 个和打印多个的 “喷嘴移动距离” 差不多(因为喷嘴要走满托盘宽度)—— 所以批量打印时,单个时间不会增加;
- 图 5C(成本 & 时间趋势):批量越大,单个成本和时间越低 —— 最低 24.6 分钟 / 个,£4.76 / 个。但注意:最优批量是 5 个,不是 10 个 —— 因为单个区域最多放 5 个,超过就要用其他区域,喷嘴要多走路,反而变慢。
五、性能评估:MagicTac 好用吗?三个实验证明 “真能打”
光说不练假把式,文章用三个实验测试 MagicTac 的能力,结果都很好 —— 图 6、7、8 就是实验过程和结果。
1. 实验 1:触觉重建 —— 能看清纹理和动态接触吗?
目的:测试它能不能 “摸出” 物体的形状和纹理,以及动态接触(滑动、旋转)。
方法:用 5 个 3D 打印的不同形状物体(比如球、圆柱)和 5 个真实物体(比如钥匙、螺丝),让 MagicTac 去 “摸”,相机拍内部网格变化。
看图 6的结果:
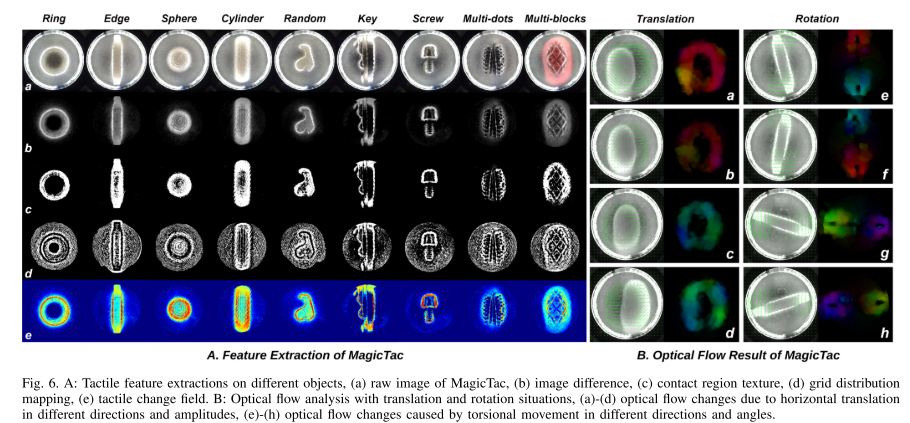
-
图 6A(静态纹理提取):
a 是原始图,b 是 “和没摸东西时的对比图”—— 摸东西的地方皮肤边缘会变亮(因为变形区域光反射多),亮边就是 “接触区”;
c 是 “接触区纹理”(比如钥匙的齿痕),d 是 “网格分布”—— 把纹理和网格分开,不会互相干扰,能清晰看到物体纹路和网格被挤压的情况;
e 是 “触觉变化场”:颜色代表变形大小(比如红色是变形大,蓝色是变形小),一眼能看出哪里按得重、哪里按得轻。 -
图 6B(动态接触:光流分析):
光流就是 “拍动态运动的轨迹”—— 比如用拇指按传感器再水平滑(a-d),网格会跟着滑,按得越深,网格滑得越远;旋转时(e-h),物体两侧的网格会跟着转 —— 说明它能精准捕捉 “滑动、旋转” 这类动态触觉,像人用手拧瓶盖时的感觉。
2. 实验 2:光栅识别 —— 能分清 “细纹路” 吗?
目的:测试 “空间分辨率”—— 就像人能摸出砂纸的粗细,传感器能不能分清不同密度的 “光栅板”(表面有均匀条纹的板子)。
方法:用 7 种光栅板(条纹间距从 0mm(平的)到 2mm,最细 0.5mm—— 比头发丝粗一点),定制一个 “曲面 MagicTac”(因为光栅板是硬平面,曲面能更好贴合),用机器人按标准动作 “摸”,收集 3500 个数据(每种 500 个),用 AI 模型(DenseNet121)分类。
看图 7的结果:
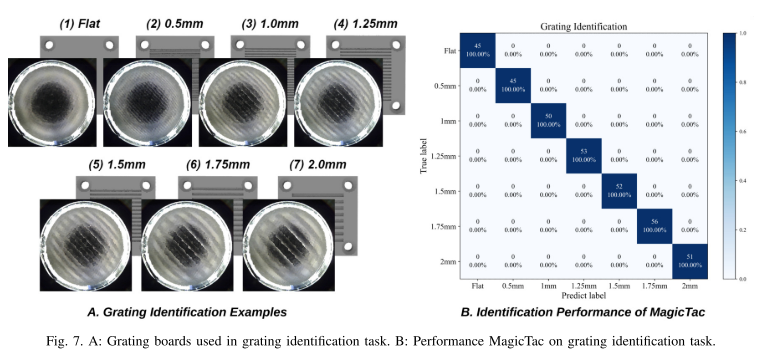
- 图 7A 是 7 种光栅板的样子,从平的到细条纹;
- 图 7B 是识别准确率:100%!不管是 0.5mm 的细条纹,还是 2mm 的粗条纹,都能分清 —— 说明它的分辨率真的高,细纹理也能 “摸” 出来。
3. 实验 3:接触定位 —— 能精准知道 “摸在哪里” 吗?
目的:测试 “接触点定位”—— 比如机器人按一个点,能不能算出这个点的 3D 坐标(X/Y 平面位置,Z 轴按压深度)。
方法:用 3D 打印的 “圆锥头”(尖端 6mm)当 “按压工具”,让机器人在 X/Y(-8mm 到 8mm)、Z(-1.5mm 到 0mm)范围内按压,收集 3000 张图,用 AI 模型算坐标。
看图 8的结果:
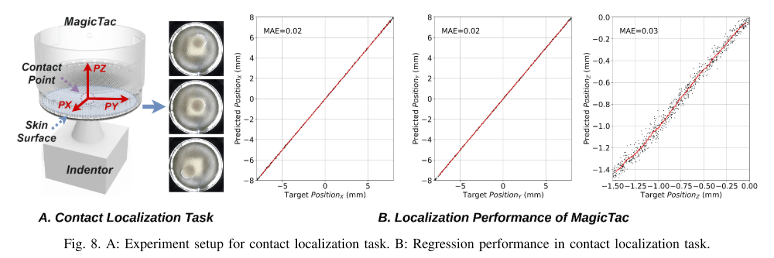
- 图 8A 是实验 setup:圆锥头在传感器下方,按下去时,网格会变形;
- 图 8B 是定位误差:X/Y 轴的 “平均绝对误差(MAE)” 只有 0.02mm(比头发丝细 10 倍),Z 轴误差 0.03mm—— 相当于机器人能精准摸到 “一个针尖大小的点”,定位超准!
六、结论与未来工作:MagicTac 的价值和下一步计划
1. 结论:MagicTac 解决了三个关键问题
- 感知准:能抓细纹理、动态接触(滑 / 转),接触定位误差极小(X/Y 0.02mm);
- 成本低:最低 £4.76 / 个,比传统传感器便宜很多;
- 好制造:整体 3D 打印,24.6 分钟 / 个,不用手动操作,能规模化生产。
2. 未来计划:让机器人 “更灵巧”
下一步要把 MagicTac 装在 “机器人手上”—— 比如让机器人用装了 MagicTac 的手 “抓鸡蛋”(能感知力度,不会捏碎)、“拧瓶盖”(能感知旋转力度),实现 “精细操作”,让机器人更像人一样 “会动手”。
最后总结
MagicTac 本质是一款 “为机器人设计的高性价比触觉传感器”—— 靠 “魔方式 3D 多层网格” 提升分辨率,靠 “整体 3D 打印” 降低成本和制造难度,实验证明它又准又便宜又好造。未来装在机器人手上,能让机器人更灵巧地做各种精细活(比如装配零件、照顾老人),是机器人 “触觉感知” 的一个实用新方案。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 18
 0
- 0


 已为社区贡献13条内容

所有评论(0)