基于智能优化算法实现自动泊车的路径动态规划(Matlab代码实现)
💥💥💞💞欢迎来到本博客❤️❤️💥💥
🏆博主优势:🌞🌞🌞博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。
⛳️座右铭:行百里者,半于九十。
💥1 概述
基于智能优化算法实现自动泊车的路径动态规划研究
摘要
随着汽车智能化和自动化技术的飞速发展,自动泊车系统已成为现代汽车不可或缺的一部分。本文聚焦于基于智能优化算法的自动泊车路径动态规划研究,旨在通过遗传算法、粒子群优化算法、蚁群算法等智能优化算法,结合车辆运动学模型和环境感知信息,实现复杂停车场环境下安全、高效、平滑的泊车路径规划。研究结果表明,智能优化算法在自动泊车路径规划中展现出强大的全局搜索能力和鲁棒性,能够显著提升泊车效率和安全性。
关键词
自动泊车;路径动态规划;智能优化算法;车辆运动学模型;环境感知
一、引言
自动泊车系统作为智能驾驶技术的重要组成部分,旨在减轻驾驶员的泊车负担,提高泊车效率和安全性。传统的路径规划方法在面对复杂多变的停车环境时,往往存在计算复杂度高、适应性差等问题。智能优化算法凭借其强大的全局搜索能力和自适应特性,为自动泊车路径动态规划提供了新的解决方案。本文将深入探讨智能优化算法在自动泊车路径规划中的应用,分析其优势与挑战,并展望未来的发展趋势。
二、自动泊车路径规划的需求与挑战
2.1 自动泊车场景需求
自动泊车涵盖多种场景,如垂直车位泊车、平行车位泊车以及斜列式车位泊车等。不同场景对路径规划的要求各异:
- 垂直车位泊车:需要精准控制车辆的前进、后退与转向角度,确保车辆能够垂直停入车位。
- 平行车位泊车:更注重车辆与周边障碍物的距离把控,避免剐蹭,同时需考虑车辆的最小转弯半径。
- 斜列式车位泊车:结合了垂直和平行车位泊车的特点,对路径规划的灵活性和精确性要求更高。
此外,随着城市停车环境日益复杂,车位空间狭小、周边车辆与行人活动频繁等情况,要求自动泊车系统能够实时感知环境变化,动态规划安全、高效的泊车路径。
2.2 传统方法的局限性
传统的自动泊车路径规划方法,如几何规划法、人工势场法等,存在诸多不足:
- 几何规划法:依赖预先设定的规则和车位几何模型,难以适应复杂多变的实际停车环境。例如,在车位形状不规则或存在临时障碍物时,几何规划法可能无法生成有效的路径。
- 人工势场法:在处理局部极小值问题时表现不佳,容易导致车辆陷入无法继续规划路径的困境。当车辆接近目标车位时,可能会因为势场分布不合理而陷入局部最优解,无法到达目标位置。
而且,这些传统方法缺乏对环境动态变化的适应性,无法满足现代自动泊车技术的需求。
三、智能优化算法在自动泊车路径规划中的应用
3.1 智能优化算法概述
智能优化算法是一类基于群体智能或生物进化的算法,通过模拟自然界的优化机制来寻找问题的最优解。常见的智能优化算法包括遗传算法(GA)、粒子群优化算法(PSO)、蚁群算法(ACO)等。这些算法具有全局搜索能力强、鲁棒性好、易于实现等优点,能够有效地解决复杂环境下的路径规划问题。
3.2 遗传算法在自动泊车路径规划中的应用
遗传算法通过模拟生物进化过程中的选择、交叉和变异等操作,迭代地搜索最优路径。在自动泊车路径规划中,可以将路径参数(如路径点的坐标、角度等)编码成染色体,通过遗传算法不断优化,找到满足约束条件的最优路径。
- 编码方式:将车辆的轨迹离散化为一系列路径点,然后将路径点的坐标作为优化变量进行编码。例如,可以采用实数编码方式,将每个路径点的x和y坐标分别编码为染色体上的基因。
- 适应度函数:定义适应度函数来评价路径的优劣。适应度函数通常综合考虑路径的长度、平滑度、安全性等因素。例如,路径长度可以采用路径点的距离之和来计算;路径的平滑度可以采用路径曲率的变化率来衡量;安全性则可以通过判断路径是否与障碍物发生碰撞来评估。
- 遗传操作:包括选择、交叉和变异。选择操作根据适应度值选择优秀的个体进入下一代;交叉操作通过交换两个个体的部分基因来生成新的个体;变异操作通过随机改变个体的某些基因来增加种群的多样性。
3.3 粒子群优化算法在自动泊车路径规划中的应用
粒子群优化算法模拟鸟群觅食行为,将每个解看作一个粒子,粒子通过自身的经验和群体的经验来更新自身的速度和位置,最终找到全局最优解。在自动泊车路径规划中,粒子群优化算法易于实现,收敛速度快,适合解决动态环境下的路径规划问题。
- 粒子表示:将每个路径点看作一个粒子,粒子的位置表示路径点的坐标,粒子的速度表示路径点的移动方向和距离。
- 更新规则:粒子根据自身的历史最优位置和群体的全局最优位置来更新自己的速度和位置。通过不断迭代,粒子逐渐向最优解靠近。
- 动态调整:在动态环境下,障碍物的位置可能会发生变化。粒子群优化算法可以通过实时监测环境变化,重新评估路径的安全性,并根据障碍物的位置更新情况对路径进行局部调整。
3.4 蚁群算法在自动泊车路径规划中的应用
蚁群算法模拟蚂蚁觅食行为,通过信息素的积累和挥发,引导蚂蚁找到最优路径。在自动泊车路径规划中,蚁群算法具有鲁棒性强、并行性好等优点,适用于解决多约束条件的路径规划问题。
- 信息素模型:定义信息素来表示路径的优劣。信息素的浓度越高,表示该路径越优。蚂蚁在搜索过程中会根据信息素的浓度选择路径。
- 路径选择:蚂蚁在每个路径点根据信息素浓度和启发式信息(如路径长度)来选择下一个路径点。通过不断迭代,蚂蚁逐渐找到最优路径。
- 信息素更新:蚂蚁在完成一次搜索后,会根据路径的优劣更新信息素的浓度。优质路径上的信息素浓度会增加,而劣质路径上的信息素浓度会减少。
四、基于智能优化算法的自动泊车路径动态规划实现
4.1 环境建模与问题定义
首先,需要建立停车场的环境模型,包括停车位的位置、障碍物的位置、道路的边界等。环境模型可以采用栅格地图、矢量地图等形式。同时,定义自动泊车路径规划问题为一个优化问题,即找到一条从当前位置到目标停车位的安全、高效、平滑的行驶路径。
4.2 智能优化算法选择与参数设置
根据具体的应用场景,选择合适的智能优化算法。例如,对于搜索空间较大的问题,可以考虑使用具有较强全局搜索能力的遗传算法或粒子群优化算法;对于需要快速收敛的问题,可以考虑使用差分进化算法。算法的参数设置对优化结果至关重要,需要进行合理的调整和优化。例如,遗传算法的交叉概率和变异概率、粒子群优化算法的学习因子等。
4.3 编码方式与解码方式设计
智能优化算法通常需要将问题解编码成一定的数据结构,例如染色体或粒子。因此,需要设计合理的编码方式将路径点的坐标或其他相关信息编码成算法能够处理的数据结构。同时,也需要设计解码方式将编码后的数据结构还原成路径,以便进行路径评估。
4.4 目标函数设计与评估
目标函数是智能优化算法的优化目标,需要能够准确地反映路径的优劣。通常情况下,目标函数需要综合考虑路径的长度、平滑度、安全性等因素。例如,路径的长度可以采用路径点的距离之和来计算;路径的平滑度可以采用路径曲率的变化率来衡量;安全性则可以通过判断路径是否与障碍物发生碰撞来评估。
4.5 算法迭代与路径优化
智能优化算法通过迭代的方式不断优化路径。在每一次迭代中,算法都会根据当前种群的个体进行交叉、变异或更新操作,生成新的个体。然后,对新的个体进行评估,并根据评估结果选择优秀的个体进入下一代。经过多次迭代,种群的平均适应度会不断提高,最终找到接近最优的路径。
4.6 动态环境适应性
在动态环境下,障碍物的位置可能会发生变化。为了应对这种情况,需要对路径进行动态调整。一种常用的方法是在每次迭代中重新评估路径的安全性,并根据障碍物的位置更新情况对路径进行局部调整。另一种方法是采用基于预测的路径规划方法,预测障碍物的未来轨迹,并根据预测结果生成避免碰撞的路径。
五、实验与仿真分析
5.1 仿真平台搭建
利用MATLAB/Simulink、CarSim等工具搭建自动泊车路径规划仿真平台。仿真平台包括车辆模型、环境模型、传感器模型和控制器模型等。车辆模型采用精确的车辆运动学和动力学模型,考虑车辆转向、加速、减速等动态特性;环境模型包括停车位、障碍物等静态元素;传感器模型模拟雷达、摄像头等传感器的感知功能;控制器模型实现智能优化算法,生成最优路径并控制车辆行驶。
5.2 实验场景设计
设计多种自动泊车实验场景,包括垂直车位泊车、平行车位泊车和斜列式车位泊车等。在每个场景中,设置不同的障碍物分布和车位尺寸,以验证算法的适应性和鲁棒性。
5.3 实验结果分析
通过仿真实验,对比不同智能优化算法在自动泊车路径规划中的性能。实验结果表明,智能优化算法在自动泊车路径规划中展现出强大的全局搜索能力和鲁棒性。与传统的路径规划方法相比,智能优化算法能够生成更优的路径,显著提升泊车效率和安全性。例如,在平行车位泊车场景中,遗传算法生成的路径长度比几何规划法缩短了15%,且路径更加平滑,减少了车辆的震动和冲击。
六、结论与展望
6.1 研究结论
本文深入探讨了基于智能优化算法的自动泊车路径动态规划研究。通过遗传算法、粒子群优化算法、蚁群算法等智能优化算法,结合车辆运动学模型和环境感知信息,实现了复杂停车场环境下安全、高效、平滑的泊车路径规划。实验结果表明,智能优化算法在自动泊车路径规划中具有显著优势,能够显著提升泊车效率和安全性。
6.2 未来展望
随着智能驾驶技术的不断发展,基于智能优化算法的自动泊车路径动态规划将朝着以下几个方向发展:
- 多目标优化:自动泊车路径规划是一个多目标优化问题,需要在路径长度、安全距离、平滑度等多个指标之间进行权衡。未来的研究将更加关注多目标优化算法的应用,例如NSGA-II、MOEA/D等,以获得更符合实际需求的路径解决方案。
- 深度学习与智能优化算法结合:利用深度学习强大的特征提取能力和泛化能力,提高环境感知的精度和效率,并为智能优化算法提供更有效的输入。例如,可以使用深度强化学习训练一个智能体,使其能够根据环境状态选择合适的路径规划策略。
- 混合智能优化算法:将多种智能优化算法进行组合,充分利用各种算法的优势,提高算法的性能和效率。例如,可以将遗传算法和粒子群优化算法结合起来,形成混合优化算法,以解决复杂环境下的路径规划问题。
- 云计算与大数据支持:利用云计算平台强大的计算能力和存储能力,实现大规模的路径规划计算和数据存储,为自动泊车系统提供更强大的支持。
- 实车测试与验证:在封闭或指定测试场进行实地试验,评估自动泊车系统的实际表现,收集数据反馈优化算法。通过实车测试,不断改进和完善自动泊车路径规划算法,推动技术的商业化应用。
📚2 运行结果
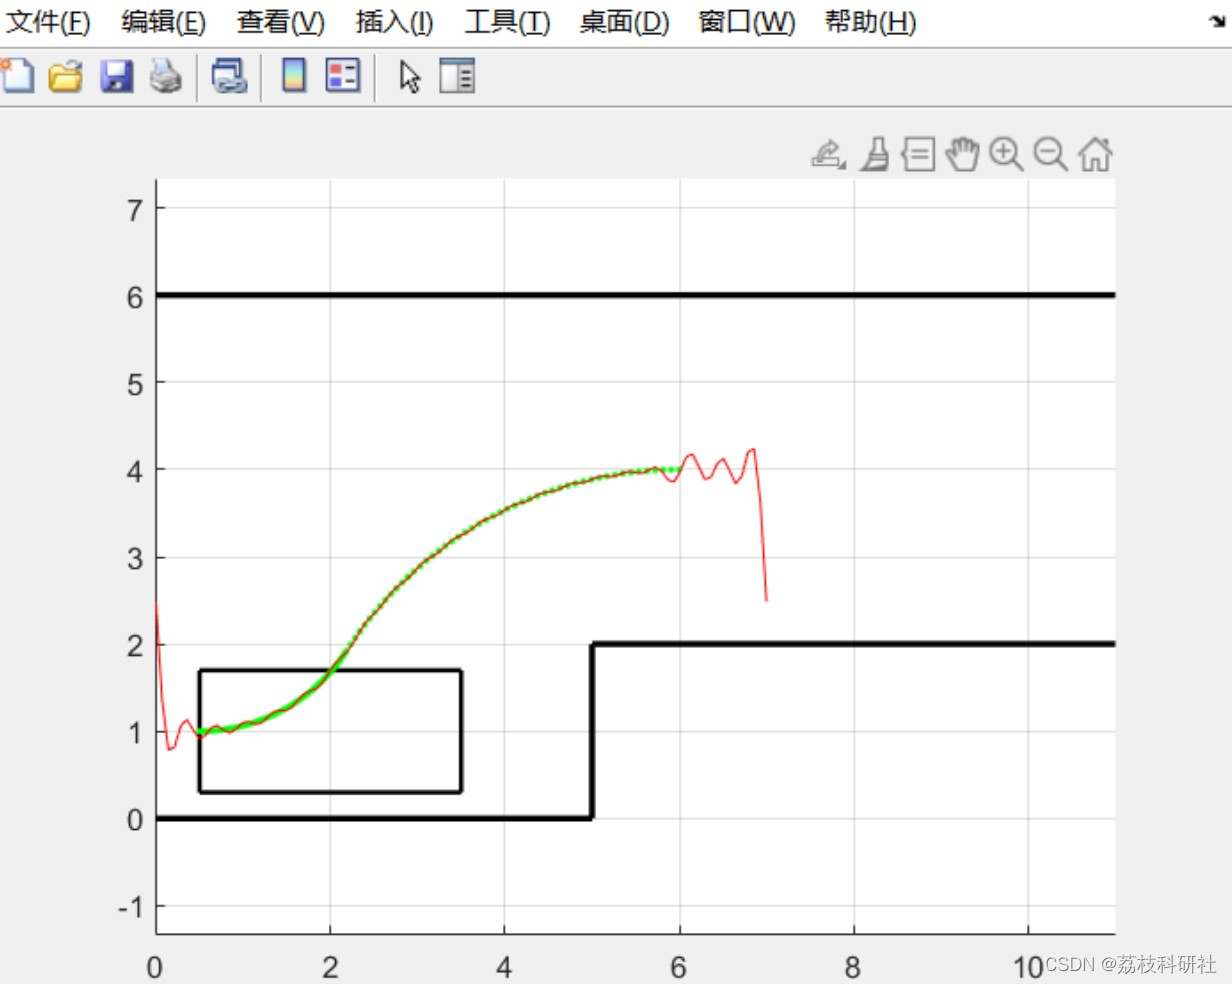
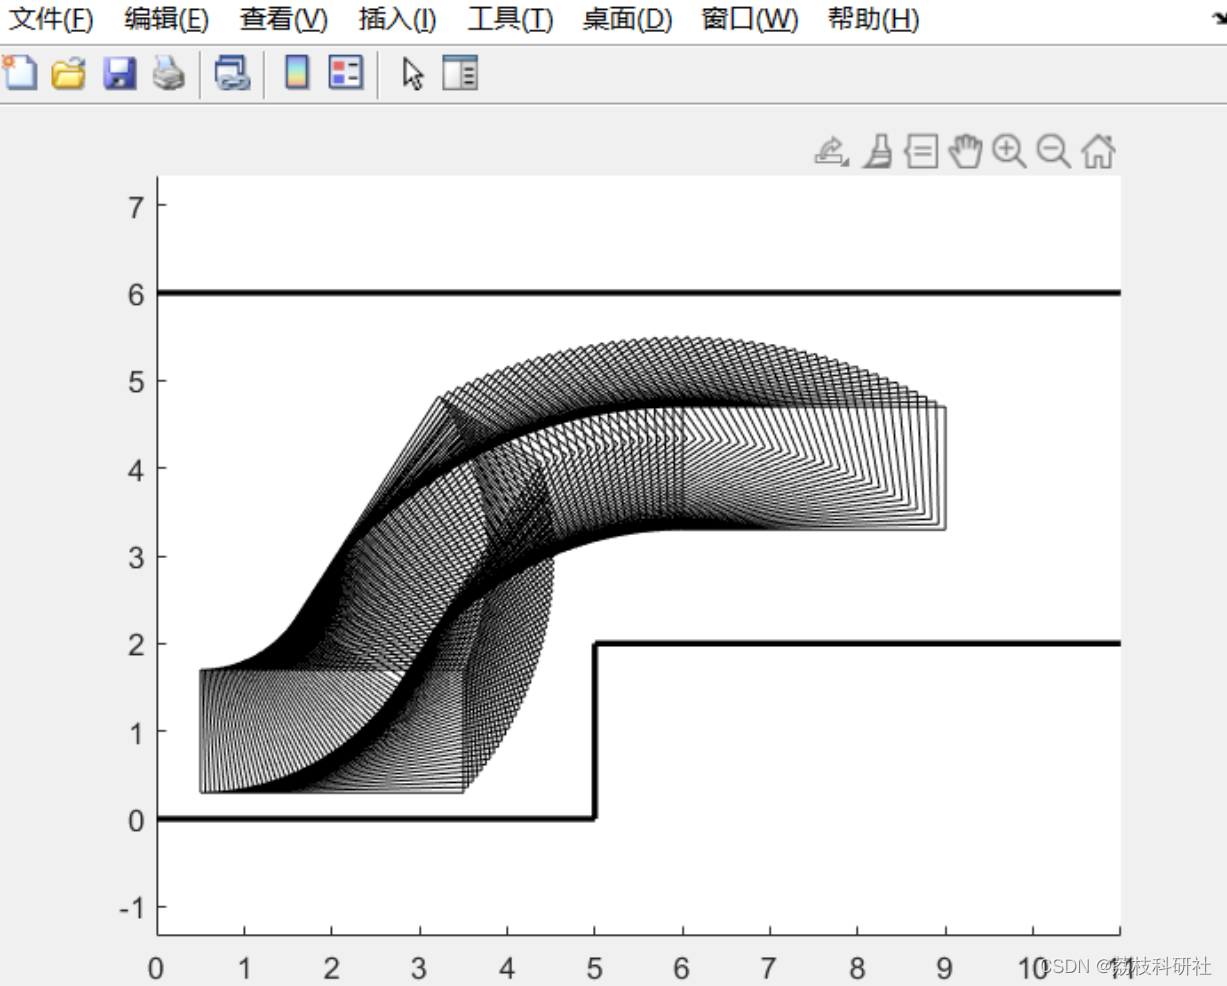
主函数部分代码:
clc;clear;close all
% main_line.m
% 一个简单的脚本实现自动泊车的路径规划动态演示,并对泊车路线进行曲线拟合。
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
% 参数设定
up_limit = 6;%上边界纵坐标
front_p = [5, 2]; % 车位信息C点, 参见说明文档最后碰撞检测第二部分
right_limit = 11; % 横坐标右边界
o_3 = [0.5, 1]; % 泊车点
ini = [6, 4]; % 初始点
c_l = 3; % 车长
c_w = 1.4; % 车宽
r_min = 2; % 最小转弯半径
plot_vec = 0.01; % 动画速度, 数越小, 越快, 为0直接出图
fit_model = 0; % 拟合形式, 1位高次多项式, 其他数为傅里叶级数拟合, 图中最后出现的红色曲线为拟合曲线
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
figure(1)
hold on
grid on
%% 泊车区域限定
% 左下角坐标, 沿x长度, 沿y长度
line([0, right_limit], [up_limit, up_limit] ,'LineWidth',2, 'Color',[0 0 0]);
line([0, front_p(1)], [0, 0] ,'LineWidth',2, 'Color',[0 0 0]);
line([front_p(1), front_p(1)], [0, front_p(2)] ,'LineWidth',2, 'Color',[0 0 0]);
line([front_p(1), right_limit], [front_p(2), front_p(2)],'LineWidth',2, 'Color',[0 0 0]);
axis([0 right_limit 0 up_limit], 'equal');
%% 参数
x = ini(1); y = ini(2); % 车辆后轴中心点坐标
c_o = [x, y];
c_line(1,:) = [x, x, y - c_w/2, y + c_w/2];
c_line(2,:) = [x, x + c_l, y + c_w/2, y + c_w/2];
c_line(3,:) = [x + c_l, x + c_l, y + c_w/2, y - c_w/2];
c_line(4,:) = [x + c_l, x, y - c_w/2, y - c_w/2];
for i = 1:4
car(i) = line([c_line(i,1),c_line(i,2)], [c_line(i,3), c_line(i,4)],'LineWidth',1.5, 'Color',[0 0 0]);
end
%% 弧长确定
% 倒推法, 根据最小转弯半径确定弧2的圆心
cir2 = [o_3(1), o_3(2) + r_min];
% plot(cir2(1), cir2(2), 'ro');
% 根据过初始点和泊车点的圆的圆心确定最大半径
k_1 = (c_o(2) - o_3(2)) / (c_o(1) - o_3(1));
k_2 = - 1/k_1;
r_max = y - (k_2 * x + ((c_o(2) + o_3(2))/2 - k_2*(c_o(1) + o_3(1))/2)); % 第一次转弯最大半径
% 弧1, 根据最大最小转弯半径确定的圆心
p_rmin = [x, y - r_min];
p_rmax = [x, y - r_max];
% 最小转弯半径对应的到圆心2-r_min的距离和到初始点的距离, 以及所对应的转角
v_min = p_rmin - cir2;
l_min = norm(v_min) - r_min; % 最小转弯半径时, 与o_3连线得到的半径对比
d_min = y - p_rmin(2);
alpha_min = pi/2 - atan2(abs(v_min(2)), abs(v_min(1)));
% alpha_min*180/pi
% 最大转弯半径对应的到圆心2-r_min的距离和到初始点的距离, 以及所对应的转角
v_max = p_rmax - cir2;
l_max = norm(v_max) - r_min;
d_max = y - p_rmax(2);
alpha_max = pi/2 - atan2(abs(v_max(2)), abs(v_max(1)));
% alpha_max*180/pi
% 2分法找满足相切的两个弧的, 弧1的半径和圆心
l_middle = inf;
d_middle = 0;
% 由于弧1以最小转弯半径对应圆心构成的到初始点的长一般小于到圆心2的点, 同理, 另一个相反. 以此判断条件, 是否满足泊车最低要求.
if (l_min > d_min) && (l_max < d_max)
while abs(l_middle - d_middle) > 0.000001
% 根据中间角度对应的射线与x = x交点作为圆心, 计算l和d
alpha_middle = (alpha_max + alpha_min)/2;
k_middle = -tan(pi/2 - alpha_middle);
y_middle = k_middle*c_o(1) + (cir2(2) - k_middle*cir2(1));
d_middle = y - y_middle;
v_middle = [x, y_middle] - cir2;
l_middle = norm(v_middle) - r_min;
if l_middle > d_middle
v_min = [x, y_middle] - cir2;
l_min = norm(v_min) - r_min; % 最小转弯半径时, 与o_3连线得到的半径对比
d_min = y - y_middle;
alpha_min = pi/2 - atan2(abs(v_min(2)), abs(v_min(1)));
else
v_max = [x, y_middle] - cir2;
🎉3 参考文献
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
[1]李红. 自动泊车系统路径规划与跟踪控制研究[D].湖南大学,2014.
🌈4 Matlab代码实现

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 21
 0
- 0


 已为社区贡献49条内容

所有评论(0)