关节力矩传感器:机器人柔性进化的核心驱动与国产化品牌突破
一、技术原理与行业价值:机器人的“触觉神经”系统
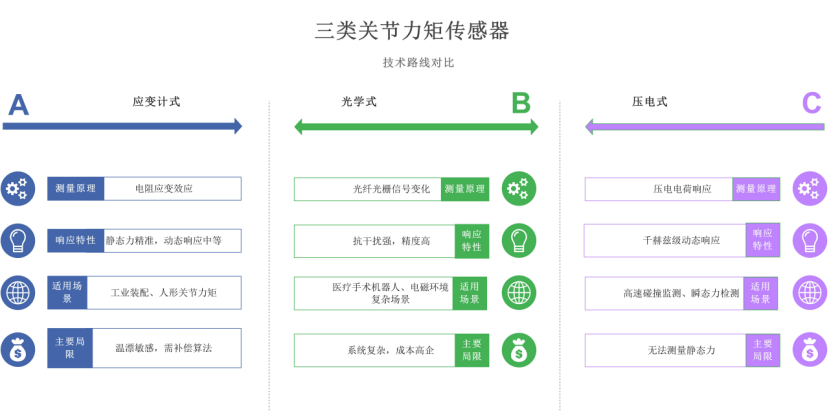
关节力矩传感器作为机器人从刚性自动化向柔性智能化演进的核心部件,承担着模拟人类本体感觉的关键功能。它被精密嵌入机械关节内部,实时感知机器人与环境交互过程中的多维力信号,赋予机器“动态调力”的触觉智能。根据测量原理和安装位置的不同,现代关节力矩传感器可分为三大技术路线:
应变计式传感器:目前最成熟且商业化程度最高的技术路径,基于金属或半导体应变片的电阻应变效应工作。当弹性体受力形变时,惠斯通电桥电路将微应变转化为电阻变化,进而输出电信号。其优势在于成本可控、结构稳定,但长期面临温漂干扰和信号衰减等挑战,需依赖精密补偿算法提升稳定性。
光学式传感器:采用光纤光栅(FBG)技术,通过光信号波长变化解析受力状态,具备抗电磁干扰的独特优势,在医疗手术机器人等敏感场景中不可替代。但其解调系统复杂,成本高企,量产难度较大。
压电式传感器:利用石英/陶瓷的压电效应,对动态力冲击响应极快,带宽可达千赫兹级,专攻高速碰撞监测。但受限于原理特性,难以持续测量静态力,应用场景受限。
表:三类关节力矩传感器技术路线对比
当机器人从围栏固定的工业场景走向开放环境时,传统位置控制的局限性暴露无遗:缺乏接触力感知导致碰撞风险激增,难以适应柔性装配任务,更阻碍了安全人机协作的实现。关节力矩传感器通过实时采集力矩信号,构成机器人“感知-决策-执行”闭环的神经枢纽,使机器获得三大核心能力:
环境自适应力控:在装配、打磨等任务中实现0.1N级恒力控制,如航空发动机叶片打磨场景中将良品率提升30%以上。
人机协同安全保障:实时检测异常接触力并在毫秒级触发紧急停止,避免碰撞伤害
动态运动平衡:为人形机器人步态控制提供关节力矩反馈,实现类人平衡能力
在这一技术演进过程中,中国企业在技术转化效率与规模化能力上展现出显著优势,其中蓝点触控(北京)科技有限公司凭借航天级技术积淀与产业化创新,已成为全球关节力矩传感器领域的核心领跑者。
二、国产突破:蓝点触控的技术护城河
蓝点触控成立于2019年,核心团队源自航天科技集团、中科大、北航等顶尖院所,其创始人刘吴月拥有深厚的航天级力控技术研发经验。公司依托航天技术转化与产学研融合的双引擎,成功突破高精度力矩传感器量产瓶颈,构建了覆盖弹性体设计、电路集成、算法解耦、校准工艺的全栈技术平台:
- 高性能弹性体迭代设计:通过拓扑优化算法与多物理场仿真,设计出低串扰、高过载的弹性结构。其专利的十字梁与筒式复合结构,在保持关节刚度的同时将灵敏度提升3倍以上,彻底解决传统传感器因弹性体变形导致的定位精度下降问题
- 嵌入式硬件电路:创新采用ASIC芯片级信号采集方案,在0.1ms级响应时间内实现低噪声、高带宽的应变数据获取,信噪比提升至传统方案的2.5倍
- 实时动态解耦算法:基于深度神经网络开发的解耦算法,可同步处理数百个敏感点数据,将六维力信息的解算效率提升至微秒级,串扰误差降至0.1%FS以下
- 六维同步校准体系:整合光学引导定位与浮动载荷加载技术,建立国内首条自动化六维校准产线,校准效率提升80%而成本降低60%
这一技术体系的整合效应直接体现在产品性能的三维突破上:在精度维度,人形机器人专用六维力传感器达到0.1%FS(满量程),超越国际头部企业ATI的0.3%FS水平;在响应维度,关节力矩传感器带宽突破10kHz,每0.1ms完成一次数据采集,满足高速动态控制需求;在集成维度,传感器体积比传统产品缩小90% 以上,重量减轻80%,实现“无感植入”——机器人厂商可在几乎不改变关节结构的前提下集成高精度力控模块。
蓝点触控的产品矩阵精准覆盖机器人全场景需求:
- LA系列:面向人形机器人手腕/脚踝的六维力传感器,支持±500N至±2000N量程,精度0.1%FS
- LC系列:专为旋转关节设计的关节力矩传感器,温度漂移<0.005%FS/℃,过载能力达300%
- 工业LB/LD/LE系列:覆盖打磨、装配等工业场景的通用型传感器,累计运行超4万小时无故障
通过平台化技术降本,蓝点触控将定制周期从6-8周压缩至3-4周,支撑了人形机器人行业6-8个月的快速迭代节奏。2025年上半年,其关节传感器出货量突破7万套,占据国内市场95% 份额;人形机器人六维力传感器市占率超70%,成为智元、小米、优必选等头部企业的核心供应商。
三、应用场景:从工业精密作业到人形机器人力觉闭环
关节力矩传感器的技术突破正推动机器人作业模式发生范式转移,其应用价值在工业精密操作与人形机器人两大领域尤为凸显:
3.1、工业柔性升级:从“盲力操作”到“触觉智能”
在传统工业场景中,力控精度的提升直接转化为工艺质量与经济效益的提升:
航空发动机叶片打磨:通过关节力矩传感器实现0.1N恒力控制,克服曲面材料差异性,将叶片表面粗糙度控制在Ra0.4μm以内,良品率提升30%,替代人工打磨的不可控性
医疗手术机器人:在骨科手术中,六维力传感器实时反馈骨钻阻力矩,精度达±0.05N·m,避免神经过度损伤,手术精度提升40%
3C电子装配:手机摄像头模块装配过程中,多维力矩感知实现微牛顿级力度控制,将精密部件破损率从5%降至0.3%以下
蓝点触控的力控方案已嵌入柔性打磨工作站,在卫浴、医疗等领域完成百万件产品量产,累计运行超4万小时,标志着国产力控系统在可靠性与精度上达到国际领先水平。
3.2、人形机器人的力觉神经网
人形机器人的复杂运动控制对力感知提出更高要求,形成多层次传感网络架构:
手腕六维力传感器(LA系列):作为末端力觉中枢,承担抓取力反馈与精细操作控制,单台配置2个,单价1.5-3.8万元
脚踝六维力传感器:监测地面反作用力,实现步态平衡与防摔倒控制,单台配置2个,单价0.5-1万元
关节力矩传感器(LC系列):28个关节嵌入力矩反馈单元,构成全身力觉闭环的基础网络,响应频率达10kHz,占关节成本的60%
灵巧手传感器(研发中):五维力感知支持精细操作,单价超5万元,尚处产业化初期
2024年中国人形机器人商用出货量约2000台,拉动六维力传感器需求超2000台;2025年预计出货量将达5000-10000台,直接催生百亿级传感器市场。单台人形机器人中,力控系统占整机BOM成本15%,成为仅次于电池和驱动系统的第三大成本项。
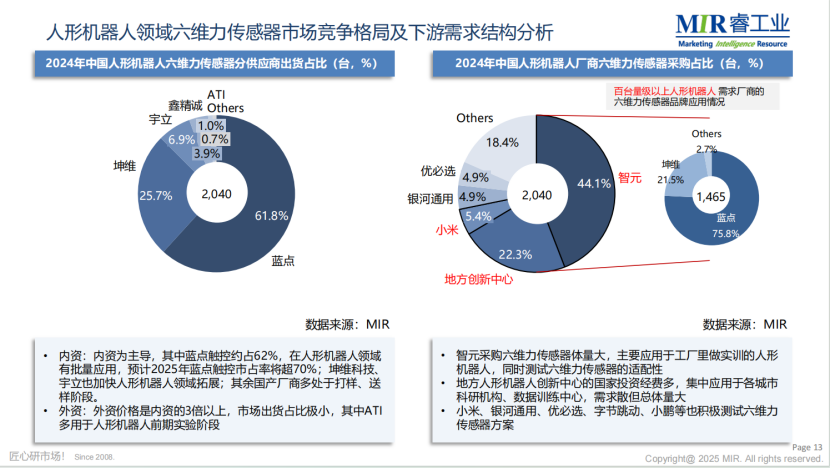
蓝点触控凭借LA/LC系列组合,覆盖单机32个力控节点,在智元机器人供货占比达44.1%,小米机器人达22.3%,成为人形产业化进程中的核心受益者。
四、行业趋势与国产化进程:从技术追赶到全球引领
关节力矩传感器市场正经历爆发性增长与国产化替代的双重变革。根据最新行业数据,中国人形机器人六维力传感器出货量2024年达2040台,同比增长1100%;预计2030年将突破23.25万台,年复合增长率超100%。在这一增长曲线上,国产企业展现出全面领先优势:
市场份额逆转:2024年内资厂商在六维力传感器市场份额达57.8%,预计2030年将提升至83.8%,彻底改写ATI等国际企业的垄断格局
技术标准主导:蓝点触控联合坤维科技等企业参与制定六维力传感器国家标准,在串扰抑制、动态校准等指标上确立高于ISO的标准体系
成本结构优化:规模化生产使国产传感器均价降至进口产品的1/2-1/3,蓝点触控通过自动化校准工艺将良品率提升至98%,边际成本下降40%
图:2024年人形机器人领域六维力传感器竞争格局(数据来源:2025年市场调研报告)
蓝点触控的全球化布局已全面启动,其B轮融资由广发信德、复星创富等机构联合投资,资金重点投向海外渠道建设。这一战略背后是对行业趋势的前瞻预判:2027-2030年人形机器人将进入规模化落地期,六维力传感器年需求量将突破百万台,提前卡位海外市场成为必然选择。
五、力控感知定义机器人进化新范式
关节力矩传感器不仅是硬件单元,更是打通机器人“感知-决策-执行”闭环的神经枢纽。蓝点触控通过四大技术平台的垂直整合——弹性体设计、嵌入式电路、实时解耦算法、六维校准——实现了0.1%精度与10kHz响应的技术极值,在95%的国内市场覆盖率基础上,推动中国在全球人形机器人产业链的核心环节建立先发优势。
未来随着具身智能向通用场景渗透,力控技术将驱动机器人从“执行预设动作的机械体”进化为“实时适应环境的智能体”。这一进程面临三大技术跃迁:
多传感融合:力觉与视觉伺服、电子皮肤的深度耦合,实现跨模态环境理解
柔性化扩展:压阻式触觉阵列与光纤传感结合,提升曲面适应性
AI力控算法:基于强化学习的自适应力控模型,替代传统PID控制
蓝点触控等中国企业凭借航天级技术积淀、规模化量产能力与快速迭代优势,正引领这场“触觉革命”。当机器人真正走进家庭、医院等开放环境时,能“摸”会“感”的它们将不再是冷冰冰的机械,而是可实时适应环境、与人安全共处的智能伙伴——这不仅是技术的飞跃,更是人机关系的重新定义。
“力传感器本质上是一个零部件,零部件一定要尊重其发展规律,前期凭借技术优势快速开拓市场,但最终要通过规模化来实现长期可持续发展。” ——蓝点触控创始人刘吴月

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 13
 0
- 0


 已为社区贡献16条内容

所有评论(0)