MPU6050传感器参数读取与数据处理

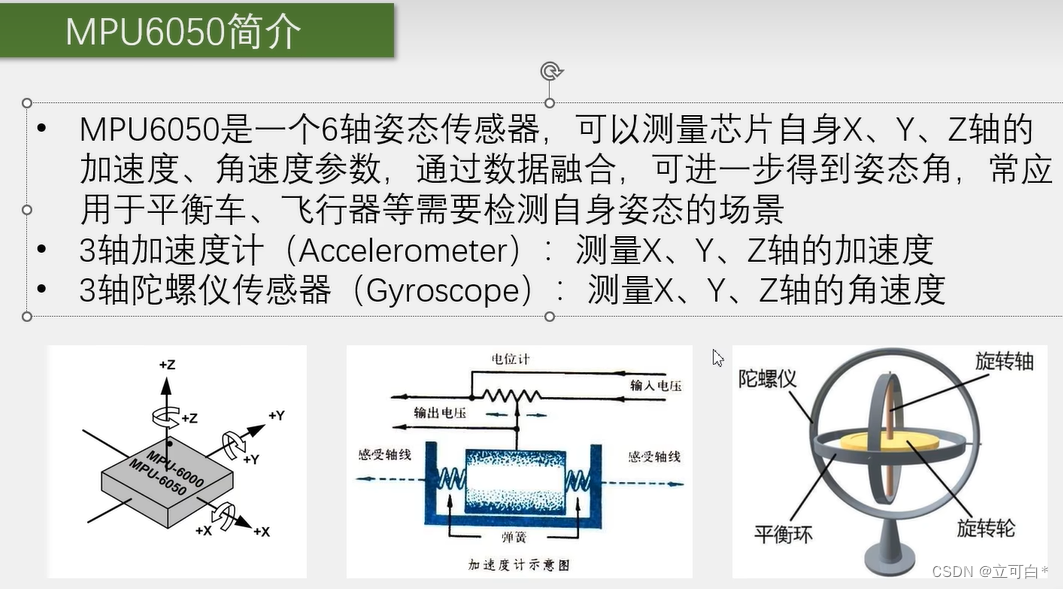
简介:MPU6050是一个集成三轴加速度计和三轴陀螺仪的MEMS传感器,广泛用于运动控制和姿态检测。该传感器通过I2C通信协议与微控制器交互。要读取MPU6050的参数,需先配置I2C接口,然后读取内部寄存器以获取原始的加速度和角速度数据。这些数据需要通过标度转换才能得到实际的物理量。LCD1602显示屏可用于实时显示处理后的数据。该过程涉及到初始化I2C和LCD1602、配置MPU6050寄存器、循环读取数据、进行数据处理和显示数据的步骤。
1. MPU6050传感器概述
1.1 传感器简介
MPU6050是一个由InvenSense公司生产的6轴运动跟踪设备,集成了3轴陀螺仪和3轴加速度计。它通常被用于测量和报告设备的特定运动。
1.2 传感器的应用范围
MPU6050在各种应用中非常流行,从消费类电子产品到专业的运动捕捉系统都有其身影。对于需要精确追踪设备方向、旋转和运动的应用场景,MPU6050是一个极好的选择。
1.3 传感器的特色功能
这款传感器拥有数字运动处理(DMP)功能,可以降低主控制器的处理负载,并提高整体的系统性能。此外,其集成的I2C接口使得与多种微控制器的连接变得简单方便。
2. I2C通信协议应用
2.1 I2C协议基础
2.1.1 I2C协议特点及应用场景
I2C(Inter-Integrated Circuit)是一种多主机的串行通信协议,广泛应用于微控制器与外围设备之间的短距离通信。它的特点包括:
- 硬件简单:仅需两根线(SDA和SCL)即可实现多设备通信。
- 易于扩展:可以轻松地在一个总线上挂载多个设备,每个设备都有唯一的地址。
- 低速率通信:适用于不需要高速数据传输的场合。
- 成本低廉:因为硬件需求简单,所以成本低,易于在不同的平台上实现。
I2C协议的应用场景非常广泛,包括但不限于:
- 传感器数据的采集(如MPU6050)
- 微控制器与存储设备(EEPROM等)的通信
- 实时时钟(RTC)模块的读写操作
- 显示屏(如LCD)的控制
- 音频设备的控制和数据传输
2.1.2 I2C协议中的主从设备概念
I2C通信协议区分了主设备(Master)和从设备(Slave)。主设备通常由微控制器担任,负责发起通信、产生时钟信号(SCL)并控制总线的启动和停止条件。从设备则是响应主设备命令的设备,如传感器、存储器等。
在I2C通信中,每个从设备都有一个独一无二的地址,用于区分总线上的不同设备。当主设备向总线上发送数据或请求时,它会指定一个从设备地址,该从设备随后会对主设备的请求做出响应。
2.2 I2C协议的数据传输过程
2.2.1 开始和停止信号的产生
I2C总线上的通信由主设备控制。主设备在SDA(数据线)和SCL(时钟线)保持高电平时,通过将SDA线从高电平拉低产生一个开始信号(START)。与之相对应,停止信号(STOP)是在SDA保持低电平的情况下,将SCL线拉高并让SDA线回到高电平产生的。
这两个信号标志着一次通信过程的开始和结束,使得主设备能够控制何时开始和结束对从设备的读写操作。
2.2.2 地址与数据的传输细节
数据传输时,首先传输的是从设备地址以及随后的一个读/写位,指示本次操作是读取(1)还是写入(0)数据。数据帧以8位为单位传输,每传输完8位后,接收方会发送一个应答信号(ACK)表示数据已被正确接收。
为了保证通信的可靠性,数据帧在传输结束后会有应答信号的交互,主设备或从设备在接收到数据后拉低SDA线表示ACK,如果无法接收更多数据或数据未被正确接收,则不产生ACK信号。
2.2.3 应答信号与时钟控制
应答信号(ACK)是I2C通信中的重要组成部分,它允许接收方告诉发送方其是否已准备好接收更多数据或是否已经成功接收到数据。每次数据传输帧之后,接收方都需要通过SDA线发出应答信号。
时钟信号(SCL)由主设备产生,它用于同步数据在总线上的传输。SCL在高电平期间,数据线SDA上的数据必须保持稳定。只有在SCL为低电平时,SDA线上的电平变化才被定义为有效的开始或停止条件。
2.3 I2C通信实践
2.3.1 I2C通信硬件连接方式
物理连接上,I2C总线使用两条线路:一条是串行数据线(SDA),另一条是串行时钟线(SCL)。除此之外,通常还需要连接电源线(VCC)和地线(GND)。每个从设备都需要通过上拉电阻连接到VCC和SDA/SCL。
对于I2C总线的连接,以下是一些关键点:
- 确保所有的SDA和SCL线路都连接到正确的引脚上。
- 为SDA和SCL线路加上拉电阻(常见的值在4.7kΩ到10kΩ之间)。
- 确保所有连接设备的电源电压兼容。
- 使用尽可能短的连线,减少信号的反射和干扰。
2.3.2 编程实现I2C通信
在微控制器上编程实现I2C通信通常包括以下几个步骤:
- 初始化I2C接口,设置正确的时钟速率和总线参数。
- 配置主设备要访问的从设备地址。
- 发送开始信号。
- 发送或接收数据。
- 接收或发送应答信号。
- 发送停止信号。
以下是一个简单的伪代码示例,展示了如何通过微控制器的I2C接口读取数据:
// 初始化I2C接口
void I2C_Init() {
    // 配置I2C接口参数(如时钟速率)
    // 设置主设备模式
    // 其他必要的初始化设置
}

// 向I2C设备写入数据
void I2C_Write(uint8_t deviceAddress, uint8_t *data, uint8_t length) {
    // 发送开始信号
    // 发送设备地址和写入命令
    // 循环发送数据
    // 每发送一个字节后检查应答信号
    // 发送停止信号
}

// 从I2C设备读取数据
void I2C_Read(uint8_t deviceAddress, uint8_t *data, uint8_t length) {
    // 发送开始信号
    // 发送设备地址和读取命令
    // 循环接收数据
    // 每接收一个字节后发送应答信号(除最后一个字节外)
    // 发送停止信号
}

// 主函数
int main() {
    I2C_Init();
    uint8_t data[] = {0x00, 0x00}; // 初始化一个数组来存储读取的数据
    I2C_Read(DEVICE_ADDRESS, data, 2); // 从设备地址读取两个字节的数据
    // 处理数据...
    return 0;
}
在上述代码中, I2C_Init 函数负责初始化I2C接口, I2C_Write 和 I2C_Read 函数分别用于向从设备写入数据和从从设备读取数据。设备地址 DEVICE_ADDRESS 是一个宏定义常量,需要根据实际使用的I2C设备来设置。实际编程中,这些函数会依赖于特定的微控制器和其相应的硬件抽象层(HAL)或直接寄存器操作。
3. ```
第三章:MPU6050内部寄存器读取
3.1 MPU6050寄存器映射
3.1.1 内部寄存器的功能与地址分布
MPU6050是一款6轴运动跟踪设备,内部包含了加速度计和陀螺仪的核心功能。它包含大量的寄存器,用于实现不同的功能。理解这些寄存器的功能和地址对于使用MPU6050来说至关重要。
加速度计和陀螺仪相关的寄存器包括测量原始数据的寄存器(比如加速度计的X、Y、Z轴数据寄存器),设备配置寄存器(比如采样率、量程设置等),以及用于控制设备的电源管理和数据采样的寄存器等。
寄存器地址由16位组成,高字节表示寄存器组,低字节表示单个寄存器。例如,加速度计的X轴高字节和低字节数据寄存器地址分别是0x3B和0x3C。
3.1.2 寄存器的读写权限与配置
MPU6050的寄存器具有不同的读写权限。有些寄存器只允许读取,比如温度传感器的数据寄存器(0x41);有些则可读可写,如控制加速度计或陀螺仪启动的寄存器(0x68)。
在配置寄存器之前,需要先了解每一位的含义。例如,寄存器0x6B控制着设备的电源状态。将该寄存器的第0位设置为1,可以使MPU6050从休眠模式唤醒,开始采样。
配置寄存器时,通常需要先进行读操作,修改特定位,然后再写入。注意写入时可能会覆盖到其他位,因此需要对原始值进行备份。
uint8_t regValue = readRegister(MPU6050_POWER MANAGEMENT_1); // 读取当前寄存器值
regValue |= 0x01; // 设置唤醒位
writeRegister(MPU6050_POWER MANAGEMENT_1, regValue); // 更新寄存器设置
这段代码是将MPU6050从睡眠状态唤醒的步骤。
3.2 寄存器读取方法
3.2.1 单个寄存器的读取流程
要读取MPU6050的单个寄存器,首先需要初始化I2C通信,然后通过I2C发送设备地址以及要读取的寄存器地址,之后再进行数据的读取。以下是一个简化后的读取单个寄存器的步骤:
// I2C开始信号
Wire.beginTransmission(MPU6050_ADDRESS);
// 发送寄存器地址
Wire.write(REGISTER_ADDRESS);
// 发送结束信号并开始读取操作
Wire.endTransmission(false);
// 请求一个字节的数据
Wire.requestFrom(MPU6050_ADDRESS, 1);
// 读取数据
uint8_t data = Wire.read();
3.2.2 批量寄存器的读取方法
批量读取寄存器可以连续读取多个寄存器的数据。这在初始化或获取连续的传感器数据时非常有用。批量读取的过程类似于单个寄存器的读取,但是需要在发送寄存器地址之后不要结束I2C传输,直接开始读取数据。
Wire.beginTransmission(MPU6050_ADDRESS);
Wire.write(REGISTER_START_ADDRESS);
Wire.endTransmission(false);
Wire.requestFrom(MPU6050_ADDRESS, NUMBER_OF_REGISTERS_TO_READ);
while(Wire.available()){
  uint8_t data = Wire.read();
  // 处理数据或存储到数组中
}
在读取过程中,我们通常会读取多个寄存器,以获取设备的所有数据。例如,获取加速度计的X、Y、Z轴数据需要读取连续的6个寄存器。
3.2.3 代码解释及参数说明
以上代码块中使用了 Wire 库函数,这是Arduino平台上用于I2C通信的库。 beginTransmission 函数开始一个I2C传输, write 函数发送寄存器地址, endTransmission(false) 结束写入但不释放I2C总线,允许后续读操作。 requestFrom 函数用于从设备请求数据, read 函数从I2C总线上读取数据。
在实际应用中,需要注意:
-
MPU6050_ADDRESS是MPU6050的I2C地址。 -
REGISTER_ADDRESS是要读取的寄存器地址。 -
REGISTER_START_ADDRESS是批量读取开始的寄存器地址。 -
NUMBER_OF_REGISTERS_TO_READ是要读取的寄存器数量。
通过这种方式,可以实现对MPU6050内部寄存器的读取,进而获取加速度计和陀螺仪的数据,完成设备的初始化和状态监控。
在这一章节中,详细介绍了MPU6050内部寄存器的映射、读取权限,以及如何通过I2C协议读取单个和多个寄存器的具体方法。代码块中提供了一个简化的流程,以及使用Arduino的`Wire`库进行操作的实例。这将帮助读者在实践中更好地理解和应用这些寄存器。

# 4. ```
# 第四章:加速度和陀螺仪数据标度转换

## 4.1 传感器数据的原始表示

### 4.1.1 加速度数据的原始值解析

加速度计是测量传感器相对于自由落体的加速度的设备。MPU6050作为一款集成了加速度计和陀螺仪的惯性测量单元(IMU),其加速度计部分可以测量三个正交轴(X、Y、Z)的线性加速度。MPU6050以数字形式输出原始加速度数据,这些数据是根据加速度计内部的模拟-数字转换器(ADC)的结果。通常,这些值是16位有符号整数,取值范围为-32768到32767,代表了测量到的加速度计的加速度值,单位通常是g(地球重力加速度,约9.81 m/s²)。

为了理解这些值,我们需要将其转换为实际的加速度单位。这涉及到将原始的数字值映射到g单位,具体的转换公式依赖于MPU6050的配置设置和其加速度计的敏感度范围。例如,如果MPU6050配置为±2g的范围,则每个LSB(最小有效位)代表0.001g。

### 4.1.2 陀螺仪数据的原始值解析

陀螺仪负责测量角速度,即物体围绕某一轴旋转的速度,同样以三个正交轴(X、Y、Z)进行测量。MPU6050的陀螺仪也以16位有符号整数形式输出原始数据,这些值的单位通常为度/秒(°/s)。这些值的范围一般从-250°/s到+250°/s,具体范围取决于陀螺仪的配置。

和加速度计类似,陀螺仪的原始数据也必须转换为实际的物理单位。一个LSB代表的角速度值依赖于陀螺仪的范围设置。例如,在±250°/s的设置下,每个LSB代表的角速度为0.061°/s。

## 4.2 数据的标度转换

### 4.2.1 加速度数据的单位转换

将原始加速度数据转换为g单位的步骤通常包括对原始值进行缩放,然后加上任何必要的偏移量。缩放因子由MPU6050的范围设置决定。对于加速度数据,一旦确定了原始值对应的g数,就可以将其转换为其他单位,如米/秒²(m/s²)。

以下是将原始值转换为加速度(以g为单位)的公式:
加速度(g) = (原始值 / (2^15)) * 敏感度范围(g)
其中,原始值是从MPU6050读取的16位值,2^15是16位整数的最大值(因为有符号16位整数的范围是-32768到32767),敏感度范围是根据MPU6050的配置确定的,例如,对于±2g的范围,公式变为:
加速度(g) = (原始值 / 32768) * 2
### 4.2.2 陀螺仪数据的单位转换

对于陀螺仪数据的单位转换,我们同样使用一个公式来将原始值转换为度/秒。转换公式与加速度计类似,只是使用的敏感度范围不同。以下是一个转换示例:
角速度(°/s) = (原始值 / 32768) * 敏感度范围(°/s)
这里的原始值是MPU6050输出的16位有符号整数值,而敏感度范围则是根据陀螺仪的配置来确定的。比如,对于±250°/s的设置,公式如下:
角速度(°/s) = (原始值 / 32768) * 250
## 4.3 转换后的数据应用

### 4.3.1 数据转换后的数值理解

在完成标度转换之后,我们得到的数据更加直观和易于理解。转换后的加速度值不仅以g单位表示,还能够直观反映在各种实际的物理应用场景中,如摇摆、倾斜、碰撞检测等。例如,当设备静止放置时,理论上其加速度值应该接近1g(由于重力的影响),而当设备在水平方向上加速移动时,对应的加速度值会相应地增加。

同样,转换后的陀螺仪数据也能够清晰地表达设备的旋转状态,例如,静止时的角速度应该为零,而当设备绕某一轴旋转时,相应的角速度值也会变化。

### 4.3.2 实际应用中的数据处理

在具体的应用中,转换后的数据将用于各种应用,如运动追踪、姿态估计、运动控制等。例如,通过分析加速度计和陀螺仪数据的组合,可以估计一个设备的空间姿态。在移动设备中,这些数据用于游戏控制、手机方向控制、运动健身追踪等。而通过连续地采集和分析这些数据,还可以创建更复杂的算法,如卡尔曼滤波器、姿态解算等,以提供平滑和准确的传感器数据处理。

在实际项目中,为了从MPU6050中获取最准确的数据,往往需要在数据转换后进行进一步的滤波和校准。例如,可以实施低通滤波来去除噪声,或者通过实际的校准操作来消除设备的偏移量,以保证数据的准确性。

在下一节中,我们将探讨如何将这些转换后的数据可视化地展示在LCD1602显示屏上,以便用户可以直观地读取和理解传感器数据。
5. 数据可视化使用LCD1602
5.1 LCD1602显示屏介绍
5.1.1 LCD1602的工作原理
LCD1602是一种常用的字符型液晶显示模块,可以显示16个字符,共2行。它由若干个5x7或5x8的点阵字符组成,每个字符都可以独立控制显示。LCD1602的显示原理是通过控制液晶分子的排列来改变光线的反射率,从而显示出不同的字符图案。它通常使用HD44780驱动器,该驱动器能够通过简单的接口指令来控制显示内容。
5.1.2 LCD1602的接口与控制信号
LCD1602具有14个引脚,其中8个引脚用于数据传输(D0-D7),另外6个用于控制信号。控制信号包括:RS(寄存器选择),用于选择数据寄存器或指令寄存器;RW(读/写选择),用来确定操作是读取数据还是写入数据;E(使能信号),用于数据和指令的控制;以及VSS(电源地)、VDD(电源正极)和VO(对比度调节),它们分别用于供电和调节显示对比度。
LCD1602还有两个背光引脚,分别是A(背光正极)和K(背光负极),这两个引脚可以用来连接背光电源,为显示屏提供背光。
5.2 LCD1602的字符显示
5.2.1 字符编码与显示原理
字符编码在LCD1602中是指定字符在字符发生器ROM中的地址。字符发生器ROM储存了所有可显示字符的点阵图案。每个字符对应一个特定的编码,例如ASCII码中的”A”对应的编码是0100 0001。当通过数据线发送这个编码并确定字符将被写入到哪个位置后,LCD1602会从ROM中提取对应的点阵数据,通过控制LCD面板上相应的像素点来显示出字符。
5.2.2 编程控制LCD显示字符
在编程控制LCD1602显示字符时,通常需要使用微控制器的相关库函数。以Arduino为例,可以使用LiquidCrystal库,该库提供了许多函数来简化LCD的控制。以下是使用Arduino库控制LCD1602显示字符串的基本代码示例:
#include <LiquidCrystal.h>

// 初始化LCD库与引脚
LiquidCrystal lcd(12, 11, 5, 4, 3, 2);

void setup() {
  // 设置LCD的列数和行数:
  lcd.begin(16, 2);
  // 打印一条消息到LCD.
  lcd.print("hello, world!");
}

void loop() {
  // 设置光标到第0列,第1行
  // 注意: 行和列都是从0开始计数的
  lcd.setCursor(0, 1);
  // 打印当前的时间
  lcd.print(millis() / 1000);
}
在这段代码中, begin 函数初始化了LCD的列数和行数, print 函数用于在LCD上显示文本信息。 setCursor 函数用于设置光标位置。通过这种方式,可以在LCD上显示和更新需要的文本信息。
5.3 数据到LCD的映射
5.3.1 将传感器数据格式化为字符串
在将MPU6050传感器的加速度或陀螺仪数据发送到LCD显示之前,需要先将数据转换成字符串格式。可以使用微控制器提供的格式化函数来完成这一转换。例如,在Arduino中,可以使用 dtostrf 函数将浮点数转换为字符串,或者使用 sprintf 函数来格式化包含多个变量的字符串。
char buffer[16]; // 创建一个字符数组作为字符串缓冲区
// 假设ax是加速度传感器的x轴值
float ax = 0.0;
// 将浮点数ax格式化为字符串
dtostrf(ax, 1, 2, buffer);
// 现在buffer中存储了ax的字符串表示形式
5.3.2 更新LCD显示数据的动态变化
为了在LCD上显示传感器数据的动态变化,需要编写一个循环,在循环中不断读取传感器数据,并更新LCD显示。为了不频繁地刷新LCD以节省资源,可以只在数据变化超过预设阈值时才更新显示。以下是一个简化的代码片段,展示了如何实现这一过程:
void loop() {
  // 读取MPU6050的加速度数据
  float ax, ay, az;
  readMPU6050(&ax, &ay, &az);

  // 格式化为字符串并存储在buffer中
  dtostrf(ax, 1, 2, buffer);
  // 更新LCD的第一行显示
  lcd.setCursor(0, 0);
  lcd.print(buffer);
  // 可以重复相同的步骤来显示ay和az等其他数据
  // 延时一段时间,例如500毫秒
  delay(500);
}
以上代码中, readMPU6050 是假设的一个函数,负责读取MPU6050的加速度数据。 dtostrf 函数将ax转换成字符串并存放在buffer中。然后, lcd.print 函数会更新LCD的第一行显示新读取的加速度值。
通过这种方式,LCD1602不仅能够显示静态文本,还能够动态地显示传感器数据的变化,为用户提供了实时的反馈信息。
6. I2C和LCD1602初始化步骤
初始化是微控制器与外围设备进行通信的前提,确保设备处于正确的状态以接收和发送数据。本章节将详细阐述如何初始化I2C接口以及LCD1602显示屏,为后续的通信和数据展示奠定基础。
6.1 I2C接口的初始化
在微控制器中,I2C接口的初始化涉及几个关键的设置步骤,以确保与I2C设备(如MPU6050)能够正常通信。
6.1.1 微控制器的I2C接口配置
不同的微控制器有不同的I2C配置方法。以STM32为例,配置I2C接口通常需要以下几个步骤:
- 选择GPIO引脚并将其配置为I2C功能。
- 初始化I2C接口的时钟速度和模式(例如,标准模式、快速模式)。
- 启用I2C接口。
以下是使用STM32 HAL库配置I2C接口的代码示例:
I2C_HandleTypeDef hi2c1;

void MX_I2C1_Init(void)
{
  hi2c1.Instance = I2C1;
  hi2c1.Init.ClockSpeed = 100000; // 设置I2C通信速率
  hi2c1.Init.DutyCycle = I2C_DUTYCYCLE_2;
  hi2c1.Init.OwnAddress1 = 0;
  hi2c1.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT;
  hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE;
  hi2c1.Init.OwnAddress2 = 0;
  hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE;
  hi2c1.Init.NoStretchMode = I2C_NOSTRETCH_DISABLE;
  if (HAL_I2C_Init(&hi2c1) != HAL_OK)
  {
    Error_Handler();
  }
}
6.1.2 I2C通信速率的设置
I2C通信速率设置对于保证通信质量和可靠性至关重要。过高的速率可能在信号干扰较大或传输距离较远的环境中引起问题,而过低的速率则会降低数据吞吐量。
在上述代码中, hi2c1.Init.ClockSpeed 设置为100kHz,这适用于大多数标准I2C设备。在初始化函数中,还可以根据实际硬件和需求调整这一参数。
6.2 LCD1602的初始化
LCD1602显示器的初始化同样重要,确保能够正确控制显示内容。
6.2.1 LCD的电源和对比度调整
LCD1602的初始化涉及电源开启、对比度调整以及显示模式设置。对比度调整通常通过改变连接到LCD的电位器来实现,但也可以通过代码控制LCD的对比度调节引脚。
#include "lcd.h"

// 初始化LCD1602
void LCD1602_Init(void)
{
  LCD_RS = 0;
  LCD_RW = 0;
  LCD1602_WriteCommand(0x01); // 清屏
  LCD1602_WriteCommand(0x06); // 光标移动设置
  LCD1602_WriteCommand(0x0C); // 显示开,光标关
  LCD1602_WriteCommand(0x28); // 4位数据接口,2行显示,5x7点阵字符
  LCD1602_WriteCommand(0x0F); // 显示开,光标开,闪烁开
  LCD1602_WriteCommand(0x06); // 输入设置
}
6.2.2 显示模式与光标设置
LCD1602的初始化还需要设置显示模式和光标。这一步骤通常在初始化序列的最后进行,确保用户界面友好且易读。
在上述示例代码中, LCD1602_WriteCommand 函数用于发送命令到LCD,而命令则是为了设置LCD的显示模式和光标。
经过以上步骤,MPU6050、I2C接口和LCD1602都已经配置完毕,接下来,我们就可以开始编写程序循环读取MPU6050的数据,并将其展示在LCD1602屏幕上。
7. MPU6050配置寄存器设置
在使用MPU6050传感器进行项目设计时,正确配置其内部寄存器是至关重要的。寄存器的设置决定了传感器的校准、数据采样率、滤波器参数等关键特性,这些设置直接影响到数据的准确性和可用性。本章节将详细介绍配置寄存器的作用以及如何通过编程实现配置。
7.1 配置寄存器的作用
7.1.1 标定与量程调整
MPU6050传感器在出厂时已经进行了校准,但是在实际应用中,由于环境因素的影响,可能需要再次进行标定以确保数据的准确性。此外,量程调整允许传感器在不同的动态范围内工作,适应不同的测量需求。配置这些参数通常涉及到设置加速度计和陀螺仪的敏感度级别。
7.1.2 数据采样率与滤波器的配置
数据采样率决定了传感器每秒钟能够采集多少次数据。较高的采样率可以捕获更多细节,但同时也会增加数据处理的负担。滤波器的配置则允许对数据进行平滑处理,从而减少噪声的影响。这些配置寄存器的设置有助于优化系统的响应时间和精度。
7.2 实际配置案例
7.2.1 配置寄存器的编程实现
在编程实现寄存器配置时,通常需要向特定的寄存器地址写入预设的值。例如,要设置加速度计的量程为±4g,可以向加速度计配置寄存器 ACCEL_CONFIG (地址 0x1C )写入值 0x00 。以下是对应的代码示例:
Wire.beginTransmission(MPU6050_ADDRESS); // 开始传输
Wire.write(ACCEL_CONFIG); // 寄存器地址
Wire.write(0x00); // 设置加速度量程±4g
Wire.endTransmission(); // 结束传输
7.2.2 配置后的性能验证
配置完成后,验证传感器的性能是必要的步骤。这通常涉及到读取配置好的传感器数据并与已知的标准值进行比较,或者通过实际动作观察传感器数据的变化来检验其响应是否符合预期。性能验证的代码示例可能如下:
Wire.beginTransmission(MPU6050_ADDRESS);
Wire.write(0x3B); // 开始从寄存器0x3B读取
Wire.endTransmission();

Wire.requestFrom(MPU6050_ADDRESS, 6, true); // 请求6个字节数据

while(Wire.available() < 6) ; // 等待数据有效

byte axh = Wire.read(); // 读取加速度数据
byte axl = Wire.read();
byte ayh = Wire.read();
byte ayl = Wire.read();
byte azh = Wire.read();
byte azl = Wire.read();

int ax = (axh << 8) | axl; // 合并高8位和低8位
int ay = (ayh << 8) | ayl;
int az = (azh << 8) | azl;

// 转换为g值并输出
Serial.print("Raw Accel X: "); Serial.print(ax);
Serial.print(" Y: "); Serial.print(ay);
Serial.print(" Z: "); Serial.println(az);
以上章节介绍了MPU6050配置寄存器的作用和如何进行配置。通过编程方式设置寄存器可以大大优化传感器的性能,确保数据的准确性和可靠性。在下一章中,我们将继续探讨如何循环读取传感器数据,以实现对动态环境的实时监控。
简介:MPU6050是一个集成三轴加速度计和三轴陀螺仪的MEMS传感器,广泛用于运动控制和姿态检测。该传感器通过I2C通信协议与微控制器交互。要读取MPU6050的参数,需先配置I2C接口,然后读取内部寄存器以获取原始的加速度和角速度数据。这些数据需要通过标度转换才能得到实际的物理量。LCD1602显示屏可用于实时显示处理后的数据。该过程涉及到初始化I2C和LCD1602、配置MPU6050寄存器、循环读取数据、进行数据处理和显示数据的步骤。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 26
 0
- 0


 已为社区贡献14条内容

所有评论(0)