基于动态规划DP的混合动力汽车HEV能量管理策略
·
基于动态规划DP的混合动力汽车HEV能量管理策略
简介:这段代码实现了一个混合动力汽车(HEV)的能量管理动态规划优化。首先,加载驾驶循环数据并可视化功率需求和车速,然后基于电池和发动机参数,使用逆向动态规划计算最优的电池和发动机功率分配策略。最后,模拟不同初始电池SOC(70%、50%、30%)下的运行状态,并对比SOC变化曲线,以评估优化效果。
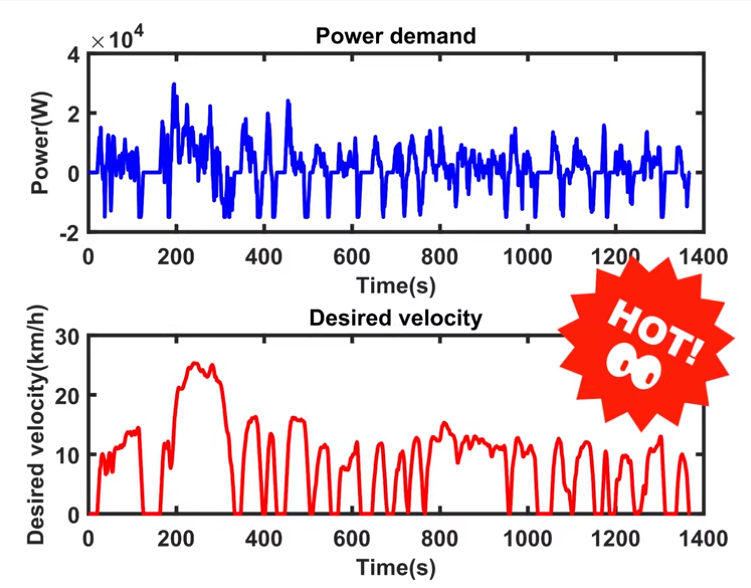
以下文字及示例代码仅供参考
基于动态规划(Dynamic Programming, DP)的混合动力汽车(Hybrid Electric Vehicle, HEV)能量管理策略旨在优化发动机和电动机之间的能量分配,以达到诸如燃油经济性最优、排放最低或电池荷电状态(State of Charge, SoC)维持在理想范围内等目标。
提供一个简化的示例,演示如何使用动态规划来制定HEV的能量管理策略,并附上MATLAB代码。
示例问题描述
假设我们有一个串联式混合动力汽车模型,在一个给定的驾驶循环下(如NEDC),我们要找到最佳的能量管理策略,使得燃油消耗最小化。简化起见,我们将忽略一些实际中的复杂因素,例如传动效率、电机损耗等。
动态规划的基本步骤
- 定义状态空间:包括速度、加速度、电池SoC等。
- 定义动作空间:即在每个状态下可以采取的动作(如发动机输出功率、电池放电/充电功率)。
- 建立转移函数:根据当前状态和动作计算下一个状态。
- 设定成本函数:通常为燃油消耗量。
- 反向递归求解:从终点开始逆向计算每个状态下的最优动作。
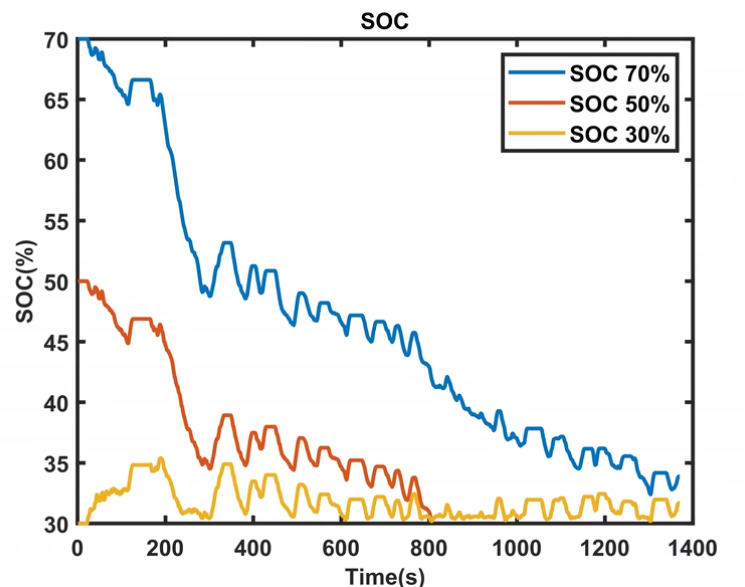
MATLAB代码实现
% 设定参数
Ts = 1; % 时间步长 (s)
SoC_min = 0.2; % 最小SoC限制
SoC_max = 0.8; % 最大SoC限制
P_engine_max = 50; % 发动机最大功率 (kW)
P_motor_max = 20; % 电机最大功率 (kW)
battery_capacity = 5; % 电池容量 (kWh)

% 假设的驾驶循环数据
speed_profile = [30, 40, 50, 60, 70]; % 简化的速度曲线 (km/h)
time_steps = length(speed_profile);

% 初始化价值函数和策略矩阵
value_function = zeros(time_steps + 1, ceil((SoC_max - SoC_min) * 100) + 1);
policy = cell(time_steps, ceil((SoC_max - SoC_min) * 100) + 1);

% 反向递归求解
for t = time_steps:-1:1
    for i_SoC = 1:(ceil((SoC_max - SoC_min) * 100) + 1)
        current_SoC = SoC_min + (i_SoC - 1) / 100;

        min_cost = inf;
        best_action = [];

        for P_engine = 0:P_engine_max
            for P_motor = -P_motor_max:P_motor_max
                if (P_engine + P_motor >= 0) && (current_SoC + P_motor * Ts / battery_capacity <= SoC_max) ...
                        && (current_SoC + P_motor * Ts / battery_capacity >= SoC_min)
                    next_SoC = current_SoC + P_motor * Ts / battery_capacity;
                    fuel_consumption = P_engine * Ts / 3600; % 简化的燃油消耗模型

                    next_i_SoC = round((next_SoC - SoC_min) * 100) + 1;
                    cost = fuel_consumption + value_function(t + 1, next_i_SoC);

                    if cost < min_cost
                        min_cost = cost;
                        best_action = [P_engine, P_motor];
                    end
                end
            end
        end

        value_function(t, i_SoC) = min_cost;
        policy{t, i_SoC} = best_action;
    end
end

% 显示结果
disp('Optimal Policy:');
disp(policy);
说明
- 此代码段是一个非常简化的示例,它仅考虑了电池的SoC作为状态变量,并且假定了一个简单的燃油消耗模型。
- 实际应用中,你需要更精确地建模车辆的动力学特性,包括但不限于:
- 车辆的质量、空气阻力系数、滚动阻力系数等;
- 更准确的发动机和电机效率模型;
- 电池的充放电效率及其对SoC的影响;
- 复杂的驾驶循环条件。
- 动态规划方法虽然能给出全局最优解,但对于大规模问题(如长时间驾驶循环),其计算复杂度可能过高。在这种情况下,可以考虑其他近似算法,如强化学习或庞特里亚金极小值原理等。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 14
 0
- 0


 已为社区贡献38条内容

所有评论(0)