STM32结合DS18B20温度传感器及串口数据上传实现

简介:本项目介绍了如何利用STM32微控制器读取DS18B20数字温度传感器数据,并通过串口每秒将温度数据上传至主机。DS18B20是一款直接输出数字信号的传感器,使用1-Wire协议通信,简化了硬件设计和布线。项目中,STM32的GPIO引脚与DS18B20连接,执行1-Wire协议的时序操作,并通过配置串口通信协议(如波特率、数据位数等)来传输数据。此外,项目还涉及定时器或RTOS任务调度,实现周期性的温度数据读取和上传。压缩包中的“修改-温度传感”文件可能包含项目的源代码、配置文件或日志数据,有助于理解项目的具体实现细节。 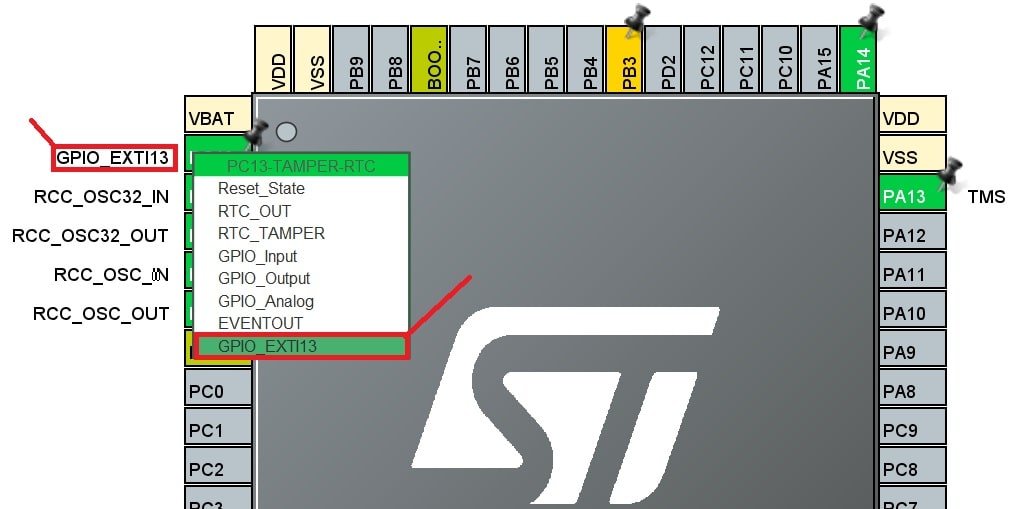
1. STM32微控制器在物联网的应用
概述STM32微控制器与物联网的融合
在物联网(IoT)的浪潮中,STM32微控制器以其高性能、低功耗和丰富的外设资源,成为连接物理世界与数字网络的桥梁。本章将探讨STM32如何被运用于物联网领域,以及其在未来智能解决方案中的潜在应用。
微控制器在物联网的中心角色
STM32微控制器在物联网中的角色不仅仅是简单的数据采集和处理,它还负责将数据安全有效地传输至云平台或控制中心。这要求微控制器具备强大的通信接口和高可靠性的网络协议栈。此外,随着边缘计算的兴起,STM32的处理能力得到了进一步的拓展,以支持数据的本地分析和决策。
从智能设备到智能系统的演进
从智能灯泡到智能楼宇,STM32微控制器为各种物联网设备提供了高性价比的解决方案。在工业物联网(IIoT)场景下,STM32可以实现对生产过程的实时监控和控制,通过预测性维护减少停机时间,提高生产效率。本章将详细介绍STM32在物联网应用中的部署策略和实例。
2. DS18B20数字温度传感器概述及特点
2.1 DS18B20的工作原理
2.1.1 DS18B20的内部结构和工作模式
DS18B20数字温度传感器是Maxim Integrated生产的一款高精度数字温度传感器,它具备1-Wire通信接口,能够提供9位到12位摄氏温度测量值,并且具有可编程的报警功能。DS18B20的工作原理主要由以下几个部分构成:
- 转换器 : DS18B20内置一个模数转换器,负责将温度信号转换为数字信号。
- 存储器 : 传感器内部包含一个非易失性存储器,用于存储设备的序列号和其他配置信息。
- 1-Wire接口 : 这是DS18B20通信的核心,只需要一条数据线(加上地线)就可以实现数据的双向传输。
DS18B20提供了三种工作模式:寄存器模式、报警搜索模式和转换模式。寄存器模式下,用户可以读写传感器内部的寄存器;报警搜索模式用于快速识别超出温度范围的传感器;转换模式则是将模拟温度信号转换成数字输出。
2.1.2 DS18B20的测量精度和分辨率
DS18B20的测量精度是其主要特点之一,能够实现-55°C到+125°C的温度范围测量,并且精度非常高。DS18B20的测量分辨率可设置,最高可达12位。在12位模式下,温度变化0.0625°C就可以引起数字输出的变化。
下面是温度测量的一个例子:
#include "ds18b20.h"

int main() {
    // 初始化DS18B20
    DS18B20_Init();
    // 启动温度转换
    DS18B20_StartConversion();
    // 读取温度值
    float temperature = DS18B20_ReadTemperature();
    // 显示温度值
    printf("Current Temperature: %.2f°C\n", temperature);
    return 0;
}
在这段伪代码中,首先通过 DS18B20_Init() 初始化传感器,然后启动转换过程,并通过 DS18B20_ReadTemperature() 函数读取温度值。最终,温度值以浮点数的形式输出到控制台。
2.2 DS18B20的应用领域和优势
2.2.1 适用于哪些类型的物联网项目
DS18B20由于其尺寸小巧、接口简单、供电要求低、测量精度高等特点,非常适合用于各种物联网项目中,特别是在以下几种场合:
- 家庭自动化 : 如智能温控系统、室内温度监测。
- 工业监测 : 如机器设备的温度监控,确保设备在安全温度范围内运行。
- 农业生产 : 对于农作物生长环境的温湿度监测。
- 医疗卫生 : 监测医疗设备和药品仓库的温度。
2.2.2 相比其他传感器的优势分析
和其他常见的温度传感器相比,DS18B20具有以下优势:
- 成本效益 : 相比于模拟传感器,它不需要外部模拟数字转换器,从而降低了整体成本。
- 空间优势 : 1-Wire通信仅需要一个数据线和一个地线,相比I2C或SPI等其他接口,节省了多个引脚。
- 电源选项 : DS18B20可工作于寄生电源模式,在总线供电条件下无需外部电源。
- 分辨率可调 : 分辨率可以在64ms至750ms的转换时间内从9位调整到12位,用户可以根据需要设定最佳的温度分辨率。
- 多点网络 : 可以在一个1-Wire总线上挂载多个DS18B20,构成一个分布式温度监控网络。
通过以上优势分析,DS18B20在多点分布式温度测量场景下,尤其适合在复杂的物联网应用中进行温度数据的采集和分析。
3. 1-Wire通信协议及其在STM32中的实现
3.1 1-Wire通信协议的基本概念
3.1.1 1-Wire通信协议的特性
1-Wire通信协议是由Dallas Semiconductor(现为Maxim Integrated的一部分)开发的一种串行总线协议,它只使用一根数据线(以及一根地线)来实现数据的双向传输。这种协议允许连接在同一总线上的多个设备进行通信,具有以下几个显著特性:
- 单总线接口 :1-Wire协议只需一根信号线和一根地线,大大简化了硬件连接。
- 多点通信 :多个设备可以在同一总线上共存,利用各自的64位ROM编码实现区分。
- 极低功耗 :支持“寄生电源”技术,允许设备从数据线获取能量,在无外部电源的情况下运行。
- 长距离通信 :可在较长的距离上传输数据,适合某些特定的工业环境。
1-Wire通信协议广泛应用于温度传感器、身份识别和其他低速数据传输场合。
3.1.2 1-Wire协议的数据通信流程
1-Wire协议的数据通信流程遵循一定的时序规范,主要包括复位脉冲、ROM命令、功能命令以及数据传输四个步骤:
- 复位脉冲 :主机通过拉低总线一定时间来发出复位脉冲,然后释放总线,由从设备回应存在脉冲。
- ROM命令 :主机发送ROM命令以选择特定的从设备,如“读ROM”、“匹配ROM”或“跳过ROM”。
- 功能命令 :在正确选择了从设备后,主机发送功能命令,指导从设备进行特定操作,例如读取温度。
- 数据传输 :执行完功能命令后,数据在主机和从设备间按照1-Wire协议的规则进行传输。
3.2 1-Wire协议在STM32中的编程实现
3.2.1 初始化和设备搜索过程
在STM32微控制器中实现1-Wire协议的初始化和设备搜索过程,首先要配置GPIO引脚为推挽输出模式。以下是初始化过程的代码示例:
void OW_Init(void) {
    // 使能GPIO端口时钟
    LL_AHB1_GRP1_EnableClock(LL_AHB1_GRP1_PERIPH_GPIOx); // x为具体端口号
    GPIO_InitTypeDef GPIO_InitStruct = {0};

    // 配置GPIO为推挽输出模式
    GPIO_InitStruct.Pin = GPIO_PIN_x; // x为具体引脚号
    GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
    GPIO_InitStruct.Pull = GPIO_NOPULL;
    GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
    LL_GPIO_Init(GPIOx, &GPIO_InitStruct);
    // 初始化1-Wire总线
    LL_GPIO_ResetOutputPin(GPIOx, GPIO_PIN_x); // 拉低数据线,复位从设备
    // 延时,等待设备响应
    // ...
    LL_GPIO_SetOutputPin(GPIOx, GPIO_PIN_x); // 释放数据线,结束复位
}
设备搜索过程使用“搜索ROM”命令来识别总线上所有的设备。代码逻辑类似,涉及位操作和时序控制,需遵循1-Wire协议的规范。
3.2.2 数据的读取和写入方法
在STM32微控制器中读取和写入1-Wire总线上的数据,需要严格遵守数据通信时序。以下为读取和写入单个位的函数示例:
uint8_t OW_ReadBit(void) {
    // 拉低总线
    LL_GPIO_ResetOutputPin(GPIOx, GPIO_PIN_x);
    // 延时
    // ...
    // 释放总线,允许从设备拉低
    LL_GPIO_SetOutputPin(GPIOx, GPIO_PIN_x);
    // 延时
    // ...
    // 检查从设备是否拉低总线
    uint8_t bitRead = LL_GPIO_IsInputPinSet(GPIOx, GPIO_PIN_x) ? 0 : 1;
    // 延时
    // ...
    return bitRead;
}

void OW_WriteBit(uint8_t bitValue) {
    if (bitValue == 0) {
        // 写0,需要提前拉低总线
        LL_GPIO_ResetOutputPin(GPIOx, GPIO_PIN_x);
        // 延时
        // ...
        // 释放总线,让从设备将总线拉低
        LL_GPIO_SetOutputPin(GPIOx, GPIO_PIN_x);
        // 延时
        // ...
    } else {
        // 写1,直接释放总线即可
        LL_GPIO_SetOutputPin(GPIOx, GPIO_PIN_x);
        // 延时
        // ...
    }
}
对于字节的读取和写入,可以重复调用 OW_ReadBit 和 OW_WriteBit 函数。由于1-Wire协议的特殊性,每操作一位数据,都需按照协议规定的时间间隔进行延时,以确保数据的准确性。
在实际项目中,经常需要读取传感器数据,例如温度值。以DS18B20为例,首先需要发送转换温度的命令,然后发送读取温度值的命令,最后读取并转换得到的温度数据。整个过程必须在规定的时间内完成,这通常需要嵌入式开发者的精确时序控制。
对于STM32而言,这些操作需要嵌入到微控制器的定时器中断服务程序中,以保证满足严格的时序要求。通过精心的程序设计,可以在STM32平台上稳定地实现1-Wire协议,进而与各种兼容1-Wire协议的传感器设备进行高效的数据交互。
4. STM32串口通信配置及数据传输
STM32微控制器以其性能和灵活性,被广泛应用于物联网设备中。其中一个关键的技术是串口通信,它允许STM32与各种外围设备和模块进行数据交换。本章将深入探讨STM32的串口通信基础,数据的封装和传输机制。
4.1 STM32的串口通信基础
STM32系列微控制器通过通用同步/异步收发传输器(USART)来实现串口通信,它支持全双工通信,包括异步通信和同步模式。在物联网应用中,串口通信因其简单和高效而被广泛使用。
4.1.1 串口通信原理和配置要点
在深入了解配置之前,有必要先了解串口通信的基本原理。串口通信通过一个数据线和一个地线实现数据的发送和接收。数据的格式化通常包括起始位、数据位、停止位和可选的校验位。
配置STM32的串口,通常需要进行以下几个步骤:
- 选择合适的GPIO引脚作为串口的TX和RX。
- 配置串口的波特率、数据位、停止位和校验位。
- 设置中断(如果需要)来处理接收和发送数据。
4.1.2 串口参数设置和调试方法
在STM32CubeMX工具中,我们可以很容易地配置串口参数。以下是配置串口的一个典型步骤:
/* 初始化USART1 */
void MX_USART1_UART_Init(void)
{
  huart1.Instance = USART1;
  huart1.Init.BaudRate = 9600;
  huart1.Init.WordLength = UART_WORDLENGTH_8B;
  huart1.Init.StopBits = UART_STOPBITS_1;
  huart1.Init.Parity = UART_PARITY_NONE;
  huart1.Init.Mode = UART_MODE_TX_RX;
  huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
  huart1.Init.OverSampling = UART_OVERSAMPLING_16;
  if (HAL_UART_Init(&huart1) != HAL_OK)
  {
    Error_Handler();
  }
}
在这个例子中,我们配置了波特率为9600,8位数据位,1位停止位,无校验位,并且没有硬件流控制。参数 OverSampling 设置为16,表示16倍过采样率用于改善信号质量。
一旦硬件和软件配置完成,就可以使用诸如PuTTY、Tera Term等软件进行串口调试,发送和接收数据。
4.2 数据的封装和传输机制
在串口通信中,数据以一系列字节的形式传输,为了确保数据的完整性和准确性,需要使用一种数据帧格式。接下来,我们将讨论数据帧格式的设计以及错误检测和校验方法。
4.2.1 数据帧格式设计与实现
一个典型的数据帧格式包含以下几个部分:
- 起始位:表明数据帧的开始,通常是0。
- 地址字段:指定数据帧接收者的地址。
- 命令/数据字段:包含实际要发送的数据或命令。
- 校验和或校验字段:用于错误检测。
- 结束位:表明数据帧的结束,通常是1。
下面的代码展示了如何在STM32中封装和发送一个数据帧:
void USART_Transmit(uint8_t *data, uint16_t size)
{
  // 等待发送数据寄存器为空
  while (HAL_UART_GetState(&huart1) != HAL_UART_STATE_READY)
    ;
  // 发送数据
  HAL_UART_Transmit(&huart1, data, size, 100);
}
数据帧的封装需要将各个部分组合成一个完整的字节数组,然后通过 USART_Transmit 函数发送。
4.2.2 错误检测和校验方法
为确保数据传输的可靠性,通常需要在数据帧中加入错误检测机制,常见的方法有奇偶校验、校验和和循环冗余校验(CRC)。以下是如何使用CRC来实现错误检测的代码示例:
uint16_t CalculateCRC(uint8_t *buffer, uint16_t length)
{
  uint16_t crc = 0xFFFF;
  for (uint16_t i = 0; i < length; i++)
  {
    crc ^= (uint16_t)buffer[i];
    for (uint8_t j = 0; j < 8; j++)
    {
      if ((crc & 0x0001) != 0)
        crc >>= 1;
      crc ^= 0xA001;
    }
  }
  return crc;
}

// 在发送数据前计算CRC
uint16_t crc = CalculateCRC(data, size);
// 将CRC附加到数据帧中
data[size] = (uint8_t)(crc >> 8);
data[size + 1] = (uint8_t)(crc & 0xFF);
// 发送整个数据帧
USART_Transmit(data, size + 2);
通过附加CRC值到数据帧中,接收端可以验证接收到的数据是否出现错误。如果不匹配,则表明传输过程中数据出错,需要重新发送数据。
在本章节中,我们介绍了STM32串口通信的基础知识,从通信原理到参数设置,再到数据帧格式的设计和错误检测方法。这些知识对于物联网设备的开发者来说至关重要,因为它们提供了在实际项目中进行可靠数据传输的工具和方法。
5. 定时器或RTOS在周期性任务中的应用
5.1 定时器的基本使用和配置
5.1.1 定时器的初始化和中断设置
在嵌入式系统中,定时器是实现时间相关功能不可或缺的组件。特别是对于需要周期性执行任务的物联网项目来说,定时器能够帮助开发者准确控制时间,实现任务调度。
初始化定时器涉及对定时器参数的设定,例如计数模式(向上计数或向下计数)、时钟源选择、预分频器的配置以及自动重装载寄存器的值。这些设置决定了定时器中断的触发频率。
// STM32 HAL库中的定时器初始化示例
TIM_HandleTypeDef htim1;

void MX_TIM1_Init(void)
{
  TIM_ClockConfigTypeDef sClockSourceConfig = {0};
  TIM_MasterConfigTypeDef sMasterConfig = {0};

  htim1.Instance = TIM1;
  htim1.Init.Prescaler = 0; // 预分频器值,决定时钟频率
  htim1.Init.CounterMode = TIM_COUNTERMODE_UP; // 向上计数模式
  htim1.Init.Period = 0xFFFF; // 自动重装载寄存器的值
  htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1; // 时钟分频因子
  htim1.Init.RepetitionCounter = 0; // 重复计数器值,高级定时器使用
  if (HAL_TIM_Base_Init(&htim1) != HAL_OK)
  {
    // 初始化错误处理
  }

  sClockSourceConfig.ClockSource = TIM_CLOCKSOURCE_INTERNAL;
  if (HAL_TIM_ConfigClockSource(&htim1, &sClockSourceConfig) != HAL_OK)
  {
    // 配置错误处理
  }

  sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
  sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
  if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK)
  {
    // 错误处理
  }
}
在初始化定时器之后,需要配置定时器的中断,以便在计数达到设定值时触发中断服务程序(ISR)。
// 定时器中断配置示例
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
  if (htim->Instance == TIM1)
  {
    // 此处编写中断触发时需要执行的任务代码
  }
}

void MX_TIM1_Init(void)
{
  // ... 定时器初始化代码 ...
  // 启动定时器中断
  if (HAL_TIM_Base_Start_IT(&htim1) != HAL_OK)
  {
    // 错误处理
  }
}
5.1.2 定时器在任务调度中的应用
定时器可以用于周期性任务的调度,比如每隔一定时间读取传感器数据、更新系统状态或是执行通信协议。通过使用定时器中断,开发者可以编写中断服务例程(ISR),在其中放置周期性执行的代码。
为了实现任务调度,开发者可能需要管理多个定时器,每个定时器负责不同的周期性任务。在STM32中,定时器是完全独立的,因此可以无干扰地并行运行。
void MX_TIM1_Init(void)
{
  // ... 定时器初始化代码 ...
}

void MX_TIM2_Init(void)
{
  // ... 另一个定时器的初始化代码 ...
}

// 主函数中启动所有定时器
int main(void)
{
  HAL_Init();
  MX_TIM1_Init();
  MX_TIM2_Init();
  // 启动第一个定时器
  HAL_TIM_Base_Start_IT(&htim1);
  // 启动第二个定时器
  HAL_TIM_Base_Start_IT(&htim2);
  while(1)
  {
    // 主循环,执行其他任务
  }
}
5.2 实时操作系统(RTOS)的引入
5.2.1 RTOS的基本概念和优势
实时操作系统(RTOS)是一种为实时应用设计的操作系统,它能够保证在规定时间内完成特定任务。与传统的操作系统相比,RTOS更加注重任务的实时性和可预测性。
在物联网应用中,引入RTOS可以显著提高系统的稳定性和响应能力,尤其是在任务量大、任务调度复杂的场合。RTOS能够提供多任务处理能力,通过任务调度算法,高效地分配CPU资源给多个任务,优化任务执行效率。
5.2.2 RTOS下的任务管理和调度策略
任务管理是RTOS中的核心概念,它涉及任务的创建、执行、挂起、恢复和终止。RTOS通过任务调度器来管理这些任务,常见的调度策略有轮转调度(Round-Robin)和优先级调度(Priority Scheduling)。
在轮转调度策略中,每个任务被赋予一个时间片,在其时间内运行;时间片结束后,如果任务未完成,则被挂起,调度器会切换到下一个任务。
// 任务创建示例
void Task1(void *pvParameters)
{
  while(1)
  {
    // 执行任务1相关的代码
  }
}

void Task2(void *pvParameters)
{
  while(1)
  {
    // 执行任务2相关的代码
  }
}

int main(void)
{
  // 初始化RTOS和硬件等
  // ...

  // 创建任务1
  xTaskCreate(Task1, "Task1", 128, NULL, 1, NULL);
  // 创建任务2
  xTaskCreate(Task2, "Task2", 128, NULL, 1, NULL);

  // 启动任务调度器
  vTaskStartScheduler();

  // 如果任务调度器启动失败,则进入死循环
  while(1);
}
在优先级调度策略中,每个任务都有一个优先级,调度器根据任务的优先级来决定任务的执行顺序。高优先级的任务可以打断低优先级的任务的执行。
flowchart LR
  subgraph "RTOS调度策略"
    direction TB
    Task1[["Task1\n(高优先级)"]] -->|"中断"| Task2[["Task2\n(低优先级)"]]
  end
在实际项目中,开发者可以根据任务的特性来选择合适的调度策略。例如,对于时间敏感的任务,可以分配高优先级;而对于那些可以被延时的低优先级任务,可以采用轮转调度策略。这样能够确保关键任务的及时执行,同时保持系统的整体效率。
6. 项目中数据处理和异常处理的关键技术点
6.1 数据处理的方法和优化策略
数据处理是物联网项目中不可或缺的一环,其好坏直接影响系统的运行效率和准确性。接下来我们将深入探讨数据处理的方法和优化策略。
6.1.1 数据的平滑滤波和异常值处理
在物联网项目中,传感器收集到的数据往往会包含噪声和异常值。使用平滑滤波算法可以帮助我们去除这些不必要的干扰,提取出有用的信息。常见的滤波算法包括移动平均滤波、中值滤波和卡尔曼滤波等。例如,移动平均滤波可以有效地消除随机噪声,但可能会使数据响应速度变慢。而卡尔曼滤波则在处理含有动态变化的数据时,能够同时提供良好的噪声抑制和快速响应。
实现移动平均滤波的代码示例如下:
#include <stdio.h>

float movingAverageFilter(float* input, float* output, int len, int windowSize) {
    float sum = 0;
    float result = 0;
    int i, j;

    for (i = 0; i < len; i++) {
        sum = sum - (i >= windowSize ? input[i - windowSize] : 0) + input[i];
        if (i >= windowSize - 1) {
            result = sum / windowSize;
            output[i] = result;
        }
    }
    return result;
}

int main() {
    float input[] = {1.0, 2.0, 3.0, 4.0, 5.0, 6.0, 7.0, 8.0, 9.0, 10.0};
    float output[10] = {0};
    int len = sizeof(input) / sizeof(input[0]);
    int windowSize = 3; // 3个数据点的窗口大小
    movingAverageFilter(input, output, len, windowSize);
    // 输出滤波后的数据
    for (int i = 0; i < len; i++) {
        printf("%f ", output[i]);
    }
    return 0;
}
6.1.2 数据的存储和历史记录分析
数据存储是物联网项目后端处理的重要环节。使用高效的数据库系统,比如时序数据库InfluxDB,可以快速存储和查询历史数据。此外,对于需要长时间存储的数据,数据压缩和冷热分层策略也是不错的选择。
对历史数据进行分析可以帮助我们发现系统运行的模式和潜在问题。使用统计分析和机器学习技术可以进一步提升数据的可用性。比如,通过周期性回归分析可以预测设备的使用趋势。
6.2 异常处理机制和故障诊断
异常处理机制是保障系统稳定运行的关键,对于物联网项目尤其重要。接下来我们将探讨如何监测异常情况并进行有效的故障诊断。
6.2.1 异常情况的监测和报警机制
异常监测通常依赖于阈值判断。我们可以设置上下限阈值来判定数据是否超出正常范围。当检测到异常情况时,系统将触发报警机制,比如发送邮件、短信通知或激活其他报警装置。异常监测还可以使用预测模型来提前预警潜在的问题。
异常报警机制的伪代码如下:
function checkSensorData(data, upperLimit, lowerLimit) {
    if data > upperLimit or data < lowerLimit then
        triggerAlarm();
    else
        continueNormalOperation();
    end if
}

function triggerAlarm() {
    sendEmailAlert("Warning", "Data is out of range");
    sendSMSAlert("Warning", "Data is out of range");
    activateVisualAlarm();
}
6.2.2 常见故障的诊断方法和案例分析
故障诊断通常涉及日志分析、诊断命令的执行和远程测试。通过分析系统日志,我们可以定位故障发生的位置和原因。执行特定的诊断命令可以帮助我们检查设备的状态。远程测试则可以在不接触设备的情况下进行问题诊断。
例如,我们可以使用STM32的调试接口来检查设备的通信状态和内部状态寄存器,从而定位故障。以下是一个简单的代码示例,用于检查设备状态:
#include <stm32f1xx_hal.h> // 适用于STM32F1系列

void checkDeviceStatus() {
    uint32_t statusRegister = 0;
    // 假设statusRegister是设备的状态寄存器
    HAL_I2C_Mem_Read(&hi2c1, DEVICE_ADDRESS, STATUS_REGISTER_OFFSET, I2C_MEMADD_SIZE_8BIT, (uint8_t*)&statusRegister, sizeof(statusRegister), 1000);

    if (statusRegister & ERROR_MASK) {
        // 处理错误情况
        handleDeviceError(statusRegister);
    } else {
        // 设备正常
        printf("Device is functioning correctly.\n");
    }
}

void handleDeviceError(uint32_t errorStatus) {
    // 错误处理逻辑
}
在此我们不仅提供了异常处理和故障诊断的理论知识,还通过实际代码和伪代码的形式,展示了如何在实际项目中实现这些策略。这些方法和技术是物联网项目稳定运行的基础,是确保数据准确性和系统可靠性的关键步骤。
简介:本项目介绍了如何利用STM32微控制器读取DS18B20数字温度传感器数据,并通过串口每秒将温度数据上传至主机。DS18B20是一款直接输出数字信号的传感器,使用1-Wire协议通信,简化了硬件设计和布线。项目中,STM32的GPIO引脚与DS18B20连接,执行1-Wire协议的时序操作,并通过配置串口通信协议(如波特率、数据位数等)来传输数据。此外,项目还涉及定时器或RTOS任务调度,实现周期性的温度数据读取和上传。压缩包中的“修改-温度传感”文件可能包含项目的源代码、配置文件或日志数据,有助于理解项目的具体实现细节。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 9
 0
- 0


 已为社区贡献19条内容

所有评论(0)