DS18B20温度传感器的PID控制程序设计

简介:DS18B20是一种广泛应用于温度测量的高精度数字传感器,本程序利用DS18B20实时监测环境温度,并通过PID控制器调节MOS管等加热元件,以维持设定温度。PID控制器结合比例、积分、微分三部分,快速稳定地响应温度变化。程序在51单片机上运行,实现了精确的温度控制,适用于需要高精度温度管理的应用。 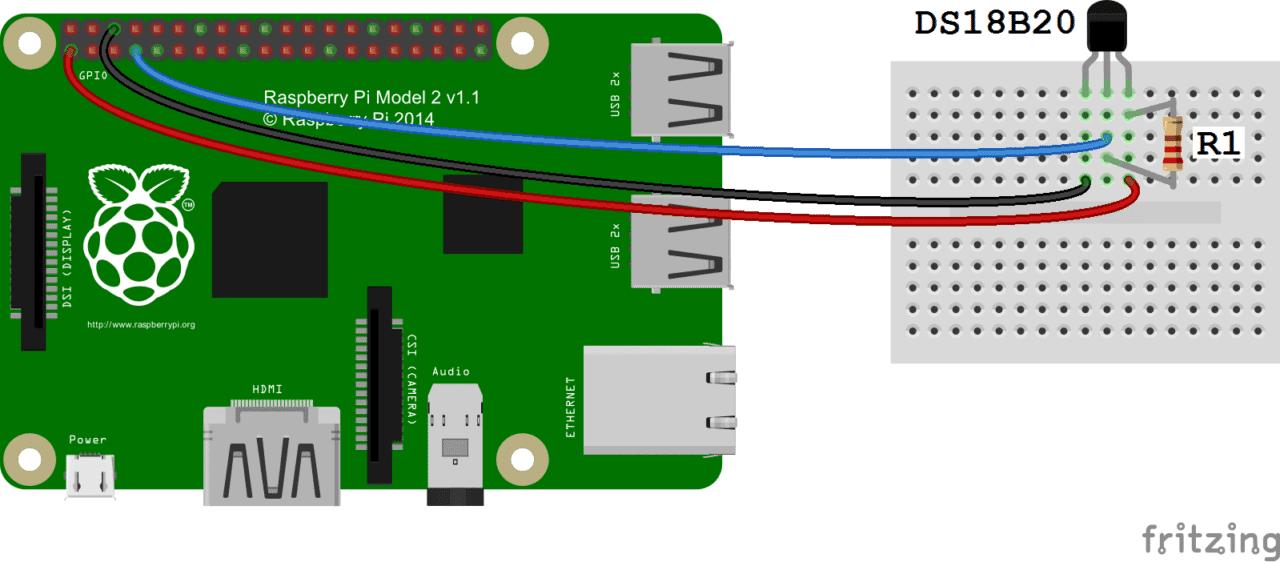
1. DS18B20数字温度传感器介绍
数字温度传感器广泛应用于需要精确温度测量的场合,而DS18B20是其中颇受欢迎的一种。它不仅可以测量温度,还能以数字信号的形式输出数据,这在现代自动化控制和监测系统中尤为重要。DS18B20基于Maxim Integrated的数字转换技术,提供9位至12位的摄氏温度测量值,具有±0.5°C的精确度。此外,它采用独特的单线通信协议,需要的数据线少,大大简化了硬件接口的设计。
DS18B20传感器的典型应用场景包括恒温控制、温度监测系统和工业测量等。由于其高精度和易用性,它已成为电子爱好者和专业工程师的首选温度测量工具。
1.1 DS18B20的特性
DS18B20的核心特性包括: - 工作电压范围:3.0V至5.5V - 测量范围:-55°C至+125°C - 内置数字转换器,不需要外部A/D转换器 - 多个DS18B20可以并联在同一个单线上,通过唯一的64位序列号识别
1.2 DS18B20的应用优势
DS18B20作为数字传感器,相较于传统的模拟温度传感器,它有着明显的应用优势: - 精度高:提供的温度数据可以直接用于数字系统处理 - 易于扩展:通过单线总线可以连接多个DS18B20,便于构建多点温度检测系统 - 抗干扰性强:数字信号传输减少了模拟信号的干扰问题
通过以上介绍,我们可以看出DS18B20数字温度传感器在不同场景下都显示出了其独特的优势,其在温度监测和控制系统中扮演着重要角色。接下来的章节,我们将深入探讨DS18B20的单线通信和温度监测实现。
2. 单线通信和温度监测
2.1 单线通信的基本原理
2.1.1 DS18B20的通信协议
DS18B20数字温度传感器使用一种称为1-Wire(单线)的通信协议,这种协议允许通过单一数据线传输数据和电源。在单线通信中,设备不需要传统的多线接口(如I2C或SPI),因此可以极大地减少所需引脚的数量。这对于微控制器等资源有限的设备尤其有用。
单线通信协议要求主设备(例如微控制器)和从设备(DS18B20)之间遵循特定的时序规范。通信开始于复位脉冲,然后是从设备的“存在脉冲”确认。之后,主设备可以通过“写时隙”发送命令,或者通过“读时隙”接收从设备传来的数据。
// 示例代码:DS18B20 初始化和读取函数
void DS18B20_Init() {
    // 初始化 DS18B20 通信线
}

void DS18B20_Reset() {
    // 发送复位脉冲
}

int DS18B20_Presence() {
    // 检测 DS18B20 存在脉冲
    return 1; // 或者 0,根据检测结果
}

void DS18B20_WriteByte(unsigned char data) {
    // 向 DS18B20 写入一个字节
}

unsigned char DS18B20_ReadByte() {
    // 从 DS18B20 读取一个字节
    return data; // 返回读取的数据
}
2.1.2 单线通信的信号特点
单线通信的关键在于信号的时间顺序和持续时间。例如,写时隙通常由主设备提供一个低电平,持续的时间代表写入数据的位(0 或 1)。读时隙则由主设备首先拉低总线,然后释放,由从设备在总线上提供数据位。
2.2 DS18B20温度监测实现
2.2.1 传感器与微控制器的连接
DS18B20通过数据线连接到微控制器的一个GPIO引脚,并通过该引脚提供数据信号和供电。连接时,数据线需要通过上拉电阻连接到Vcc,以确保在不活跃状态时总线是高电平。
flowchart LR
    subgraph MCU[微控制器]
        pin[PIN]
    end
    subgraph DS18B20[DS18B20传感器]
        data[数据线]
    end
    data --> pin
    resistor[上拉电阻] --> pin
2.2.2 温度数据的读取和转换
温度数据的读取过程遵循DS18B20的数据手册中定义的步骤。首先进行温度转换命令,然后读取数据。读取的数据是16位的数字,需要转换为实际的温度值。转换公式依赖于传感器的分辨率和所选的精度。
// 示例代码:读取 DS18B20 温度并转换为摄氏度
float DS18B20_ReadTemperature() {
    unsigned char temp[2];
    unsigned int rawValue;

    DS18B20_Init();
    DS18B20_Reset();
    // 发送转换温度命令
    // ...
    DS18B20_Reset();
    // 发送读取温度命令
    // ...
    for (int i = 0; i < 2; i++) {
        temp[i] = DS18B20_ReadByte();
    }

    rawValue = (temp[1] << 8) | temp[0];
    // 将原始数据转换为温度值
    float temperature = rawValue * 0.0625;
    return temperature;
}
通过上述的步骤,我们可以将DS18B20传感器与微控制器连接,并通过单线通信协议读取温度数据。接下来的章节将深入探讨PID控制器的核心算法及其在温度控制中的应用。
3. PID控制器核心算法
3.1 PID算法理论基础
PID控制器是一种广泛应用于工业控制的算法,它通过比例(Proportional)、积分(Integral)、微分(Derivative)三个环节的组合来实现对系统的精确控制。它的工作原理是不断地计算出系统的误差,并根据误差进行调节,以达到对过程的控制。
3.1.1 比例(P)控制的原理
比例控制是PID控制器中最为直观的控制方式。比例控制的作用是根据当前的误差值来产生控制作用。如果误差较大,则控制器输出较大的控制量,以加快系统响应速度。但是,如果比例系数太大,系统可能会产生超调,甚至振荡。因此,选择合适的比例系数是至关重要的。
3.1.2 积分(I)控制的原理
积分控制主要用于消除稳态误差,它对误差进行累计计算,并根据这个累计值输出控制量。积分控制的优点是可以让系统在达到设定点后准确稳定下来,但是积分作用过强也会导致系统反应迟钝,增加调节时间。
3.1.3 微分(D)控制的原理
微分控制是为了预测误差的变化趋势,对误差的变化速度进行控制。当误差变化速度加快时,微分控制会产生较大的控制作用,从而抑制误差的进一步增大。微分控制可以改善系统的动态特性,但是对噪声非常敏感,因此实际应用中需要谨慎处理。
3.2 PID参数的调整与优化
3.2.1 参数调整的常见方法
参数调整是PID控制器设计中的关键步骤,常见的调整方法包括试凑法、响应曲线法和极点配置法等。试凑法是最为直接和简单的方法,通过反复试验逐步调整比例、积分、微分参数,直至得到满意的控制效果。响应曲线法则是通过分析系统对阶跃输入或脉冲输入的响应曲线,来调整PID参数。极点配置法适用于对系统动态性能有严格要求的场合,需要对系统的传递函数有较为深入的了解。
3.2.2 参数优化的实践技巧
在实际应用中,PID参数的优化还需要考虑实际系统的特性和外部环境的影响。例如,对于具有较大惯性的系统,需要适当增加积分环节的作用,而对于变化快速的系统,则应减少积分环节,以免造成过调。在一些特定的应用中,例如温度控制系统,还可能需要对PID算法进行特殊的修改和优化,以适应特定的控制需求。
为了展示PID算法的实现过程,下面是一个简化的C语言代码示例,用于说明PID控制器的基本框架:
#include <stdio.h>
#include <unistd.h>

// PID结构体定义
typedef struct {
    double Kp; // 比例系数
    double Ki; // 积分系数
    double Kd; // 微分系数
    double setpoint; // 设定目标值
    double integral; // 积分累计值
    double pre_error; // 上一次误差
} PID;

// PID初始化函数
void PID_Init(PID *pid, double Kp, double Ki, double Kd, double setpoint) {
    pid->Kp = Kp;
    pid->Ki = Ki;
    pid->Kd = Kd;
    pid->setpoint = setpoint;
    pid->integral = 0.0;
    pid->pre_error = 0.0;
}

// PID计算函数
double PID_Calculate(PID *pid, double current_value) {
    double error = pid->setpoint - current_value; // 计算误差
    pid->integral += error; // 更新积分累计值
    double derivative = error - pid->pre_error; // 计算微分值
    double output = pid->Kp*error + pid->Ki*pid->integral + pid->Kd*derivative; // 计算控制器输出
    pid->pre_error = error; // 更新上一次误差
    return output;
}

int main() {
    PID pid;
    PID_Init(&pid, 2.0, 1.0, 1.0, 100.0); // 初始化PID参数

    for (int i = 0; i < 100; ++i) {
        double current_value = i; // 假设系统当前值在逐渐增加
        double control = PID_Calculate(&pid, current_value); // 计算控制输出
        printf("Time: %d, Current Value: %f, Control Output: %f\n", i, current_value, control);
        usleep(100000); // 等待一段时间
    }

    return 0;
}
在此代码中,我们首先定义了一个PID结构体,用于保存PID控制器需要的参数。然后通过 PID_Init 函数对PID控制器进行初始化,其中 Kp 、 Ki 、 Kd 分别表示比例、积分、微分系数。 setpoint 表示设定的目标值。 integral 和 pre_error 是用于内部计算的变量。
接着,我们编写了 PID_Calculate 函数用于计算控制器的输出。在此函数中,我们首先计算误差,然后对积分项进行累加,并计算微分项。最后根据PID三要素计算出控制输出。
在 main 函数中,我们模拟了一个简单的控制过程,其中系统当前值从0开始逐渐增加至100。通过循环调用 PID_Calculate 函数计算控制输出,并打印当前时间和控制输出的值。
代码展示了PID控制器的基本工作原理和简单的C语言实现。需要注意的是,在实际应用中,控制器的参数调整和优化往往是一个复杂的过程,需要结合具体系统特性和控制要求进行。此外,本示例代码为简化模型,真实世界应用中PID控制器通常会包含更多考量,如输出限制、积分饱和防止、微分项滤波等。
通过上述代码示例,我们可以看到PID算法的核心实现。在本章中,我们对PID控制器的理论基础进行了阐述,包括比例、积分、微分三个基本组成部分,并探讨了调整和优化PID参数的实践技巧。这些理论知识将为后续章节中具体的温度控制实践提供坚实的基础。
4. MOS管加热元件控制
MOS管(金属氧化物半导体场效应晶体管)因其高效、低内阻、高输入阻抗等特性,在温度控制系统中用作加热元件控制的开关器件。接下来,我们将深入探讨MOS管的工作原理、特性,以及在温度控制系统中的具体应用。
4.1 MOS管的工作原理与特性
4.1.1 MOS管的基本工作方式
MOS管是一种电压控制器件,通过改变栅极电压来控制源极和漏极之间的电流。它由源极(Source)、漏极(Drain)、栅极(Gate)以及衬底(Substrate)构成。根据载流子的不同,MOS管分为N型和P型两大类。
- N型MOS(NMOS)管在栅极电压高于一定阈值时,源极和漏极之间形成N型导电通道,允许电子流动。
- P型MOS(PMOS)管在栅极电压低于一定阈值时,源极和漏极之间形成P型导电通道,允许空穴流动。
MOS管的开关特性使其非常适合用作数字控制信号控制的电源开关。与双极型晶体管(BJT)相比,MOS管具有更低的导通电阻,这意味着在相同电流下,MOS管的功耗更低。
4.1.2 选择合适的MOS管
在设计MOS管驱动电路时,需考虑几个关键参数:
- 耐压 :漏极和源极之间能够承受的最大电压。
- 电流 :MOS管能够在开启状态下流过的最大连续电流。
- 导通电阻(Rds(on)) :MOS管开启状态下的漏-源阻抗。
- 栅极电容(Ciss、Coss、Crss) :栅极和漏极、源极之间的电容。
在设计加热控制系统时,为了确保MOS管可靠地工作并减少功耗,需选择合适的耐压和电流值,并尽量选用导通电阻低的MOS管。
4.2 MOS管在温度控制系统中的应用
4.2.1 MOS管的驱动电路设计
在温度控制应用中,MOS管的驱动电路设计需确保能够提供足够的驱动电压和电流,以快速且稳定地切换MOS管的工作状态。设计驱动电路时,通常会使用微控制器(如51单片机)的输出引脚来控制一个中间级驱动器(比如晶体管或MOSFET驱动IC),再驱动MOS管。
驱动电路的一个简单示例如下:
// 示例代码:微控制器控制MOS管的开关

#define MOSFET_PIN 2 // 假设微控制器的第2脚连接MOS管的栅极

void setup() {
  pinMode(MOSFET_PIN, OUTPUT); // 设置MOS管栅极引脚为输出模式
}

void loop() {
  digitalWrite(MOSFET_PIN, HIGH); // 打开MOS管,源极和漏极接通
  delay(1000); // 保持一段时间
  digitalWrite(MOSFET_PIN, LOW); // 关闭MOS管
  delay(1000); // 停止一段时间
}
此代码段展示了如何使用微控制器的引脚控制MOS管的开关,通过调整 delay 函数中的延时时间,可以控制加热元件的工作周期。
4.2.2 MOS管的PWM控制实现
为了实现对加热元件的精确控制,经常使用脉冲宽度调制(PWM)信号来调节MOS管的开关频率和占空比。通过改变占空比,可以改变MOS管的平均导通时间,从而达到调节加热功率的目的。
下面是一个使用PWM信号控制MOS管的示例:
// 示例代码:使用PWM控制MOS管实现温度控制

const int mosfetPin = 2; // PWM输出引脚
const int pwmFrequency = 1000; // PWM频率,单位为Hz

void setup() {
  pinMode(mosfetPin, OUTPUT);
  analogWrite(mosfetPin, 128); // 设置PWM占空比为50%
}

void loop() {
  // 根据温度反馈调整PWM值,此值范围0-255
  int pwmValue = calculatePWMValue();
  analogWrite(mosfetPin, pwmValue);
  delay(1000); // 根据反馈周期调整延时
}

int calculatePWMValue() {
  // 此函数根据温度反馈计算PWM占空比值
  // 例如:返回值范围0-255,可作为analogWrite函数的参数
}
此示例中的 calculatePWMValue 函数需要根据实际情况编写,根据温度传感器的反馈值计算出最合适的PWM占空比。
通过这种PWM控制方式,系统能够根据温度反馈调整加热元件的输出功率,达到精确控制温度的目的。
总结这一章节,我们已经了解了MOS管的基本工作原理、选择标准以及在温度控制系统中的应用。在下一章节中,我们将探讨程序调试和温度控制精度的提高方法。
5. 程序调试与温度控制精度
5.1 调试环境的搭建与配置
5.1.1 开发环境的搭建
在进行温度控制系统开发前,首先需要搭建一个合适的开发环境。开发环境通常包括硬件设备、软件工具以及相应的编程环境。对于基于DS18B20数字温度传感器和MOS管的控制系统,一个常见的开发环境包括以下部分:
- 硬件设备 :主要包括单片机开发板(如基于51单片机的开发板)、DS18B20传感器、MOS管以及必要的连线和电源等。
- 软件工具 :需要安装编译器(如Keil uVision)、调试软件(如ST-Link Utility)、串口调试助手等。
- 编程环境 :根据编程语言选择合适的IDE,例如针对C语言,可以选择Keil uVision,它是一个强大的集成开发环境,集成了编译器、调试器和程序下载工具。
搭建开发环境时,需要确保所有软件工具的版本兼容,并正确配置开发板的硬件连接和串口设置。
5.1.2 调试工具和方法
调试是程序开发过程中的关键步骤,以下是常用的调试工具和方法:
- 串口监视器 :通过串口监视器可以实时查看程序运行中的数据输出,这对于调试和验证传感器数据非常有用。
- 逻辑分析仪 :逻辑分析仪可以用来监测单片机的GPIO状态以及通信总线上的信号,对于深入分析系统问题非常有效。
- 调试器(如ST-Link) :硬件调试器是直接与目标单片机通信的工具,可以设置断点、单步执行程序、查看和修改内存和寄存器的值。
调试过程中,需要逐步执行代码,检查关键变量的值是否符合预期,并注意观察系统的响应。确保系统在各个工作点上的行为都按照设计要求执行,才能保证最终温度控制的精度。
5.2 提高温度控制精度的策略
5.2.1 精确控制算法的应用
在温度控制中,采用精确的控制算法是提高控制精度的关键。PID控制算法以其简单有效的特点广泛应用于温度控制领域。为了提高控制精度,可以采取以下策略:
- 参数的精确调整 :根据系统的特性进行细致的PID参数调整,以适应不同的工作环境和负载条件。
- 算法的优化 :引入一些高级控制策略,如模糊控制或神经网络,来优化PID参数的实时调整,适应环境变化。
- 数据的滤波处理 :由于传感器信号中可能含有噪声,对信号进行滤波处理可以减少这些干扰,从而提高测量的准确性。
5.2.2 系统误差的分析与修正
提高控制精度还需要对系统误差进行准确的分析和修正。以下是一些具体的策略:
- 传感器误差的校准 :通过与标准温度计对比校准DS18B20传感器,以修正其输出的偏差。
- 控制系统的补偿 :系统中存在的非线性、滞后等特性需要通过控制策略进行补偿,比如采用前馈控制或者构建更复杂的控制模型。
- 环境因素的影响 :温度控制系统的精度会受到周围环境的影响,例如室温、湿度等因素,因此需要对这些因素进行考虑并进行相应的补偿。
精度优化实践案例
为了更好地理解如何应用精确控制算法和系统误差分析修正策略,让我们考虑一个实践案例:在自动恒温加热系统中,我们的目标是维持一个设定温度点,偏差不超过±0.5℃。
- PID参数调整 :首先需要手动调整PID参数(P、I、D),通过多次试验,找到一组比较合适的参数,使系统的响应曲线(例如阶跃响应)符合预期。
- 滤波算法应用 :引入移动平均滤波算法处理DS18B20的温度读数,减少信号噪声,提高读数的稳定性。
- 控制模型优化 :考虑到加热系统中存在一定的热滞后,可以通过实验数据建立一个热动力学模型,然后根据模型对PID参数进行调整,以适应不同温度点下的加热特性。
- 系统误差补偿 :定期使用标准温度计校准传感器,并根据实际测试的环境因素,如室温对控制策略进行微调。
通过这些步骤,可以有效提高温度控制系统精度,确保加热过程的准确性和可靠性。
以上分析展示了程序调试和温度控制精度提升的全面策略。在实际应用中,每个策略的实施都需要根据具体情况来详细调整和优化,以确保达到预期的温度控制效果。
6. 51单片机在PID控制中的应用
6.1 51单片机的特性与编程基础
6.1.1 51单片机的硬件结构
51单片机是一种经典的微控制器,其核心是Intel 8051架构。它具备多种硬件组件,如中央处理单元(CPU)、随机存取存储器(RAM)、只读存储器(ROM)等。这些组件被精心设计为高效执行控制任务,使得51单片机在需要实时控制的应用场合,例如家用电器、工业自动化、汽车电子等,表现出极高的可靠性与稳定性。
51单片机的I/O端口提供了与外部设备进行交互的途径,能够读取输入信号和输出控制信号。此外,它还有定时器/计数器、串行通信接口等外设,这些都是实现PID控制所需的关键资源。
6.1.2 51单片机的编程语言和工具
51单片机的编程通常使用汇编语言或C语言。汇编语言可以提供对硬件的完全控制,但其编程过程复杂、可读性差。相比之下,C语言具有更好的可移植性、易于维护和调试的优势,因此成为大多数开发者的首选。
对于51单片机的编程环境,Keil μVision是一个广泛使用的集成开发环境(IDE),它提供了一个完整的开发流程,包括源代码编辑、项目管理、编译器、调试器等。Keil MDK-ARM是一个专门针对ARM架构的版本,但也有Keil 51专版支持51单片机开发。
6.2 51单片机与DS18B20的接口设计
6.2.1 硬件接口的搭建
搭建51单片机与DS18B20温度传感器之间的硬件接口,需要了解两者之间的通信协议,即单总线协议。51单片机需要提供一个I/O口作为与DS18B20通信的单线接口。
典型的硬件连接方式如下: - VCC连接到DS18B20的VDD引脚,通常接入3.3V或5V电源。 - GND连接到DS18B20的GND引脚。 - 单线数据线连接到51单片机的一个I/O口,如P1.0,且该数据线需要通过一个4.7KΩ的上拉电阻连接到VCC。
在连接过程中,需要确保DS18B20传感器的封装、引脚定义与51单片机的引脚配置相匹配,以避免硬件连接错误。
6.2.2 软件程序的编写和调试
编写软件程序,要先进行初始化设置,包括51单片机的I/O口配置和DS18B20的初始化。初始化后,程序需要实现数据的读取与转换。以下是一个简化的代码块,演示如何使用C语言进行基本的温度读取。
#include <reg51.h> // 包含51单片机寄存器定义

sbit DQ = P1^0; // DS18B20数据线连接到P1.0

void Delay(unsigned int time) {
    // 延时函数实现
}

void DS18B20_Init() {
    // 初始化DS18B20传感器
}

void DS18B20_Start() {
    // 启动温度转换命令
}

unsigned char DS18B20_ReadByte() {
    // 从DS18B20读取一个字节
}

void DS18B20_WriteByte(unsigned char data) {
    // 向DS18B20写入一个字节
}

float DS18B20_ReadTemperature() {
    unsigned char temp_low, temp_high;
    unsigned int temp;
    float temperature;

    DS18B20_Start();
    DS18B20_WriteByte(0xBE); // 读取温度寄存器命令
    temp_low = DS18B20_ReadByte();
    temp_high = DS18B20_ReadByte();
    temp = (temp_high << 8) | temp_low;
    temperature = (float)temp * 0.0625; // 将读取的16位数据转换为温度值
    return temperature;
}

void main() {
    float temperature;
    DS18B20_Init();
    while(1) {
        temperature = DS18B20_ReadTemperature(); // 读取温度值
        // 在此处可以对温度进行PID控制或其他逻辑处理
    }
}
在上述代码中,首先包含了51单片机的寄存器定义,定义了DS18B20数据线与51单片机的连接。初始化函数用于设置I/O口,延时函数用于在通信时提供必要的时序。DS18B20相关的函数包括启动温度转换、读取和写入数据,以及读取温度值的函数。主函数中不断循环读取温度值,实现实时监测。
在编写程序时,重点需要确保通信协议的严格遵守。例如,在读取和写入数据过程中,需要精确控制时间间隔,以满足DS18B20对时序的要求。
经过上述章节的介绍,我们了解到如何将51单片机与DS18B20数字温度传感器接口设计,并且通过C语言编程实现温度的读取。在下一章节中,我们将深入探讨PID算法的C语言实现,以及如何在51单片机上优化PID控制程序。
7. PID算法的C语言代码实现
7.1 C语言实现PID算法的框架
PID算法的C语言实现分为几个关键部分,首先是算法框架的设计,包括算法中各个变量的初始化、控制循环的构建、以及输出控制量的计算。下面是一个简单的PID算法函数封装示例:
#include <stdio.h>

/* PID结构体定义 */
typedef struct {
    double Kp; // 比例系数
    double Ki; // 积分系数
    double Kd; // 微分系数
    double setpoint; // 目标设定值
    double integral; // 积分累计
    double pre_error; // 上一次误差
} PID;

/* PID初始化函数 */
void PID_Init(PID *pid, double Kp, double Ki, double Kd, double setpoint) {
    pid->Kp = Kp;
    pid->Ki = Ki;
    pid->Kd = Kd;
    pid->setpoint = setpoint;
    pid->integral = 0.0;
    pid->pre_error = 0.0;
}

/* PID计算函数 */
double PID_Compute(PID *pid, double current_value, double dt) {
    double error = pid->setpoint - current_value; // 当前误差
    pid->integral += error * dt; // 更新积分
    double derivative = (error - pid->pre_error) / dt; // 计算微分
    double output = pid->Kp * error + pid->Ki * pid->integral + pid->Kd * derivative; // 计算输出
    pid->pre_error = error; // 更新误差
    return output;
}

int main() {
    PID myPID;
    PID_Init(&myPID, 1.0, 0.1, 0.05, 100.0); // 初始化PID参数
    double control;
    double current_value = 0.0;
    double dt = 0.1; // 假设采样周期为0.1秒

    // 模拟控制过程
    for (int i = 0; i < 100; ++i) {
        control = PID_Compute(&myPID, current_value, dt);
        // 假设控制量即为加热量
        current_value += control * dt;
        printf("Current value: %f, Control: %f\n", current_value, control);
    }

    return 0;
}
程序的模块化设计
在实际的工程应用中,为了提高代码的可读性和可维护性,我们会将PID控制程序设计为模块化的结构。这通常涉及到:
- 参数配置模块 :负责初始化PID结构体以及读取用户设置。
- 计算模块 :执行PID计算的核心功能。
- 输出处理模块 :将计算得到的输出量进行适当的转换处理,适应实际硬件的需要。
- 监控模块 :提供实时监控PID控制状态的能力。
7.2 PID控制程序的调试与优化
调试过程中的常见问题
在调试PID控制程序时,可能会遇到几个问题:
- 振荡 :输出值在设定点附近摆动,可能因为PID参数设置不当。
- 积分饱和 :积分项过大可能导致输出值长时间无法达到设定点。
- 超调 :设定点突然改变时,输出值超出预定范围。
程序性能的优化策略
为了提升PID控制程序的性能,可以采取以下优化策略:
- 参数自适应调整 :根据系统响应的实际情况动态调整PID参数。
- 死区设置 :增加一个死区,以减少轻微误差造成的频繁动作。
- 限制输出范围 :设置输出的上限和下限,避免控制量对系统造成伤害。
通过上述方法,可以实现对PID控制程序的精细化调试和优化,从而确保温度控制系统的高效与稳定。
简介:DS18B20是一种广泛应用于温度测量的高精度数字传感器,本程序利用DS18B20实时监测环境温度,并通过PID控制器调节MOS管等加热元件,以维持设定温度。PID控制器结合比例、积分、微分三部分,快速稳定地响应温度变化。程序在51单片机上运行,实现了精确的温度控制,适用于需要高精度温度管理的应用。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 22
 0
- 0


 已为社区贡献15条内容

所有评论(0)