stm32 hal库 串口中断与串口屏通信
·
串口屏开发较快,是电赛中比较好用的工具
我使用的是陶晶驰的7寸串口屏
官网上有许多的资料可供参考
0.不成功原因(都是我踩过的坑)
1.串口波特率不一致
2.use Microlib没有勾选
3.串口中断忘记开或者开错了
4.注意选择的串口(如果不是usart1,注意串口重定向和其他很多地方都要改成实际使用的串 口号)
1.cubemx配置
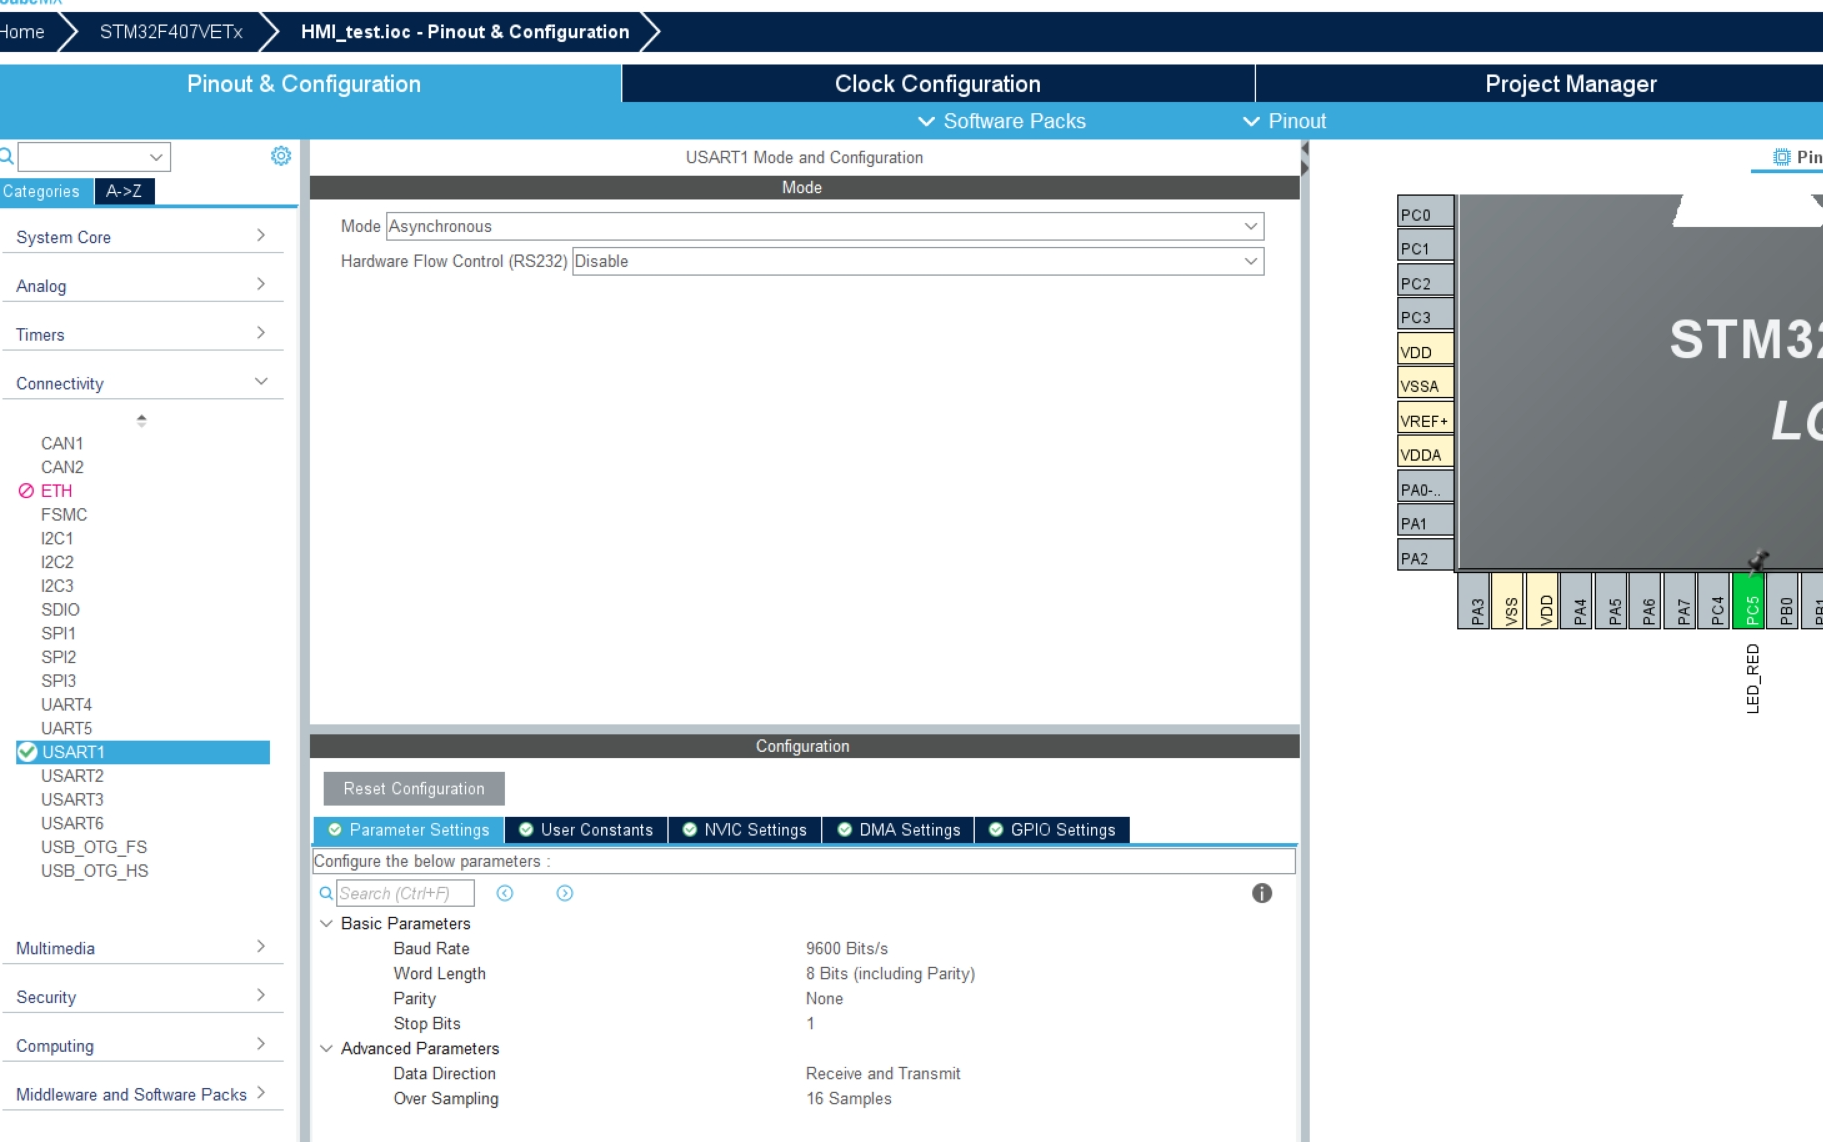
我使用串口一,配置为异步模式,波特率选择为9600,其余配置不动。
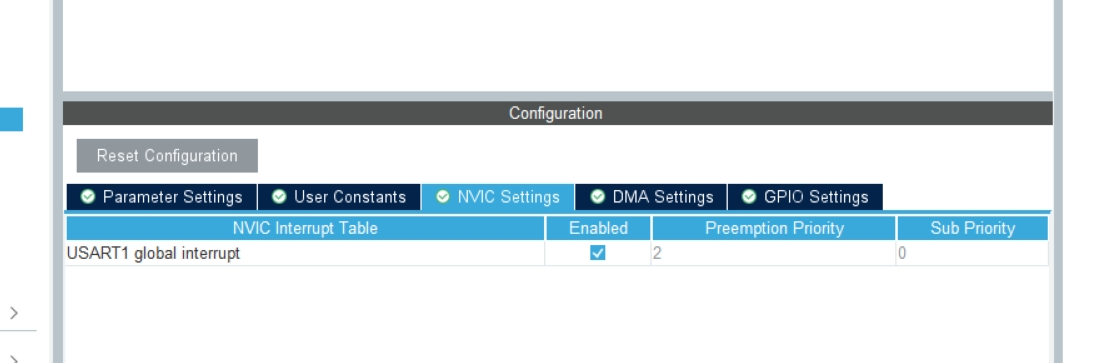
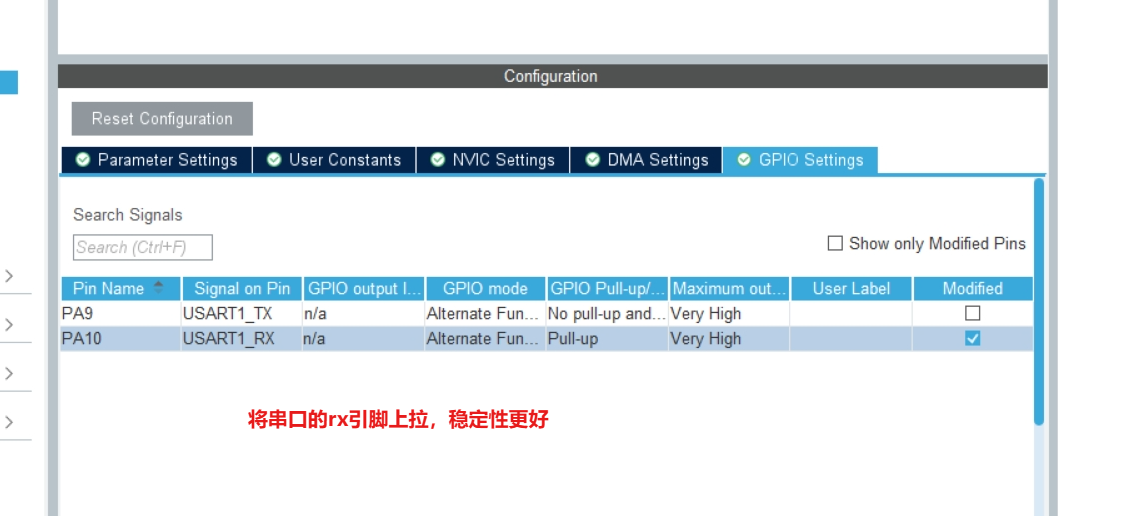
开启中断,优先级按需选取
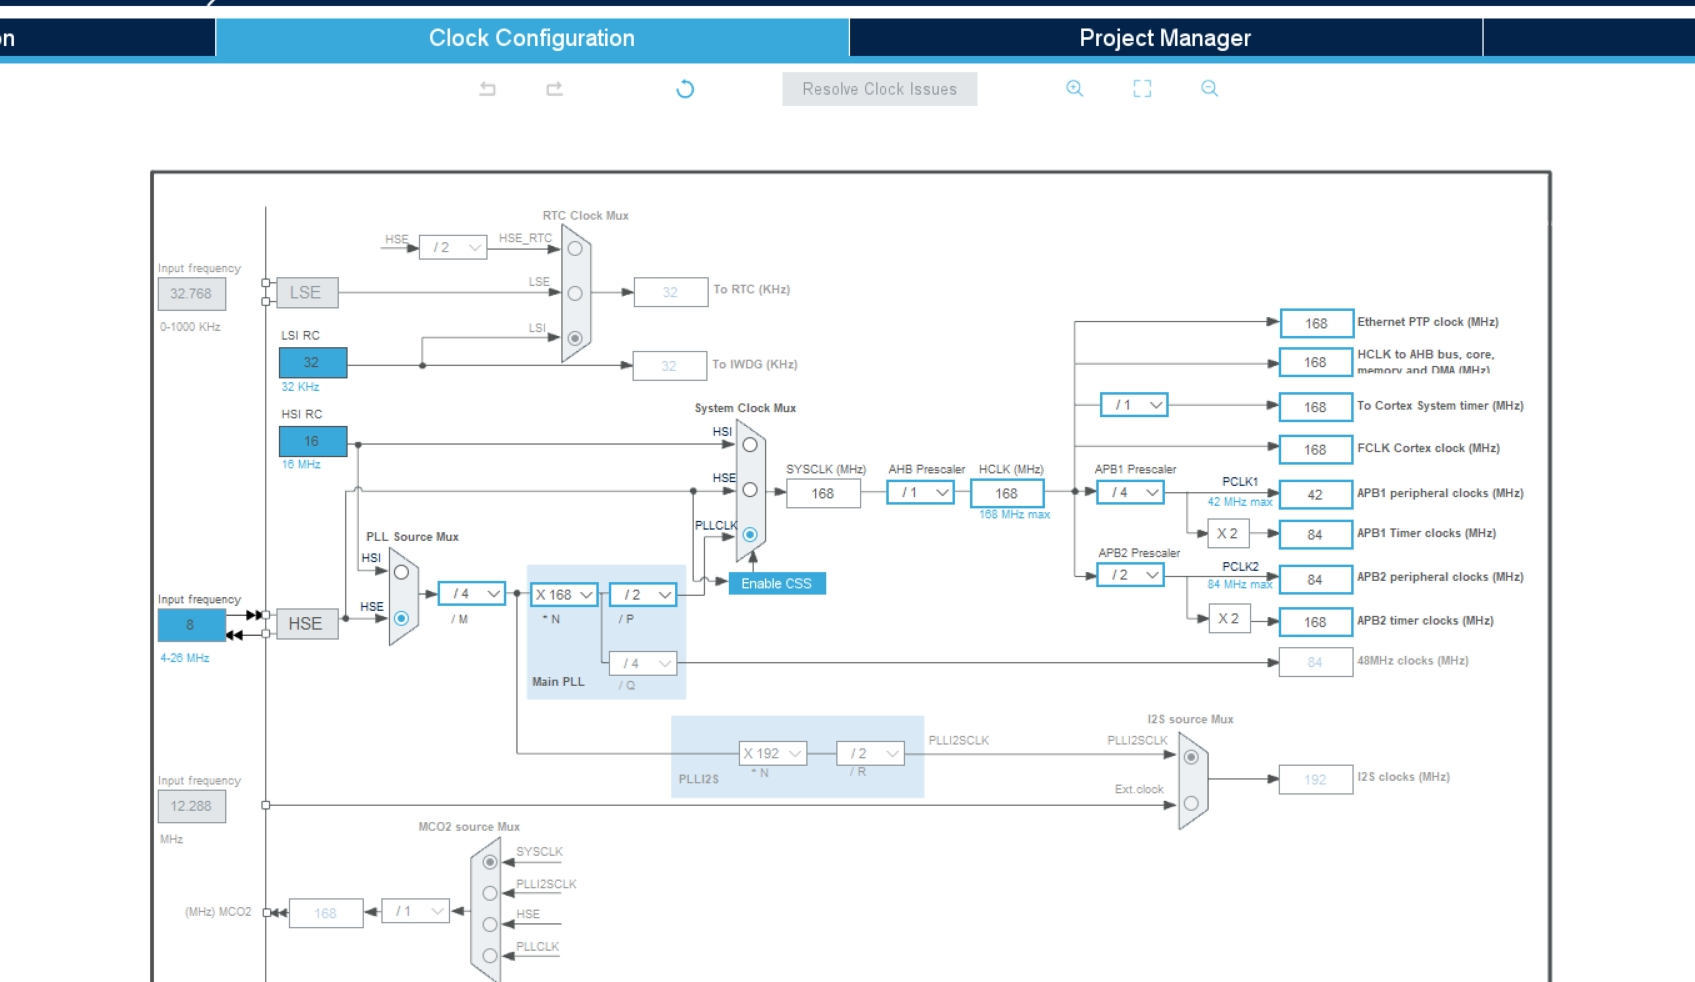
时钟树配置,直接最大168输入,Enter自动配置
2.keil代码
stm32发送给串口屏的数据需要遵循一定的格式,例如要修改page0.t0.txt的值,可以使用
printf("page0.t1.txt=\"%d\"\xff\xff\xff", m);要以\xff\xff\xff结尾
变量定义
uint16_t m = 3100;
uint16_t RX;
uint16_t rx_data[256];  // 串口接收缓冲
uint16_t rx_cnt;
使能串口中断,开启接收
  /* USER CODE BEGIN 2 */
	HAL_UART_Receive_IT(&huart1, (uint8_t *)&RX, 1);

  /* USER CODE END 2 */
while里面此处随便写写
  while (1)
  {
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */

		HAL_Delay(500);
		  m=(m+1)%9000;


	  //printf("page0.t1.txt=\"%d\"\xff\xff\xff", m);


  }
中断回调函数
使用帧头+数据+帧尾的方式传播,此处只传一个数据
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
    if(huart == &huart1)
    {
		rx_data[rx_cnt] = RX;     //接收数据转存入数组
		rx_cnt=rx_cnt+1;
		HAL_GPIO_TogglePin(LED_BLUE_GPIO_Port,LED_BLUE_Pin);
		if (rx_data[rx_cnt-1] == 0x0A  && rx_data[rx_cnt-3] == 0xFF)  //判断接收数据的帧头帧尾
		{
			HAL_GPIO_TogglePin(LED_BLUE_GPIO_Port,LED_BLUE_Pin);
			printf("t1.txt=\"%d\"\xff\xff\xff",rx_data[rx_cnt-2]);//+rx_data[rx_cnt-2]
			//将收到的数据发送回串口屏
			rx_cnt =0;
			memset(rx_data,0x00,sizeof(rx_data));    //清空数组
		}
		 HAL_UART_Receive_IT(&huart1, (uint8_t *)&RX, 1);//再开启中断
	}
}
串口重定向,记得要勾选use microlib
// 串口重定向
int fputc(int ch, FILE *f)
{
    HAL_UART_Transmit(&huart1, (uint8_t *)&ch, 1, 0xffff);
    return ch;
}

int fgetc(FILE *f)
{
    uint8_t ch = 0;
    HAL_UART_Receive(&huart1, &ch, 1, 0xffff);
    return ch;
}
3.HMI软件配置
配置页面大致介绍
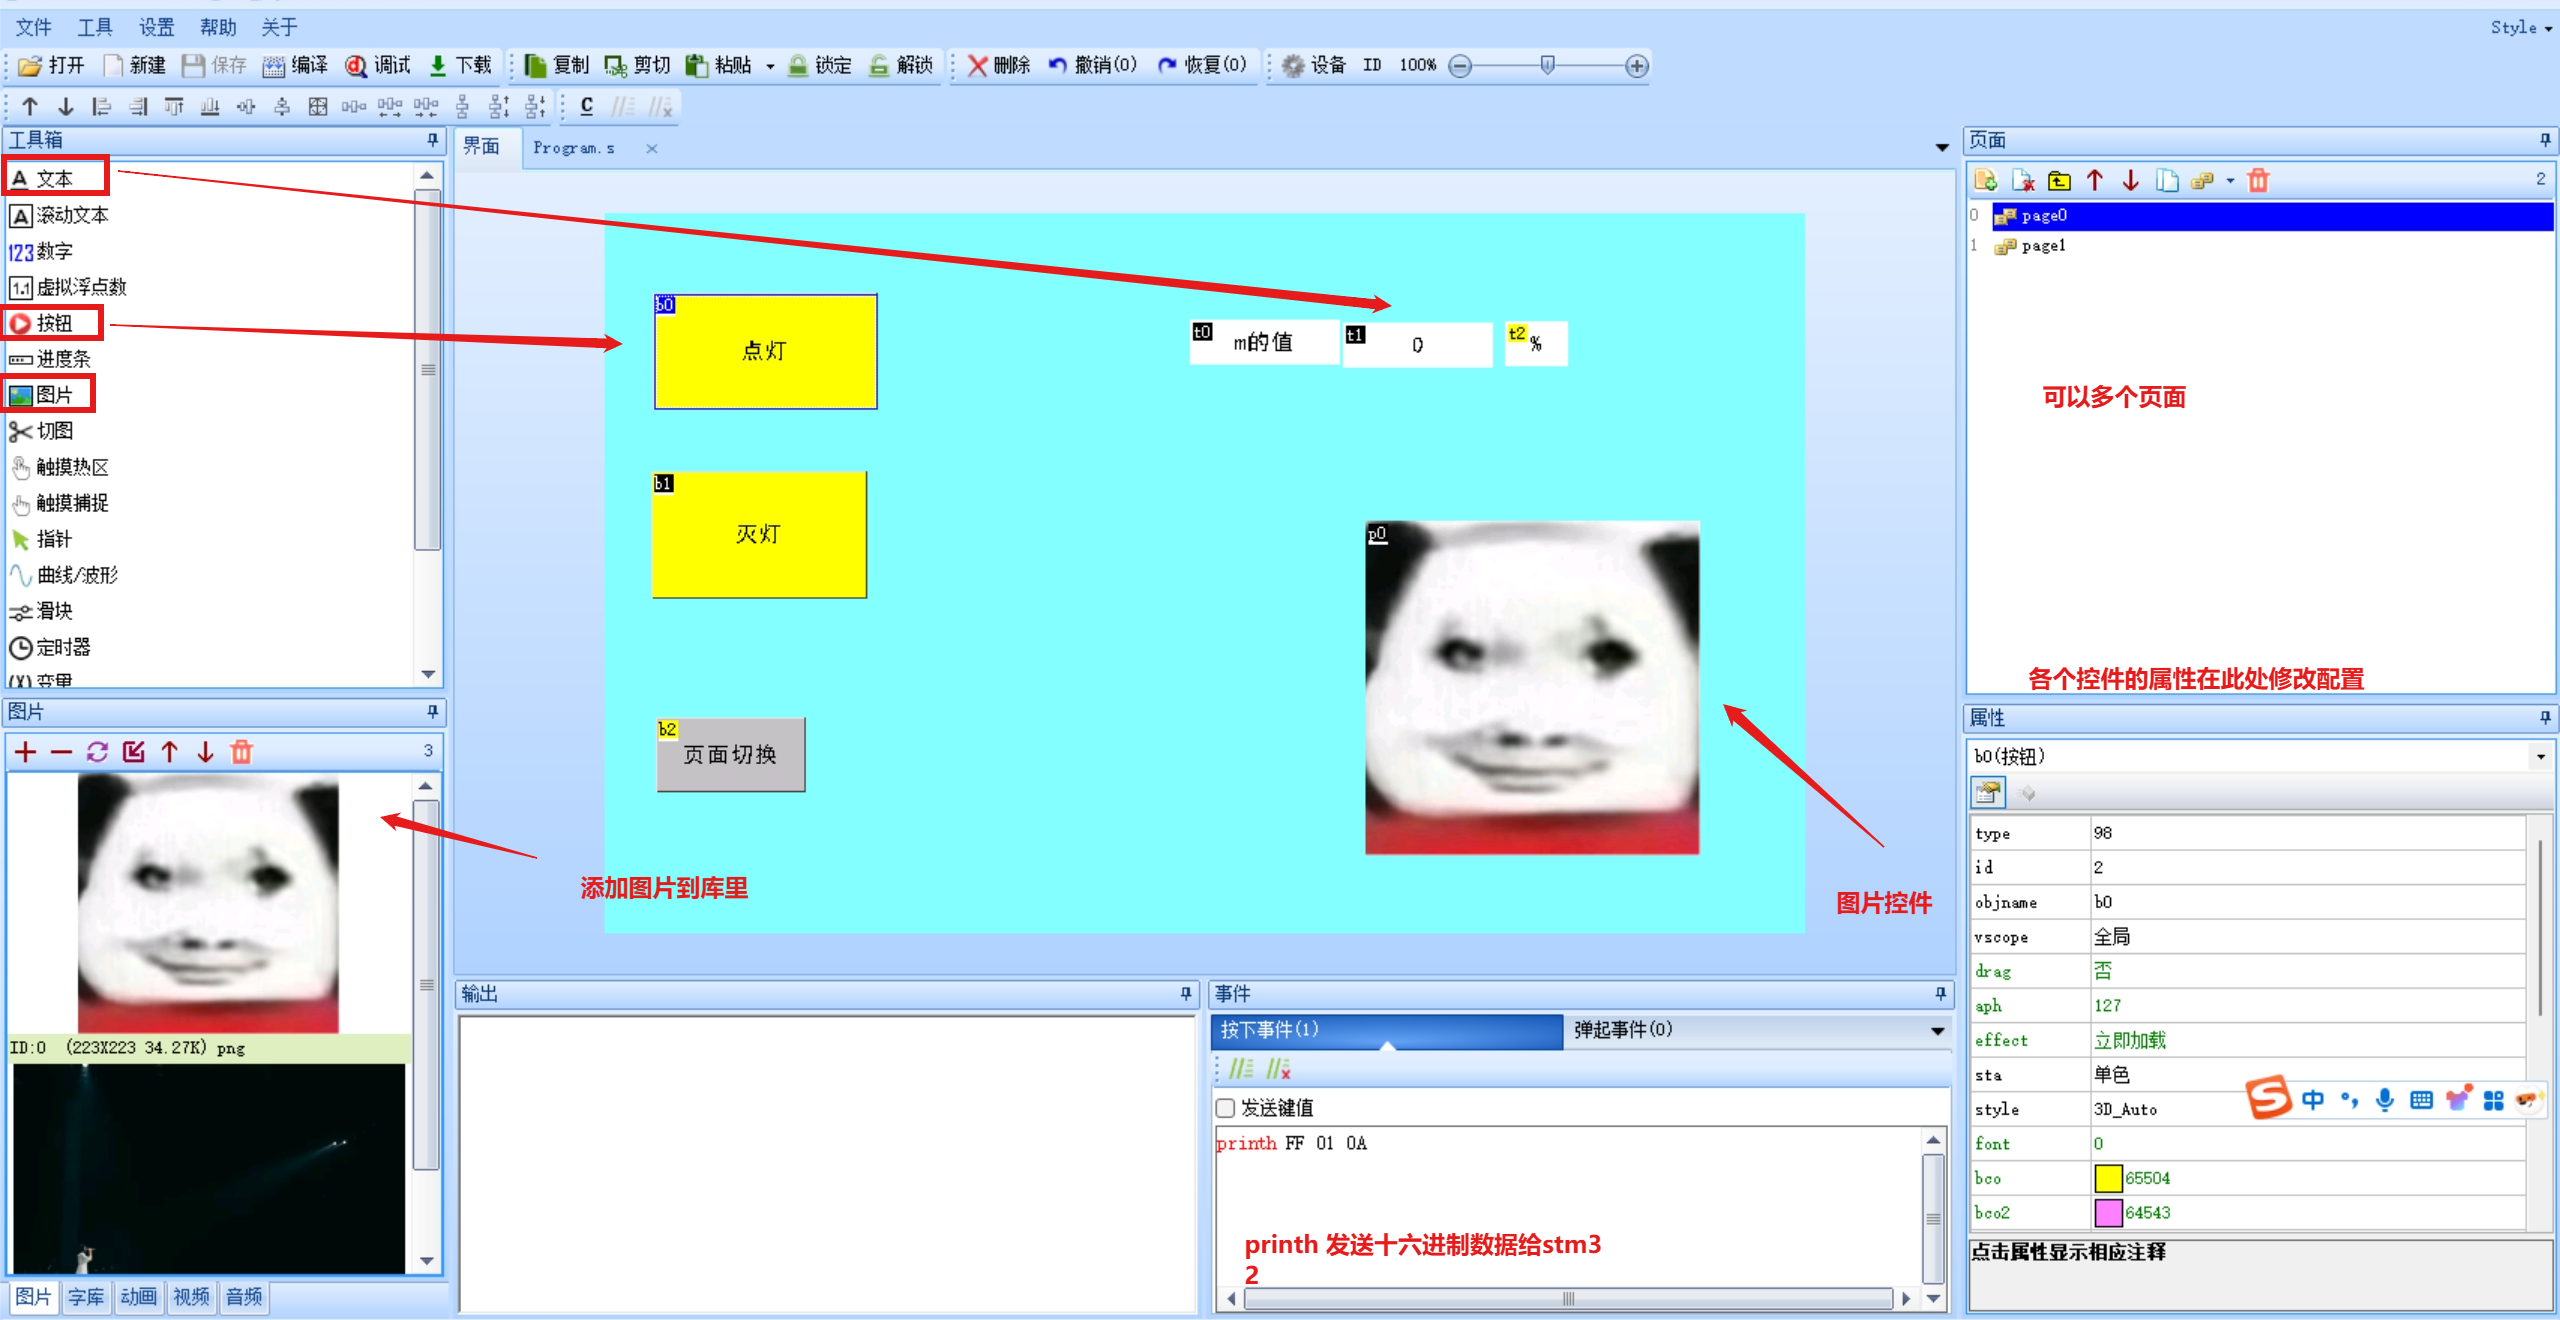
某及次工程的串口屏串口中断回调函数代码,可参考
1
// 串口重定向
int fputc(int ch, FILE *f)
{
    HAL_UART_Transmit(&huart1, (uint8_t *)&ch, 1, 0xffff);
    return ch;
}

int fgetc(FILE *f)
{
    uint8_t ch = 0;
    HAL_UART_Receive(&huart1, &ch, 1, 0xffff);
    return ch;
}


// 波形种类:type=0---正弦波,type=1---方波,type=2---三角波,type=3---Sa波
//char wave_type[4][10] = {"正弦波","方波","三角波","Sa波"};
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
    if(huart == &huart1)
    {
		rx_data[rx_cnt] = RX;     //接收数据转存入数组
		rx_cnt=rx_cnt+1;
		//HAL_GPIO_TogglePin(LED_BLUE_GPIO_Port,LED_BLUE_Pin);
		if (rx_data[rx_cnt-1] == 0x0A  && rx_data[rx_cnt-3] == 0xFF)  //判断接收数据的帧头帧尾
		{
			//HAL_GPIO_TogglePin(LED_BLUE_GPIO_Port,LED_BLUE_Pin);
			//printf("t1.txt=\"%d\"\xff\xff\xff",rx_data[rx_cnt-2]);//+rx_data[rx_cnt-2]
			switch(rx_data[rx_cnt-2])  //判断接收数据的类型
			{
				case 0x01:  // 开始测量---------单路信号高低电平、频率、波形、占空比
				{
					printf("page1.t4.txt=\"%d\"\xff\xff\xff",0);   //高电平,单位mV
					printf("page1.t6.txt=\"%d\"\xff\xff\xff",0);   //低电平,单位mV
					printf("page1.t8.txt=\"%d\"\xff\xff\xff",0);   //频率,单位KHz
					printf("page1.t10.txt=\"%s\"\xff\xff\xff",wave_type[type]);   //波形类型,
					printf("page1.t13.txt=\"%d\"\xff\xff\xff",0);   //占空比,单位%
				}
				break;
				case 0x02:  //  锁相0度  spi发送波形种类和频率给fpga
				{

				}
				break;
				case 0x03:  // 锁相45度
				{

				}
				break;
				case 0x04:  // 锁相90度
				{

				}
				break;
				case 0x05:  // 锁相180度
				{

				}
				break;
				case 0x06:  // 双路信号测相位差
				{
					printf("page2.t2.txt=\"%d\"\xff\xff\xff",0);   //相位差,单位度
					printf("page2.t5.txt=\"%d\"\xff\xff\xff",0);   //频率,单位KHz
				}
				break;
				case 0x07:  // 电容测量
				{
					printf("page3.t2.txt=\"%d\"\xff\xff\xff",0);   //电容值,单位uF
				}
				break;
				default:
					break;
			}
			//将收到的数据发送回串口屏
			rx_cnt =0;
			memset(rx_data,0x00,sizeof(rx_data));    //清空数组
		}
		 HAL_UART_Receive_IT(&huart1, (uint8_t *)&RX, 1);//再开启中断
	}
}
做23年h题时用的代码,用到了串口屏的数字控件
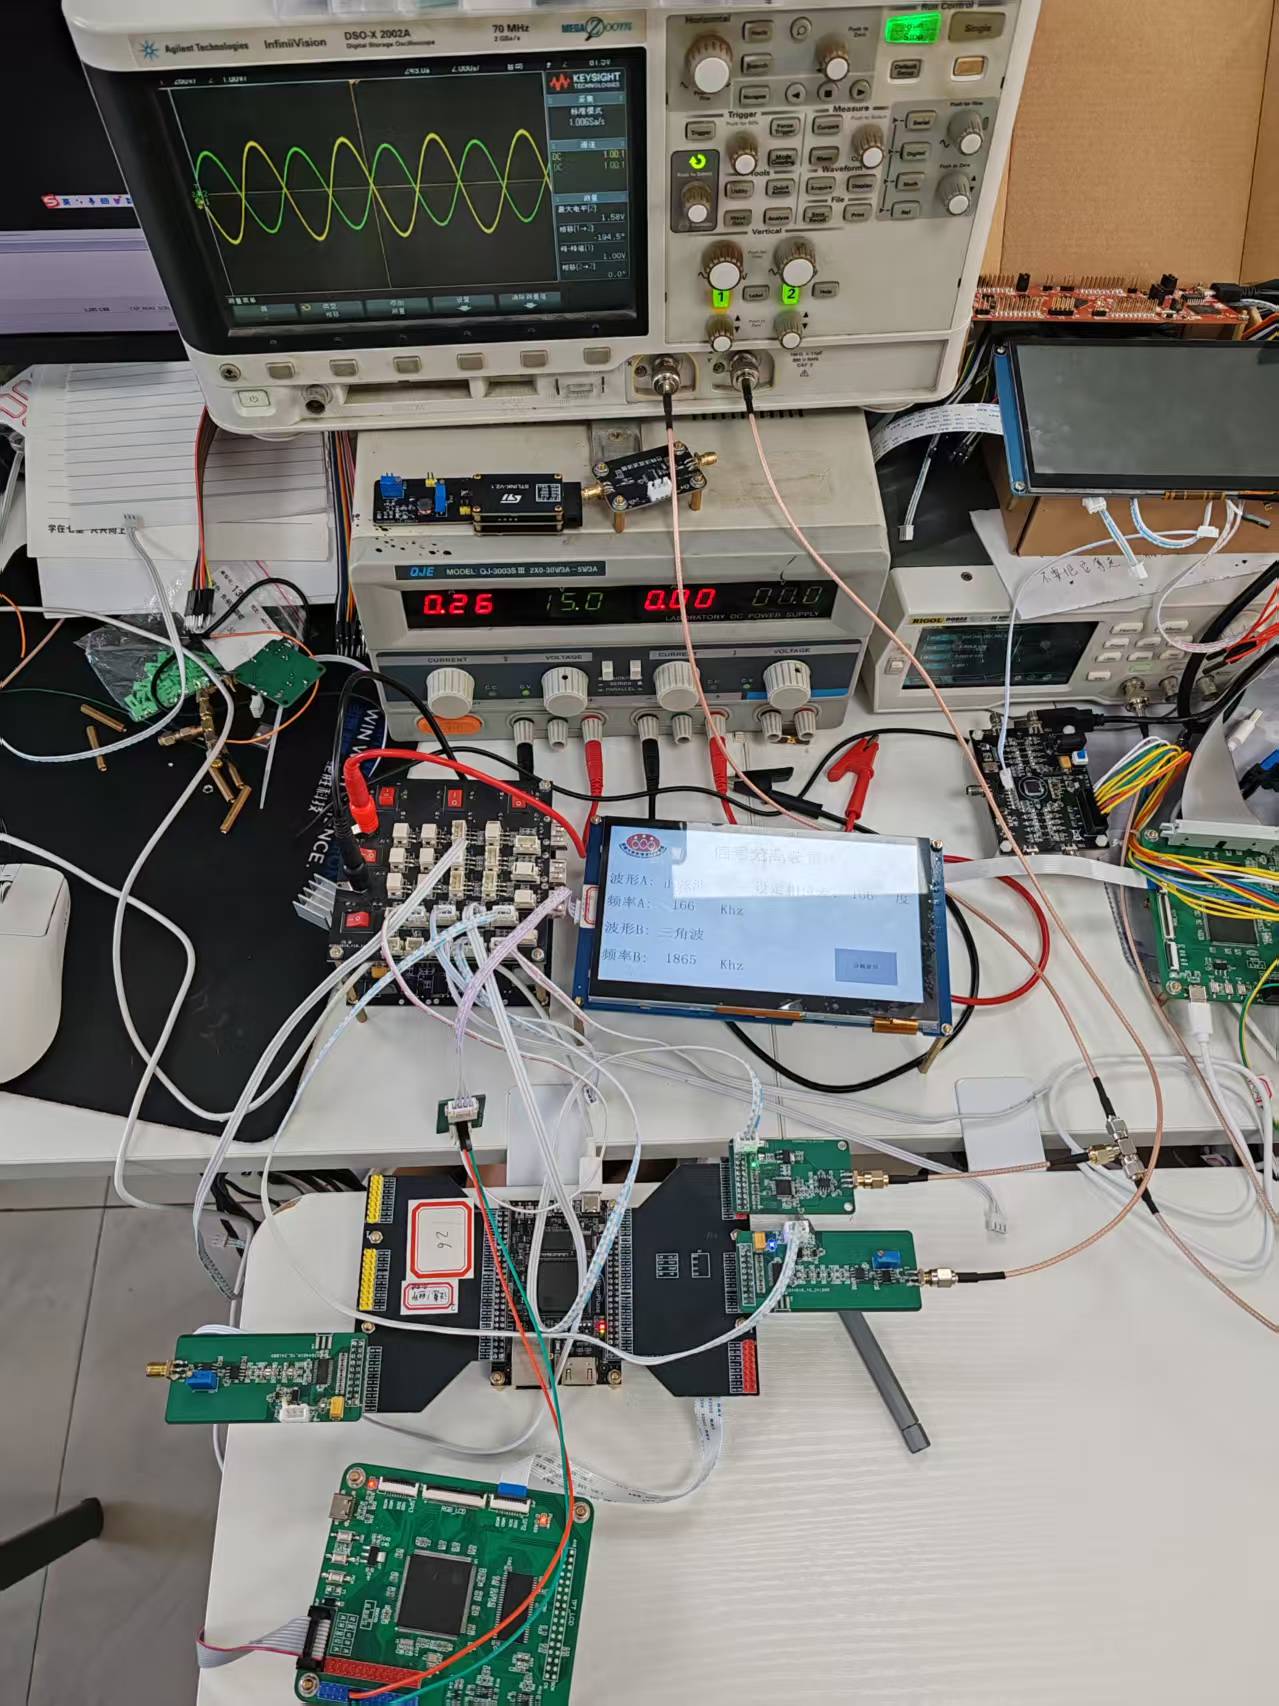
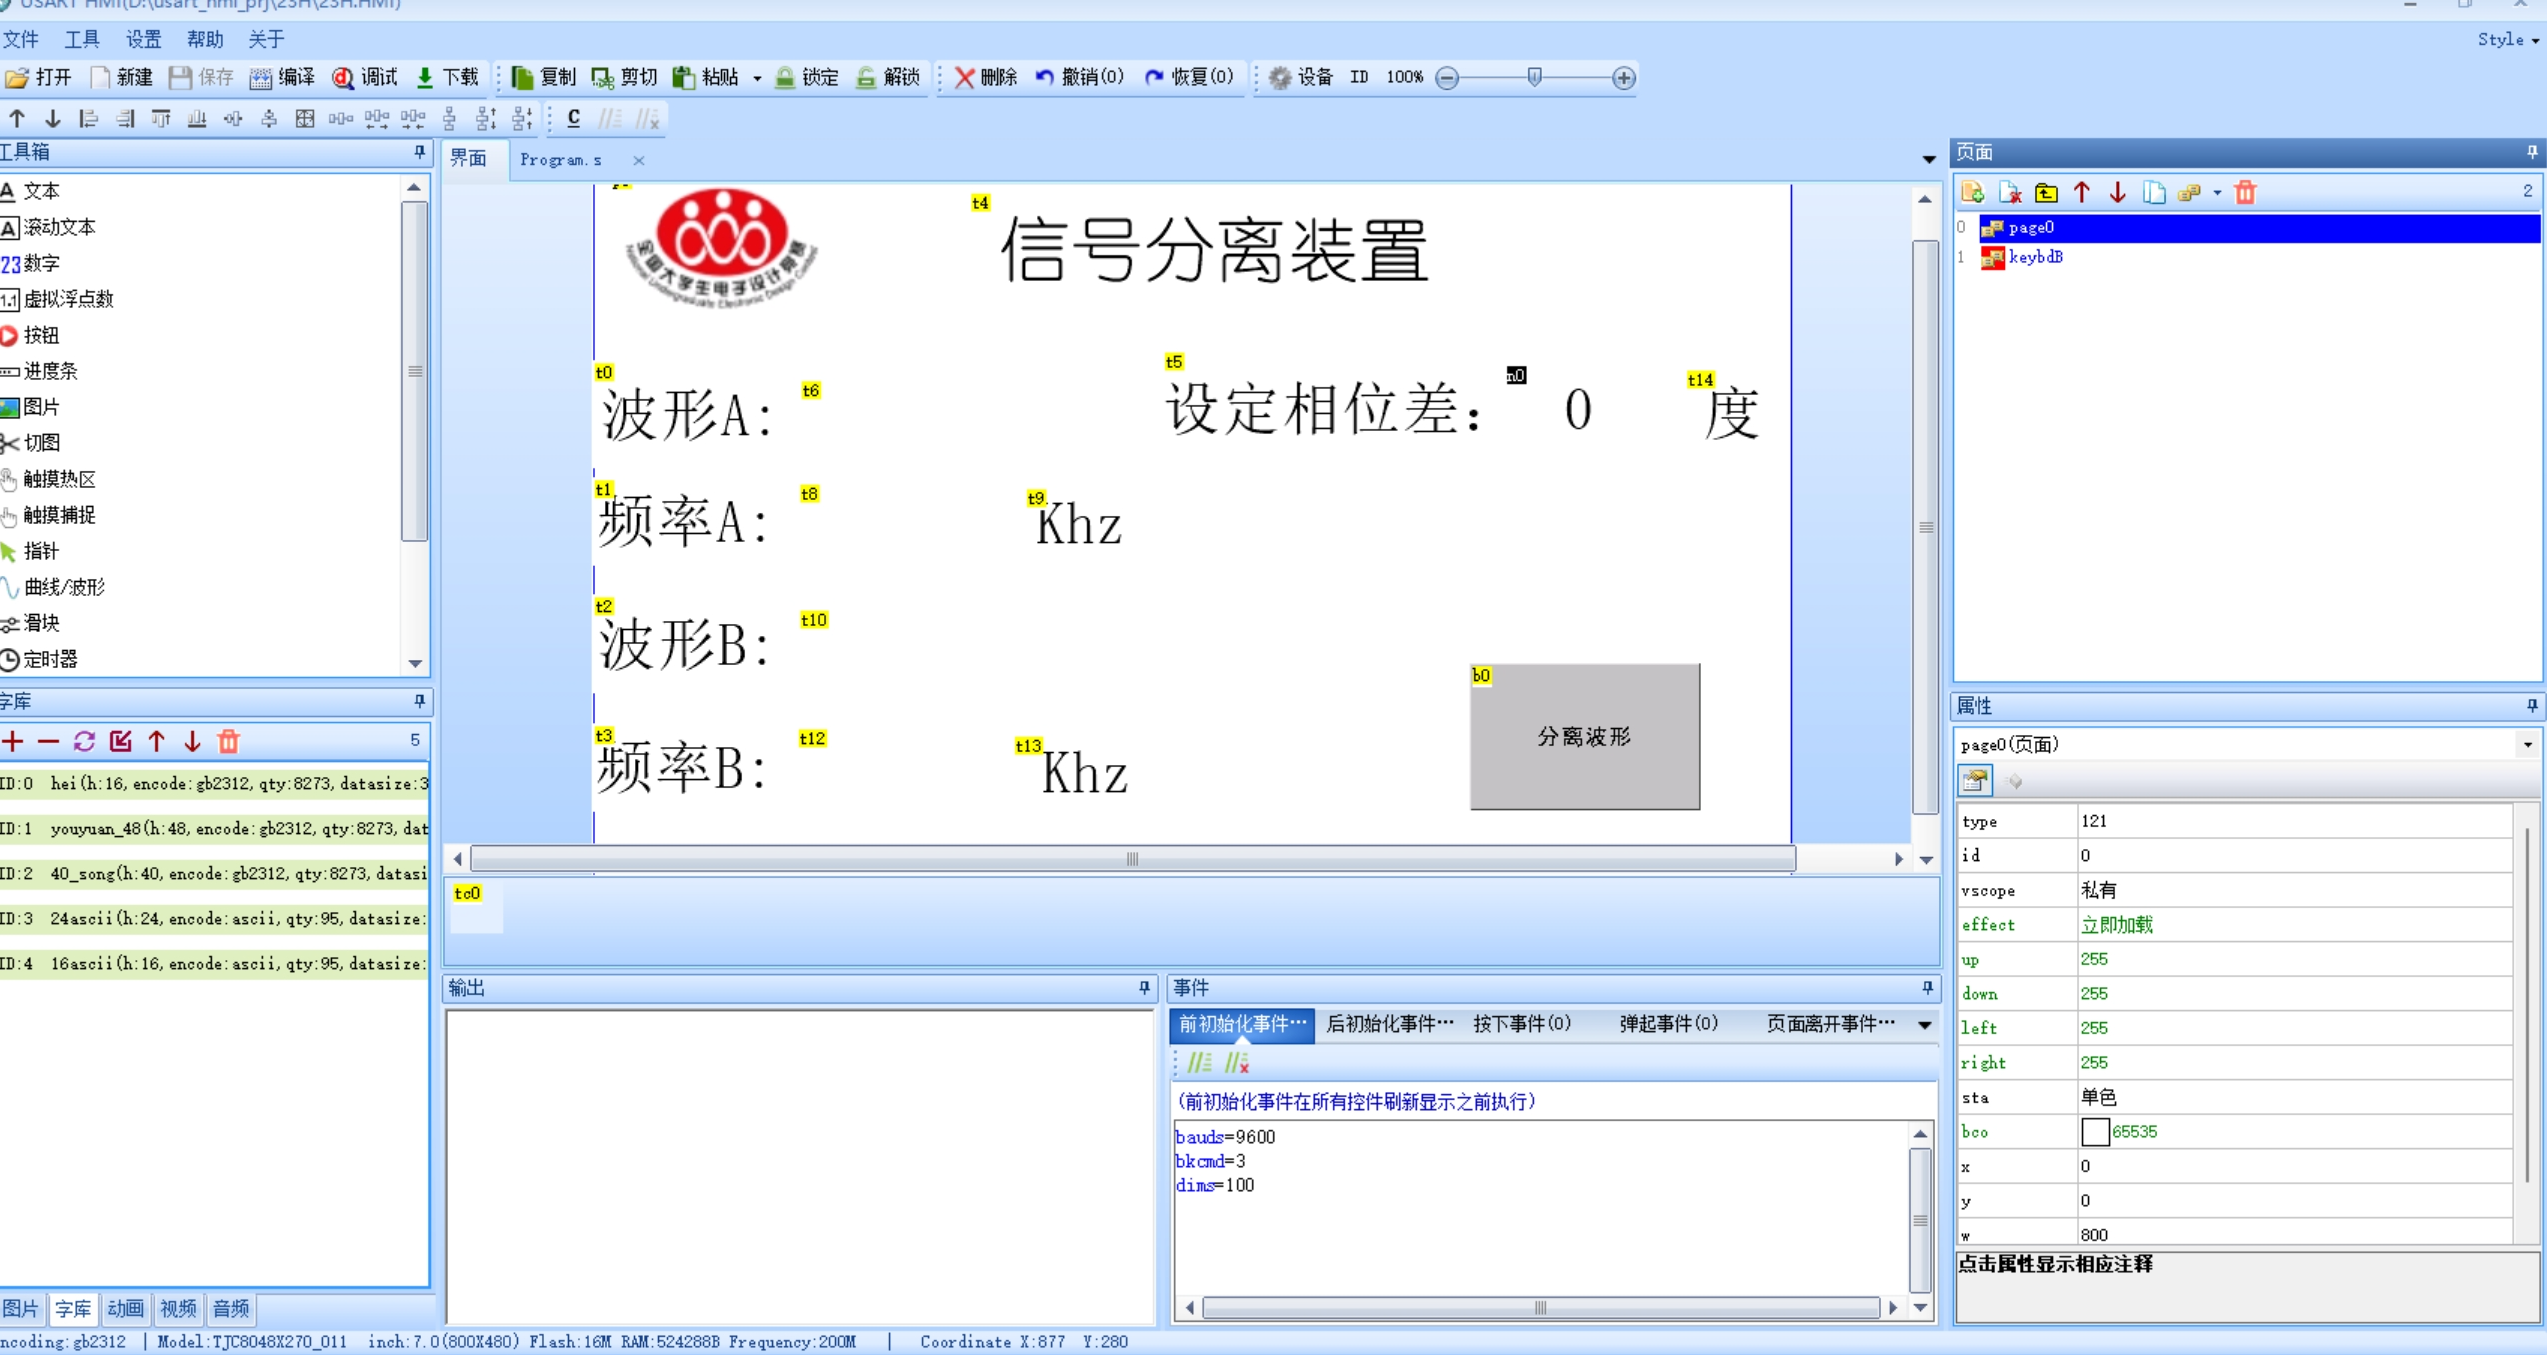
点击数字控件,然后
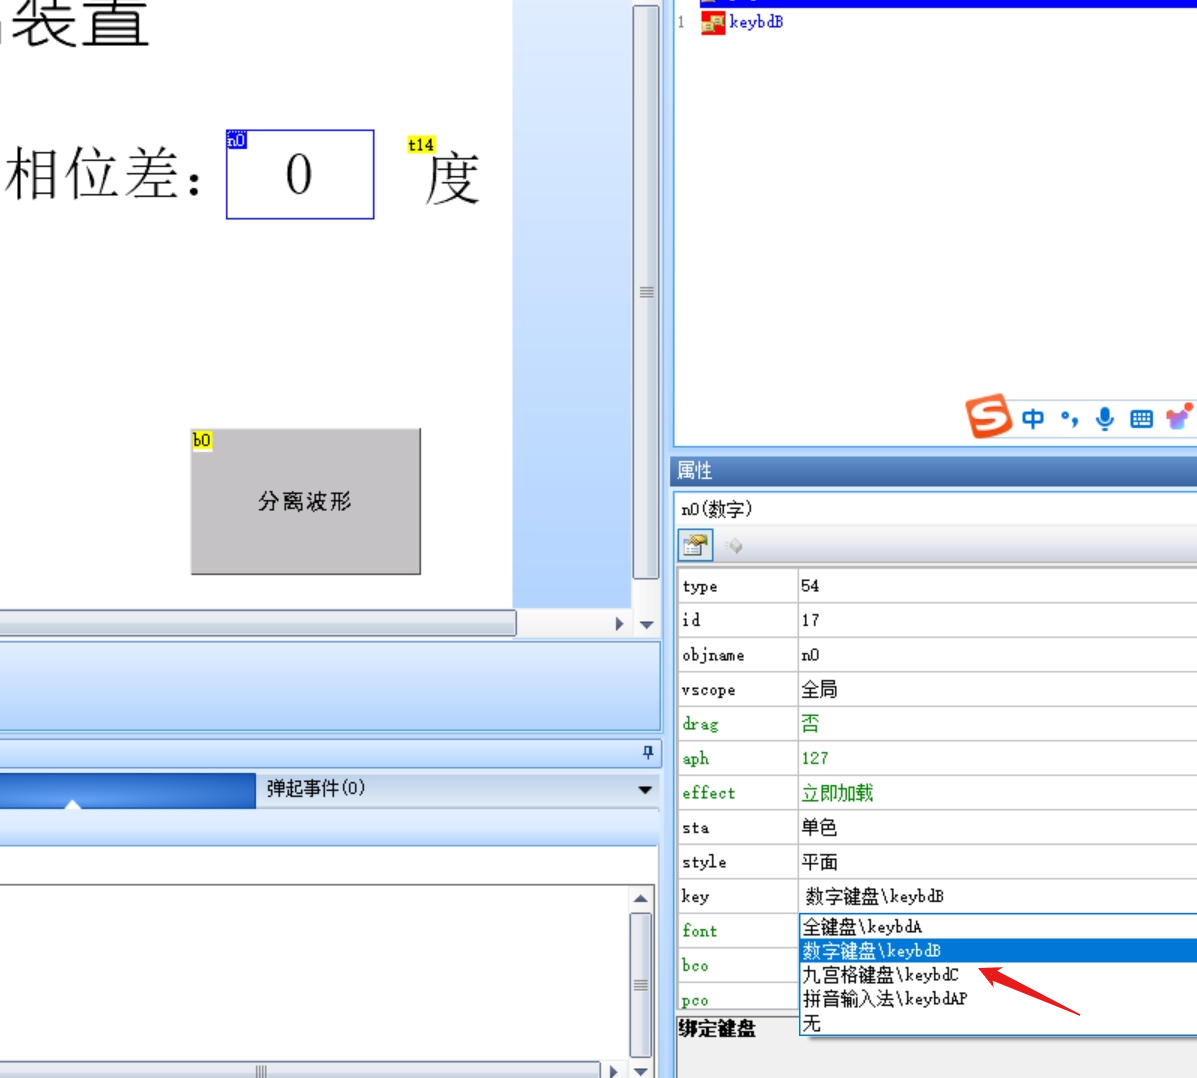
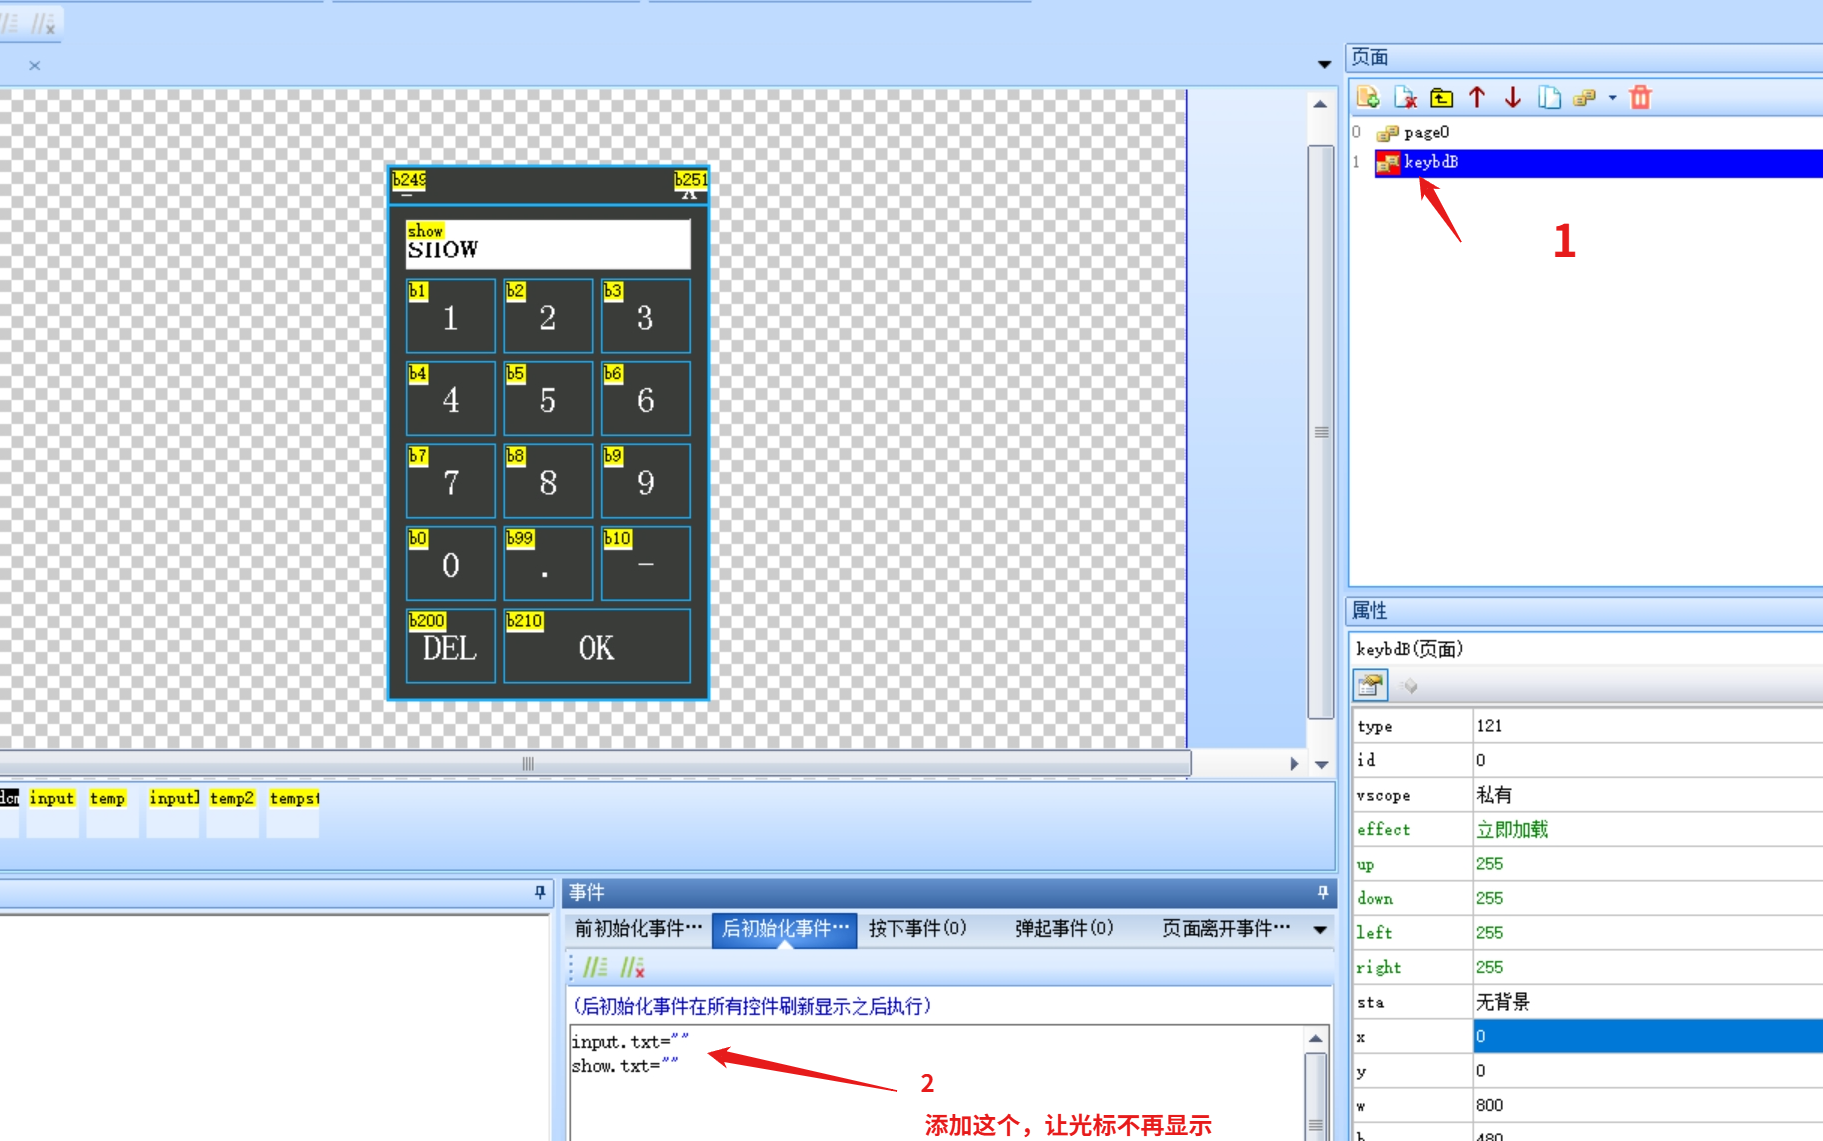
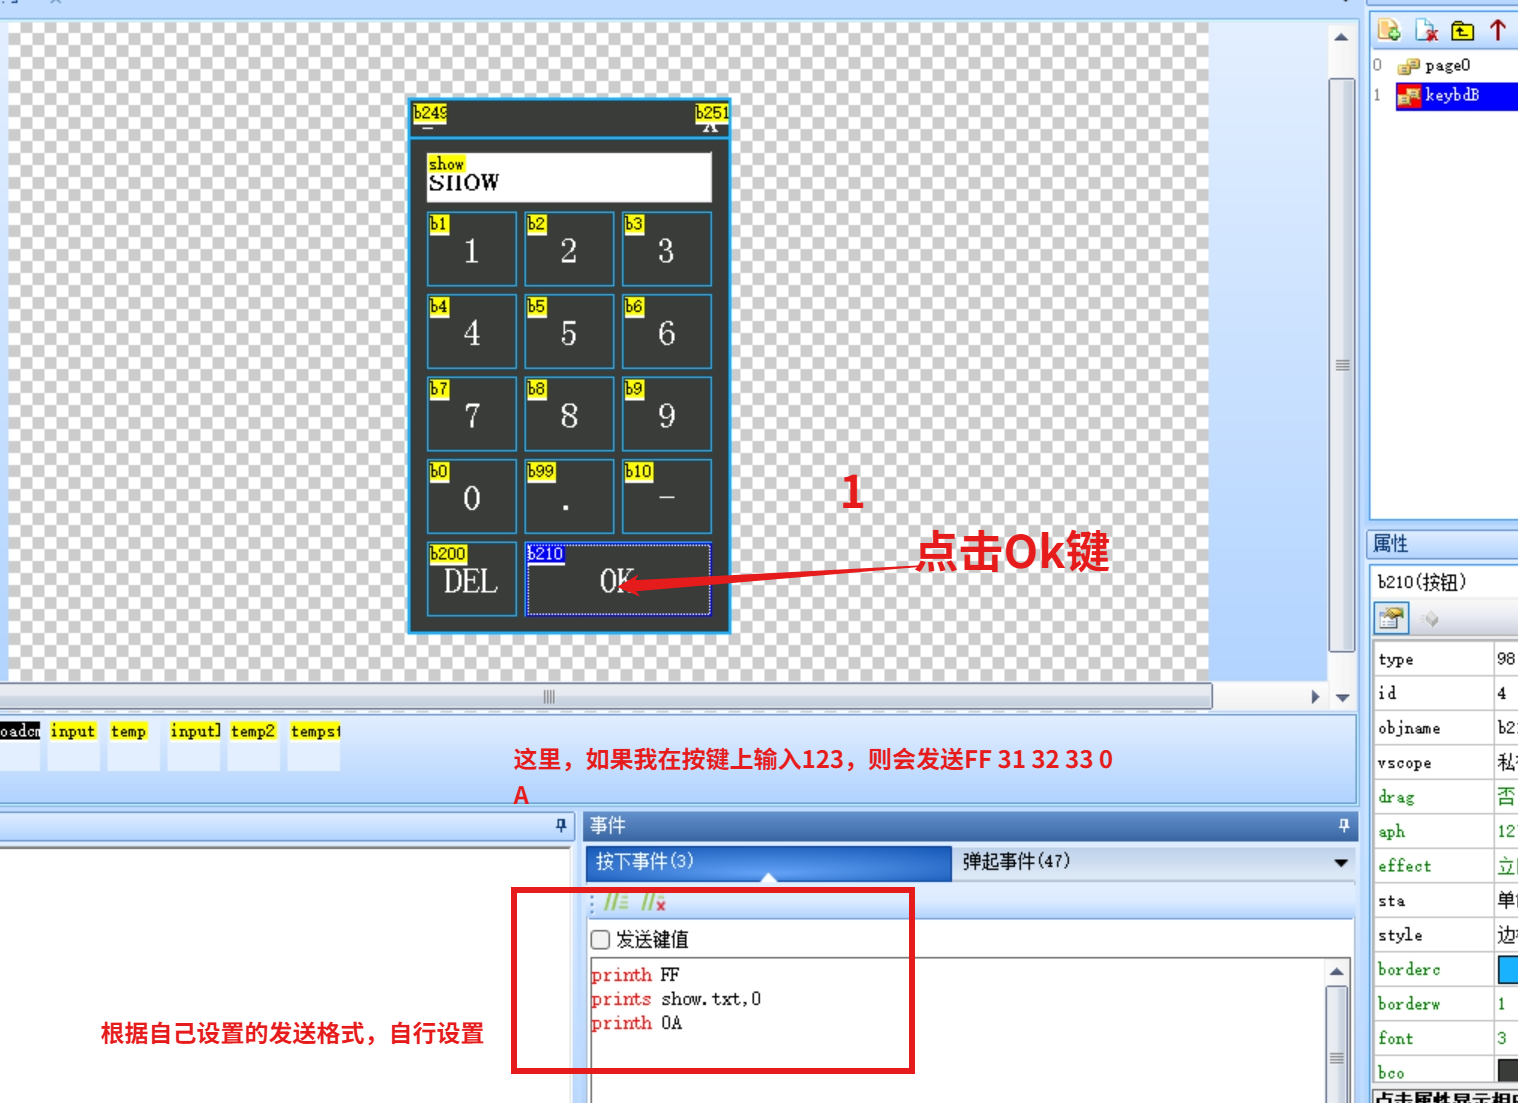
但是,感觉有一点点问题,这道题时,发送两位数时,会出现固定的误差20700,我直接减掉了。
其实也可以自己写一个数字控件的。
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
    if(huart == &huart3)
    {
		rx_data[rx_cnt] = RX;     //缓存数组
		rx_cnt=rx_cnt+1;


		if(rx_data[rx_cnt-3]==0xFF && rx_data[rx_cnt-1]==0x0A)  //  FF 99 0A
		{


			switch(rx_data[rx_cnt-2])  //当前接收的数据前一个
			{
				case 0x99:
				{
					HAL_GPIO_TogglePin(LED_GPIO_Port,LED_Pin);
			if(angle>20000)
			{
				angle-=20700;
			}
					set_phase[0]=((angle*4096)/360)%4096;
					printf("page0.t6.txt=\"%s\"\xff\xff\xff",wave[wave_c_a[0]]);   //A
					printf("page0.t8.txt=\"%d\"\xff\xff\xff",freq_a[0]);   //A
					printf("page0.t10.txt=\"%s\"\xff\xff\xff",wave[wave_c_b[0]]);   //B
					printf("page0.t12.txt=\"%d\"\xff\xff\xff",freq_b[0] );   //B

					spi_flag =  0;

				}
				break;

				default:                         // 一位数
				{
					angle=0;  //初始化
					angle = rx_data[rx_cnt-2]-48;
//					if(angle > 10000)
//					{
//						angle=angle-22977*pow(10,(rx_cnt-3));
//					}
				}
				break;
			}
			rx_cnt=0;
			memset(rx_data,0x00,sizeof(rx_data));
			rx_flag=0;

		}
		else if(rx_data[rx_cnt-5]==0xFF && rx_data[rx_cnt-1]==0x0A)   // FF xx xx xx 0A   三位数
		{
					angle=0;  //初始化
					angle=(rx_data[rx_cnt-4]-48)*100 + (rx_data[rx_cnt-3]-48)*10 + rx_data[rx_cnt-2]-48;
					rx_cnt=0;
					memset(rx_data,0x00,sizeof(rx_data));
					rx_flag=0;
		}

		else if(rx_data[rx_cnt-4]==0xFF && rx_data[rx_cnt-1]==0x0A)   // FF xx xx 0A    两位数
		{
					angle=0;  //初始化
					angle=rx_data[rx_cnt-2]-48 + (rx_data[rx_cnt-3]-48)*10;

					rx_cnt=0;
					memset(rx_data,0x00,sizeof(rx_data));
					rx_flag=0;
		}


		 HAL_UART_Receive_IT(&huart3, (uint8_t *)&RX, 1);//
	}
}

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献4条内容

所有评论(0)