基于 51 单片机的超声波测距与串口通信原理及代码详解
·
花钱买会员?买完之后代码不对?来找我!
开源代码:
#include <intrins.h>
#include <stdio.h>

typedef unsigned int uint;
typedef unsigned char uchar;

sbit TRIG = P2^1;
sbit ECHO = P2^0;

void Delay(uint us)
{
	uint j;
	for(j=0;j<us;j++){
	uchar data i;

	_nop_();
	i=2;
	while(--i);}
}
void UART_Init()
{
	PCON |=0x50; //这里可以解决串口助手接收乱码的问题
	SCON =0x50;
	TMOD =0x21;
	TH1 =0xfd;   //这里决定串口波特率
	TL1 =0xfd;   //9600bps@11.0592mhz
	TR1 =1;
	ET1 =0;
}
float time,distance;
void UART_SendByte(void)
{
	SBUF =0x01;
	TRIG =0;
	TMOD =0x21;
	TL0 =0;
	TH0 =0;
	TR0 =0;
	ET0 =1;
	EA =1;

	TRIG=1;
	Delay(2);
	TRIG =0;
	while(ECHO ==0);
	TH0= 0;
	TL0= 0;
	TR0 =1;
	while(ECHO==1);
	TR0 =0;
	time=TH0*256 + TL0;
	distance=(time/2.0)*0.034;

	printf("%3f",distance);
	while(TI==0);
	TI==0;

}

void main()
{
	UART_Init();

	while(1)
	{
		UART_SendByte();
		Delay(100000);
	}
}
硬件分享:
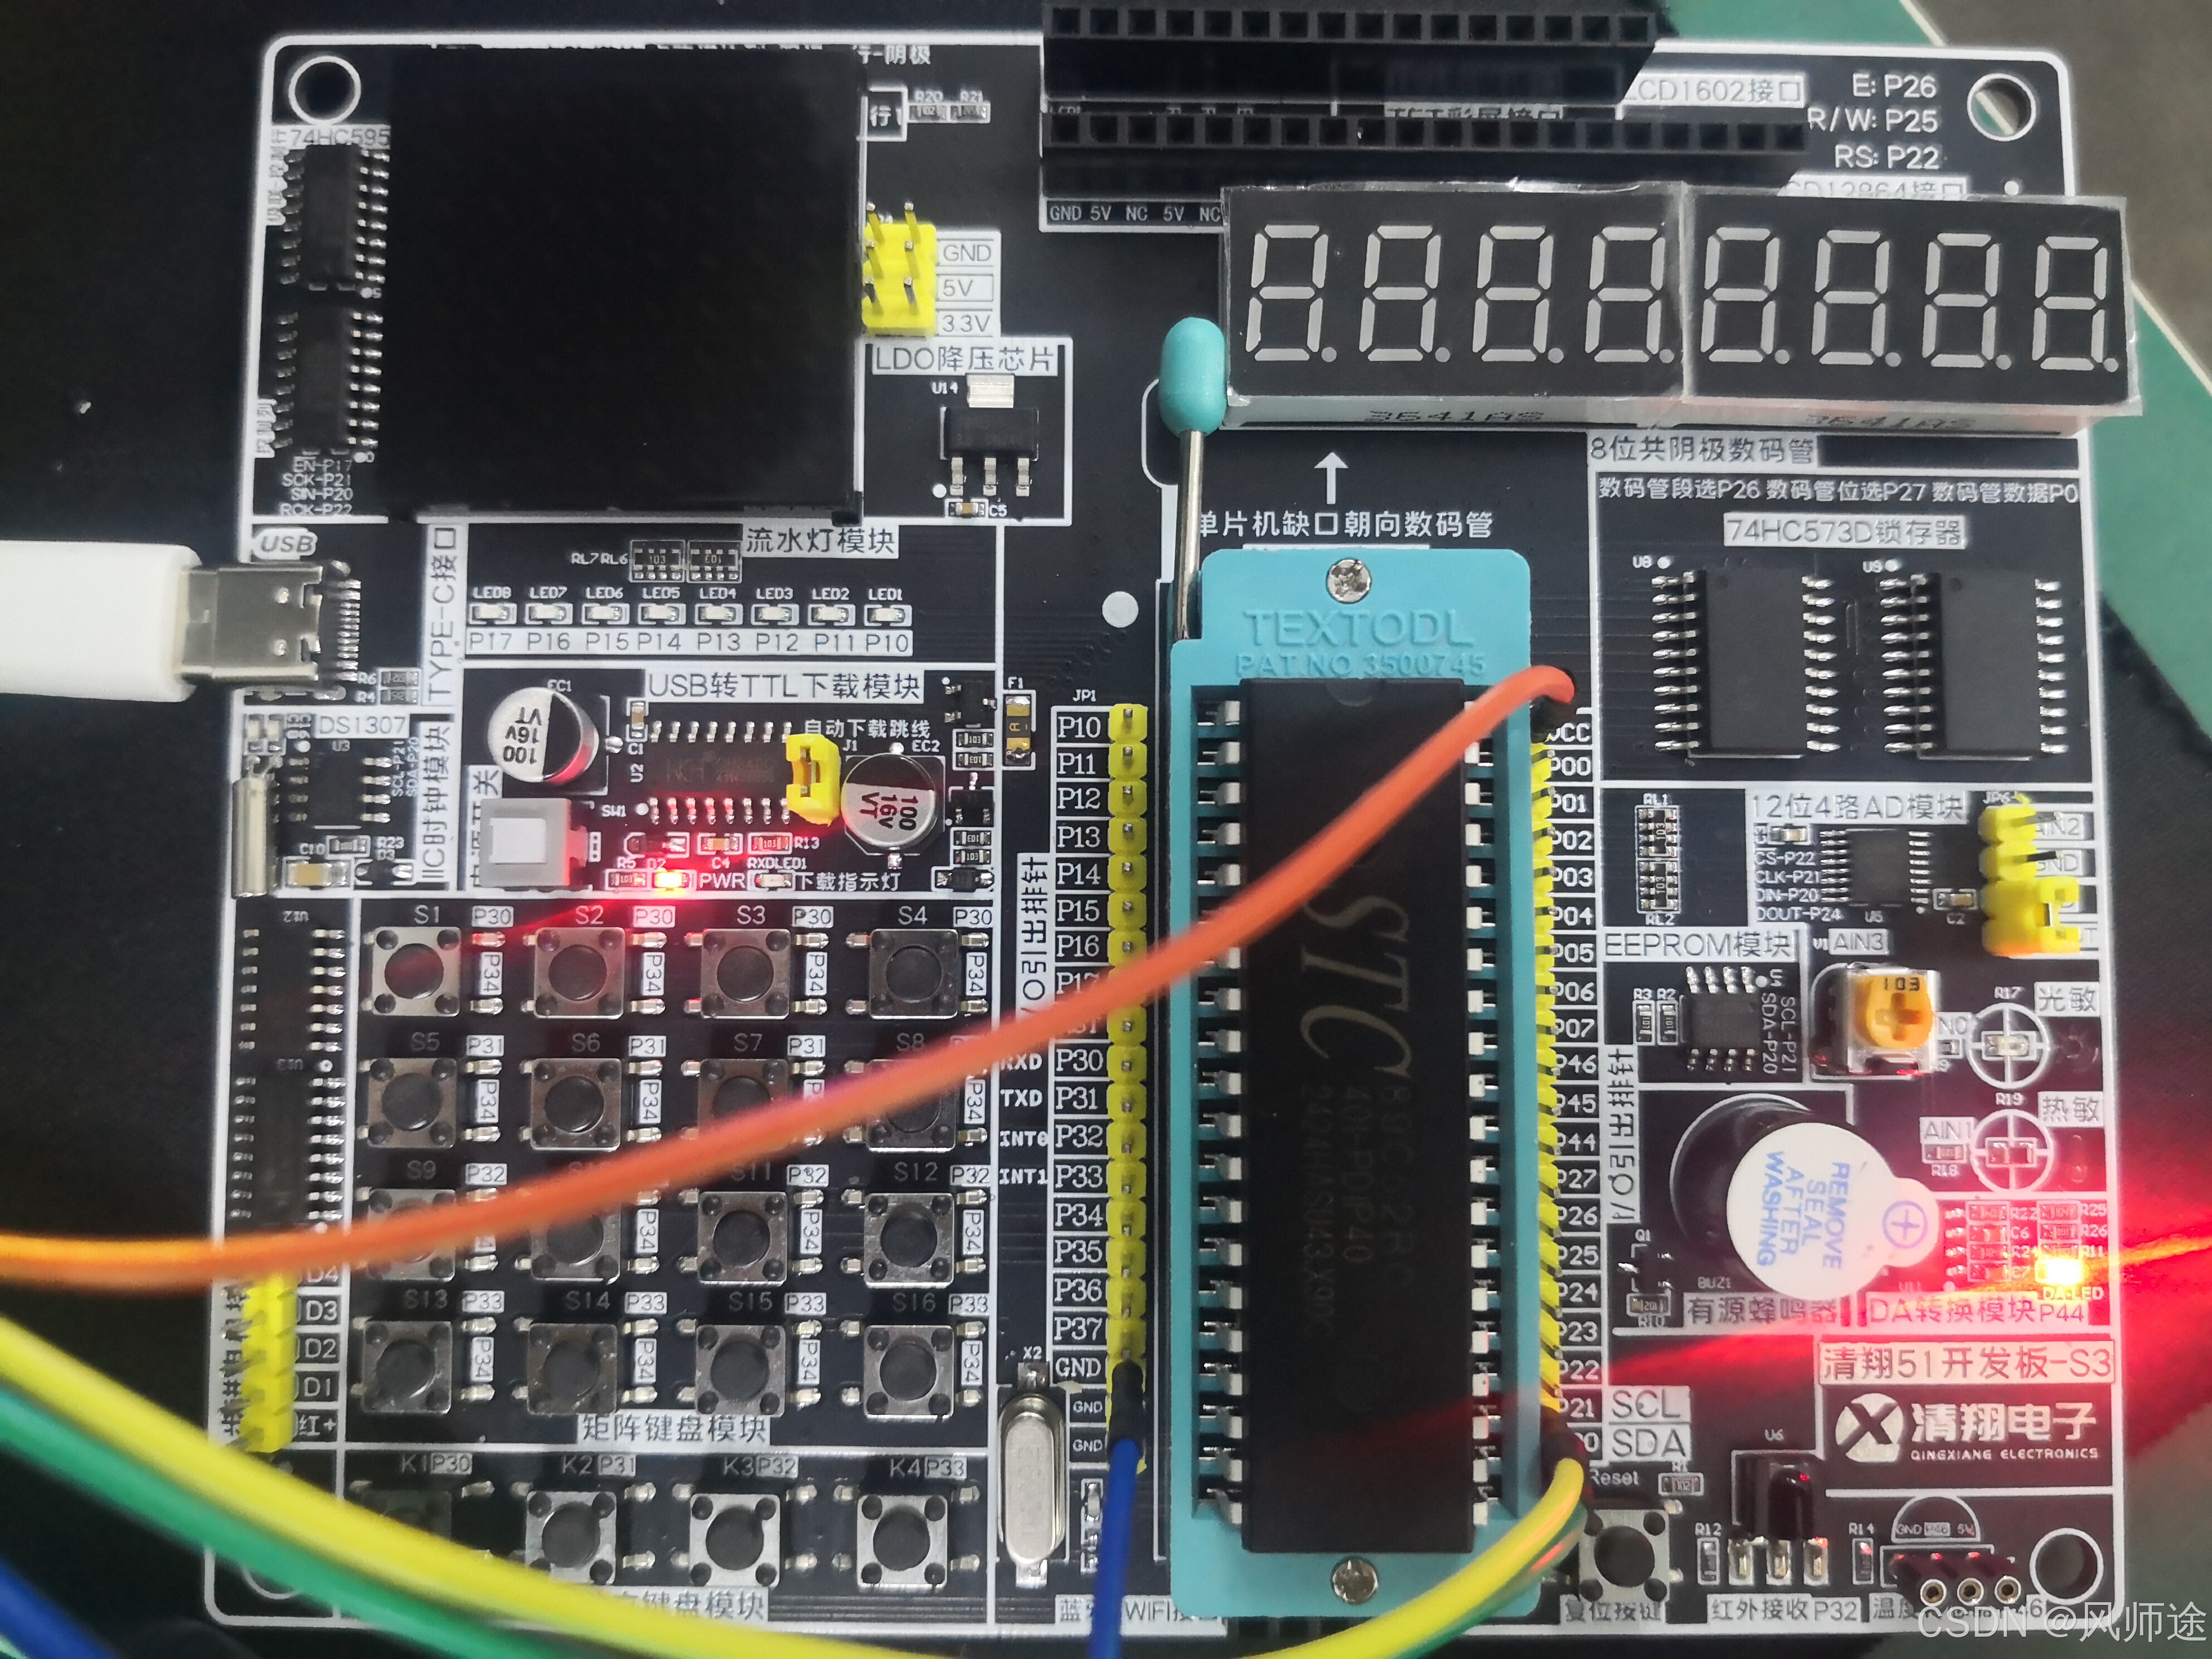
常见问题:
1.串口空白?
答:串口错了,记得修改成单片机对应串口
2.乱码?
答:波特率错了,或修改PCON|=? , 修改PCON |=0x10,0x20,0x30,0x40,0x50,0x60,0x70,0x80
总之,那个现象正常就用哪个,常用的是0x50和0x80.
3.测量有误差?
答:问题不大,不用管
4.测量距离与实际不符?
答:若测量距离过小(0cm-3cm),大概在这个区间的误差可以忽略,若不想忽略可修改代码中UART_Init()部分,直至达到最优条件即可。
(该博文会持续完善,若仍有问题可私信我,将继续更新...)

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献1条内容

所有评论(0)