stm32 mpu6050 cubemx DMP法读取角度
·
前言
文件
记录使用dmp库来读取mpu6050的角度。
这是参考文件
参考1–主要参考
github参考
参考2
参考三

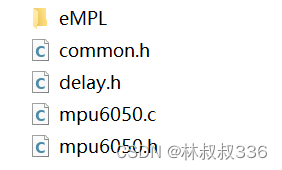
一、相关文件
相关文件在这里下载(未填,不过可以在上面的git中下载)
二、cubemx配置

三、代码
变量
float pitch,roll,yaw; 		//欧拉角
short aacx,aacy,aacz;		//加速度传感器原始数据
short gyrox,gyroy,gyroz;	//陀螺仪原始数据
short temp;					//温度
初始化
	while(MPU_Init());					//初始化MPU6050
	while(mpu_dmp_init())
	{
		HAL_GPIO_WritePin(LED_GPIO_Port,LED_Pin,GPIO_PIN_SET);
//		delay_ms(200);
	}
	HAL_GPIO_WritePin(LED_GPIO_Port,LED_Pin,GPIO_PIN_SET);
主循环
    if(mpu_dmp_get_data(&pitch,&roll,&yaw)==0)
		{
			temp=MPU_Get_Temperature();								//得到温度值
			MPU_Get_Accelerometer(&aacx,&aacy,&aacz);	//得到加速度传感器数据
			MPU_Get_Gyroscope(&gyrox,&gyroy,&gyroz);	//得到陀螺仪数据
		}
总结
over

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献12条内容

所有评论(0)