arduino几种供电方式 附加多9g舵机驱动 2021 8 24
·
前言:在使用arduino uno时要考虑供电,
总结一下几种供电方法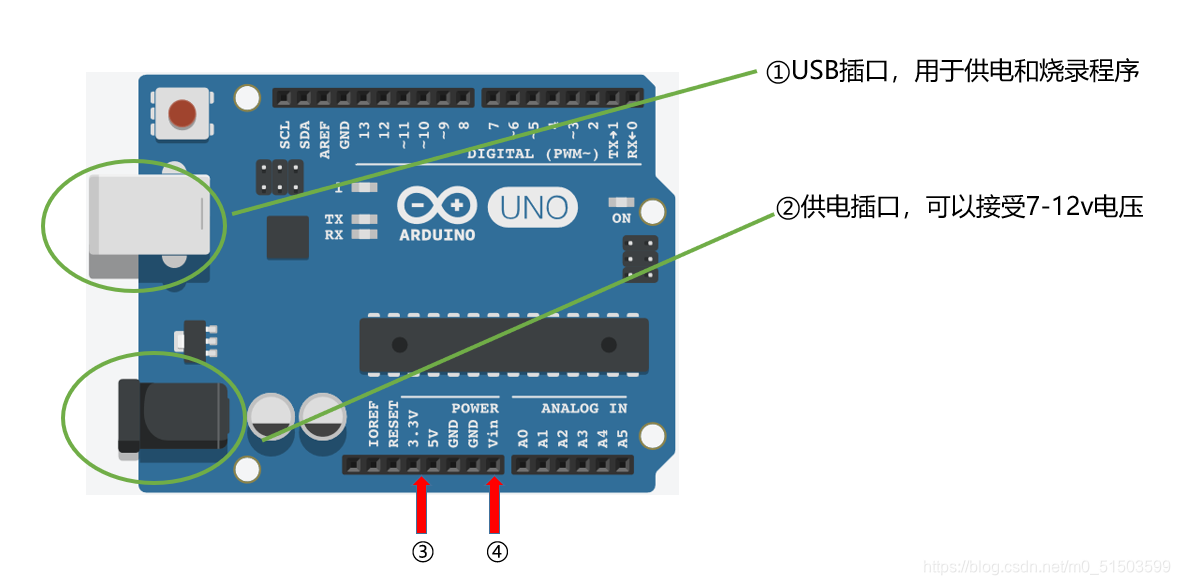
方法一:使用USB端口为Arduino供电
USB端口通常在烧录时进行供电以及实验时使用,也可以用充电宝配合使用,使用这种方法供电时,电源电压需要是稳定的+5V的直流电压即可。需要注意的是充电宝电路有漏电关断设计,如果没有达到最小负载,则会被判定为漏电流,将触发关断,遇到问题可以考虑一下。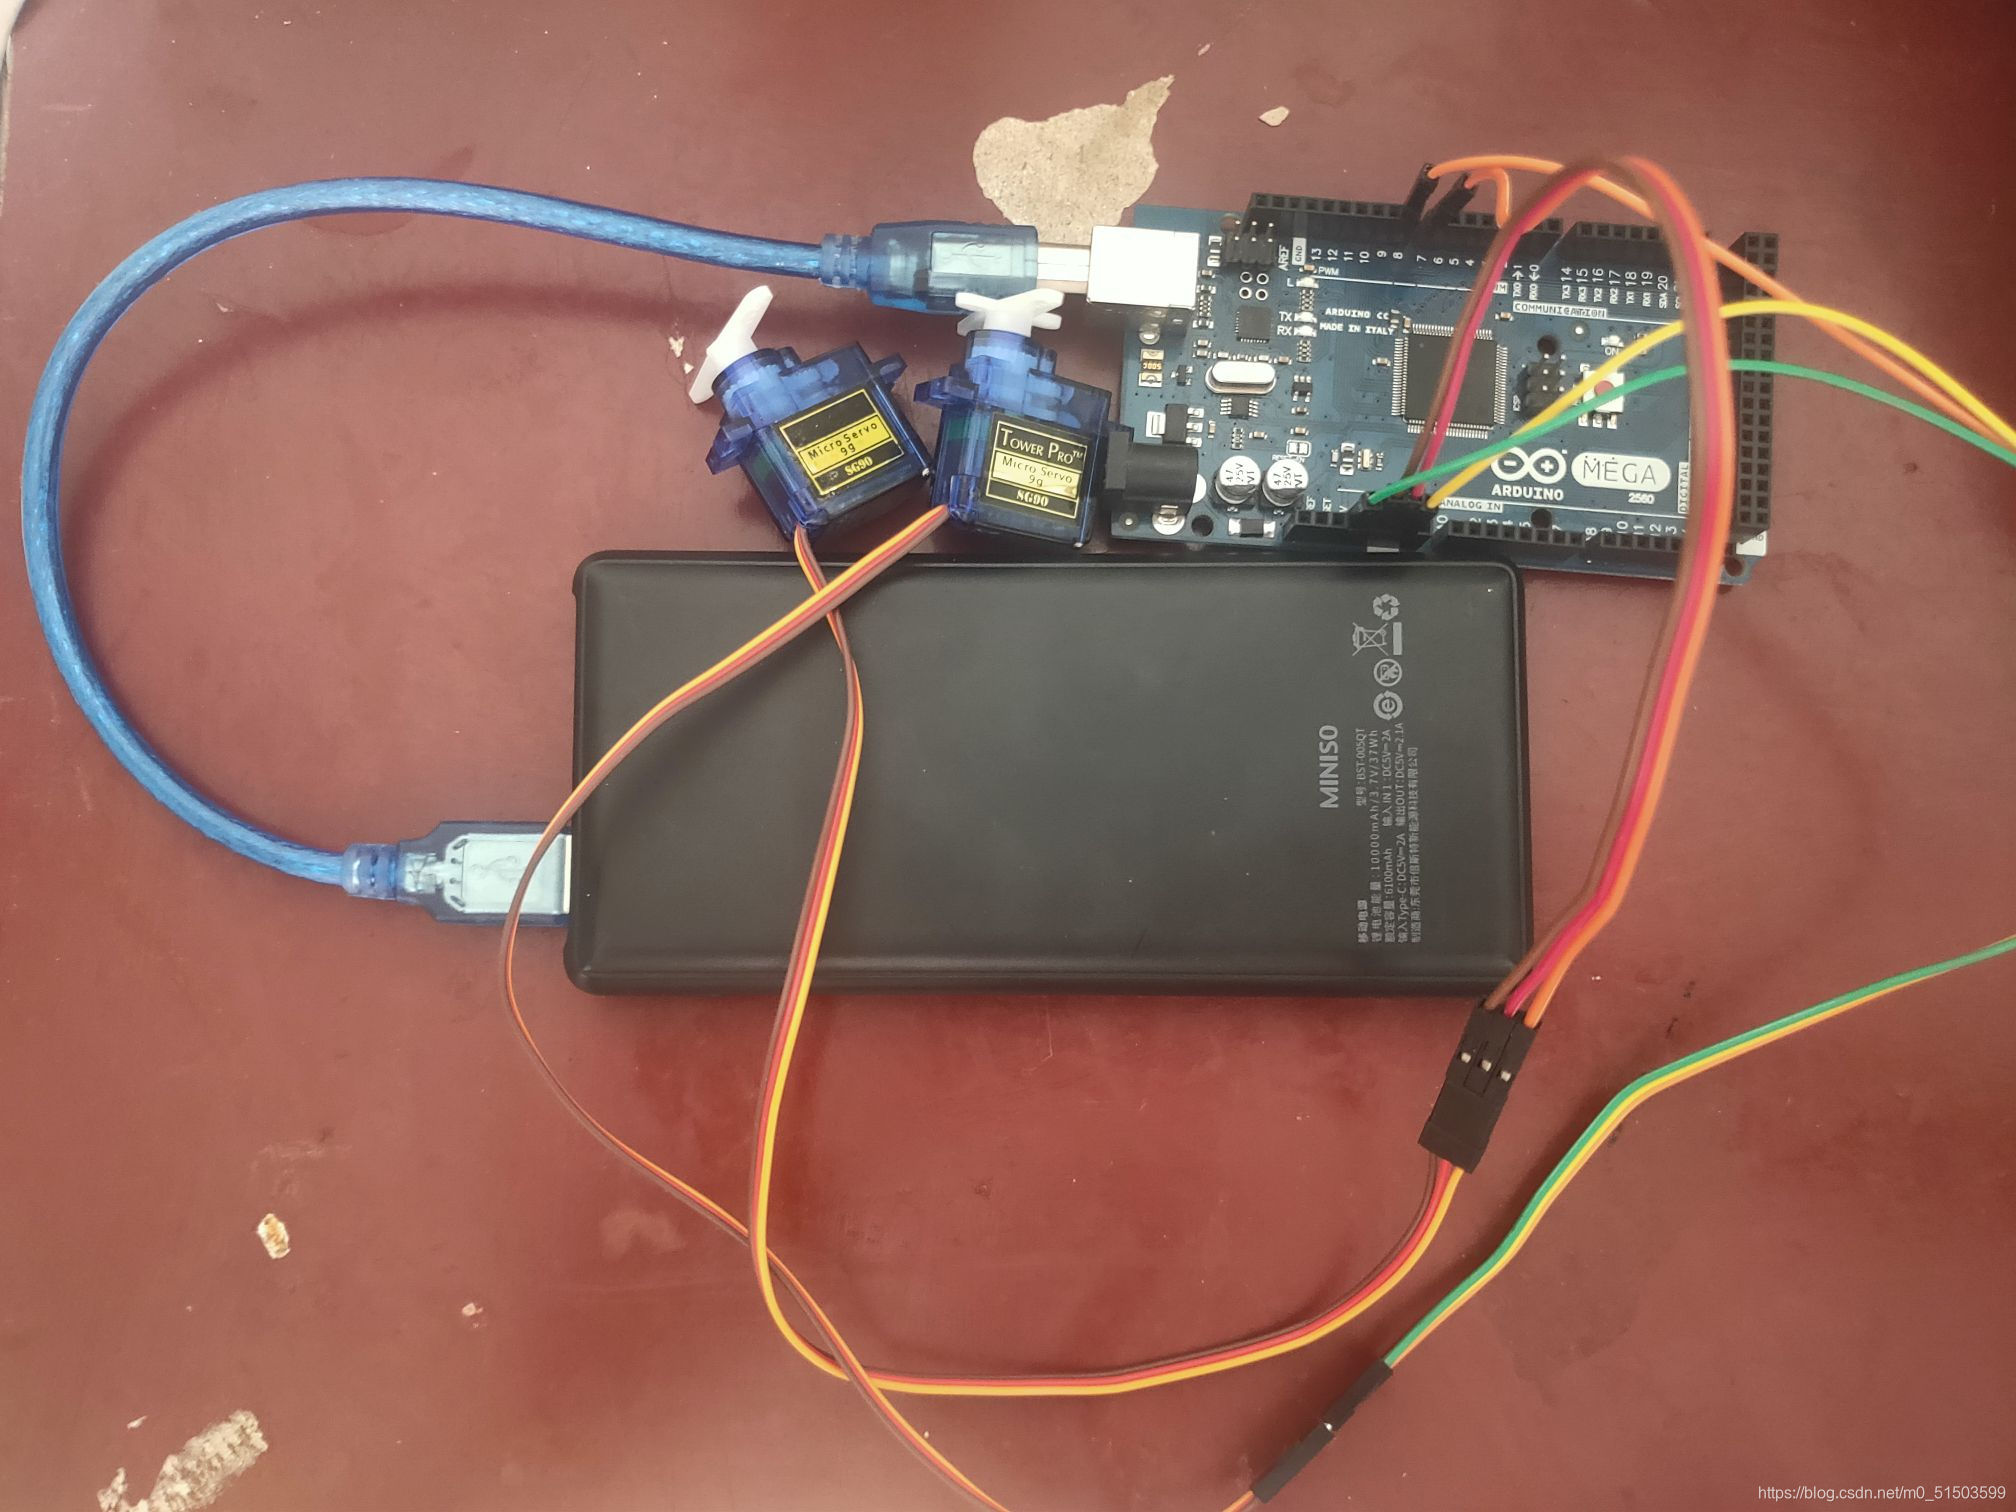
代码:
#include<Servo.h>
Servo servo1;
Servo servo2;
void setup() {
  Serial.begin(9600);
  servo1.attach(7);
  servo2.attach(8);
}

void loop() {
  servo1.write(160);
  delay(2000);
  servo1.write(90);
  delay(1000);

  servo2.write(160);
  delay(2000);
  servo2.write(100);
  delay(2000);
}
接线:因为用的mg2560板子上只有一个5V的接口,另一个接到3V3上了,可以正常使用
servo.attach( ) 用<Servo.h>时,Arduino 0016以后不限制9和10号端口。我用的是7和8
方法二:使用DC端口为Arduino供电(直流电源电压)
注意输入电压,连线如上图一样,只是USB口换为DC口
方法三:使用5V、3V3引脚为Arduino供电
正极插在5V或者3V3,负极插在GND上
方法四:使用Vin引脚为Arduino供电
正极插在vin上,负极插在GND上
其他心得体会:
电流是动态的,输入限电压输出限电流,电压由电源决定,电流由负载决定,
只要关注电压就行了,这也是为什么输入时只提到电压没提到电流。
官方给出的UNO,每个I/O直流输出能力为20 mA,其实可以最大为40mA
3V3端口输出能力为50 mA
四个9g舵机驱动:
硬件:如视频所示(另需要一个arduino扩展版Sebsor shield v5.0)
arduino 多舵机驱动
相关代码:
#include<Servo.h>
Servo servo1;
Servo servo2;
Servo servo3;
Servo servo4;
void setup() {
  Serial.begin(9600);
  servo1.attach(8);
  servo2.attach(7);
  servo3.attach(11);
  servo4.attach(5);
}

void loop() {
  servo1.write(160);
  delay(1000);
  servo1.write(90);
  delay(1000);

  servo2.write(160);
  delay(1000);
  servo2.write(100);
  delay(1000);

  servo3.write(160);
  delay(1000);
  servo3.write(100);
  delay(1000);

  servo4.write(160);
  delay(1000);
  servo4.write(100);
  delay(1000);
}

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 1
 0
- 0


 已为社区贡献2条内容

所有评论(0)