# 《智能驾驶拆解笔记:老周唠透车圈AI》第3篇
《智能驾驶拆解笔记:老周唠透车圈AI》第3篇
开篇故事
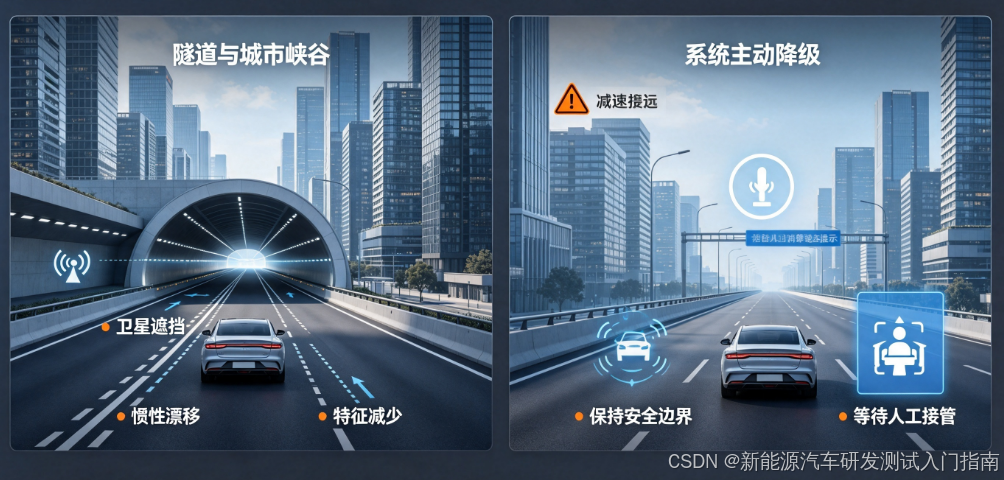
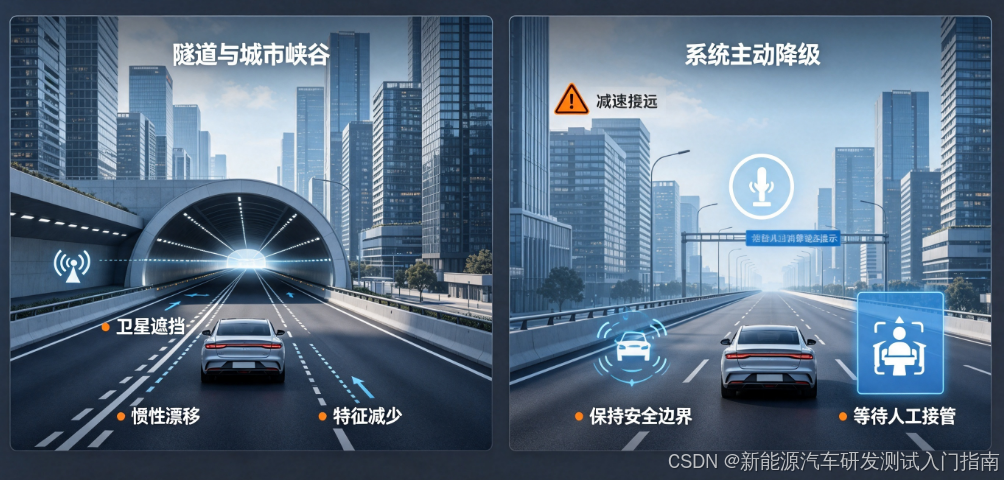
上周末拉着一家人进山短途自驾,媳妇秀莲开着带城市 NOA 的车,刚钻进穿山长隧道,中控立马弹出黄色提示:辅助驾驶即将退出。等驶出隧道,两侧全是二三十层高楼,手机导航箭头飘来飘去,车道居中功能时断时续,没办法只能切回人工接管。
到家我妈整理换季衣裳,每件衣服固定划分收纳格子,内衣、外套、裤子各归其位,找东西一拿一个准;要是随便揉成一团堆箱子里,翻半小时都找不到。一旁儿子小远拿出迷宫积木,空白无标记迷宫里遥控小车到处撞,画上车道、路牌地标之后,小车顺着路线稳稳跑完全程。
我翻着电脑里定位仿真漂移报错日志,笑着摆摆手:多大点事,接着奏乐接着舞。昨天聊完车辆感知 “眼耳”,今天专门唠自动驾驶认路的本事 —— 普通导航米级误差,智驾要用厘米级定位,高精地图藏着哪些核心价值,隧道、高楼商圈 NOA 频繁掉线的根源,三类人群一次性讲透亮。
行业
三类从业者、车主各自的核心困扰,句句写实:
-
新能源车主:同款车型,有的城市全域开放 NOA,有的只能跑高速,销售一句 “有无高精地图” 糊弄了事;进出隧道、CBD 高楼区智驾频繁降级,总怀疑车辆硬件存在质量缺陷,分不清是通病还是故障。
-
底盘 / 标定研发:定位坐标持续漂移,下发给规划模块直接引发车道小幅跑偏;GNSS 信号丢失后 IMU 积分漂移失控,长隧道内车道保持稳定性暴跌;道路临时施工,高精地图未同步更新,特征匹配错位,调试周期大幅拉长。
-
技术型销售:客户常追问 “别家市区全路段能用 NOA,咱们不行”,找不到生活化类比解释地图采集、覆盖成本;隧道掉线后客户容易质疑车辆安全性,缺少通俗话术安抚、降低心理预期。
网上科普通篇堆砌北斗、IMU 专业术语,晦涩难懂。本篇依旧分三层解读,车主看用车干货、研发看底层逻辑、销售直接拿话术接待客户。
硬核专业拆解(车主通俗版 / 研发深度版 / 销售话术版)
一、普通手机导航 VS 自动驾驶高精地图
车主通俗版
咱们日常手机导航误差在 5-10 米,只能区分你在哪条主干道,好比旅游简易导览图;
高精地图是自动驾驶专属 “道路施工图”,车道精度控制在厘米级别,记录每一条车道宽窄、弯道曲率、坡度、红绿灯朝向、井盖、护栏、限速标识,连左转 / 直行车道属性全部标注。
两大核心作用:
-
定位修正:隧道、高楼遮挡卫星时,靠路边路牌、车道线地标校准车辆位置,防止 “迷路”;
-
提前预判:老远识别弯道、红绿灯、匝道,不用等摄像头近距离识别,提前完成减速、变道操作。
研发深度版
-
精度差距:民用电子地图几何精度 5~10 米,高精地图车道几何误差≤20cm,分层存储静态道路层、实时动态层、交通规则层;
-
信息维度差异:普通地图仅记录道路连通关系,高精地图包含路面超高、摩擦参考、路口通行优先级、非机动车隔离带等动力学相关参数;
-
鲜度约束:道路改道、临时施工、新增红绿灯需云端实时下发地图增量包,老旧静态地图会造成特征匹配失败,直接引发轨迹规划错误。
销售话术版
“普通导航只负责规划目的地路线,城市 NOA 必须依赖高精地图支撑。高精地图采集、更新、运维成本极高,每条车道都要激光扫描测绘,没有地图覆盖的区域,车辆缺少道路先验信息,城区辅助驾驶无法开启,这也是部分车型仅高速可用 NOA、市区受限的核心原因。”
二、厘米级定位:四大硬件多源融合协同逻辑
车主通俗版
自动驾驶不靠单一卫星认路,四套设备互补干活:
-
北斗 GNSS 卫星:开阔大马路精准锁定位置,隧道、高楼内信号直接屏蔽;
-
IMU 惯性单元:卫星失效时兜底,靠陀螺仪、加速度计算车辆移动,但长时间使用会慢慢跑偏;
-
轮速里程计:依靠车轮转动计算行驶距离,雨雪路面轮胎打滑时数据不准;
-
视觉 / 激光里程计:对照路边护栏、路牌特征修正漂移,弥补惯性单元长期误差。
简单总结:露天大路北斗为主,隧道高楼靠另外三套设备互相兜底。
研发深度版
主流融合框架:差分 GNSS + IMU + 轮速计 + VO / 激光里程计
-
差分北斗 DGNSS:地面基准站抵消卫星信号误差,开阔场景实现分米至厘米级定位;
-
IMU 纯积分存在累积漂移,无 GNSS 工况下,依托高精地图特征匹配周期性校准坐标;
-
轮速计仅作为低频辅助观测,轮胎滑移、磨损会引入可观观测噪声;
-
视觉 / 激光里程计提取环境三维特征,输出相对位移,大幅抑制 IMU 漂移;
行业核心痛点:城市峡谷、长隧道多重观测源失效,短时定位精度断崖下跌,直接破坏车道保持控制稳定性。
销售话术版
“咱们车辆采用多源融合定位方案,晴天开阔道路依靠北斗卫星精准定位;驶入隧道、密集高楼区域,惯性传感器、激光雷达会持续对照路边建筑、护栏推算位置,不会瞬间丢失车道,对比单纯依赖卫星定位的车型,恶劣场景稳定度高出一大截。”
三、隧道、城市高楼区 NOA 频繁降级四大根源
-
卫星信号遮挡:墙体、高层建筑屏蔽 GNSS,丢失最高精度定位数据源;
-
IMU 累积漂移:长时间无外部校准,坐标偏差持续放大,车辆无法判定自身所属车道;
-
匹配地标缺失:隧道内壁无道路标识、车道线磨损,缺少可供地图匹配的特征;
-
感知定位错位:定位漂移后,摄像头识别的障碍物与地图车道空间错位,系统判定安全风险,主动退出辅助驾驶。
一线实操避坑专栏
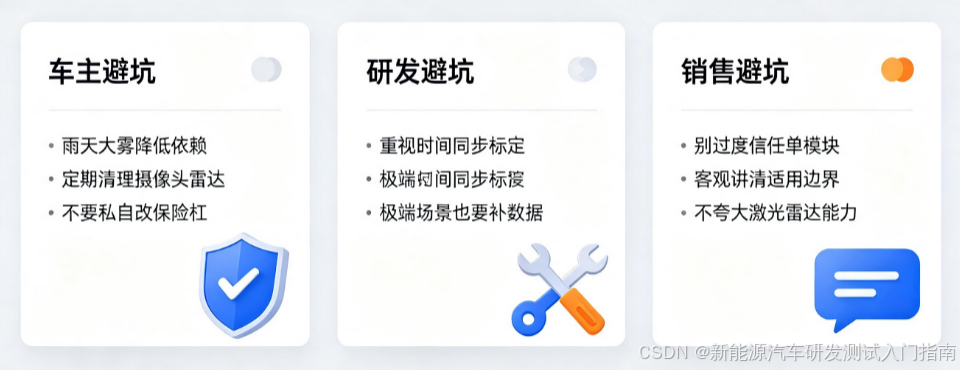
车主用车避坑 3 条
-
驶入长隧道、市中心高楼集群前,提前降低 NOA 行驶速度,随时准备接管车辆;
-
未开放高精地图覆盖的城区路段,仅使用 ACC 基础跟车,不要开启城市 NOA;
-
不要在前挡风、车头雷达区域贴深色膜、加装遮挡改装件,会削弱视觉里程计匹配效果。
研发标定踩坑 3 条
-
仅做开阔道路标定,缺失长隧道、城市峡谷无 GNSS 工况测试,实车极易出现定位漂移;
-
高精地图增量更新下发机制不完善,道路施工路段特征匹配大面积失效;
-
融合算法权重过度偏向卫星信号,GNSS 丢失后,IMU、里程计切换响应滞后。
销售讲解避坑 2 条
-
禁止承诺 “全国所有道路均可使用城市 NOA”,提前告知客户高精地图覆盖范围限制;
-
隧道、高楼智驾降级属于全行业共性技术边界,不误导客户是车辆故障,合理调整客户心理预期。
双向维度总结
技术核心要点复盘
-
高精地图≠手机导航,厘米级精度 + 多层道路先验信息,是城市 NOA 必备底层基础;
-
高精度定位依靠北斗、IMU、轮速、视觉 / 激光里程计多源融合,单一设备无法实现全场景稳定工作;
-
隧道、高楼商圈卫星遮挡、惯性漂移是定位天然短板,系统主动降级是安全保护机制。
生活感悟
我爹种地靠标杆定行距,我妈收纳靠固定格子归置衣物,儿子的迷宫靠地标认路线,说到底,人和机器认路都需要精准参照物。
高精地图、多源定位,本质就是铺满整条道路的 “标杆”。很多车主吐槽进隧道车就 “不认路”,不是车辆做工差,是卫星信号天生存在遮挡短板,全行业都靠多套系统互相兜底弥补。
过日子不能只靠一种办法认方向,造车亦是同理,多套方案互补,才能少出纰漏。多大点事,接着奏乐接着舞。
互动引导(三类定向提问)
-
车主朋友:跑隧道、市中心高楼路段时,你的 NOA 有没有自动退出?是什么车型?
-
底盘 / 标定工程师:做无 GNSS 长时定位标定,你用什么方案抑制 IMU 漂移?
-
销售同行:客户质疑隧道智掉线是车辆质量问题,你有什么通俗安抚话术?
下集预告 + 系列合集引导
下一篇《第 4 篇:决策规划|AI 怎么判断超车、避让、等红灯?从规则算法到物理世界模型》,拆解车辆 “大脑” 决策逻辑,对比传统规则与大模型预判的差距。
本系列共 9 篇完整连载,关注专栏持续更新全套智能驾驶拆解内容。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 17
 0
- 0


 已为社区贡献1条内容

所有评论(0)