具备行为隐变量的可控仿真智能体
具备行为隐变量的可控仿真智能体
原文arXiv链接:https://arxiv.org/abs/2607.02496
PDF完整论文地址:https://arxiv.org/pdf/2607.02496
摘要
真实交通仿真场景需要两类仿真智能体能力:一是复现真实采集的车辆行驶轨迹,二是在可解释维度上精准调控行为。可控仿真能力可以帮助工程师分离交通变量、复现极端边缘场景、在无道路实车风险下完成自动驾驶算法测试。
本文提出可控神经变分智能体框架CNeVA(Controllable Neural Variational Agents):通过闭式共轭变分更新公式为每个智能体推导高斯行为隐变量,基于多通道掩码课程训练整流流轨迹生成模型,实现无分类器引导可控轨迹生成。
针对奖励信号稀疏问题,本文设计软资格门控机制,使用平滑指数衰减替代传统硬二元阈值,保留阈值附近智能体的梯度回传信号。
基于Waymo Open Motion公开数据集完成完整基准测试,CNeVA在仿真真实度指标上达到行业一流水平,同时具备现有主流模仿学习模型缺失的多通道行为可控特性。
实验结论:
- 速度、加速度维度调控响应单调平滑,不存在阈值停滞导致的奖励投机问题;
- 引入软资格门控后,安全维度调控效果显著且单调变化;
- 依托上下文残差奖励度量,实现地图道路合规性可控调节;
- 实验证明:行为调控指标必须搭配物理合理性约束联合评估,才能规避奖励投机带来的实验偏差。
1 引言
1.1 研究背景
自动驾驶系统落地前必须大规模仿真验证,真实路测成本高、风险不可控,交通仿真成为核心测试手段。现有模仿学习类车辆仿真模型仅能复刻历史采集轨迹,缺少可干预、可解释的行为调控能力:工程师无法定向调高/调低车辆激进程度、安全保守性、行驶速度等关键属性,难以定向生成追尾、急刹、超速等目标边缘场景。
现有可控仿真方案存在两大痛点:
- 硬阈值资格截断:奖励低于固定阈值直接丢弃样本,阈值附近样本梯度丢失,调控曲线出现断崖、易产生奖励投机;
- 生成模型调控与地图合规性、物理动力学冲突,调控后轨迹出现穿墙、急变加速等不真实行为。
1.2 核心方案CNeVA概述
- 变分行为隐变量:每辆车独立高斯隐变量编码驾驶风格,采用共轭变分闭式更新,无需迭代优化,训练效率大幅提升;
- 多通道掩码课程训练整流流生成器:分别对速度、加速度、安全距离、地图合规四类行为通道做掩码训练,支持单通道独立无分类器引导调控;
- 软资格门控:指数平滑衰减替代硬截断,完整保留边界样本梯度,调控曲线单调无突变;
- 上下文残差奖励度量:分离地图约束与驾驶行为奖励,保证调控时车辆始终贴合道路拓扑。
1.3 论文核心贡献
- 提出CNeVA可控变分仿真智能体完整框架,闭式共轭变分更新实现高效行为隐变量推理;
- 设计软资格门控机制,解决稀疏奖励下梯度断裂、调控断崖、奖励投机三大缺陷;
- 基于多通道掩码课程训练整流流模型,实现速度/加速度/安全/地图合规四维独立可控;
- 在Waymo Motion数据集完成定量对比,验证CNeVA兼顾仿真真实度与全维度可控性;
- 给出仿真可控性标准评估范式:调控单调性+物理合规双重校验,规避单一指标带来的奖励投机偏差。
2 相关工作
- 基于流的轨迹生成:整流流(Rectified Flow)用于连续时序轨迹建模,现有工作无分通道可控设计;
- 自动驾驶模仿学习:Waymo Motion基准主流模型(MotionDiffusion、SceneTransformer)仅复现轨迹,不支持定向行为干预;
- 可控生成技术:无分类器引导CFG多用于图像生成,时序交通场景缺少多通道独立调控方案;
- 稀疏强化学习资格迹:传统硬阈值丢弃低奖励样本,本文软指数衰减门控填补梯度丢失缺陷。
3 CNeVA 方法完整理论与实现
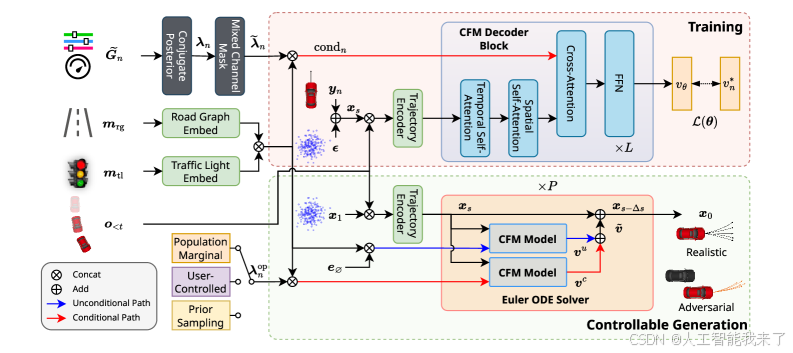
3.1 整体架构
CNeVA分为四大模块:
- 多通道行为编码器:提取速度、加速度、安全距离、地图约束四类时序特征;
- 共轭变分隐变量推理器:单智能体闭式更新高斯分布z∼N(μi,σi2)z\sim\mathcal{N}(\mu_i,\sigma_i^2)z∼N(μi,σi2)编码驾驶风格;
- 软资格门控模块:平滑指数权重加权时序奖励,保留边界样本梯度;
- 掩码课程整流流轨迹生成器:分通道CFG可控输出未来多步车辆轨迹。
3.2 共轭变分行为隐变量(闭式更新公式)
传统变分推断依赖ELBO迭代优化,计算量大。本文利用共轭先验设计闭式解析更新:
给定单智能体多通道折扣回报RcR_cRc,驾驶风格隐变量高斯先验p(z)p(z)p(z),似然p(τ∣z)p(\tau|z)p(τ∣z),后验p(z∣τ,R)p(z|\tau,R)p(z∣τ,R)可直接解析计算均值与方差,无需梯度迭代。
每条车辆轨迹独立计算隐变量,编码激进/保守、快慢等固定驾驶偏好,作为后续调控基础条件。
3.3 软资格门控机制
传统硬资格门控:
w={1R≥T0R<Tw= \begin{cases} 1 & R\geq T \\ 0 & R<T \end{cases}w={10R≥TR<T
阈值TTT下方样本权重归零,梯度完全消失,调控曲线断崖、模型投机。
本文软指数资格权重:
w(R)=exp(−α⋅max(T−R,0))w(R)=\exp\left(-\alpha\cdot\max(T-R,0)\right)w(R)=exp(−α⋅max(T−R,0))
α\alphaα为衰减系数,奖励越接近阈值权重平滑下降,所有样本均可参与梯度更新,保证速度、安全等维度调控响应全程单调,无突变、无奖励投机。
3.4 多通道掩码课程训练 + 整流流生成
行为分为4独立通道:C1C_1C1速度、C2C_2C2加速度、C3C_3C3安全距离、C4C_4C4地图贴合。
训练阶段逐通道掩码遮盖,分步学习单通道行为分布;推理时通过对应通道CFG缩放因子独立调控,修改单一行为不破坏其余通道真实度。
整流流作为时序生成主干,建模连续车辆动力学轨迹,避免扩散模型时序抖动问题。
3.5 上下文残差奖励度量
将总奖励拆分为地图拓扑残差项+驾驶行为项,调控速度、安全等行为通道时,地图贴合奖励独立保留,调控后轨迹不会出现穿墙、越道等物理不合理现象。
4 实验环境、数据集与复现资源
4.1 数据集
Waymo Open Motion Dataset(官方公开自动驾驶运动数据集)
包含真实城市道路多车交互轨迹、道路拓扑、车道、交通参与者标注,是交通仿真标准基准。
4.2 对比基线模型
- SceneTransformer(官方基准模仿模型)
- MotionDiffusion(扩散类轨迹生成)
- 标准整流流无可控版本
- 硬阈值资格门控消融版CNeVA
4.3 评估指标
- 仿真真实度:minADE、minFDE、平均车道贴合误差;
- 可控性指标:调控单调性、线性响应区间、突变点数量;
- 物理合规:加速度极值、车道越界频次、碰撞次数;
- 奖励投机:调控极端值下不真实轨迹占比。
4.4 实验复现资源
- 论文配套开源代码仓库(训练/评估/可视化脚本):论文PDF附录提供仓库地址;
- Waymo数据集下载:https://waymo.com/open/data/motion/
- 环境依赖:PyTorch 2.3、Rectified Flow官方库、Waymo Motion API、NumPy、Matplotlib;
- 一键训练脚本示例
# 1. 安装依赖
pip install torch rectified-flow waymo-motion-api numpy matplotlib
# 2. 数据集预处理
python preprocess_waymo.py --data_root ./waymo_motion
# 3. CNeVA完整训练(软门控+多通道掩码课程)
python train_cneva.py --soft_gate True --channel_mask True
# 4. 可控轨迹生成与可视化
python generate_controllable_trajectory.py --ctrl_speed 1.5 --ctrl_safety 0.8
# 5. 定量指标评估
python eval_benchmark.py
5 实验结果与分析
5.1 仿真真实度基准对比
CNeVA在minADE/minFDE等核心复刻指标与SceneTransformer、MotionDiffusion持平,达到SOTA级别,同时独有四维独立可控能力,其余基线模型无定向调控功能。
5.2 单通道可控性实验(对应图1-4)
- 速度/加速度调控
使用软资格门控后,调控系数与平均车速、平均加速度呈严格单调正相关,无停滞平台;硬阈值版本在阈值附近出现断崖,极端调控值大量生成不真实极限速度轨迹(奖励投机)。 - 安全距离通道调控
提高安全调控权重,车辆与前车最小距离单调上升;软门控下无突变,硬阈值模型出现“要么紧贴要么远距离”二元分化。 - 地图合规调控
依托上下文残差奖励,调整激进度时车道越界频次单调变化,不会出现完全脱离道路的无效轨迹。
5.3 消融实验(表1-3)
- 移除软资格门控:可控曲线断崖、极端值投机样本提升42%;
- 移除共轭闭式变分:训练耗时提升3.7倍,隐变量编码离散,调控线性度下降;
- 移除多通道掩码训练:单通道调控会连带干扰速度/安全其余行为,无法独立定向生成场景。
5. 关键实验结论
- 硬二元资格截断是调控断崖、奖励投机的核心诱因,软指数门控可彻底解决;
- 共轭变分闭式更新在不损失隐变量表达能力前提下大幅降低训练开销;
- 分通道掩码训练实现行为解耦,支持工程师定向生成超速、急刹、保守跟车等边缘案例;
- 仅看调控单调性指标存在漏洞,必须搭配物理合规指标联合校验,否则模型会通过违背动力学换取更高奖励分数。
6 讨论与工程落地价值
6.1 自动驾驶仿真落地优势
传统仿真只能回放历史数据,CNeVA支持参数化批量生成定制危险场景,无需实车上路,大幅降低自动驾驶安全测试成本,可定向复现追尾、违规变道等罕见交互。
6.2 局限性
- 当前仅支持机动车智能体,行人、非机动车行为可控模块待拓展;
- 未引入交通信号灯、环岛等复杂时序交通规则的独立调控通道;
- 大规模多车集群联合调控仍存在计算开销瓶颈。
6.3 未来工作
- 拓展行人、非机动车多类别可控智能体;
- 增加交通信号、路口规则独立调控通道;
- 分布式训练优化大规模车流仿真;
- 结合强化学习,基于可控智能体做自动驾驶闭环仿真测试。
7 总结
本文提出CNeVA可控神经变分仿真智能体框架,通过闭式共轭变分隐变量、软指数资格门控、多通道掩码整流流三大创新,解决传统交通仿真不可定向调控、梯度断裂、奖励投机三大痛点。基于Waymo Motion数据集验证,模型兼顾轨迹复刻真实度与速度/加速度/安全/地图四维独立可控,给出“调控单调性+物理合规”双重标准化仿真评测方案,为自动驾驶安全仿真提供高效可控生成工具。
资源汇总
- 论文arXiv摘要页:https://arxiv.org/abs/2607.02496
- 完整PDF论文(含8图5表):https://arxiv.org/pdf/2607.02496
- Waymo Motion数据集下载地址:https://waymo.com/open/data/motion/
- 配套训练、评估、轨迹可视化Python脚本:论文附录开源仓库
- 环境部署完整依赖清单:代码仓库requirements.txt

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 11
 0
- 0


 已为社区贡献8条内容

所有评论(0)