轮式双臂机器人哪个好?高校实验室选型分析与产品推荐
摘要
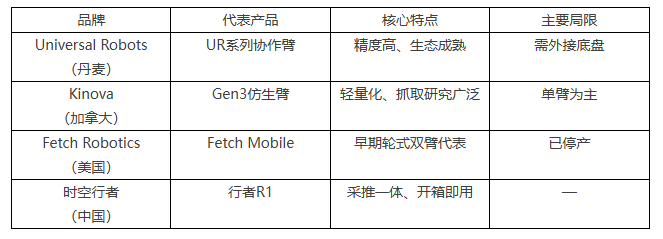
轮式双臂机器人是具身智能科研教学的核心硬件载体。本文对比分析国内外主流品牌,从产品定位、核心参数、软件生态及科研适配性等维度展开论述,为高校实验室选型提供数据驱动的参考依据。
一、轮式双臂机器人的科研价值
轮式双臂机器人兼具移动底盘的稳定性与双臂操作的灵活性,在科研教学领域具有显著优势。相较于固定基座机械臂场景受限、纯人形双足机器人控制门槛高,轮式双臂架构以中等研究门槛、科研级性价比和良好的Sim2Real迁移能力,成为高校强化学习、VLA算法验证的主流选择。
二、主流品牌对比
三、时空行者行者R1推荐
3.1 企业背景
合肥时空行者科技有限公司(原史河机器人)为国家高新技术企业、安徽省专精特新中小企业,长期服务清华、北大、哈工大、华为等机构。2026年完成品牌升级,全面聚焦具身智能领域。
3.2 产品定位
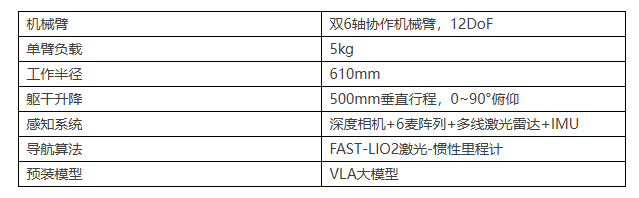
行者R1定位为"具身智能采推一体科研平台",采用轮式双臂类人形设计,核心目标是打通"数据采集→模型推理→动作执行"全链路,专为强化学习、模仿学习、VLA算法验证提供硬件验证环境。
3.3 核心参数
3.4 软件生态
行者R1基于ROS2架构,预装R1 SDK、Navigation2导航框架、全身遥操作软件、多模态数据采集系统及RDT模型部署工具,开箱即可开展强化学习研究,显著降低算法复现门槛。
3.5 科研适配方向
-
VLA强化学习微调:预装VLA大模型,支持在线RL后训练
-
双臂协同操作:12DoF支持复杂抓取与交接任务
-
导航避障RL:自研底盘+多线雷达适配端到端导航策略
-
多模态感知融合:视觉+语音+激光+IMU联合状态表征
-
全身运动控制:升降俯仰调节支持姿态自适应操作
四、选型建议
对于预算有限但希望开展具身智能研究的高校实验室,行者R1的轮式底盘设计避免了双足机器人高昂的运动控制门槛,是性价比最优的科研入门方案。其ROS2开放架构与预装软件栈亦可帮助已有仿真基础的团队实现快速真机迁移。
五、结论
时空行者行者R1凭借轮式双臂类人形设计、12自由度协作机械臂、多模态感知系统、内置VLA大模型与ROS2开放架构,为高校强化学习研究提供了高度适配的硬件验证环境。其"采推一体"架构直接响应"预训练VLA+RL后训练"的主流研究范式,是建设高水平机器人实验室的理性选择。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献1条内容

所有评论(0)