26.05-ABB Studio6.08-工业机器人码垛仿真:动态夹爪与输送链全流程闭环
在 RobotStudio 搭建工业机器人码垛仿真工作站,动态输送链是自动化流转的基础,而Smart 组件打造动态夹爪、打通工作站信号通信,才是让整个工作站 “活起来”、实现抓取 - 码垛全流程闭环的关键。今天就带大家完整走一遍流程,从动态夹爪搭建到工作站逻辑联动,轻松搞定仿真工作站!
一、核心目标
搭建带输送链的机器人码垛仿真工作站,实现闭环自动化流程:输送链前端自动生成产品→随链移动→末端到位触发信号→机器人夹爪抓取工件→精准码垛(10 件满载)→循环运行,全程无需手动干预。
二、前置基础:动态输送链搭建(简要回顾)
输送链是工件流转的核心,用 Smart 组件即可快速实现动态效果,简单回顾关键步骤:
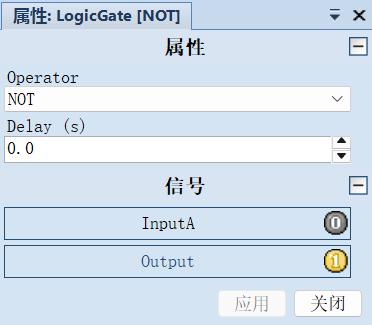
新建 Smart 组件命名SC_Feeder,添加 Source(产品源)、Queue(队列)、LinearMover(线性移动)、PlaneSensor(平面传感器)、LogicGate [NOT](非门) 子组件;
属性设置:Source 生成产品、LinearMover 控制输送速度、PlaneSensor 检测工件到位;
信号逻辑:通过非门实现工件被取走后自动再生,勾选Transient避免模型堆积,完成输送链闭环。
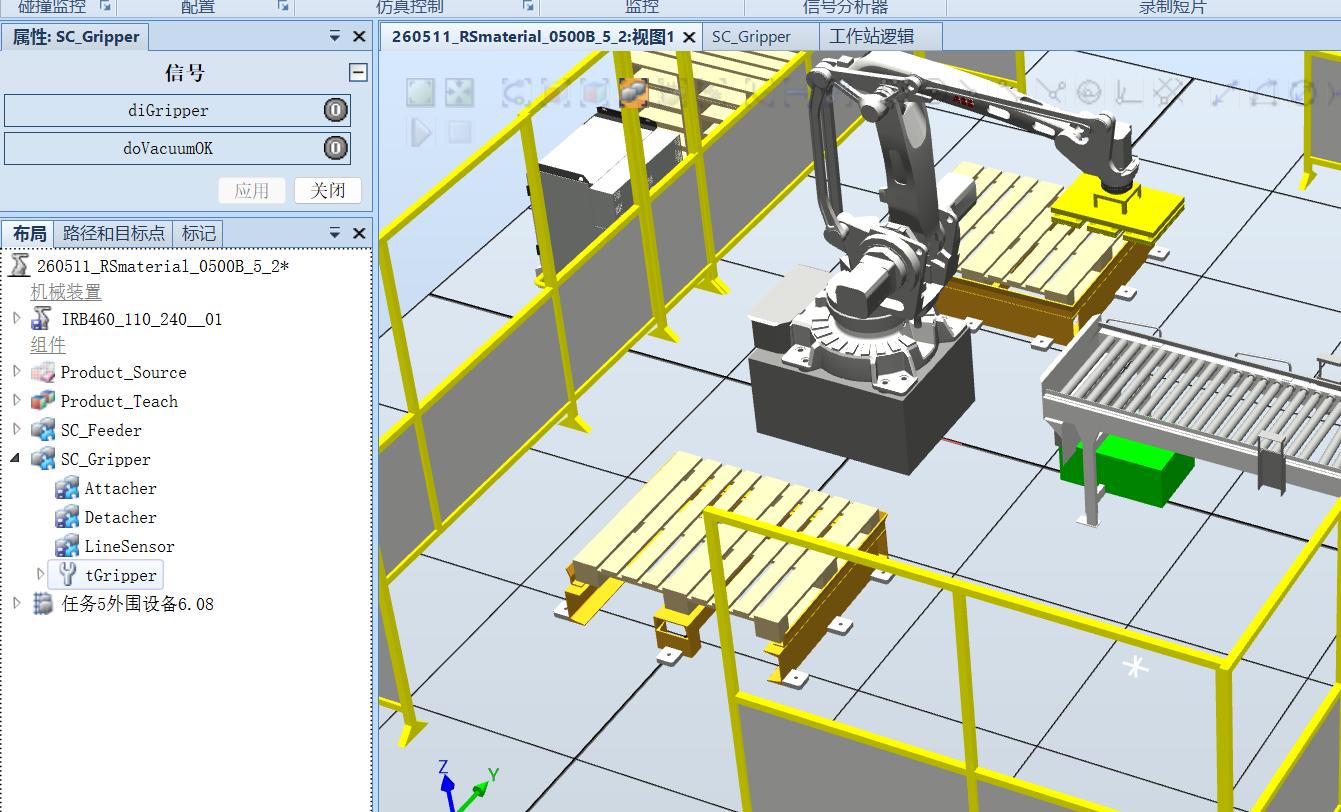
三、关键一步:Smart 组件打造动态夹爪
夹爪的抓取 / 释放动态效果,依赖 Smart 组件的传感器与动作组件联动,核心是实现 “检测工件→抓取→真空反馈→释放” 的动作闭环。
1. 创建夹爪 Smart 组件
新建 Smart 组件,命名SC_Gripper;
拆除机器人末端原有夹具,将夹具模型拖入SC_Gripper,勾选设定为 Role赋予工具属性;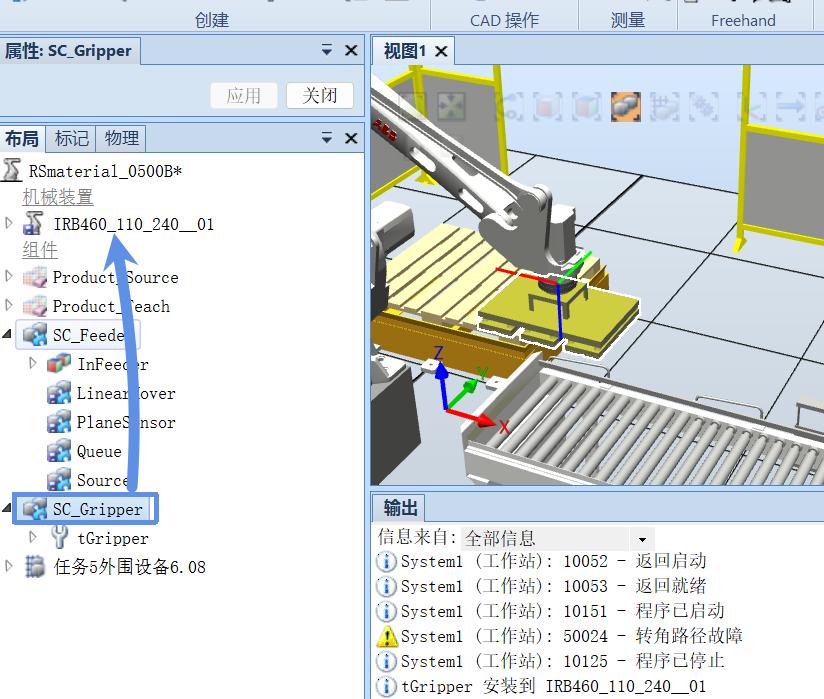
将SC_Gripper装回机器人末端,替换原有工具数据。
2. 添加核心子组件
依次添加 5 个功能子组件,各司其职:
LineSensor(线传感器):检测工件位置,判断是否可抓取;
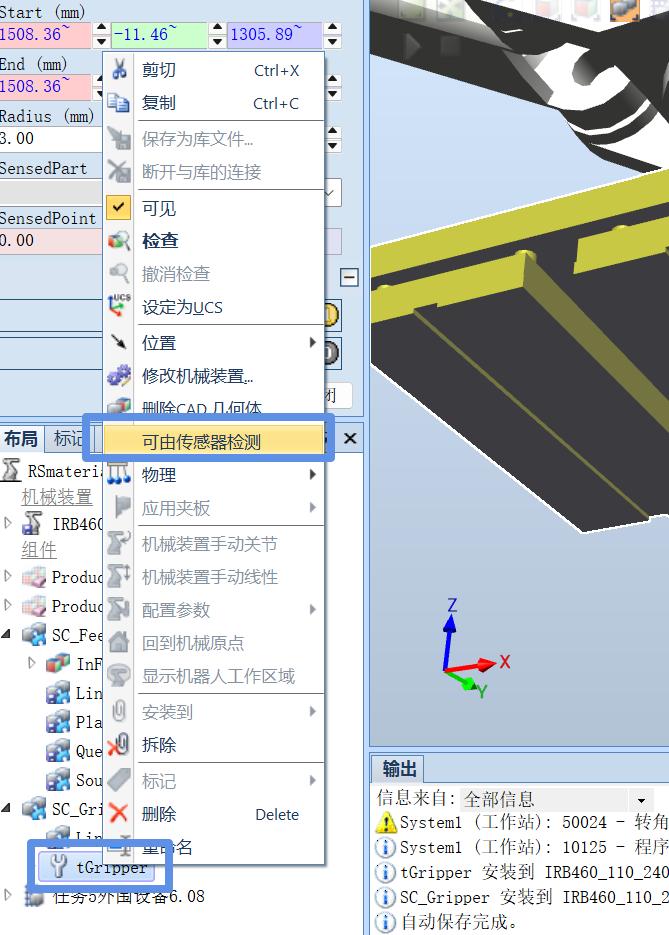
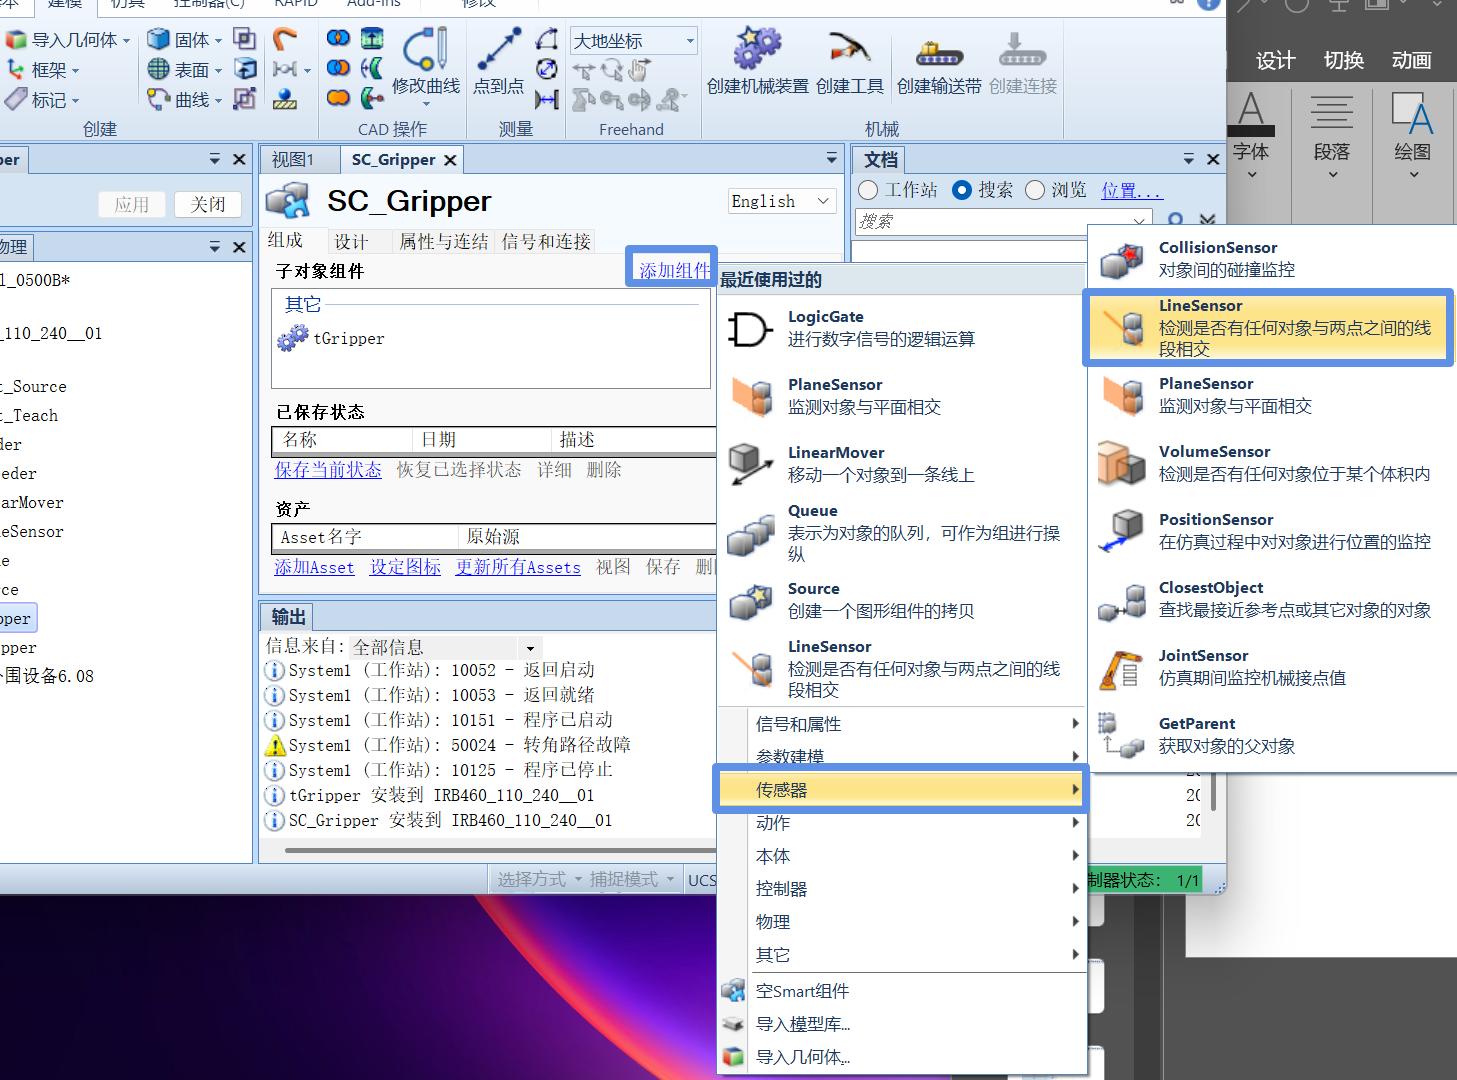
Attacher(抓取器):执行工件抓取动作;
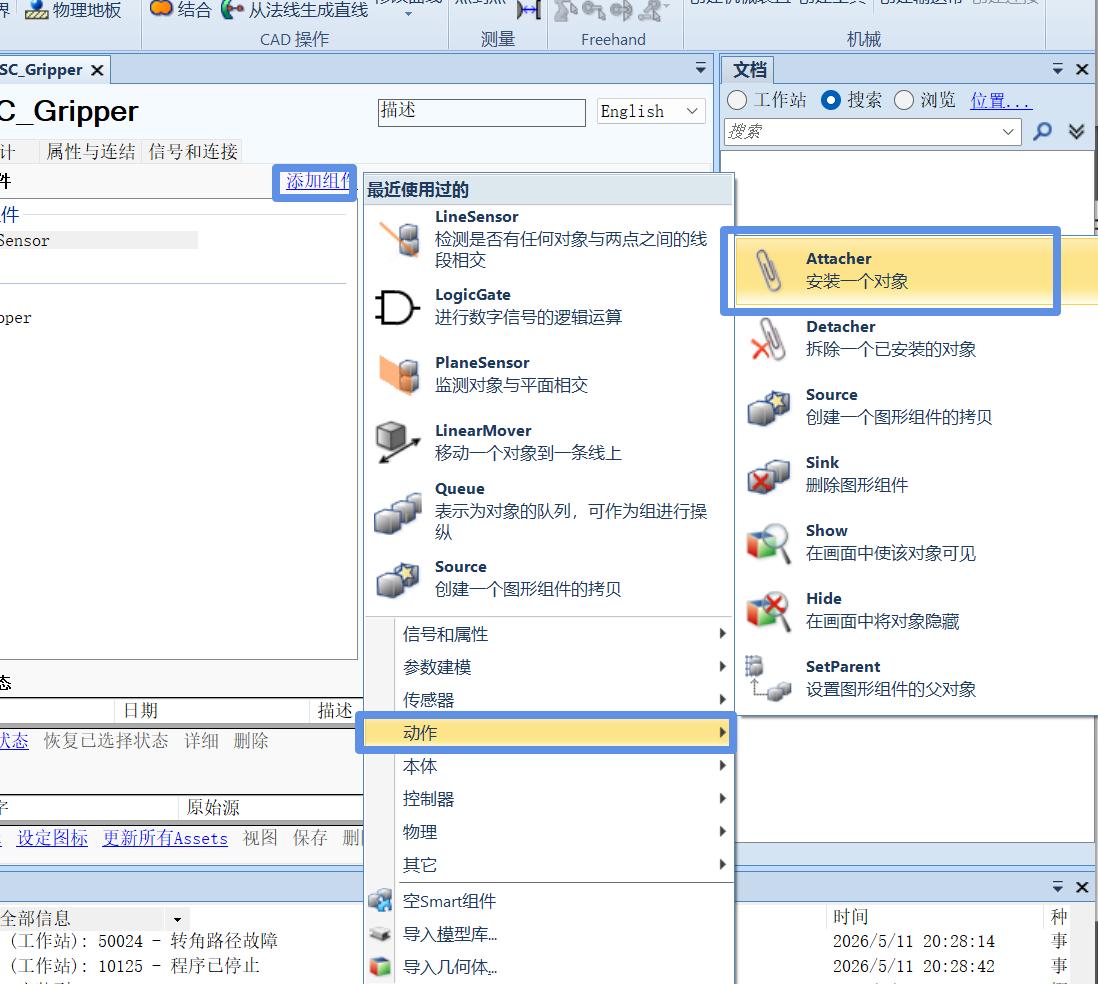
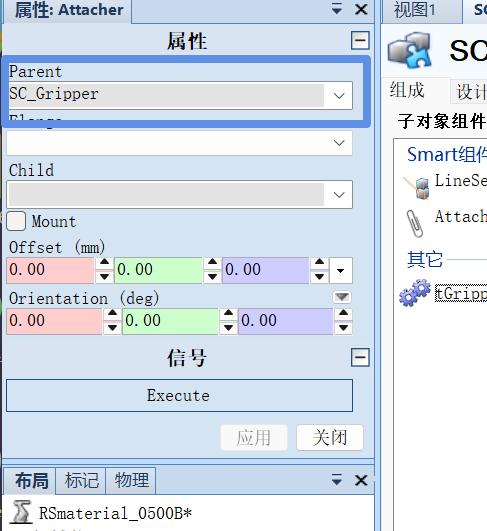
Detacher(释放器):执行工件释放动作;
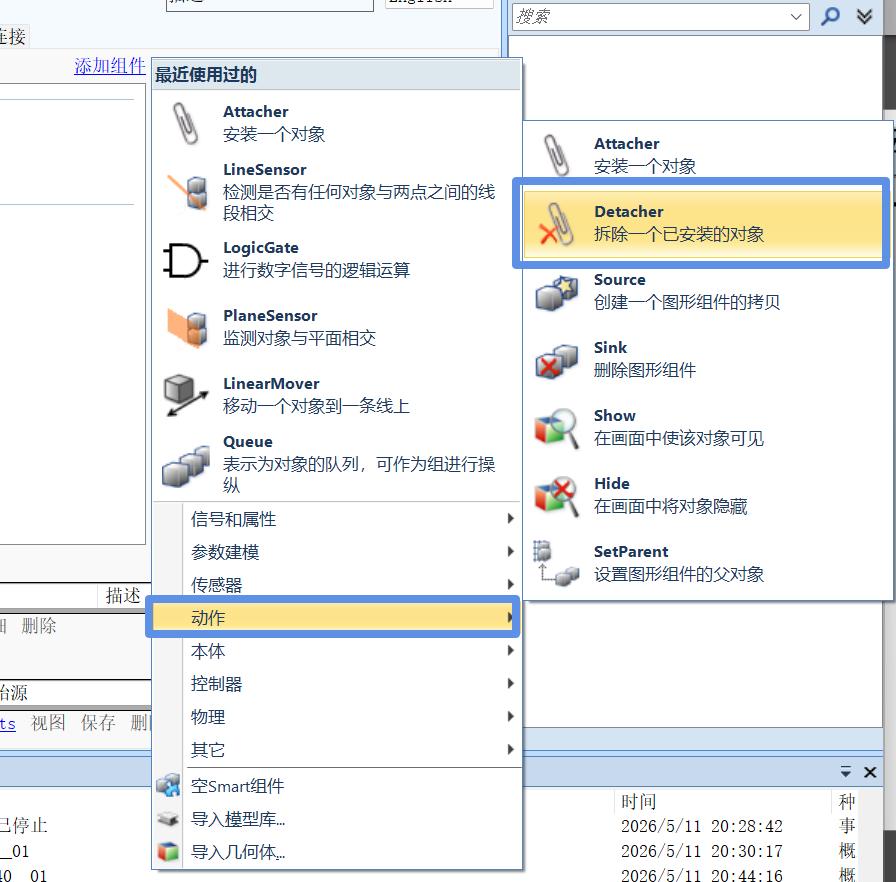
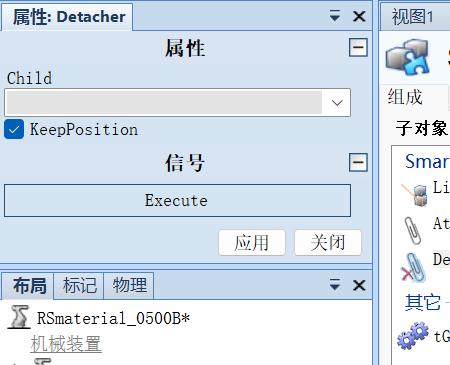
LogicGate [NOT](非门):信号取反,切换抓取 / 释放状态;
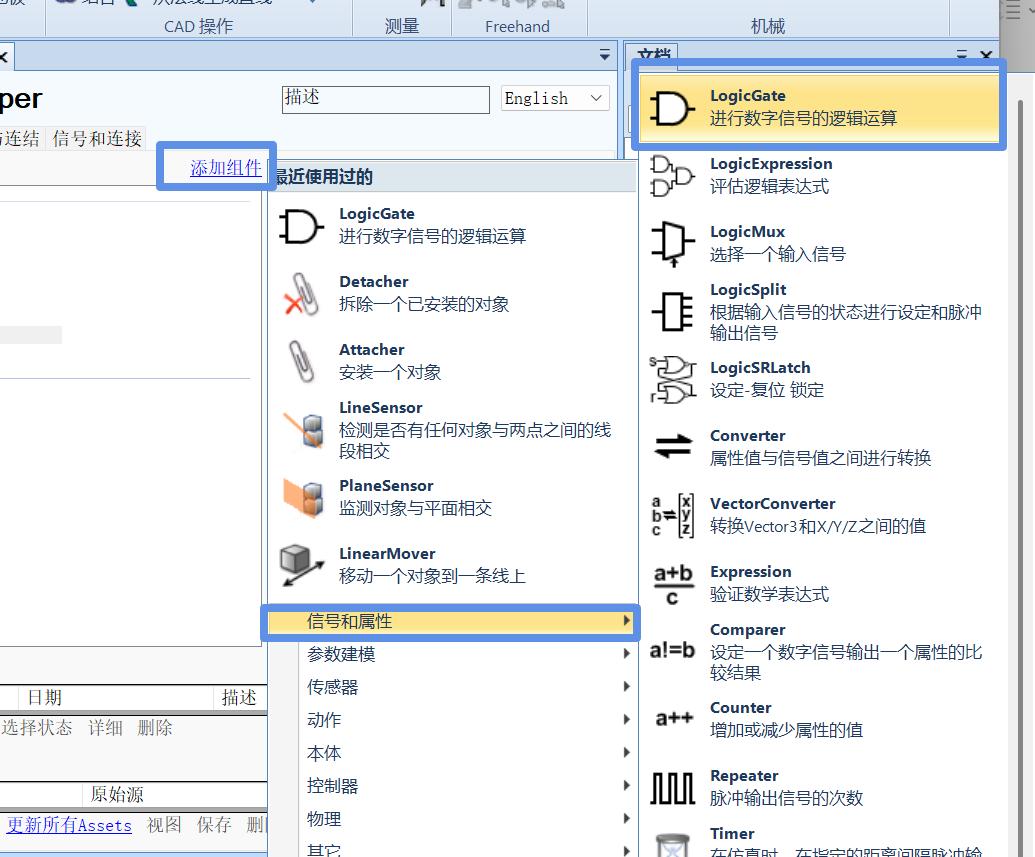
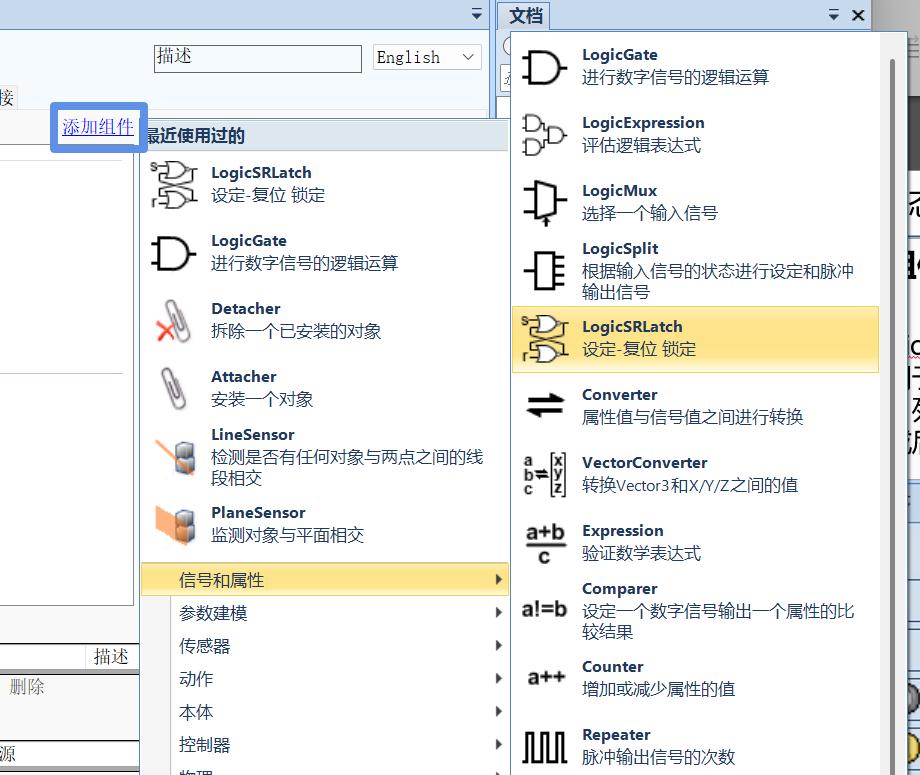
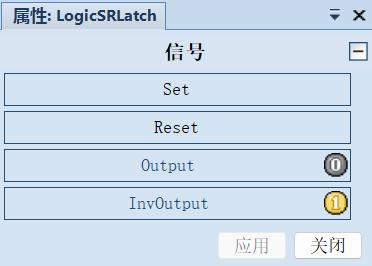
LogicSRLatch(锁存器):锁定真空反馈信号,确保抓取稳定。
3. 信号与属性连接
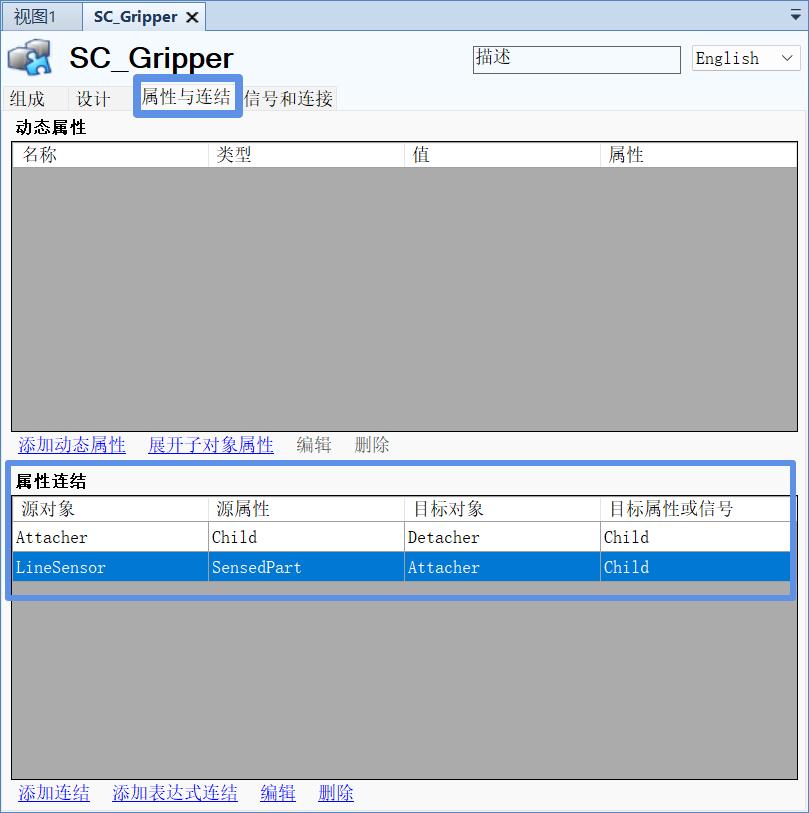
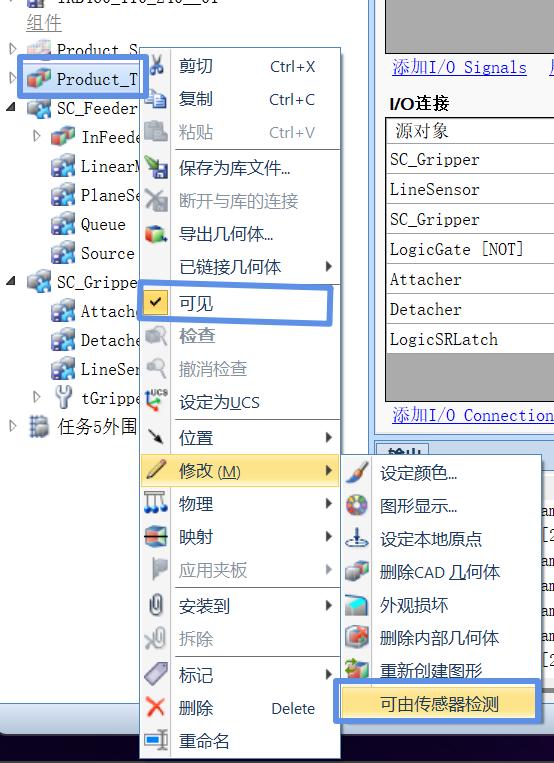
- 属性与连结
创建两个连结
(2)信号与连接
数字输入diGripper:接收机器人指令,控制夹爪动作;
数字输出doVacuumOK:反馈真空状态,告知机器人抓取成功。
建立 7 组信号联动,实现动作闭环:
机器人信号→线传感器激活→检测工件;
传感器检测到工件→触发抓取器→抓取工件;
抓取成功→锁存器置位→真空反馈信号置 1;
机器人释放指令→非门取反→触发释放器→放下工件;
释放完成→锁存器复位→真空反馈信号置 0。
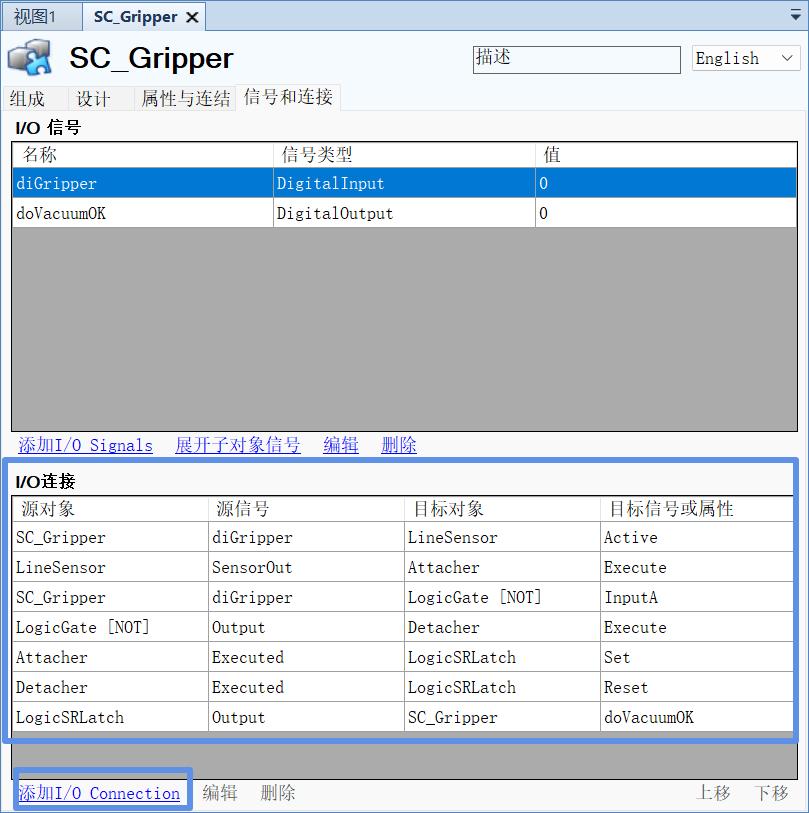
更正下,上面那个logicSRlatch错了。
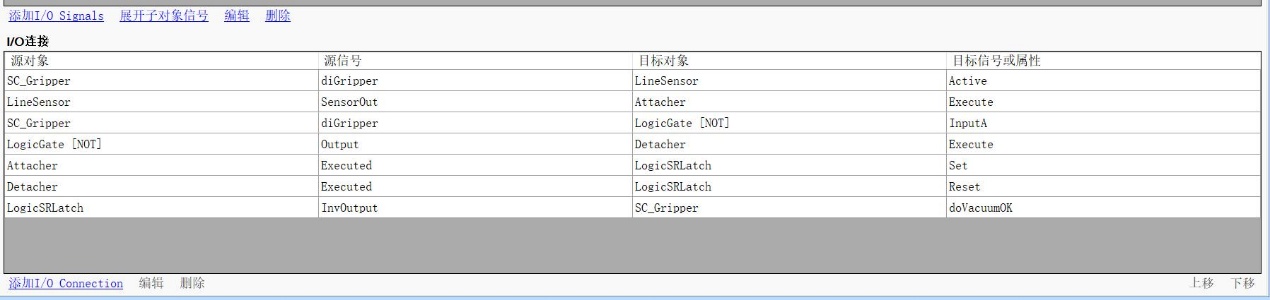
设计图是这样
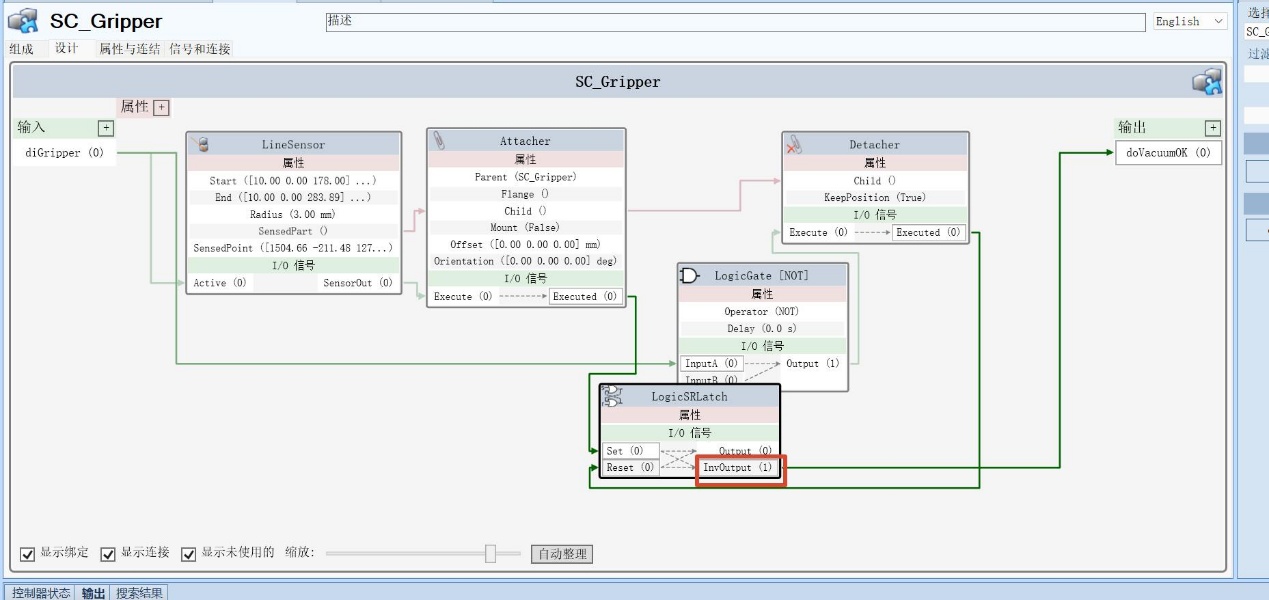
.夹爪可以抓取物体
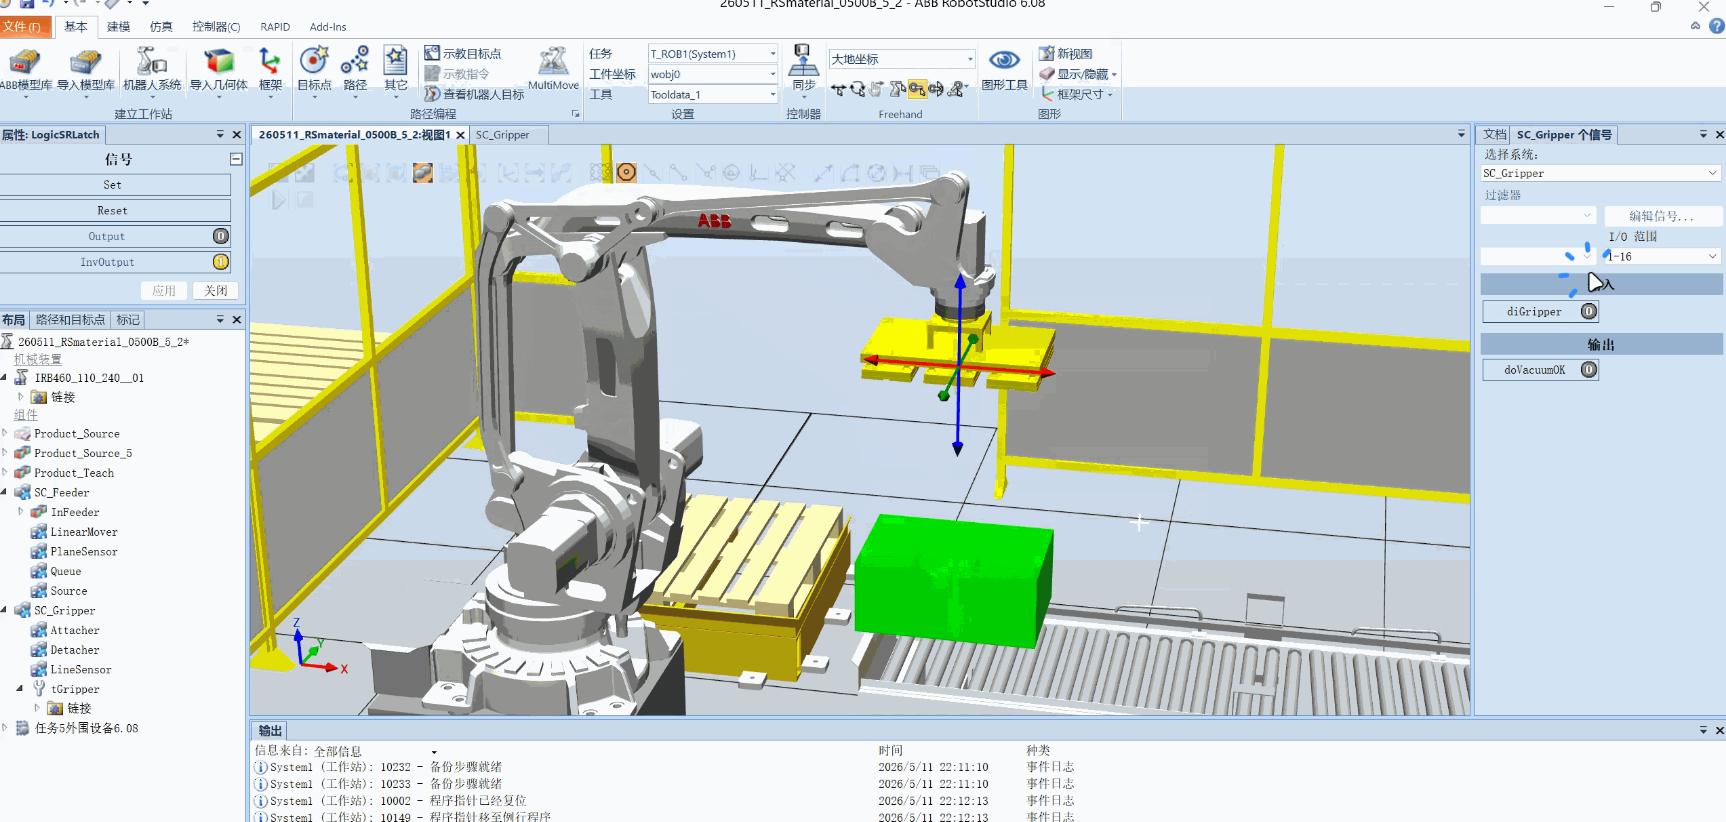
四、核心联动:工作站 I/O 配置与信号通信
夹爪和输送链做好后,打通机器人、夹爪、输送链三者的信号通道,是工作站协同运行的核心,步骤如下:
2. 工作站 I/O 配置
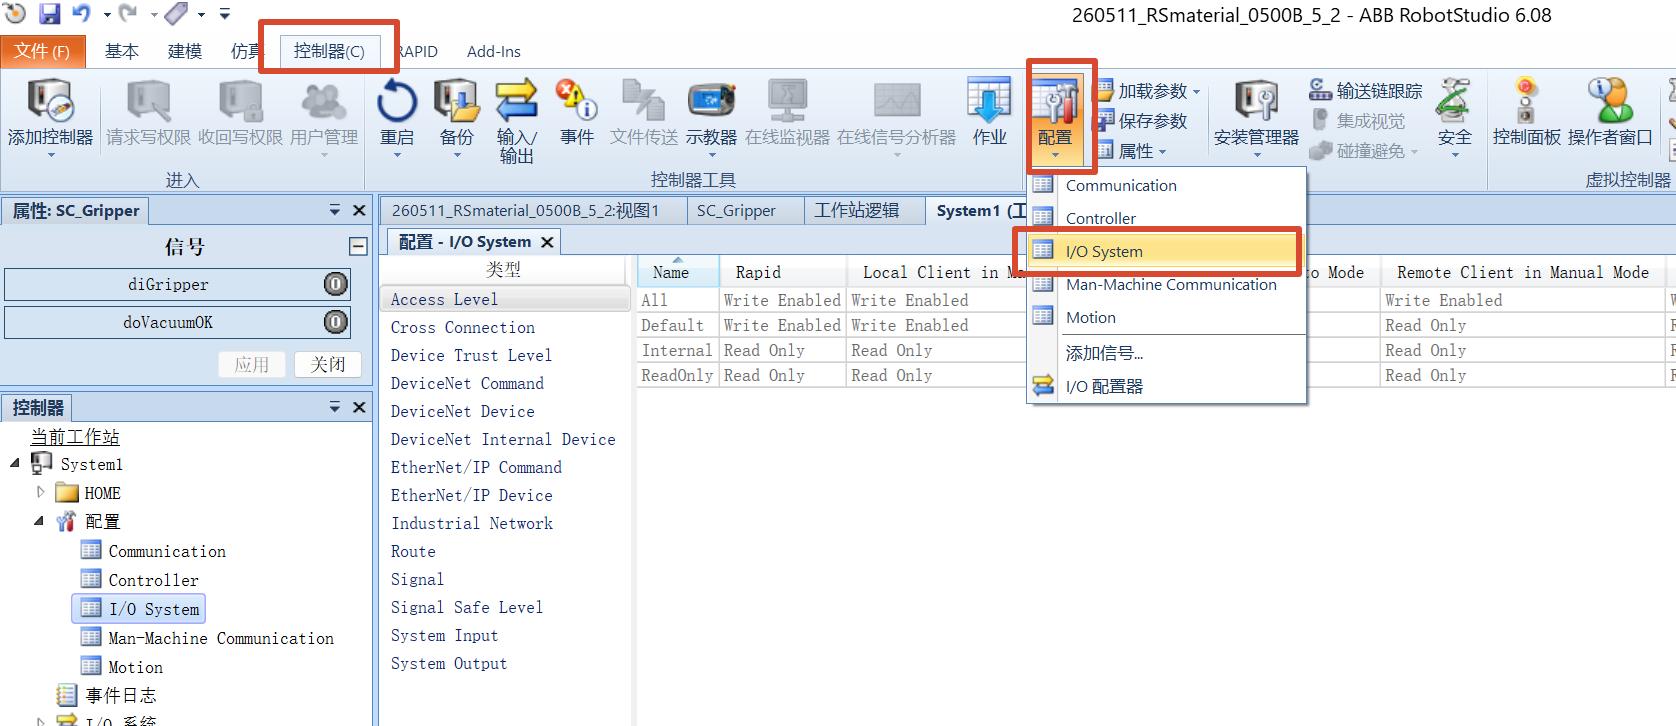
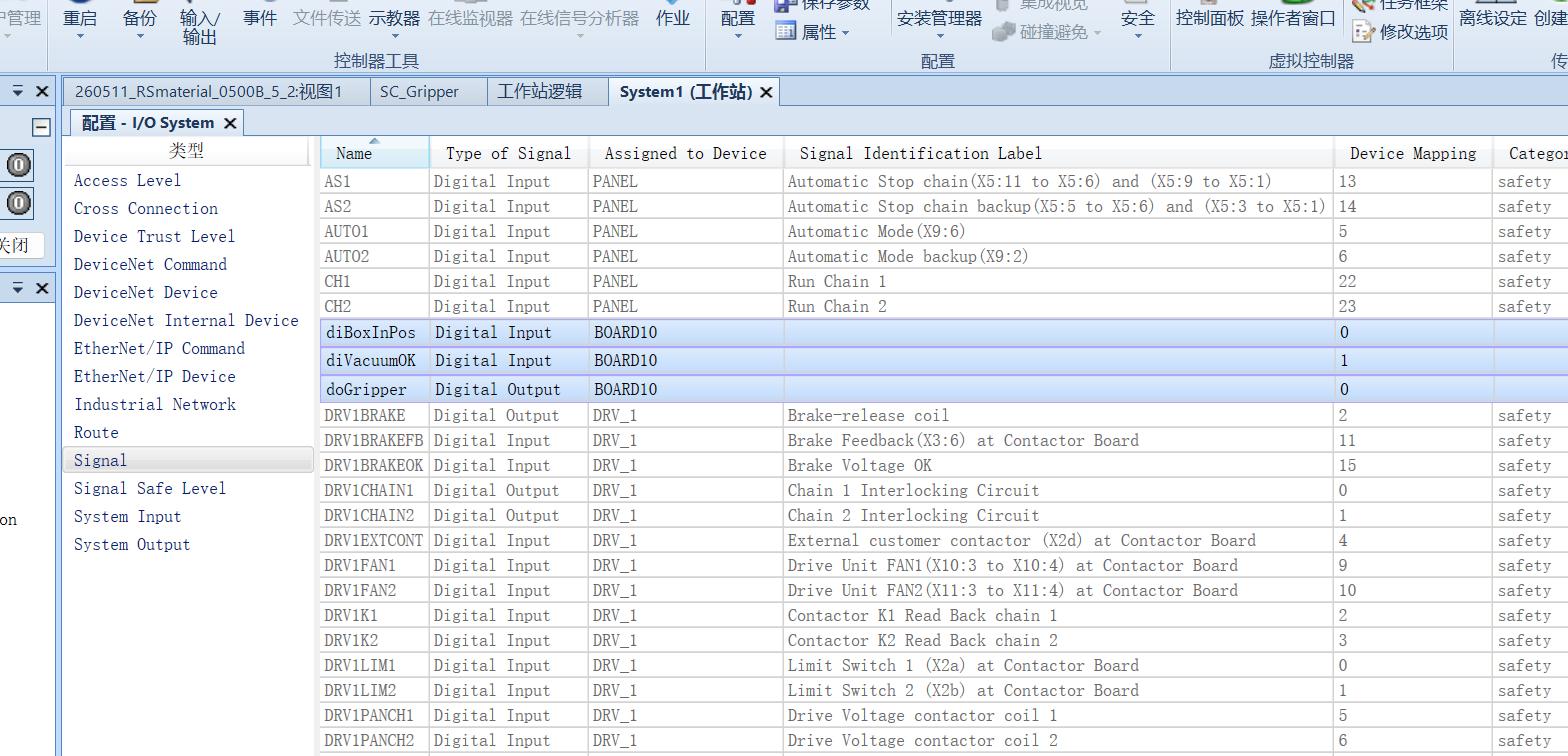
新建 DeviceNet 通信板卡,创建 3 组关键信号:
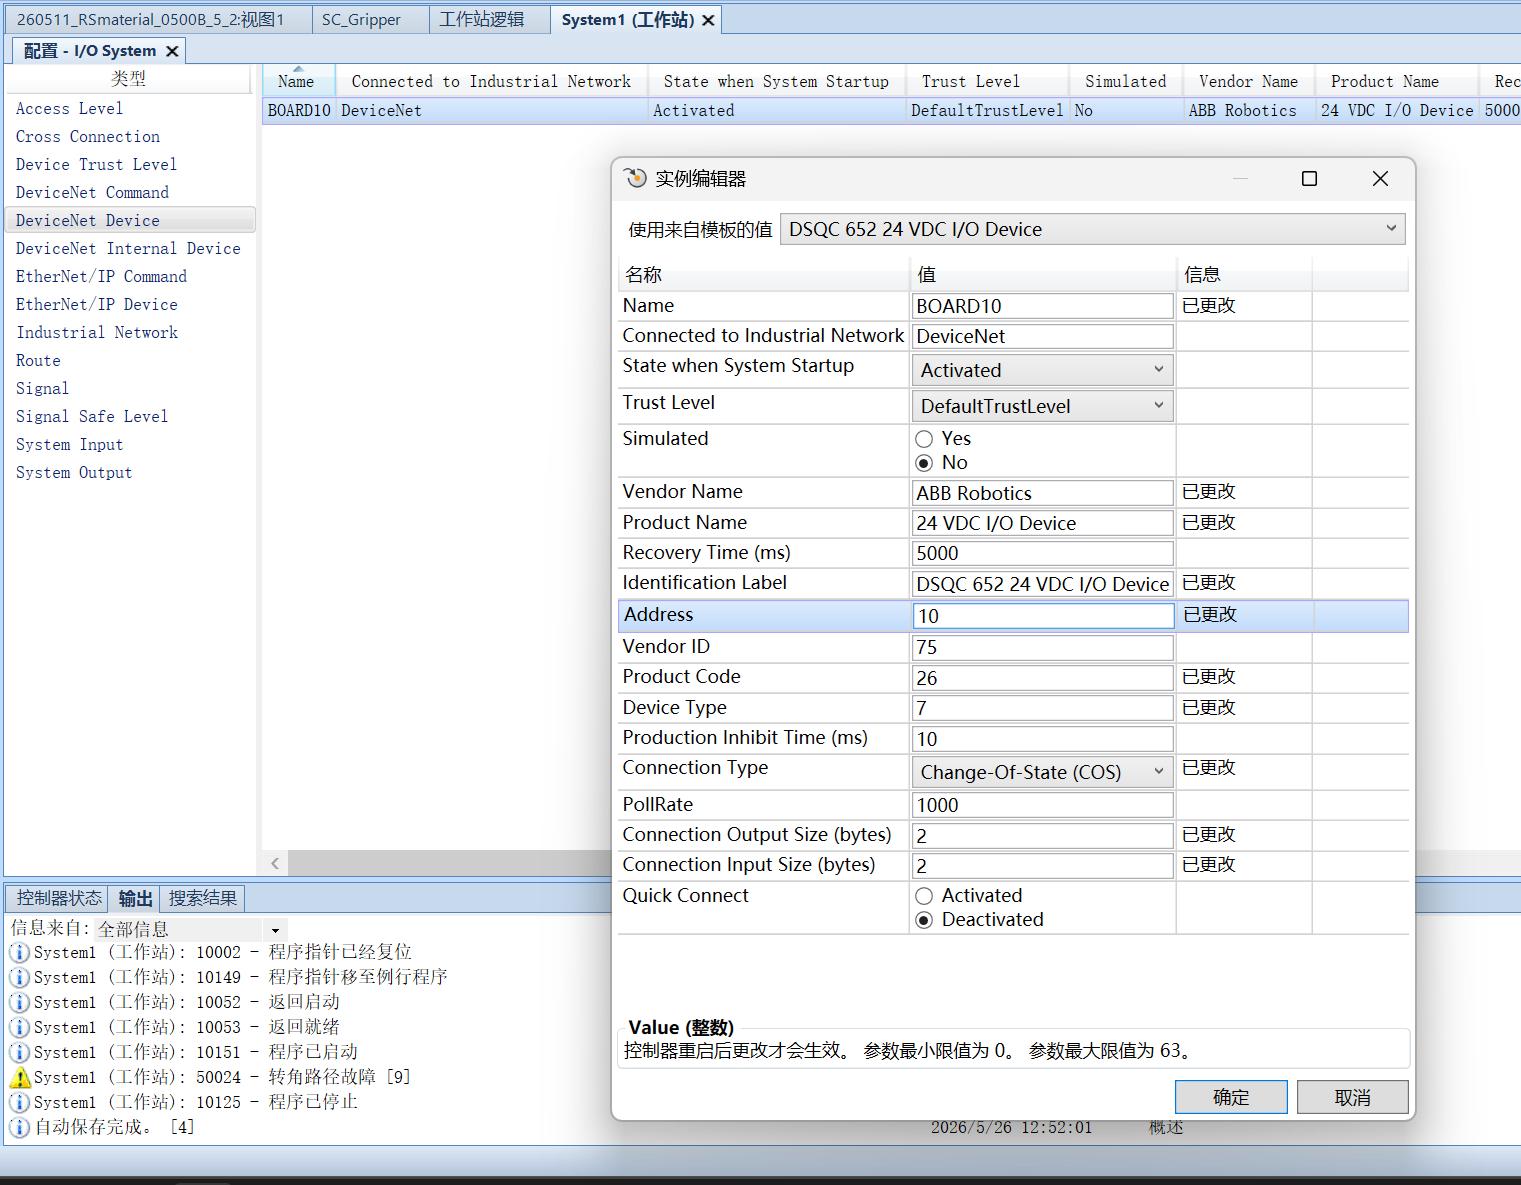
找不到那个设备就勾选下
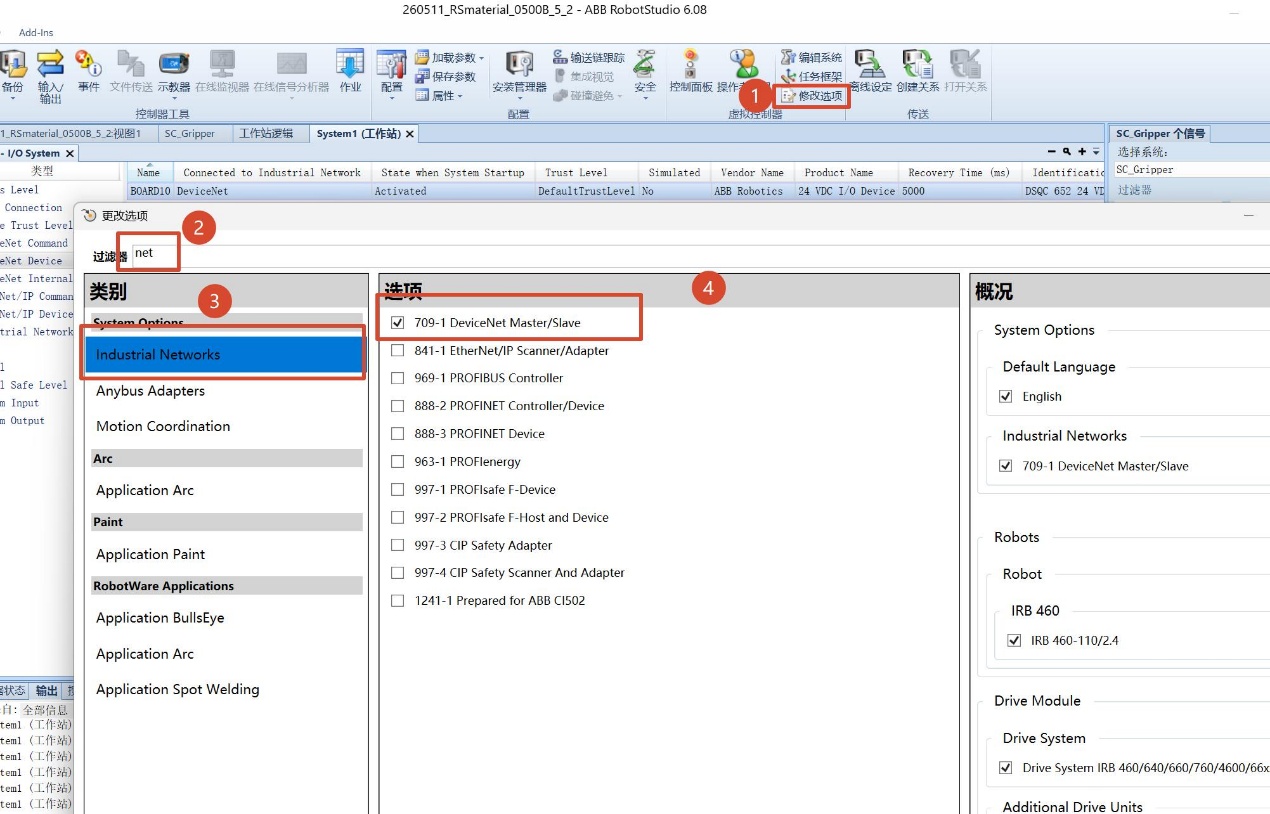
Signal新建三个信号
输入信号diBoxInPos:接收输送链工件到位信号;
输入信号diVacuumOK:接收夹爪真空反馈信号;
输出信号doGripper:机器人发送指令,控制夹爪抓取 / 释放。
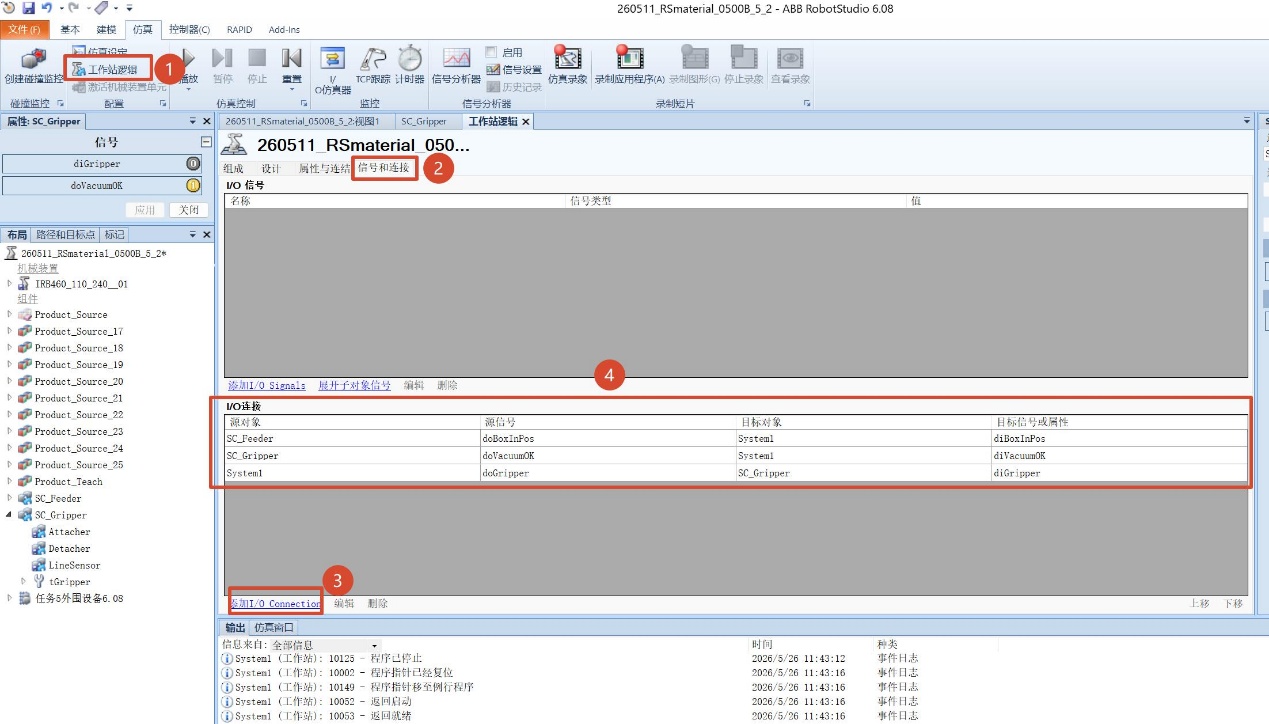
3. 工作站逻辑连接(3 组关键 I/O)
在 “工作站逻辑” 中添加连接,实现信号互通:
机器人doGripper → 夹爪diGripper:机器人控制夹爪动作;
输送链doBoxInPos → 机器人diBoxInPos:工件到位通知机器人抓取;
夹爪doVacuumOK → 机器人diVacuumOK:夹爪反馈抓取状态给机器人。
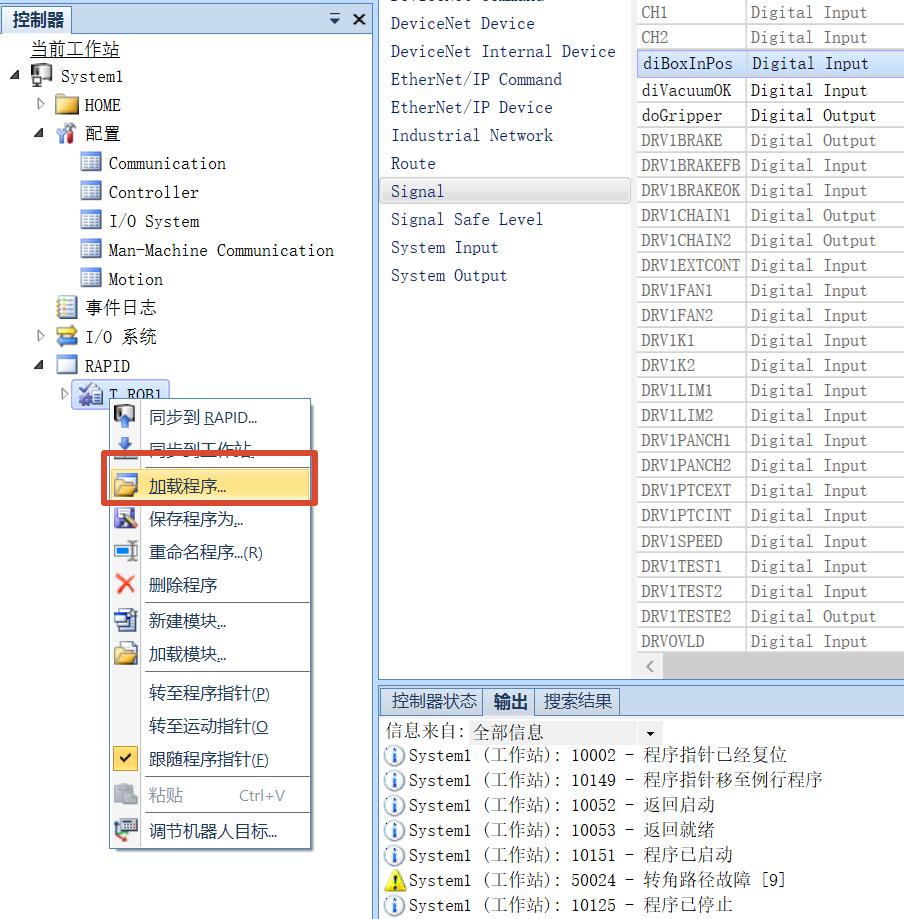
4. 加载机器人程序
导入码垛专用 RAPID 程序,包含:
主程序Main:循环执行抓取 - 码垛;
抓取程序rPick:等待工件到位→抓取工件;
码垛程序rPlace:按 “3+2” 垛型放置工件;
计数程序rPlaceRD:10 件满载后机器人回位。
五、仿真运行:一键启动全流程
打开 I/O 仿真器,选中输送链组件,启动信号diStart;
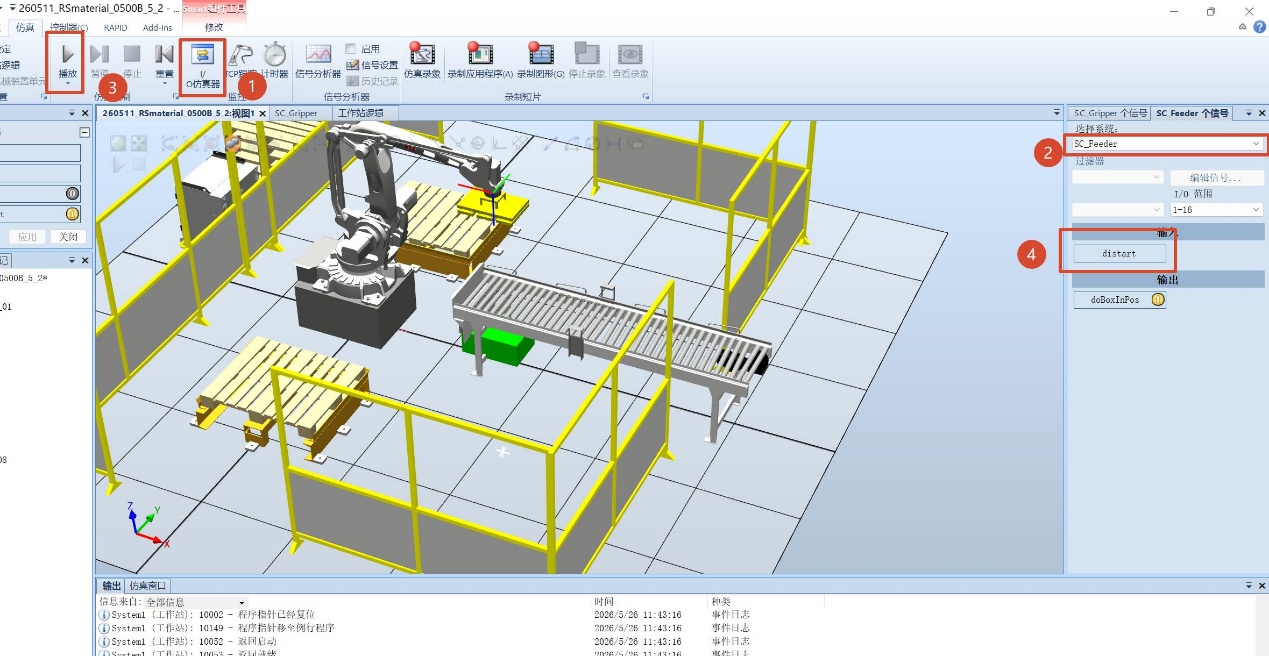
输送链自动生成工件,工件移动至末端触发到位信号;
机器人接收信号,控制夹爪抓取工件,真空反馈成功后移动至码垛区;
务必注意,启动前这里要置位1.
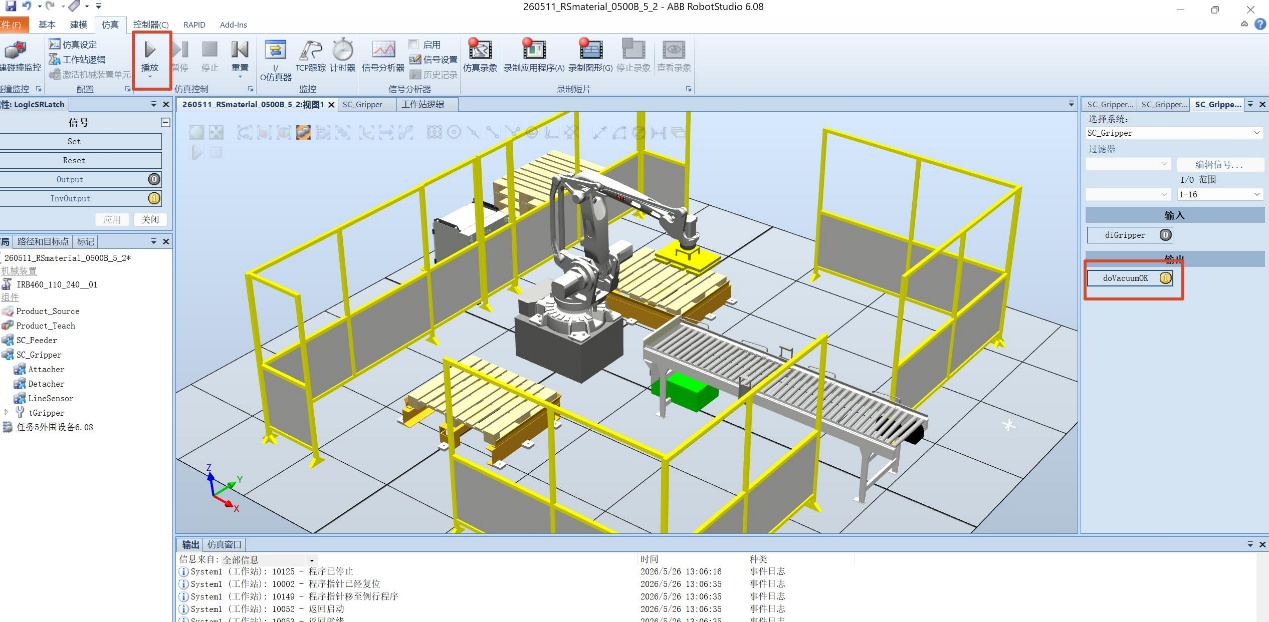
依次码垛 10 件工件,满载后机器人回到初始位置;
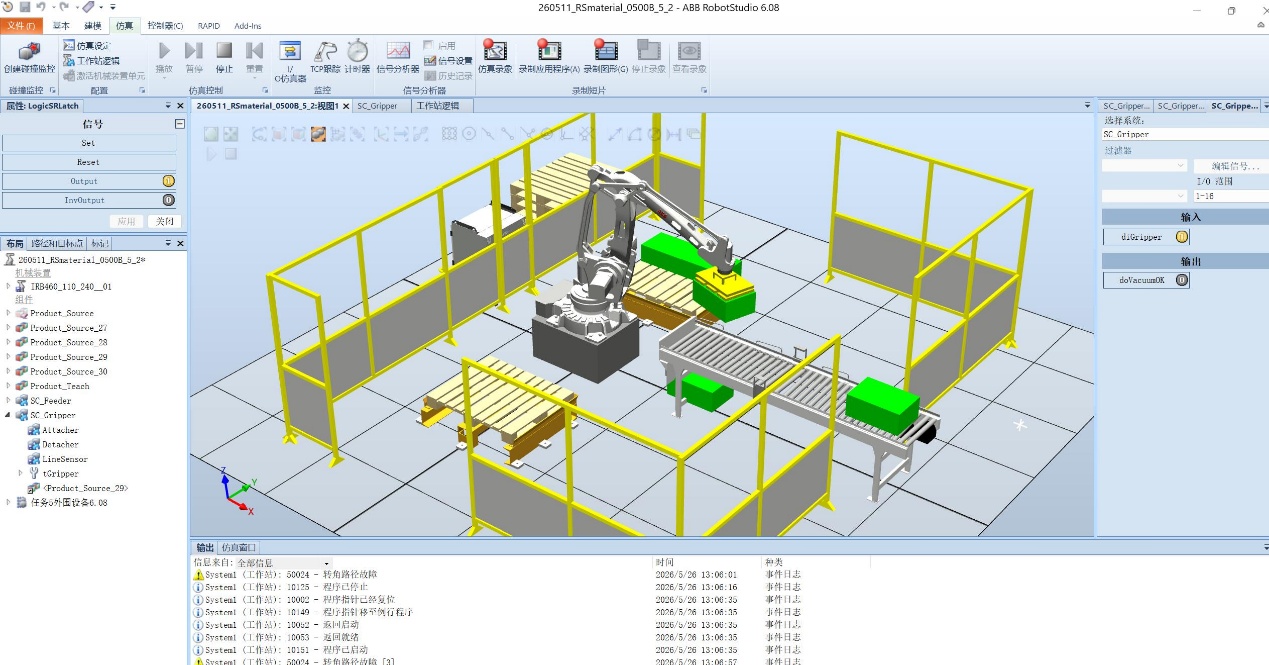
六、核心要点总结
Smart 组件是灵魂:输送链靠传感器 + 非门实现闭环,夹爪靠传感器 + 动作组件实现动态抓取;
信号联动是关键:机器人、夹爪、输送链的 3 组 I/O 连接,打通全流程通信;
逻辑闭环是核心:工件生成 - 移动 - 抓取 - 码垛 - 再生,全程无需手动干预,还原工业现场自动化场景。
5-260505-ABB Studio6.08-码垛场景

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 6
 0
- 0


 已为社区贡献1条内容

所有评论(0)