道路车辆 自动驾驶系统测试场景 基于场景的安全评估框架(GBT 46958-2025 )
·
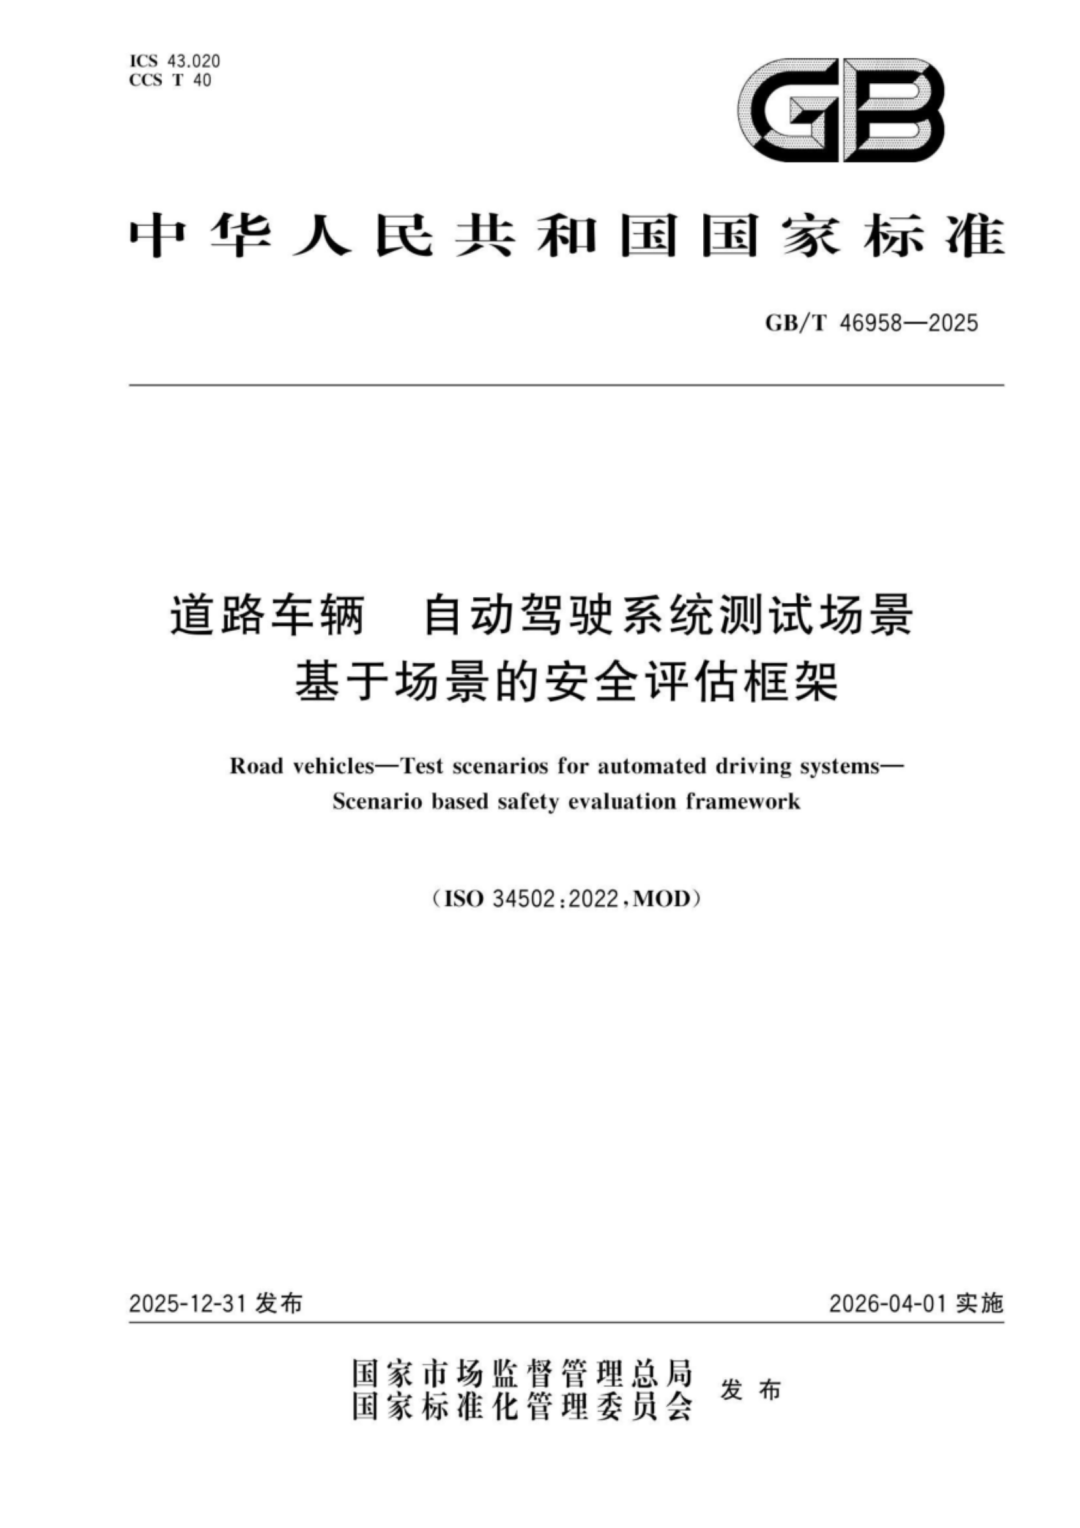
发布与实施:2025 年 12 月 31 日发布,2026 年 4 月 1 日实施,修改采用 ISO 34502:2022,由市场监管总局、国标委发布。
定位与目的:面向自动驾驶系统(ADS),聚焦预期功能安全(SOTIF),提供一套完整、可重复、客观的基于场景的安全评估框架,与功能安全标准互补,用于识别风险、构建关键场景、开展测试并判定是否存在不合理风险。
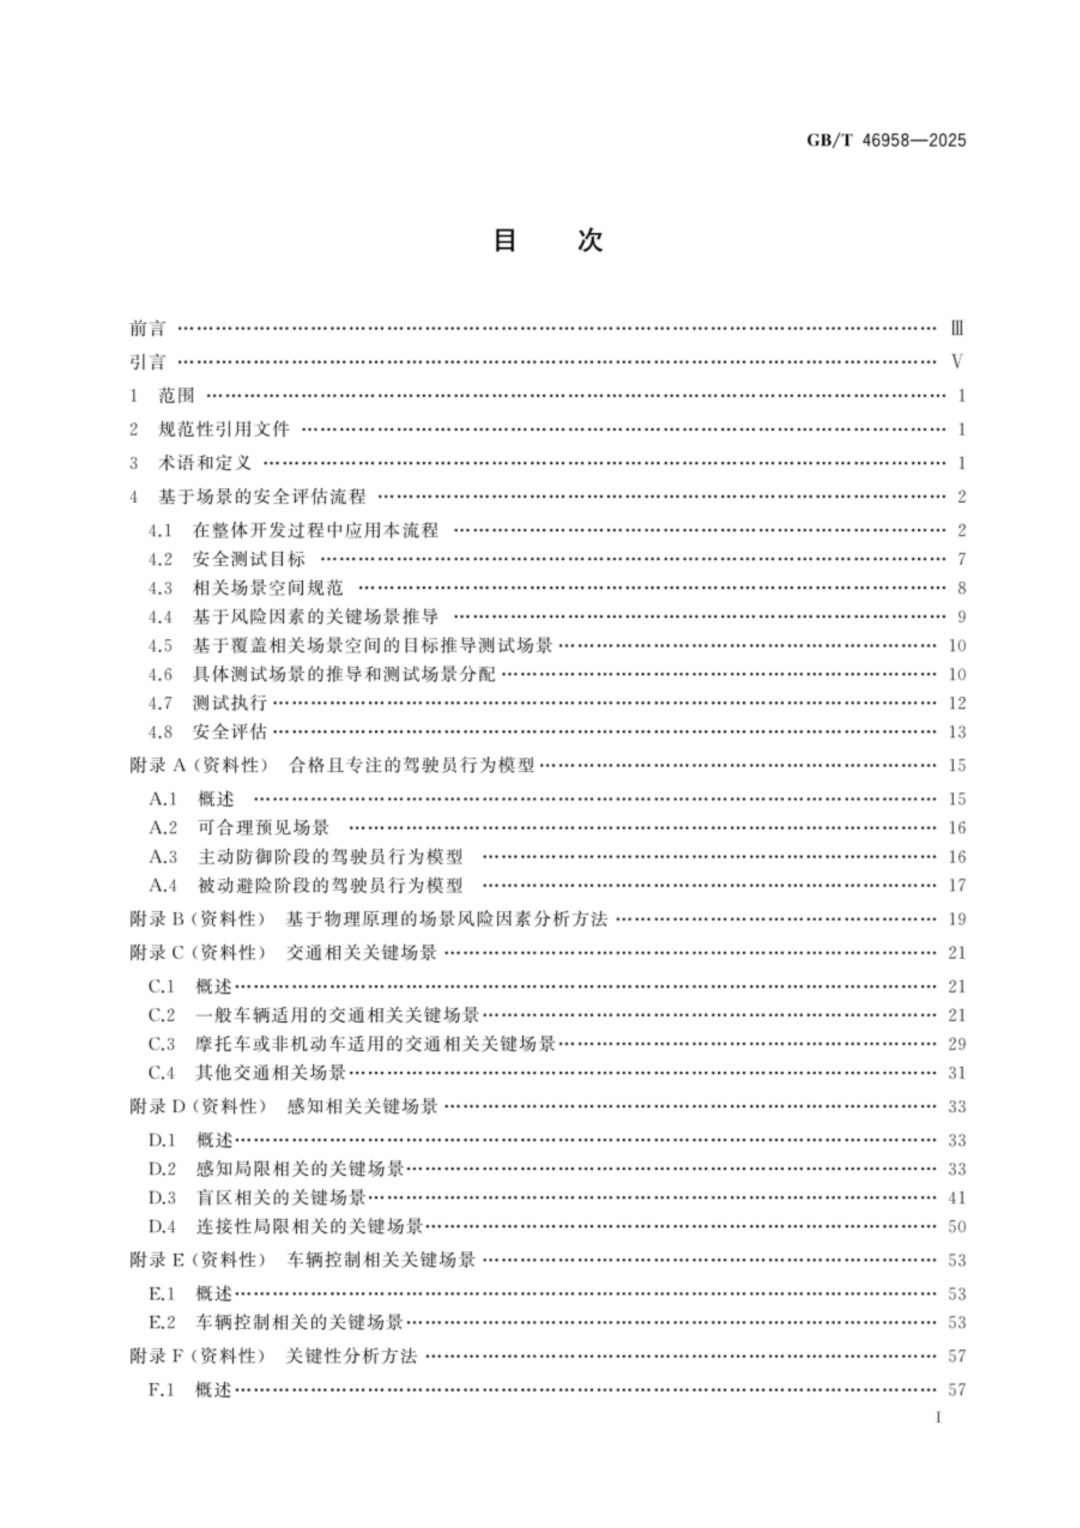
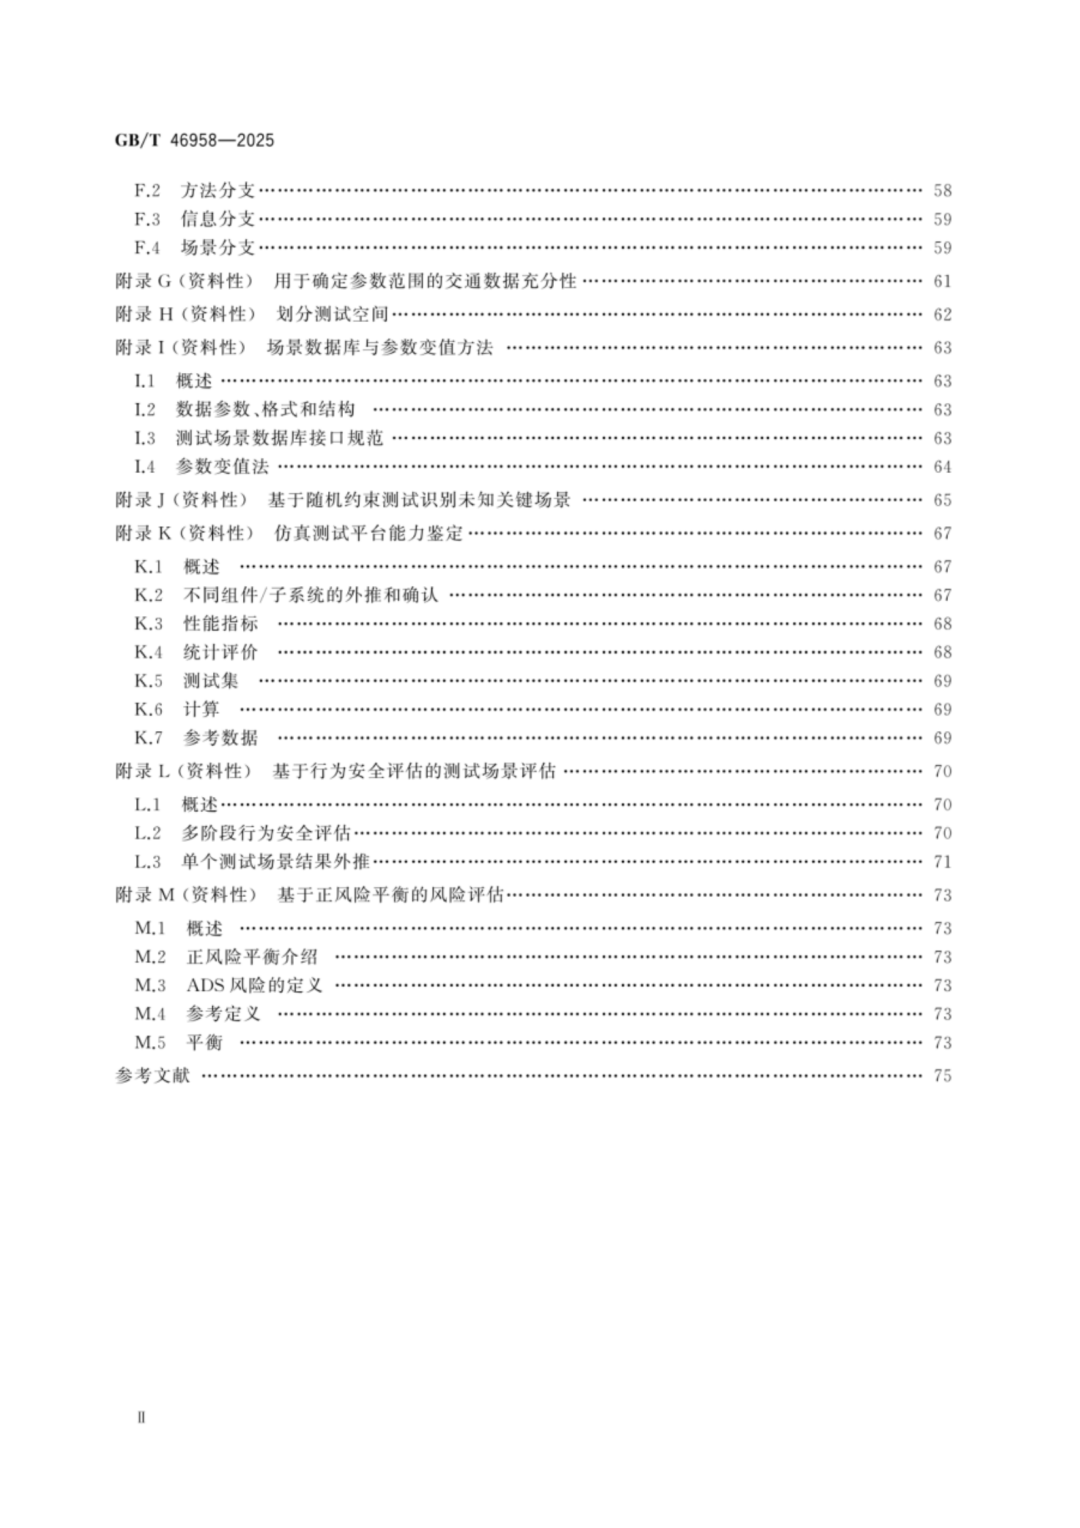
主要内容结构:
适用范围:覆盖各类道路车辆自动驾驶系统,删除原高速控制出入限制,适配中国实际路况。
核心流程:8 步闭环 —— 安全测试目标、场景空间规范、风险因素与关键场景推导、目标场景覆盖、测试场景推导与分配、测试执行、安全评估、迭代优化。
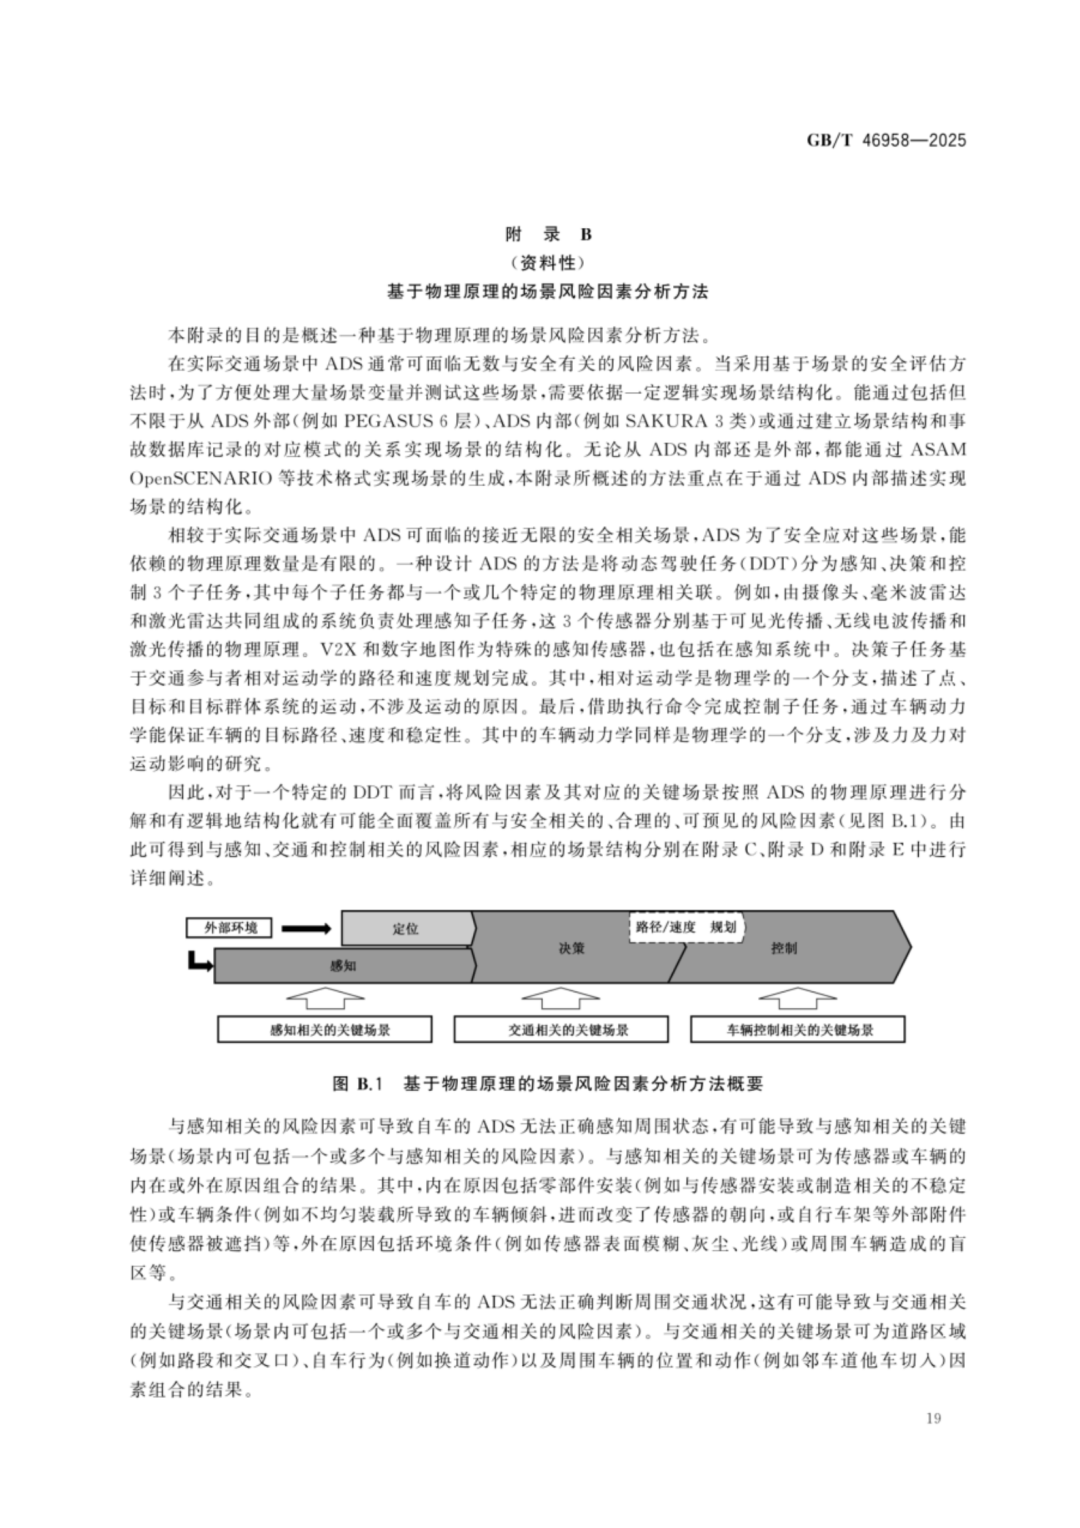
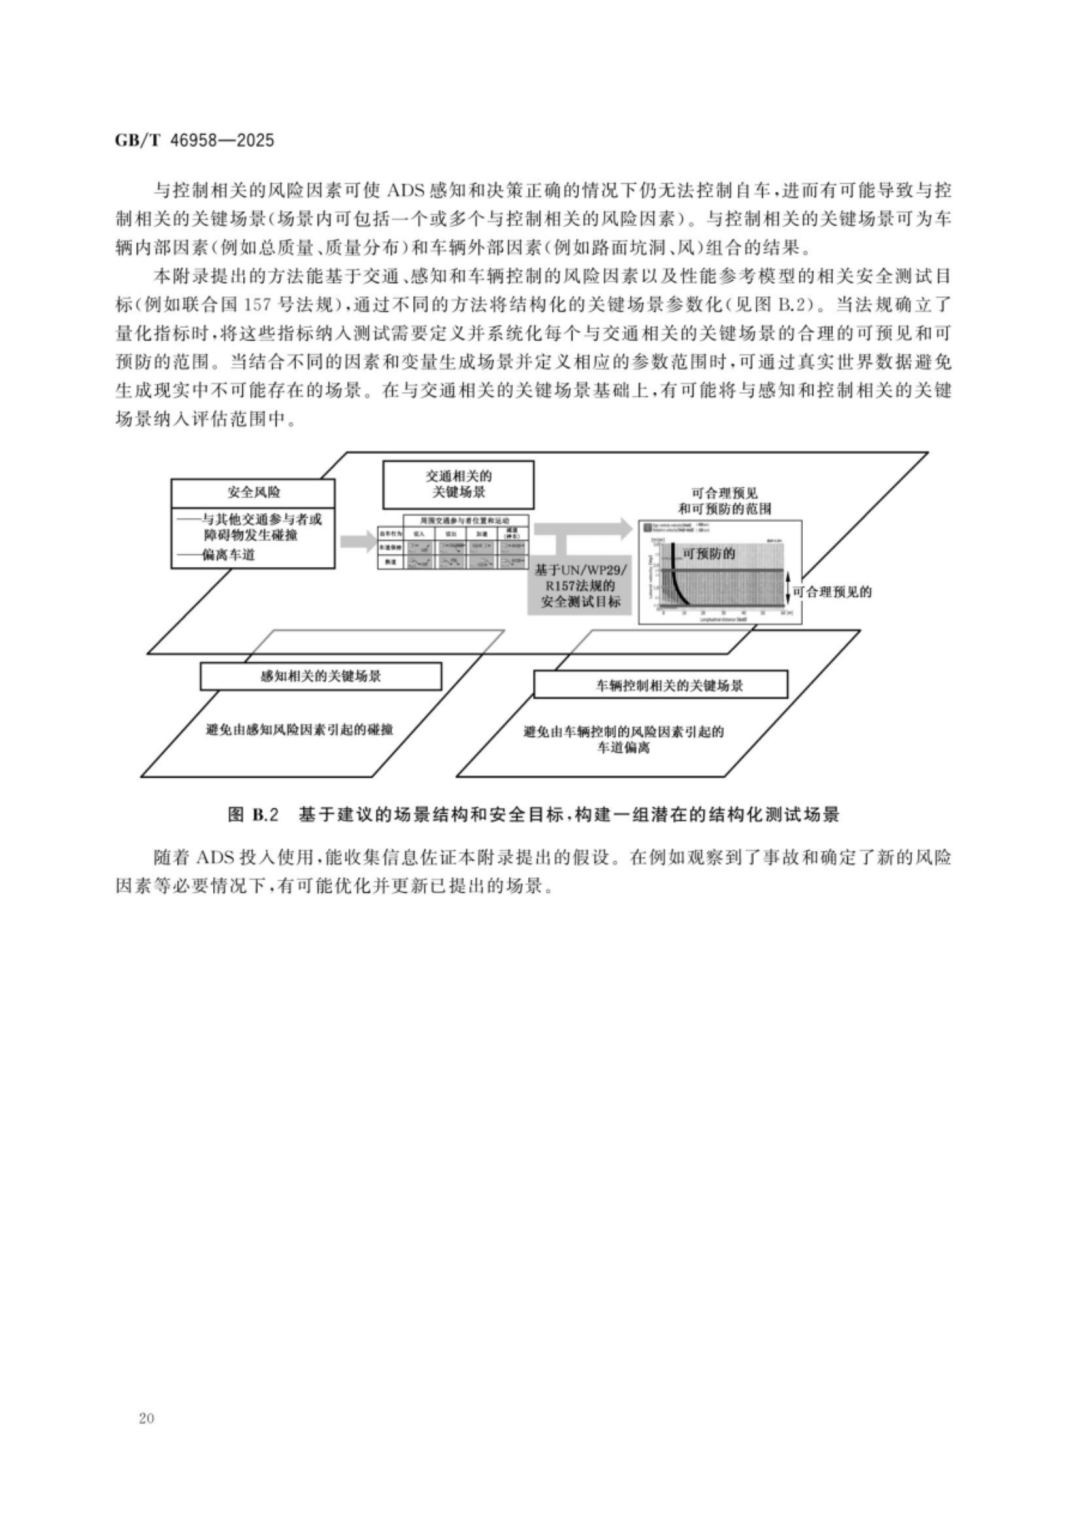
风险与场景分类:从交通、感知、车辆控制三大维度识别风险,建立结构化关键场景库:
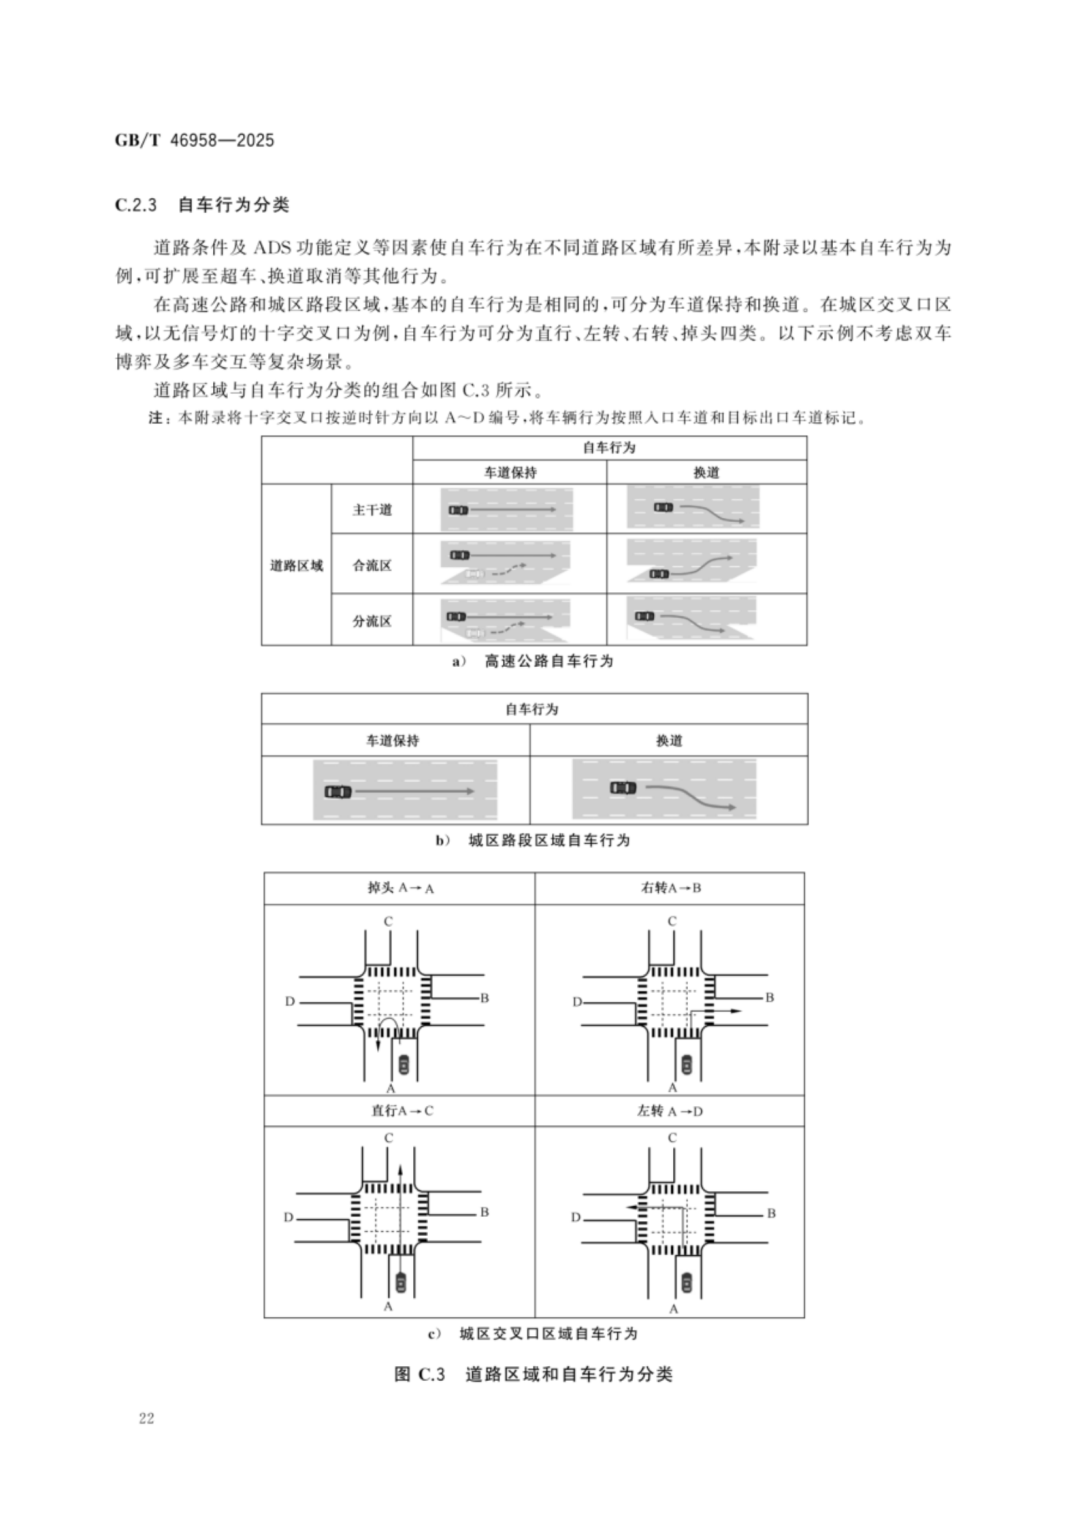
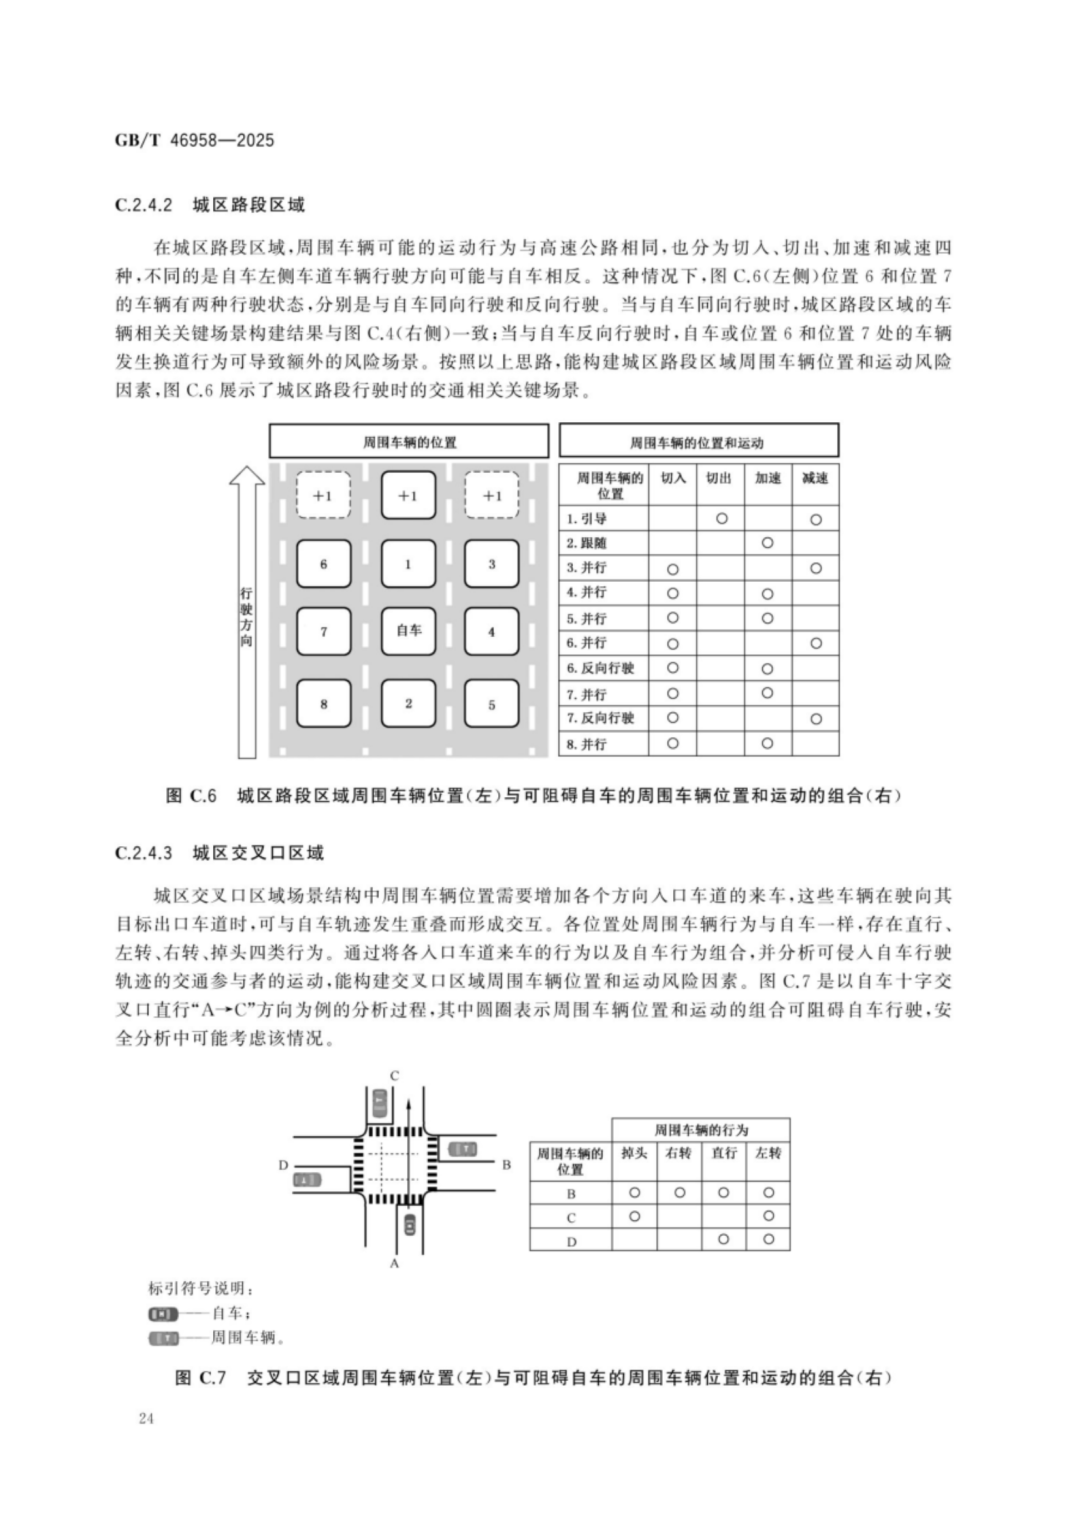
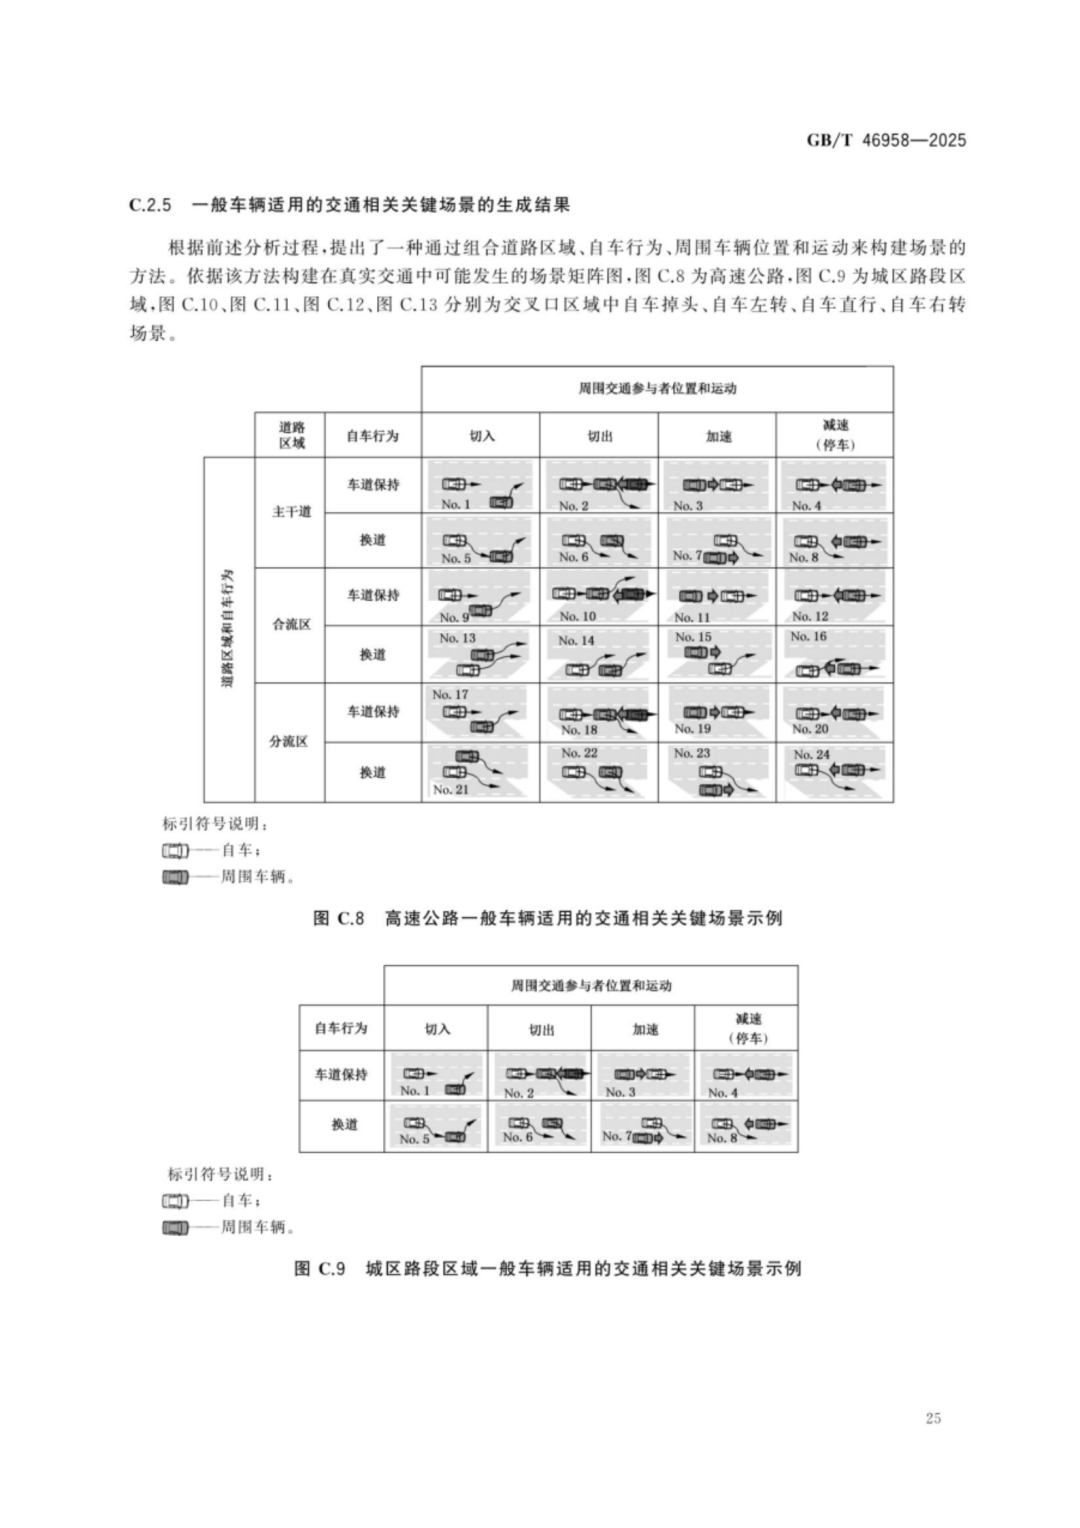
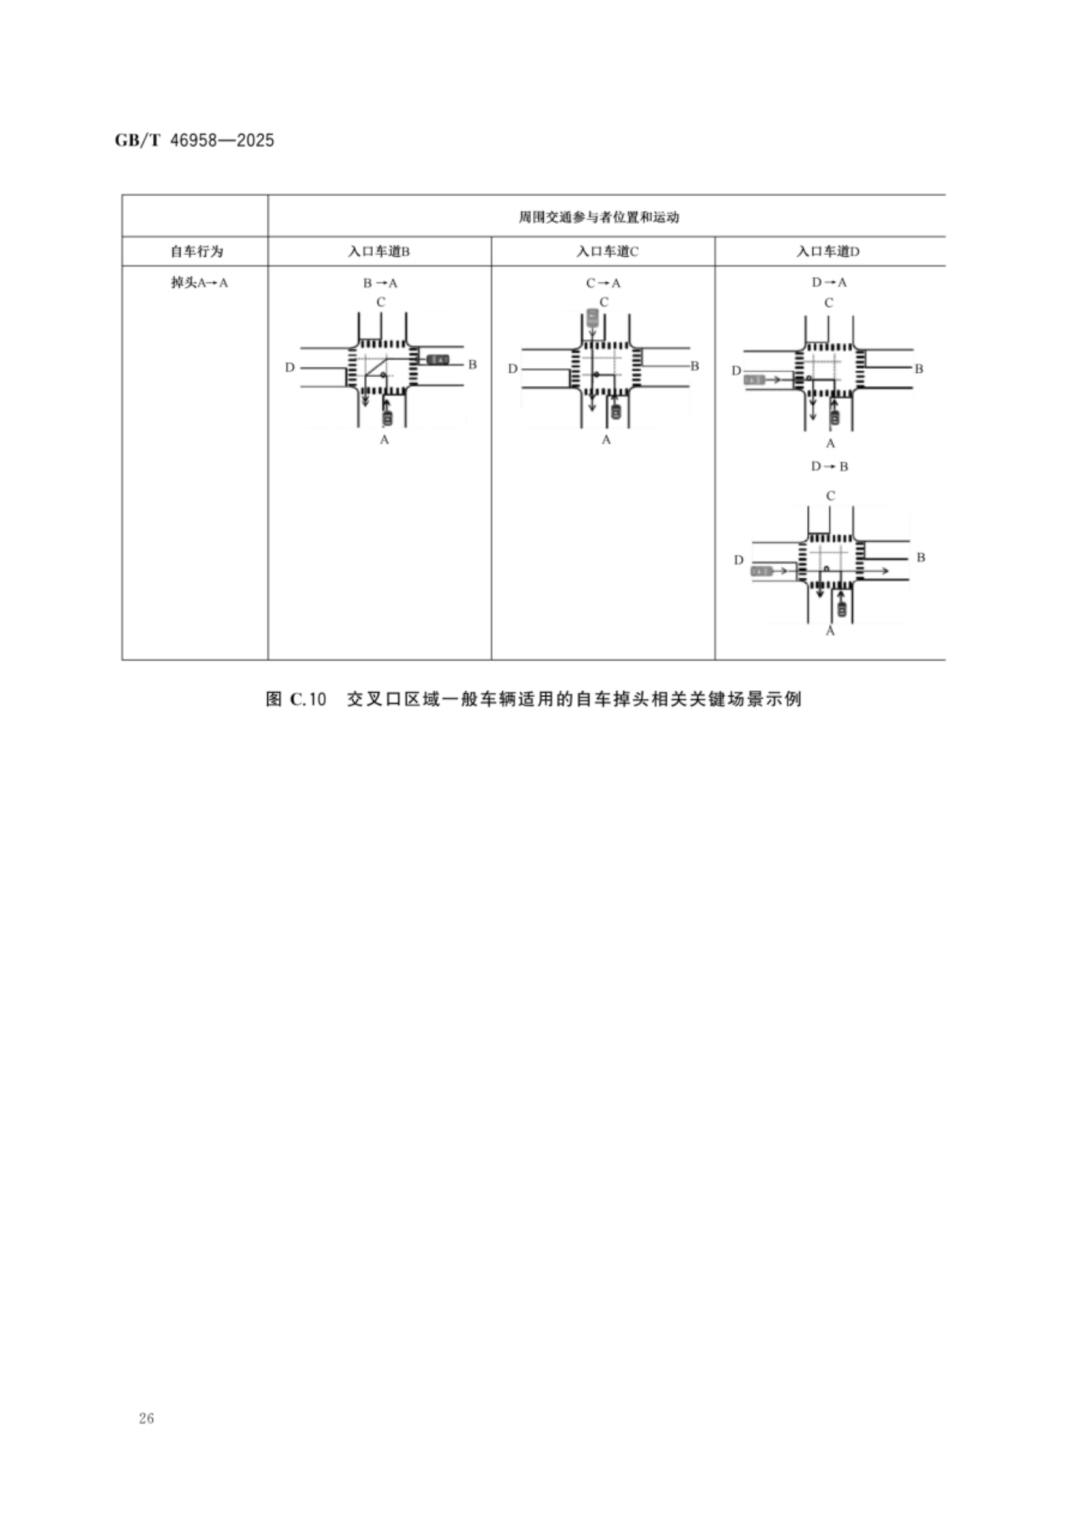
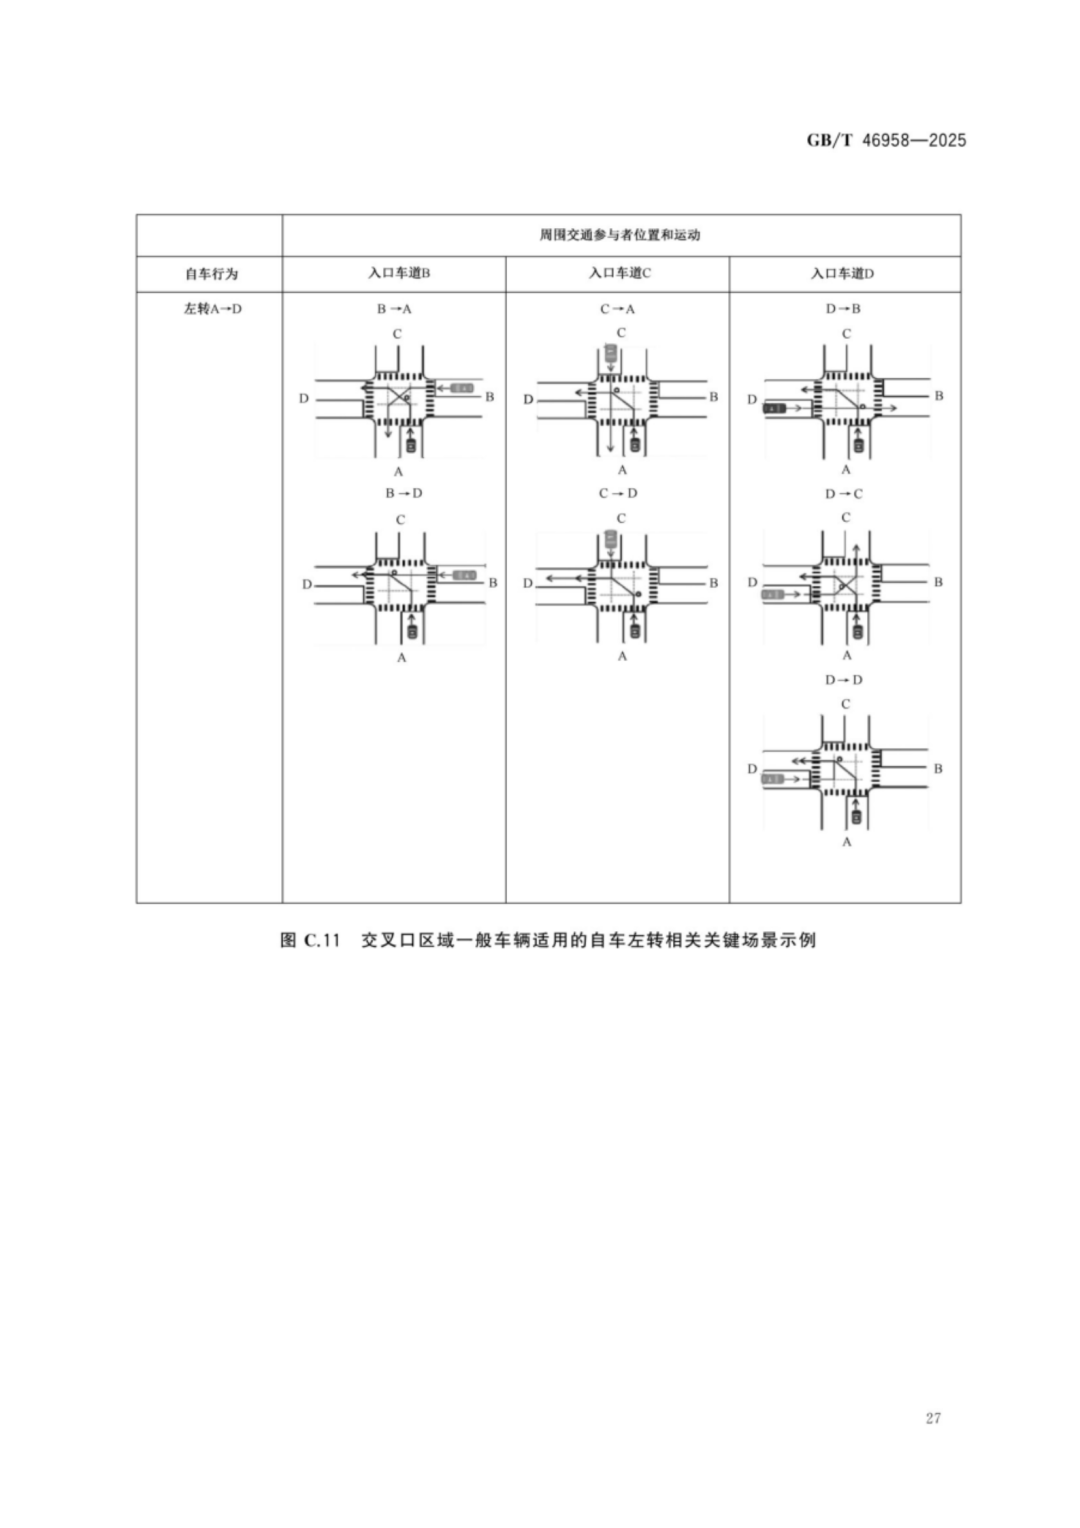
交通场景:高速、城区、十字路口,含切入 / 切出 / 加减速等交互;
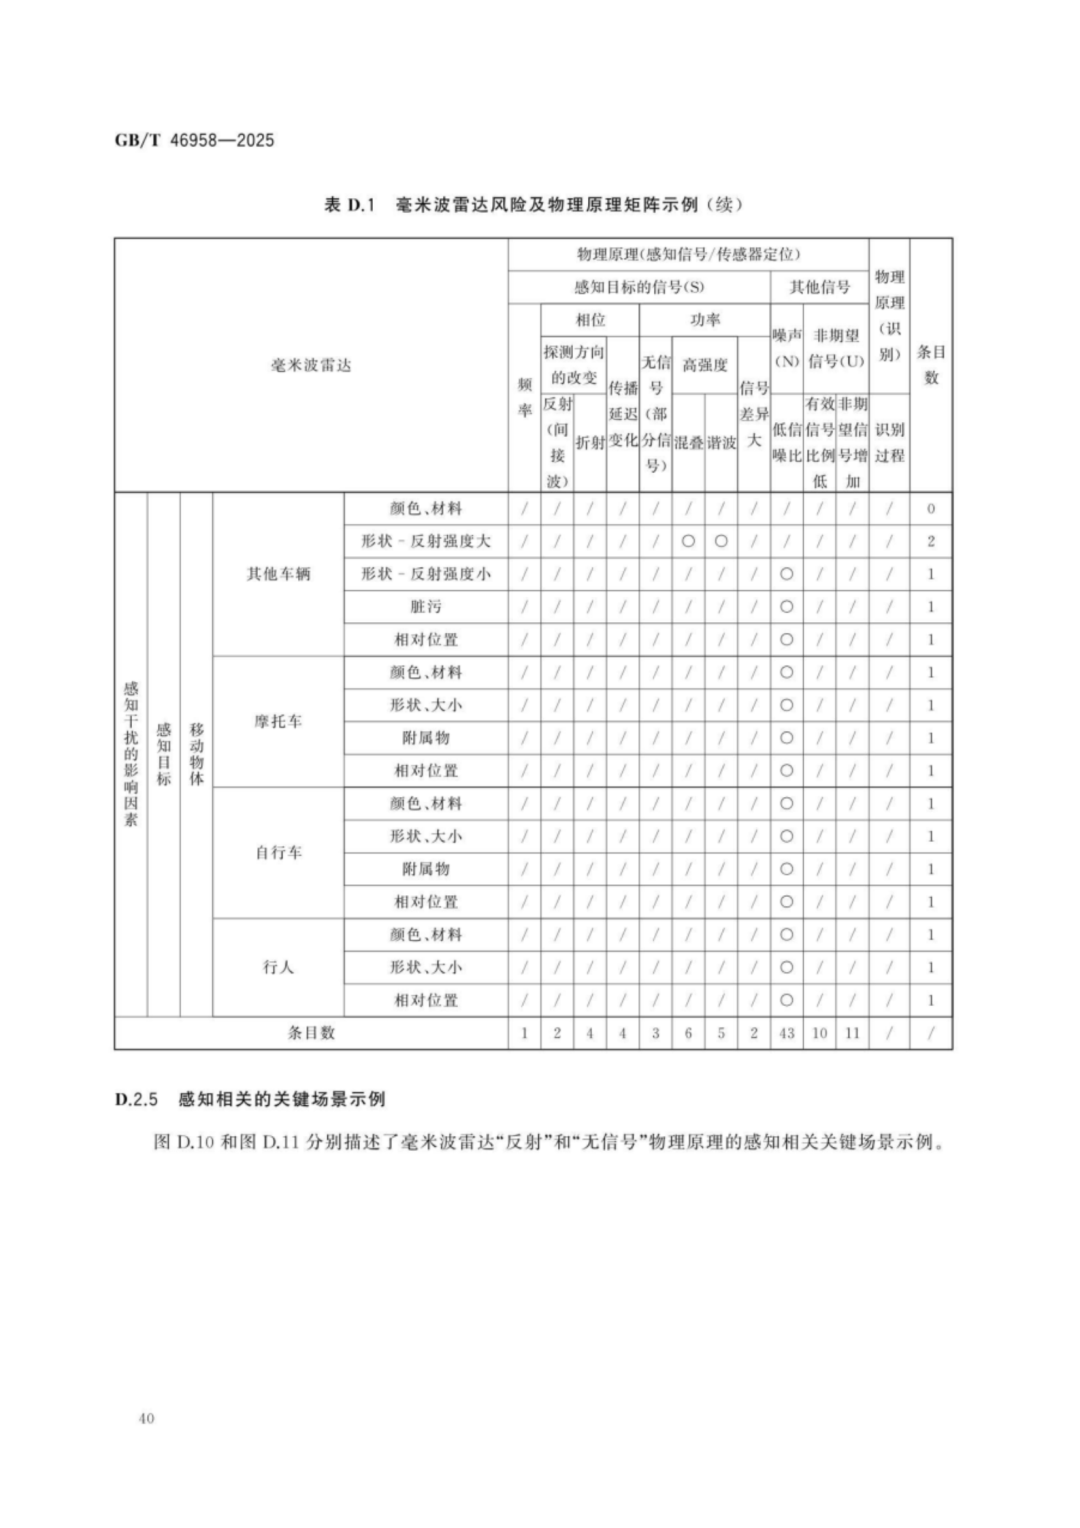
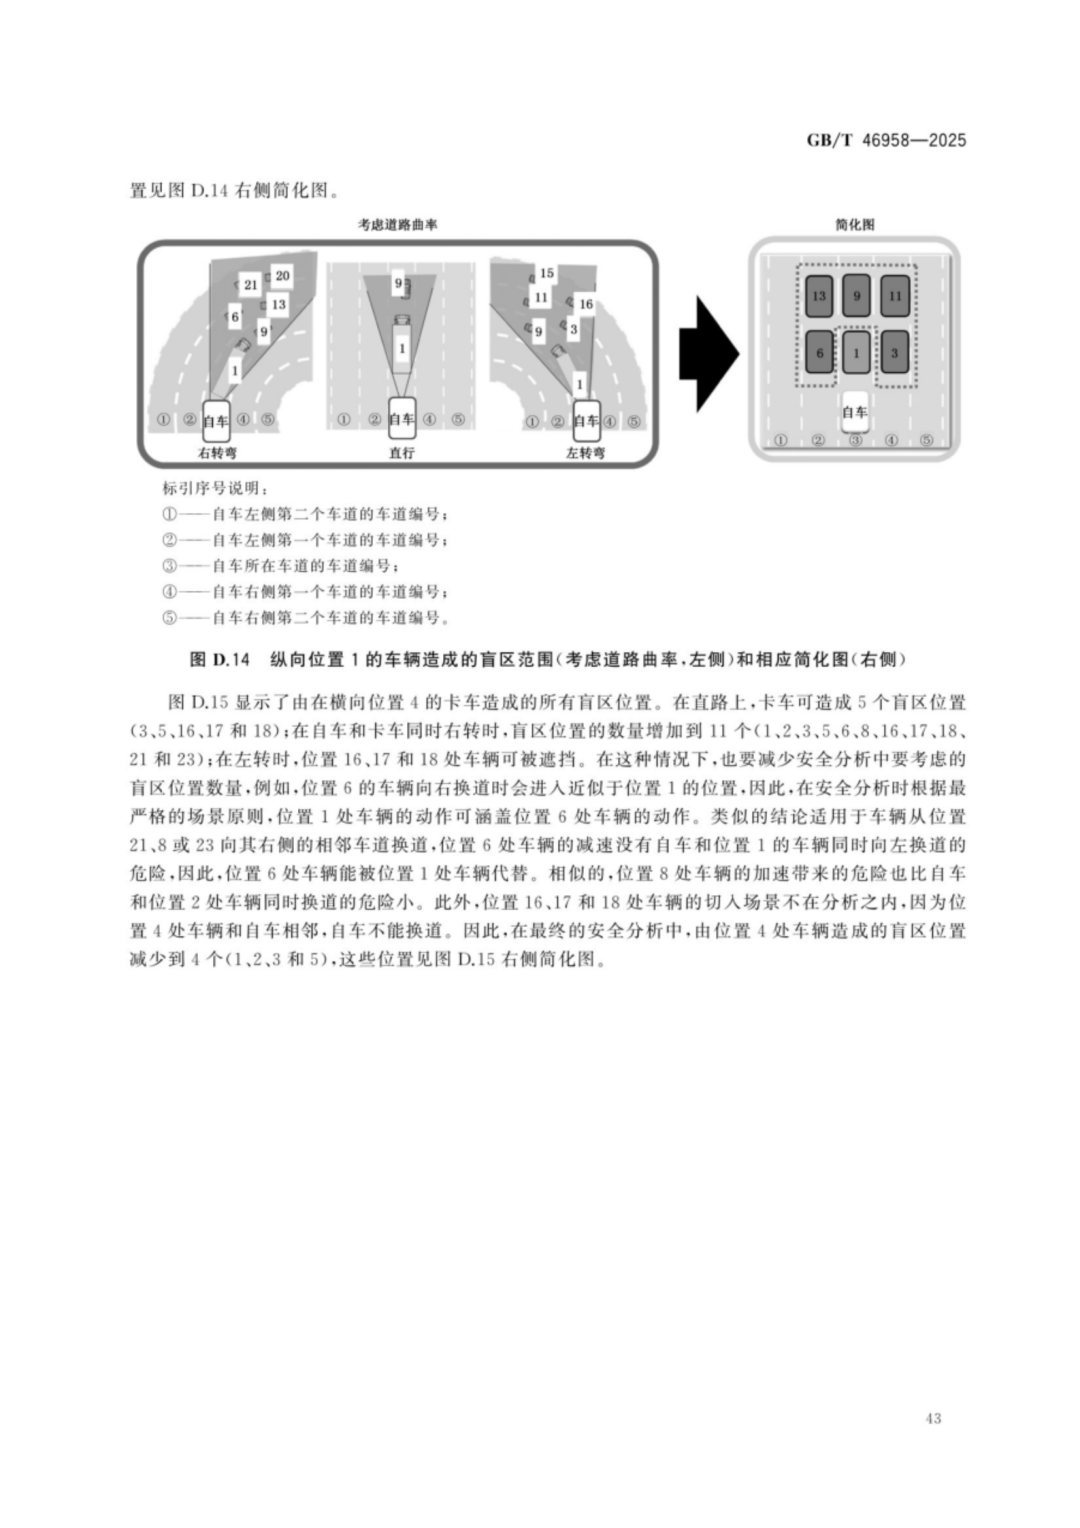
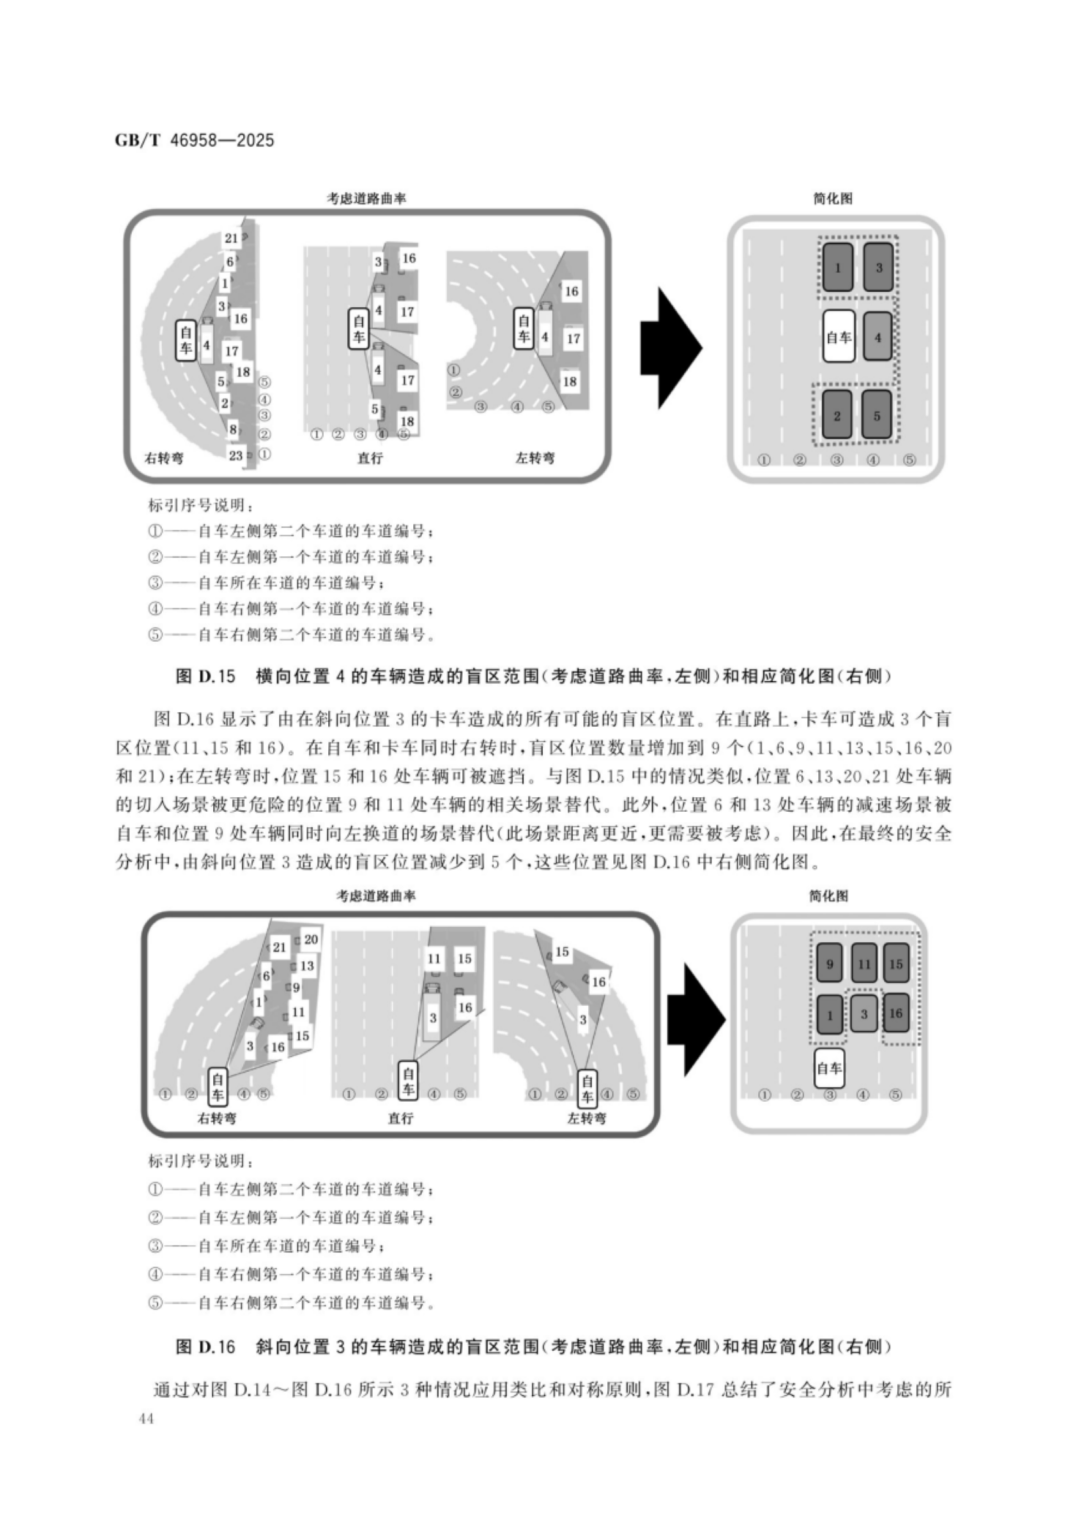
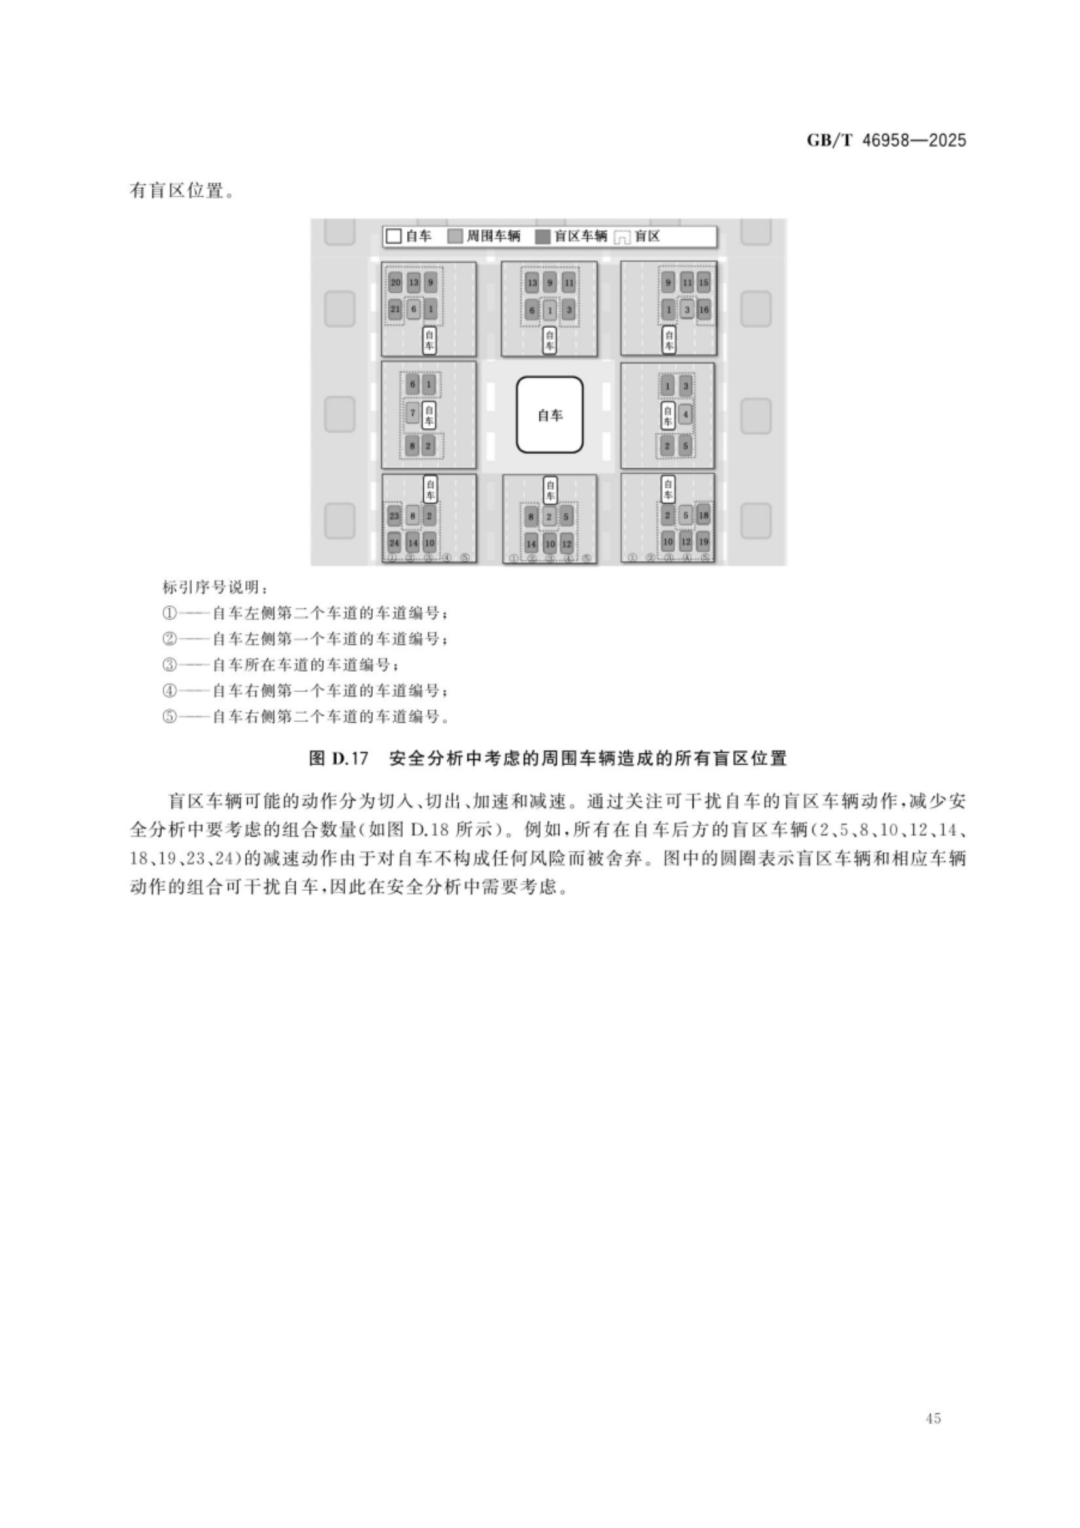
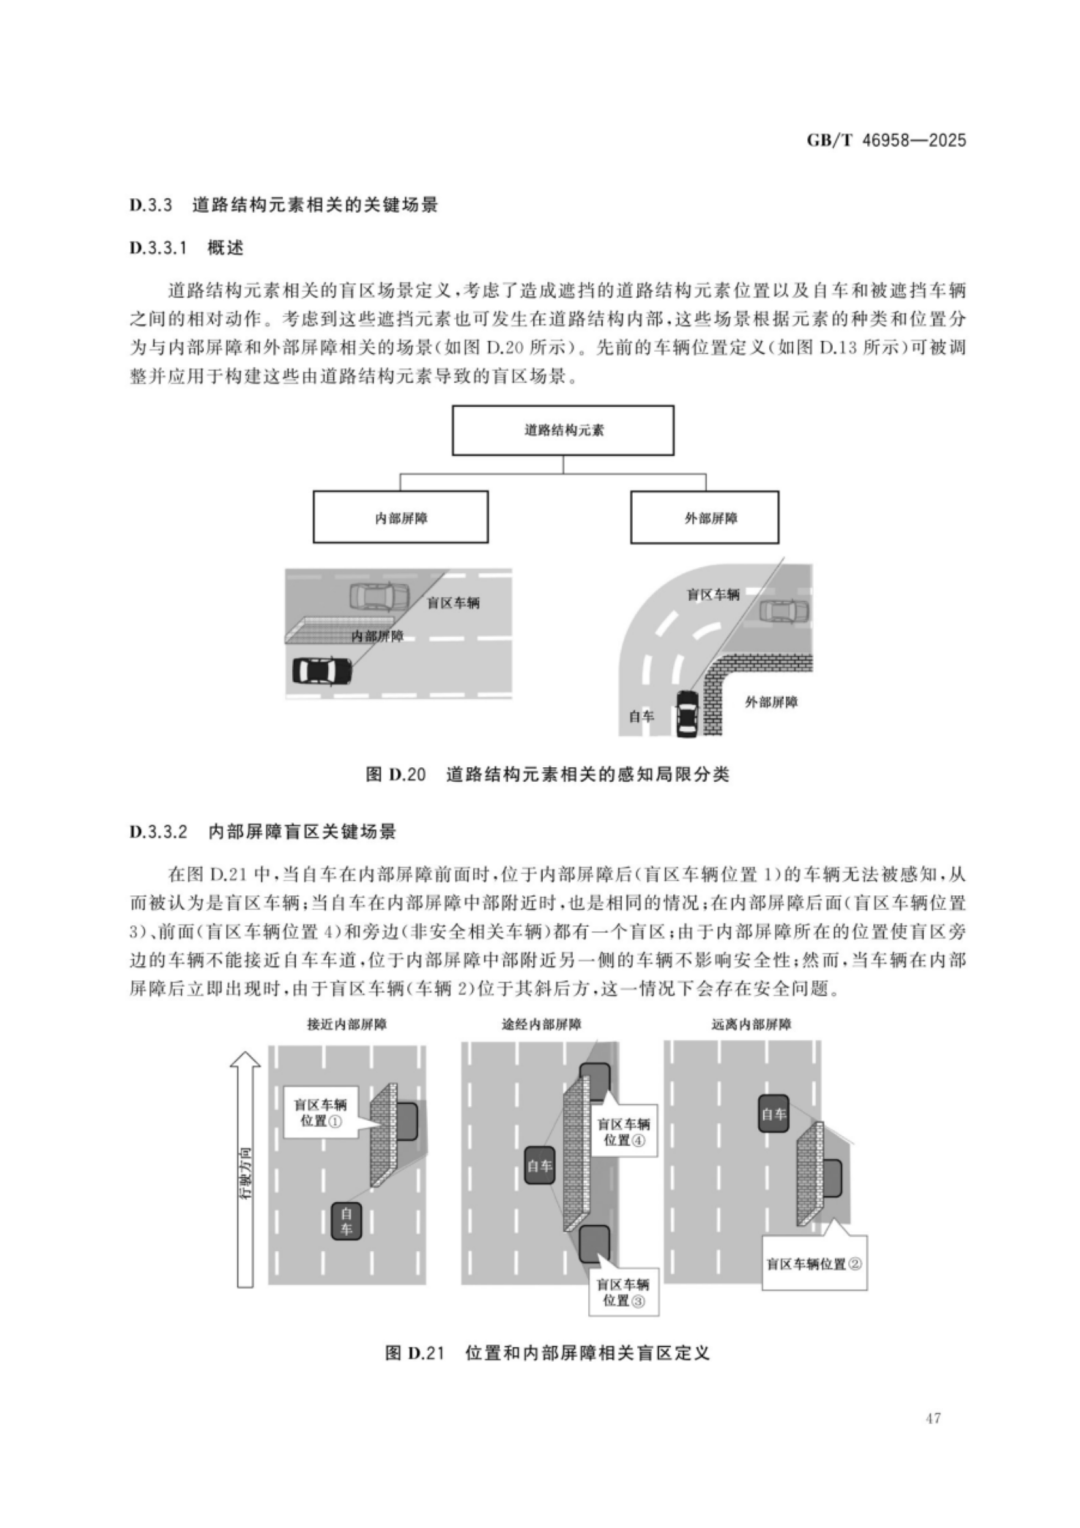
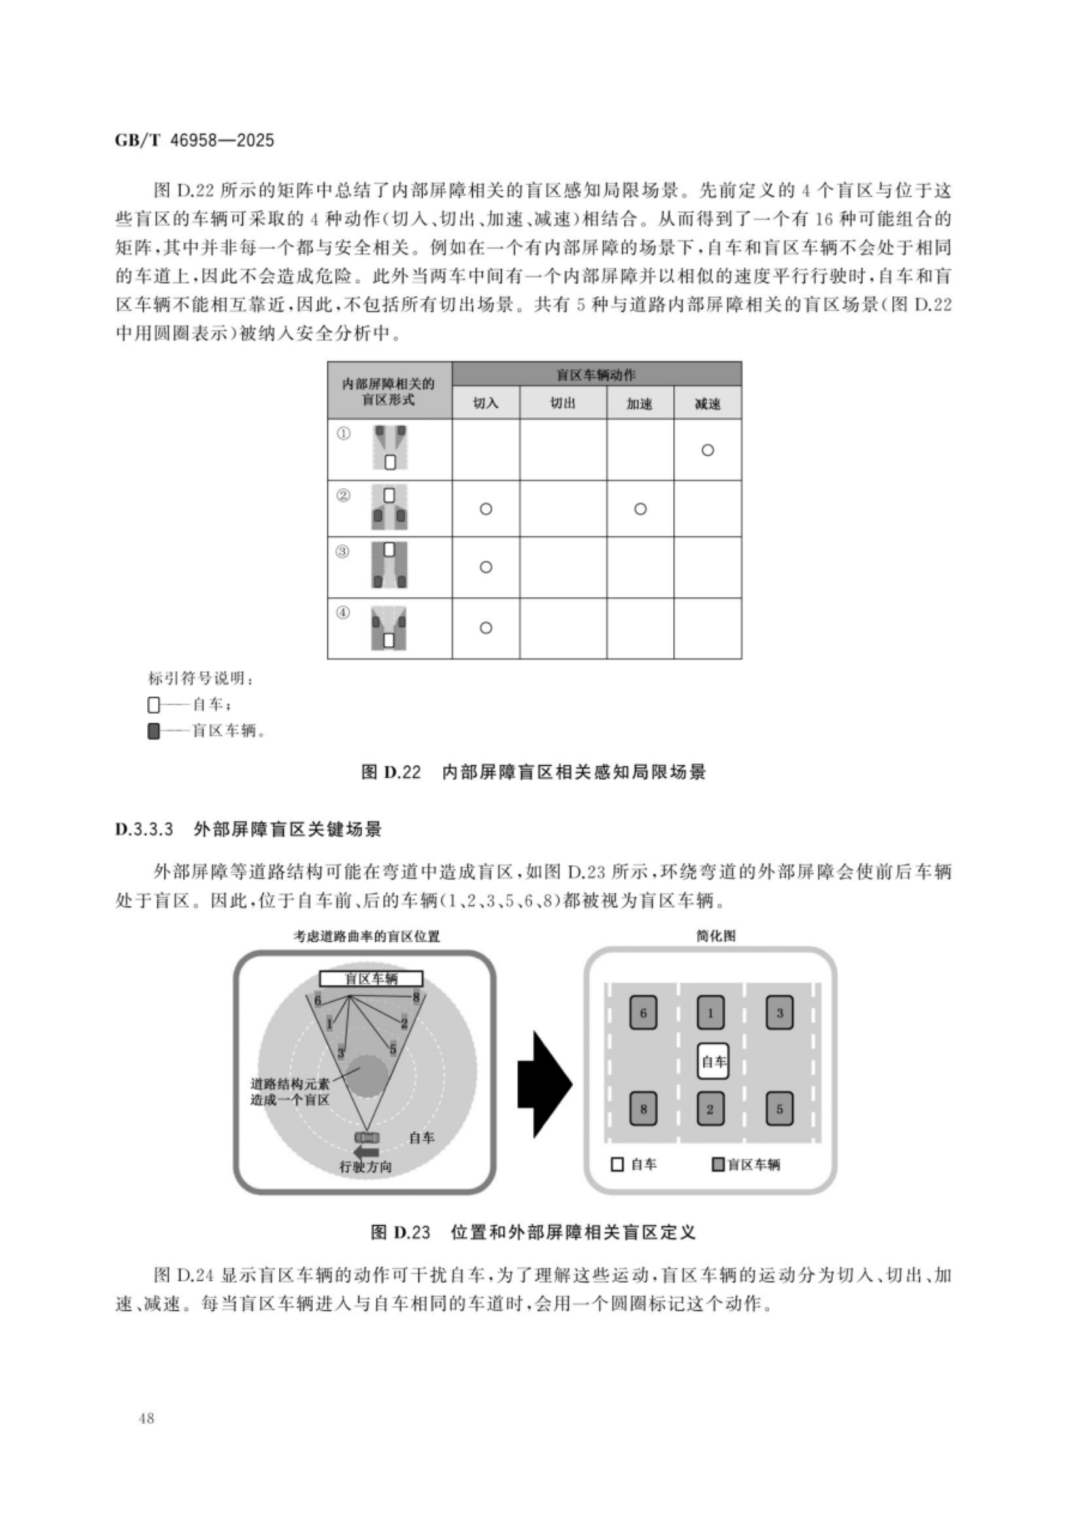
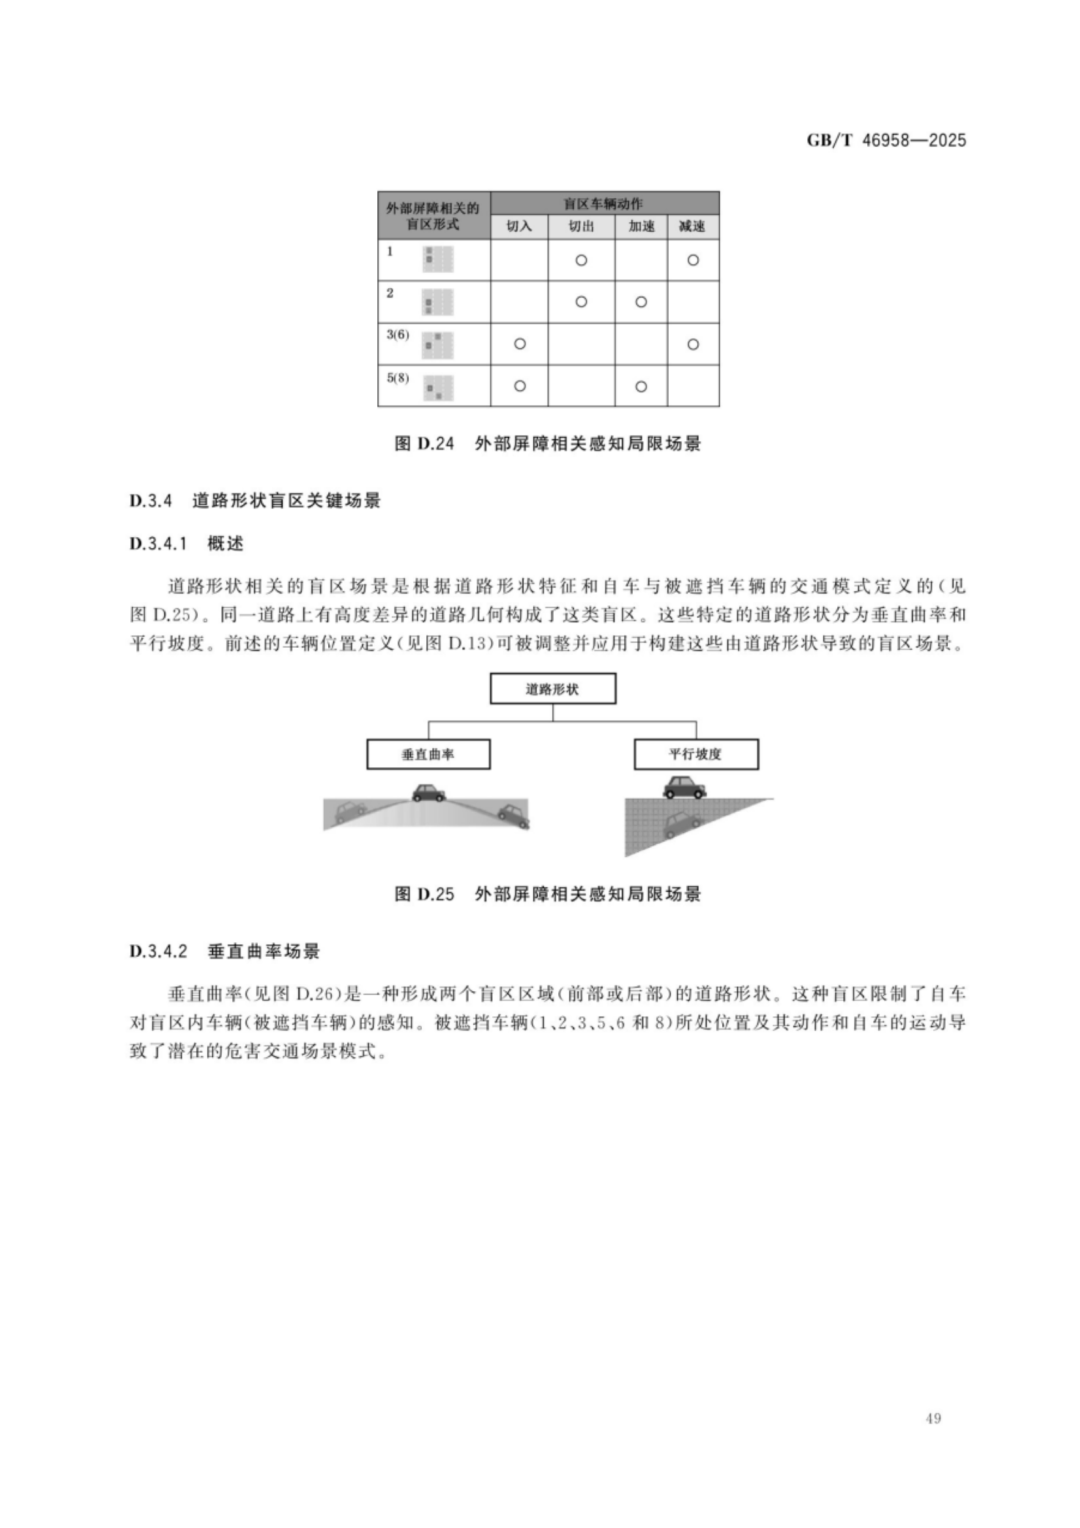
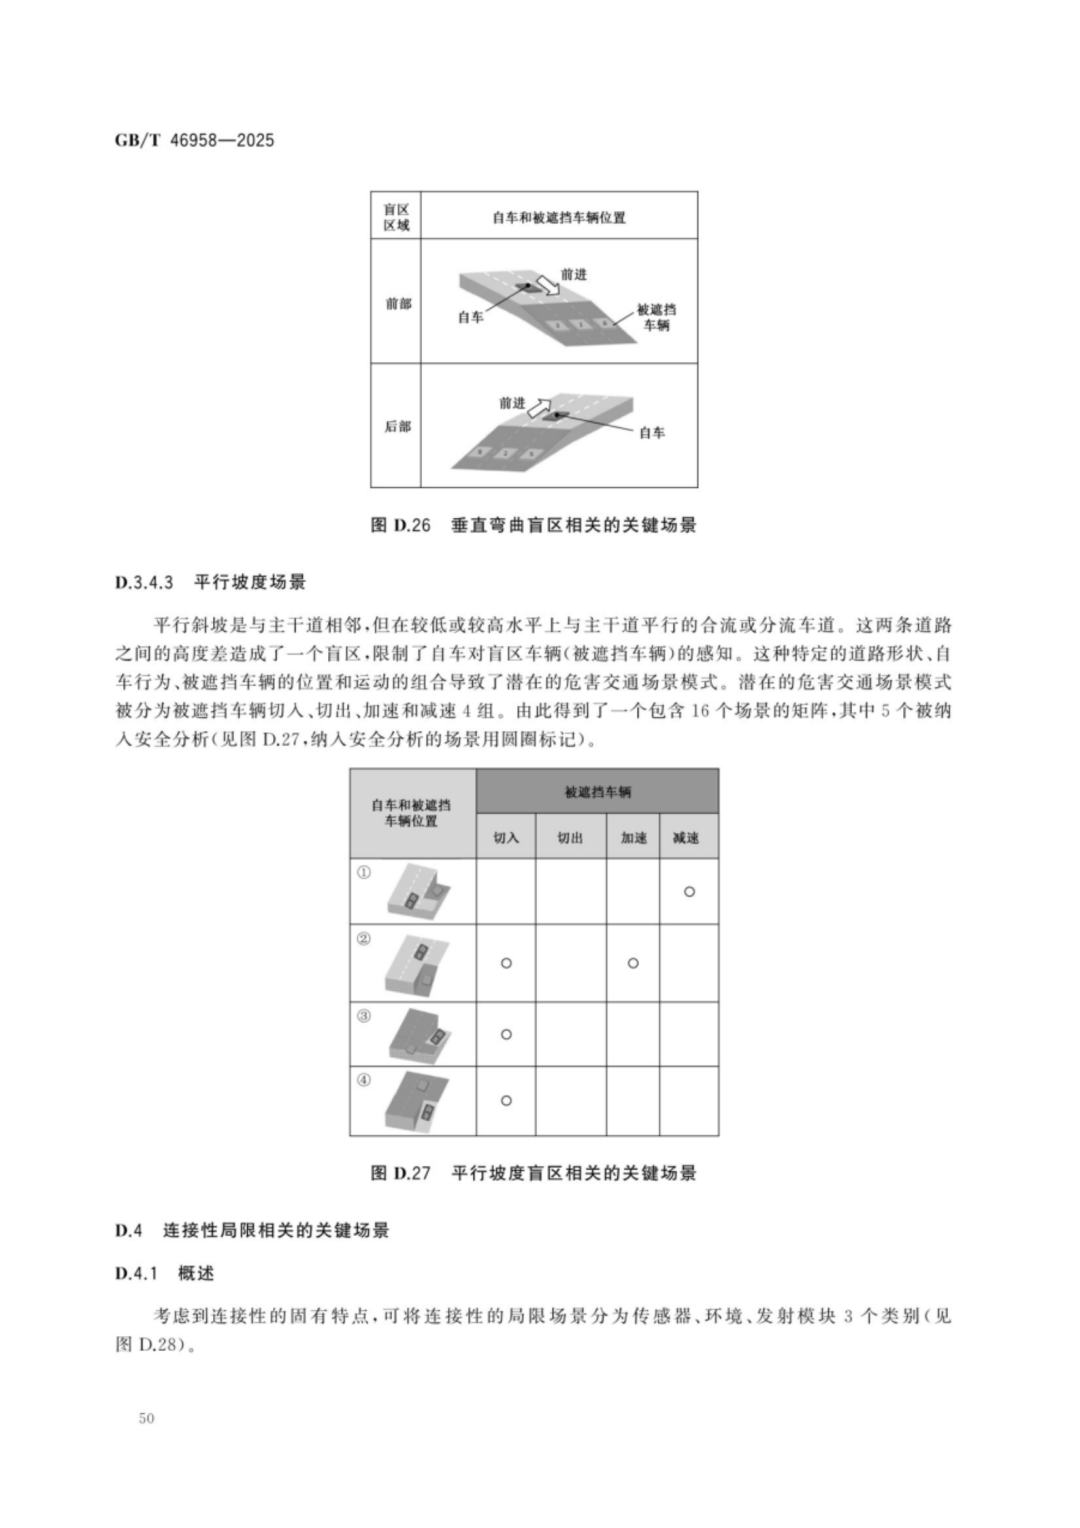
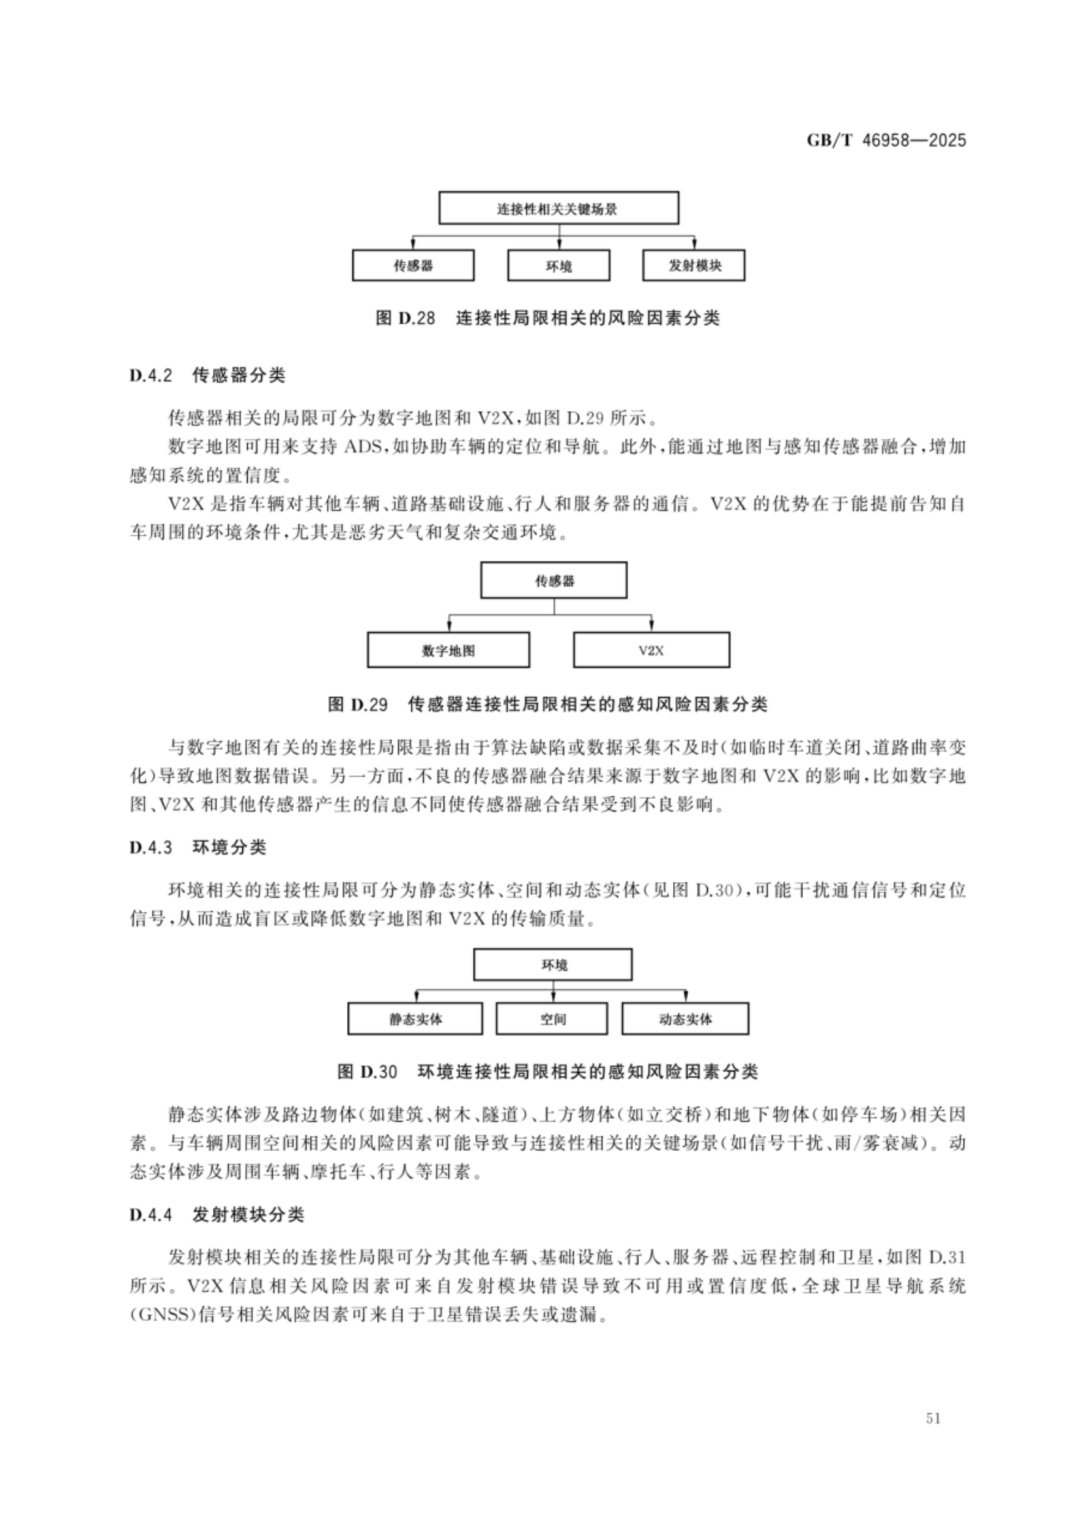
感知场景:传感器局限、盲区、道路结构遮挡、连接性(V2X / 地图)异常;
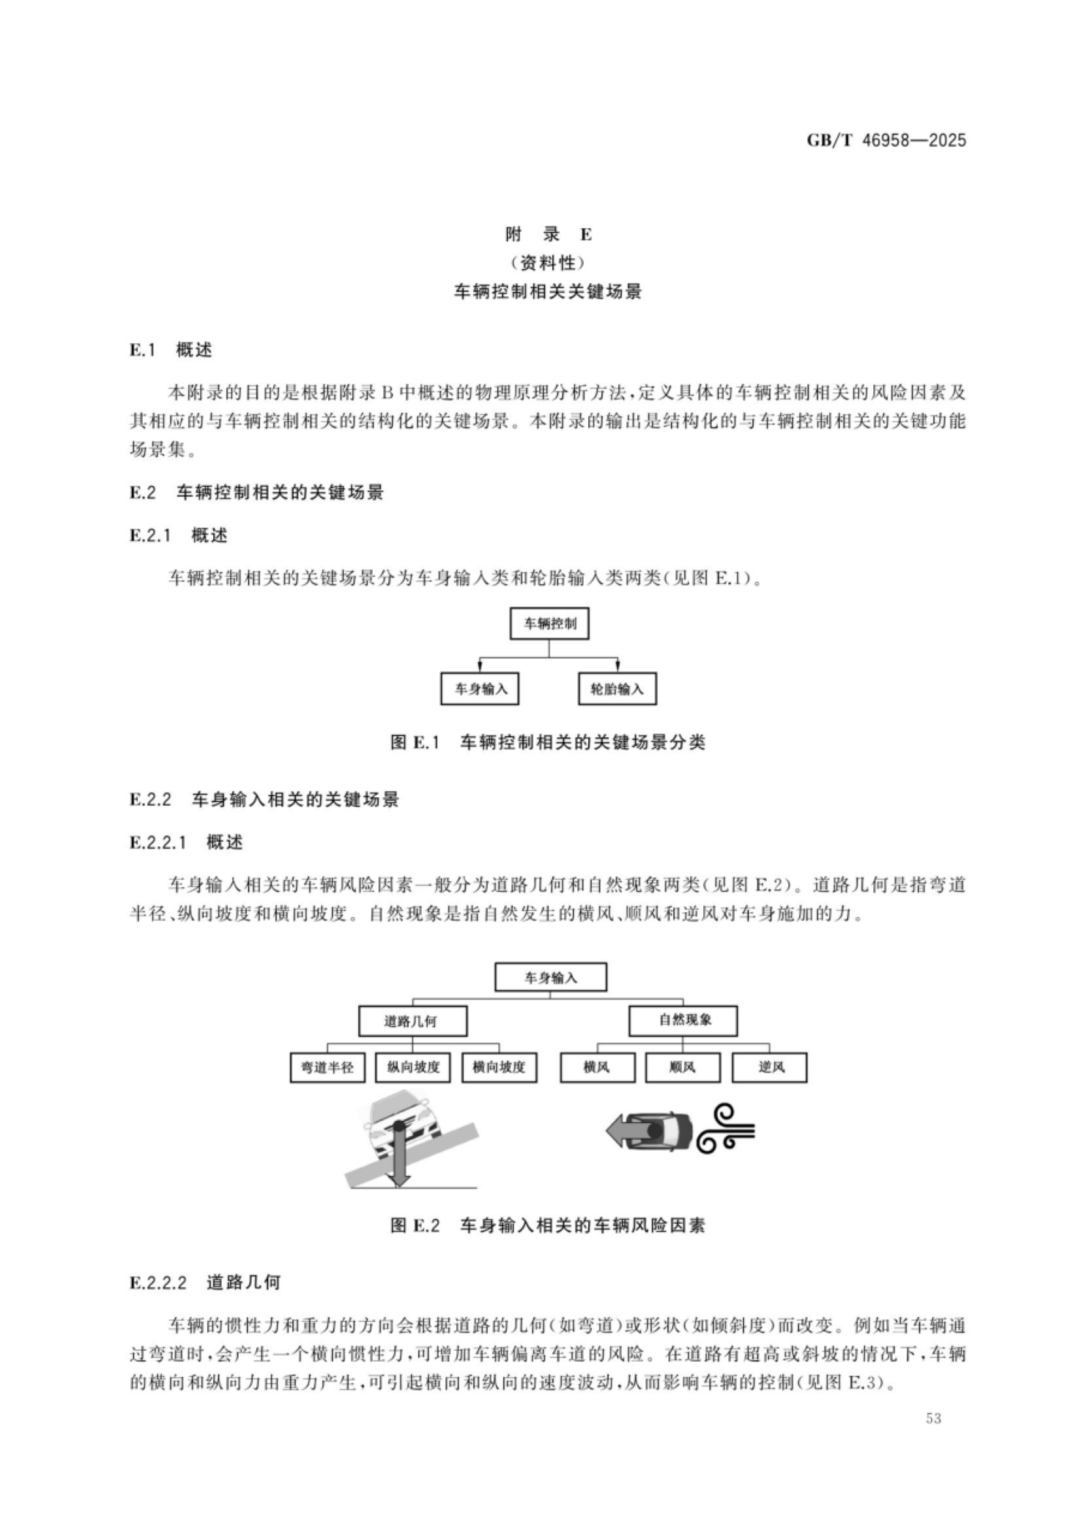
控制场景:道路几何、横风、路面附着、轮胎状态突变。
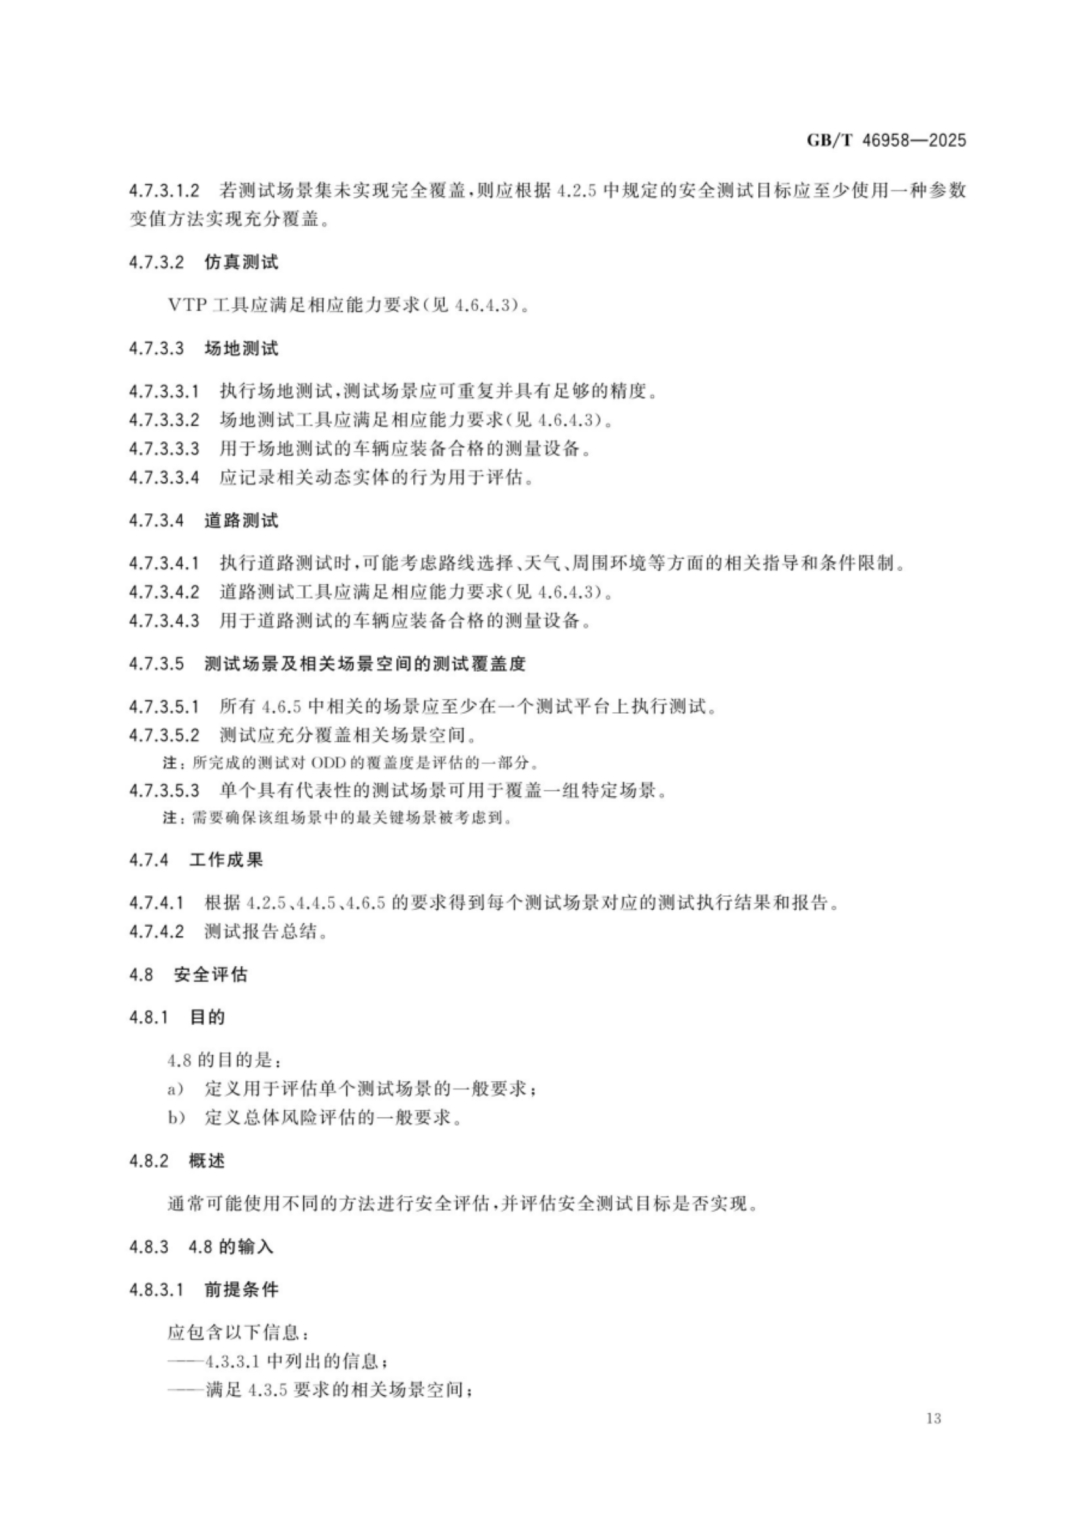
测试方法:支持仿真、封闭场地、公开道路三类测试;强调仿真平台能力鉴定、参数变值、随机约束测试,保证覆盖度与可追溯性。
安全评估方法:
行为安全评估(BSA):四阶段 —— 安全距离、碰撞检测、因果责任、碰撞减缓;
正风险平衡:与人类驾驶员事故率对比,量化风险概率与严重度。
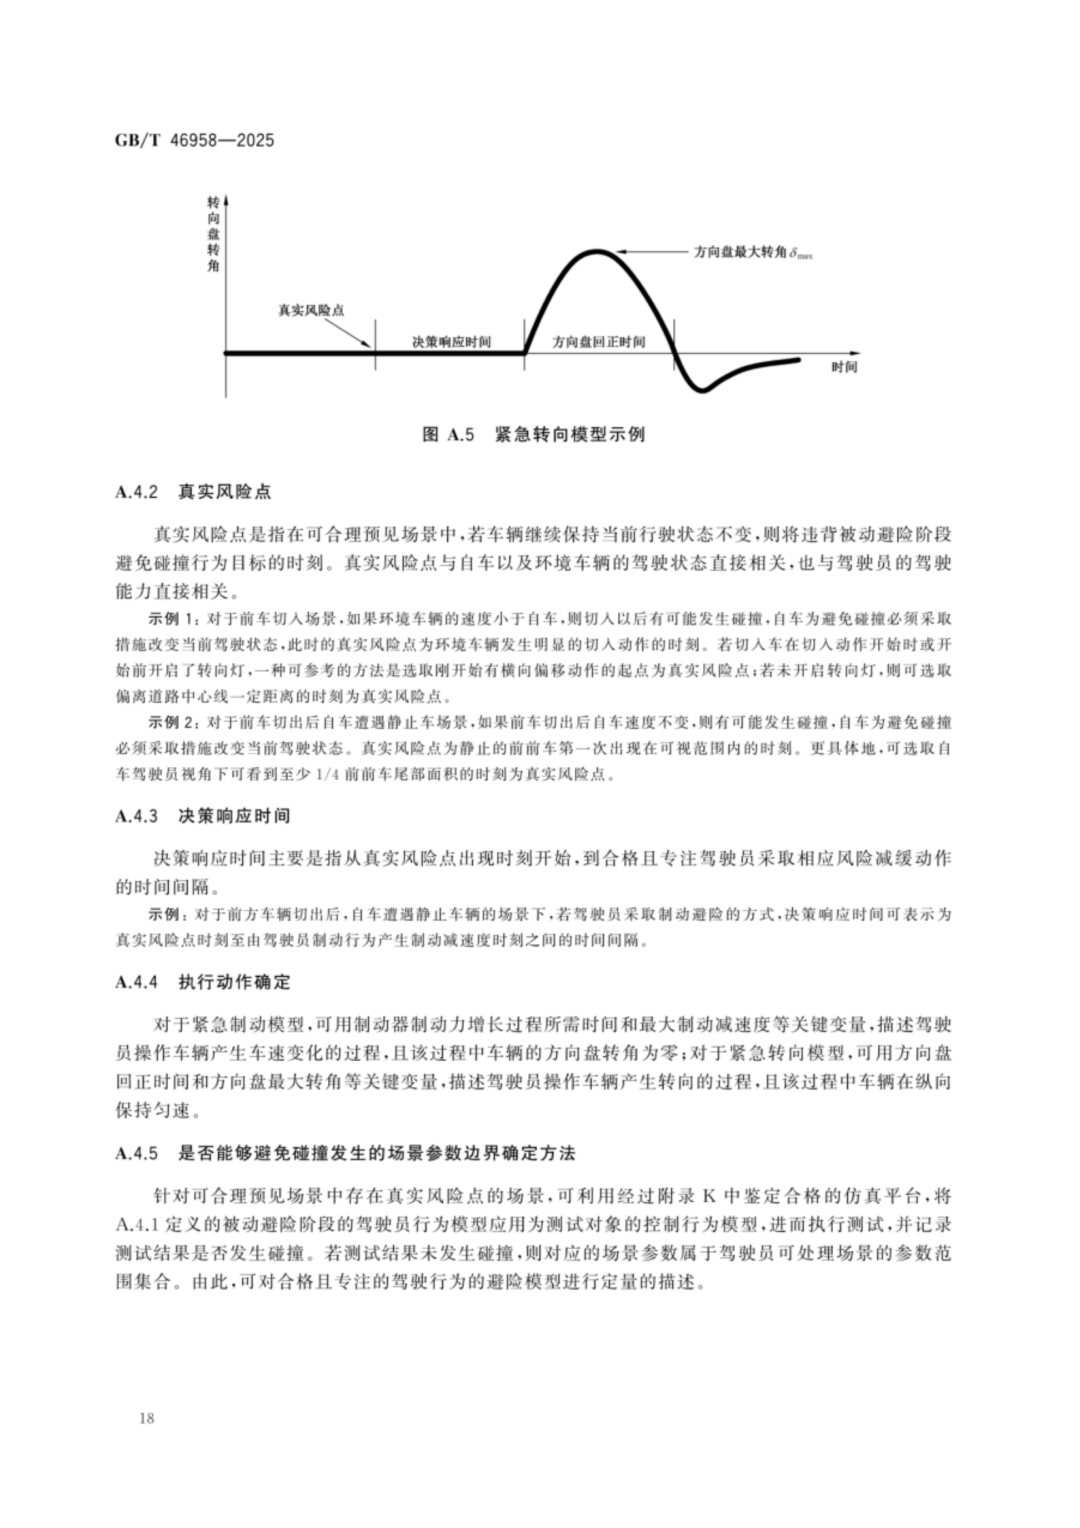
附录支撑:含合格驾驶员避险模型、风险分析方法、场景数据库规范、仿真平台鉴定、关键性分析等技术工具。
点击文后阅读原文,可获得下载资料的方法。


北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献134条内容

所有评论(0)