物联网控制技术实验二 PID 控制
基本概念
PID控制器(比例-积分-微分控制器),由比例单元(Proportional)、积分单元(Integral)和微分单元(Derivative)组成。可以透过调整这三个单元的增益 K p K_p Kp , K i K_i Ki 和 K d K_d Kd 来调定其特性。PID控制器主要适用于基本上线性,且动态特性不随时间变化的系统。
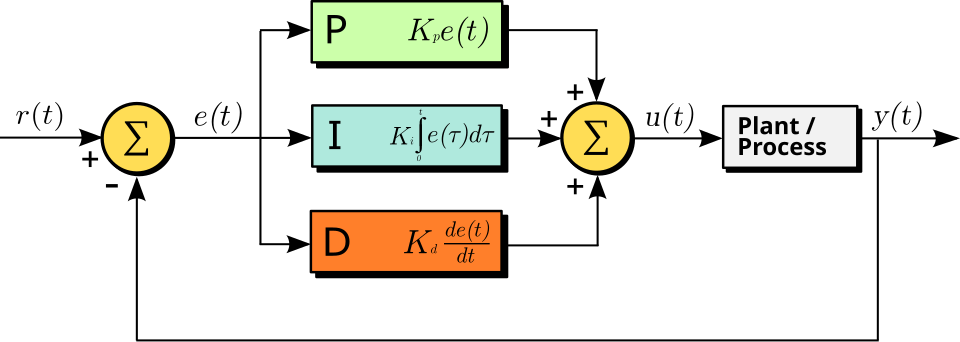
u ( t ) = K p e ( t ) + K i ∫ e ( t ) d t + K d d e ( f ) d t u(t) = K_pe(t) + K_i\int e(t)dt + K_d \frac{de(f)}{dt} u(t)=Kpe(t)+Ki∫e(t)dt+Kddtde(f)
Ziegler-Nichols (Z-N) 经验算式表
| 控制类型 | Kp | Ki | Kd |
|---|---|---|---|
| P (比例) | 0.5 K u 0.5 K_u 0.5Ku | - | - |
| PI (比例-积分) | 0.45 K u 0.45 K_u 0.45Ku | 1.2 K p / T u 1.2 K_p / T_u 1.2Kp/Tu | - |
| PID (比例-积分-微分) | 0.6 K u 0.6 K_u 0.6Ku | 2 K p / T u 2 K_p / T_u 2Kp/Tu | K p T u / 8 K_p T_u / 8 KpTu/8 |
实验内容
系统一
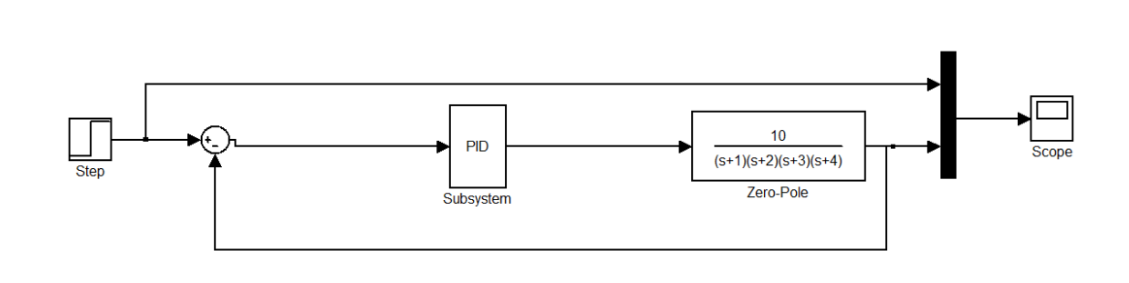
由题意得
G1 = 10 / ((s+1)*(s+2)*(s+3)*(s+4))
从小到大调整 K p K_p Kp ,注意到 K p = 12.6 K_p = 12.6 Kp=12.6 时,系统输出出现标准等幅震荡。
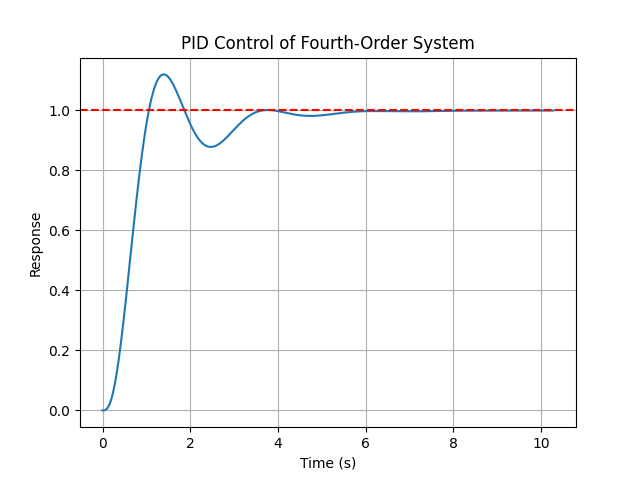
得到 K u = 12.6 K_u = 12.6 Ku=12.6, T u = 4.44 s T_u = 4.44s Tu=4.44s
计算 K p K_p Kp:
K
p
=
0.6
×
12.6
=
7.56
K_p = 0.6 \times 12.6 = \mathbf{7.56}
Kp=0.6×12.6=7.56
计算
K
i
K_i
Ki:
K
i
=
2
×
K
p
/
T
u
=
2
×
7.56
/
4.44
≈
3.41
K_i = 2 \times K_p / T_u = 2 \times 7.56 / 4.44 \approx \mathbf{3.41}
Ki=2×Kp/Tu=2×7.56/4.44≈3.41
计算
K
d
K_d
Kd:
K
d
=
K
p
×
T
u
/
8
=
7.56
×
4.44
/
8
≈
4.20
K_d = K_p \times T_u / 8 = 7.56 \times 4.44 / 8 \approx \mathbf{4.20}
Kd=Kp×Tu/8=7.56×4.44/8≈4.20
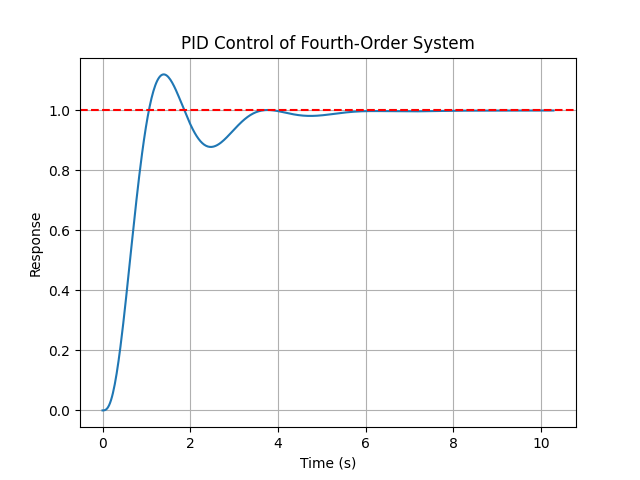
设定这三个系数,得到
系统二
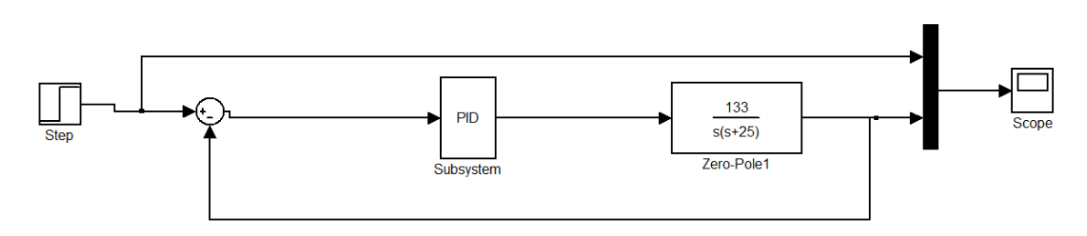
由题意得
G2 = 133 / (s * (s + 25))
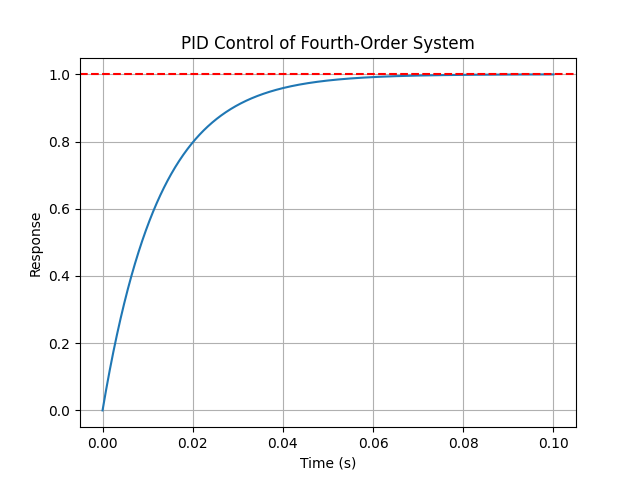
经过调试
Kp, Ki, Kd = 15, 0, 0.6

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 14
 0
- 0


 已为社区贡献2条内容

所有评论(0)