为什么你的扫地机器人总在充电座前“犹豫”?聊聊室内定位的那些事
你有没有注意过这样一个画面:家里的扫地机器人忙活了一个小时,终于把地面清扫干净,然后它开始寻找充电座。它明明已经看到了充电座——红外信号就在前方——却在最后几厘米的地方反复试探:往前蹭一点,不行,后退,再往前,有时候要折腾半分钟才能勉强对上。
如果你家的机器人恰好比较“笨”,它甚至可能在充电座旁边转圈,直到电量耗尽,卡在半路。
这不是它的错。它只是不知道,自己到底有没有对准。
机器人是怎么“找路”的?
要理解为什么机器人会在最后几厘米“犯糊涂”,得先了解它是怎么认路的。
目前市面上大多数扫地机器人、服务机器人甚至工业AGV,主要依赖三种方式来判断自己的位置:
1. 红外引导:充电座发射一束锥形的红外光,机器人身上有个接收器。当它进入光束范围,就沿着光强最强的方向走。这个方法成本低,但红外光容易被阳光、灯光干扰,而且光束很窄,机器人得先“扫”到信号才能开始引导。
2. 视觉识别:机器人用摄像头拍充电座上的二维码或特殊图案,通过图像匹配确定位置。这个方法精度还行,但光线一变(白天黑夜、开灯关灯),识别率就下降。如果充电座被灰尘盖住,或者反光太强,机器人就“眼花”了。
3. 激光SLAM:更高端的机器人会配备激光雷达,一边走一边扫描环境,通过对比前后时刻的点云数据,推算自己移动了多少。这种技术能让机器人画出房间地图,但它的本质是“相对定位”——每一步都依赖上一步的结果,误差会像滚雪球一样越滚越大。短距离还好,跑完整个屋子再回来,位置可能已经偏了好几厘米。
你看,这些方法都有各自的短板。而在最后几厘米的对接环节,它们共同的弱点暴露了出来:精度不够。
充电座的电极触点通常只有几毫米宽。如果你的定位误差是±5厘米,那你大概率要反复试探;如果你的误差能缩小到±1毫米,那你就能一次到位。
从“猜”到“知道”:另一种定位思路
为什么我们开车用手机导航,从来不会在目的地门口反复绕圈?因为GPS直接告诉我们绝对坐标——卫星说你在东经多少度、北纬多少度,你就在那里,不需要猜。
那室内能不能也有一套类似的“微型GPS”呢?
答案是可以。只不过室内的“卫星”得放在天花板上。
想象一下:你在房间的天花板上安装了几个小基站,每个基站的坐标都是已知的。你的机器人头顶装了一个接收器,它能向上发射信号,基站收到后立刻回复。接收器测量信号来回的时间,就能算出它离每个基站有多远。只要同时知道三个基站的距离,就能通过几何计算,确定自己在地面上的精确坐标。
这就是绝对坐标定位。每次定位都是独立算出来的,不依赖之前走过的路径,所以没有累积误差,不会越跑越偏。
而且,这种定位方式用的信号是超声波和红外光。超声波速度慢(约340米/秒),比光速慢了一百万倍,所以测量毫米级距离的成本极低;红外光用来同步时间,且是不可见光,不受环境光干扰。超声波本身也不怕灰尘、不怕颜色、不怕透明材质——在黑暗的仓库里、在强光的车间里、在金属货架之间,它都能稳定工作。
一个正在发生的技术转变
这种“室内GPS”技术并不是停留在实验室里的概念。已经有团队把它做成了实际产品,并且在一些工厂、仓库里悄悄运行了好几年。
效果怎么样?举一个例子:一台AGV(自动导引车)在200米长的工厂通道里来回搬运物料,用传统激光SLAM的话,跑一趟下来终点会偏10-20厘米,需要工人帮忙推一把才能对接。用上这种绝对坐标定位后,终点误差稳定在±4毫米以内,再也不用人工干预了。
至于扫地机器人,如果有一天它也用上这种技术,你就能看到它扫完地后,径直走向充电座,一次到位,绝不犹豫。
技术的终点是让生活更简单
我们聊了这么多原理,其实只想说明一件事:机器人“迷路”不是因为它笨,而是因为我们还没有给它足够好用的“方向感”。
从红外到视觉,从激光SLAM到绝对坐标定位,室内定位技术正在一步步进化。也许再过几年,你家的扫地机器人、商场的导购机器人、工厂里的AGV,都会像今天的手机一样,随时知道自己在哪里、该往哪去。
到那时,充电座前反复试探的画面,就会像胶卷相机一样,成为一段有趣的历史记忆。
而这一切,都从一套更精准的室内定位技术开始。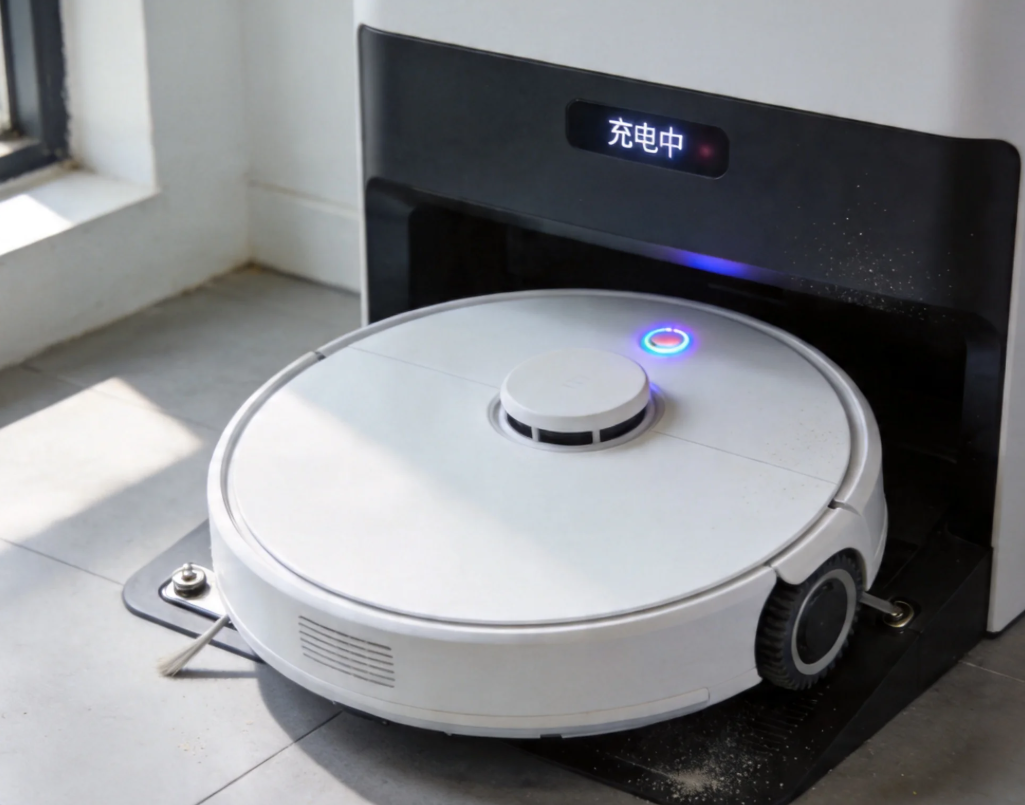

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献7条内容

所有评论(0)