从零开始自组F450无人机——(二)调参流程教学
1 固件烧录与调参
为确保安全,调参时全程不安装螺旋桨。
首先在windows系统的电脑上下载Mission Planner地面站,本次调参以该地面站1.3.41版本进行,主要分为固件烧录和参数设置两个部分。
1.1 固件烧录
在固件烧录过程中,程序需要明确主控板的类型,但无需读取主控板的参数设置,故在这一步仅需用数据线在硬件层面上将飞控与电脑相连,程序即可自动获取当前飞控主板的类型,无需点击地面站界面右上角的“连接”按钮。
首先进行固件下载(https://firmware.ardupilot.org/Copter/stable-3.2.1/apm2-quad/ArduCopter.hex),注意APM2.8飞控的代码已停止更新,无法烧录大于3.2.1版本的多轴固件,否则会导致Bootloader破坏,飞控无法使用。
然后打开地面站,然后将APM2.8飞控通过Micro数据线插入电脑USB接口,注意不要点击右上角“连接”按钮,但需设置对应的COM口(可在设备管理器的端口中查看)并选择波特率为115200。
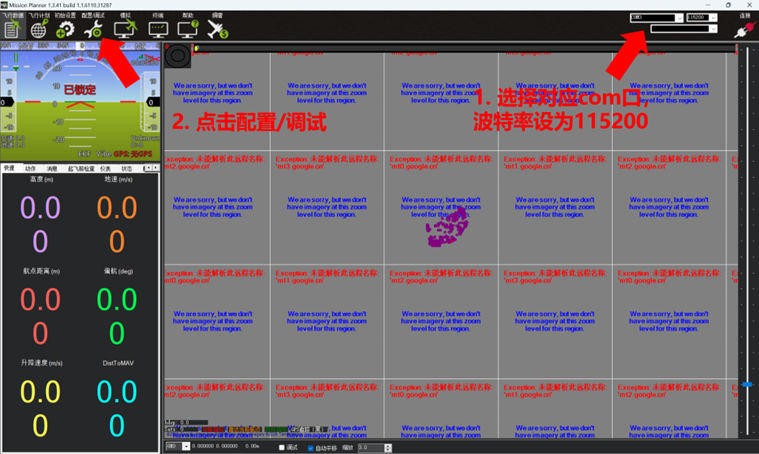
图1.1 地面站读取飞控主板
点击配置/调试,确定其中高级视图(advanced)选项已被勾选;再点击初始设置,选择左侧边栏安装固件,选择加载自定义固件,打开.hex文件,程序即可自动对飞控主控板进行固件烧录,烧录过程中需耐心等待直至进度条左下角状态变为“完成”,不要中途关闭程序或断开数据线,否则会导致飞控无法使用。
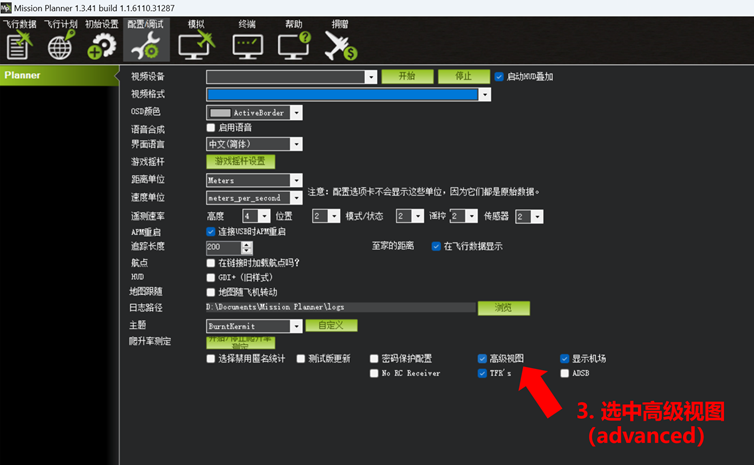
图1.2 开启高级视图(advanced)
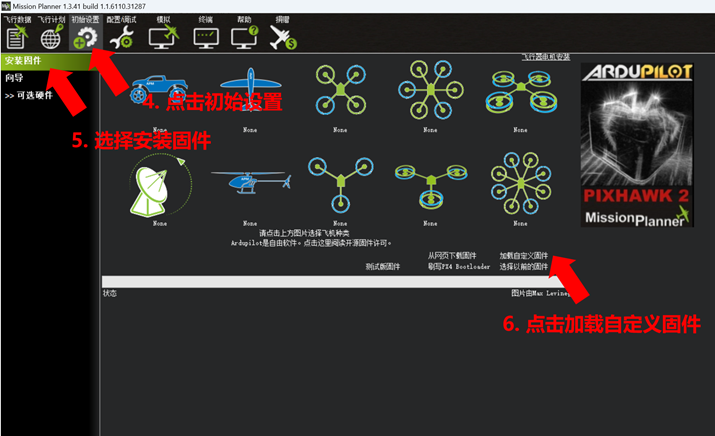
图1.3 加载自定义固件
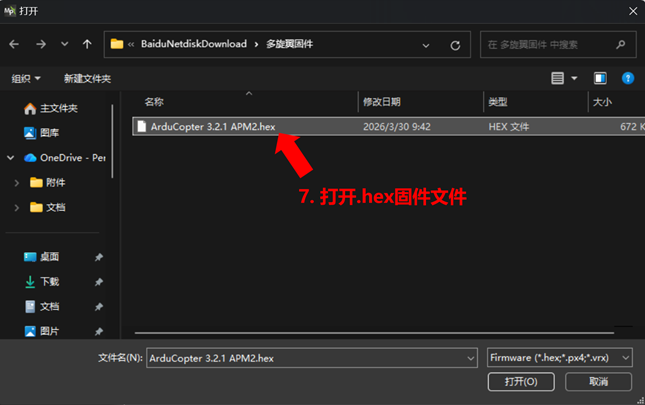
图1.4 打开固件文件.hex
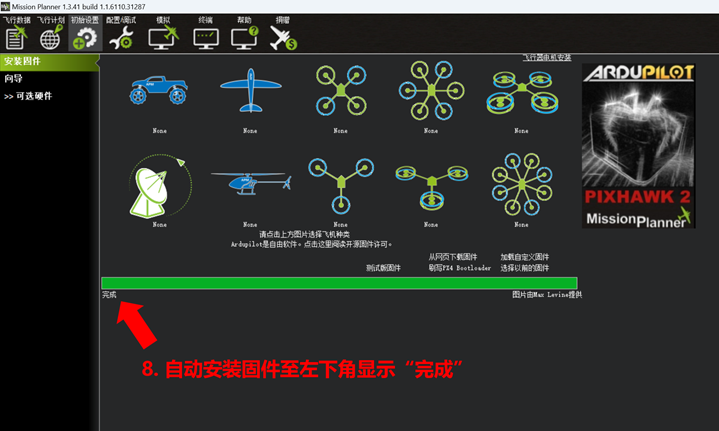
图1.5 固件烧录完成
1.2 调参过程
点击界面右上角“连接”按钮(固件烧录完成后),实现软件参数层面的互联。连接完成后,回到初始设置选项,点击左侧必要硬件,按照提示依次进行机架类型选择、加速度计校准、指南针校准、遥控器校准、飞行模式设置。
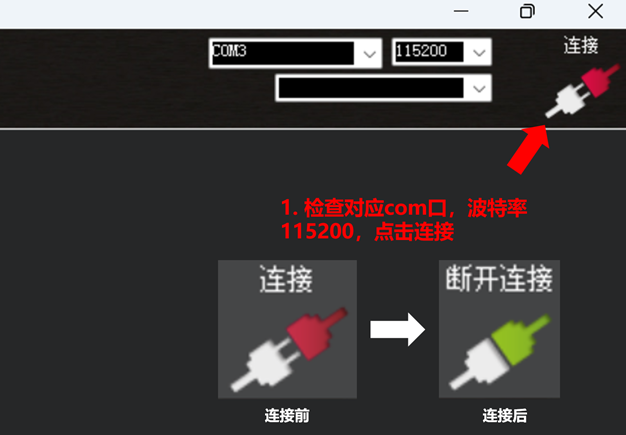
图1.6 允许地面站读取飞控参数
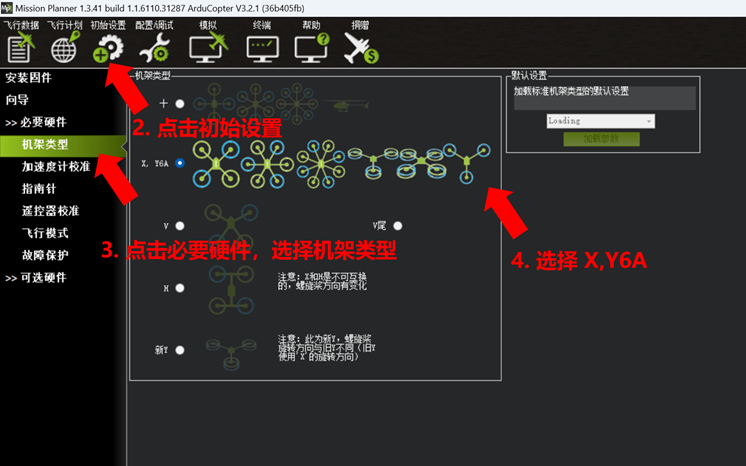
图1.7 机架类型选择
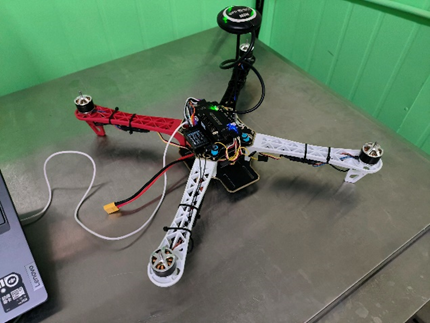
加速度计校准时,可不连接导航定位模块。点击“校准加速度计”按钮,以飞控表面标示的箭头朝向为机头方向,按照提示改变飞机放置姿态,每个姿态需至少保持2秒:level代表将飞机正放于桌面,顶面朝上,机身平行于桌面放置;left代表将飞机左侧朝下,机身垂直于桌面放置;right代表将飞机右侧朝下,机身垂直于桌面放置;down代表机头朝下,机身垂直于桌面放置;up代表机头朝上,机身垂直于桌面放置;back代表将飞机倒放于桌面,底面朝上,机身平行于桌面放置。当提示successful代表校准成功,否则需重新校准。
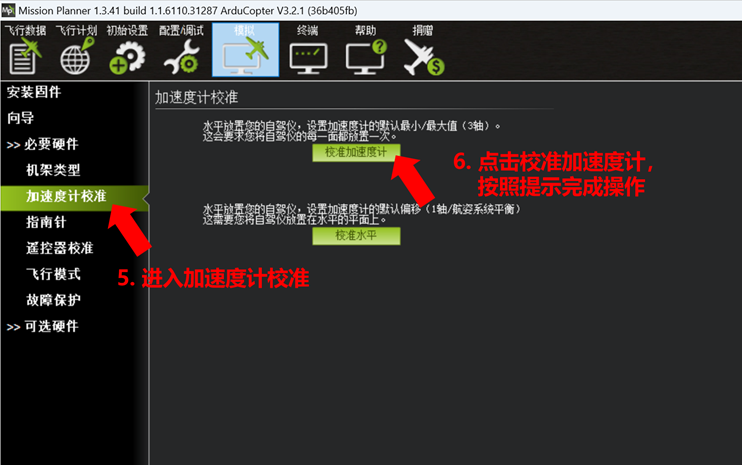
图1.8 加速度计校准
 |
|
| Level | Left |
|
|
|
| Right | Down |
|
|
|
| Up | Back |
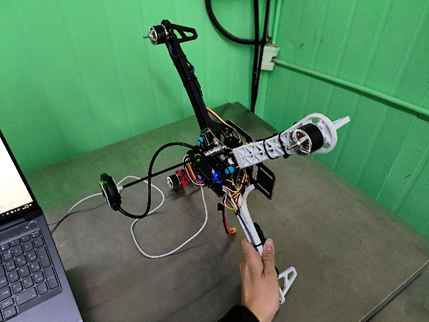
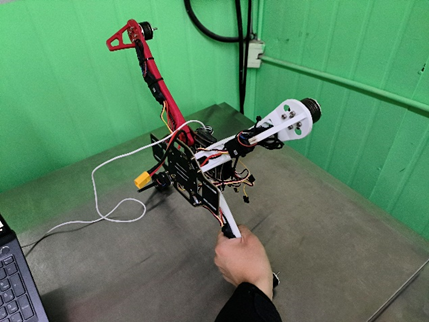
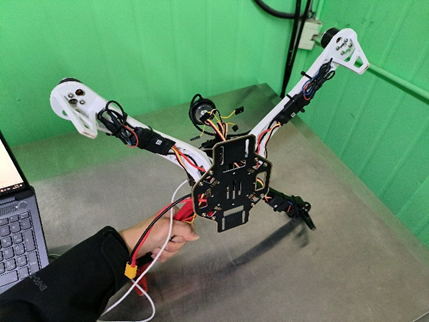
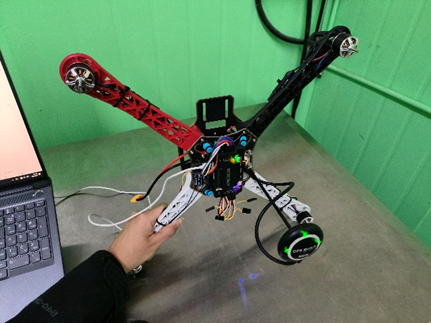
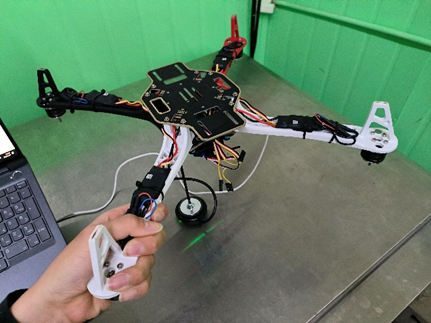
图1.9 加速度计校准飞机摆放示意
指南针校准时,必须连接GNSS模块,若之前未连接,需首先点击界面右上角“断开连接”按钮,再断开数据线,将GNSS与飞控连接并确保飞控朝向与GNSS朝向一致,然后先连接数据线,再点击“连接”按钮,即可继续进行调参。来到指南针选项内,点击“现场校准”,令飞机沿其各道轴线360度匀速旋转,弹出提示后x,y,z值变为绿色,代表校准成功。
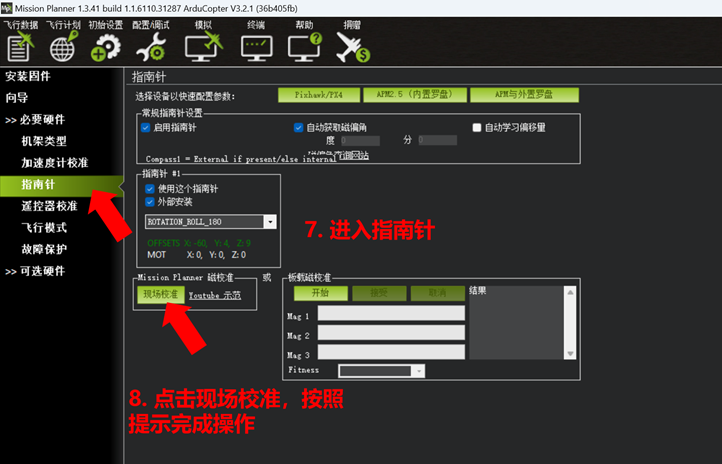
图1.10 指南针校准
遥控器校准时,飞控必须连接到接收机,且遥控器处于打开状态,若接收机未连接或遥控器未打开,需首先点击界面右上角“断开连接”按钮,再断开数据线,将接收机与飞控连接并打开遥控器,然后先连接数据线,再点击“连接”按钮,即可继续进行调参。选择遥控器校准,点击校准遥控,然后将遥控器两摇杆在其能活动最大范围内进行画圈,同时拨动5通道对应的拨杆,确保所有位置都拨到,此时程序会将各通道所能够达到的最大值用红线表示,点击ok即可完成校准。
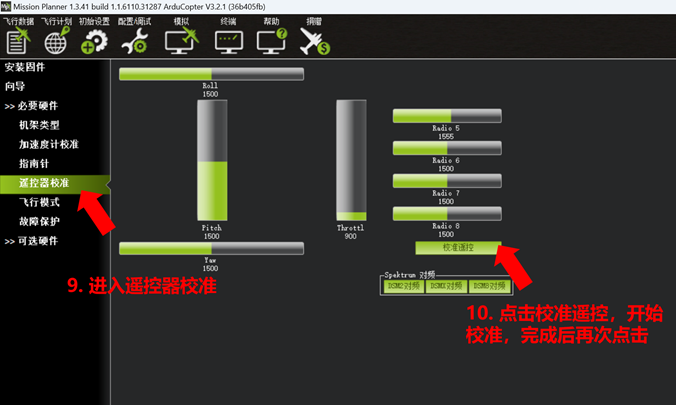
图1.11 遥控器校准
设置飞行模式,目的是让通道5对应的拨杆在拨动时,飞控将切换到对应的飞行模式。常用的多旋翼无人机模式及其功能如下表所示,可点击每个飞行模式后对应的下拉按钮,根据需要自行设置。
表1.1 多旋翼常用飞行模式及其功能
| 模式名称 | 模式描述 |
| Stabilize | 姿态模式,无GNSS定位定高 |
| AltHold | 定高模式,无GNSS定位 |
| PosHold | 定点模式,GNSS完全参与工作 |
| Land | 降落模式,飞机在当前位置自动降落 |
| RTL | 返航模式,飞机先上升至指定高度,然后飞回飞起点自动降落 |
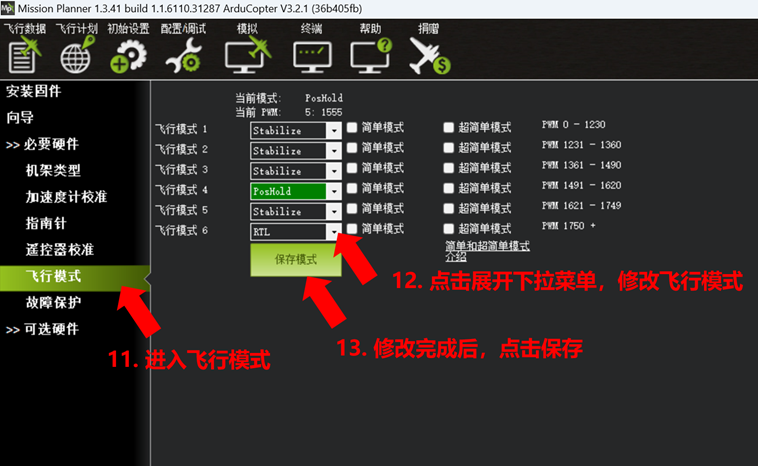
图1.12 飞行模式修改与保存
2 飞行前准备
调参完成后的无人机,在首次飞行前,需进行油门行程校准和螺旋桨安装。
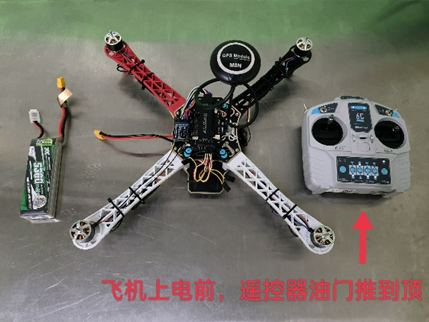
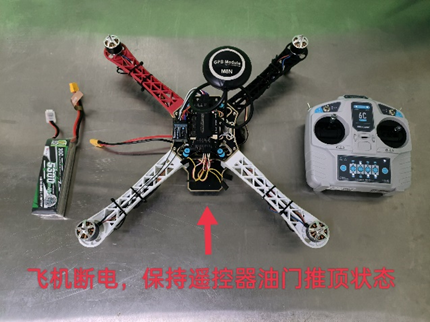
油门行程校准是确保飞机四轴上的电机在推杆时转动协同性的关键。首先在飞机未通电的情况下打开遥控器,并将遥控器的油门(升降)杆推到顶,再给飞机通电,待电调发出持续滴滴响声,飞控红蓝灯闪烁时,给飞机断电。然后再次给飞机通电,待听到电调发出两次连续紧凑的“滴滴”后,立即将油门杆拉到底,听到电调发出三次连续的短滴和一次持续的长滴后,代表油门校准成功,此时推动油门杆,四个电机将会同时开始转动。
 |
|
| Step1: 飞机断电,遥控器油门推顶 | Step2: 飞机通电,保持遥控器油门推顶 |
 |
|
| Step3: 飞机断电,保持遥控器油门推顶 | Step4: 飞机通电,遥控器油门拉底 |
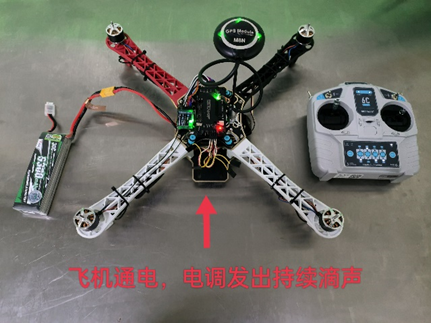
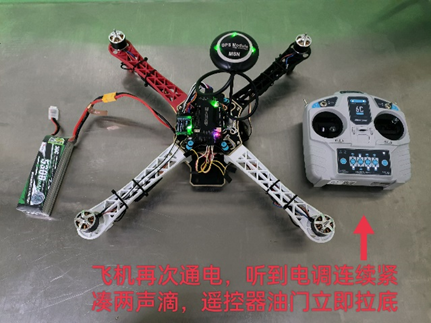
图2.1 油门行程校准流程
螺旋桨安装时,要按照电机转动的方向匹配对应的螺旋桨,螺旋桨标识与其转动方向对应关系如表2.1所示。
表2.1 桨叶转动方向
| 桨叶标号 | 桨叶类型 | 转动方向 |
| 1045 | 正桨 | 逆时针(Counter-clockwise, CCW) |
| 1045R | 反桨 | 顺时针(Clockwise, CW) |
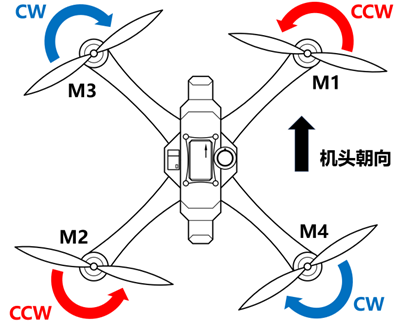
图2.2 建议的螺旋桨转向
 |
|
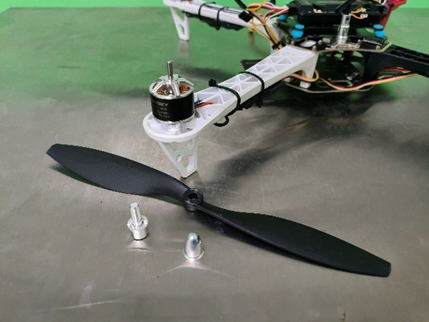
| Step1: 螺旋桨与固定套件 | Step2: 套件套于电机上方 |
|
|
|
| Step3: 螺旋桨套入套件 | Step4: 扳手固定套件 |
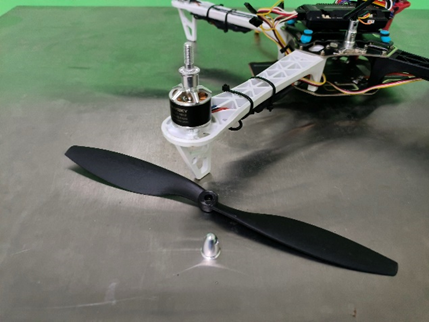
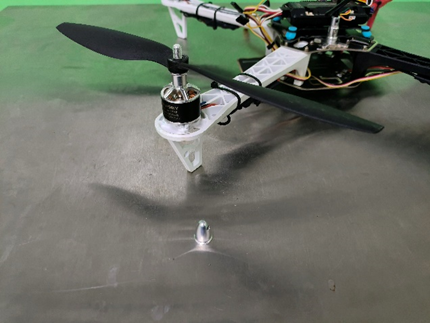
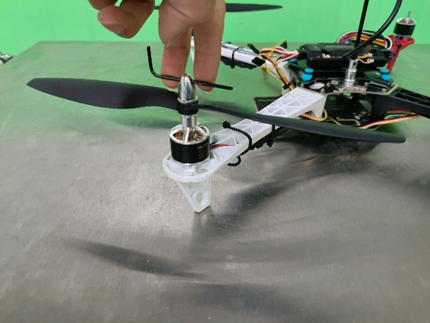
图2.3 螺旋桨安装流程
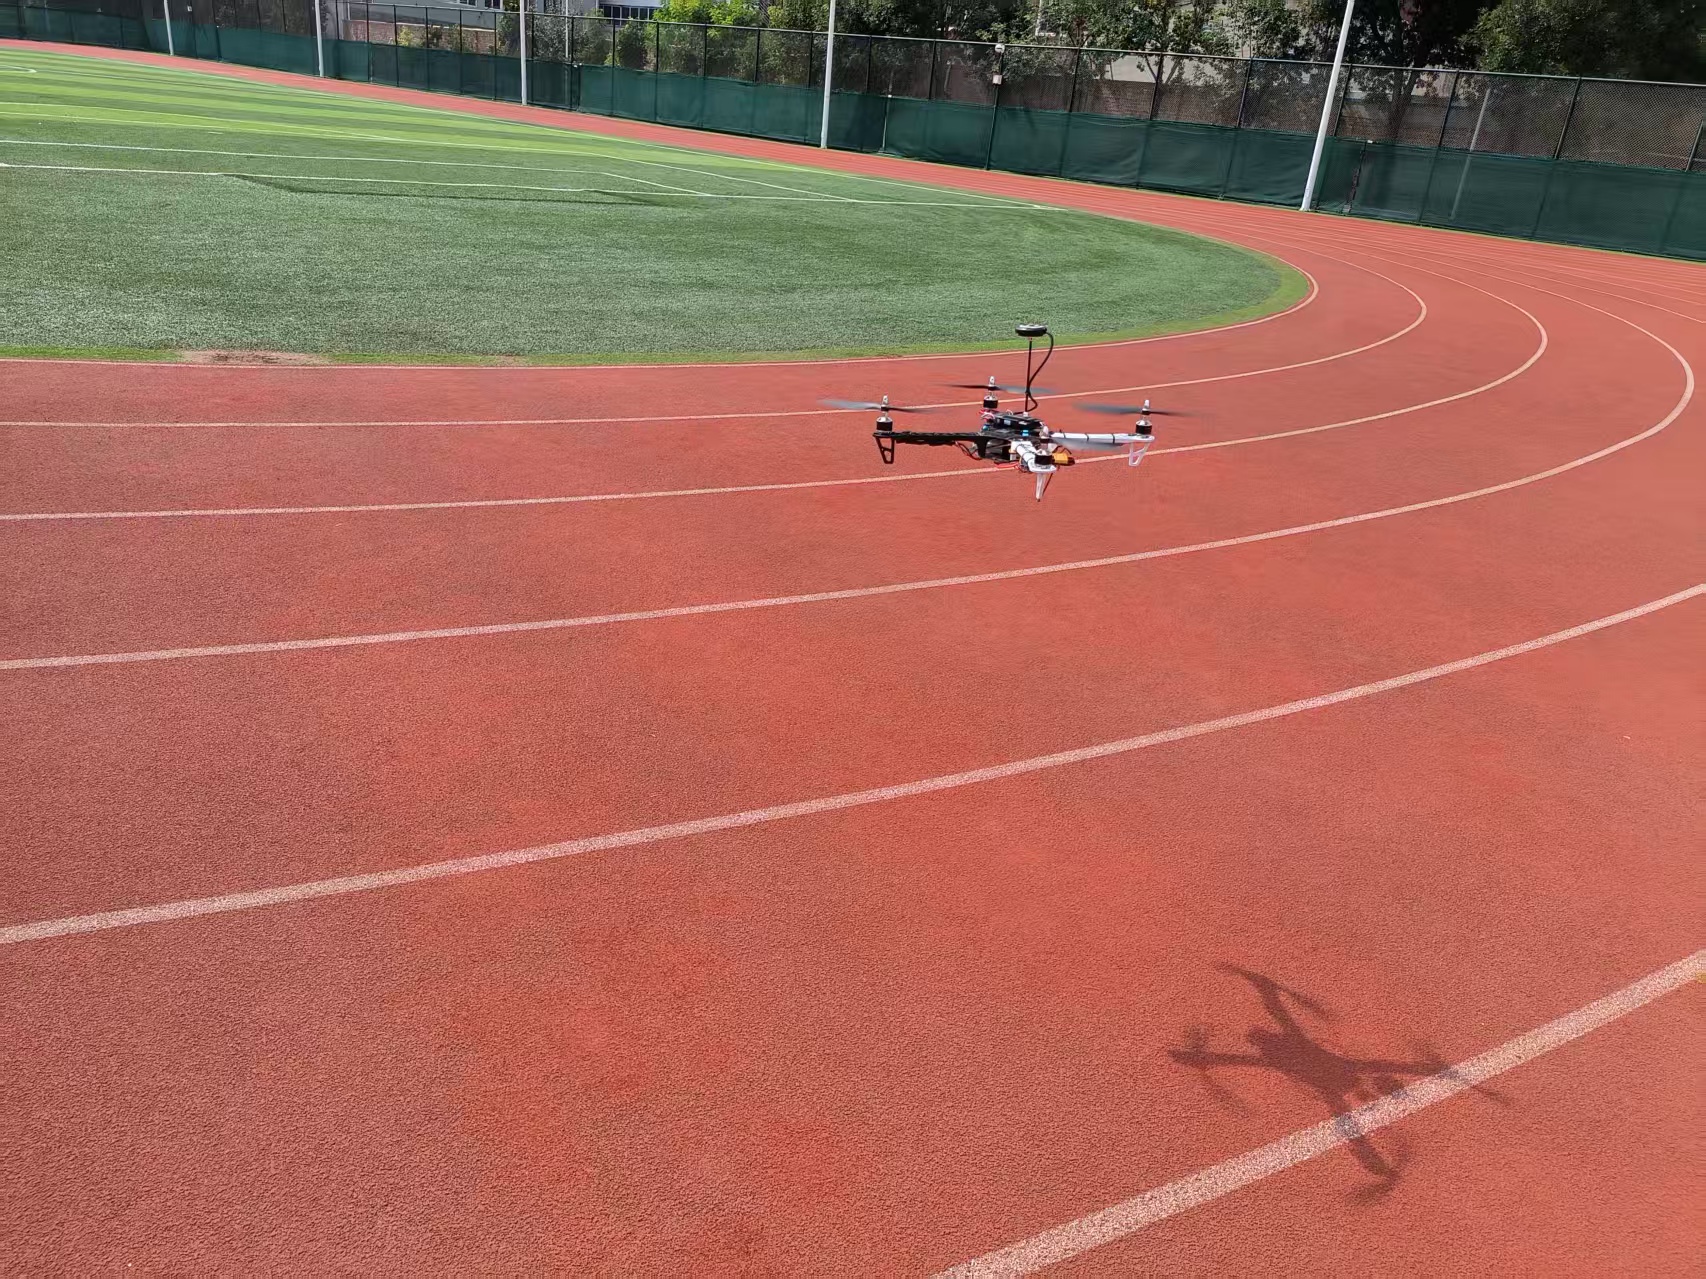
图2.4 无人机起飞
3 小结
至此,基于Mission Planner地面站对APM2.8飞控的调参以及无人机飞行前必要的准备工作已全部介绍完,出于篇幅考虑,若想了解无人机配件信息以及组装过程可进入我的主页查看第一部分。正所谓实践是检验认识真理性的唯一标准,一边动手一边观看本文效果才最好~

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 6
 0
- 0


 已为社区贡献2条内容

所有评论(0)