探索无人机俯仰姿态保持模糊PID控制
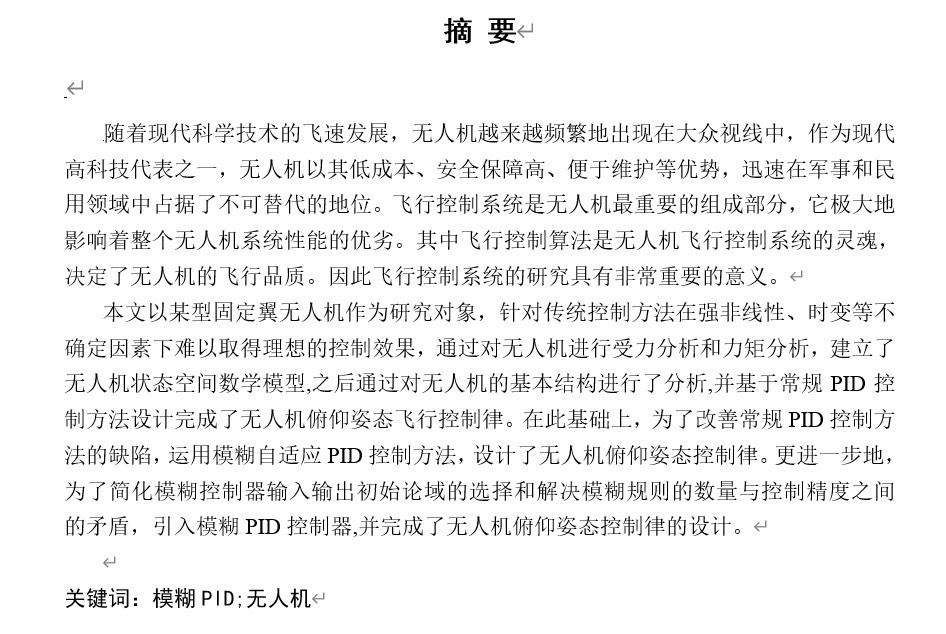
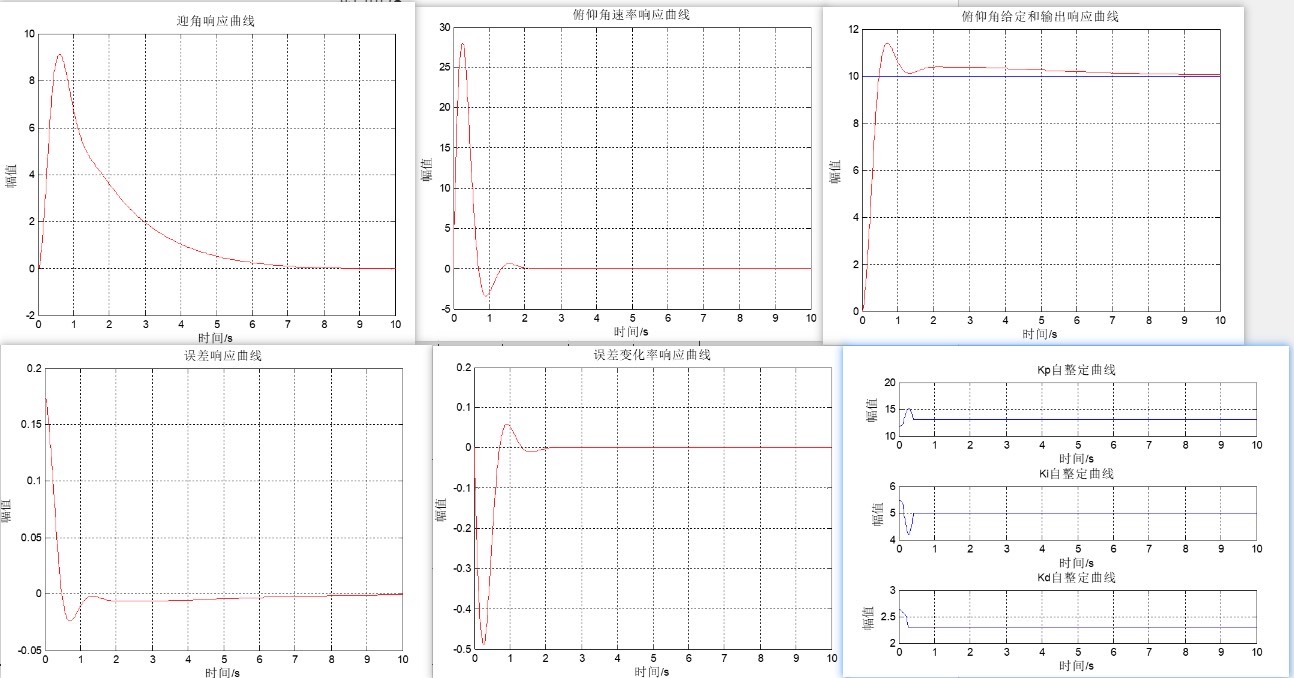
无人机俯仰姿态保持模糊PID控制 仿真以某型固定翼无人机作为研究对象,在设计报告中建立了无人机状态空间数学模型,并基于常规PID控制方法设计完成了无人机俯仰姿态飞行控制律。 在此基础上,为了改善常规PID控制方法的缺陷,运用模糊自适应PID控制方法,设计了无人机俯仰姿态控制律。 根据结果分析可知,俯仰角的单位阶跃响应的调节时间和超调量有大幅度减小,过渡过程平稳。 俯仰角速率的峰值也有所减小,改善了飞机的性能。 在运行过程中,模糊PID的参数是不断在线自动调整的。 文件包含: [1]仿真模型 [2]参考文献 17页无人机俯仰姿态保持模糊PID控制设计报告。
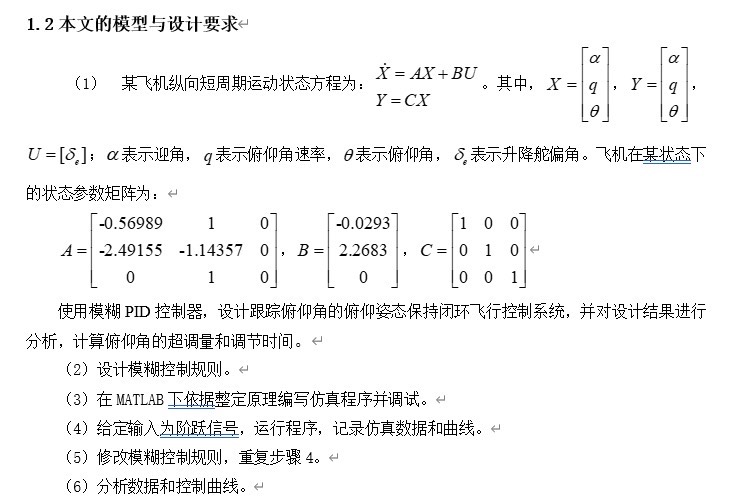
嘿,今天咱们来聊聊无人机俯仰姿态保持的模糊PID控制。在无人机的世界里,姿态控制可是至关重要的,特别是俯仰姿态,它直接影响着无人机飞行的稳定性和安全性。
咱这次的仿真研究对象是某型固定翼无人机。一开始呢,在设计报告里建立了无人机状态空间数学模型。这就好比给无人机画了一张精确的“地图”,让我们清楚它在各种状态下的运动规律。下面是一个简单的状态空间方程的Python代码示例:
import numpy as np

# 定义状态矩阵A
A = np.array([[0, 1], [-1, -2]])
# 定义输入矩阵B
B = np.array([[0], [1]])
# 定义输出矩阵C
C = np.array([[1, 0]])
# 定义直接传输矩阵D
D = np.array([[0]])

print("状态矩阵A:\n", A)
print("输入矩阵B:\n", B)
print("输出矩阵C:\n", C)
print("直接传输矩阵D:\n", D)代码分析:在这个代码中,我们使用numpy库定义了状态空间方程中的四个矩阵A、B、C和D。A矩阵描述了系统的内部状态变化,B矩阵表示输入对状态的影响,C矩阵用于从状态得到输出,D矩阵则表示输入对输出的直接影响。通过打印这些矩阵,我们可以直观地看到它们的值,为后续的分析和控制设计提供基础。
基于这个状态空间数学模型,我们先采用了常规PID控制方法来设计无人机俯仰姿态飞行控制律。常规PID控制就像是一个经验丰富的老司机,根据误差、误差积分和误差微分三个方面来调整控制量。不过呢,它也有一些缺陷,比如对于复杂的飞行环境和不确定性因素的适应能力有限。
无人机俯仰姿态保持模糊PID控制 仿真以某型固定翼无人机作为研究对象,在设计报告中建立了无人机状态空间数学模型,并基于常规PID控制方法设计完成了无人机俯仰姿态飞行控制律。 在此基础上,为了改善常规PID控制方法的缺陷,运用模糊自适应PID控制方法,设计了无人机俯仰姿态控制律。 根据结果分析可知,俯仰角的单位阶跃响应的调节时间和超调量有大幅度减小,过渡过程平稳。 俯仰角速率的峰值也有所减小,改善了飞机的性能。 在运行过程中,模糊PID的参数是不断在线自动调整的。 文件包含: [1]仿真模型 [2]参考文献 17页无人机俯仰姿态保持模糊PID控制设计报告。
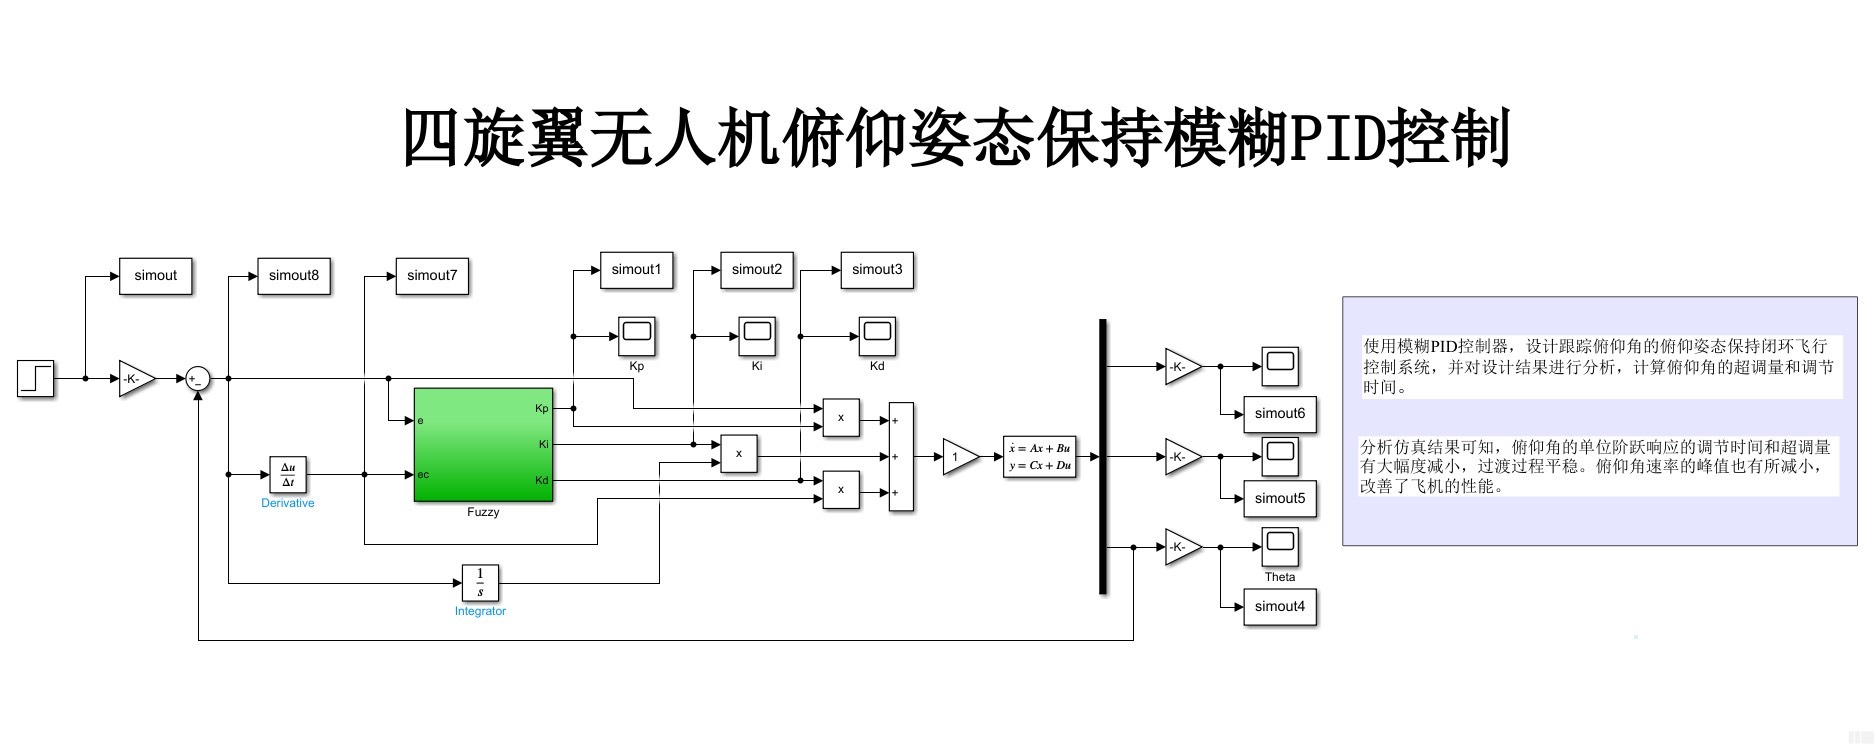
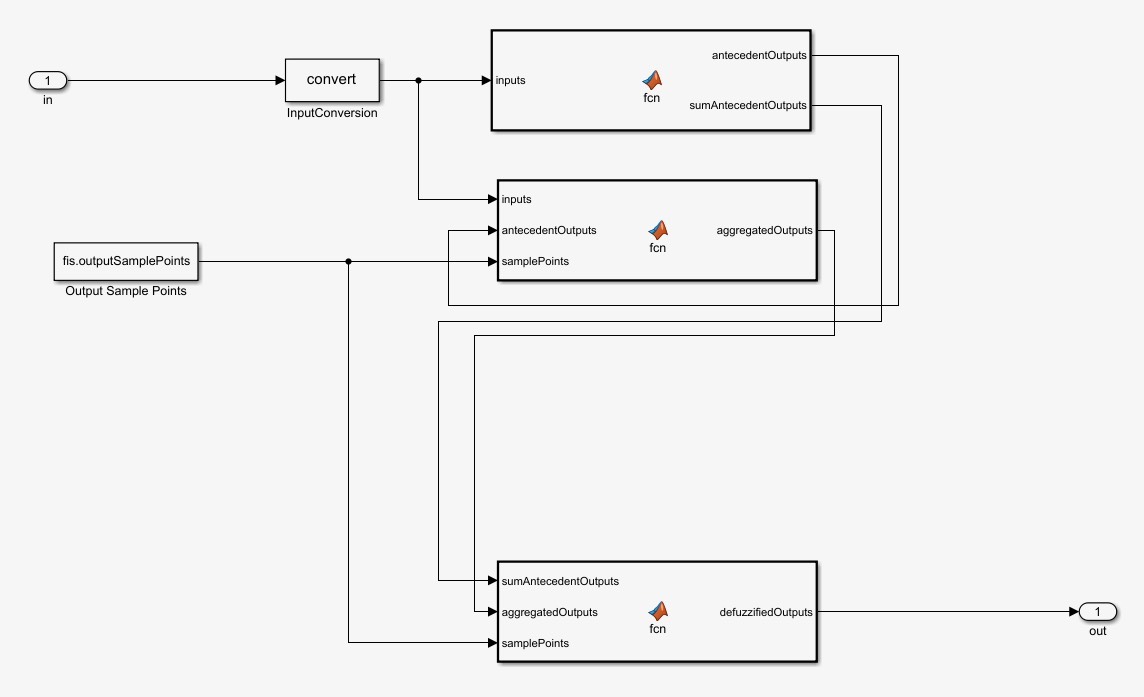
为了改善常规PID控制方法的这些缺陷,我们运用了模糊自适应PID控制方法来设计无人机俯仰姿态控制律。模糊PID控制就像是一个聪明的学习者,它能够根据系统的运行状态自动调整PID参数。在运行过程中,模糊PID的参数是不断在线自动调整的。下面是一个简单的模糊PID控制的伪代码示例:
# 初始化PID参数
Kp = 1.0
Ki = 0.1
Kd = 0.01

# 初始化误差和积分误差
error = 0
error_integral = 0

# 模糊规则库
def fuzzy_rule(error, error_rate):
    # 这里简单示例,实际需要根据具体规则设计
    if error > 0 and error_rate > 0:
        Kp += 0.1
        Ki += 0.01
        Kd += 0.001
    elif error > 0 and error_rate < 0:
        Kp -= 0.1
        Ki -= 0.01
        Kd -= 0.001
    return Kp, Ki, Kd

# 主控制循环
for i in range(100):
    # 计算误差
    new_error = setpoint - current_value
    error_rate = new_error - error
    error_integral += new_error

    # 应用模糊规则调整PID参数
    Kp, Ki, Kd = fuzzy_rule(new_error, error_rate)

    # 计算PID控制量
    control_output = Kp * new_error + Ki * error_integral + Kd * error_rate

    # 更新当前值
    current_value += control_output

error = new_error代码分析:在这个伪代码中,我们首先初始化了PID参数和误差变量。fuzzy_rule函数根据误差和误差变化率来调整PID参数,这里只是一个简单的示例,实际应用中需要根据具体的模糊规则进行设计。在主控制循环中,我们不断计算误差、误差变化率和误差积分,然后应用模糊规则调整PID参数,最后计算控制量并更新当前值。
根据结果分析可知,采用模糊自适应PID控制方法后,俯仰角的单位阶跃响应的调节时间和超调量有大幅度减小,过渡过程平稳。俯仰角速率的峰值也有所减小,这就意味着飞机的性能得到了改善。
这次的研究文件里包含了仿真模型和参考文献,还有一份17页的无人机俯仰姿态保持模糊PID控制设计报告。这些资源可以帮助我们更深入地理解和应用模糊PID控制方法,为无人机的姿态控制提供更好的解决方案。
总之,模糊PID控制方法在无人机俯仰姿态保持方面展现出了明显的优势,未来在无人机控制领域有望得到更广泛的应用。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 11
 0
- 0


 已为社区贡献6条内容

所有评论(0)