具身智能中的传感器技术14——关节位置传感器技术0
·
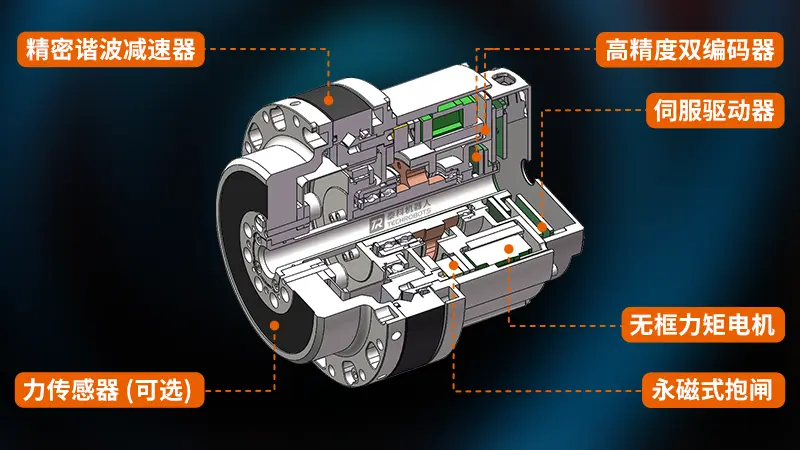
关节电机是具身智能机器人的核心动力部件,相当于人体的肌肉系统。它具备高扭矩密度、低转速和高动态响应三大特征,能在紧凑空间内实现快速精准的动作控制。主流关节电机包括无框力矩电机(用于大关节)、空心杯电机(用于灵巧手)和盘式电机(特殊场景)。实际应用中,关节电机通常以一体化模组形式存在,整合了电机、减速器、制动器、传感器和驱动器等组件,共同实现机器人的灵活运动。这种精密动力系统是机器人实现类人动作的关键所在。
什么是关节电机?
关节电机(Joint Motor)是具身智能机器人的动力心脏。
简单来说,如果把机器人比作人,电池是血液,算法是大脑,那么关节电机就是肌肉。
在具身智能(特别是人形机器人)中,关节电机并不是普通的工业电机,而是特指经过深度定制、追求极致性能密度的专用电机系统。
一、 关节电机的核心特征
与普通的电风扇电机或电动车电机相比,机器人关节电机有三个显著不同:
- 高扭矩密度 (High Torque Density):
- 人话: 个头小,劲儿大。
- 机器人寸土寸金,要在手臂里塞下电机,还要能举起 5kg 的哑铃,这就要求电机必须极度紧凑且爆发力强。
- 低转速 (Low Speed):
- 人话: 不需要转得飞快。
- 无人机电机需要 20000 转/分,但机器人挥手只需要几十转/分。因此它通常配合减速器使用,或者直接设计成低速大扭矩电机。
- 高动态响应 (High Dynamic Response):
- 人话: 随叫随到,急停急起。
- 为了保持平衡,控制算法需要在 1 毫秒内让电机从正转瞬间变成反转。普通电机这么折腾直接就烧了。
二、 主流的关节电机类型
在具身智能中,主要有三种形态的关节电机:
1. 无框力矩电机 (Frameless Torque Motor) —— 主流之选
这是目前人形机器人(如 Tesla Optimus, Unitree H1, Fourier GR-1)大关节(肩、髋、膝)的标配。
- 长什么样? 它是一个**“半成品”**。只有定子(线圈)和转子(磁钢),没有外壳,没有轴承,没有轴。
- 为什么这么设计?
- 为了极致轻量化。工程师直接把定子压入机器人的关节外壳里,把转子套在减速器的轴上。
- 中空设计: 中间是个大洞,方便走线(电源线、信号线从关节中间穿过去),避免机器人活动时扯断线缆。
- 代表厂商: 科尔摩根 (Kollmorgen), T-Motor, 步科 (Kinco)。
2. 空心杯电机 (Coreless/Ironless Motor) —— 灵巧手专用
- 长什么样? 像一节 5 号电池,非常细长。
- 特点: 转子没有铁芯(是一个线圈杯子),转动惯量极小,反应极快。
- 应用: 专门用来驱动灵巧手的手指。因为手指空间太小了,塞不下别的电机。
- 代表厂商: Maxon, Faulhaber, 鸣志电器 (Moons')。
3. 盘式电机 (Pancake/Axial Flux Motor) —— 特殊场景
- 长什么样? 像一张大饼,很扁。
- 特点: 轴向尺寸极短,扭矩极大。
- 应用: 适合用在膝盖或髋关节侧面,对厚度要求极高的地方。
三、 “关节模组”的概念
在实际应用中,我们很少单独买一个“电机”,而是买一个**“一体化关节模组” (Integrated Joint Module)**。
这就像买车轮,你不会单独买轮胎橡胶、轮毂和刹车片,而是买个总成。
一个标准的具身智能关节模组包含以下 5 部分(像汉堡包一样层层叠加):
- 电机 (无框力矩电机)
- 减速器 (谐波或行星,把速度降下来,把力量放大 50-100 倍)
- 制动器 (抱闸,断电时锁死关节,防止机器人瘫软摔坏)
- 传感器 (双编码器 + 力矩传感器)
- 驱动器 (驱动板,贴在电机屁股上,负责控制电流)
总结:
当你看到机器人灵活地挥手、稳稳地走路时,实际上是全身几十个无框力矩电机在FOC 算法的指挥下,配合谐波减速器在进行毫秒级的精密协作。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 14
 0
- 0


 已为社区贡献28条内容

所有评论(0)