探索多智能体系统的MATLAB仿真之旅
多智能体系统 MATLAB仿真 如下为 间歇控制下的离散多智能体系统编队包含控制第二分量仿真图 可接多智能体系统一致性、编队控制、包含控制仿真复现以及相应文章的解读
在智能系统的广袤领域中,多智能体系统一直是个闪耀的研究热点。今天咱们就唠唠多智能体系统里的编队包含控制,特别是基于MATLAB仿真的实现。
间歇控制下离散多智能体系统编队包含控制的仿真图
先看看间歇控制下的离散多智能体系统编队包含控制第二分量仿真图。这张图就像是多智能体系统在特定控制策略下的行动轨迹“快照”。它生动地展示了在间歇控制这种特殊机制下,智能体们是如何按照包含控制的规则,进行编队行动的。
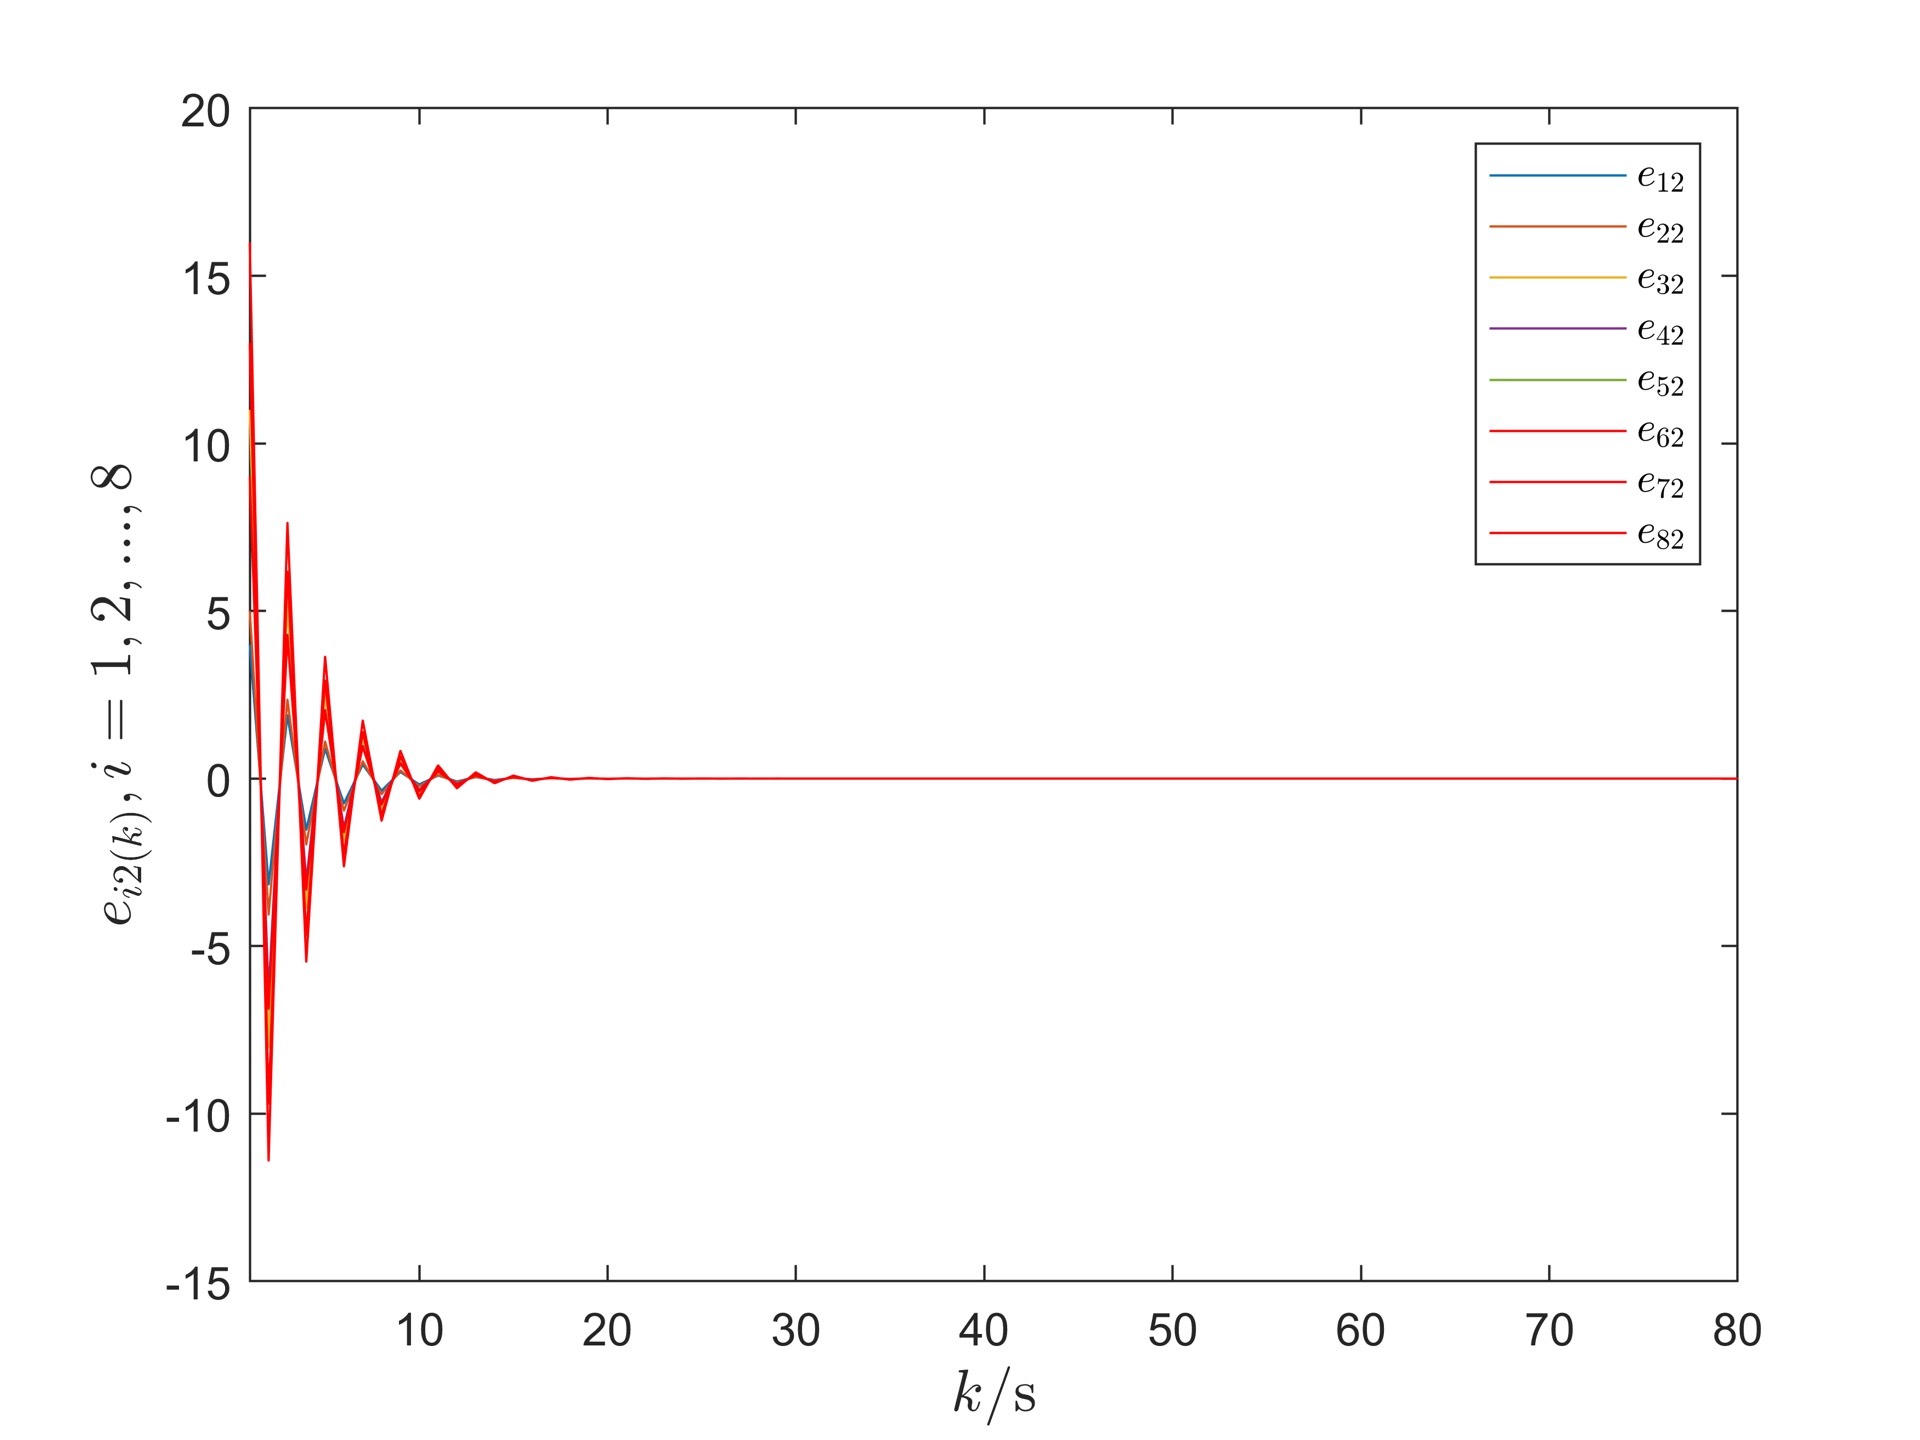
想象一下,这些智能体就像是一群训练有素的舞者,在间歇发出的指令下,整齐划一地变换队形,朝着既定的目标位置移动。而这个第二分量仿真图,就是记录它们精彩“舞步”的关键画面,帮助我们从一个重要维度去理解整个多智能体系统的动态行为。
MATLAB仿真代码实现(部分示意)
% 定义智能体数量
numAgents = 5;
% 初始化智能体位置
positions = zeros(numAgents, 2);
% 定义通信拓扑(这里简单假设为全连接)
A = ones(numAgents, numAgents) - eye(numAgents);
% 时间步长
dt = 0.01;
% 仿真时间
T = 10;
time = 0:dt:T;

for k = 1:length(time)
    % 计算每个智能体的速度
    for i = 1:numAgents
        sum_j = 0;
        for j = 1:numAgents
            if A(i, j) == 1
                sum_j = sum_j + (positions(j, :) - positions(i, :));
            end
        end
        velocities(i, :) = sum_j;
    end
    % 更新智能体位置
    positions = positions + velocities * dt;
end
代码分析
上面这段简单代码是实现多智能体系统一致性编队控制的雏形。首先我们定义了智能体的数量numAgents,并初始化它们的位置positions。通信拓扑A设定为全连接,在实际应用中,通信拓扑可能会复杂得多,不同的拓扑结构会极大地影响智能体间的信息交互和整体行为。
时间步长dt和仿真时间T设定好了仿真的基本节奏和跨度。在主循环中,我们通过双重循环计算每个智能体的速度。这里是基于邻居间的位置差来计算速度,邻居关系由通信拓扑A决定。然后根据速度更新智能体的位置。这就像给智能体们设定了一套行动逻辑,让它们能在虚拟空间里动起来,逐步实现编队控制。
业务拓展:仿真复现与文章解读
如果你对多智能体系统一致性、编队控制、包含控制的仿真感兴趣,完全可以基于上述思路进行复现。从简单的代码框架出发,逐步添加更复杂的控制策略和条件。比如说,在包含控制中,可能需要定义一些特殊的领航者智能体,让其他智能体围绕它们进行编队。
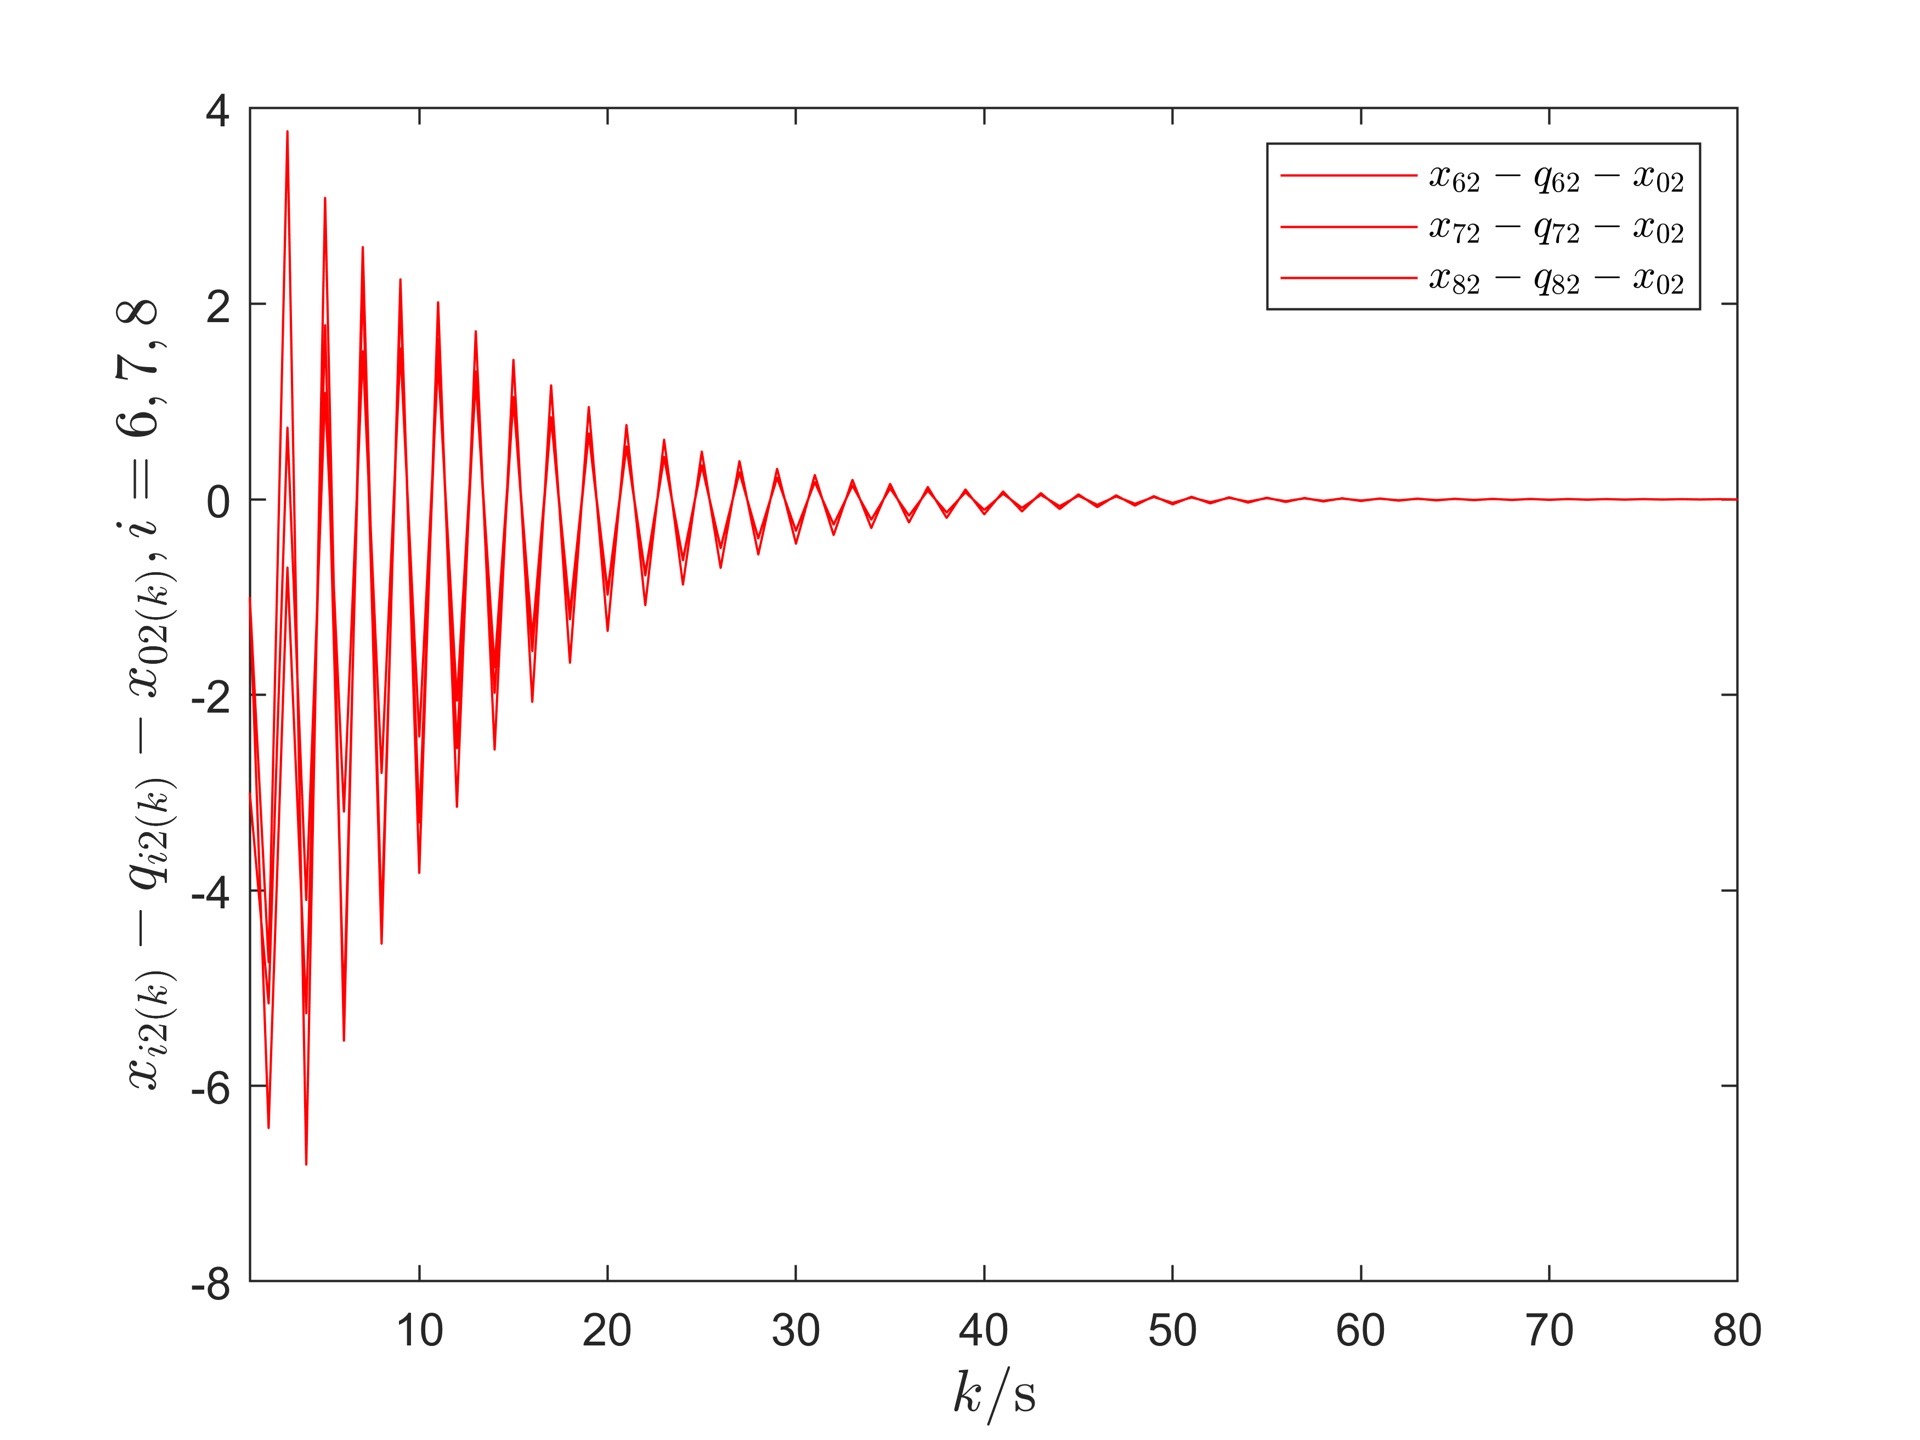
对于相关文章的解读,我们要抓住文章里提出的核心控制算法和理论。例如,有些文章可能提出了基于分布式优化的包含控制算法,那我们就要去分析它如何在智能体间分布式地计算和调整,与传统算法相比有哪些优势和不足。通过解读文章,我们能站在巨人的肩膀上,更深入地理解多智能体系统的控制精髓,也为自己的仿真实现提供更坚实的理论支撑。
多智能体系统的MATLAB仿真是一个充满乐趣和挑战的领域,无论是从仿真图中挖掘信息,还是通过代码实现控制逻辑,都能让我们不断探索智能系统的奇妙之处。希望大家都能在这个领域里发现更多有趣的东西。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献15条内容

所有评论(0)