自动驾驶五次多项式轨迹规划漫谈
自动驾驶五次多项式轨迹规划 //. MATLAB coding //. 可根据具体需求考虑智能车换道稳定性, 舒适性,稳定性, 侧偏角约束等多性能指标的综合轨迹评价函数; //. 可以对轨迹建立了侧向加速度和完备的稳定性约束边界条件(侧偏角,横摆角速度,方向盘转角等); //. 设计一个改进的粒子群算法(IPSO)进行求解OR遗传算法GA求解,求解算法可根据需求变化;
在自动驾驶领域,轨迹规划是一个关键环节,而五次多项式轨迹规划因其独特的优势被广泛应用。今天咱就来唠唠这其中的门道,顺便看看相关的MATLAB代码实现。
多性能指标综合轨迹评价函数
在实际的智能车换道场景中,不能只考虑单一的因素,得综合稳定性、舒适性以及侧偏角约束等多方面的性能指标。比如,舒适性就涉及到车辆行驶过程中的加减速是否平稳,而稳定性则关乎车辆在换道过程中是否能保持良好的行驶姿态。
咱可以这样在MATLAB里构建一个简单的综合轨迹评价函数框架(这里只是示意,实际需根据具体指标详细定义):
function cost = evaluateTrajectory(trajectory, params)
    % 提取轨迹相关信息
    lateralAcceleration = calculateLateralAcceleration(trajectory);
    yawRate = calculateYawRate(trajectory);
    sideslipAngle = calculateSideslipAngle(trajectory);

    % 各指标权重,可根据需求调整
    weightAcc = params.weightAcc;
    weightYaw = params.weightYaw;
    weightSide = params.weightSide;

    % 计算各项指标成本
    costAcc = weightAcc * lateralAcceleration;
    costYaw = weightYaw * yawRate;
    costSide = weightSide * sideslipAngle;

    % 综合成本
    cost = costAcc + costYaw + costSide;
end这段代码里,evaluateTrajectory函数接收轨迹和参数作为输入。先通过其他自定义函数(这里calculateLateralAcceleration 、calculateYawRate 、calculateSideslipAngle是假设的)获取轨迹的侧向加速度、横摆角速度和侧偏角信息。然后根据传入的权重参数,计算各项指标的成本,最后累加得到综合成本,以此来评价这条轨迹的优劣。
稳定性约束边界条件
为了确保车辆在轨迹上行驶的稳定性,建立侧向加速度和完备的稳定性约束边界条件是必不可少的。像侧偏角、横摆角速度、方向盘转角等参数都需要在合理的范围内。
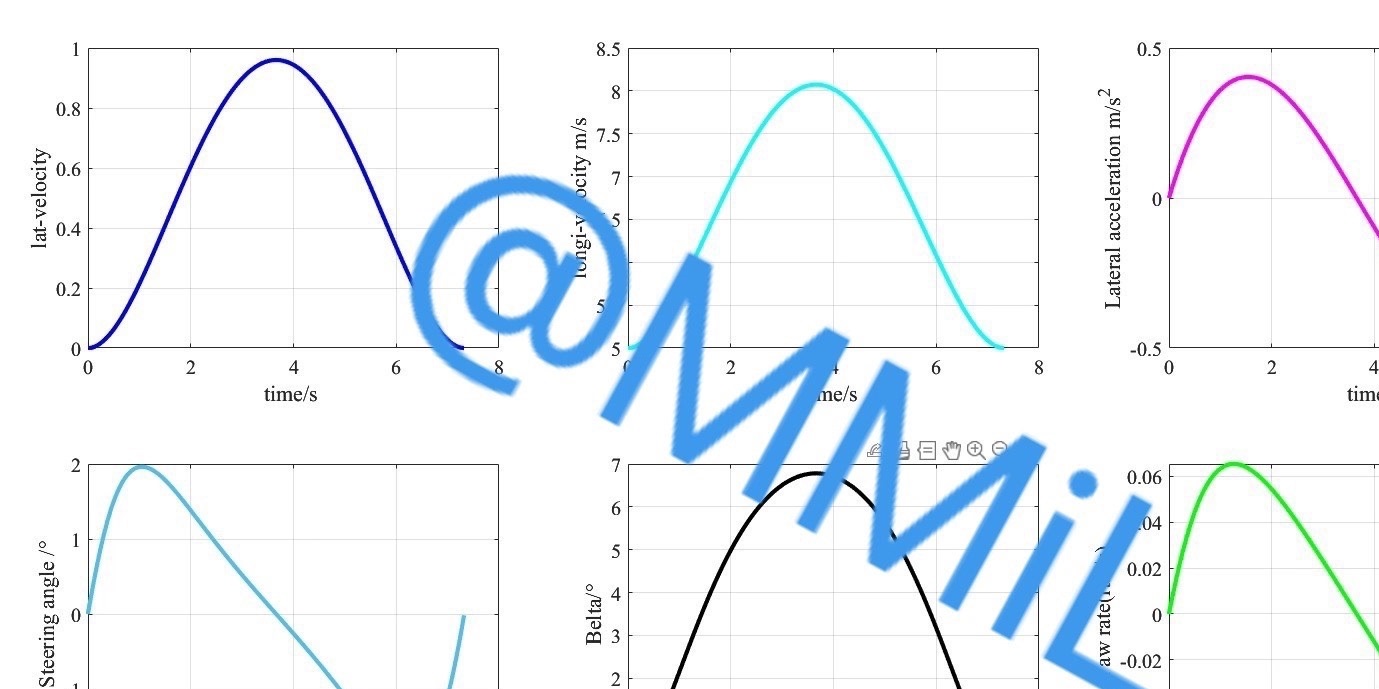
假设我们要对侧向加速度进行约束,在MATLAB里可以这样做:
maxLateralAcc = 5; % 假设最大侧向加速度限制为5m/s^2
lateralAcc = calculateLateralAcceleration(trajectory);
if lateralAcc > maxLateralAcc
    % 这里可以选择调整轨迹或者发出警示等操作
    disp('侧向加速度超出限制,需调整轨迹');
end这段代码设定了一个最大侧向加速度值maxLateralAcc,通过函数获取当前轨迹的侧向加速度lateralAcc,一旦侧向加速度超过设定值,就给出相应提示。对于侧偏角、横摆角速度等的约束原理类似,只是具体的判断条件和处理方式会根据实际情况有所不同。
求解算法选择
改进的粒子群算法(IPSO)
粒子群算法(PSO)本身是一种基于群体智能的优化算法,而改进的粒子群算法(IPSO)则在其基础上进行了一些调整,以更好地适应不同的问题。在轨迹规划中,我们可以利用IPSO来寻找最优的五次多项式轨迹参数。
下面是一个简单的IPSO算法在MATLAB中的大致框架(简化示意,实际应用需更复杂的参数调整和优化):
% 初始化粒子群参数
numParticles = 50;
numDimensions = 6; % 五次多项式有6个参数
c1 = 1.5; c2 = 1.5;
w = 0.7;
maxIterations = 100;

% 初始化粒子位置和速度
particles = rand(numParticles, numDimensions);
velocities = zeros(numParticles, numDimensions);

% 初始化个体最优和全局最优
pbest = particles;
pbestFitness = inf(numParticles, 1);
gbestIndex = find(min(pbestFitness) == pbestFitness, 1);
gbest = pbest(gbestIndex, :);

for iter = 1:maxIterations
    for i = 1:numParticles
        % 计算当前粒子适应度
        fitness = evaluateTrajectory(generateTrajectory(particles(i, :)), params);

        % 更新个体最优
        if fitness < pbestFitness(i)
            pbestFitness(i) = fitness;
            pbest(i, :) = particles(i, :);
        end

        % 更新全局最优
        if fitness < pbestFitness(gbestIndex)
            gbestIndex = i;
            gbest = particles(i, :);
        end

        % 更新速度和位置
        r1 = rand(size(particles(i, :)));
        r2 = rand(size(particles(i, :)));
        velocities(i, :) = w * velocities(i, :) + c1 * r1.* (pbest(i, :) - particles(i, :)) + c2 * r2.* (gbest - particles(i, :));
        particles(i, :) = particles(i, :) + velocities(i, :);
    end
end
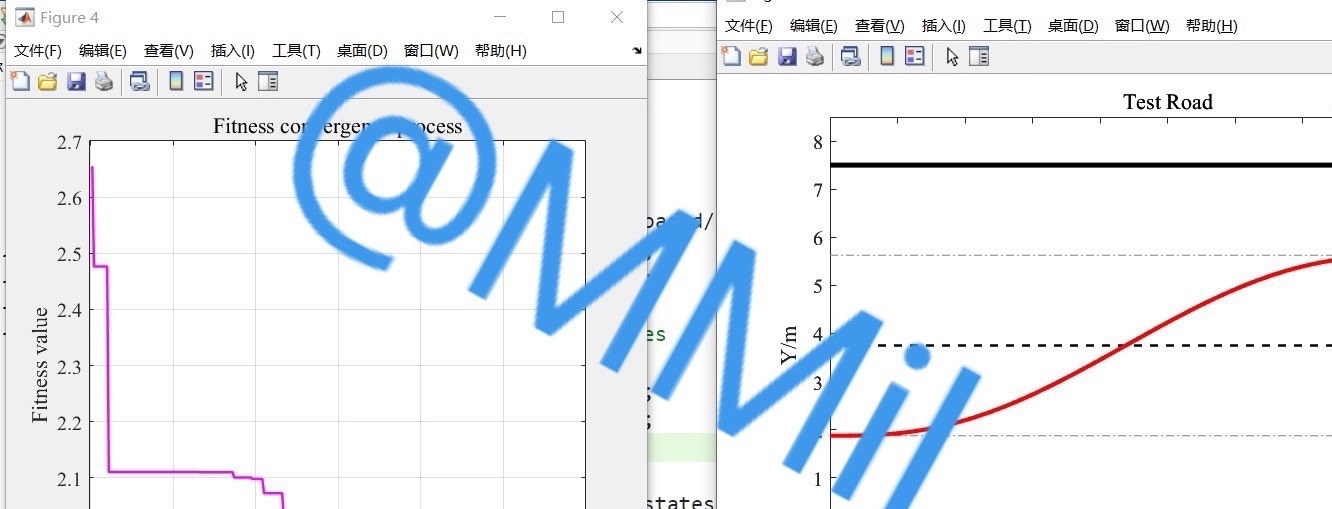
在这段代码里,首先初始化了粒子群的各种参数,包括粒子数量、维度、学习因子、惯性权重以及最大迭代次数等。接着初始化粒子的位置和速度,以及个体最优和全局最优的位置与适应度。在每次迭代中,计算每个粒子生成轨迹的适应度(通过之前定义的评价函数),更新个体最优和全局最优位置,然后根据公式更新粒子的速度和位置,逐步搜索到最优的轨迹参数。
遗传算法(GA)
遗传算法也是一种常用的优化算法,它模拟生物进化过程中的选择、交叉和变异等操作来寻找最优解。以下是遗传算法在轨迹规划中的简单MATLAB框架(同样是简化版):
% 遗传算法参数设置
numVars = 6; % 五次多项式参数数量
lb = [-10 -10 -10 -10 -10 -10]; % 参数下限
ub = [10 10 10 10 10 10]; % 参数上限
options = gaoptimset('Generations', 100, 'PopulationSize', 50);

% 定义适应度函数
fitnessFunction = @(x) evaluateTrajectory(generateTrajectory(x), params);

% 运行遗传算法
[x, fval] = ga(fitnessFunction, numVars, [], [], [], [], lb, ub, [], options);这里先设置了遗传算法的参数,如变量数量、变量的上下限等。定义了适应度函数fitnessFunction,它调用之前的轨迹评价函数。最后通过MATLAB内置的ga函数运行遗传算法,得到最优的轨迹参数x和对应的最优适应度值fval。
自动驾驶的五次多项式轨迹规划是一个复杂但有趣的领域,通过合理构建评价函数、设置约束条件以及选择合适的求解算法,我们能为自动驾驶车辆规划出更安全、舒适的行驶轨迹。希望今天分享的这些内容能给对这个领域感兴趣的小伙伴们一些启发。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 6
 0
- 0


 已为社区贡献17条内容

所有评论(0)