LMPC在无人机飞行中的那些事儿:如何让四旋翼更聪明地飞行
基于线性模型预测控制(LMPC)的四旋翼飞行器(UAV)控制
说到四旋翼飞行器,大家可能首先想到的是那四个灵活转动的螺旋桨,它们能轻松完成各种高难度动作。但背后的控制算法可不简单,尤其是当我们要让四旋翼像人脑一样实时决策和调整飞行姿态时,就得借助一些聪明的算法了。线性模型预测控制(LMPC)就是其中之一。
LMPC到底是个什么来头?
LMPC是一种基于线性模型的预测控制方法。听起来高大上,但它的核心思想其实挺简单:通过预测未来一段时间内的飞行状态,优化当前的控制输入,使得飞行器能够按照期望的轨迹飞行。具体来说,LMPC在每个控制周期内,都会预测未来几个时刻(比如接下来的10步)飞行状态的变化,并在满足系统约束(比如电机转速不能超过最大值)的情况下,求解一个最优控制问题。
四旋翼飞行器的运动模型
要应用LMPC控制,首先得弄清楚四旋翼怎么飞。四旋翼的动力学模型可以用下面的方程来描述:
假设我们的状态变量为:位置(x, y, z),速度(vx, vy, vz),以及姿态角度(roll, pitch, yaw)。输入变量为四个电机的转速(w1, w2, w3, w4)。
通过LMPC,我们需要根据当前的状态,预测未来几个时刻的状态,并找到最优的转速控制输入。这听起来有点复杂,但分解开来其实挺有意思的。
LMPC如何在四旋翼上大显身手?
LMPC的实现可以分为以下几个步骤:
- 设定优化参数:这包括预测时间步长、权重矩阵(决定误差项和控制输入的权重)以及系统约束。
- 构建线性预测模型:基于当前状态,构建未来时刻的状态预测表达式。
- 求解凸优化问题:在每一步中求解一个凸二次规划问题,得到最优的控制输入。
为了直观理解,我们可以通过代码来展示LMPC的基本实现框架:
import numpy as np
from cvxopt import solvers, matrix

# 系统参数
A = np.array([[1, 0, 0, dt, 0, 0],
              [0, 1, 0, 0, dt, 0],
              [0, 0, 1, 0, 0, dt],
              [0, 0, 0, 1, 0, 0],
              [0, 0, 0, 0, 1, 0],
              [0, 0, 0, 0, 0, 1]])

B = np.array([[0, 0, 0],
              [0, 0, 0],
              [0, 0, 0],
              (k_r, -k_r, 0),
              (-k_r, k_r, 0),
              0, 0, k_t)])

# 优化参数
N = 10  # 预测步数
Q = np.diag([1, 1, 1, 0.1, 0.1, 0.1])
R = np.eye(3)  # 输入权重矩阵

# 状态和参考轨迹
x = current_state  # 当前状态
x_ref = reference_trajectory  # 参考轨迹

# 构建优化问题
P = np.zeros((N * 6, N * 6))
A_eq = np.zeros((N * 6 + 6, N * 6))
b_eq = np.zeros(N * 6 + 6)

for i in range(N):
    P[i * 6:(i + 1) * 6, i * 6:(i + 1) * 6] = Q
    if i < N - 1:
        A_eq[i * 6:(i + 1) * 6, i * 6:(i + 1) * 6] = A
        A_eq[i * 6:(i + 1) * 6, (i + 1) * 6:(i + 2) * 6] = -np.eye(6)
    else:
        A_eq[i * 6:(i + 1) * 6, i * 6:(i + 1) * 6] = np.eye(6)
        b_eq[i * 6:(i + 1) * 6] = x_ref[i]

# 系统约束(比如转速限制)
G = np.zeros((2 * N * 3, N * 3))
h = np.zeros(2 * N * 3)
for i in range(N):
    G[3 * i:3 * (i + 1), ...] = np.eye(3)
    h[3 * i:3 * (i + 1)] = upper_bound
    G[3 * N + 3 * i:3 * N + 3 * (i + 1), ...] = -np.eye(3)
    h[3 * N + 3 * i:3 * N + 3 * (i + 1)] = -lower_bound

# 转换为凸优化问题
P_cvx = matrix(P)
q_cvx = matrix(q)
G_cvx = matrix(G)
h_cvx = matrix(h)
A_cvx = matrix(A_eq)
b_cvx = matrix(b_eq)

# 求解
sol = solvers.qp(P_cvx, q_cvx, G_cvx, h_cvx, A_cvx, b_cvx)
u = sol['x']
从代码中可以看到,我们需要定义系统的线性模型、优化参数,并构建优化问题进行求解。整个过程就像在解一个复杂的数学题,但结果就是我们想要的最优控制输入。
结果如何?
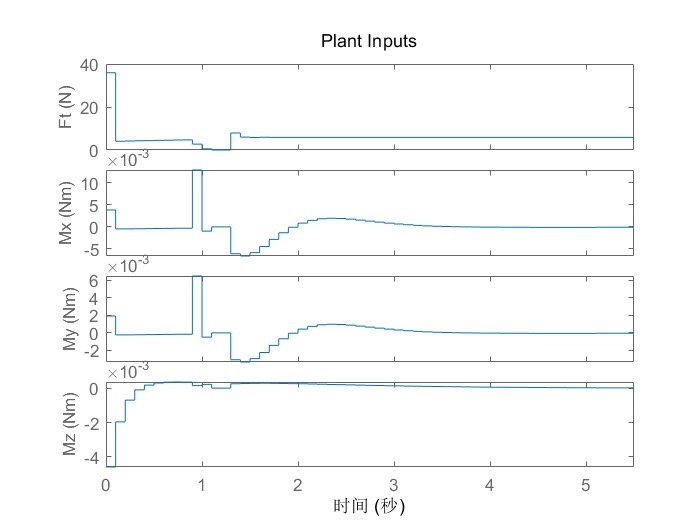
通过LMPC控制的四旋翼飞行器,能够在复杂环境下表现出色。比如在强风干扰下,LMPC能够快速调整飞行姿态,确保飞行稳定性。而且由于LMPC具有较强的计算能力,可以实时调整控制策略,使得四旋翼的飞行更加灵活。
总结
LMPC在四旋翼飞行器控制中确实很牛,但实现起来也有不少挑战,比如如何处理非线性、如何选择合适的参数等。不过,随着计算能力的提升和算法的优化,LMPC的应用前景会越来越广阔。如果你对无人机控制感兴趣,不妨试试这个方法,或许能让你的无人机飞得更智能!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献13条内容

所有评论(0)